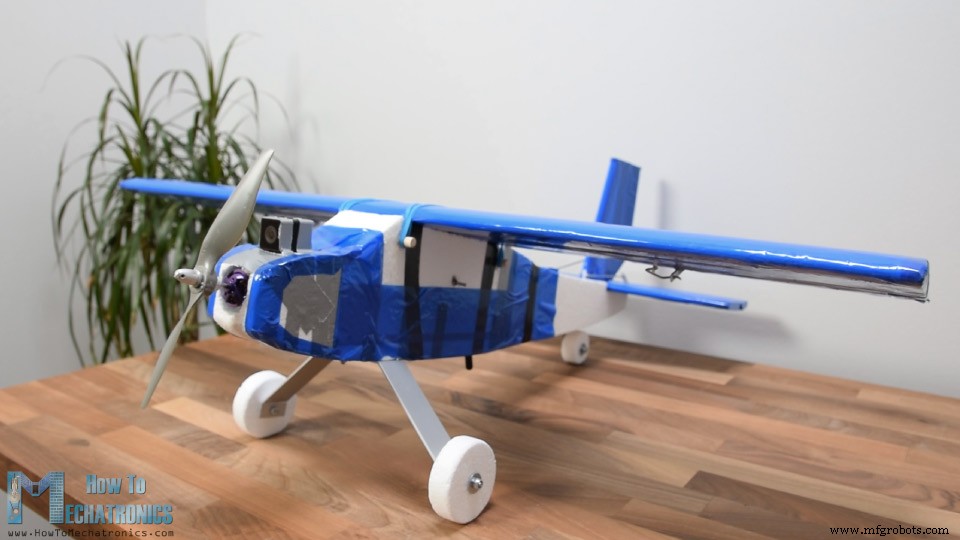
Bangun Pesawat Terbuka Kendali Jarak Jauh (RC) Berbasis Arduino Lengkap dari Nol
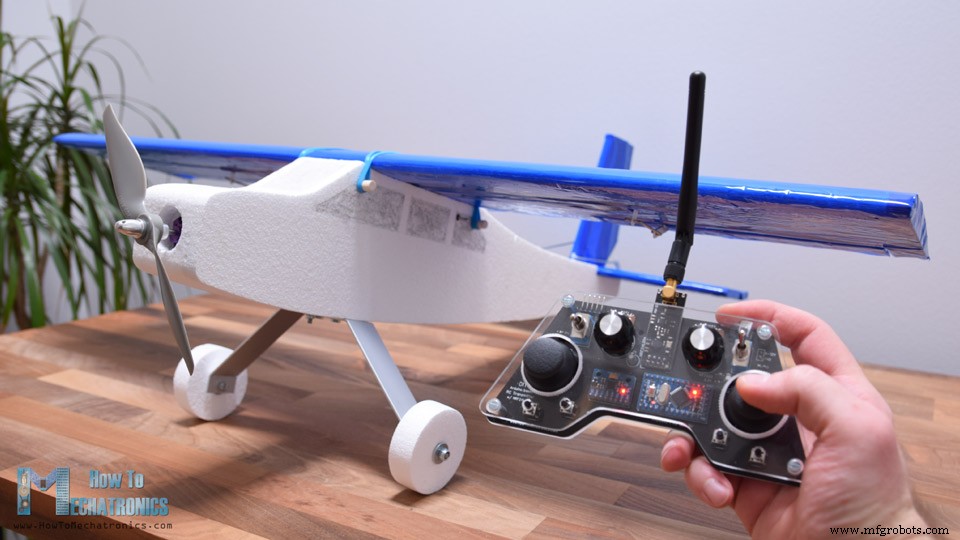
Dalam tutorial ini saya akan menunjukkan bagaimana saya membangun pesawat RC berbasis Arduino, dan juga bagaimana mengontrolnya menggunakan pengirim Arduino buatan sendiri yang telah saya buat dalam salah satu video sebelumnya.
Anda dapat menonton video berikut atau membaca tutorial tertulis di bawah ini.
Gambaran Umum
Jadi, pesawat ini sepenuhnya terbuat dari styrofoam. Untuk membuat bentuk, saya menggunakan Mesin Pemotong Busa CNC Berbasis Arduino yang sudah saya tunjukkan cara pembuatannya dalam video sebelumnya. Meskipun saya menggunakan mesin CNC untuk membangun pesawat RC Arduino ini, saya masih bisa katakan ini adalah 100% DIY karena mesin CNC itu sendiri juga adalah buatan DIY.
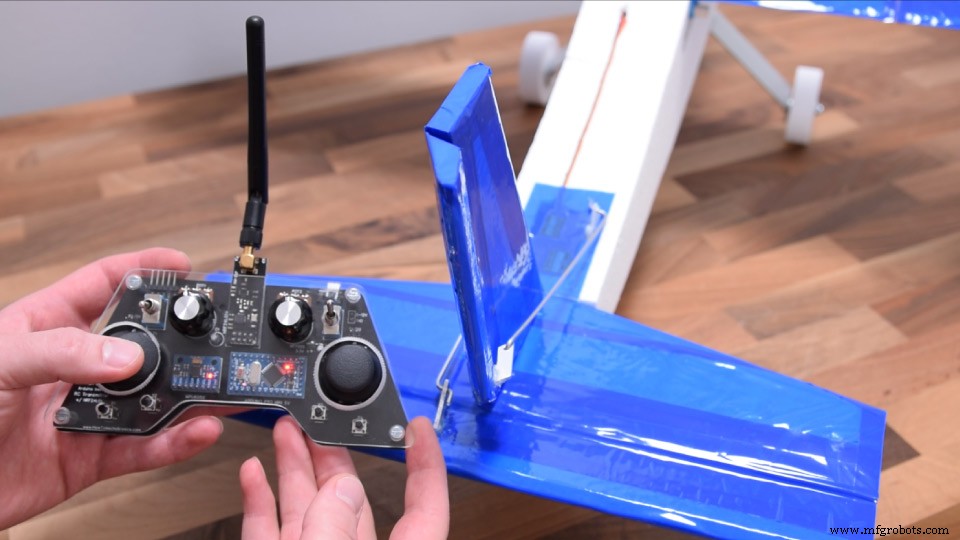
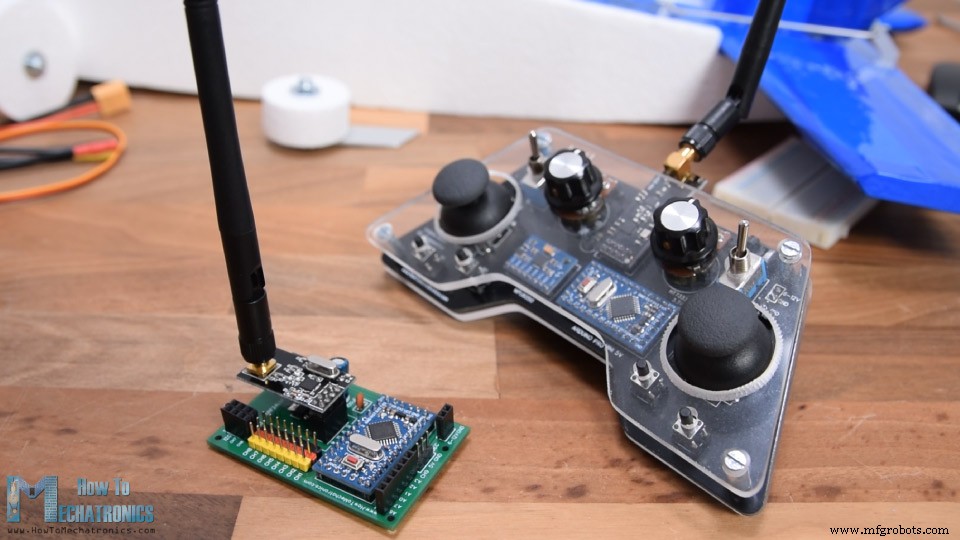
Selain itu, kontrol pesawat juga sepenuhnya DIY, berdasarkan Arduino dan modul NRF24L01 untuk komunikasi radio.
Menggunakan joystick kanan pada pengirim, kita dapat mengontrol aileron dan elevator pesawat, dan menggunakan joystick kiri kita dapat mengontrol rudder dan throttle.
Selain itu, menggunakan potensiometer kanan kita dapat menyesuaikan responsivitas kontrol, atau mengurangi seberapa jauh servo bergerak, dan menggunakan joystick kiri kita dapat menyesuaikan trim rudder atau posisi netral lengan servo.
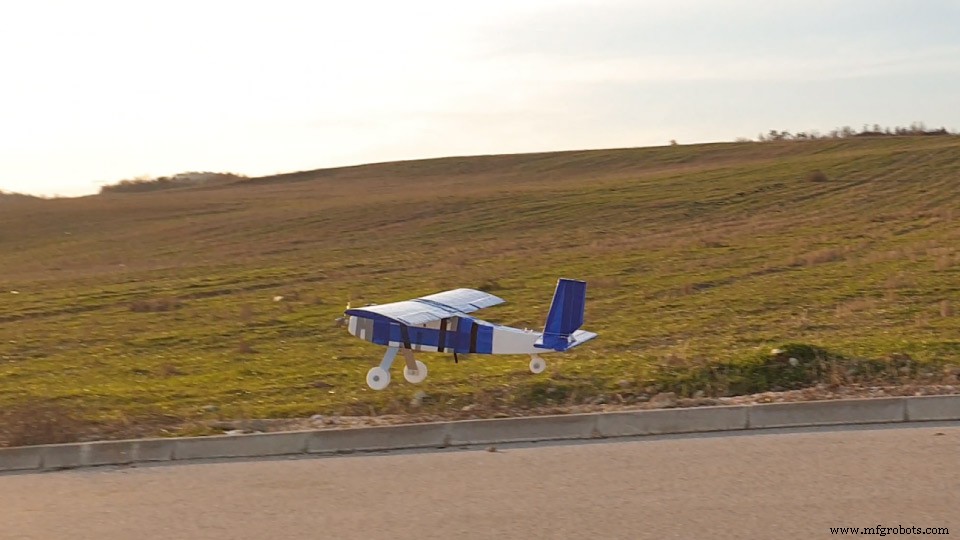
Oh, dan saya hampir lupa menyebutkan, fitur utama dari pesawat RC Arduino ini adalah terbang, jadi ya, ini bisa terbang.
Mendesain Pesawat RC – Model 3D
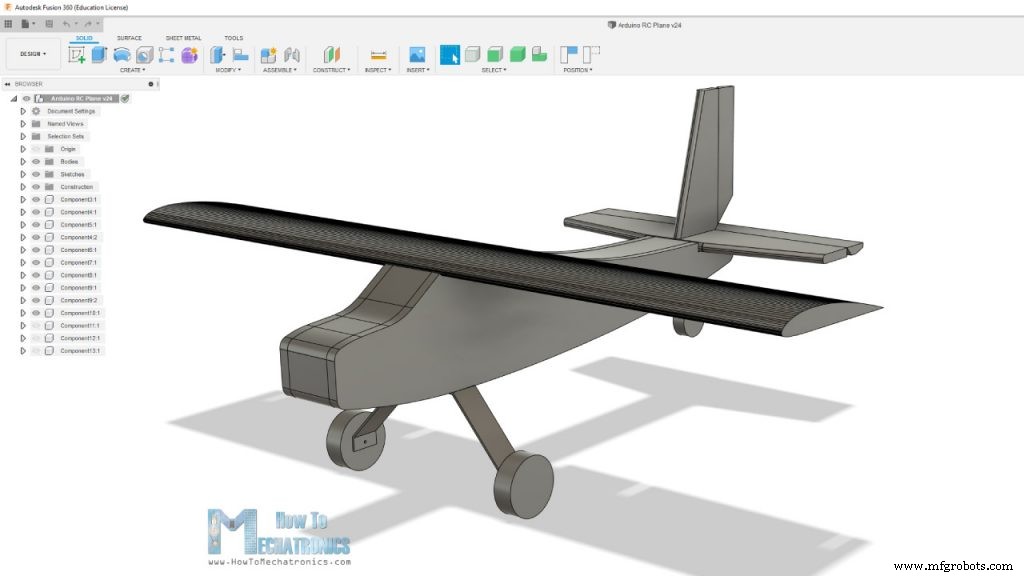
Saya memulai dengan mendesain pesawat menggunakan perangkat lunak pemodelan 3D, yaitu Fusion 360. Saya membuat desain dengan merujuk pada beberapa pesawat RC komersial dan mengikuti pedoman dasar atau rule of thumb untuk parameter pesawat model.
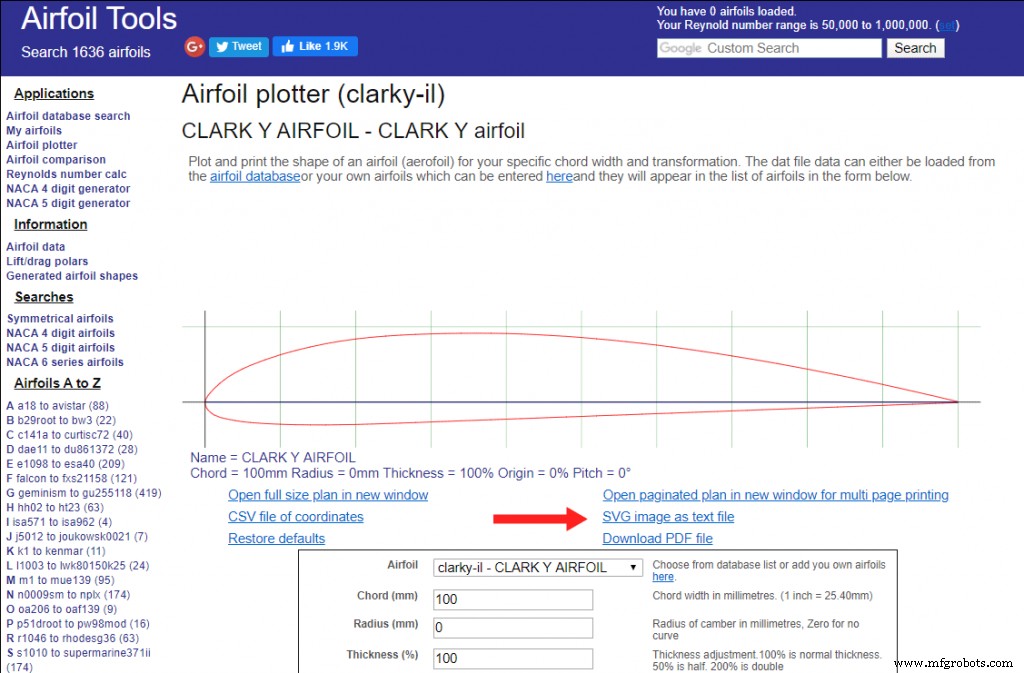
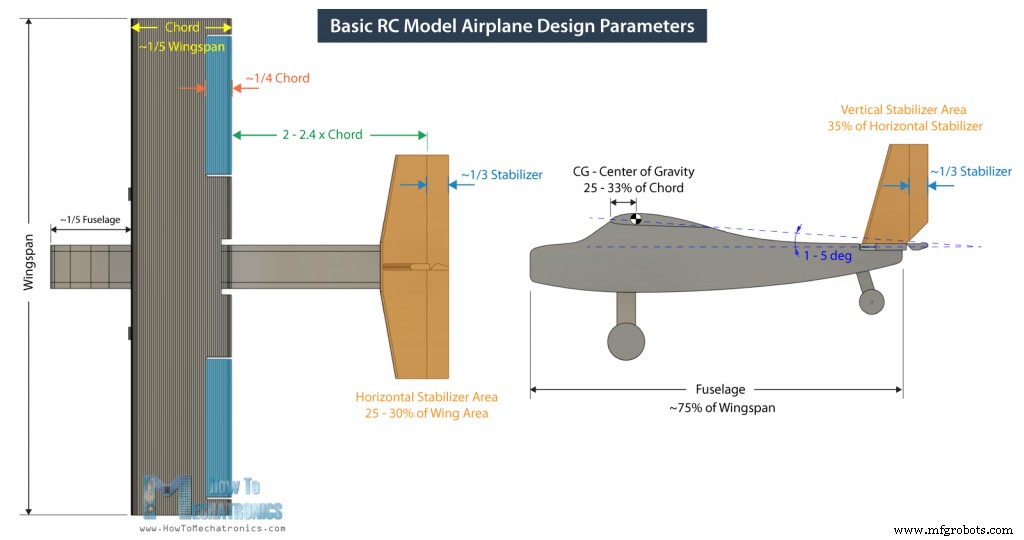
Titik awal adalah sayap, dan saya memilih panjang sayap 80 cm. Dari sana kita mendapatkan panjang fuselage, yang biasanya 75% dari panjang sayap. Bagian profil sayap, atau penampang lintang sayap, saya memilih profil CLARK Y, yang merupakan pilihan populer untuk pesawat RC.
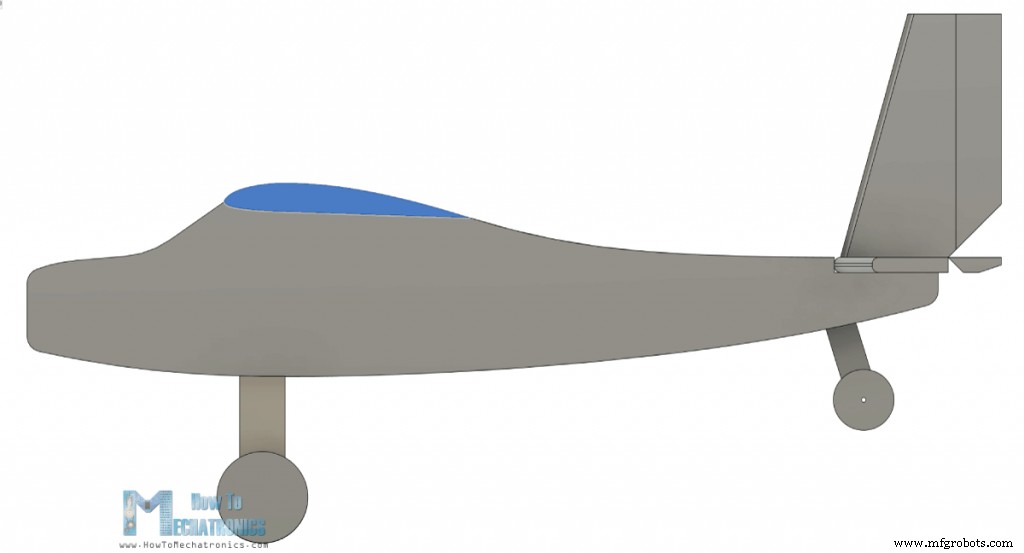
Saya mengunduh bentuk profil sayap dari airfoiltools.com sebagai file .SVG dan kemudian mengimpornya ke Fusion 360. Saya menyesuaikan ukurannya dengan baik, sehingga tali sayap, atau panjang sayap dalam arah aliran, sekitar 1/5 dari panjang sayap.
Stabilizer horizontal dan vertikal juga diukur sesuai dengan pedoman dasar tersebut. Berikut adalah beberapa parameter desain dasar untuk pesawat model RC:
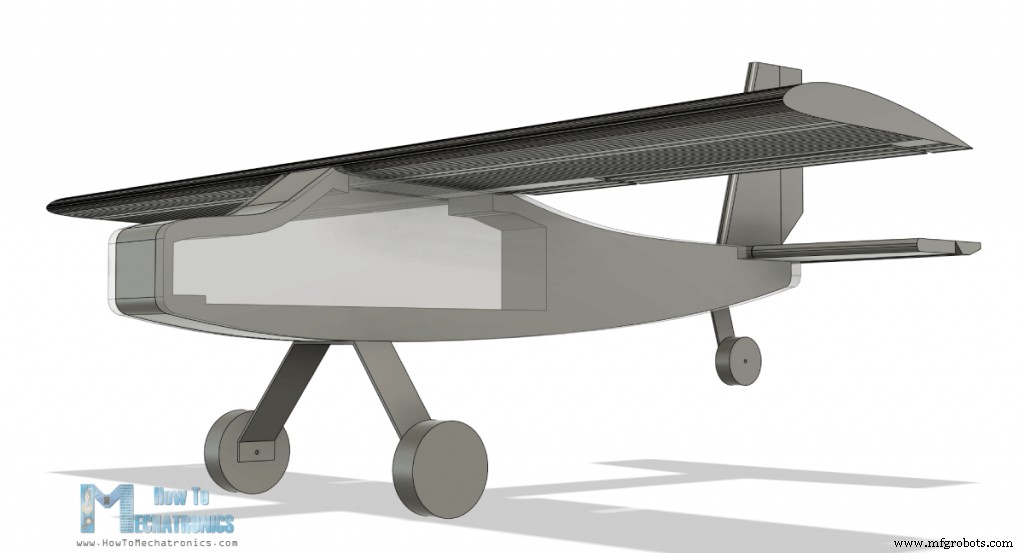
Fuselage pesawat akan terbuat dari dua sisi tebal 10 mm dan inti tebal 50 mm yang akan berongga untuk menampung elektronika.
Anda dapat mengunduh model 3D dari tautan di atas. Ada dua versi pesawat. Versi 1 adalah yang ditunjukkan dalam gambar ini, dan versi dua memiliki hidung yang sedikit lebih kecil dan motor dapat ditempatkan lebih ke depan untuk meningkatkan aliran udara.
Menghasilkan Kode G untuk Pemotong Busa CNC DIY Saya
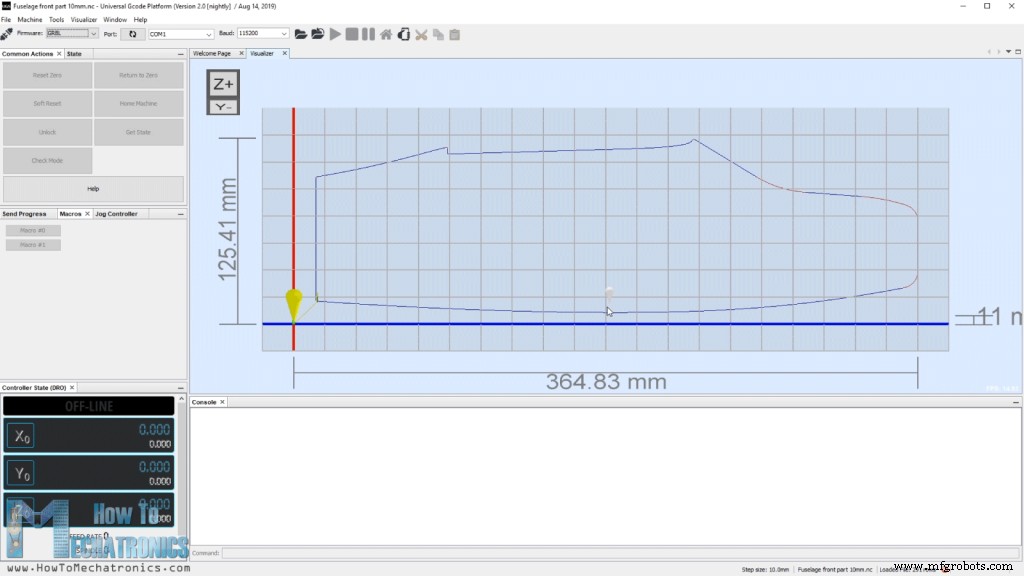
Sekarang, karena area kerja Mesin Pemotong Busa CNC Berbasis Arduino saya terbatas hingga 45 cm, dan fuselage panjangnya 60 cm, saya harus membuat fuselage dari dua bagian.
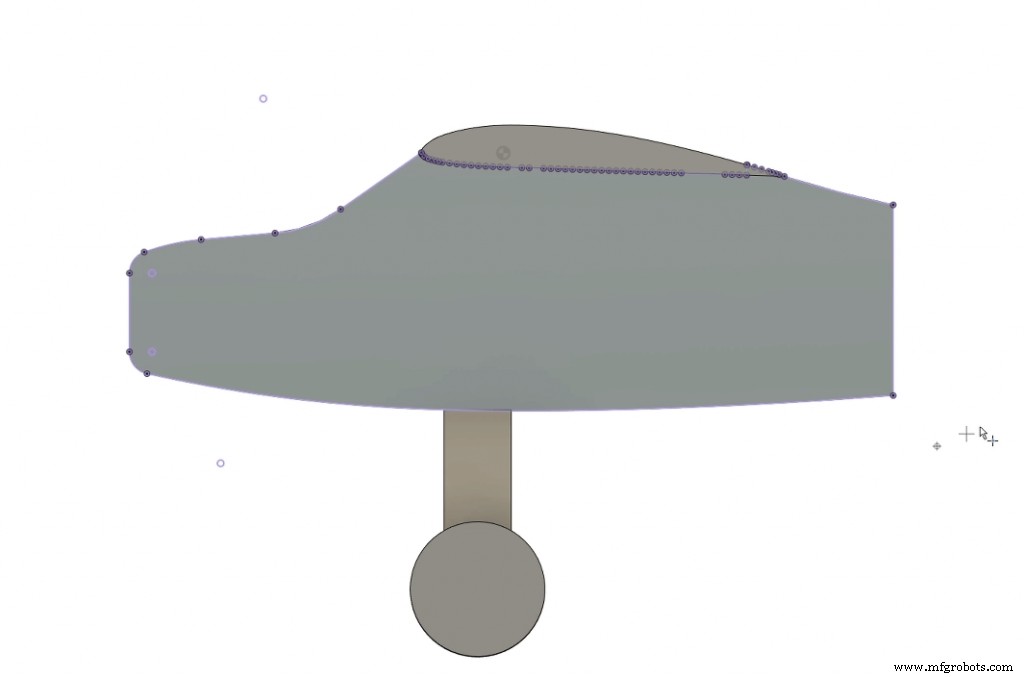
Jadi, saya memotong fuselage pada jarak 34 cm dari titik depan, dan membuat sketsa baru di mana saya memproyeksikan bentuk dan menambahkan titik di dekatnya. Berikutnya, di tab manufaktur Fusion 360, saya dapat menghasilkan kode G untuk memotong bentuk.
Di sini, pertama saya membuat pengaturan baru di mana saya memilih sketsa sebagai model, memilih titik yang saya tambahkan sebelumnya sebagai titik asal untuk pengaturan, dan menyesuaikan sumbu X dan Y dengan baik.
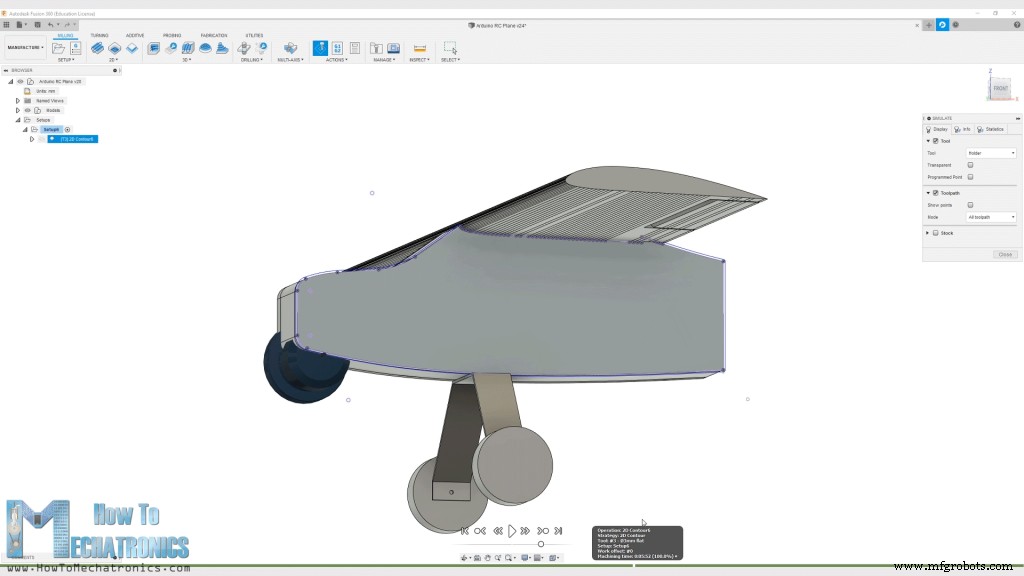
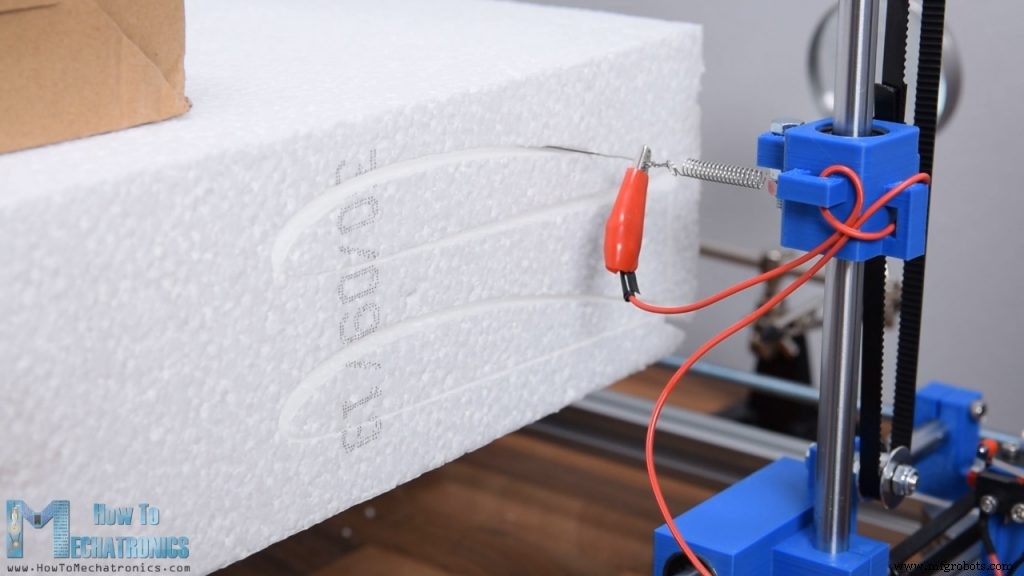
Lalu saya memilih operasi kontur 2D dan memilih atau menghasilkan alat baru, dengan diameter 3 mm, karena itu adalah ukuran potongan yang dihasilkan kawat panas saat melewati styrofoam. Di sini kita juga dapat mengatur kecepatan pemotongan yang bergantung pada kawat panas itu sendiri dan kekerasan styrofoam. Saya mengaturinya menjadi 150 mm/m.
Lalu di tab geometri kita dapat memilih kontur atau bentuk yang perlu dipotong. Bagian ketinggian, saya mengatur semuanya menjadi 1 mm karena tidak ada gerakan sumbu Z pada mesin pemotong busa saya. Terakhir di tab Linking, saya memilih posisi entri menjadi tepi yang terletak di dekat titik asal.
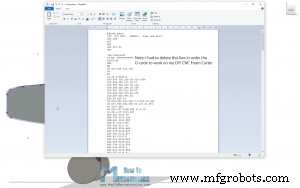
Dengan ini lintasan alat dihasilkan dan kita dapat melihatnya dengan menekan tombol Simulasi. Lintasan alat harus merupakan loop tunggal tertutup, dan jika demikian, kita akhirnya dapat menghasilkan kode G. Untuk itu kita dapat pergi ke Post Processes, memilih firmware GRBL, memilih folder output, memberi nama file dan menekan tombol post.
Lalu kita dapat menyimpan file, dan kita dapat melihat kode G di editor WordPad atau yang serupa.
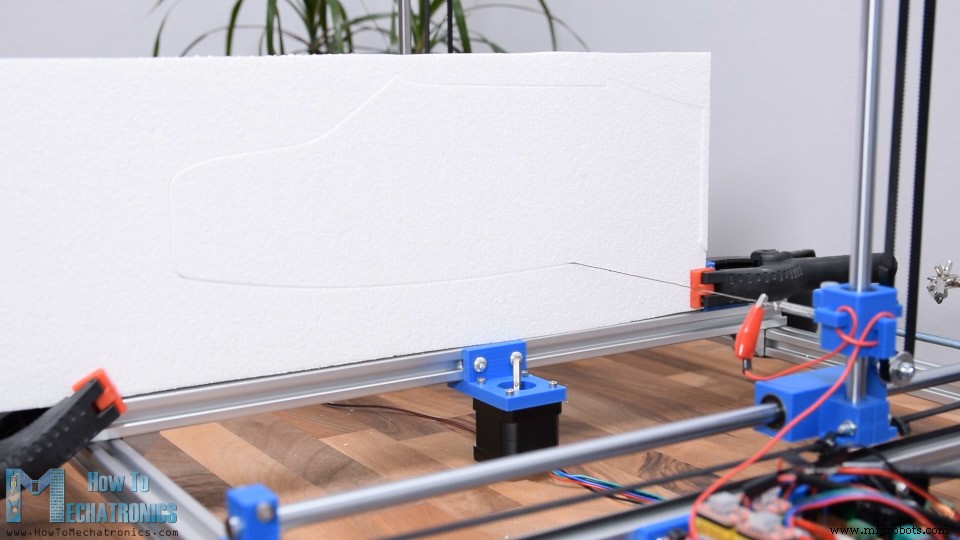
Jadi sekarang setelah kita memiliki file kode G, kita dapat memuatnya ke Universal G-code sender dan mengirim kode G ke mesin CNC untuk membuat bentuk.
Kita dapat mencatat bahwa proses yang baru saja saya tunjukkan mungkin bukan yang terbaik atau tidak profesional sama sekali, tetapi masih bekerja untuk menghasilkan kode G yang dapat digunakan dengan Mesin Pemotong Busa CNC DIY saya. Tentu saja, untuk lebih banyak detail tentang mesin CNC DIY ini Anda dapat memeriksa tutorial khusus saya untuk itu, tautannya ada dalam deskripsi video.
Anda dapat mengunduh file kode G di sini:
Seperti yang saya katakan, untuk sisi saya menggunakan styrofoam tebal 1 cm dan untuk bagian tengah saya menggunakan styrofoam tebal 5 cm.
Bagian sayap, saya menggunakan styrofoam tebal 10 cm yang saya potong sekitar 30 cm lebar karena itu adalah lebar maksimal yang dapat dipotong oleh mesin kawat panas saya. Saya menempatkan dua profil sayap dalam satu file kode G dan saya memotong beberapa dari mereka.
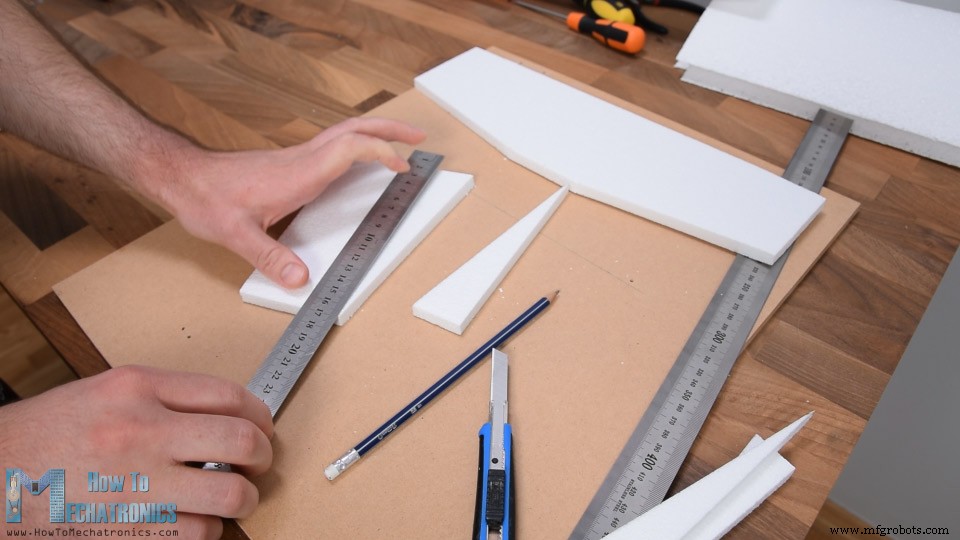
Untuk mendapatkan panjang sayap 80 cm saya akan menempel 3 potongan sepanjang 27 cm, dan untuk membuatnya lurus, saya memotong ujung potongan secara manual sehingga tegak lurus.
Merakit Pesawat RC
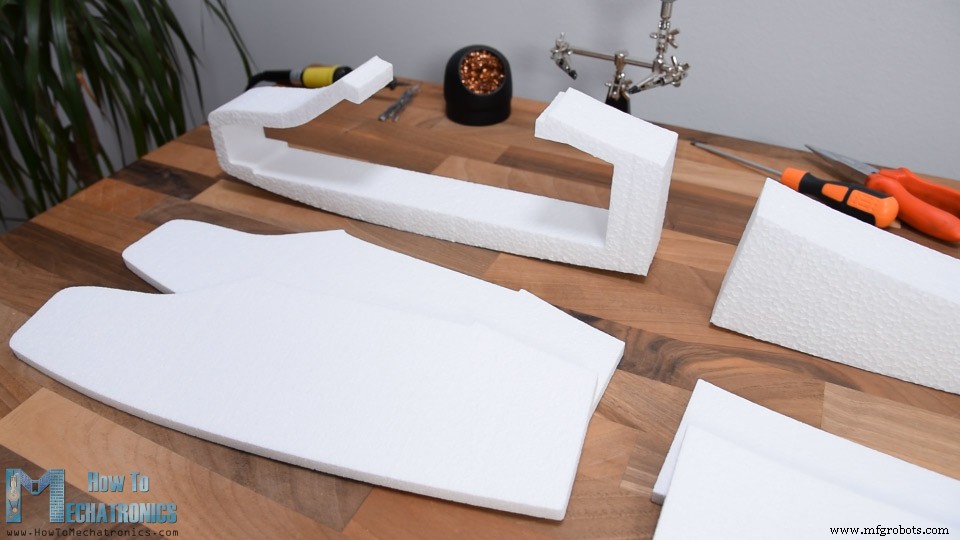
Jadi inilah semua potongan styrofoam yang saya potong dengan mesin CNC. Tiga potongan untuk bagian depan, tiga potongan untuk bagian belakang dan tiga potongan untuk sayap. Sekarang saya dapat mulai merakitnya.
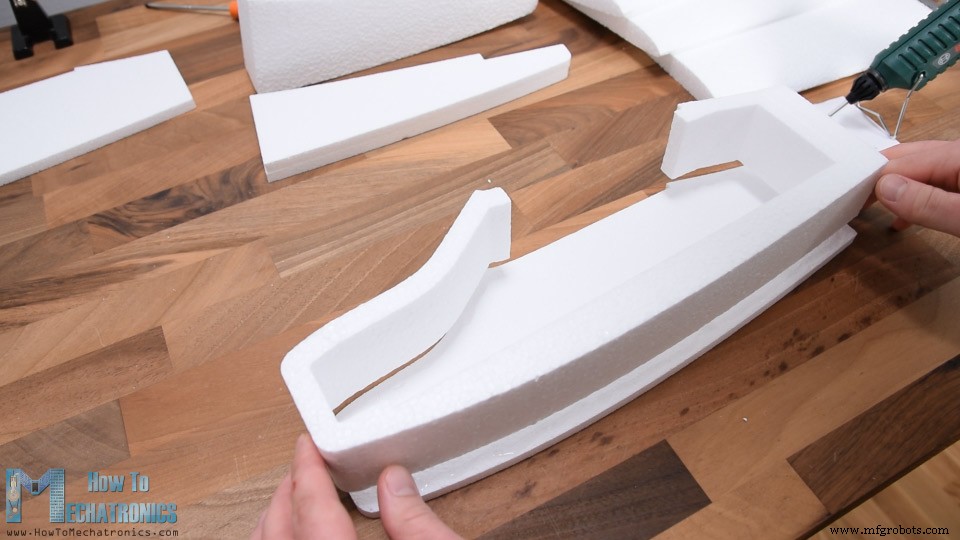
Saya akan memulai dengan bagian depan. Saya menggunakan pistol lem panas untuk menempel potongan-potongan bersama. Lem panas meleleh sedikit styrofoam tetapi tetap saya bisa menempelnya dengan metode ini.
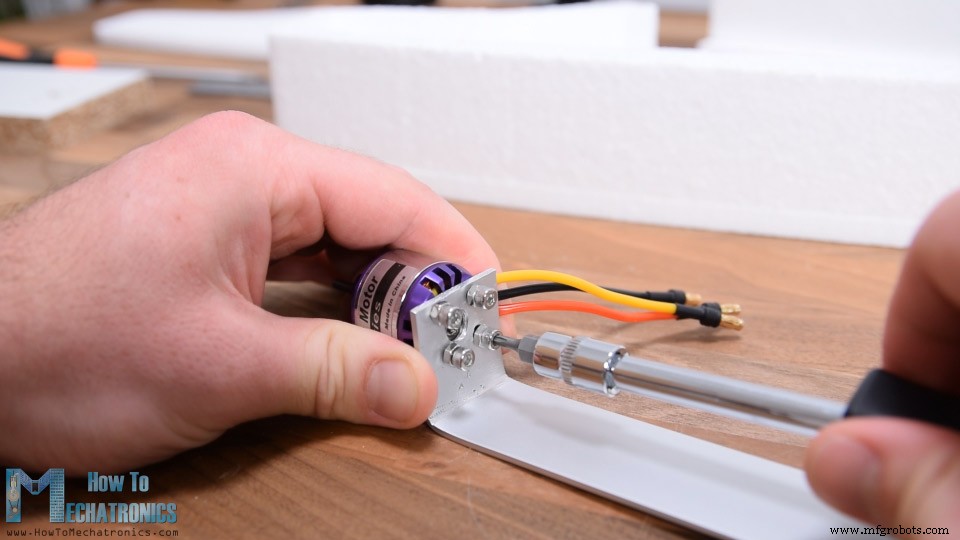
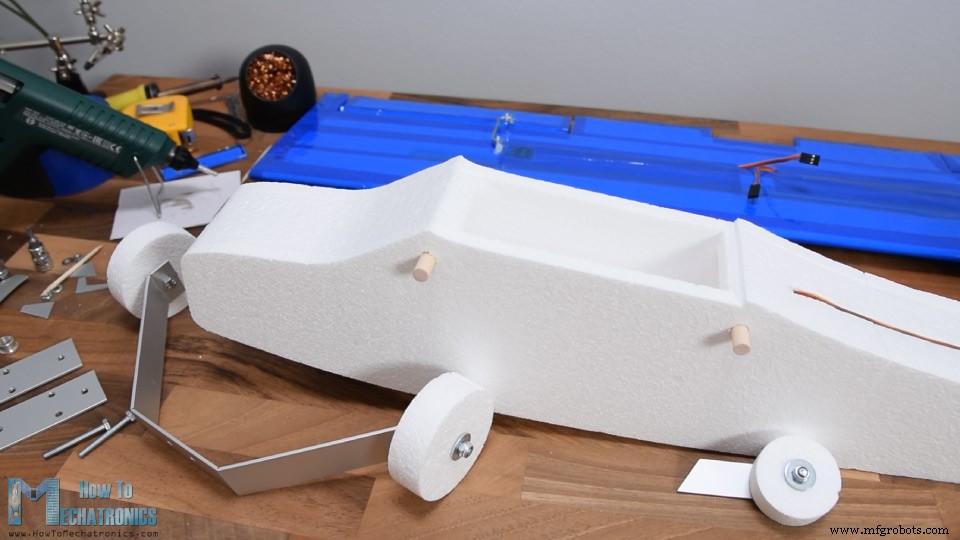
Cara yang baik lainnya untuk menempel styrofoam adalah dengan epoksi 5 menit. Sebelum menempel sisi lain, saya akan membuat pemegang motor. Untuk tujuan itu, saya menggunakan profil aluminium lebar 30 mm yang cukup ringan. Saya memotong profil sekitar 18 cm, menandai lubang untuk memasang motor, dan mengguntingnya menggunakan bor 3 mm. Lalu saya membengkokkan profil pada 90 derajat. Saya mengamankan motor ke pemegang menggunakan beberapa baut M3.
Dengan perakitan ini, saya membuat lubang melalui bagian depan styrofoam. Lalu, menggunakan pisau utility, saya memperbesar lubang hingga 30 mm diameter, sama dengan diameter motor.
Selanjutnya, di sisi lain pemegang motor saya membuat 4 lubang yang akan digunakan untuk mengamankan pemegang di tempat dan juga untuk memasang roda landas. Saya menandai lokasi lubang ini pada fuselage dan menggunakan bor 4 mm saya membuat lubang melalui styrofoam secara manual. Saya membuat potongan aluminium lain sekitar 7 cm panjang dengan lubang yang sama, dan sekarang saya dapat menggunakannya untuk mengamankan pemegang motor.
Menggunakan baut M4 kita dapat dengan mudah mengamankan pemegang motor di tempat tanpa merusak styrofoam. Namun, saya akan melakukannya nanti, jadi saya melepaskan mereka dan saya terus menempel sisi lain. Menggunakan metode yang sama, saya juga menempel potongan bagian belakang.
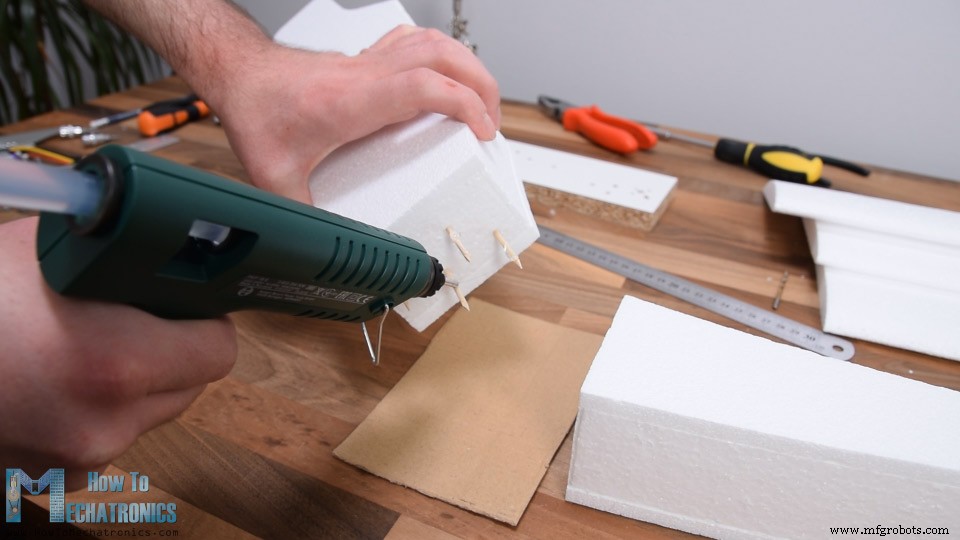
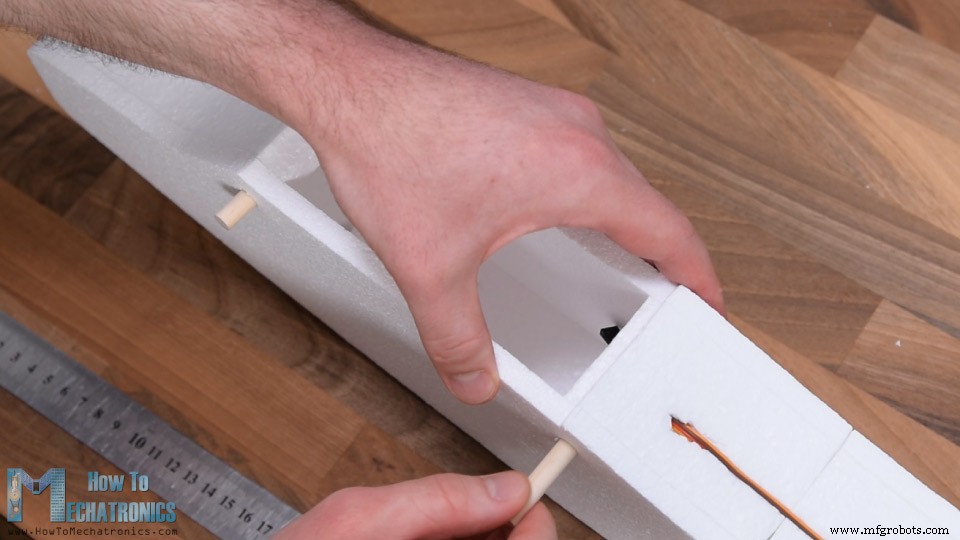
Langkah berikutnya adalah pernikahan, atau menghubungkan bagian depan dan belakang fuselage. Untuk membuat koneksi lebih kuat, saya akan menambahkan stik sate sederhana di antara mereka.
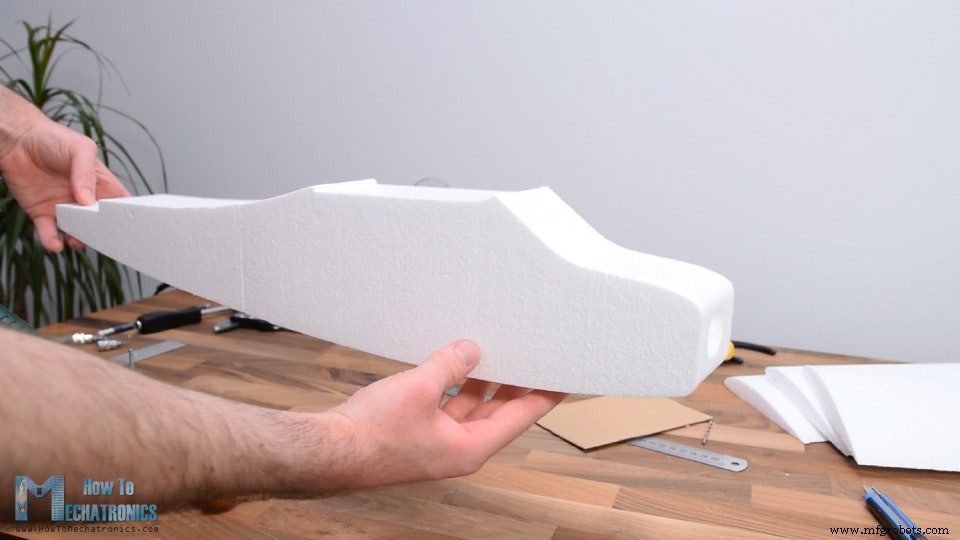
Saya akan menyarankan bahkan menggunakan stik yang lebih besar karena ketika pesawat akan jatuh itu mungkin mudah patah di sini. Saya menambahkan jumlah lem panas yang cukup pada tempat koneksi dan mencubitnya bersama. Jadi inilah, fuselage siap dan saya rasa tampaknya cukup keren.
Selanjutnya, menggunakan pisau utility saya memotong dua potongan stik styrofoam tebal 10 mm yang akan menjadi stabilizer horizontal dan vertikal. Saya membuat tepi miring sehingga terlihat lebih baik dan juga sedikit lebih aerodinamis. Stabilizer akan langsung ditempel pada sisi belakang fuselage tetapi sebelum saya melakukannya, saya akan membuat permukaan kontrolnya terlebih dahulu.
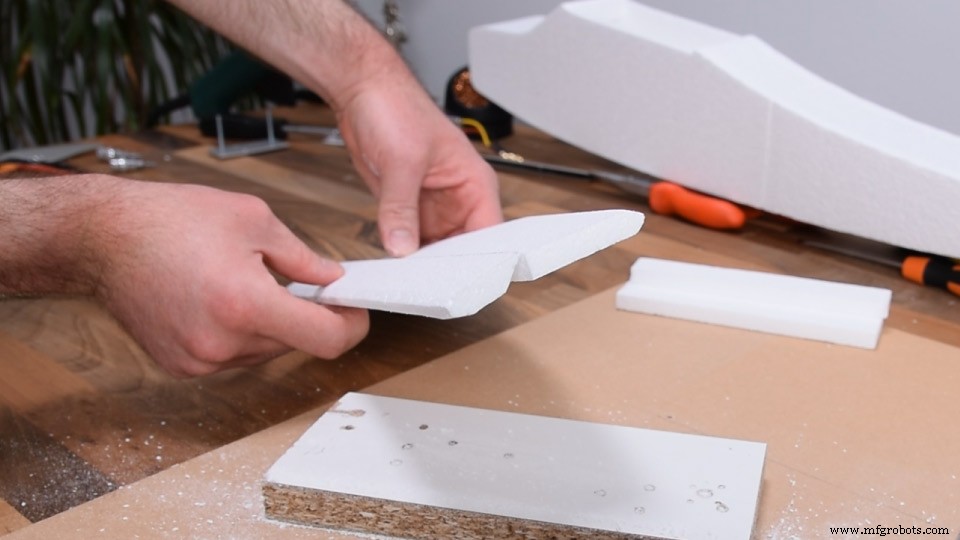
Untuk tujuan itu, saya memotong sekitar 1/3 dari panjangnya, dan itu akan menjadi permukaan kontrol atau elevator untuk stabilizer horizontal dan rudder untuk stabilizer vertikal. Untuk dapat melengkungkan permukaan kontrol pada stabilizer saya perlu membuat tepi kontaknya miring. Lagi, saya melakukannya menggunakan pisau utility, dan kita sebenarnya membutuhkan yang cukup tajam untuk mendapatkan potongan ini bersih.
Saya melanjutkan dengan membuat stabilizer sedikit lebih aerodinamis. Untuk tujuan itu, saya menggunakan kertas abrasif dan membuat tepi leading-nya bulat. Saya juga menggerus tepi trailing sedikit.
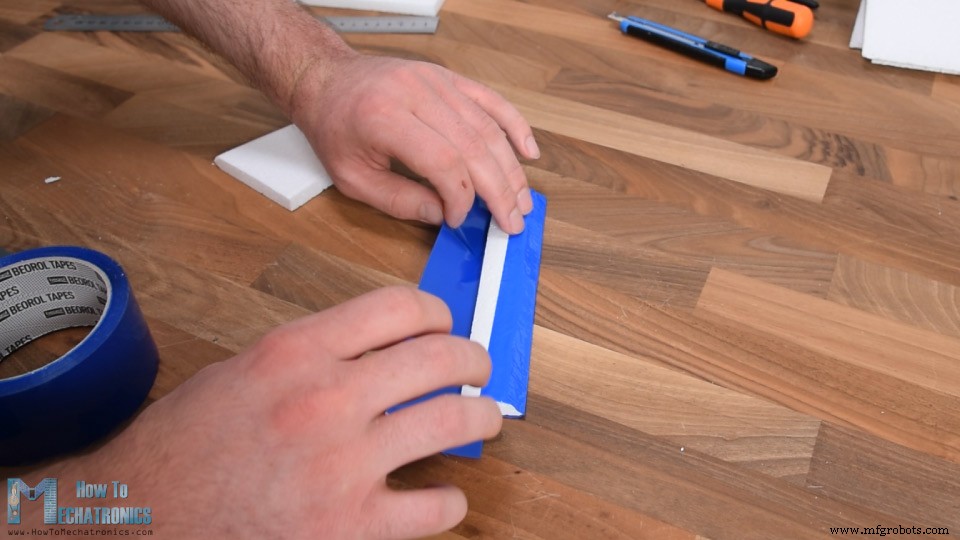
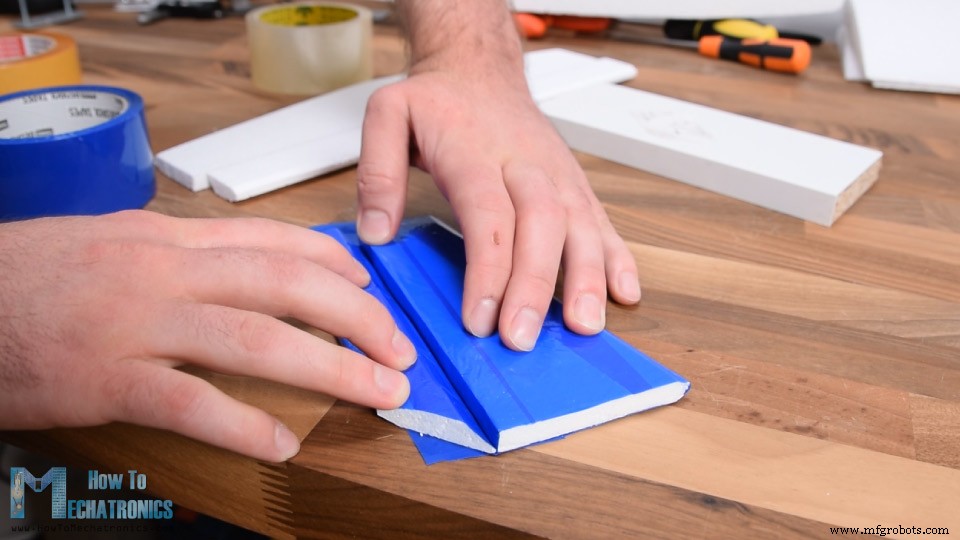
Sekarang, karena styrofoam cukup rapuh, saya akan menggulung seluruh area stabilizer dan permukaan kontrolnya dengan karet piring sederhana. Ini tidak hanya akan membuat bagian-bagian lebih kuat tetapi juga meningkatkan aerodinamis, karena karet jauh lebih halus dari styrofoam itu sendiri.
Setelah menggulungnya, saya memotong bagian bawah rudder pada 45 derajat, untuk memberi ruang bagi elevator agar dapat bergerak bebas.
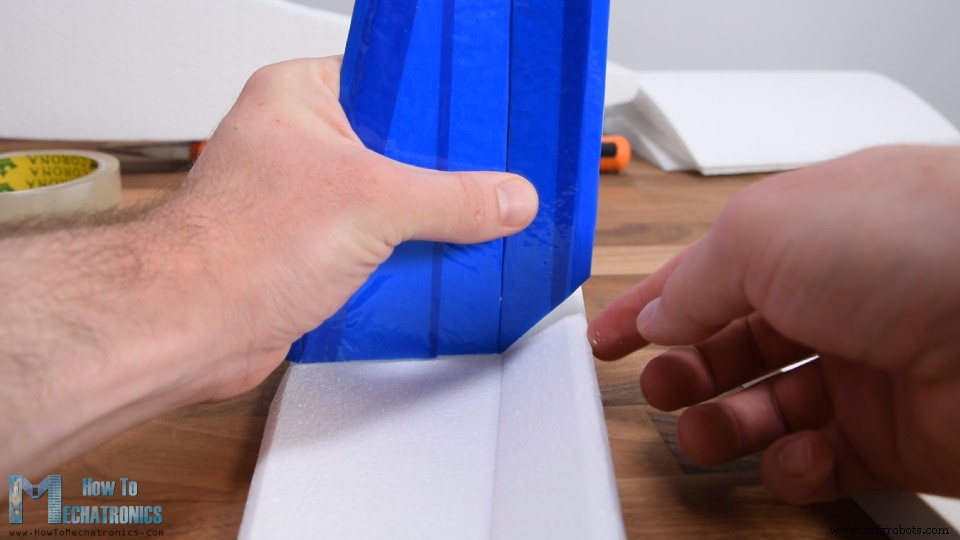
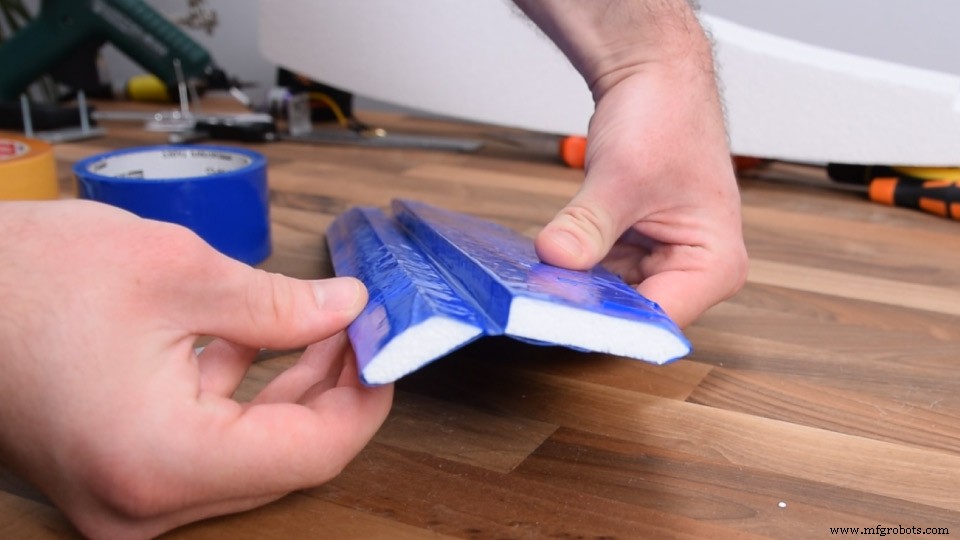
Sekarang akhirnya, saya dapat membuat lengkungan untuknya, dan saya melakukannya menggunakan karet piring lagi. Jadi, saya hanya menghubungkan dua bagian bersama dengan karet, dan itu membuat lengkungan yang cukup kuat.
Saya mengulangi proses ini untuk stabilizer horizontal juga. Untuk membuat lengkungan lebih kuat kita juga dapat menambahkan karet di sisi lain. Menggunakan karet yang sama, saya menggulung sisi-sisinya dan dengan itu dua stabilizer selesai.
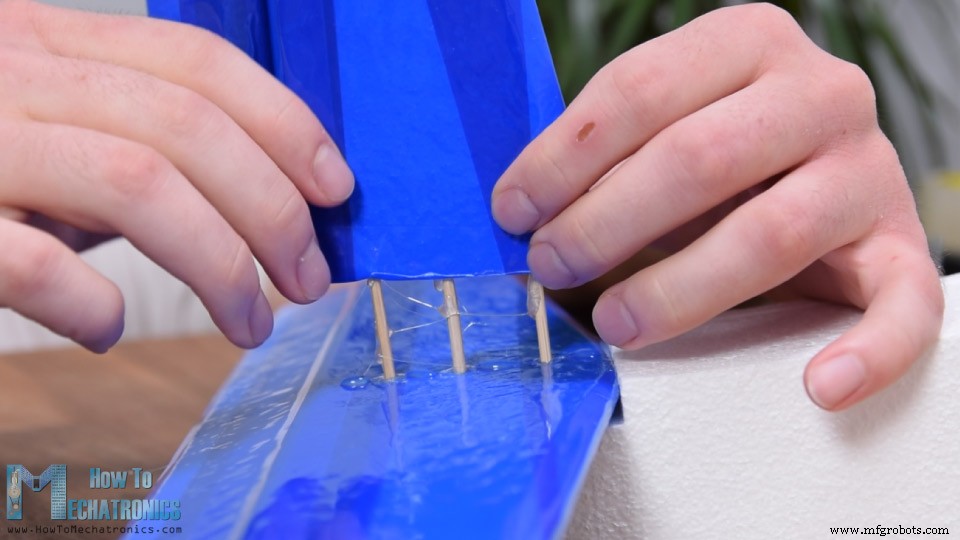
Saya berlanjut dengan menempel stabilizer horizontal pada fuselage menggunakan lem panas. Untuk mengamankan stabilizer vertikal, pertama saya memasukkan dan menempel 3 stik sate melalui stabilizer horizontal dan fuselage. Lalu saya menaruh sedikit lem panas di atasnya dan pada permukaan kontak dan mendorong stabilizer ke bawah dengan kuat.
Dengan ini kami selesai dengan stabilizer dan kami dapat melanjutkan dengan membuat sayap.
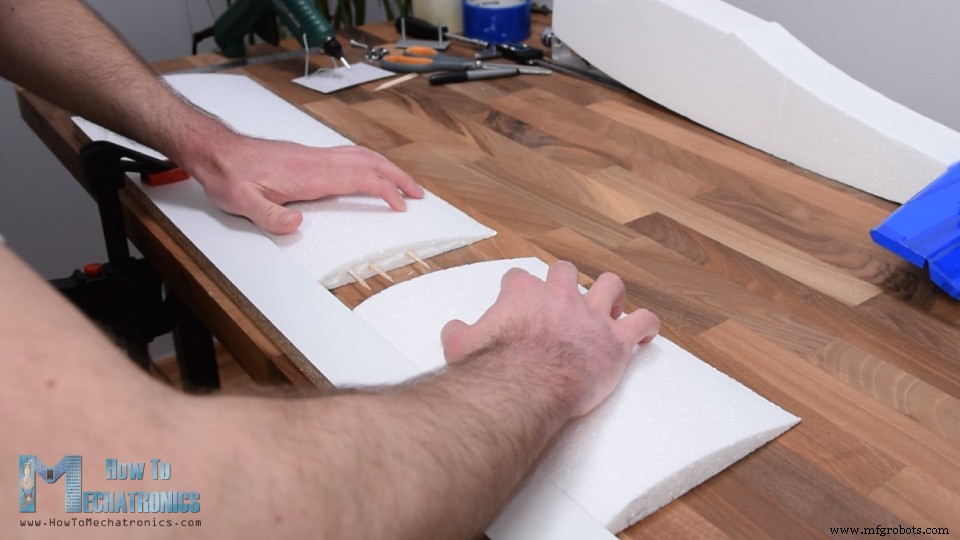
Jadi, seperti yang sudah saya katakan, sayap akan terbuat dari 3 potongan karena area kerja terbatas dari mesin pemotong busa CNC DIY saya. Lagi, saya menggunakan stik sate untuk memberikan kekuatan tambahan saat menempel potongan-potongan. Untuk memasangnya tepat dalam garis lurus, saya menggunakan kayu lurus yang dapat saya geser potongan-potongan di atasnya.
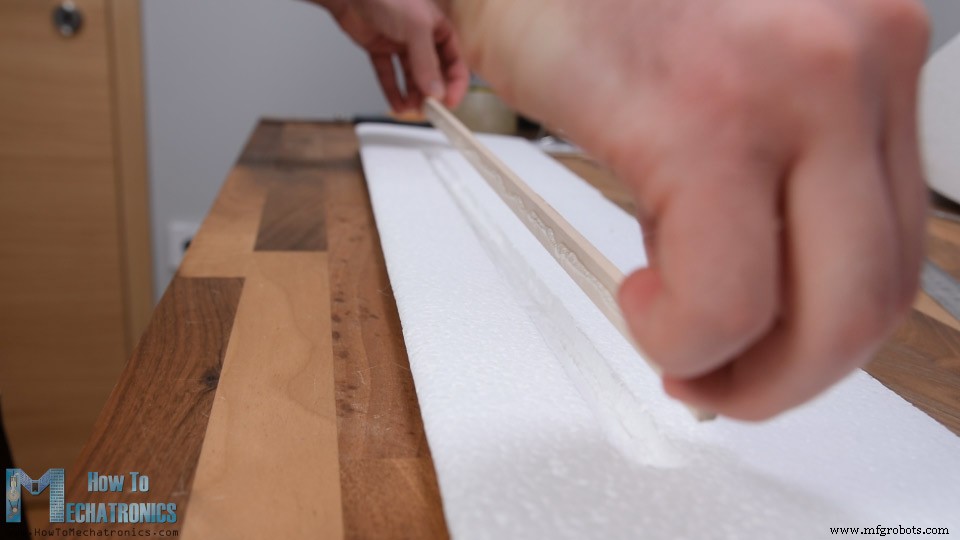
Setelah selesai dengan itu, sayap sebenarnya cukup rapuh karena panjang dan tipis. Oleh karena itu, saya akan memperkuatnya dengan menambahkan stik kayu padanya. Saya memotong stik sesuai ukuran dan menandai sayap di mana saya perlu membuat kantong agar stik dapat dimasukkan ke dalamnya. Menggunakan pisau utility, saya perlahan dan dengan hati-hati membuat kantong. Saya menambahkan sedikit lem panas ke dalamnya dan mengamankannya di tempat tanpa mengganggu bentuk profil sayap terlalu banyak.
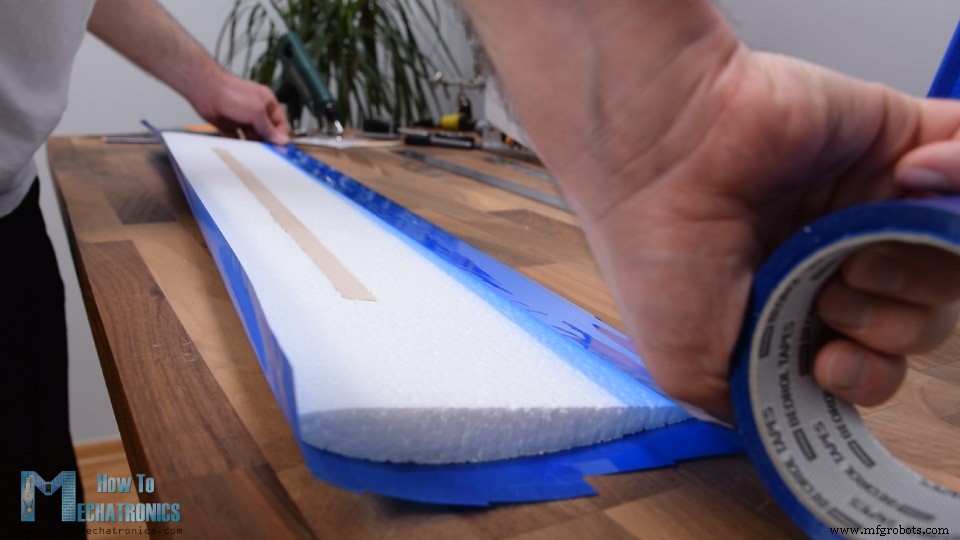
Sekarang sayap jauh lebih kuat dengan stik kayu padanya. Meskipun lebih kuat, itu masih akan mudah pecah jika mengenai tanah, oleh karena itu saya akan menggulung semuanya dengan karet piring sama seperti yang saya lakukan dengan stabilizer. Saya mulai menambahkan karet dari sisi belakang atau tepi trailing sayap, ke sisi depan atau tepi leading.
Dengan cara ini udara masuk dari depan tidak akan cenderung melepas karet. Meskipun proses ini terlihat cukup mudah, itu bisa sedikit menyebalkan jika Anda tidak memiliki tangan yang stabil dan cukup sabar. Saya rasa sayapnya sangat sempurna. Sekarang jauh lebih kuat, lebih aerodinamis dan terlihat cukup bagus.
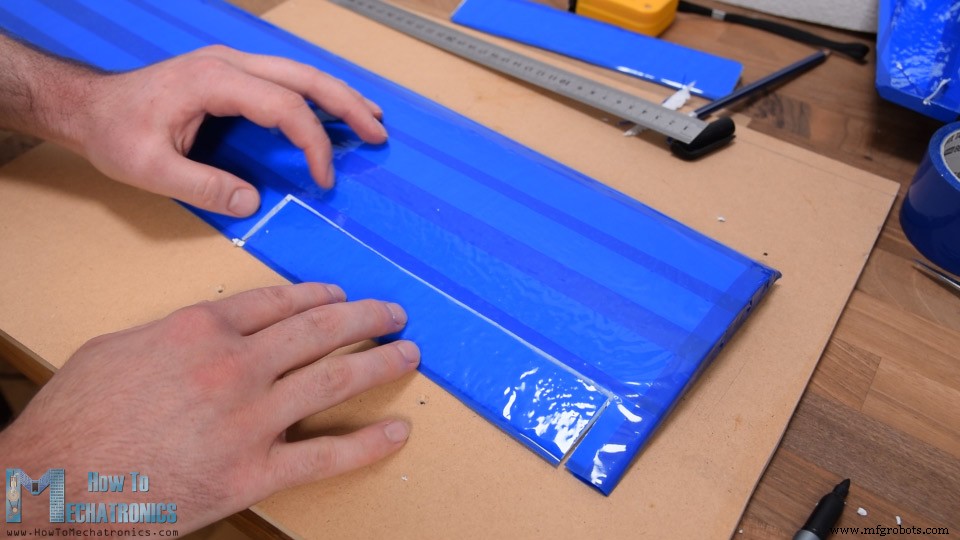
Baiklah, langkah berikutnya adalah membuat permukaan kontrol sayap atau aileron. Saya akan membuatnya lebar 22 cm dan sekitar 1/4 dari tali sayap dalam panjang. Untuk dapat bergerak bebas saya memotong sekitar setengah sentimeter darinya.
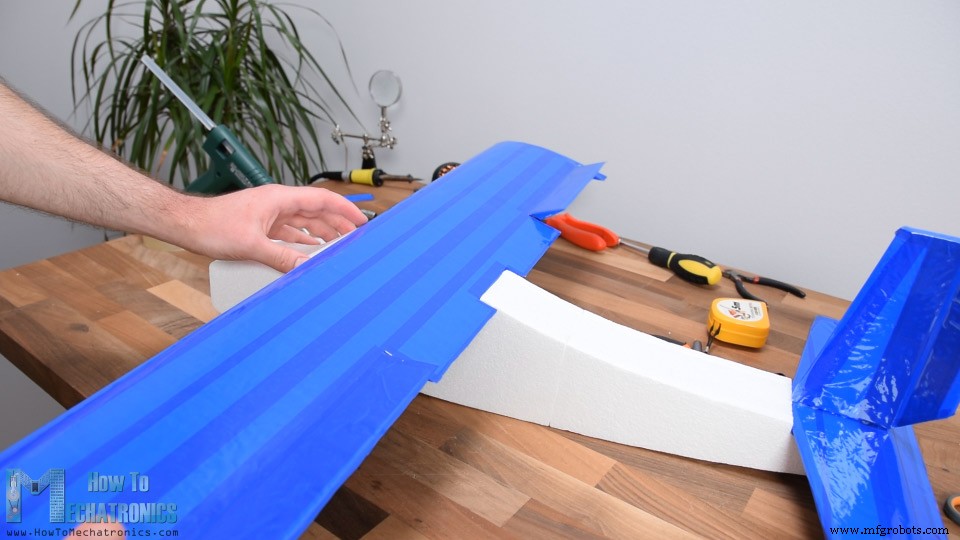
Dan tentu saja, saya menggulung semua tepi yang terbuka dari pemotongan. Berikutnya, saya membuat bagian bawah aileron miring pada 45 derajat, dan dengan cara yang sama seperti yang ditunjukkan sebelumnya, sekarang saya dapat melengkungkannya ke sayap. Untuk dapat pas pada fuselage dan dapat dengan mudah memasang sayap ke fuselage saya harus membuat satu kantong lagi di tengah sayap.
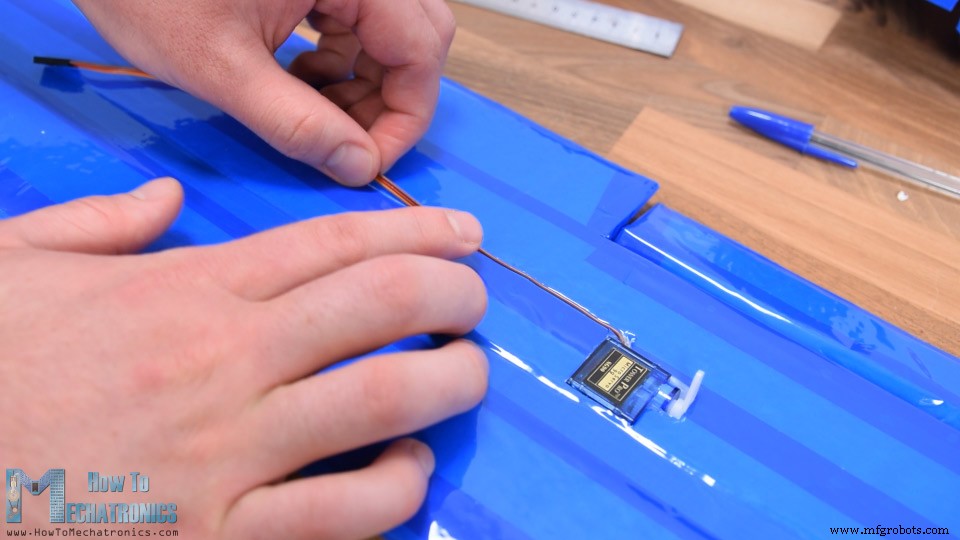
Selanjutnya, saatnya untuk memasang motor servo untuk mengontrol aileron. Saya menggunakan servo mikro 9g. Saya menandai lokasi tempat mereka akan ditempatkan dan menggunakan pisau utility, saya dengan hati-hati membuat pembukaan di sayap sehingga servo dapat memasukkannya. Sementara itu, saya melepas bracket pemasang servo sehingga bentuknya lebih sederhana. Saya menaruh sedikit lem pada servo dan memasukkannya ke dalam pembukaan.
Menggunakan pisau utility, saya membuat selokan kecil dari servo ke tengah sayap sehingga saya dapat memasukkan kabel servo di dalamnya. Akhirnya, saya menutup semuanya dengan selembar karet. Saya mengulangi proses yang sama untuk sisi lain juga.
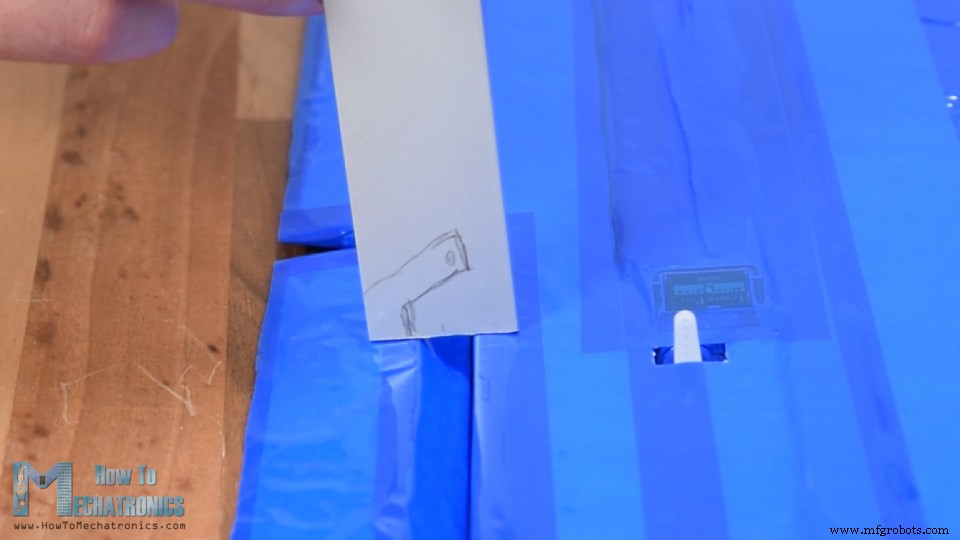
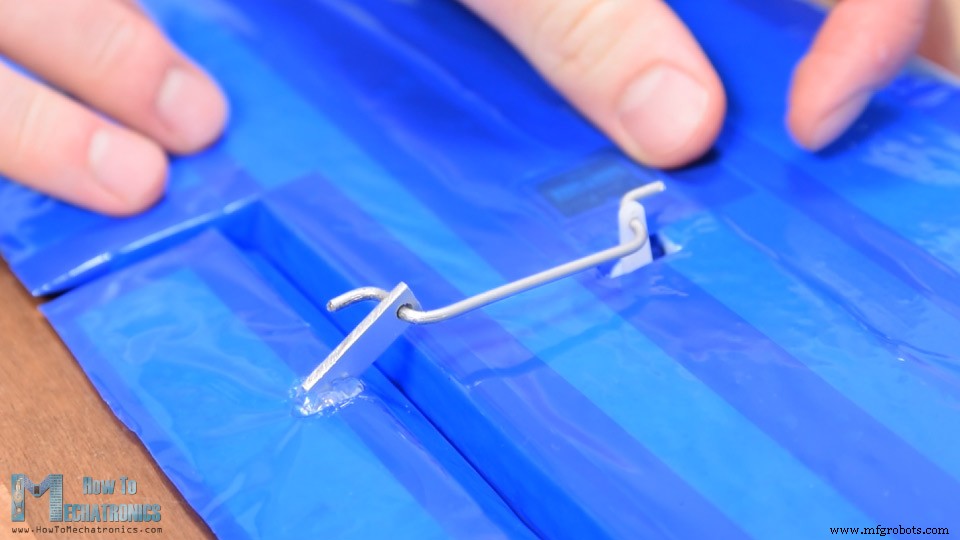
Saya melanjutkan dengan membuat control horn. Saya akan membuatnya dari profil aluminium yang saya gunakan sebelumnya untuk membuat pemegang motor. Saya menggambar bentuk secara tangan untuk mendekati tinggi horn motor servo dan untuk melampaui titik lengkungan. Saya memotong bentuk menggunakan besi rakit.
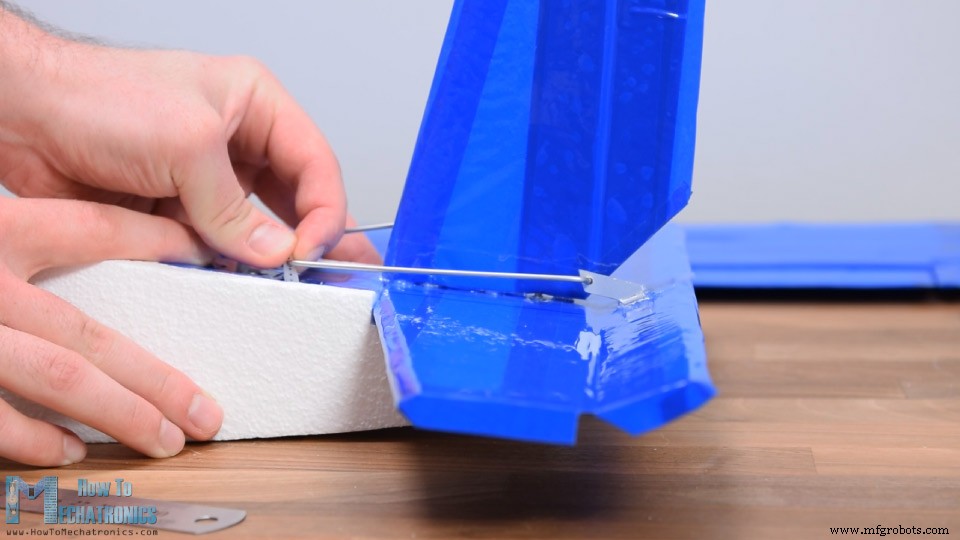
Saya akan menggunakan kawat baja 2 mm sebagai batang kontrol jadi saya membuat pembukaan di horn menggunakan bor 2,5 mm. Saya membuat selokan kecil di aileron dan menempel horn di tempat. Lalu saya mengukur seberapa panjang batang kontrol harusnya dan membuatnya dari kawat baja 2 mm dengan bantuan sejumlah alat tang. Kita perlu mencatat bahwa saat mengukur dan memasukkan batang kontrol, motor servo perlu berada di posisi netral.
Kita dapat melakukannya dengan menempatkannya secara manual di tengah rentang geraknya, atau dengan menghubungkannya ke penguji servo atau melakukannya dengan Arduino. Saya mengulangi proses untuk sisi lain, dan dengan itu sayap sekarang sudah sepenuhnya selesai.
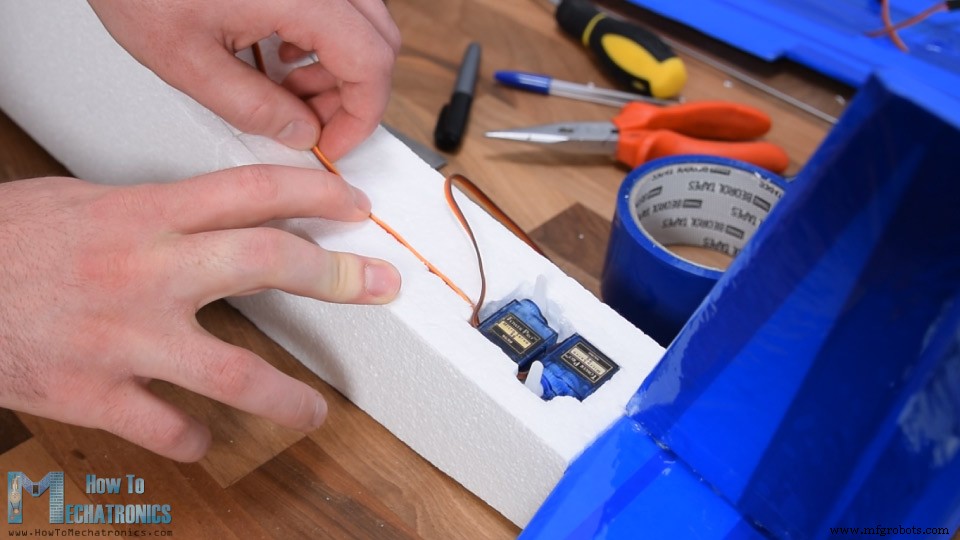
Selanjutnya, saya perlu memasang servo untuk mengontrol rudder dan elevator. Saya menggunakan servo mikro 9g yang sama di sini juga, dan proses pemasangnya sebenarnya hampir sama dengan yang baru saja saya jelaskan. Pertama, saya menandai lokasi, membuat pembukaan menggunakan pisau utility dan menempel dua motor di tempat. Di sini, mereka berada di samping satu sama lain tetapi dengan poros output di sisi yang berlawanan.
Lagi, saya membuat selokan kecil di fuselage untuk menghantarkan kabel servo ke kompartemen elektronika. Saya menutup servo dengan selembar karet dan membuat pembukaan untuk horn servo. Dengan cara yang sama yang ditunjukkan sebelumnya saya membuat horn kontrol dan menempelnya di tempat menggunakan pistol lem. Terakhir, saya membuat batang kontrol yang sesuai dan memasangnya dengan baik.
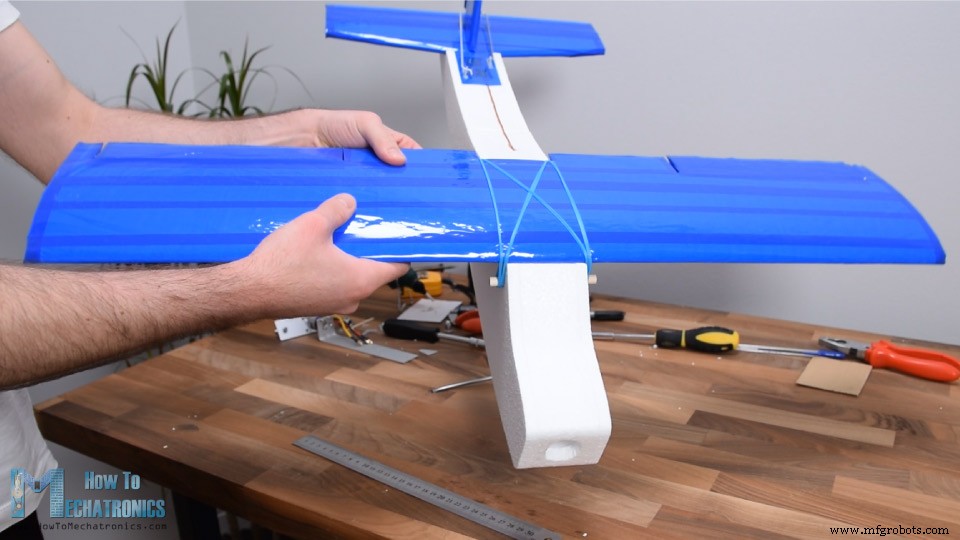
Oke, selanjutnya saya akan memasang dua batang kayu 8 mm yang akan digunakan untuk mengamankan sayap ke fuselage. Saya membuat lubang secara manual menggunakan bor 6 mm. Batang harus melampaui sekitar 1 cm di kedua sisi. Saya mengamankan mereka ke fuselage dengan sedikit lem panas juga dan inilah caranya bekerja.
Kita menggunakan karet pengikat untuk mengamankan sayap ke fuselage. Dengan cara itu sayap dapat dengan mudah dilepas dan dalam kasus tabrakan karet pengikat akan secara signifikan mengurangi dampak pada sayap. Pada saat yang sama perakitan cukup kuat.
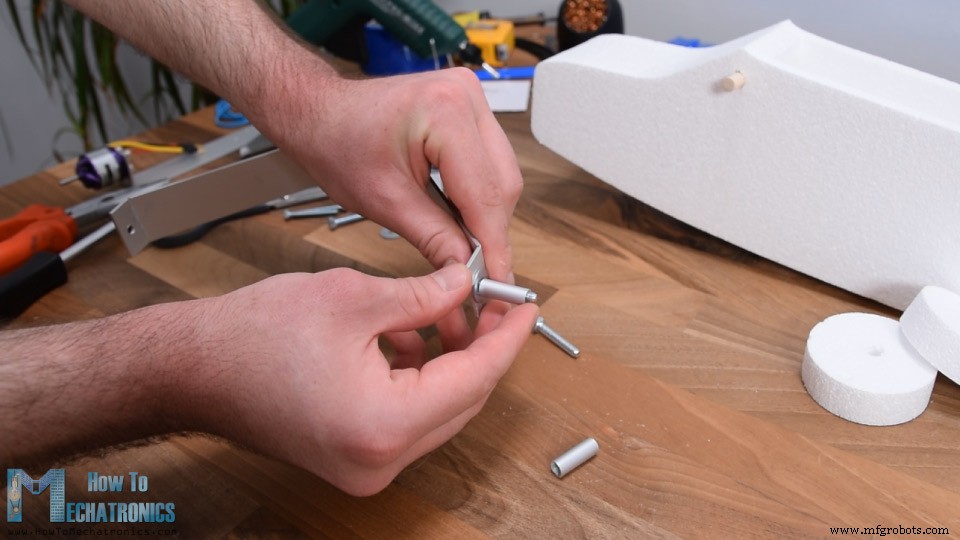
Selanjutnya, saya akan membuat roda landas. Untuk tujuan itu, lagi, saya akan menggunakan profil aluminium dan roda terbuat dari styrofoam. Saya membuatnya menggunakan mesin CNC seperti yang ditunjukkan sebelumnya. Saya membuat selokan kecil pada profil aluminium sehingga saya dapat dengan mudah membengkokkannya. Inilah seharusnya tampilan roda landas.
Untuk memasang roda ke profil, saya akan menggunakan baut M5 dan tabung aluminium dengan diameter dalam 6 mm. Tabung diamankan ke bracket menggunakan baut M5 dan dada, dan di sisi, saya menambahkan rondel M5 sehingga roda dapat berputar bebas di sekitar tabung. Dengan metode yang sama saya membuat roda untuk bagian belakang pesawat.
Oke, jadi sekarang semua komponen siap dan sebelum saya merakitnya mari kita lihat elektronika dari proyek ini.
Elektronik Pesawat RC Arduino – Diagram Rangkaian
Jadi, seperti yang sudah saya katakan, pesawat RC ini sepenuhnya berdasarkan Arduino, baik Pengirim maupun Penerima adalah buatan sendiri berdasarkan papan Arduino Pro Mini.
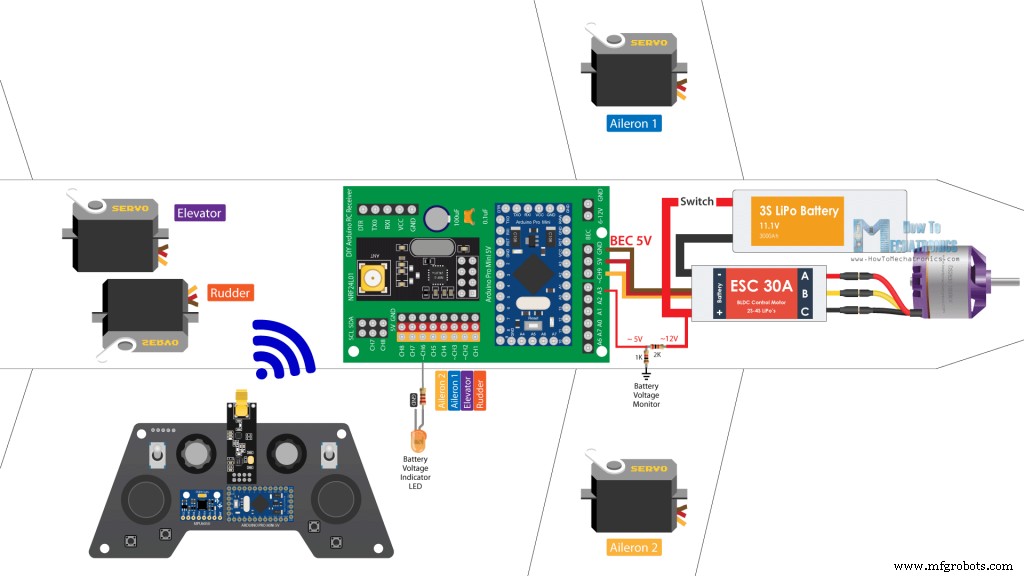
Saya sudah memiliki tutorial terperinci cara membangun dan cara kerja pengirim dan penerima, jadi Anda dapat memeriksa mereka untuk lebih banyak detail. Di sini saya akan menjelaskan diagram rangkaian dan prinsip kerja dari pesawat RC Arduino ini dan bagaimana semuanya perlu dihubungkan.
Anda dapat mendapatkan komponen yang diperlukan untuk proyek ini dari tautan di bawah:
NRF24L01 + PA + LNA …………..…..…….
Arduino Pro Mini………………..……….…..
Servo Motor ……………………………………
Brushless Motor ………………………..……
ESC 30A ……………………………….…………
Li-Po battery ……………………..……………
Jadi, komunikasi radio didasarkan pada modul NRF24L01. Meskipun mungkin terlihat sedikit rumit, pengirim Arduino DIY ini sebenarnya cukup sederhana. Ini memiliki beberapa pengontrol, joystick, potensiometer dan beberapa tombol, dan terus-menerus mengirim data mereka ke penerima. Penerima menerima data ini secara nirkabel melalui modul NRF24L01 dan mengeluarkan perintah yang sesuai ke servo dan motor brushless untuk mengontrol pesawat.
Mengontrol servo dan motor brushless dengan Arduino juga cukup sederhana, jadi seluruh konsep pesawat RC Arduino ini menurut saya tidak sulit untuk dipahami. Motor brushless yang saya gunakan dalam proyek ini memiliki rating 1000KV dan membutuhkan ESC 30A. ESC menggerakkan motor dan juga menyediakan daya ke Arduino dan servo melalui fitur Battery Eliminator Circuit-nya yang mengeluarkan 5V. Dan daya ke ESC dan motor brushless berasal dari baterai Li-Po 3S.
Saya menambahkan satu fitur lagi ke pesawat ini, yaitu LED sederhana yang akan menunjukkan apakah baterai kosong. Menggunakan pembagi tegangan sederhana, kita menurunkan 12V yang berasal dari baterai Li-Po menjadi sekitar 5V sehingga kita dapat membacanya dengan input analog Arduino dan mengetahui kapan baterai akan jatuh di bawah 11V. Penerima masih memiliki beberapa channel bebas, jadi kita dapat menambahkan lebih banyak fitur ke pesawat ini jika kita ingin, seperti lampu strob, flap, mekanisme penurunan dan sebagainya.
Menyelesaikan Perakitan
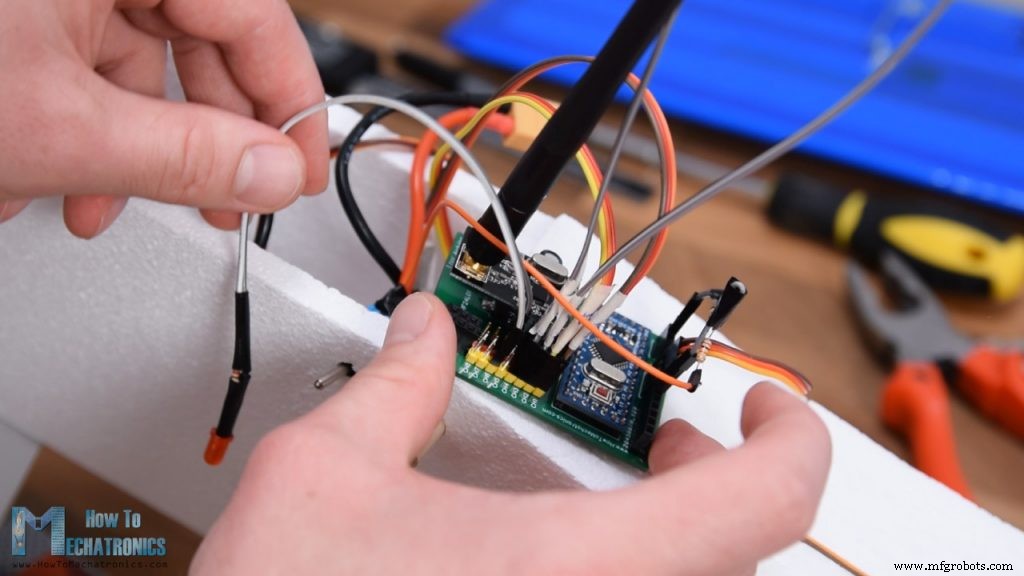
Namun, mari kita selesaikan perakitan sekarang. Jadi, saya menghubungkan semuanya seperti yang dijelaskan dalam diagram rangkaian. Pada channel 1 adalah rudder, channel 2 elevator, channel 3 dan 4 aileron, dan pada channel 6 LED. Saya menempel LED di satu sisi dan saklar daya di sisi lain.
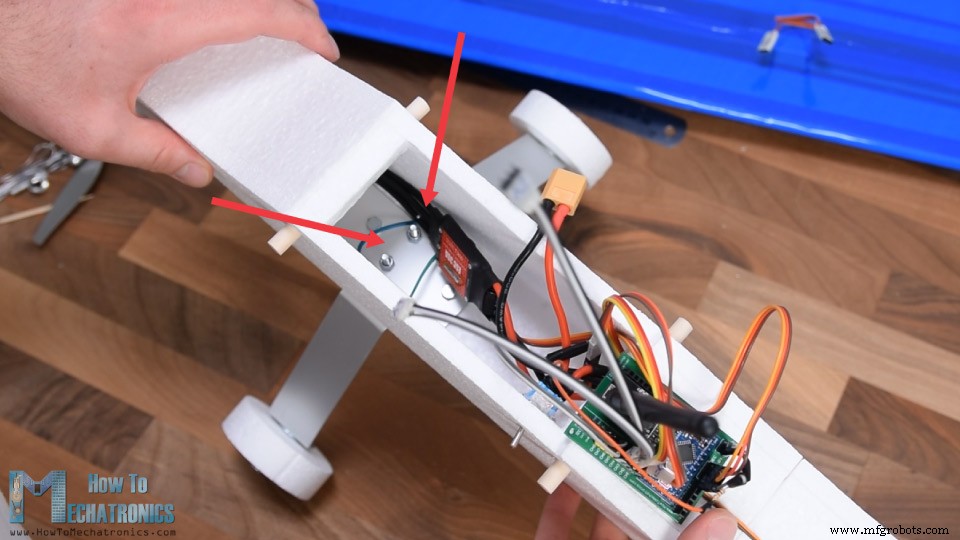
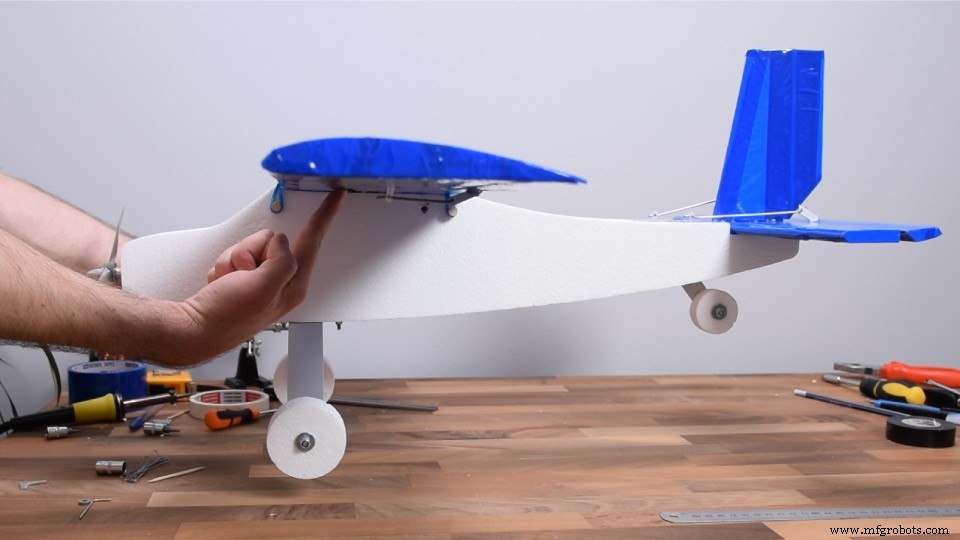
Kita dapat mencatat di sini bagaimana roda landas dipasang pada pesawat menggunakan dua baut pada pemegang motor. Dengan kata sederhana, saya hanya memasukkan motor dengan pemegang dari pembukaan atas ini, baut di tempat seperti yang ditunjukkan sebelumnya, dan memasang roda landas juga. Saat memasukkan pemegang, saya juga menambahkan beberapa karet pengikat sehingga mereka dapat memegang baterai di tempat.
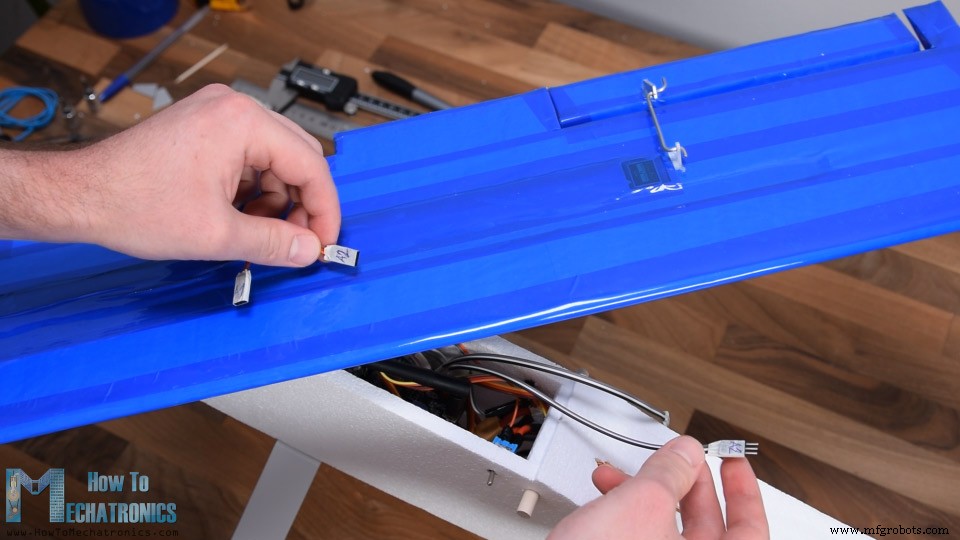
Jadi, setelah saya menghubungkan baterai ke ESC, saya memasukkan semuanya ke dalam. Akhirnya, menggunakan kabel perpanjangan saya dapat dengan mudah menghubungkan aileron sayap ke penerima dan kemudian mengamankan sayap ke fuselage.
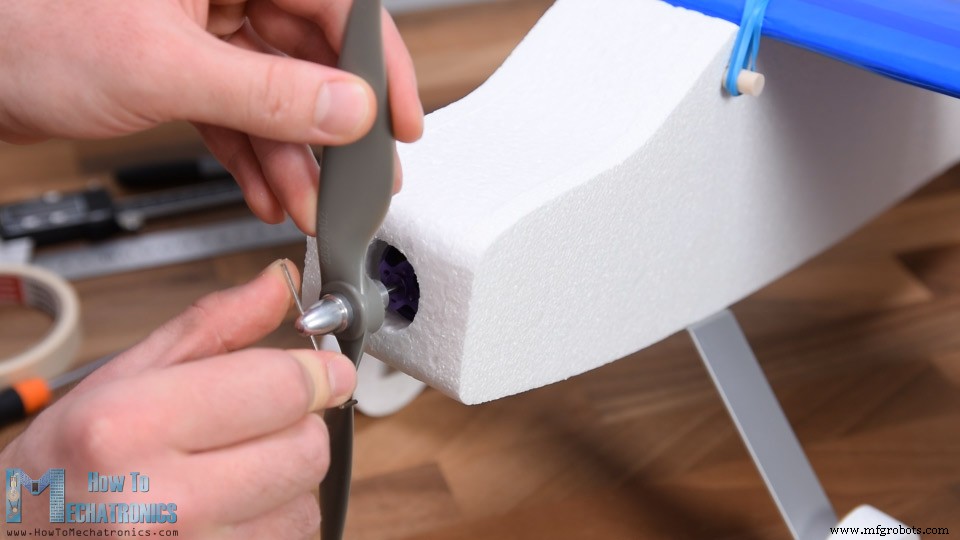
Di depan, saya memasang propeler ke motor dan yang tersisa sekarang adalah memeriksa CG atau titik gravitasi pesawat.
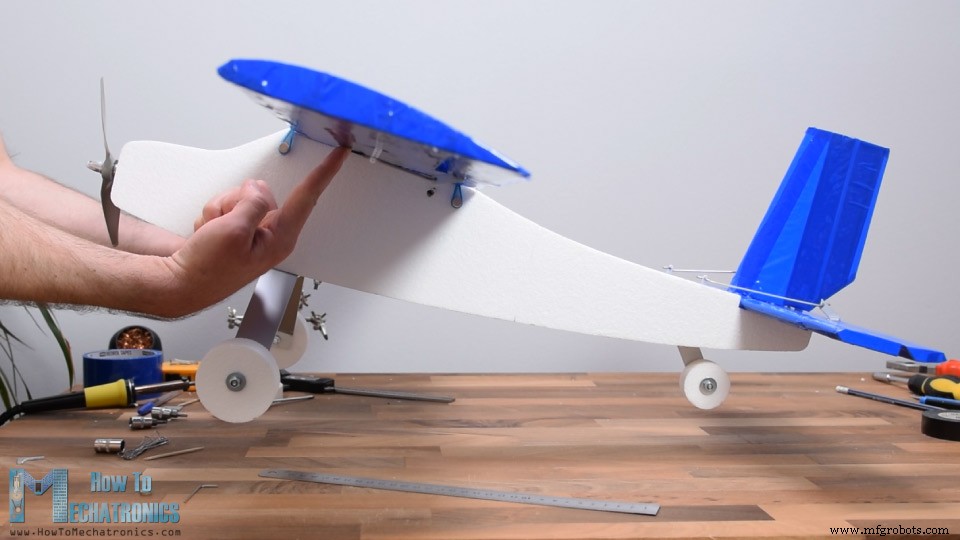
CG mungkin adalah faktor paling penting apakah pesawat akan terbang dengan baik atau terbang sama sekali.
Pesawat awalnya berat di ekor jadi saya memindahkan baterai ke depan dan menambahkan beberapa beban (beberapa baut dan dada) dan itu menjadi seimbang.
Itu saja, pesawat RC berbasis Arduino kita sekarang selesai dan kita dapat pergi ke luar untuk mencobanya.
Pengujian Pesawat RC Arduino
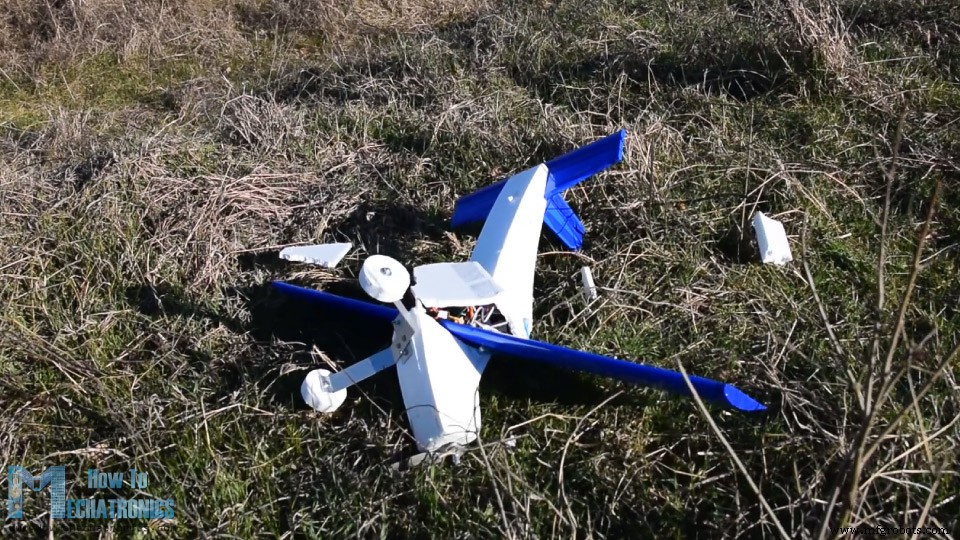
Nah, percobaan pertama atau penerbangan perdana tidak begitu keren. Terutama setelah melihat hasil tabrakan.
Kesimpulan saya di sini adalah pesawat masih berat di ekor dan terasa seperti motor tidak memiliki cukup daya. Karena saya tidak memiliki motor atau propeler lain untuk dicoba, saya memodifikasi hidung pesawat menjadi sedikit lebih kecil, memindahkan motor lebih ke depan sehingga memiliki aliran udara yang lebih baik dan juga membuat tepi depan bulat. Bagian struktur, saya memperkuatnya dengan beberapa stik kayu dan profil aluminium yang saya tempel di dalam area fuselage.
Di bawah kompartemen elektronika saya membuat dua lubang, satu untuk udara keluar yang berasal dari pembukaan depan, dan satu lagi untuk mengambil antena NRF24L01 ke luar untuk rentang yang lebih baik.
Oke jadi inilah percobaan nomor dua. Lagi, hampir hal yang sama, meskipun terasa seperti memiliki aliran udara atau daya yang lebih baik sekarang.
Fuselage patah lagi, yang menunjukkan bahwa styrofoam ini cukup lemah untuk tujuan ini. Saya membuat fuselage baru, dan kali ini menggunakan sedikit karet piring untuk memperkuatnya.
Percobaan nomor tiga. Tampak menjanjikan tetapi medan yang saya miliki untuk start sebenarnya tidak bagus sama sekali. Pesawat mulai bergerak ke kanan, mengenai tepi jalan dan patah lagi.
Saya memperbaikinya dan kali ini menggulung hampir seluruh fuselage dengan karet piring dan karet piring. Saya seharusnya melakukannya jauh lebih awal karena ini memberikan kekuatan yang tepat pada fuselage dan tidak patah bahkan setelah beberapa tabrakan lagi.
Masalahnya sekarang adalah setelah beberapa tabrakan saya memecah semua 4 propeler yang saya miliki jadi dalam percobaan ini saya menggunakan propeler yang ditempel. Tentu saja, propeler tersebut pecah saat start.
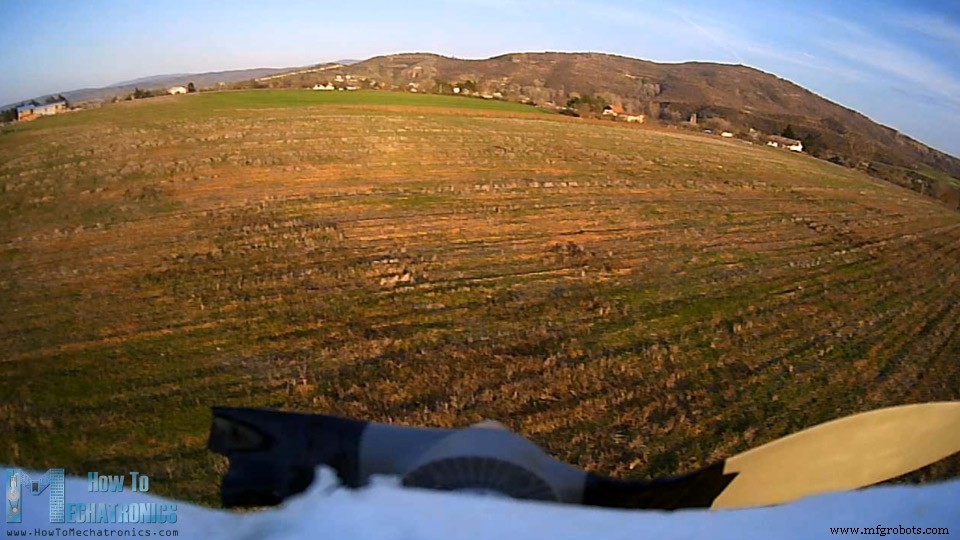
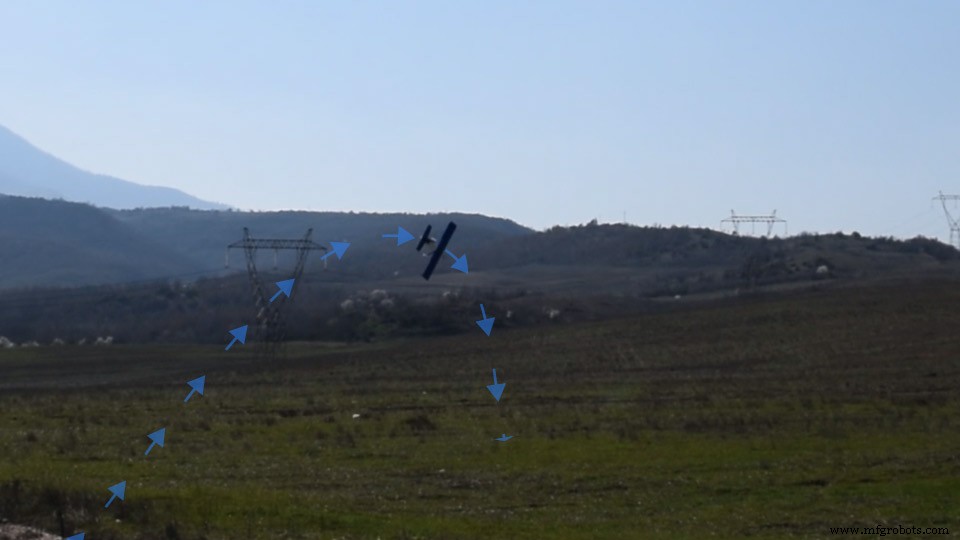
Saya mencoba dengan propeler yang ditempel lain yang terbuat dari dua propeler yang sudah patah dan kali ini saya sebenarnya beruntung dan pesawat akhirnya terbang dengan baik.
Nah keberuntungan tidak bertahan lama karena propeler patah lagi di tengah udara.
Namun, karena ini adalah pengalaman pertama saya sekali dengan terbang pesawat RC, saya rasa saya dapat menganggap proyek ini berhasil, karena saya berhasil membuktikan konsep pembuatan sistem yang sepenuhnya berbasis Arduino untuk mengontrol pesawat RC.
Selain itu, kita dapat mencatat dari penerbangan bahwa kontrol dari Pengimir sebenarnya terlalu keras. Itu karena joystick tidak bagus sama sekali untuk tujuan ini, mereka memiliki rentang gerakan kecil dan respons yang buruk.
Untuk mengatasi hal ini, saya menambahkan fitur ke program melalui mana kita dapat mengontrol responsivitas kontrol menggunakan potensiometer kanan pada pengirim. Juga, saya menambahkan fungsi melalui mana kita dapat menyesuaikan trim rudder menggunakan potensiometer kiri.
Kode Pesawat RC Arduino
Jadi akhirnya, mari kita lihat kode Arduino dari pesawat RC Arduino ini dan selesaikan proyek ini. Kode sama persis dengan yang dijelaskan dalam tutorial sebelumnya, untuk mengontrol servo dan motor brushless menggunakan modul transceiver NRF24L01.
Ini adalah kode lengkap untuk proyek pesawat RC Arduino ini:
/* Arduino RC Airplane == Receiver Code = by Dejan, www.HowToMechatronics.com Library: TMRh20/RF24, https://github.com/tmrh20/RF24/ */ #include <SPI.h> #include <nRF24L01.h> #include <RF24.h> #include <Servo.h> #define led 9 RF24 radio(3, 2); // nRF24L01 (CE, CSN) const byte address[6] = "00001"; unsigned long lastReceiveTime = 0; unsigned long currentTime = 0; Servo throttle; // create servo object to control the ESC Servo rudderServo; Servo elevatorServo; Servo aileron1Servo; Servo aileron2Servo; int throttleValue, rudderValue, elevatorValue, aileron1Value, aileron2Value, travelAdjust; // Max size of this struct is 32 bytes - NRF24L01 buffer limit struct Data_Package { byte j1PotX; byte j1PotY; byte j1Button; byte j2PotX; byte j2PotY; byte j2Button; byte pot1; byte pot2; byte tSwitch1; byte tSwitch2; byte button1; byte button2; byte button3; byte button4; }; Data_Package data; //Create a variable with the above structure void setup() { Serial.begin(9600); radio.begin(); radio.openReadingPipe(0, address); radio.setAutoAck(false); radio.setDataRate(RF24_250KBPS); radio.setPALevel(RF24_PA_MAX); radio.startListening(); // Set the module as receiver resetData(); throttle.attach(10); rudderServo.attach(4); // CH1 elevatorServo.attach(5); // CH2 aileron1Servo.attach(6); // CH3 aileron2Servo.attach(7); // CH4 pinMode(led, OUTPUT); // CH6 } void loop() { // Check whether we keep receving data, or we have a connection between the two modules currentTime = millis(); if ( currentTime - lastReceiveTime > 1000 ) { // If current time is more then 1 second since we have recived the last data, that means we have lost connection resetData(); // If connection is lost, reset the data. It prevents unwanted behavior, for example if a drone jas a throttle up, if we lose connection it can keep flying away if we dont reset the function } // Check whether there is data to be received if (radio.available()) { radio.read(&data, sizeof(Data_Package)); // Read the whole data and store it into the 'data' structure lastReceiveTime = millis(); // At this moment we have received the data } // Controlling throttle - brushless motor with ESC throttleValue = constrain(data.j1PotY, 80, 255); // Joysticks stays in middle. So we only need values the upper values from 130 to 255 throttleValue = map(throttleValue, 80, 255, 1000, 2000); throttle.writeMicroseconds(throttleValue); // Adjusting the servos responsiveness travelAdjust = map(data.pot2, 0, 255, 0, 25); // Elevator control elevatorValue = map(data.j2PotY, 0, 255, (85 - travelAdjust), (35 + travelAdjust)); elevatorServo.write(elevatorValue); // Ailerons control aileron1Value = map(data.j2PotX, 0, 255, (10 + travelAdjust), (80 - travelAdjust)); aileron1Servo.write(aileron1Value); aileron2Servo.write(aileron1Value); // Rudder trimming function if (data.j1PotX > 127) { rudderValue = data.pot1 + (data.j1PotX - 127); } if (data.j1PotX < 127) { rudderValue = data.pot1 - (127 - data.j1PotX); } // Rudder control rudderValue = map(rudderValue, 0, 255, (10 + travelAdjust), (90 - travelAdjust)); rudderServo.write(rudderValue); // Monitor the battery voltage int sensorValue = analogRead(A3); float voltage = sensorValue * (5.00 / 1023.00) * 3; // Convert the reading values from 5v to suitable 12V i // If voltage is below 11V turn on the LED if (voltage < 11) { digitalWrite(led, HIGH); } else { digitalWrite(led, LOW); } } void resetData() { // Reset the values when there is no radio connection - Set initial default values data.j1PotX = 127; data.j1PotY = 80; // Motors stops // the central point of the joystick is not starting point for the throttle, its at value of 80 instead of 127 data.j2PotX = 127; data.j2PotY = 127; data.j1Button = 1; data.j2Button = 1; data.pot1 = 1; data.pot2 = 1; data.tSwitch1 = 1; data.tSwitch2 = 1; data.button1 = 1; data.button2 = 1; data.button3 = 1; data.button4 = 1; }Code language: Arduino (arduino)
Deskripsi: Saya akan segera menjelaskan fungsi utama dari kode dan untuk semua detail lainnya Anda dapat memeriksa tutorial sebelumnya. Jadi, setelah menerima data yang datang dari pengirim, kita menggunakan nilai sumbu Y Joystick1 untuk mengontrol throttle pesawat. kita mengonversi nilai dari 80 hingga 255 yang datang dari pengirim menjadi nilai dari 1000 hingga 2000 yang digunakan untuk mengontrol motor brushless.
Untuk mengontrol elevator, kita menggunakan nilai sumbu Y Joystick2 yang kita konversi ke nilai dari 85 hingga 35. Nilai-nilai ini secara langsung menetapkan posisi motor servo dalam derajat. Di sampingnya kita dapat mencatat bahwa kita memiliki variabel travelAdjust, yang nilainya bergantung pada posisi potensiometer kanan. Kita sebenarnya menggunakan nilai itu untuk menurunkan posisi atau gerakan servo meskipun joystick akan pergi ke posisi maksimum mereka.
Prinsip yang sama diterapkan untuk mengontrol aileron dan rudder. Selain itu, kita menggunakan data dari potensiometer kiri untuk menyesuaikan titik netral rudder.
Terakhir, menggunakan fungsi analogRead() dan beberapa matematika kita mengontrol LED indikator tegangan baterai.
Jadi itu saja. Saya ingin mendengar pendapat Anda tentang proyek ini di bagian komentar di bawah, terutama dari Anda yang memiliki pengalaman dalam membangun dan terbang pesawat RC. Bagi Anda yang pemula dan memikirkan untuk terjun ke dunia ini, saya akan menyarankan untuk memeriksa saluran YouTube FliteTest karena itu adalah sumber daya yang luar biasa untuk belajar tentang dunia RC ini. Saya akan menempatkan tautan ke sana dalam deskripsi.
Saya harap Anda menikmati proyek ini dan mempelajari hal baru. Jangan ragu untuk bertanya apa pun di bagian komentar di bawah dan jangan lupa untuk memeriksa Koleksi Proyek Arduino saya.