Bagaimana Fanuc M6iB/6S Mendorong Presisi dan Efisiensi
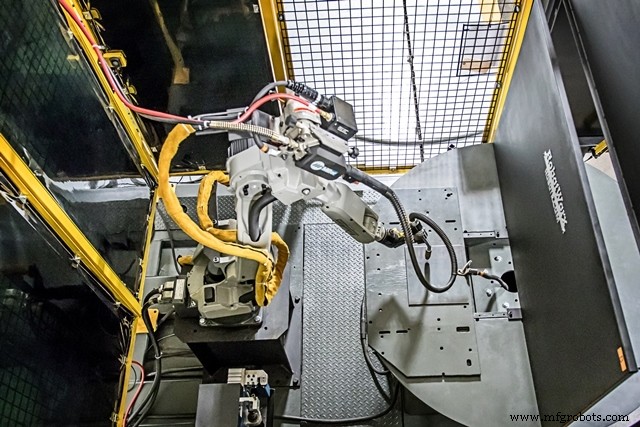
Robot industri telah ada secara penuh sejak tahun 1980-an. Saat itulah produsen menyadari bahwa dengan mengotomatisasi proses mereka seperti pengelasan, penanganan materi, dan penghapusan materi, mereka dapat menghemat uang sambil mempercepat aplikasi mereka. Salah satu model tersebut adalah Fanuc M6iB/6S. Sementara robot ini efisien dalam aplikasi penanganan materi, bagian internal adalah yang berputar tahun demi tahun untuk menjaga produksi berjalan.
Servomotor yang ditemukan pada setiap sumbu robot M-6iB-6S, (nomor bagian A06B-0202-B605 dan A06B-0223-B605) dilengkapi dengan penguat yang menerima umpan balik dari semua bagian robot. Dari umpan balik ini, motor dapat menyesuaikan dan bergerak dengan cara yang terbaik untuk operasi robot.
Bagian penting lain dari M 6ib 6S adalah kelompok pengurang kecepatan (nomor bagian A97L-0218-0288 dan A97L-0218-0361) yang mampu bekerja bersamaan dengan motor untuk memperlambat dan mengalihkan output motor. Mereka mengirimkannya ke area yang benar dari robot yang membutuhkannya, meningkatkan fungsionalitas keseluruhan robot.
Akhirnya adalah pergelangan tangan M6ib6s, nomor bagian A290-7215-T502. Tanpa ini, robot pada dasarnya akan tidak berguna. Pergelangan tangan adalah tempat end effector dipasang. Tanpa pergelangan tangan, EOAT tidak dapat dipasang pada lengan, kehilangan maksud fungsi robot.
Semua bagian ini penting untuk fungsi robot. Bagian ini, termasuk sistem robot itu sendiri, dapat dibeli melalui inventaris RobotWorx yang luas. Untuk informasi lebih lanjut, hubungi RobotWorx hari ini secara online atau di 877-762-6881.



