Robot Visual Servo Dual Lengan: Manipulasi Presisi dengan Visi Terintegrasi
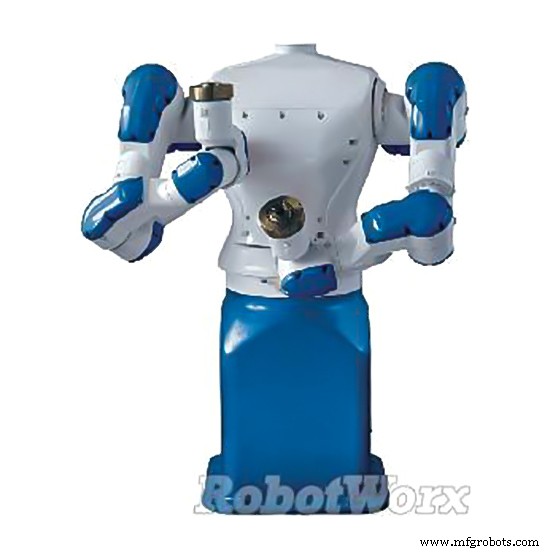
Ada banyak robot dual lengan yang digunakan di industri saat ini untuk berbagai tujuan, mulai dari kemasan hingga perakitan dan pick and place. Beberapa robot ini memiliki sensor visi dan dikenal sebagai robot visual-servo.
Visual-servo-ing telah ada sejak tahun 1980. "Penglihatan" robot ini memberikan robot kemampuan untuk meningkatkan akurasi dan performa di tempat kerja. Teknik ini cukup sederhana. Robot diprogram untuk berinteraksi dengan item tertentu. Kamera yang terpasang pada robot mengambil gambar setiap item yang masuk ke area kerja robot. Jika item tidak cocok dengan algoritma yang diprogram pada robot visual-servo, item tersebut ditolak.
Sistem robotik visual-servo dapat bervariasi dari robot 6 sumbu tunggal yang beroperasi di pabrik setiap hari. Namun, sistem robotik dual lengan visual-servo adalah yang sangat menarik. Robot dual lengan, yang sudah cukup mirip manusia, sekarang dapat memiliki indra penglihatan untuk membantu mereka dalam tugas dua lengan mereka, baik setiap lengan bekerja secara independen, atau mereka bekerja bersama.
Dengan menggunakan umpan balik visual dalam robot visual-servo, robot dapat melacak banyak item dan menangani objek dengan ukuran dan bentuk yang berbeda. Ini memberikan produsen kemampuan untuk mengubah item di garis tanpa harus melalui dan memprogram ulang setiap robot untuk setiap produk yang mereka jalankan.
Sementara robot mungkin tidak akan pernah memiliki mata nyata seperti manusia, sistem robot visual-servo semakin mendekati hal yang sebenarnya. Dan dengan arah perkembangan teknologi, siapa yang tahu apa yang mungkin ditawarkan masa depan untuk sistem visual-servo robotik.
RobotWorx, integrator terifikasi untuk Fanuc, Motoman, ABB, Universal Robots, dan KUKA robotika, memiliki beberapa model robot yang tersedia untuk kustomisasi dan pembelian yang dapat dilengkapi dengan sistem visual-servo untuk membantu robot melihat.



