Merevolusi Citra: Kamera Hitung Foton Megapixel untuk Penglihatan Cepat dan Akurat
Bayangkan kamera yang dirancang untuk menangkap citra dengan resolusi satu foton pada 24.000 frame per detik. Berkat obturator elektronik yang dapat tetap terbuka hanya selama 3,8ns dan dapat disinkronkan dengan pulsa laser cepat dengan durasi hanya beberapa pikosekon, seseorang dapat secara harfiah melihat cahaya menyebar melalui ruang. Dengan kemampuan ini, aplikasi baru terbuka seperti penglihatan kuantum, ghost imaging, imaging di bawah noise tiruan, LiDAR kuantum, dan distilasi kuantum, untuk menyebut beberapa.
Yang sama dalam aplikasi ini adalah kebutuhan akan deteksi satu foton dan resolusi waktu yang tinggi dengan noise rendah dan sensitivitas tinggi. Kamera baru ini mampu melakukan semuanya tetapi, di samping itu, melakukannya pada satu juta piksel secara bersamaan, sehingga memungkinkan percepatan yang signifikan dalam tangkapan dan, mungkin, dalam rekonstruksi. Di inti setiap piksel ini terdapat dioda lawin valanche satu foton (SPAD) yang melakukan deteksi foton, menghasilkan pulsa digital. Pulsa ini dapat dihitung atau diberi cap waktu, sehingga memberikan karakter hitung foton dan resolusi waktu pada kamera.
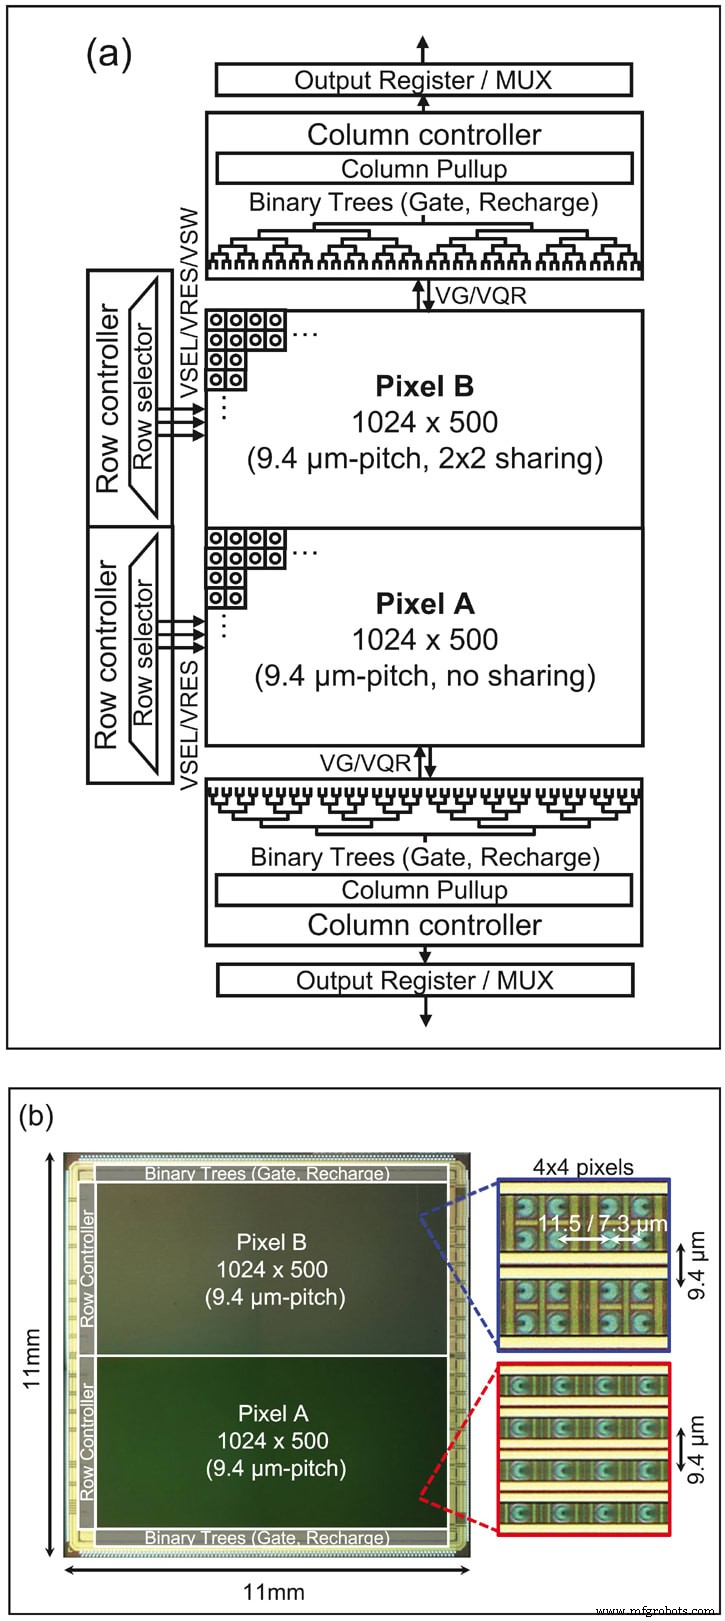
Dalam sebuah makalah yang diterbitkan dalam jurnal terpercaya Optica, kami menyajikan kamera 1-Mpixel pertama yang didasarkan pada piksel SPAD. Piksel memiliki jarak 9,4 μm, dengan arsitektur 7T (7 transistor per piksel) atau 5,75T. Mikrografik chip kamera ditunjukkan dalam Gambar 1(b). Diagram blok kamera ditunjukkan dalam Gambar 1(a); ini terdiri dari pohon biner dual untuk mengontrol obturator dengan presisi sekitar 100ps dan posisi yang dapat diubah dalam langkah 36ps. Ini memungkinkan seseorang untuk merekonstruksi citra 3D dengan mengukur waktu penerbangan pulsa cahaya saat meninggalkan laser dan dipantulkan oleh sebuah objek. Ini juga memungkinkan seseorang untuk menangkap cahaya dalam penerbangan, sehingga mengekspos efek relativistik yang menarik di laboratorium.
Chip diuji sebagai sensor citra intensitas dengan kartu standar ( Gambar 2(a)) hingga 14-bit pada tingkat piksel. Gambar 3(a) dan (b) menunjukkan citra 2D dan 3D berkode warna yang diperoleh dengan memancarkan adegan dengan laser 637 nm yang dipulsir pada 40 MHz dan ditangkap pada sensor citra setengah resolusi. Jendela gerbang dengan panjang 3,8 ns digeser dari 0,6 ns hingga 13,2 ns dengan langkah 36 ps untuk mendapatkan profil intensitas foton penuh sebagai fungsi dari posisi gerbang.

Jarak LSB dalam pengukuran ini sesuai dengan 5,4 mm. Informasi kedalaman direkonstruksi dengan mendeteksi posisi tepi naik dari profil intensitas yang dihaluskan untuk setiap piksel, sesuai dengan waktu kedatangan pulsa laser yang dipantulkan. Kemiringan waktu gerbang di seluruh array dikompensasi dengan mengurangi distribusi kemiringan waktu yang diukur secara independen dari distribusi waktu kedatangan yang diukur. Dalam Gambar 3(b), warna merah menunjukkan kedekatan yang lebih tinggi ke kamera SPAD, sedangkan warna biru sesuai dengan jarak yang lebih tinggi. Rentang kedalaman maksimum untuk pengukuran ini diatur ke 2m, tetapi dapat diperluas hingga puluhan meter dengan menurunkan frekansi repetisi laser dan meningkatkan langkah gerbang.
Langkah pemindaian gerbang yang halus dan eksposur panjang digunakan untuk mencapai presisi kedalaman yang tinggi, dan waktu akuisisi data yang dihasilkan untuk pengukuran ini beberapa puluhan detik. Ini jauh lebih lama dari metode pengukuran jarak lain seperti waktu penerbangan tidak langsung, tetapi dapat dengan mudah dikurangi dengan meningkatkan langkah pemindaian gerbang, mengurangi rentang pemindaian, dan meningkatkan daya laser untuk mengurangi waktu eksposur. Di samping itu, perbaikan lebih lanjut diharapkan dengan mengimplementasikan mikrolensa on-chip untuk meningkatkan sensitivitas.
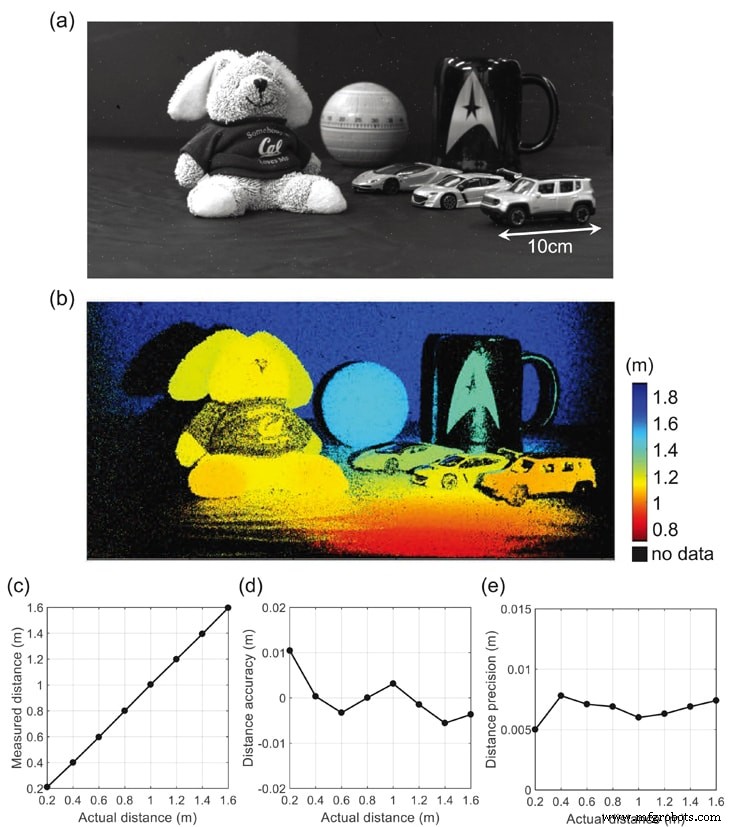
Gambar 3(c) menunjukkan jarak yang diukur sebagai fungsi dari jarak objek sebenarnya. Dalam Gambar 3(c), (d) dan (e), objek datar yang dilapisi kertas putih (reflektansi sekitar 60%) digunakan untuk mengevaluasi jarak yang diukur, akurasi dan presisi. Dalam Gambar 3(c), jarak yang diukur diekstrak dengan mengambil rata-rata jarak piksel tunggal pada 20×20 piksel di tengah array. Persetujuan yang sangat baik dengan jarak sebenarnya diamati dalam rentang yang diukur dari 0,2 hingga 1,6m. Dalam Gambar 3(d), akurasi jarak dihitung sebagai rata-rata jarak yang diukur dikurangi jarak sebenarnya. Untuk rentang jarak yang diukur, akurasi selalu lebih baik dari 1 cm. Dalam Gambar 3(e), presisi jarak dieksploitasi sebagai simpangan baku dari jarak piksel tunggal pada 20×20 piksel di tengah array. Presisi lebih baik dari 7,8 mm (rms) untuk semua titik yang diukur hingga 1,6m.
Deteksi multi-objek telah divisualisasikan secara eksperimental dengan mengkodekan pola iluminasi temporal atau eksposur, yang melibatkan biaya komputasi yang besar untuk memulihkan citra 3D. Sensor waktu penerbangan tergerbang waktu menyediakan solusi alternatif yang dapat diskalakan melalui sirkuit piksel yang kompak dan komputasi yang lebih sederhana.
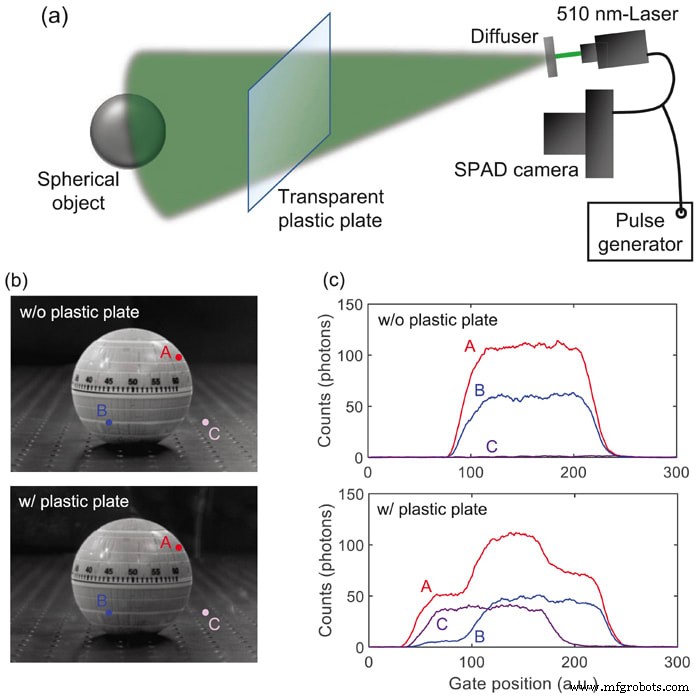
Gambar 4(a) menunjukkan setup eksperimental: sinar laser 510-nm yang dipulsir pada 40 MHz disebarkan oleh difusor dan digunakan untuk memancarkan target bola. Kamera SPAD disinkronkan dengan sinyal pemicu laser, dan plat plastik transparan dimasukkan antara kamera dan objek. Jarak dari kamera ke plat plastik dan objek adalah 0,45m dan 0,75m, masing-masing. Gambar 4(b) menunjukkan citra intensitas 2D di bawah pencahayaan indoor dengan dan tanpa plat plastik yang dimasukkan. Karena plat hampir transparan, tidak ada perbedaan yang signifikan yang diamati dalam citra 2D untuk kedua kasus tersebut.
Profil pengaitan waktu yang diukur untuk tiga titik representatif (A, B dan C) digambarkan dalam Gambar 4(c). Tanpa plat, profil pengaitan waktu untuk titik A dan B menunjukkan hanya satu gelombang fungsi persegi panjang yang dihaluskan dengan tepi naiknya sekitar posisi gerbang 100 (satu langkah posisi sesuai dengan 36 ps). Untuk titik C, jumlah foton tetap dekat nol dalam rentang posisi gerbang yang diukur, menunjukkan tidak ada objek refleksif yang terdeteksi pada piksel ini.
Dengan plat plastik, sebaliknya, profil pada titik A menunjukkan dua tepi naik bertingkat sekitar posisi gerbang 40 dan 100. Dengan mengingat bahwa profil yang diukur dari jumlah foton adalah konvolusi dari satu fungsi persegi panjang yang dihaluskan dan distribusi intensitas foton yang dipantulkan, profil bertingkat dua adalah bukti yang meyakinkan tentang refleksi ganda dari plat plastik dan objek bola. Perilaku serupa diamati pada titik B, di mana kemiringan tepi naik pertama sekitar posisi gerbang 40 lebih lembut daripada titik A. Profil pada titik C hanya menunjukkan satu tepi naik sekitar posisi gerbang 40, sesuai dengan refleksi dari plat plastik. Variasi kemiringan untuk tepi naik sekitar posisi gerbang 40 antara titik-titik yang berbeda disebabkan oleh refleksi yang tidak merata dari permukaan plat plastik.
Hasilnya menunjukkan kemampuan kamera SPAD tergerbang waktu untuk melakukan deteksi multi-objek yang tumpang tindih spasial. Perhatikan bahwa skema yang diusulkan dapat diterapkan untuk deteksi lebih dari dua puncak refleksi. Pemindaian yang lebih halus dari jendela gerbang virtual dalam pengolahan pascas memungkinkan deteksi sistematis dari banyak puncak. Jarak minimum yang dapat direkonsiliasi antara dua bahan refleksif yang berseberangan secara fundamental dibatasi oleh waktu naik atau turun yang terbatas dari profil jendela gerbang, sesuai dengan 5-10 cm dalam sensor SPAD ini.
Dalam kesimpulan, sensor citra SPAD tergerbang waktu 1-Mpixel telah dilaporkan untuk pertama kalinya. Dalam penelitian SPAD, mencapai sensor SPAD megapixel dianggap sebagai salah satu tonggak terpenting selama lebih dari satu dekade. Sensor ini diterapkan pada imaging 2D rentang dinamis tinggi dan imaging 3D resolusi spasial-temporal tinggi. Sejauh kami tahu, deteksi multi-objek yang tumpang tindih spasial dengan skema pengaitan waktu satu foton telah divisualisasikan secara eksperimental untuk pertama kalinya.
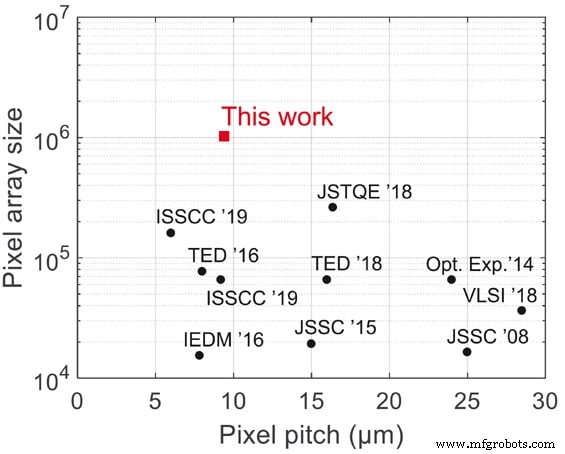
Gambar 5 menunjukkan perbandingan terdepan dari jarak piksel SPAD dan ukuran array. Ukuran array sensor ini adalah yang terbesar, hampir 4 kali lebih tinggi dari sensor terdepan, sementara jarak pikselnya adalah salah satu yang terkecil. Berkat kemampuan imaging 2D dan 3D resolusi tinggi, sensor yang diusulkan akan berguna dalam berbagai aplikasi industri seperti keamanan, otomotif, robotika, biomedis, dan aplikasi ilmiah, termasuk imaging kuantum dan imaging kecepatan ultra tinggi.
Baca laporan lengkap tentang teknologi dari jurnal ilmiah Optica .
Artikel ini ditulis oleh Edoardo Charbon, Profesor, EPFL Switzerland (Lausanne, Switzerland). Untuk informasi lebih lanjut, kunjungi sini .



