Pengontrol Tinggi Air Otomatis Berbasis SRF04 untuk Rumah Tangga dan Komersial
Pengontrol Tinggi Air Otomatis Penuh menggunakan SRF04, L293D & PIC16F84A
Pendahuluan tentang Pengontrol Tinggi Air Otomatis
Memantau dan mengontrol tinggi air dalam tangki air adalah salah satu pekerjaan terpenting di hampir banyak area perumahan serta komersial. Dalam banyak kasus, terutama di bangunan perumahan, karena ketersediaan cara otomatis tidak ada, menjadi melelahkan dan tidak nyaman untuk sering memantau tinggi air dalam tangki. Faktanya, untuk tempat dengan kekurangan air, kelebihan air akan menjadi hal yang cukup mahal untuk dibayar.
Selesaian satu-satunya untuk masalah di atas adalah memiliki cara otomatis untuk memantau dan mengontrol tinggi air. Meskipun ada banyak teknik seperti menggunakan sensor jarak, menggunakan probe arus, menggunakan pengukur ultrasonik dll., di sini kita akan fokus pada penggunaan pengukur ultrasonik.
- Proyek Terkait: Rangkaian Alarm Hujan – Proyek Detektor Hujan, Air dan Hujan
Tinjauan Sistem Pengontrol Tinggi Air
Sistem terdiri dari sensor pengukur ultrasonik yang ditempatkan di atas tangki sehingga saat dipicu, mengirimkan sinyal ultrasonik. Air yang ada dalam tangki akan memantulkan sinyal. Sensor akan menerima sinyal ini dan waktu yang dibutuhkan antara dua sinyal ini memberikan perkiraan tentang jarak yang ditempuh oleh sinyal, sehingga tinggi air dari atas.
Di sini mikrokontroler digunakan untuk mengirimkan sinyal pemicu ke pengukur ultrasonik. Setelah echo diterima, selisih waktu antara dua pulsa dihitung dan ini sebanding langsung dengan tinggi air. Selisih waktu dihitung dengan bantuan Timer, yang jumlah pulsa perhitungannya menunjukkan jarak yang ditempuh oleh sinyal, atau tinggi air.
Karena di sini pengukur ditempatkan di atas tangki, kontrol aliran air dilakukan mempertimbangkan tinggi air dari atas tangki. Misalnya, jika jarak yang diukur ditemukan antara 0 hingga 1 cm, tangki meluap dan mikrokontroler mengirim sinyal kontrol untuk memutar motor ke arah balik, untuk membuang air berlebih. '
Jika jarak antara 2 hingga 5 cm, tangki penuh dan mikrokontroler mengirim sinyal kontrol untuk mematikan motor. Jika jarak di atas 5cm, tangki hampir kosong dan mikrokontroler mengirim sinyal kontrol untuk memutar motor ke arah maju.
Diagram Rangkaian Pengontrol Tinggi Air Otomatis
Klik gambar untuk memperbesar
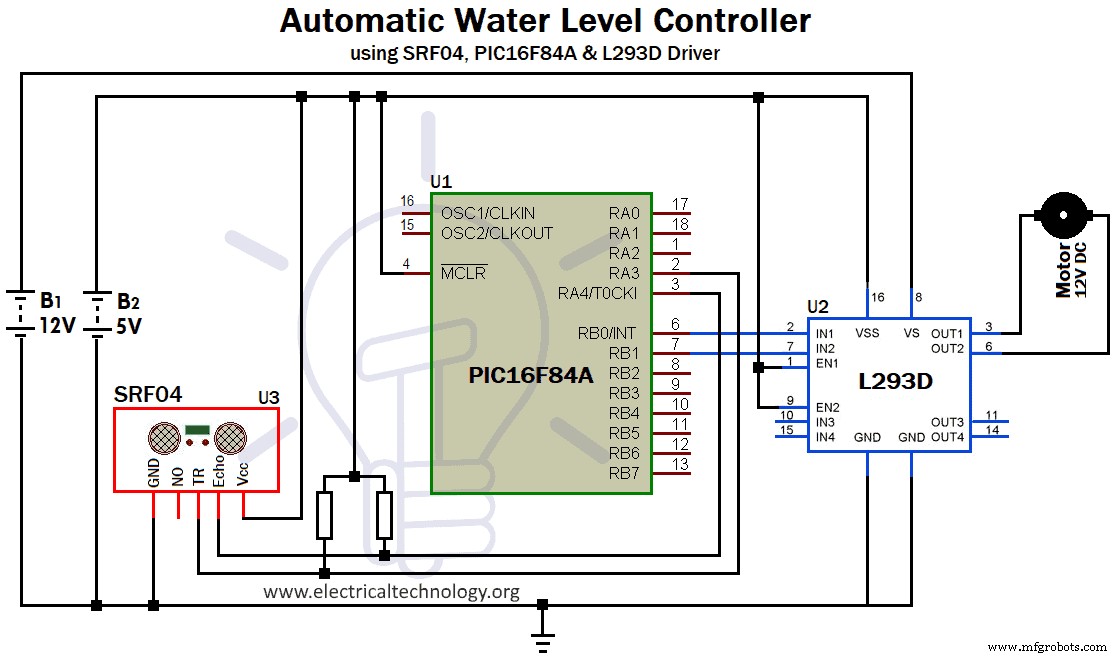
Gambar 1: Pengontrol Tinggi Air
Deskripsi Bagian
Komponen berikut akan digunakan untuk merancang rangkaian.
- Pengukur Jarak Ultrasonik SRF04
- Mikrokontroler PIC PIC16F84A
- Driver Motor L293D
- Motor DC
- Dua Resistor 1K
Mari kita pahami singkat tentang setiap komponen
Pengukur Jarak Ultrasonik SRF04:
SRF04 adalah pengukur ultrasonik berkualitas tinggi yang digunakan dalam banyak aplikasi robotika untuk deteksi halangan yang mudah. Ini membutuhkan sinyal 10 mikrodetik untuk dipicu.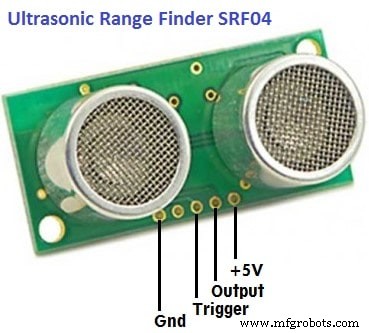
Gambar 2: Pengukur Jarak Ultrasonik SRF04
Setelah dipicu, ia mengirimkan 8 pulsa ultrasonik, pada frekuensi 40 KHz dan secara bersamaan menaikkan garis echo-nya ke HIGH. Setelah menerima sinyal yang dipantulkan atau echo, ia menurunkan garis echo ke LOW.
Jadi, lebar pulsa echo menunjukkan jarak yang ditempuh oleh sinyal atau dengan kata lain jarak dari pengukur ke objek. Garis echo adalah pulsa yang lebarnya sebanding dengan jarak ke objek. Untuk 1cm, lebar pulsa echo akan 58 mikrodetik.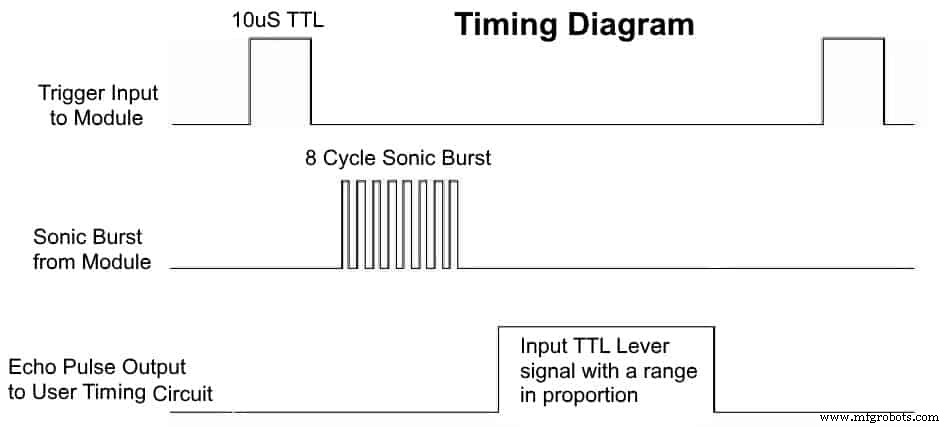
Gambar 3: Diagram Waktu SRF04
Mikrokontroler PIC16F84A:
Gambar 4: Mikrokontroler PIC PIC16F84A
Ini adalah Mikrokontroler Flash 18 pin, 8-bit kompatibel CMOS dengan satu Timer 8-bit (dengan preskaler 8-bit yang dapat diprogram). Operasi Timer dikontrol menggunakan register berikut – OPTION_REG, TMR0 dan INTCON. OPTION_REG adalah register 8-bit yang bit ke-5 (T0CS) memilih operasi timer atau counter yang diperlukan.
Mengatur bit memilih operasi counter sementara membersihkannya memilih operasi timer. TMR0 adalah register timer, sedangkan INTCON adalah register interupsi yang bit ke-5 (T0IE) menunjukkan flag timer, yaitu menyetel ketika Timer meluap.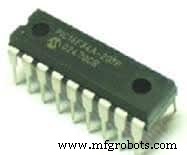
Driver Motor L293D:
Gambar 5: IC Driver Motor L293D
Ini adalah IC driver motor DC 16 pin berbasis H-bridge. Ini memiliki kapasitas untuk mengemudikan dua motor dan di kedua arah. Ini terdiri dari dua pin enable (Pin 1 dan 9) yang saat diatur ke HIGH, mengaktifkan operasi IC. Ini pada dasarnya bertindak sebagai antarmuka antara mikrokontroler dan motor DC. Ini terdiri dari empat pin input – dua untuk setiap rangkaian H-bridge. Diberikan di bawah adalah tabel yang menunjukkan kontrol motor.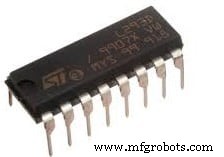
| IN1(Pin 2) | IN2 (Pin 7) | EN1 (Pin 1) | Operasi Motor |
| HIGH | HIGH | HIGH | OFF |
| LOW | LOW | HIGH | OFF |
| HIGH | LOW | HIGH | ON (Searah Jarum Jam) |
| LOW | HIGH | HIGH | ON (Berlawanan Jarum Jam) |
| X | X | LOW | OFF |
Catatan: Karena SRF04 adalah perangkat kompatibel TTL dan PIC16F84A adalah kompatibel CMOS, kami menggunakan resistor pull-up sebesar 1K, untuk mengkompensasi perubahan tingkat tegangan.
Kerja & Operasi Pengontrol Tinggi Air Otomatis
Program ditulis sehingga pulsa 10 mikrodetik dikirim dari mikrokontroler untuk memicu pengukur ultrasonik. Ini ditulis menggunakan fungsi penundaan. Register timer, TMR0 dimuat dengan nilai desimal 200, sehingga membuat 55 perhitungan.
Output dari SRF04, sinyal echo diterima di pin RA4 (Pin clock Timer, sehingga memberikan pulsa clock eksternal ke timer). Setelah sinyal echo membuat transisi dari HIGH ke LOW, timer diaktifkan. Saat timer menghitung, bit flag interupsi, T0IE, dipantau. Setelah disetel, timer dinonaktifkan.
Prosedur diulangi untuk pulsa echo lain dan seterusnya. Jumlah kali timer dioperasikan dihitung dan ini menunjukkan jumlah pulsa echo. Karena setiap pulsa echo berukuran 58 mikrodetik, itu menunjukkan 1 cm. Jadi, 5 pulsa echo akan menunjukkan 5cm. Nilai hitungan ini, yang disimpan dalam integer, digunakan untuk mengontrol motor DC.
Jika nilai antara 2 hingga 5, mikrokontroler mengirim sinyal HIGH ke pin RB0 dan RB1 (terhubung ke IN1 dan IN2 dari L293D masing-masing), untuk mematikan motor. Jika nilai antara 5 hingga 20, mikrokontroler mengirim sinyal HIGH ke IN1 dan sinyal LOW ke IN2, untuk menyala motor dan memutarnya dengan arah searah jarum jam. Jika nilai antara 0 hingga 1, mikrokontroler mengirim sinyal LOW ke IN1 dan sinyal HIGH ke IN2, untuk menyala motor dan memutarnya dengan arah berlawanan jarum jam.
Keuntungan Pengontrol Tinggi Air Otomatis menggunakan SRF04
- Sistem akan sederhana dan nyaman.
- Sistem akan berbiaya rendah karena penggunaan komponen berbiaya rendah.
- Penggunaan teknik otomatis akan menghilangkan hambatan yang dihadapi dalam kontrol tinggi air dengan cara manual.
- Karena tidak ada bagian mekanis yang digunakan, ini akan menghilangkan risiko aus mekanis atau korosi.
Kerugian Pengontrol Tinggi Air Otomatis
- Pengukur jarak ultrasonik, SRF04, akan terkena demping karena penggunaan banyak elektronik dan oleh karena itu harus diisolasi dengan baik.
- Sistem ini dirancang sedemikian rupa sehingga sensor serta aktuator perlu ditempatkan di dekat satu sama lain. Dalam kata leman, sistem kontrol ini untuk tempat di mana tangki air dekat dengan pompa air. Jadi, untuk banyak bangunan di mana pompa terendam digunakan dan tangki air di atap, sistem Pengontrol Tinggi Air Otomatis ini tidak dapat digunakan. Namun, ini dapat dimodifikasi dengan menggunakan rangkaian komunikasi.



