SunGlass-BOT: Kacamata Hitam Pintar yang Menyesuaikan Cahaya Secara Otomatis
Komponen dan Perlengkapan
Arduino UNO
×
1
Servos (Tower Pro MG996R)
×
1
UTSOURCE Electronic Parts
×
1
Aplikasi dan Layanan Online
Arduino IDE
Tentang Proyek Ini
Sepasang kacamata hitam yang secara otomatis mendeteksi intensitas cahaya dan menutup atau membuka bayangan hitamnya.
Jadi dari sekarang, Anda tidak perlu khawatir tentang mata. Sebaliknya, sepasang kacamata ini hadir untuk secara otomatis melindungi mata Anda dan juga membuka bayangan untuk kenyamanan melihat di cahaya rendah.
Robot ini dibuat menggunakan Arduino dan beberapa bagian dasar. Keren, bukan?
Update: Robot ini telah ditampilkan sebagai PROYEK TERATAS di HAckSpace Magazine https://hackspace.raspberrypi.org/issues/9
Langkah 1: Bagian
1x Arduino Pro Mini (5v 16 MHz)
1x mikro servo motor (model apapun boleh tapi harus kecil)
1x LDR (resistor tergantung cahaya)
1x resistor 10k ohm
sepasang kacamata hitam
Untuk pemrograman, Anda akan memerlukan konverter USB ke TTL atau Arduino Uno. Saya akan mengunggah kode menggunakan Uno.
Langkah 2: Prinsip Kerja
Kita akan membuat rangkaian pembagi tegangan dan menghubungkannya dengan Arduino. Sekarang kita tahu bahwa LDR adalah resistor variabel dan nilai resistensinya berubah sesuai intensitas cahaya. Karena resistor kita 10k, nilainya akan berada antara 0 hingga 1023. Jika ada cahaya matahari terang atau sedang, nilai akan kurang dari 100. Di cahaya ruangan, nilai akan sekitar 500 hingga 600. Jika terlalu gelap, nilainya akan 1023. Anda mengerti, kan? Mari lanjutkan!
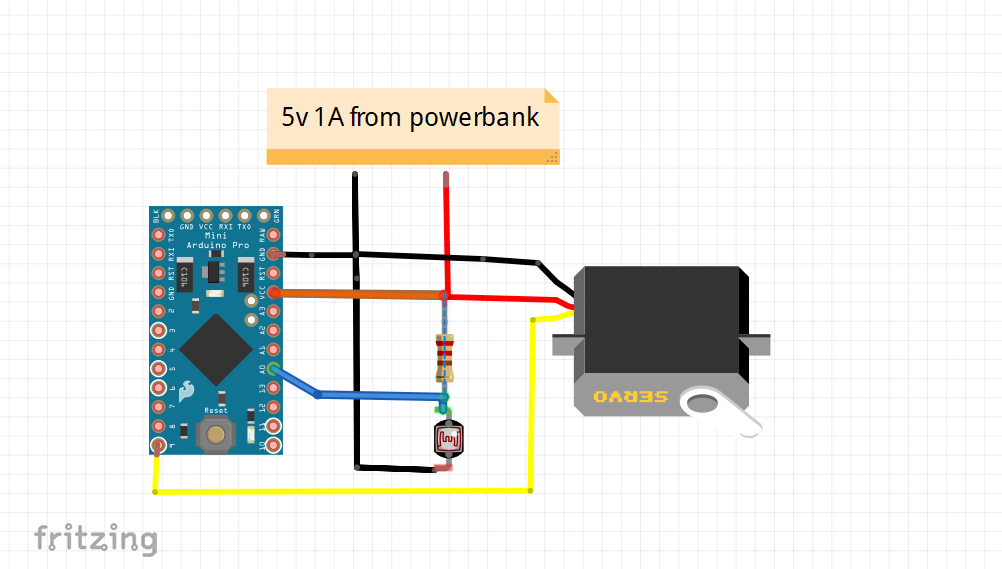
Langkah 3: Rangkaian
Rangkaian cukup sederhana untuk dibuat. Saya telah mengujinya pada breadboard, dan kemudian menyoldernya pada Arduino Pro Mini. Buat ruang untuk LDR karena ia akan harus mendeteksi cahaya.
Langkah 4: Memprogram Arduino Pro Mini
Seperti yang Anda lihat, kita tidak memiliki opsi pemrograman USB pada Pro Mini. Gunakan konverter USB ke TTL atau gunakan Arduino Uno. Bagaimanapun, kita semua punya Uno, kan? Jadi mengapa membuang uang?
Cukup keluarkan IC ATmega328P dari Arduino Uno menggunakan obeng untuk mengangkatnya. Kemudian hubungkan pin sebagai berikut:
UNO -------- Pro mini
5v---------------vcc
Gnd------------Gnd
tx----------------tx
rx----------------rx
reset----------- rst
Anda dapat menonton video untuk melakukannya (bahasa berbeda):
Itu saja! Kemudian hubungkan kabel USB Arduino Uno dan hubungkan ke PC atau Android Anda untuk mengunggah kode. Sebelum mengunggah pergi ke tools>board type> pilih Arduino Pro Mini (juga pilih prosesor yang benar 5V 16 MHz dalam kasus kami). Lihat gambar.
//*SunGlass-Bot an automatic sunglass by ashraf minhaj. //full tutorial on youtube: www.youtube.com/c/fusebatti //Contact if necessary ashraf_minhaj@yahoo.com #include<Servo.h> Servo sglass; //servo name int ldr= 0; //connect LDR to A0 int value= 0; //define value 0 void setup() { Serial.begin(9600); //this is not necessary-but to show value to pc sglass.attach(9); //declare in which pin the servo you attach } void loop() { value = analogRead(ldr); //read value-analog from A0 Serial.println(value); delay(100); if(value<100) //change the value as you wish { sglass.write(155); //black glass down delay(100); //a bit delay for the servo to move there } else { sglass.write(80); //black glass up delay(100); } }
Unggah dan lihat bagaimana kerjanya!
Langkah 5: Siapkan Kacamata Hitam
Tekan keras untuk mengeluarkan kacamata hitam dan tempelkan pada kawat keras seperti ini. Kemudian pasang servo dan tambahkan lengan servo untuk ditempel pada kerangka kacamata tambahan yang kita buat. Anda dapat menyediakan daya menggunakan sumber daya 5V 1A apapun. Saya akan menggunakan power bank buatan sendiri.
Langkah 6: Selesai!
Hidupkan rangkaian dan Anda seharusnya melihat Arduino menyala. Sekarang keluar dan bersenang-senang dengan robot kacamata hitam aneh namun luar biasa ini!
Kode
subglass-bot.code.c
subglass-bot.code.cC/C++
//*SunGlass-Bot an automatic sunglass by ashraf minhaj. //full tutorial on youtube: www.youtube.com/c/fusebatti //Contact if necessary ashraf_minhaj@yahoo.com #include<Servo.h> Servo sglass; //servo name int ldr= 0; //connect LDR to A0 int value= 0; //define value 0 void setup() { Serial.begin(9600); //this is not necessary-but to show value to pc sglass.attach(9); //declare in which pin the servo you attach } void loop() { value = analogRead(ldr); //read value-analog from A0 Serial.println(value); delay(100); if(value<100) //change the value as you wish { sglass.write(155); //black glass down delay(100); //a bit delay for the servo to move there } else { sglass.write(80); //black glass up delay(100); } }