Membuat Robot Quadruped Arduino Cerdas: Panduan Langkah demi Langkah
Komponen dan Perlengkapan
Komponen Keterangan Jumlah × 1 × 12 Sensor Ultrasonik SparkFun - HC-SR04
× 1 × 4 × 4 × 4 Header Pria 40 Posisi 1 Baris (0.1")
× 2 × 1
Alat dan Mesin yang Diperlukan
Alat Keterangan
Aplikasi dan Layanan Online
Aplikasi Keterangan
Tentang Proyek Ini
Quadruped berbasis Arduino! Quadruped berarti bot dengan kaki empat, yang dasarnya terlihat seperti laba-laba dengan kaki empat, jadi mari kita pelajari bagaimana laba-laba berjalan dan coba mereplikasi dengan Arduino.
Langkah 1: Komponen yang Diperlukan
1 X Arduino Mega atau Arduino Uno 1 X PCB Dilubangi 12 X Motor Servo(9g) 1 X Sensor Ultrasonik HC-SR04 4 X LED RGB Kardus Langkah 2: Memelihara Pusat Gravitasi (CG)
Pusat gravitasi (CG) adalah faktor utama saat berjalan. Pusat gravitasi tetap di tengah badan untuk menjaga keseimbangan jika CG bergerak keluar dari tengah pada batas tertentu maka keseimbangan akan terganggu dan menyebabkan jatuh.
Jadi mari kita lihat tentang memelihara CG saat berjalan.
Jika setiap kaki berada pada 45 derajat maka CG akan sempurna di tengah, tetapi jika kita memindahkan kaki apapun CG akan bergeser ke sisi itu sehingga menyebabkan jatuh ke sisi tersebut.
Untuk menghindari ini kaki ujung baik dipertahankan pada sudut lebih besar dari 45 derajat berdasarkan ukuran bot, sehingga tiga kaki akan membentuk segitiga, di mana CG akan berada di dalamnya dan kaki keempat bebas untuk bergerak dan CG akan tetap di dalam segitiga.
Langkah 3: Prosedur Berjalan
Ini adalah posisi awal, dengan dua kaki(C, D) diperpanjang ke satu sisi, dan dua kaki lainnya(A, B) ditarik ke dalam. Kaki kanan atas(B) diangkat dan menjangkau jauh di depan robot. Semua kaki bergerak ke belakang, memindahkan badan ke depan. Kaki kiri belakang(D) diangkat dan melangkah ke depan di samping badan. Posisi ini adalah cermin dari posisi awal. Kaki kiri atas(B) diangkat dan menjangkau jauh di depan robot. Lagi, semua kaki bergerak ke belakang, memindahkan badan ke depan. Kaki kanan belakang(B) diangkat dan melangkah kembali ke badan, membawa kita kembali ke posisi awal. Langkah 4: Rencana untuk Quadruped
LEGS.pdf
BODY.pdf
Langkah 5: Konstruksi Badan
Bangun badan sesuai PDF.
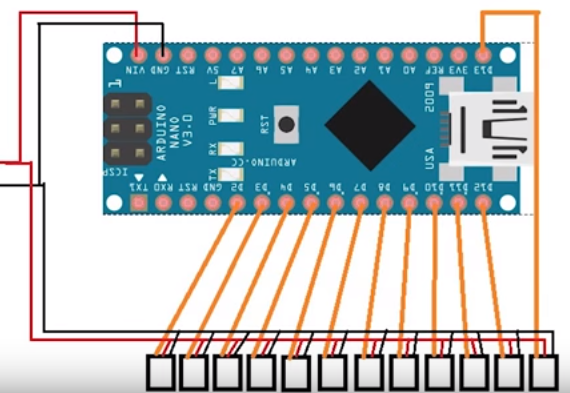
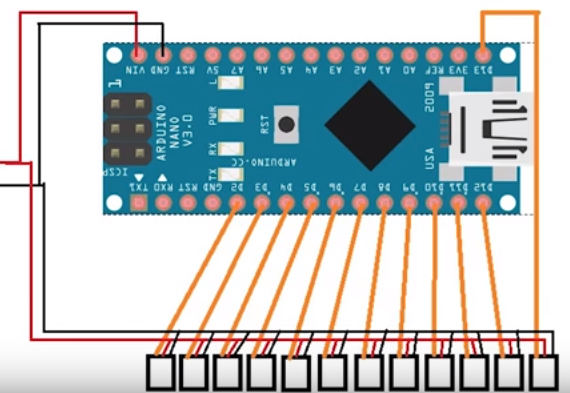
Langkah 6: Koneksi Sirkuit
Buat shield Anda sendiri sesuai kebutuhan arduino mega memiliki 15 pin pwm, gunakan 12 dari mereka untuk koneksi servo dan 3 untuk LED RGB dan dua pin apapun untuk sensor ultrasonik
Langkah 7: Inisialisasi Servo
Unggah program ke arduino mega dan mulai merakit kaki sesuai gambar #include <Servo.h> Servo servo[4][3]; //define servos' ports const int servo_pin[4][3] = { {10,11,2}, {3,4,5}, {6,7,8}, {9, 12, 13} }; void setup() { //initialize all servos for (int i = 0; i < 4; i++) { for (int j = 0; j < 3; j++) { servo[i][j].attach(servo_pin[i][j]); delay(20); } } } void loop(void) { for (int i = 0; i < 4; i++) { for (int j = 0; j < 3; j++) { servo[i][j].write(90); delay(20); } } } Langkah 8: Langkah Akhir
/* Includes ------------------------------------------------------------------*/ #include <Servo.h> //to define and control servos #include <FlexiTimer2.h>//to set a timer to manage all servos #define ledred 46 #define ledblue 44 #define ledgreen 45 /* Servos --------------------------------------------------------------------*/ //define 12 servos for 4 legs Servo servo[4][3]; //define servos' ports const int servo_pin[4][3] = { {2, 3, 4}, {20, 6, 7}, {8, 9, 17}, {16, 12, 13} }; /* Size of the robot ---------------------------------------------------------*/ const float length_a = 55; const float length_b = 77.5; const float length_c = 27.5; const float length_side = 71; const float z_absolute = -28; /* Constants for movement ----------------------------------------------------*/ const float z_default = -50, z_up = -30, z_boot = z_absolute; const float x_default = 62, x_offset = 0; const float y_start = 0, y_step = 40; const float y_default = x_default; /* variables for movement ----------------------------------------------------*/ volatile float site_now[4][3]; //real-time coordinates of the end of each leg volatile float site_expect[4][3]; //expected coordinates of the end of each leg float temp_speed[4][3]; //each axis' speed, needs to be recalculated before each movement float move_speed; //movement speed float speed_multiple = 1; //movement speed multiple const float spot_turn_speed = 4; const float leg_move_speed = 8; const float body_move_speed = 3; const float stand_seat_speed = 1; volatile int rest_counter; //+1/0.02s, for automatic rest //functions' parameter const float KEEP = 255; //define PI for calculation const float pi = 3.1415926; /* Constants for turn --------------------------------------------------------*/ //temp length const float temp_a = sqrt(pow(2 * x_default + length_side, 2) + pow(y_step, 2)); const float temp_b = 2 * (y_start + y_step) + length_side; const float temp_c = sqrt(pow(2 * x_default + length_side, 2) + pow(2 * y_start + y_step + length_side, 2)); const float temp_alpha = acos((pow(temp_a, 2) + pow(temp_b, 2) - pow(temp_c, 2)) / 2 / temp_a / temp_b); //site for turn const float turn_x1 = (temp_a - length_side) / 2; const float turn_y1 = y_start + y_step / 2; const float turn_x0 = turn_x1 - temp_b * cos(temp_alpha); const float turn_y0 = temp_b * sin(temp_alpha) - turn_y1 - length_side; /* ---------------------------------------------------------------------------*/ /* - setup function ---------------------------------------------------------------------------*/ void setup() { pinMode(ledred,OUTPUT); pinMode(ledblue,OUTPUT); pinMode(ledgreen,OUTPUT); //start serial for debug Serial.begin(115200); Serial.println("Robot starts initialization"); //initialize default parameter set_site(0, x_default - x_offset, y_start + y_step, z_boot); set_site(1, x_default - x_offset, y_start + y_step, z_boot); set_site(2, x_default + x_offset, y_start, z_boot); set_site(3, x_default + x_offset, y_start, z_boot); for (int i = 0; i < 4; i++) { for (int j = 0; j < 3; j++) { site_now[i][j] = site_expect[i][j]; } } //start servo service FlexiTimer2::set(20, servo_service); FlexiTimer2::start(); Serial.println("Servo service started"); //initialize servos servo_attach(); Serial.println("Servos initialized"); Serial.println("Robot initialization Complete"); } void servo_attach(void) { for (int i = 0; i < 4; i++) { for (int j = 0; j < 3; j++) { servo[i][j].attach(servo_pin[i][j]); delay(100); } } } void servo_detach(void) { for (int i = 0; i < 4; i++) { for (int j = 0; j < 3; j++) { servo[i][j].detach(); delay(100); } } } /* - loop function ---------------------------------------------------------------------------*/ void loop() { analogWrite(ledred,255); Serial.println("Stand"); stand(); delay(2000); analogWrite(ledred,0); analogWrite(ledblue,255); Serial.println("Step forward"); step_forward(5); delay(2000); analogWrite(ledblue,0); analogWrite(ledgreen,255); Serial.println("Step back"); step_back(5); delay(2000); analogWrite(ledgreen,0); analogWrite(ledred,255); analogWrite(ledblue,255); Serial.println("Turn left"); turn_left(5); delay(2000); analogWrite(ledgreen,255); analogWrite(ledred,0); analogWrite(ledblue,255); Serial.println("Turn right"); turn_right(5); delay(2000); analogWrite(ledgreen,255); analogWrite(ledred,255); analogWrite(ledblue,0); Serial.println("Hand wave"); hand_wave(3); delay(2000); Serial.println("Hand wave"); hand_shake(3); delay(2000); int x=100; for(int i=0;i<5;i++) { analogWrite(ledgreen,255); analogWrite(ledred,255);//white analogWrite(ledblue,255); delay(x); analogWrite(ledgreen,255);//yellow analogWrite(ledred,255); analogWrite(ledblue,0); delay(x); analogWrite(ledgreen,255);//cyan analogWrite(ledred,0); analogWrite(ledblue,255); delay(x); analogWrite(ledgreen,0); analogWrite(ledred,255);//purple analogWrite(ledblue,255); delay(x) ; analogWrite(ledgreen,0); analogWrite(ledred,255);//red analogWrite(ledblue,0); delay(x); analogWrite(ledgreen,0);//blue analogWrite(ledred,0); analogWrite(ledblue,255); delay(x); analogWrite(ledgreen,255); analogWrite(ledred,0); analogWrite(ledblue,0); //green delay(x) ; } analogWrite(ledgreen,0); analogWrite(ledred,0); analogWrite(ledblue,0); delay(1000); } /* - sit - blocking function ---------------------------------------------------------------------------*/ void sit(void) { move_speed = stand_seat_speed; for (int leg = 0; leg < 4; leg++) { set_site(leg, KEEP, KEEP, z_boot); } wait_all_reach(); } /* - stand - blocking function ---------------------------------------------------------------------------*/ void stand(void) { move_speed = stand_seat_speed; for (int leg = 0; leg < 4; leg++) { set_site(leg, KEEP, KEEP, z_default); } wait_all_reach(); } /* - spot turn to left - blocking function - parameter step steps wanted to turn ---------------------------------------------------------------------------*/ void turn_left(unsigned int step) { move_speed = spot_turn_speed; while (step-- > 0) { if (site_now[3][1] == y_start) { //leg 3&1 move set_site(3, x_default + x_offset, y_start, z_up); wait_all_reach(); set_site(0, turn_x1 - x_offset, turn_y1, z_default); set_site(1, turn_x0 - x_offset, turn_y0, z_default); set_site(2, turn_x1 + x_offset, turn_y1, z_default); set_site(3, turn_x0 + x_offset, turn_y0, z_up); wait_all_reach(); set_site(3, turn_x0 + x_offset, turn_y0, z_default); wait_all_reach(); set_site(0, turn_x1 + x_offset, turn_y1, z_default); set_site(1, turn_x0 + x_offset, turn_y0, z_default); set_site(2, turn_x1 - x_offset, turn_y1, z_default); set_site(3, turn_x0 - x_offset, turn_y0, z_default); wait_all_reach(); set_site(1, turn_x0 + x_offset, turn_y0, z_up); wait_all_reach(); set_site(0, x_default + x_offset, y_start, z_default); set_site(1, x_default + x_offset, y_start, z_up); set_site(2, x_default - x_offset, y_start + y_step, z_default); set_site(3, x_default - x_offset, y_start + y_step, z_default); wait_all_reach(); set_site(1, x_default + x_offset, y_start, z_default); wait_all_reach(); } else { //leg 0&2 move set_site(0, x_default + x_offset, y_start, z_up); wait_all_reach(); set_site(0, turn_x0 + x_offset, turn_y0, z_up); set_site(1, turn_x1 + x_offset, turn_y1, z_default); set_site(2, turn_x0 - x_offset, turn_y0, z_default); set_site(3, turn_x1 - x_offset, turn_y1, z_default); wait_all_reach(); set_site(0, turn_x0 + x_offset, turn_y0, z_default); wait_all_reach(); set_site(0, turn_x0 - x_offset, turn_y0, z_default); set_site(1, turn_x1 - x_offset, turn_y1, z_default); set_site(2, turn_x0 + x_offset, turn_y0, z_default); set_site(3, turn_x1 + x_offset, turn_y1, z_default); wait_all_reach(); set_site(2, turn_x0 + x_offset, turn_y0, z_up); wait_all_reach(); set_site(0, x_default - x_offset, y_start + y_step, z_default); set_site(1, x_default - x_offset, y_start + y_step, z_default); set_site(2, x_default + x_offset, y_start, z_up); set_site(3, x_default + x_offset, y_start, z_default); wait_all_reach(); set_site(2, x_default + x_offset, y_start, z_default); wait_all_reach(); } } } /* - spot turn to right - blocking function - parameter step steps wanted to turn ---------------------------------------------------------------------------*/ void turn_right(unsigned int step) { move_speed = spot_turn_speed; while (step-- > 0) { if (site_now[2][1] == y_start) { //leg 2&0 move set_site(2, x_default + x_offset, y_start, z_up); wait_all_reach(); set_site(0, turn_x0 - x_offset, turn_y0, z_default); set_site(1, turn_x1 - x_offset, turn_y1, z_default); set_site(2, turn_x0 + x_offset, turn_y0, z_up); set_site(3, turn_x1 + x_offset, turn_y1, z_default); wait_all_reach(); set_site(2, turn_x0 + x_offset, turn_y0, z_default); wait_all_reach(); set_site(0, turn_x0 + x_offset, turn_y0, z_default); set_site(1, turn_x1 + x_offset, turn_y1, z_default); set_site(2, turn_x0 - x_offset, turn_y0, z_default); set_site(3, turn_x1 - x_offset, turn_y1, z_default); wait_all_reach(); set_site(0, turn_x0 + x_offset, turn_y0, z_up); wait_all_reach(); set_site(0, x_default + x_offset, y_start, z_up); set_site(1, x_default + x_offset, y_start, z_default); set_site(2, x_default - x_offset, y_start + y_step, z_default); set_site(3, x_default - x_offset, y_start + y_step, z_default); wait_all_reach(); set_site(0, x_default + x_offset, y_start, z_default); wait_all_reach(); } else { //leg 1&3 move set_site(1, x_default + x_offset, y_start, z_up); wait_all_reach(); set_site(0, turn_x1 + x_offset, turn_y1, z_default); set_site(1, turn_x0 + x_offset, turn_y0, z_up); set_site(2, turn_x1 - x_offset, turn_y1, z_default); set_site(3, turn_x0 - x_offset, turn_y0, z_default); wait_all_reach(); set_site(1, turn_x0 + x_offset, turn_y0, z_default); wait_all_reach(); set_site(0, turn_x1 - x_offset, turn_y1, z_default); set_site(1, turn_x0 - x_offset, turn_y0, z_default); set_site(2, turn_x1 + x_offset, turn_y1, z_default); set_site(3, turn_x0 + x_offset, turn_y0, z_default); wait_all_reach(); set_site(3, turn_x0 + x_offset, turn_y0, z_up); wait_all_reach(); set_site(0, x_default - x_offset, y_start + y_step, z_default); set_site(1, x_default - x_offset, y_start + y_step, z_default); set_site(2, x_default + x_offset, y_start, z_default); set_site(3, x_default + x_offset, y_start, z_up); wait_all_reach(); set_site(3, x_default + x_offset, y_start, z_default); wait_all_reach(); } } } /* - go forward - blocking function - parameter step steps wanted to go ---------------------------------------------------------------------------*/ void step_forward(unsigned int step) { move_speed = leg_move_speed; while (step-- > 0) { if (site_now[2][1] == y_start) { //leg 2&1 move set_site(2, x_default + x_offset, y_start, z_up); wait_all_reach(); set_site(2, x_default + x_offset, y_start + 2 * y_step, z_up); wait_all_reach(); set_site(2, x_default + x_offset, y_start + 2 * y_step, z_default); wait_all_reach(); move_speed = body_move_speed; set_site(0, x_default + x_offset, y_start, z_default); set_site(1, x_default + x_offset, y_start + 2 * y_step, z_default); set_site(2, x_default - x_offset, y_start + y_step, z_default); set_site(3, x_default - x_offset, y_start + y_step, z_default); wait_all_reach(); move_speed = leg_move_speed; set_site(1, x_default + x_offset, y_start + 2 * y_step, z_up); wait_all_reach(); set_site(1, x_default + x_offset, y_start, z_up); wait_all_reach(); set_site(1, x_default + x_offset, y_start, z_default); wait_all_reach(); } else { //leg 0&3 move set_site(0, x_default + x_offset, y_start, z_up); wait_all_reach(); set_site(0, x_default + x_offset, y_start + 2 * y_step, z_up); wait_all_reach(); set_site(0, x_default + x_offset, y_start + 2 * y_step, z_default); wait_all_reach(); move_speed = body_move_speed; set_site(0, x_default - x_offset, y_start + y_step, z_default); set_site(1, x_default - x_offset, y_start + y_step, z_default); set_site(2, x_default + x_offset, y_start, z_default); set_site(3, x_default + x_offset, y_start + 2 * y_step, z_default); wait_all_reach(); move_speed = leg_move_speed; set_site(3, x_default + x_offset, y_start + 2 * y_step, z_up); wait_all_reach(); set_site(3, x_default + x_offset, y_start, z_up); wait_all_reach(); set_site(3, x_default + x_offset, y_start, z_default); wait_all_reach(); } } } /* - go back - blocking function - parameter step steps wanted to go ---------------------------------------------------------------------------*/ void step_back(unsigned int step) { move_speed = leg_move_speed; while (step-- > 0) { if (site_now[3][1] == y_start) { //leg 3&0 move set_site(3, x_default + x_offset, y_start, z_up); wait_all_reach(); set_site(3, x_default + x_offset, y_start + 2 * y_step, z_up); wait_all_reach(); set_site(3, x_default + x_offset, y_start + 2 * y_step, z_default); wait_all_reach(); move_speed = body_move_speed; set_site(0, x_default + x_offset, y_start + 2 * y_step, z_default); set_site(1, x_default + x_offset, y_start, z_default); set_site(2, x_default - x_offset, y_start + y_step, z_default); set_site(3, x_default - x_offset, y_start + y_step, z_default); wait_all_reach(); move_speed = leg_move_speed; set_site(0, x_default + x_offset, y_start + 2 * y_step, z_up); wait_all_reach(); set_site(0, x_default + x_offset, y_start, z_up); wait_all_reach(); set_site(0, x_default + x_offset, y_start, z_default); wait_all_reach(); } else { //leg 1&2 move set_site(1, x_default + x_offset, y_start, z_up); wait_all_reach(); set_site(1, x_default + x_offset, y_start + 2 * y_step, z_up); wait_all_reach(); set_site(1, x_default + x_offset, y_start + 2 * y_step, z_default); wait_all_reach(); move_speed = body_move_speed; set_site(0, x_default - x_offset, y_start + y_step, z_default); set_site(1, x_default - x_offset, y_start + y_step, z_default); set_site(2, x_default + x_offset, y_start + 2 * y_step, z_default); set_site(3, x_default + x_offset, y_start, z_default); wait_all_reach(); move_speed = leg_move_speed; set_site(2, x_default + x_offset, y_start + 2 * y_step, z_up); wait_all_reach(); set_site(2, x_default + x_offset, y_start, z_up); wait_all_reach(); set_site(2, x_default + x_offset, y_start, z_default); wait_all_reach(); } } } // add by RegisHsu void body_left(int i) { set_site(0, site_now[0][0] + i, KEEP, KEEP); set_site(1, site_now[1][0] + i, KEEP, KEEP); set_site(2, site_now[2][0] - i, KEEP, KEEP); set_site(3, site_now[3][0] - i, KEEP, KEEP); wait_all_reach(); } void body_right(int i) { set_site(0, site_now[0][0] - i, KEEP, KEEP); set_site(1, site_now[1][0] - i, KEEP, KEEP); set_site(2, site_now[2][0] + i, KEEP, KEEP); set_site(3, site_now[3][0] + i, KEEP, KEEP); wait_all_reach(); } void hand_wave(int i) { float x_tmp; float y_tmp; float z_tmp; move_speed = 1; if (site_now[3][1] == y_start) { body_right(15); x_tmp = site_now[2][0]; y_tmp = site_now[2][1]; z_tmp = site_now[2][2]; move_speed = body_move_speed; for (int j = 0; j < i; j++) { set_site(2, turn_x1, turn_y1, 50); wait_all_reach(); set_site(2, turn_x0, turn_y0, 50); wait_all_reach(); } set_site(2, x_tmp, y_tmp, z_tmp); wait_all_reach(); move_speed = 1; body_left(15); } else { body_left(15); x_tmp = site_now[0][0]; y_tmp = site_now[0][1]; z_tmp = site_now[0][2]; move_speed = body_move_speed; for (int j = 0; j < i; j++) { set_site(0, turn_x1, turn_y1, 50); wait_all_reach(); set_site(0, turn_x0, turn_y0, 50); wait_all_reach(); } set_site(0, x_tmp, y_tmp, z_tmp); wait_all_reach(); move_speed = 1; body_right(15); } } void hand_shake(int i) { float x_tmp; float y_tmp; float z_tmp; move_speed = 1; if (site_now[3][1] == y_start) { body_right(15); x_tmp = site_now[2][0]; y_tmp = site_now[2][1]; z_tmp = site_now[2][2]; move_speed = body_move_speed; for (int j = 0; j < i; j++) { set_site(2, x_default - 30, y_start + 2 * y_step, 55); wait_all_reach(); set_site(2, x_default - 30, y_start + 2 * y_step, 10); wait_all_reach(); } set_site(2, x_tmp, y_tmp, z_tmp); wait_all_reach(); move_speed = 1; body_left(15); } else { body_left(15); x_tmp = site_now[0][0]; y_tmp = site_now[0][1]; z_tmp = site_now[0][2]; move_speed = body_move_speed; for (int j = 0; j < i; j++) { set_site(0, x_default - 30, y_start + 2 * y_step, 55); wait_all_reach(); set_site(0, x_default - 30, y_start + 2 * y_step, 10); wait_all_reach(); } set_site(0, x_tmp, y_tmp, z_tmp); wait_all_reach(); move_speed = 1; body_right(15); } } void head_up(int i) { set_site(0, KEEP, KEEP, site_now[0][2] - i); set_site(1, KEEP, KEEP, site_now[1][2] + i); set_site(2, KEEP, KEEP, site_now[2][2] - i); set_site(3, KEEP, KEEP, site_now[3][2] + i); wait_all_reach(); } void head_down(int i) { set_site(0, KEEP, KEEP, site_now[0][2] + i); set_site(1, KEEP, KEEP, site_now[1][2] - i); set_site(2, KEEP, KEEP, site_now[2][2] + i); set_site(3, KEEP, KEEP, site_now[3][2] - i); wait_all_reach(); } void body_dance(int i) { float x_tmp; float y_tmp; float z_tmp; float body_dance_speed = 2; sit(); move_speed = 1; set_site(0, x_default, y_default, KEEP); set_site(1, x_default, y_default, KEEP); set_site(2, x_default, y_default, KEEP); set_site(3, x_default, y_default, KEEP); wait_all_reach(); //stand(); set_site(0, x_default, y_default, z_default - 20); set_site(1, x_default, y_default, z_default - 20); set_site(2, x_default, y_default, z_default - 20); set_site(3, x_default, y_default, z_default - 20); wait_all_reach(); move_speed = body_dance_speed; head_up(30); for (int j = 0; j < i; j++) { if (j > i / 4) move_speed = body_dance_speed * 2; if (j > i / 2) move_speed = body_dance_speed * 3; set_site(0, KEEP, y_default - 20, KEEP); set_site(1, KEEP, y_default + 20, KEEP); set_site(2, KEEP, y_default - 20, KEEP); set_site(3, KEEP, y_default + 20, KEEP); wait_all_reach(); set_site(0, KEEP, y_default + 20, KEEP); set_site(1, KEEP, y_default - 20, KEEP); set_site(2, KEEP, y_default + 20, KEEP); set_site(3, KEEP, y_default - 20, KEEP); wait_all_reach(); } move_speed = body_dance_speed; head_down(30); } /* - microservos service /timer interrupt function/50Hz - when set site expected,this function move the end point to it in a straight line - temp_speed[4][3] should be set before set expect site,it make sure the end point move in a straight line,and decide move speed. ---------------------------------------------------------------------------*/ void servo_service(void) { sei(); static float alpha, beta, gamma; for (int i = 0; i < 4; i++) { for (int j = 0; j < 3; j++) { if (abs(site_now[i][j] - site_expect[i][j]) >= abs(temp_speed[i][j])) site_now[i][j] += temp_speed[i][j]; else site_now[i][j] = site_expect[i][j]; } cartesian_to_polar(alpha, beta, gamma, site_now[i][0], site_now[i][1], site_now[i][2]); polar_to_servo(i, alpha, beta, gamma); } rest_counter++; } /* - set one of end points' expect site - this founction will set temp_speed[4][3] at same time - non - blocking function ---------------------------------------------------------------------------*/ void set_site(int leg, float x, float y, float z) { float length_x = 0, length_y = 0, length_z = 0; if (x != KEEP) length_x = x - site_now[leg][0]; if (y != KEEP) length_y = y - site_now[leg][1]; if (z != KEEP) length_z = z - site_now[leg][2]; float length = sqrt(pow(length_x, 2) + pow(length_y, 2) + pow(length_z, 2)); temp_speed[leg][0] = length_x / length * move_speed * speed_multiple; temp_speed[leg][1] = length_y / length * move_speed * speed_multiple; temp_speed[leg][2] = length_z / length * move_speed * speed_multiple; if (x != KEEP) site_expect[leg][0] = x; if (y != KEEP) site_expect[leg][1] = y; if (z != KEEP) site_expect[leg][2] = z; } /* - wait one of end points move to expect site - blocking function ---------------------------------------------------------------------------*/ void wait_reach(int leg) { while (1) if (site_now[leg][0] == site_expect[leg][0]) if (site_now[leg][1] == site_expect[leg][1]) if (site_now[leg][2] == site_expect[leg][2]) break; } /* - wait all of end points move to expect site - blocking function ---------------------------------------------------------------------------*/ void wait_all_reach(void) { for (int i = 0; i < 4; i++) wait_reach(i); } /* - trans site from cartesian to polar - mathematical model 2/2 ---------------------------------------------------------------------------*/ void cartesian_to_polar(volatile float &alpha, volatile float &beta, volatile float &gamma, volatile float x, volatile float y, volatile float z) { //calculate w-z degree float v, w; w = (x >= 0 ? 1 : -1) * (sqrt(pow(x, 2) + pow(y, 2))); v = w - length_c; alpha = atan2(z, v) + acos((pow(length_a, 2) - pow(length_b, 2) + pow(v, 2) + pow(z, 2)) / 2 / length_a / sqrt(pow(v, 2) + pow(z, 2))); beta = acos((pow(length_a, 2) + pow(length_b, 2) - pow(v, 2) - pow(z, 2)) / 2 / length_a / length_b); //calculate x-y-z degree gamma = (w >= 0) ? atan2(y, x) : atan2(-y, -x); //trans degree pi->180 alpha = alpha / pi * 180; beta = beta / pi * 180; gamma = gamma / pi * 180; } /* - trans site from polar to microservos - mathematical model map to fact - the errors saved in eeprom will be add ---------------------------------------------------------------------------*/ void polar_to_servo(int leg, float alpha, float beta, float gamma) { if (leg == 0) { alpha = 90 - alpha; beta = beta; gamma += 90; } else if (leg == 1) { alpha += 90; beta = 180 - beta; gamma = 90 - gamma; } else if (leg == 2) { alpha += 90; beta = 180 - beta; gamma = 90 - gamma; } else if (leg == 3) { alpha = 90 - alpha; beta = beta; gamma += 90; } servo[leg][0].write(alpha); servo[leg][1].write(beta); servo[leg][2].write(gamma); } Sambungkan pin LED
Itu saja, quadruped Anda siap! Unggah program. Sambungkan servo sesuai pin yang didefinisikan dalam program. Kode
spiderArduino
/* Includes ------------------------------------------------------------------*/ #include <Servo.h> //to define and control servos #include <FlexiTimer2.h>//to set a timer to manage all servos #define ledred 46 #define ledblue 44 #define ledgreen 45 /* Servos --------------------------------------------------------------------*/ //define 12 servos for 4 legs Servo servo[4][3]; //define servos' ports const int servo_pin[4][3] = { {2, 3, 4}, {20, 6, 7}, {8, 9, 17}, {16, 12, 13} }; /* Size of the robot ---------------------------------------------------------*/ const float length_a = 55; const float length_b = 77.5; const float length_c = 27.5; const float length_side = 71; const float z_absolute = -28; /* Constants for movement ----------------------------------------------------*/ const float z_default = -50, z_up = -30, z_boot = z_absolute; const float x_default = 62, x_offset = 0; const float y_start = 0, y_step = 40; const float y_default = x_default; /* variables for movement ----------------------------------------------------*/ volatile float site_now[4][3]; //real-time coordinates of the end of each leg volatile float site_expect[4][3]; //expected coordinates of the end of each leg float temp_speed[4][3]; //each axis' speed, needs to be recalculated before each movement float move_speed; //movement speed float speed_multiple = 1; //movement speed multiple const float spot_turn_speed = 4; const float leg_move_speed = 8; const float body_move_speed = 3; const float stand_seat_speed = 1; volatile int rest_counter; //+1/0.02s, for automatic rest //functions' parameter const float KEEP = 255; //define PI for calculation const float pi = 3.1415926; /* Constants for turn --------------------------------------------------------*/ //temp length const float temp_a = sqrt(pow(2 * x_default + length_side, 2) + pow(y_step, 2)); const float temp_b = 2 * (y_start + y_step) + length_side; const float temp_c = sqrt(pow(2 * x_default + length_side, 2) + pow(2 * y_start + y_step + length_side, 2)); const float temp_alpha = acos((pow(temp_a, 2) + pow(temp_b, 2) - pow(temp_c, 2)) / 2 / temp_a / temp_b); //site for turn const float turn_x1 = (temp_a - length_side) / 2; const float turn_y1 = y_start + y_step / 2; const float turn_x0 = turn_x1 - temp_b * cos(temp_alpha); const float turn_y0 = temp_b * sin(temp_alpha) - turn_y1 - length_side; /* ---------------------------------------------------------------------------*/ /* - setup function ---------------------------------------------------------------------------*/ void setup() { pinMode(ledred,OUTPUT); pinMode(ledblue,OUTPUT); pinMode(ledgreen,OUTPUT); //start serial for debug Serial.begin(115200); Serial.println("Robot starts initialization"); //initialize default parameter set_site(0, x_default - x_offset, y_start + y_step, z_boot); set_site(1, x_default - x_offset, y_start + y_step, z_boot); set_site(2, x_default + x_offset, y_start, z_boot); set_site(3, x_default + x_offset, y_start, z_boot); for (int i = 0; i < 4; i++) { for (int j = 0; j < 3; j++) { site_now[i][j] = site_expect[i][j]; } } //start servo service FlexiTimer2::set(20, servo_service); FlexiTimer2::start(); Serial.println("Servo service started"); //initialize servos servo_attach(); Serial.println("Servos initialized"); Serial.println("Robot initialization Complete"); } void servo_attach(void) { for (int i = 0; i < 4; i++) { for (int j = 0; j < 3; j++) { servo[i][j].attach(servo_pin[i][j]); delay(100); } } } void servo_detach(void) { for (int i = 0; i < 4; i++) { for (int j = 0; j < 3; j++) { servo[i][j].detach(); delay(100); } } } /* - loop function ---------------------------------------------------------------------------*/ void loop() { analogWrite(ledred,255); Serial.println("Stand"); stand(); delay(2000); analogWrite(ledred,0); analogWrite(ledblue,255); Serial.println("Step forward"); step_forward(5); delay(2000); analogWrite(ledblue,0); analogWrite(ledgreen,255); Serial.println("Step back"); step_back(5); delay(2000); analogWrite(ledgreen,0); analogWrite(ledred,255); analogWrite(ledblue,255); Serial.println("Turn left"); turn_left(5); delay(2000); analogWrite(ledgreen,255); analogWrite(ledred,0); analogWrite(ledblue,255); Serial.println("Turn right"); turn_right(5); delay(2000); analogWrite(ledgreen,255); analogWrite(ledred,255); analogWrite(ledblue,0); Serial.println("Hand wave"); hand_wave(3); delay(2000); Serial.println("Hand wave"); hand_shake(3); delay(2000); int x=100; for(int i=0;i<5;i++) { analogWrite(ledgreen,255); analogWrite(ledred,255);//white analogWrite(ledblue,255); delay(x); analogWrite(ledgreen,255);//yellow analogWrite(ledred,255); analogWrite(ledblue,0); delay(x); analogWrite(ledgreen,255);//cyan analogWrite(ledred,0); analogWrite(ledblue,255); delay(x); analogWrite(ledgreen,0); analogWrite(ledred,255);//purple analogWrite(ledblue,255); delay(x) ; analogWrite(ledgreen,0); analogWrite(ledred,255);//red analogWrite(ledblue,0); delay(x); analogWrite(ledgreen,0);//blue analogWrite(ledred,0); analogWrite(ledblue,255); delay(x); analogWrite(ledgreen,255); analogWrite(ledred,0); analogWrite(ledblue,0); //green delay(x) ; } analogWrite(ledgreen,0); analogWrite(ledred,0); analogWrite(ledblue,0); delay(1000); } /* - sit - blocking function ---------------------------------------------------------------------------*/ void sit(void) { move_speed = stand_seat_speed; for (int leg = 0; leg < 4; leg++) { set_site(leg, KEEP, KEEP, z_boot); } wait_all_reach(); } /* - stand - blocking function ---------------------------------------------------------------------------*/ void stand(void) { move_speed = stand_seat_speed; for (int leg = 0; leg < 4; leg++) { set_site(leg, KEEP, KEEP, z_default); } wait_all_reach(); } /* - spot turn to left - blocking function - parameter step steps wanted to turn ---------------------------------------------------------------------------*/ void turn_left(unsigned int step) { move_speed = spot_turn_speed; while (step-- > 0) { if (site_now[3][1] == y_start) { //leg 3&1 move set_site(3, x_default + x_offset, y_start, z_up); wait_all_reach(); set_site(0, turn_x1 - x_offset, turn_y1, z_default); set_site(1, turn_x0 - x_offset, turn_y0, z_default); set_site(2, turn_x1 + x_offset, turn_y1, z_default); set_site(3, turn_x0 + x_offset, turn_y0, z_up); wait_all_reach(); set_site(3, turn_x0 + x_offset, turn_y0, z_default); wait_all_reach(); set_site(0, turn_x1 + x_offset, turn_y1, z_default); set_site(1, turn_x0 + x_offset, turn_y0, z_default); set_site(2, turn_x1 - x_offset, turn_y1, z_default); set_site(3, turn_x0 - x_offset, turn_y0, z_default); wait_all_reach(); set_site(1, turn_x0 + x_offset, turn_y0, z_up); wait_all_reach(); set_site(0, x_default + x_offset, y_start, z_default); set_site(1, x_default + x_offset, y_start, z_up); set_site(2, x_default - x_offset, y_start + y_step, z_default); set_site(3, x_default - x_offset, y_start + y_step, z_default); wait_all_reach(); set_site(1, x_default + x_offset, y_start, z_default); wait_all_reach(); } else { //leg 0&2 move set_site(0, x_default + x_offset, y_start, z_up); wait_all_reach(); set_site(0, turn_x0 + x_offset, turn_y0, z_up); set_site(1, turn_x1 + x_offset, turn_y1, z_default); set_site(2, turn_x0 - x_offset, turn_y0, z_default); set_site(3, turn_x1 - x_offset, turn_y1, z_default); wait_all_reach(); set_site(0, turn_x0 + x_offset, turn_y0, z_default); wait_all_reach(); set_site(0, turn_x0 - x_offset, turn_y0, z_default); set_site(1, turn_x1 - x_offset, turn_y1, z_default); set_site(2, turn_x0 + x_offset, turn_y0, z_default); set_site(3, turn_x1 + x_offset, turn_y1, z_default); wait_all_reach(); set_site(2, turn_x0 + x_offset, turn_y0, z_up); wait_all_reach(); set_site(0, x_default - x_offset, y_start + y_step, z_default); set_site(1, x_default - x_offset, y_start + y_step, z_default); set_site(2, x_default + x_offset, y_start, z_up); set_site(3, x_default + x_offset, y_start, z_default); wait_all_reach(); set_site(2, x_default + x_offset, y_start, z_default); wait_all_reach(); } } } /* - spot turn to right - blocking function - parameter step steps wanted to turn ---------------------------------------------------------------------------*/ void turn_right(unsigned int step) { move_speed = spot_turn_speed; while (step-- > 0) { if (site_now[2][1] == y_start) { //leg 2&0 move set_site(2, x_default + x_offset, y_start, z_up); wait_all_reach(); set_site(0, turn_x0 - x_offset, turn_y0, z_default); set_site(1, turn_x1 - x_offset, turn_y1, z_default); set_site(2, turn_x0 + x_offset, turn_y0, z_up); set_site(3, turn_x1 + x_offset, turn_y1, z_default); wait_all_reach(); set_site(2, turn_x0 + x_offset, turn_y0, z_default); wait_all_reach(); set_site(0, turn_x0 + x_offset, turn_y0, z_default); set_site(1, turn_x1 + x_offset, turn_y1, z_default); set_site(2, turn_x0 - x_offset, turn_y0, z_default); set_site(3, turn_x1 - x_offset, turn_y1, z_default); wait_all_reach(); set_site(0, turn_x0 + x_offset, turn_y0, z_up); wait_all_reach(); set_site(0, x_default + x_offset, y_start, z_up); set_site(1, x_default + x_offset, y_start, z_default); set_site(2, x_default - x_offset, y_start + y_step, z_default); set_site(3, x_default - x_offset, y_start + y_step, z_default); wait_all_reach(); set_site(0, x_default + x_offset, y_start, z_default); wait_all_reach(); } else { //leg 1&3 move set_site(1, x_default + x_offset, y_start, z_up); wait_all_reach(); set_site(0, turn_x1 + x_offset, turn_y1, z_default); set_site(1, turn_x0 + x_offset, turn_y0, z_up); set_site(2, turn_x1 - x_offset, turn_y1, z_default); set_site(3, turn_x0 - x_offset, turn_y0, z_default); wait_all_reach(); set_site(1, turn_x0 + x_offset, turn_y0, z_default); wait_all_reach(); set_site(0, turn_x1 - x_offset, turn_y1, z_default); set_site(1, turn_x0 - x_offset, turn_y0, z_default); set_site(2, turn_x1 + x_offset, turn_y1, z_default); set_site(3, turn_x0 + x_offset, turn_y0, z_default); wait_all_reach(); set_site(3, turn_x0 + x_offset, turn_y0, z_up); wait_all_reach(); set_site(0, x_default - x_offset, y_start + y_step, z_default); set_site(1, x_default - x_offset, y_start + y_step, z_default); set_site(2, x_default + x_offset, y_start, z_default); set_site(3, x_default + x_offset, y_start, z_up); wait_all_reach(); set_site(3, x_default + x_offset, y_start, z_default); wait_all_reach(); } } } /* - go forward - blocking function - parameter step steps wanted to go ---------------------------------------------------------------------------*/ void step_forward(unsigned int step) { move_speed = leg_move_speed; while (step-- > 0) { if (site_now[2][1] == y_start) { //leg 2&1 move set_site(2, x_default + x_offset, y_start, z_up); wait_all_reach(); set_site(2, x_default + x_offset, y_start + 2 * y_step, z_up); wait_all_reach(); set_site(2, x_default + x_offset, y_start + 2 * y_step, z_default); wait_all_reach(); move_speed = body_move_speed; set_site(0, x_default + x_offset, y_start, z_default); set_site(1, x_default + x_offset, y_start + 2 * y_step, z_default); set_site(2, x_default - x_offset, y_start + y_step, z_default); set_site(3, x_default - x_offset, y_start + y_step, z_default); wait_all_reach(); move_speed = leg_move_speed; set_site(1, x_default + x_offset, y_start + 2 * y_step, z_up); wait_all_reach(); set_site(1, x_default + x_offset, y_start, z_up); wait_all_reach(); set_site(1, x_default + x_offset, y_start, z_default); wait_all_reach(); } else { //leg 0&3 move set_site(0, x_default + x_offset, y_start, z_up); wait_all_reach(); set_site(0, x_default + x_offset, y_start + 2 * y_step, z_up); wait_all_reach(); set_site(0, x_default + x_offset, y_start + 2 * y_step, z_default); wait_all_reach(); move_speed = body_move_speed; set_site(0, x_default - x_offset, y_start + y_step, z_default); set_site(1, x_default - x_offset, y_start + y_step, z_default); set_site(2, x_default + x_offset, y_start, z_default); set_site(3, x_default + x_offset, y_start + 2 * y_step, z_default); wait_all_reach(); move_speed = leg_move_speed; set_site(3, x_default + x_offset, y_start + 2 * y_step, z_up); wait_all_reach(); set_site(3, x_default + x_offset, y_start, z_up); wait_all_reach(); set_site(3, x_default + x_offset, y_start, z_default); wait_all_reach(); } } } /* - go back - blocking function - parameter step steps wanted to go ---------------------------------------------------------------------------*/ void step_back(unsigned int step) { move_speed = leg_move_speed; while (step-- > 0) { if (site_now[3][1] == y_start) { //leg 3&0 move set_site(3, x_default + x_offset, y_start, z_up); wait_all_reach(); set_site(3, x_default + x_offset, y_start + 2 * y_step, z_up); wait_all_reach(); set_site(3, x_default + x_offset, y_start + 2 * y_step, z_default); wait_all_reach(); move_speed = body_move_speed; set_site(0, x_default + x_offset, y_start + 2 * y_step, z_default); set_site(1, x_default + x_offset, y_start, z_default); set_site(2, x_default - x_offset, y_start + y_step, z_default); set_site(3, x_default - x_offset, y_start + y_step, z_default); wait_all_reach(); move_speed = leg_move_speed; set_site(0, x_default + x_offset, y_start + 2 * y_step, z_up); wait_all_reach(); set_site(0, x_default + x_offset, y_start, z_up); wait_all_reach(); set_site(0, x_default + x_offset, y_start, z_default); wait_all_reach(); } else { //leg 1&2 move set_site(1, x_default + x_offset, y_start, z_up); wait_all_reach(); set_site(1, x_default + x_offset, y_start + 2 * y_step, z_up); wait_all_reach(); set_site(1, x_default + x_offset, y_start + 2 * y_step, z_default); wait_all_reach(); move_speed = body_move_speed; set_site(0, x_default - x_offset, y_start + y_step, z_default); set_site(1, x_default - x_offset, y_start + y_step, z_default); set_site(2, x_default + x_offset, y_start + 2 * y_step, z_default); set_site(3, x_default + x_offset, y_start, z_default); wait_all_reach(); move_speed = leg_move_speed; set_site(2, x_default + x_offset, y_start + 2 * y_step, z_up); wait_all_reach(); set_site(2, x_default + x_offset, y_start, z_up); wait_all_reach(); set_site(2, x_default + x_offset, y_start, z_default); wait_all_reach(); } } } // add by RegisHsu void body_left(int i) { set_site(0, site_now[0][0] + i, KEEP, KEEP); set_site(1, site_now[1][0] + i, KEEP, KEEP); set_site(2, site_now[2][0] - i, KEEP, KEEP); set_site(3, site_now[3][0] - i, KEEP, KEEP); wait_all_reach(); } void body_right(int i) { set_site(0, site_now[0][0] - i, KEEP, KEEP); set_site(1, site_now[1][0] - i, KEEP, KEEP); set_site(2, site_now[2][0] + i, KEEP, KEEP); set_site(3, site_now[3][0] + i, KEEP, KEEP); wait_all_reach(); } void hand_wave(int i) { float x_tmp; float y_tmp; float z_tmp; move_speed = 1; if (site_now[3][1] == y_start) { body_right(15); x_tmp = site_now[2][0]; y_tmp = site_now[2][1]; z_tmp = site_now[2][2]; move_speed = body_move_speed; for (int j = 0; j < i; j++) { set_site(2, turn_x1, turn_y1, 50); wait_all_reach(); set_site(2, turn_x0, turn_y0, 50); wait_all_reach(); } set_site(2, x_tmp, y_tmp, z_tmp); wait_all_reach(); move_speed = 1; body_left(15); } else { body_left(15); x_tmp = site_now[0][0]; y_tmp = site_now[0][1]; z_tmp = site_now[0][2]; move_speed = body_move_speed; for (int j = 0; j < i; j++) { set_site(0, turn_x1, turn_y1, 50); wait_all_reach(); set_site(0, turn_x0, turn_y0, 50); wait_all_reach(); } set_site(0, x_tmp, y_tmp, z_tmp); wait_all_reach(); move_speed = 1; body_right(15); } } void hand_shake(int i) { float x_tmp; float y_tmp; float z_tmp; move_speed = 1; if (site_now[3][1] == y_start) { body_right(15); x_tmp = site_now[2][0]; y_tmp = site_now[2][1]; z_tmp = site_now[2][2]; move_speed = body_move_speed; for (int j = 0; j < i; j++) { set_site(2, x_default - 30, y_start + 2 * y_step, 55); wait_all_reach(); set_site(2, x_default - 30, y_start + 2 * y_step, 10); wait_all_reach(); } set_site(2, x_tmp, y_tmp, z_tmp); wait_all_reach(); move_speed = 1; body_left(15); } else { body_left(15); x_tmp = site_now[0][0]; y_tmp = site_now[0][1]; z_tmp = site_now[0][2]; move_speed = body_move_speed; for (int j = 0; j < i; j++) { set_site(0, x_default - 30, y_start + 2 * y_step, 55); wait_all_reach(); set_site(0, x_default - 30, y_start + 2 * y_step, 10); wait_all_reach(); } set_site(0, x_tmp, y_tmp, z_tmp); wait_all_reach(); move_speed = 1; body_right(15); } } void head_up(int i) { set_site(0, KEEP, KEEP, site_now[0][2] - i); set_site(1, KEEP, KEEP, site_now[1][2] + i); set_site(2, KEEP, KEEP, site_now[2][2] - i); set_site(3, KEEP, KEEP, site_now[3][2] + i); wait_all_reach(); } void head_down(int i) { set_site(0, KEEP, KEEP, site_now[0][2] + i); set_site(1, KEEP, KEEP, site_now[1][2] - i); set_site(2, KEEP, KEEP, site_now[2][2] + i); set_site(3, KEEP, KEEP, site_now[3][2] - i); wait_all_reach(); } void body_dance(int i) { float x_tmp; float y_tmp; float z_tmp; float body_dance_speed = 2; sit(); move_speed = 1; set_site(0, x_default, y_default, KEEP); set_site(1, x_default, y_default, KEEP); set_site(2, x_default, y_default, KEEP); set_site(3, x_default, y_default, KEEP); wait_all_reach(); //stand(); set_site(0, x_default, y_default, z_default - 20); set_site(1, x_default, y_default, z_default - 20); set_site(2, x_default, y_default, z_default - 20); set_site(3, x_default, y_default, z_default - 20); wait_all_reach(); move_speed = body_dance_speed; head_up(30); for (int j = 0; j < i; j++) { if (j > i / 4) move_speed = body_dance_speed * 2; if (j > i / 2) move_speed = body_dance_speed * 3; set_site(0, KEEP, y_default - 20, KEEP); set_site(1, KEEP, y_default + 20, KEEP); set_site(2, KEEP, y_default - 20, KEEP); set_site(3, KEEP, y_default + 20, KEEP); wait_all_reach(); set_site(0, KEEP, y_default + 20, KEEP); set_site(1, KEEP, y_default - 20, KEEP); set_site(2, KEEP, y_default + 20, KEEP); set_site(3, KEEP, y_default - 20, KEEP); wait_all_reach(); } move_speed = body_dance_speed; head_down(30); } /* - microservos service /timer interrupt function/50Hz - when set site expected,this function move the end point to it in a straight line - temp_speed[4][3] should be set before set expect site,it make sure the end point move in a straight line,and decide move speed. ---------------------------------------------------------------------------*/ void servo_service(void) { sei(); static float alpha, beta, gamma; for (int i = 0; i < 4; i++) { for (int j = 0; j < 3; j++) { if (abs(site_now[i][j] - site_expect[i][j]) >= abs(temp_speed[i][j])) site_now[i][j] += temp_speed[i][j]; else site_now[i][j] = site_expect[i][j]; } cartesian_to_polar(alpha, beta, gamma, site_now[i][0], site_now[i][1], site_now[i][2]); polar_to_servo(i, alpha, beta, gamma); } rest_counter++; } /* - set one of end points' expect site - this founction will set temp_speed[4][3] at same time - non - blocking function ---------------------------------------------------------------------------*/ void set_site(int leg, float x, float y, float z) { float length_x = 0, length_y = 0, length_z = 0; if (x != KEEP) length_x = x - site_now[leg][0]; if (y != KEEP) length_y = y - site_now[leg][1]; if (z != KEEP) length_z = z - site_now[leg][2]; float length = sqrt(pow(length_x, 2) + pow(length_y, 2) + pow(length_z, 2)); temp_speed[leg][0] = length_x / length * move_speed * speed_multiple; temp_speed[leg][1] = length_y / length * move_speed * speed_multiple; temp_speed[leg][2] = length_z / length * move_speed * speed_multiple; if (x != KEEP) site_expect[leg][0] = x; if (y != KEEP) site_expect[leg][1] = y; if (z != KEEP) site_expect[leg][2] = z; } /* - wait one of end points move to expect site - blocking function ---------------------------------------------------------------------------*/ void wait_reach(int leg) { while (1) if (site_now[leg][0] == site_expect[leg][0]) if (site_now[leg][1] == site_expect[leg][1]) if (site_now[leg][2] == site_expect[leg][2]) break; } /* - wait all of end points move to expect site - blocking function ---------------------------------------------------------------------------*/ void wait_all_reach(void) { for (int i = 0; i < 4; i++) wait_reach(i); } /* - trans site from cartesian to polar - mathematical model 2/2 ---------------------------------------------------------------------------*/ void cartesian_to_polar(volatile float &alpha, volatile float &beta, volatile float &gamma, volatile float x, volatile float y, volatile float z) { //calculate w-z degree float v, w; w = (x >= 0 ? 1 : -1) * (sqrt(pow(x, 2) + pow(y, 2))); v = w - length_c; alpha = atan2(z, v) + acos((pow(length_a, 2) - pow(length_b, 2) + pow(v, 2) + pow(z, 2)) / 2 / length_a / sqrt(pow(v, 2) + pow(z, 2))); beta = acos((pow(length_a, 2) + pow(length_b, 2) - pow(v, 2) - pow(z, 2)) / 2 / length_a / length_b); //calculate x-y-z degree gamma = (w >= 0) ? atan2(y, x) : atan2(-y, -x); //trans degree pi->180 alpha = alpha / pi * 180; beta = beta / pi * 180; gamma = gamma / pi * 180; } /* - trans site from polar to microservos - mathematical model map to fact - the errors saved in eeprom will be add ---------------------------------------------------------------------------*/ void polar_to_servo(int leg, float alpha, float beta, float gamma) { if (leg == 0) { alpha = 90 - alpha; beta = beta; gamma += 90; } else if (leg == 1) { alpha += 90; beta = 180 - beta; gamma = 90 - gamma; } else if (leg == 2) { alpha += 90; beta = 180 - beta; gamma = 90 - gamma; } else if (leg == 3) { alpha = 90 - alpha; beta = beta; gamma += 90; } servo[leg][0].write(alpha); servo[leg][1].write(beta); servo[leg][2].write(gamma); }
spider_fix.inoArduino
// Locate the initial position of legs // RegisHsu 2015-09-09 #include <Servo.h> Servo servo[4][3]; //define servos' ports const int servo_pin[4][3] = { {10,11,2}, {3,4,5}, {6,7,8}, {9, 12, 13} }; void setup() { //initialize all servos for (int i = 0; i < 4; i++) { for (int j = 0; j < 3; j++) { servo[i][j].attach(servo_pin[i][j]); delay(20); } } } void loop(void) { for (int i = 0; i < 4; i++) { for (int j = 0; j < 3; j++) { servo[i][j].write(90); delay(20); } } }
Bagian dan Enclosure Custom
Skema Sirkuit