Inertial Measurement Unit (IMU) (6 derajat kebebasan) – 1 unit
Tentang Proyek Ini
Hari ini kita akan mempelajari sensor IMU (Inertia Measurement Unit) terbaik yang tersedia dan mencari tahu bagaimana itu dapat dihubungkan dengan Arduino. Nanti dalam tutorial selanjutnya kita akan mencoba untuk memvisualisasikan deteksi gerakan dalam 3D.
Modul sensor IMU yang akan kita gunakan berpusat pada sensor MPU-6050.
Perangkat MPU-6050 menggabungkan giroskop 3-sumbu dan akselerometer 3-sumbu pada diesilikon yang sama, bersama dengan Digital Motion Processor™ (DMP™) papan atas, yang memproses algoritma MotionFusion 6-sumbu yang kompleks.
Perangkat MotionTracking ini dirancang untuk persyaratan daya rendah, biaya rendah, dan kinerja tinggi dari ponsel pintar, tablet dan sensor wearable.
Hal-hal yang Anda butuhkan:
HARDWARE:
1)Arduino UNO
2) MPU 6050 sensor
3) Kabel Penghubung
SOFTWARE: Arduino IDE
Protokol Komunikasi: Sensor IMU ini berkomunikasi dengan Arduino menggunakan Protokol Bus I2C.
Anda dapat bekerja pada akselerometer dan giroskop secara terpisah, tetapi mereka tidak akurat seperti modul gabungan ini.
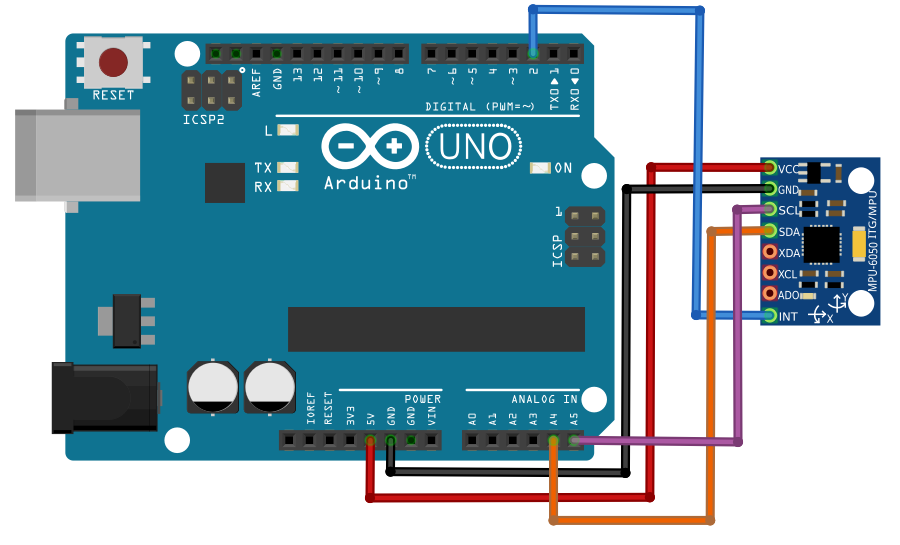
Sekarang, mari kita beralih ke diagram kabel dan profil koneksi.
Lihat salah satu dari 2 gambar di bawah ini untuk koneksi.
Jika Anda menghadapi masalah dengan gambar di atas, jangan panik.....
Lihat Profil Pin Koneksi di bawah ini:
Hubungkan 5V [IMU MPU-6050] ke VCC [ARDUINO]
Hubungkan SDA [IMU MPU-6050] ke Analog IN (A4) [ARDUINO]
Hubungkan SCL [IMU MPU-6050] ke Analog IN (A5) [ARDUINO]
Hubungkan GND [IMU MPU-6050] ke GND [ARDUINO]
Hubungkan INTPIN [IMU MPU-6050] ke Pin 2 (Pin Digital PWM) [ARDUINO]
Di sini, jika modul MPU 6050 Anda memiliki pin 5V, Anda dapat menghubungkannya ke pin 5V Arduino Anda. Sebaliknya, Anda harus menghubungkannya ke pin 3,3 V untuk menghindari masalah tegangan berlebih.
Sekarang setelah kita menyiapkan hardware, saatnya memprogram Arduino.
Pertama, untuk menguji MPU 6050, klik tautan ini dan unduh perpustakaan Arduino untuk MPU 6050. Ada folder zip bernama "MPU6050.zip". Unduh folder dan ekstrak isinya. Setelah itu, salin folder perpustakaan "MPU6050" dan tempelkan di dalam folder perpustakaan Arduino. Artinya, Anda harus pergi ke lokasi tempat folder "libraries" Arduino ada dan kemudian, cukup tempelkan folder "MPU6050" ini di dalamnya.
Selanjutnya, Anda perlu mengunduh perpustakaan lain, bernama "I2Cdev.zip" (jika belum terinstal) dan tempelkan di perpustakaan Arduino dengan cara yang sama seperti sebelumnya.
Sekarang, dalam folder "libraries" Arduino, kita memiliki dua entitas baru. (Fig: 8)
Sekarang, klik Arduino IDE dan lihat apakah perpustakaan baru ini terlihat (Fig (9).
Sebelum menyertakan perpustakaan ini dalam sketsa Anda, Anda perlu mengambil kode untuk MPU6050. Lihat Fig (10)
Selanjutnya, sertakan perpustakaan "I2Cdev" dan "MPU6050" dalam sketsa ini [Fig (11)].
Setelah mengikuti semua langkah, COMPILE sketsa [Fig (12)].
Sekarang, langkah terakhir tersisa...
Jika Anda memperhatikan di sudut kanan bawah jendela ini, pesan mengatakan "Arduino/Genuino Uno on COM1", pastikan apakah itu benar. Jika tidak lihat [Fig (14)]. Jangan klik Serial Monitor sekarang. Hanya setelah mengunggah sketsa [seperti dalam Fig (13)], lanjutkan ke langkah selanjutnya.
Anda harus memastikan bahwa port yang benar ditetapkan setiap kali Anda menghubungkan Arduino Anda.
Bingung dengan jendela baru ini? Nah, itu layar output Anda. Secara teknis, kita menyebutnya sebagai Serial Monitor. Itu di tempat kita membaca nilai dari berbagai sensor.
STEP: Tools > Serial Monitor atau, Kunci Pintas (Ctrl + Shift + M)
Jika Anda mengalami masalah dengan mengunggah sketsa, meskipun Anda telah memilih port yang benar. Klik tautan ini (untuk pengguna Windows). Untuk pengguna Mac, lihat panduan. Pengguna Linux lihat halaman web ini untuk panduan.
Setelah mengunggah kode, buka serial-monitor dan ubah “baud-rate” menjadi 115200. Jika Anda memilih baud rate lain maka Anda akan melihat komentar sampah karena itu tidak akan sinkron. CATATAN: Prosesor host 8MHz atau lebih lambat, seperti Teensy @ 3.3v atau Ardunio Pro Mini yang berjalan pada 3.3v, tidak dapat menangani baud rate ini dengan andal karena waktu baud terlalu tidak searas dengan tik prosesor. Anda harus menggunakan 38400 atau lebih lambat dalam kasus ini, atau menggunakan beberapa jenis solusi kristal eksternal terpisah untuk timer UART.
Jika Anda tidak melihat pernyataan ini “Initializing I2C devices…” di layar Anda, lalu tekan tombol RESET. Itu seharusnya bekerja sekarang. [Fig (15)]
KNOWLEDGECORNER >>Anda akan melihat baris yang membaca “Send any character to begin DMP programming and demo:” Apa itu DMP??
Jawab:DMP singkatan dari Digital Motion Processing. MPU 6050 Invense memiliki prosesor gerak bawaan. Ini memproses nilai dari akselerometer dan giroskop untuk memberikan nilai 3D yang akurat kepada kita; yaitu Yaw, Pitch dan Roll. [Fig (16)]
KNOWLEDGECORNER >> Kami telah melihat bahwa komunikasi antara sensor dan Arduino didasarkan pada protokol Bus I2C. Demikian pula, kami juga menyertakan perpustakaan I2C dalam proyek ini. Apakah Anda tahu, apa singkatan I2C?
Jawab : Bus I2C secara fisik terdiri dari 2 kabel aktif dan satu sambungan ground. Kabel aktif, disebut SDA dan SCL, keduanya bersifat dua arah. SDA adalah garis Serial DAta, dan SCL adalah garis Serial CLock. Setiap perangkat yang terhubung ke bus memiliki alamat uniknya sendiri, tidak peduli apakah itu MCU, driver LCD, memori, atau ASIC. Setiap chip ini dapat bertindak sebagai penerima dan/atau pemancar, tergantung pada fungsionalitas. Jelas, driver LCD hanya merupakan penerima, sementara chip memori atau I/O dapat menjadi baik pemancar dan penerima. Bus I2C adalah bus multi-master. Ini berarti lebih dari satu IC yang mampu memulai transfer data dapat terhubung padanya. Spesifikasi protokol I2C menyatakan bahwa IC yang memulai transfer data pada bus dianggap sebagai Bus Master. Akibatnya, saat itu, semua IC lain dianggap sebagai Bus Slave. Karena bus master umumnya adalah mikrokontroler, di sini misalnya, bus master adalah ArduinoUno. Demikian pula, sensor MPU adalah Bus Slave.
Visualisasikan gerakan dalam 3D dalam tutorial saya berikutnya. Klik di sini
Kode
Kode Arduino untuk sensor MPU
Kode Arduino untuk sensor MPUArduino
*/ // I2Cdev and MPU6050 must be installed as libraries, or else the .cpp/.h files // for both classes must be in the include path of your project #include "I2Cdev.h" #include "MPU6050_6Axis_MotionApps20.h" //#include "MPU6050.h" // not necessary if using MotionApps include file // Arduino Wire library is required if I2Cdev I2CDEV_ARDUINO_WIRE implementation // is used in I2Cdev.h #if I2CDEV_IMPLEMENTATION == I2CDEV_ARDUINO_WIRE #include "Wire.h" #endif // class default I2C address is 0x68 // specific I2C addresses may be passed as a parameter here // AD0 low = 0x68 (default for SparkFun breakout and InvenSense evaluation board) // AD0 high = 0x69 MPU6050 mpu; //MPU6050 mpu(0x69); // <-- use for AD0 high /* ========================================================================= NOTE: In addition to connection 3.3v, GND, SDA, and SCL, this sketch depends on the MPU-6050's INT pin being connected to the Arduino's external interrupt #0 pin. On the Arduino Uno and Mega 2560, this is digital I/O pin 2. * ========================================================================= */ /* ========================================================================= NOTE: Arduino v1.0.1 with the Leonardo board generates a compile error when using Serial.write(buf, len). The Teapot output uses this method. The solution requires a modification to the Arduino USBAPI.h file, which is fortunately simple, but annoying. This will be fixed in the next IDE release. For more info, see these links: https://arduino.cc/forum/index.php/topic,109987.0.html https://code.google.com/p/arduino/issues/detail?id=958 * ========================================================================= */ // uncomment "OUTPUT_READABLE_QUATERNION" if you want to see the actual // quaternion components in a [w, x, y, z] format (not best for parsing // on a remote host such as Processing or something though) //#define OUTPUT_READABLE_QUATERNION // uncomment "OUTPUT_READABLE_EULER" if you want to see Euler angles // (in degrees) calculated from the quaternions coming from the FIFO. // Note that Euler angles suffer from gimbal lock (for more info, see // https://en.wikipedia.org/wiki/Gimbal_lock) //#define OUTPUT_READABLE_EULER // uncomment "OUTPUT_READABLE_YAWPITCHROLL" if you want to see the yaw/ // pitch/roll angles (in degrees) calculated from the quaternions coming // from the FIFO. Note this also requires gravity vector calculations. // Also note that yaw/pitch/roll angles suffer from gimbal lock (for // more info, see: https://en.wikipedia.org/wiki/Gimbal_lock) #define OUTPUT_READABLE_YAWPITCHROLL // uncomment "OUTPUT_READABLE_REALACCEL" if you want to see acceleration // components with gravity removed. This acceleration reference frame is // not compensated for orientation, so +X is always +X according to the // sensor, just without the effects of gravity. If you want acceleration // compensated for orientation, us OUTPUT_READABLE_WORLDACCEL instead. //#define OUTPUT_READABLE_REALACCEL // uncomment "OUTPUT_READABLE_WORLDACCEL" if you want to see acceleration // components with gravity removed and adjusted for the world frame of // reference (yaw is relative to initial orientation, since no magnetometer // is present in this case). Could be quite handy in some cases. //#define OUTPUT_READABLE_WORLDACCEL // uncomment "OUTPUT_TEAPOT" if you want output that matches the // format used for the InvenSense teapot demo //#define OUTPUT_TEAPOT #define LED_PIN 13 // (Arduino is 13, Teensy is 11, Teensy++ is 6) bool blinkState = false; // MPU control/status vars bool dmpReady = false; // set true if DMP init was successful uint8_t mpuIntStatus; // holds actual interrupt status byte from MPU uint8_t devStatus; // return status after each device operation (0 = success, !0 = error) uint16_t packetSize; // expected DMP packet size (default is 42 bytes) uint16_t fifoCount; // count of all bytes currently in FIFO uint8_t fifoBuffer[64]; // FIFO storage buffer // orientation/motion vars Quaternion q; // [w, x, y, z] quaternion container VectorInt16 aa; // [x, y, z] accel sensor measurements VectorInt16 aaReal; // [x, y, z] gravity-free accel sensor measurements VectorInt16 aaWorld; // [x, y, z] world-frame accel sensor measurements VectorFloat gravity; // [x, y, z] gravity vector float euler[3]; // [psi, theta, phi] Euler angle container float ypr[3]; // [yaw, pitch, roll] yaw/pitch/roll container and gravity vector // packet structure for InvenSense teapot demo uint8_t teapotPacket[14] = { '$', 0x02, 0,0, 0,0, 0,0, 0,0, 0x00, 0x00, '\r', '\n' }; // ================================================================ // === INTERRUPT DETECTION ROUTINE === // ================================================================ volatile bool mpuInterrupt = false; // indicates whether MPU interrupt pin has gone high void dmpDataReady() { mpuInterrupt = true; } // ================================================================ // === INITIAL SETUP === // ================================================================ void setup() { // join I2C bus (I2Cdev library doesn't do this automatically) #if I2CDEV_IMPLEMENTATION == I2CDEV_ARDUINO_WIRE Wire.begin(); TWBR = 24; // 400kHz I2C clock (200kHz if CPU is 8MHz) #elif I2CDEV_IMPLEMENTATION == I2CDEV_BUILTIN_FASTWIRE Fastwire::setup(400, true); #endif // initialize serial communication // (115200 chosen because it is required for Teapot Demo output, but it's // really up to you depending on your project) Serial.begin(115200); while (!Serial); // wait for Leonardo enumeration, others continue immediately // NOTE: 8MHz or slower host processors, like the Teensy @ 3.3v or Ardunio // Pro Mini running at 3.3v, cannot handle this baud rate reliably due to // the baud timing being too misaligned with processor ticks. You must use // 38400 or slower in these cases, or use some kind of external separate // crystal solution for the UART timer. // initialize device Serial.println(F("Initializing I2C devices...")); mpu.initialize(); // verify connection Serial.println(F("Testing device connections...")); Serial.println(mpu.testConnection() ? F("MPU6050 connection successful") : F("MPU6050 connection failed")); // wait for ready Serial.println(F("\nSend any character to begin DMP programming and demo: ")); while (Serial.available() && Serial.read()); // empty buffer while (!Serial.available()); // wait for data while (Serial.available() && Serial.read()); // empty buffer again // load and configure the DMP Serial.println(F("Initializing DMP...")); devStatus = mpu.dmpInitialize(); // supply your own gyro offsets here, scaled for min sensitivity mpu.setXGyroOffset(220); mpu.setYGyroOffset(76); mpu.setZGyroOffset(-85); mpu.setZAccelOffset(1788); // 1688 factory default for my test chip // make sure it worked (returns 0 if so) if (devStatus == 0) { // turn on the DMP, now that it's ready Serial.println(F("Enabling DMP...")); mpu.setDMPEnabled(true); // enable Arduino interrupt detection Serial.println(F("Enabling interrupt detection (Arduino external interrupt 0)...")); attachInterrupt(0, dmpDataReady, RISING); mpuIntStatus = mpu.getIntStatus(); // set our DMP Ready flag so the main loop() function knows it's okay to use it Serial.println(F("DMP ready! Waiting for first interrupt...")); dmpReady = true; // get expected DMP packet size for later comparison packetSize = mpu.dmpGetFIFOPacketSize(); } else { // ERROR! // 1 = initial memory load failed // 2 = DMP configuration updates failed // (if it's going to break, usually the code will be 1) Serial.print(F("DMP Initialization failed (code ")); Serial.print(devStatus); Serial.println(F(")")); } // configure LED for output pinMode(LED_PIN, OUTPUT); } // ================================================================ // === MAIN PROGRAM LOOP === // ================================================================ void loop() { // if programming failed, don't try to do anything if (!dmpReady) return; // wait for MPU interrupt or extra packet(s) available while (!mpuInterrupt && fifoCount < packetSize) { // other program behavior stuff here // . // . // . // if you are really paranoid you can frequently test in between other // stuff to see if mpuInterrupt is true, and if so, "break;" from the // while() loop to immediately process the MPU data // . // . // . } // reset interrupt flag and get INT_STATUS byte mpuInterrupt = false; mpuIntStatus = mpu.getIntStatus(); // get current FIFO count fifoCount = mpu.getFIFOCount(); // check for overflow (this should never happen unless our code is too inefficient) if ((mpuIntStatus & 0x10) || fifoCount == 1024) { // reset so we can continue cleanly mpu.resetFIFO(); Serial.println(F("FIFO overflow!")); // otherwise, check for DMP data ready interrupt (this should happen frequently) } else if (mpuIntStatus & 0x02) { // wait for correct available data length, should be a VERY short wait while (fifoCount < packetSize) fifoCount = mpu.getFIFOCount(); // read a packet from FIFO mpu.getFIFOBytes(fifoBuffer, packetSize); // track FIFO count here in case there is > 1 packet available // (this lets us immediately read more without waiting for an interrupt) fifoCount -= packetSize; #ifdef OUTPUT_READABLE_QUATERNION // display quaternion values in easy matrix form: w x y z mpu.dmpGetQuaternion(&q, fifoBuffer); Serial.print("quat\t"); Serial.print(q.w); Serial.print("\t"); Serial.print(q.x); Serial.print("\t"); Serial.print(q.y); Serial.print("\t"); Serial.println(q.z); #endif #ifdef OUTPUT_READABLE_EULER // display Euler angles in degrees mpu.dmpGetQuaternion(&q, fifoBuffer); mpu.dmpGetEuler(euler, &q); Serial.print("euler\t"); Serial.print(euler[0] * 180/M_PI); Serial.print("\t"); Serial.print(euler[1] * 180/M_PI); Serial.print("\t"); Serial.println(euler[2] * 180/M_PI); #endif #ifdef OUTPUT_READABLE_YAWPITCHROLL // display Euler angles in degrees mpu.dmpGetQuaternion(&q, fifoBuffer); mpu.dmpGetGravity(&gravity, &q); mpu.dmpGetYawPitchRoll(ypr, &q, &gravity); Serial.print("ypr\t"); Serial.print(ypr[0] * 180/M_PI); Serial.print("\t"); Serial.print(ypr[1] * 180/M_PI); Serial.print("\t"); Serial.println(ypr[2] * 180/M_PI); #endif #ifdef OUTPUT_READABLE_REALACCEL // display real acceleration, adjusted to remove gravity mpu.dmpGetQuaternion(&q, fifoBuffer); mpu.dmpGetAccel(&aa, fifoBuffer); mpu.dmpGetGravity(&gravity, &q); mpu.dmpGetLinearAccel(&aaReal, &aa, &gravity); Serial.print("areal\t"); Serial.print(aaReal.x); Serial.print("\t"); Serial.print(aaReal.y); Serial.print("\t"); Serial.println(aaReal.z); #endif #ifdef OUTPUT_READABLE_WORLDACCEL // display initial world-frame acceleration, adjusted to remove gravity // and rotated based on known orientation from quaternion mpu.dmpGetQuaternion(&q, fifoBuffer); mpu.dmpGetAccel(&aa, fifoBuffer); mpu.dmpGetGravity(&gravity, &q); mpu.dmpGetLinearAccel(&aaReal, &aa, &gravity); mpu.dmpGetLinearAccelInWorld(&aaWorld, &aaReal, &q); Serial.print("aworld\t"); Serial.print(aaWorld.x); Serial.print("\t"); Serial.print(aaWorld.y); Serial.print("\t"); Serial.println(aaWorld.z); #endif #ifdef OUTPUT_TEAPOT // display quaternion values in InvenSense Teapot demo format: teapotPacket[2] = fifoBuffer[0]; teapotPacket[3] = fifoBuffer[1]; teapotPacket[4] = fifoBuffer[4]; teapotPacket[5] = fifoBuffer[5]; teapotPacket[6] = fifoBuffer[8]; teapotPacket[7] = fifoBuffer[9]; teapotPacket[8] = fifoBuffer[12]; teapotPacket[9] = fifoBuffer[13]; Serial.write(teapotPacket, 14); teapotPacket[11]++; // packetCount, loops at 0xFF on purpose #endif // blink LED to indicate activity blinkState = !blinkState; digitalWrite(LED_PIN, blinkState); } }