Mengelola Sensor MEMS: Akselerometer, Giroscop, dan Magnetometer untuk Proyek Arduino
Dalam tutorial ini kita akan mempelajari cara kerja akselerometer MEMS, giroscop dan magnetometer serta cara menggunakannya dengan Papan Arduino. Juga dengan IDE Processing kita akan membuat beberapa aplikasi praktis menggunakan sensor. Anda dapat menonton video berikut atau membaca tutorial tertulis di bawah ini.
Apa itu MEMS?
MEMS adalah sistem atau perangkat yang sangat kecil, yang terdiri dari komponen mikro dengan ukuran mulai dari 0,001 mm hingga 0,1 mm. Komponen ini terbuat dari silikon, polimer, logam dan/atau keramik, dan biasanya digabungkan dengan CPU (Mikrokontroler) untuk menyelesaikan sistem.
Sekarang kita akan secara singkat menjelaskan cara kerja setiap sensor Sistem Mikro-Elektro-Mekanis (MEMS) ini.
MEMS Akselerometer
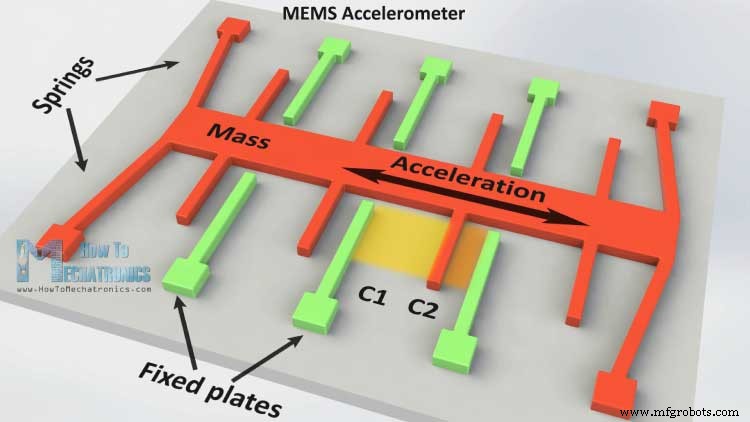
Ini mengukur percepatan dengan mengukur perubahan kapasitansi. Struktur mikro-nya terlihat seperti ini. Ini memiliki massa yang terpasang pada pegas yang terbatas untuk bergerak dalam satu arah dan plat luar yang tetap. Jadi saat percepatan dalam arah tertentu diterapkan, massa akan bergerak dan kapasitansi antara plat dan massa akan berubah. Perubahan kapasitansi ini akan diukur, diproses dan akan sesuai dengan nilai percepatan tertentu.
MEMS Giroscop
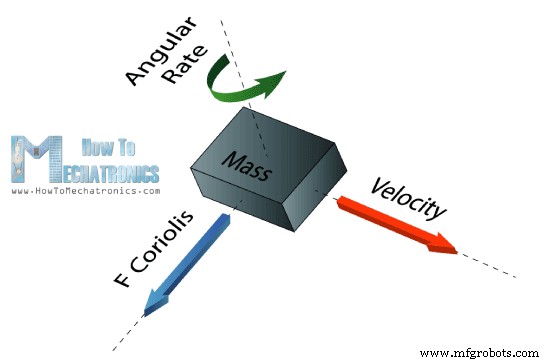
Giroscop mengukur laju sudut menggunakan Efek Coriolis. Ketika massa bergerak dalam arah tertentu dengan kecepatan tertentu dan saat laju sudut eksternal diterapkan seperti yang ditunjukkan dengan panah hijau, gaya akan terjadi, seperti yang ditunjukkan dengan panah biru merah, yang akan menyebabkan perpindahan tegak lurus massa. Jadi mirip dengan akselerometer, perpindahan ini akan menyebabkan perubahan kapasitansi yang akan diukur, diproses dan akan sesuai dengan laju sudut tertentu.
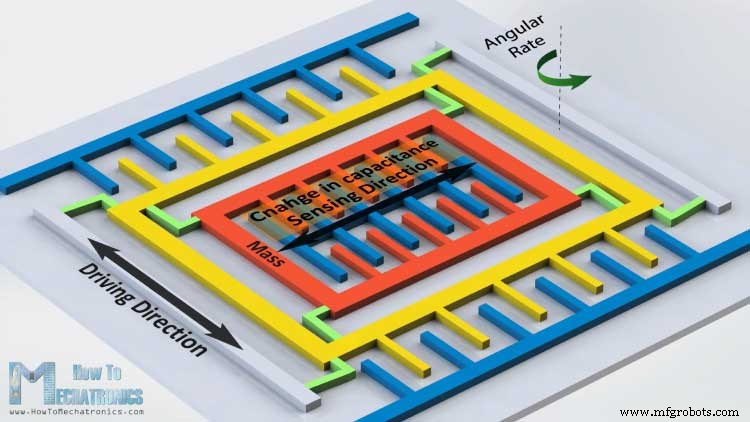
Struktur mikro giroscop terlihat seperti ini. Massa yang terus bergerak, atau osilasi, dan saat laju sudut eksternal diterapkan bagian fleksibel massa akan bergerak dan membuat perpindahan tegak lurus.
MEMS Magnetometer
Ini mengukur medan magnet bumi dengan menggunakan Efek Hall atau Efek Magneto Resistif. Sebenarnya hampir 90% sensor di pasar menggunakan Efek Hall dan inilah cara kerjanya.
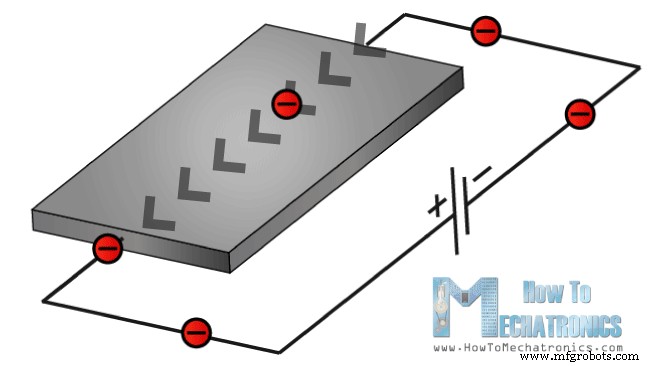
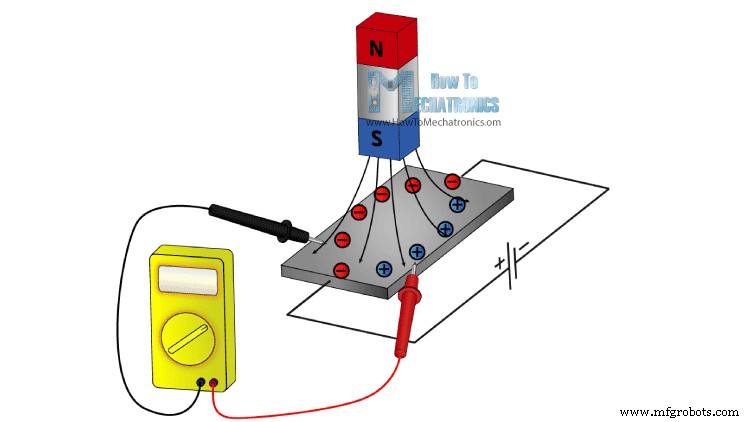
Jika kita memiliki plat konduktif seperti yang ditunjukkan dalam foto dan kita mengatur arus untuk mengalir melalui elektron itu, elektron akan mengalir lurus dari satu sisi plat ke sisi lain. Sekarang jika kita mendekatkan medan magnet ke plat, kita akan mengganggu aliran lurus dan elektron akan membengkok ke satu sisi plat dan kutub positif ke sisi lain plat. Artinya jika kita memasang meter sekarang di antara kedua sisi ini, kita akan mendapat beberapa tegangan yang bergantung pada kekuatan arah dan medan magnet.
Sisa 10% sensor di pasar menggunakan Efek Magneto-Resistif. Sensor ini menggunakan bahan yang sensitif terhadap medan magnet, biasanya terdiri dari Besi (Fe) dan Nikel (Ni). Jadi saat bahan-bahan ini terpapar medan magnet, mereka mengubah resistensinya.
Arduino dan Sensor MEMS
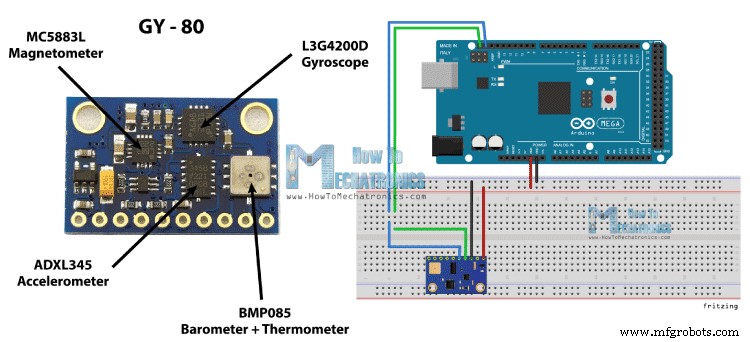
Baiklah sekarang mari kita hubungkan sensor ini ke Papan Arduino dan manfaatkan mereka. Sebagai contoh saya akan menggunakan papan breakout GY-80 yang memiliki sensor berikut: ADXL345 3 Axis Akselerometer, L3G4200D 3 Axis Giroscop, MC5883L 3 Axis Magnetometer dan juga Barometer dan Termometer yang tidak akan kita gunakan dalam tutorial ini.
Anda dapat mendapatkan komponen ini dari salah satu situs di bawah ini:
ADXL345 3-Axis Akselerator………………………………………………………
2 in 1: MPU6050 6-Axis Giroscop & Akselerometer …………………
3 in 1: GY-80 9-Axis Medan Magnet Akselerasi Giroscop……… Amazon
Papan ini menggunakan protokol komunikasi I2C yang berarti kita dapat menggunakan semua sensor dengan hanya dua kabel. Jadi untuk membuat komunikasi antara Arduino dan sensor, kita perlu mengetahui alamat perangkat unik mereka dan alamat register internal mereka untuk mendapatkan data dari mereka. Alamat ini dapat ditemukan dari datasheet sensor:
Datasheet Akselerometer ADXL345
Datasheet Giroscop L3G4200D
Datasheet Magnetometer MC5883L
Untuk lebih banyak detail bagaimana komunikasi I2C bekerja, Anda dapat memeriksa tutorial Protokol Komunikasi I2C lainnya saya.
Kode Sumber
Sekarang mari kita lihat kode untuk mendapatkan data dari sensor. Kita akan memulai dengan akselerometer dan akan ada beberapa penjelasan sebelum setiap kode, serta beberapa deskripsi tambahan dalam komentar kode.
Kode Akselerometer Arduino
Pertama kita perlu menyertakan Pustaka Wire Arduino dan menentukan alamat register sensor. Di bagian setup, kita perlu memulai Pustaka Wire dan memulai komunikasi serial karena kita akan menggunakan serial monitor untuk menampilkan hasilnya. Juga di sini kita perlu mengaktifkan sensor, atau mengaktifkan pengukuran dengan mengirim byte yang sesuai ke register Power_CTL dan inilah caranya. Menggunakan fungsi Wire.beginTransmission(), kita memilih ke sensor mana kita akan bicara, dalam hal ini Akselerometer 3 Axis. Kemudian menggunakan fungsi Wire.write(), kita memberitahu ke register internal mana kita akan bicara. Setelah ini kita akan mengirim byte yang sesuai untuk mengaktifkan pengukuran. Menggunakan fungsi Wire.endTransmission(), kita akan mengakhiri transmisi dan itu akan mentransmisikan data ke register.
Di bagian loop, kita perlu membaca data untuk setiap sumbu. Kita akan memulai dengan sumbu X. Jadi pertama kita akan memilih ke register mana kita akan bicara, dua register internal sumbu X dalam hal ini. Kemudian menggunakan fungsi Wire.requestFrom(), kita akan meminta data yang ditransmisikan atau dua byte dari dua register. Fungsi Wire.available() akan mengembalikan jumlah byte yang tersedia untuk diambil dan jika jumlah tersebut cocok dengan byte yang kita minta, dalam kasus kita 2 byte, menggunakan fungsi Wire.read() kita akan membaca byte dari dua register sumbu X.
Data output dari register adalah two's complement, dengan X0 sebagai byte paling tidak signifikan dan X1 sebagai byte paling signifikan jadi kita perlu mengonversi byte ini ke nilai float dari -1 hingga +1 tergantung pada arah sumbu X terhadap percepatan Bumi atau gravitasi. Kita akan mengulangi prosedur ini untuk dua sumbu lainnya dan pada akhirnya kita akan mencetak nilai-nilai ini pada serial monitor.
#include <Wire.h> //--- Accelerometer Register Addresses #define Power_Register 0x2D #define X_Axis_Register_DATAX0 0x32 // Hexadecima address for the DATAX0 internal register. #define X_Axis_Register_DATAX1 0x33 // Hexadecima address for the DATAX1 internal register. #define Y_Axis_Register_DATAY0 0x34 #define Y_Axis_Register_DATAY1 0x35 #define Z_Axis_Register_DATAZ0 0x36 #define Z_Axis_Register_DATAZ1 0x37 int ADXAddress = 0x53; //Device address in which is also included the 8th bit for selecting the mode, read in this case. int X0,X1,X_out; int Y0,Y1,Y_out; int Z1,Z0,Z_out; float Xa,Ya,Za; void setup() { Wire.begin(); // Initiate the Wire library Serial.begin(9600); delay(100); Wire.beginTransmission(ADXAddress); Wire.write(Power_Register); // Power_CTL Register // Enable measurement Wire.write(8); // Bit D3 High for measuring enable (0000 1000) Wire.endTransmission(); } void loop() { // X-axis Wire.beginTransmission(ADXAddress); // Begin transmission to the Sensor //Ask the particular registers for data Wire.write(X_Axis_Register_DATAX0); Wire.write(X_Axis_Register_DATAX1); Wire.endTransmission(); // Ends the transmission and transmits the data from the two registers Wire.requestFrom(ADXAddress,2); // Request the transmitted two bytes from the two registers if(Wire.available()<=2) { // X0 = Wire.read(); // Reads the data from the register X1 = Wire.read(); /* Converting the raw data of the X-Axis into X-Axis Acceleration - The output data is Two's complement - X0 as the least significant byte - X1 as the most significant byte */ X1=X1<<8; X_out =X0+X1; Xa=X_out/256.0; // Xa = output value from -1 to +1, Gravity acceleration acting on the X-Axis } // Y-Axis Wire.beginTransmission(ADXAddress); Wire.write(Y_Axis_Register_DATAY0); Wire.write(Y_Axis_Register_DATAY1); Wire.endTransmission(); Wire.requestFrom(ADXAddress,2); if(Wire.available()<=2) { Y0 = Wire.read(); Y1 = Wire.read(); Y1=Y1<<8; Y_out =Y0+Y1; Ya=Y_out/256.0; } // Z-Axis Wire.beginTransmission(ADXAddress); Wire.write(Z_Axis_Register_DATAZ0); Wire.write(Z_Axis_Register_DATAZ1); Wire.endTransmission(); Wire.requestFrom(ADXAddress,2); if(Wire.available()<=2) { Z0 = Wire.read(); Z1 = Wire.read(); Z1=Z1<<8; Z_out =Z0+Z1; Za=Z_out/256.0; } // Prints the data on the Serial Monitor Serial.print("Xa= "); Serial.print(Xa); Serial.print(" Ya= "); Serial.print(Ya); Serial.print(" Za= "); Serial.println(Za); } Code language: Arduino (arduino)
Kode Giroscop Arduino
Untuk mendapatkan data dari giroscop, kita akan memiliki kode yang mirip dengan yang sebelumnya. Jadi pertama kita harus menentukan alamat register dan beberapa variabel untuk data. Di bagian setup, kita harus membangunkan dan menempatkan sensor dalam mode normal menggunakan CTRL_REG1 dan juga memilih sensitivitas sensor. Untuk contoh ini saya akan memilih mode sensitivitas 2000dps.
Di bagian loop mirip dengan akselerometer kita akan membaca data untuk sumbu X, Y dan Z. Kemudian data mentah harus dikonversi menjadi nilai sudut. Dari datasheet sensor kita dapat melihat bahwa untuk mode sensitivitas 2000dps sesuai dengan unit 70 mdps/digit. Ini berarti kita harus mengalikan data output mentah dengan 0,07 untuk mendapatkan laju sudut dalam derajat per detik. Kemudian jika mengalikan laju sudut dengan waktu itu akan memberikan nilai sudut. Jadi kita perlu menghitung interval waktu dari setiap bagian loop dan kita dapat melakukan itu dengan menggunakan fungsi millis() di atas dan bawah bagian loop, dan kita akan menyimpan nilainya ke dalam variabel "dt". Jadi untuk setiap loop yang dieksekusi kita akan menghitung sudut dan menambahkannya ke nilai sudut akhir. Kita akan melakukan hal yang sama untuk dua sumbu lainnya dan pada akhirnya kita akan mencetak hasilnya pada serial monitor.
#include <Wire.h> //--- Gyro Register Addresses #define Gyro_gX0 0x28 #define Gyro_gX1 0x29 #define Gyro_gY0 0x2A #define Gyro_gY1 0x2B #define Gyro_gZ0 0x2C #define Gyro_gZ1 0x2D int Gyro = 0x69; //Device address in which is also included the 8th bit for selecting the mode, read in this case. int gX0, gX1, gX_out; int gY0, gY1, gY_out; int gZ0, gZ1, gZ_out; float Xg,Yg,Zg; float angleX,angleY,angleZ,angleXc,angleYc,angleZc; unsigned long start, finished, elapsed; float dt=0.015; void setup() { Wire.begin(); Serial.begin(9600); delay(100); Wire.beginTransmission(Gyro); Wire.write(0x20); // CTRL_REG1 - Power Mode Wire.write(15); // Normal mode: 15d - 00001111b Wire.endTransmission(); Wire.beginTransmission(Gyro); Wire.write(0x23); // CTRL_REG4 - Sensitivity, Scale Selection Wire.write(48); // 2000dps: 48d - 00110000b Wire.endTransmission(); } void loop() { start=millis(); //---- X-Axis Wire.beginTransmission(Gyro); // transmit to device Wire.write(Gyro_gX0); Wire.endTransmission(); Wire.requestFrom(Gyro,1); if(Wire.available()<=1) { gX0 = Wire.read(); } Wire.beginTransmission(Gyro); // transmit to device Wire.write(Gyro_gX1); Wire.endTransmission(); Wire.requestFrom(Gyro,1); if(Wire.available()<=1) { gX1 = Wire.read(); } //---- Y-Axis Wire.beginTransmission(Gyro); // transmit to device Wire.write(Gyro_gY0); Wire.endTransmission(); Wire.requestFrom(Gyro,1); if(Wire.available()<=1) { gY0 = Wire.read(); } Wire.beginTransmission(Gyro); // transmit to device Wire.write(Gyro_gY1); Wire.endTransmission(); Wire.requestFrom(Gyro,1); if(Wire.available()<=1) { gY1 = Wire.read(); } //---- Z-Axis Wire.beginTransmission(Gyro); // transmit to device Wire.write(Gyro_gZ0); Wire.endTransmission(); Wire.requestFrom(Gyro,1); if(Wire.available()<=1) { gZ0 = Wire.read(); } Wire.beginTransmission(Gyro); // transmit to device Wire.write(Gyro_gZ1); Wire.endTransmission(); Wire.requestFrom(Gyro,1); if(Wire.available()<=1) { gZ1 = Wire.read(); } //---------- X - Axis // Raw Data gX1=gX1<<8; gX_out =gX0+gX1; // From the datasheet: 70 mdps/digit Xg=gX_out*0.07; // Angular rate // Angular_rate * dt = angle angleXc = Xg*dt; angleX = angleX + angleXc; //---------- Y - Axis gY1=gY1<<8; gY_out =gY0+gY1; Yg=gY_out*0.07; angleYc = Yg*dt; angleY = angleY + angleYc; //---------- Z - Axis gZ1=gZ1<<8; gZ_out =gZ0+gZ1; Zg=gZ_out*0.07; angleZc = Zg*dt; angleZ = angleZ + angleZc; // Prints the data on the Serial Monitor Serial.print("angleX= "); Serial.print(angleX); Serial.print(" angleY= "); Serial.print(angleY); Serial.print(" angleZ= "); Serial.println(angleZ); delay(10); // Calculating dt finished=millis(); elapsed=finished-start; dt=elapsed/1000.0; start = elapsed = 0; }Code language: Arduino (arduino)
Kode Magnetometer Arduino
Kita akan menggunakan teknik yang mirip dengan yang sebelumnya. Pertama kita perlu menentukan alamat register dan di bagian setup mengatur sensor dalam mode pengukuran kontinu. Di bagian loop kita akan mendapatkan data mentah untuk setiap sumbu dengan metode yang sama seperti sensor sebelumnya.
Kemudian kita perlu mengonversi data mentah menjadi nilai medan magnet atau satuan Gauss. Dari datasheet sensor kita dapat melihat bahwa mode sensitivitas default adalah 0,92mG/digit. Artinya kita perlu mengalikan data mentah dengan 0,00092 untuk mendapatkan medan magnet bumi dalam satuan Gauss. Pada akhirnya kita akan mencetak nilai-nilai pada serial monitor.
#include <Wire.h> //I2C Arduino Library #define Magnetometer_mX0 0x03 #define Magnetometer_mX1 0x04 #define Magnetometer_mZ0 0x05 #define Magnetometer_mZ1 0x06 #define Magnetometer_mY0 0x07 #define Magnetometer_mY1 0x08 int mX0, mX1, mX_out; int mY0, mY1, mY_out; int mZ0, mZ1, mZ_out; float Xm,Ym,Zm; #define Magnetometer 0x1E //I2C 7bit address of HMC5883 void setup(){ //Initialize Serial and I2C communications Serial.begin(9600); Wire.begin(); delay(100); Wire.beginTransmission(Magnetometer); Wire.write(0x02); // Select mode register Wire.write(0x00); // Continuous measurement mode Wire.endTransmission(); } void loop(){ //---- X-Axis Wire.beginTransmission(Magnetometer); // transmit to device Wire.write(Magnetometer_mX1); Wire.endTransmission(); Wire.requestFrom(Magnetometer,1); if(Wire.available()<=1) { mX0 = Wire.read(); } Wire.beginTransmission(Magnetometer); // transmit to device Wire.write(Magnetometer_mX0); Wire.endTransmission(); Wire.requestFrom(Magnetometer,1); if(Wire.available()<=1) { mX1 = Wire.read(); } //---- Y-Axis Wire.beginTransmission(Magnetometer); // transmit to device Wire.write(Magnetometer_mY1); Wire.endTransmission(); Wire.requestFrom(Magnetometer,1); if(Wire.available()<=1) { mY0 = Wire.read(); } Wire.beginTransmission(Magnetometer); // transmit to device Wire.write(Magnetometer_mY0); Wire.endTransmission(); Wire.requestFrom(Magnetometer,1); if(Wire.available()<=1) { mY1 = Wire.read(); } //---- Z-Axis Wire.beginTransmission(Magnetometer); // transmit to device Wire.write(Magnetometer_mZ1); Wire.endTransmission(); Wire.requestFrom(Magnetometer,1); if(Wire.available()<=1) { mZ0 = Wire.read(); } Wire.beginTransmission(Magnetometer); // transmit to device Wire.write(Magnetometer_mZ0); Wire.endTransmission(); Wire.requestFrom(Magnetometer,1); if(Wire.available()<=1) { mZ1 = Wire.read(); } //---- X-Axis mX1=mX1<<8; mX_out =mX0+mX1; // Raw data // From the datasheet: 0.92 mG/digit Xm = mX_out*0.00092; // Gauss unit //* Earth magnetic field ranges from 0.25 to 0.65 Gauss, so these are the values that we need to get approximately. //---- Y-Axis mY1=mY1<<8; mY_out =mY0+mY1; Ym = mY_out*0.00092; //---- Z-Axis mZ1=mZ1<<8; mZ_out =mZ0+mZ1; Zm = mZ_out*0.00092; //Print out values of each axis Serial.print("x: "); Serial.print(Xm); Serial.print(" y: "); Serial.print(Ym); Serial.print(" z: "); Serial.println(Zm); delay(50); }Code language: Arduino (arduino)
Berikut adalah aplikasi keren dari sensor, kompas digital MEMS, yang dibuat menggunakan IDE Processing. Anda dapat menemukan lebih banyak detail dan kode sumber dari contoh ini pada tautan berikut: