Kit Proyek Arduino Due: TFT, GPS, RTC, Sensor, Bluetooth & Joystick – Daftar Komponen Lengkap
Komponen dan Perlengkapan
Arduino Due
from https://www.arduino.cc
×
1
Modul Touch TFT 3.2" 400*240 SD Dengan Shield untuk Arduino Due
Saya menggunakan yang dari Elechouse
×
1
RTC DS3231
Jam waktu nyata dari Ebay
×
1
GPS uBlox Neo 6M
Modul GPS dari Ebay
×
1
Joystick PS2 untuk Arduino
lagi dari Ebay
×
1
Sensor Suhu DHT22
Sensor Suhu dan Kelembaban
×
1
Modul Bluetooth HC-05
Modul Bluetooth HC-05 dari Ebay
×
1
DRV8825
Evaluation, Demonstration Kits, Boards and Modules / Evaluation Kits, Boards and Modules
×
2
Motor NEMA 17 SY42STH47-1684B
Motor Drives - SY42STH47-1684B Motors NEMA 17 (44 N.cm torque)
×
2
PCB
Prototype Electronic board (PCB)
×
1
Belt & Pulleys
x2 Pulleys 40 tooth, x2 Pulleys 10 tooth and x2 Belts suitable for your telescope mount
×
2
Resistor 1k ohm
×
10
Kapasitor 100 µF
×
1
Komponen Elektronik
Wires + Switches (x3) + Connectors (2x5pin for RA & DEC, 12 VDC and USB for programing)
×
1
Tentang Proyek Ini
Deskripsi
Sistem kontrol GOTO teleskop mandiri berbasis Arduino pertama di dunia.
Semua kontrol teleskop open source yang tersedia entweder menggunakan Raspberry Pi, yang mengonsumsi banyak daya, atau menggunakan Arduino sebagai ekstensi ke komputer, ponsel pintar atau tablet. rDUINOScope adalah perangkat mandiri berbasis Arduino pertama yang memungkinkan astronom amator menikmati langit malam.
Ide awal adalah menciptakan alternatif murah dan mudah dibangun dari produk GOTO komersial seperti yang diproduksi oleh SkyWatcher, Orion, Vixen dan lainnya. Oleh karena itulah arsitektur perangkat keras dibangun pada papan Arduino DUE dan sensor murah yang tersedia di pasar. Instruksi tentang cara membangun dan panduan pengguna dibuat pada situs web proyek. Di jantung sistem adalah papan Arduino DUE, dimuat dengan perangkat lunak yang terus dikembangkan untuk menambahkan fungsionalitas.
rDUINOScope dengan Stellarium:
Detail
rDUINOScope adalah Sistem Kontrol Teleskop (GOTO) berbasis Arduino Due yang open source. Dirancang sebagai sistem mandiri, rDUINOScope tidak memerlukan PC, tablet atau ponsel, atau koneksi Internet untuk beroperasi dan menyajikan pemandangan yang menakjubkan!
Dasarnya memiliki database dengan 250 objek bintang terbaik (Katalog Messier dan Hidden Treasures) dan 200 bintang, menghitung posisi mereka di langit dan mengarahkan teleskop. Prosedur penyelarasan yang diimplementasikan memungkinkan pengalaman "selalu di okular" saat menggeser ke objek yang dipilih dan setelah objek berada di okular, sistem terus melacaknya.
Dalam hal, jika Anda ingin mengambil keuntungan dari perangkat elektronik Anda, #rDUINOScope menggunakan komunikasi Bluetooth (setup tanpa kabel) untuk terhubung dengan semua perangkat elektronik dan menerima perintah berdasarkan protokol komunikasi MEADE LX200.
Sistem bekerja dengan motor stepper semua jenis dan dapat dipasang pada Mount DIY atau produk komersial yang tersedia seperti SkyWatcher, MEADE, Orion, Vixen dan lain-lain.
Fungsionalitas:
Apa yang ada di dalam rDUINO SCOPE?
rDUINOScope Github
Instruksi pembangunan
LANGKAH 1 Persiapan
Sebelum memulai, penting untuk Anda memahami cara kerja perangkat lunak agar dapat melakukan perubahan dan menyesuaikannya untuk Anda. Dopot ini adalah salah satu kekuatan paling signifikan dari proyek ini!
Untuk memahami bagian ini, Anda perlu mengunduh kode dari File Proyek, bersama dengan file "library" ... atau cukup unduh seluruh paket dari: https://rduinoscope.co.nf/downloads.php. Semua nomor baris yang dirujuk adalah sesuai dengan kode V2.1. Boiana EQ
Anda harus tahu cara kerja kode Arduino. Biasanya program Arduino memiliki 2 bagian- SETUP(); dan LOOP(); SETUP() dieksekusi di awal program dan pada dasarnya memanfaatkan sistem; LOOP() adalah fungsi loop konstan yang berjalan beberapa kali per detik. Jadi untuk memastikan kita memiliki layar, input sentuhan, dll. dan layar tidak berkedip karena LOOP() kita perlu menemukan mekanisme untuk memberitahu Arduino apa yang diharapkan dari pengguna. Jadi di bagian LOOP() Anda akan melihat bagian kode yang sangat kecil yang hanya mengatakan "Pertimbangkan Sentuhan .. atau Pertimbangkan Waktu .." dan sebagainya. Sisa aktivitas terjadi dalam fungsi-fungsi tersebut yang memungkinkan kami untuk mengubah alur program sehingga layar tidak difresh beberapa kali per detik.
Perhitungan: Saya menggunakan beberapa informasi yang ditemukan di internet tentang cara menghitung posisi objek bintang. Sebagian besar informasi yang saya kumpulkan dari tautan berikut: https://www.stargazing.net/kepler/altaz.html - Menguraikan rumus dan pendekatan yang diperlukan untuk menghitung Sudut Jam (HA), mengetahui lokasi, waktu saat ini, dan RA serta DEC objek bintang.
Setelah saya membuat kode untuk menghitung HA /row 678: void calculateLST_HA() /, saya menggunakan halaman ini untuk memeriksa apakah berfungsi dengan baik: https://www.jgiesen.de/astro/astroJS/siderealClock/, dan pada tahap selanjutnya saat saya menambahkan DB dengan Objek Messier saya menggunakan aplikasi Stellarium (https://www.stellarium.org/) untuk pemeriksaan yang sama.
Masalah utama yang saya temukan bukan rumus itu sendiri, tetapi cara Arduino menangani tipe variabel dan secara khusus presisi perhitungan.
Sekarang setelah kita memiliki HA dan DEC yang dihitung untuk suatu objek, kita ingin membuat mount mengarahkan teleskop dan untuk melakukannya, kita perlu mengetahui berapa banyak motor perlu berputar. Untuk berhasil dalam ini, saya perlu mengetahui rasio gear worm – yaitu berapa kali putaran worm agar gear membuat 360°. Saya memiliki Vixen Super Polaris dan pencarian cepat di internet menunjukkan bahwa ia menggunakan gear 144 gigi untuk kedua poros RA dan DEC. Saya telah membuat file Excel sederhana (*.XLS - https://rduinoscope.co.nf/downloads/Gears_Stepper_Calculation.xlsx) untuk menghitung berapa banyak motor harus berputar setelah saya menghitung HA dan DEC, dan juga seberapa sering untuk "menyalakan" motor untuk mengkompensasi rotasi Bumi.
Gears_Stepper_Calculation.xlsx
Model matematika yang sama yang saya gunakan dalam XLS juga diimplementasikan dalam kode, jadi apa yang perlu Anda lakukan hanyalah mengganti nilai untuk mount Anda di awal kode (baris 34 hingga 37).
// HERE GOES THE Mount, Gears and Drive information. // ... used to calculate the HourAngle to microSteps ratio // UPDATE THIS PART according to your SET-UP // --------------------------------------------- // NB: RA and DEC uses the same gear ratio (144 tooth in my case)! //---------------------------------------------- int WORM = 144; int REDUCTOR = 4; // 1:4 gear reduction int DRIVE_STP = 200; // Stepper drive have 200 steps per revolution int MICROSteps = 16; // I'll use 1/16 microsteps mode to drive sidereal - also determines the LOWEST speed.
Sekarang setelah kita menghitung rasio, kode akan tahu berapa banyak putaran motor untuk mengarahkan teleskop ke koordinat yang sesuai dan juga berapa kecepatan jam sehingga mount dapat melacak objek. Fungsi yang menangani di atas dimulai di baris 906 dan baris 917:
void Sidereal_rate(){ } void cosiderSlewTo(){ }
Pertimbangan: Anda tahu, ini bukan produk siap konsumsi. Ini memungkinkan Anda menyesuaikannya untuk kebutuhan Anda dan oleh karena itu sangat fleksibel, tetapi dengan fleksibilitas datang beberapa kerugian. Saya telah menyertakan bagian "pertimbangan" ini untuk memastikan hal-hal tersebut tidak dihilangkan dari daftar tugas Anda.
Pemasangan motor adalah tugas sederhana, yang mempengaruhi cara perhitungan Anda harus bekerja. Dalam skenario saya Vixen Super Polaris memiliki gear aslinya di sisi kanan poros worm. Namun saya menemukan poros tersebut terlalu pendek untuk mengganti gear dengan pulley dan saya memindahkan pulley ke sisi seberang poros (kiri). Ini menyebabkan motor sebenarnya perlu berputar ke belakang untuk meningkatkan posisi teleskop dan oleh karena itu saya harus merevisi kode asli yang saya buat. Anda seharusnya pastikan untuk merevisi arah putaran motor Anda, jika tidak Anda akan akhirnya dengan perhitungan langkah yang salah, sehingga posisi yang salah. Biarkan saya tunjukkan apa yang saya maksud: Lihat baris 1028 tempat saya memerintahkan motor ke STP_BACK, tetapi pada baris 1031 saya menambah counter += ... (Semua nomor baris yang dirujuk adalah sesuai dengan kode V2.1. Boiana EQ).
AKSI: Revisi bagian-bagian berikut dari kode: void consider_Manual_Moveint xP, int yP), void cosiderSlewTo() dan void Sidereal_rate().
Selatan VS.Utara Hemisfer: Kode juga membalik gerakan MAJU tergantung pada hemisfer tempat Anda berada. Ini dilakukan di bagian kode, di mana saya menangani input sentuhan. Anda mungkin perlu merevisi bagian kode tersebut.
Gear pada poros DEC dan RA: Kode saya bekerja dengan asumsi bahwa poros DEC dan RA menggunakan gear 144 gigi. Ini adalah kasus untuk Vixen Super Polaris. Dalam kasus Anda memiliki setup yang berbeda Anda mungkin perlu merevisi beberapa bagian dari kode. Jika Anda mengalami kesulitan untuk mengidentifikasi bagian kode tersebut, kirim pesan ke saya dan saya akan mencoba membantu Anda!
Rencanakan kegiatan Anda: Sekarang kita sampai pada titik di mana kita perlu merencanakan kegiatan kita untuk sebenarnya membangun sistem rDUINO Scope GoTo. Perkiraan kasar adalah Anda harus dapat menyelesaikan sistem dalam 2-3 hari dengan asumsi Anda memiliki semua yang diperlukan (HW, Alat dan Bahan). Ini memakan waktu saya sekitar 4-5 bulan untuk menyelesaikannya, dengan asumsi saya hanya dapat bekerja di malam hari (bukan setiap malam), dan juga saya perlu melakukan banyak penelitian. Menggabungkan semuanya memakan waktu saya seperti:
1 hari untuk membangun papan Shield dan menyala sistem
1 hari untuk memaketkan semuanya dalam kotak
1 hari untuk memperbaiki motor dan pulley ke mount
LANGKAH 2 Bahan
Sekarang, karena kita tahu dasarnya cara kerja program, Anda perlu merencanakan pengadaan dan mendapatkan bahan yang diperlukan.
Bill of Materials: Sebagian besar bahan yang saya gunakan dibeli dari pemasok Cina di Internet. Beberapa di antaranya namun saya memutuskan untuk membeli secara lokal sebagian besar karena mereka dianggap bagus untuk dimiliki dan saya ingin menghindari keterlambatan: GPS, Bluetooth dan Joystick. Ini memakan waktu saya sekitar $190 USD untuk mendapatkan semuanya, jadi ini sangat rendah biaya dibandingkan dengan seberapa mahal membeli sistem tersebut dari produsen. Anda dapat menemukan daftar bahan beserta harga mereka dan di mana Anda dapat membelinya di situs web proyek: https://rduinoscope.co.nf/rDUINO_step2.html, tetapi daftar juga tersedia di situs web ini di bagian "KOMPONEN".
Jika Anda dapat menemukannya lebih murah atau mengirimkannya lebih cepat, saya sangat menyarankan Anda melakukannya.
Secara tambahan tergantung pada desain Anda, Anda mungkin perlu kabel 40 pin dengan konektor untuk TFT, beberapa bout plastik untuk mengikat joystick, kabel USB untuk memastikan Arduino Due masih dapat diprogram ketika tertutup dalam kotak, kipas dan lain-lain.
Jika Anda tidak memiliki mereka di rumah (seperti yang tidak saya miliki) Anda juga harus membeli beberapa bahan soldering, solder, pengkilap, multimeter digital, dan lain-lain.
Perangkat lunak yang Anda butuhkan: Bagian penting dari pembangunan rDUINOScope Anda adalah mengunduh dan menginstal Arduino IDE dan semua Perangkat Lunak terkait (driver, definisi papan dan library). Ikuti daftar di bawah ini untuk menginstal yang diperlukan pada komputer Anda:
Pergi ke situs web Arduino dan unduh IDE: https://www.arduino.cc/en/Main/Software. Instal perangkat lunak – Setelah perangkat lunak terinstal, itu juga akan menginstal driver yang diperlukan sehingga komputer Anda mengenali papan Arduino saat terhubung.
Jalankan Arduino IDE dan navigasi ke: Tools -> Board -> Boards Manager, setelah di sana Unduh dan instal definisi papan Arduino Due “Arduino SAM Boards (32-bit ARM Cortex-M3)”;
Unduh paket library yang saya gunakan sebagai bagian dari program dan salin-tempelkan ke folder "libraries" dari instalasi Arduino IDE Anda. (CATAT: "libraries" adalah folder pada komputer Anda, tetapi juga merupakan folder dalam PAKET LENGKAP yang tersedia di situs web proyek: https://rduinoscope.co.nf/downloads.php, jadi apa yang perlu Anda lakukan adalah unduh paket tersebut, ganti ekstensi menjadi .ZIP, buka dan salin isi folder "_libraries" dari ZIP ke folder "libraries" pada komputer Anda.)
Restart IDE dan buka file program utama - “_02_Boiana_EQ.ino”. Anda akan melihat 4 file lain akan terbuka dalam TAB terpisah. Itu adalah file pendukung yang menangani berbagai bagian perangkat lunak.
Anda seharusnya dapat sekarang untuk mengompilasi kode dan memuatnya ke papan Arduino After connecting Arduino to your Computer.
Catatan: Dalam kasus Anda tidak menyadari cara kerja Arduino IDE dan apa yang perlu dilakukan untuk memprogram Arduino, rujuk ke situs web dan tutorial: https://www.arduino.cc/en/Tutorial/HomePage
LANGKAH 3 Rangkai
Untuk instruksi yang lebih rinci, silakan kunjungi Situs Web Proyek : https://rduinoscope.co.nf/rDUINO_step3.html
Sekarang saatnya untuk membuat papan Shield. Papan Shield adalah papan dengan pinout yang Anda tumpuk di atas papan ArduinoDUE. Beberapa komponen perlu berada di papan itu dan beberapa lebih baik diposisikan di kotak tempat. Pembagian saya adalah seperti ini:
Papan Shield menahan: kedua pengemudi DRV8825, jam RTC3231, modul Bluetooth HC-05, Speaker Piezo, Konektor untuk 12V dan pinout untuk komponen yang tersisa;
Komponen yang dipasang di kotak adalah: Modul GPS NEO 6M - RX agar antena dapat selalu menghadap ke langit, sensor suhu DHT22 ditempel di luar kotak melalui lubang, Joystick PS2, Layar TFT dan semua saklar (saklar ON/OFF dan saklar Mode Siang/Malam). Selain itu saya telah membuat lubang untuk konektor Pengemudi Motor, konektor suplai daya 12V dan port kabel USB yang pergi ke port Native ArduinoDUE untuk memungkinkan pembaruan perangkat lunak tanpa membuka kotak.
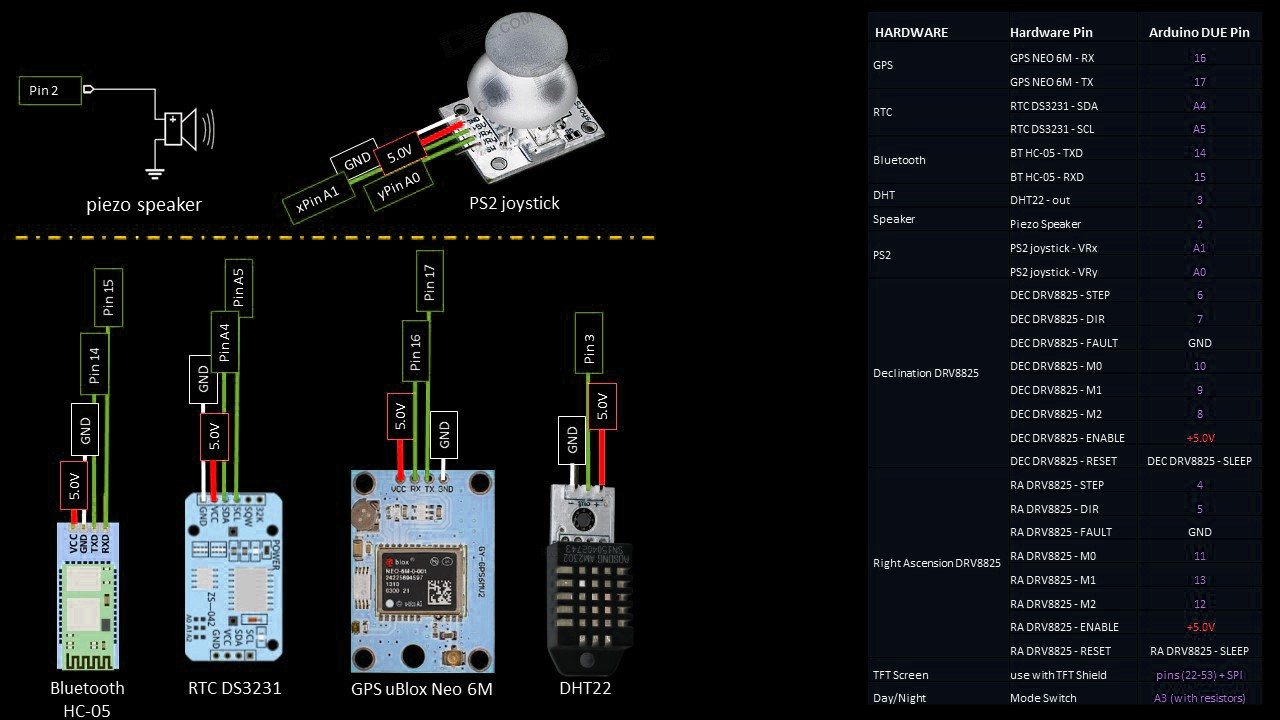
Cara menghubungkan komponen ke papan ARDUINO DUE:
Komponen .... Pin Hardware .... Pin Arduino
GPS
GPS NEO 6M .... RX .... 16
GPS NEO 6M .... TX .... 17
RTC
RTC DS3231 .... SDA .... A4
RTC DS3231 .... SCL .... A5
Bluetooth
BT HC-05 .... TXD .... 14
BT HC-05 .... RXD .... 15
DHT
DHT22 .... out .... 3
Speaker
Piezo Speaker .... 2
PS2
PS2 joystick .... VRx .... A1
PS2 joystick .... VRy .... A0
Declination DRV8825
DEC DRV8825 .... STEP .... 6
DEC DRV8825 .... DIR .... 7
DEC DRV8825 .... M0 .... 10
DEC DRV8825 .... M1 .... 9
DEC DRV8825 .... M2 .... 8
DEC DRV8825 .... RESET DEC DRV8825 .... SLEEP
Right Ascention DRV8825
RA DRV8825 .... STEP .... 4
RA DRV8825 .... DIR .... 5
3V
RA DRV8825 .... M0 .... 11
RA DRV8825 .... M1 .... 13
RA DRV8825 .... M2 .... 12
RA DRV8825 .... RESET RA DRV8825 .... SLEEP
TFT Screen
use with TFT Shield .... pins (22-53) + SPI
Day/Night .... Mode Switch .... A3
Right... Now we are ready to assemble the Shield Board. Dapatkan papan prototyping PCB dan carilah cara memotongnya, sehingga dapat menahan semua komponen dengan sedikit ruang untuk kabel dan pinout soldered sehingga dapat ditumpuk di atas Arduino. Perhatikan bahwa Anda perlu solder semua pin yang digunakan oleh Arduino dan menghubungkannya baik ke komponen pada papan Shield atau ke konektor pada papan shield ini sehingga komponen yang diletakkan di kotak itu sendiri juga dapat terhubung.
Saya menyertakan beberapa foto di bawah ini dari prosesnya:
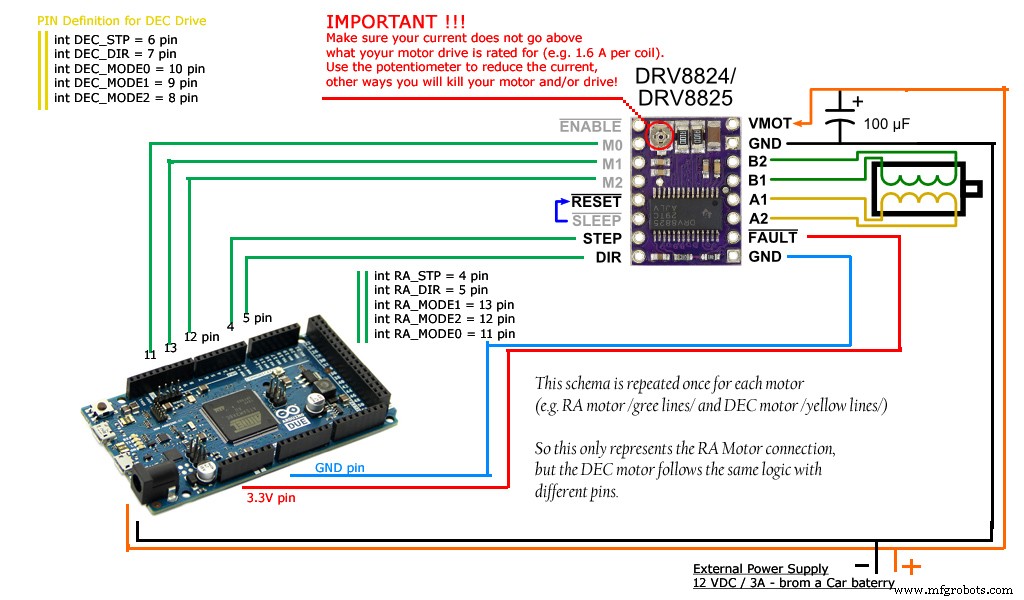
Setelah itu selesai, saya menghubungkan papan dan menguji shield! Tidak berfungsi! :( Saya memeriksa kabel dan ternyata saya telah membuat jembatan antara 2 koneksi dan saya harus memperbaikinya. Perhatikan bahwa sejak saat ini saya mulai memeriksa setiap soldering untuk masalah karena saya benar-benar beruntung tidak membakar Arduino atau apa pun dengan kabel yang salah. NB: Pastikan Anda memeriksa semua koneksi! Pastikan Anda mengikuti diagram kabel berikut untuk DRV8825 dan pengemudi motor karena itu penting.
Pastikan Anda menggunakan adaptor daya yang sesuai (12V, 1.6A) dan menghubungkan pengemudi motor sebelum daya ON! NB: Jangan pernah menghubungkan pengemudi motor saat DRV8825 dalam beban karena itu dapat membakar pengemudi!
Sekarang setelah semua komponen ditempatkan, saya menyarankan Anda juga menghubungkan pengemudi motor, memuat perangkat lunak ke papan Arduino dan menguji seluruh pengaturan. Seharusnya bekerja tanpa gangguan pada titik ini.
Anda seharusnya sekarang dapat bermain-main dengan perangkat lunak dan mengenal Antarmuka Pengguna. Untuk membantu dengan antarmuka saya telah membuat halaman USER'S GUIDE di situs web proyek: https://rduinoscope.co.nf/guide.html
Pengaturan Anda seharusnya terlihat seperti ini:
LANGKAH 4 Kotak Bersama-sama
Setelah papan shield siap, ambil kotak dan mulai menata semua komponen yang tersisa dan rencanakan di mana Anda perlu membuat lubang dan bentuk serta ukurannya. Cara terbaik untuk memotong lubang adalah dengan pisau kantong kecil (setidaknya bagi saya). Tidak masalah apakah lubang bulat atau persegi. Anda dapat dengan mudah mengukirnya dengan pisau tajam kecil.
Pengecualiannya adalah untuk layar di mana Anda benar-benar membutuhkan lubang panjang, rata dan persegi. Saya meminta bantuan dan ayah saya melakukannya pada mesin pemotongnya.
Setelah Anda puas dengan tata letak dan menganggapnya dapat dilakukan, mulai memotong lubang. Ini adalah proses yang panjang dan menciptakan sedikit kebocoran, tetapi tidak akan memakan waktu lebih dari 2-3 jam. Kadang-kadang saya menggunakan bor saat saya harus membuat lubang bulat, misalnya: konektor suplai daya 12V, konektor motor RA dan DEC.
Siapkan pistol lem panas Anda dan mulai melem komponen ke kotak seperti yang ditunjukkan di bawah ini:
Sekarang semuanya terhubung dan tertutup dalam kotak, kecuali untuk komponen di sisi depan kotak. Saya memutuskan untuk meletakkan Layar TFT, Joystick PS2 dan Saklar Mode Siang/Malam di sana. Ketika saya sampai ke Layar TFT saya membuat koneksi kabel sederhana dengan konektor jantan dan betina dan menghubungkannya ke layar. Namun ini tidak berfungsi! Alasannya adalah pin terpantulan dan sebagai berikut layar TFT tidak dapat bekerja lagi. Jadi saya memutuskan untuk mencari tahu konversi 2D ke 3D yang rumit dan mencari tahu konektor yang saya miliki dengan kabel sederhana untuk menyelesaikan masalah tersebut
Cerita pendek: Bukan ilmu roket, tetapi memberikan saya beberapa kesulitan hingga saya menemukan solusi. Solusi yang jelek, tetapi berhasil dan masih bekerja satu tahun kemudian. Di bawah ini Anda dapat melihat apa yang saya maksud.
Dasarnya yang Anda lihat di sini adalah:
Kabel sederhana
Konektor betina 40 pin
pin untuk solder pada PCB yang dipotong membentuk array (2 x 20 pin)
Ini bekerja dengan baik dan memungkinkan saya untuk menyelesaikan kotak!
LANGKAH 5 Mount Equatorial Jerman
Sekarang seberapa banyak saya ingin membagikan kepada Anda cara menghubungkan pengemudi motor ke mount Anda, saya tidak bisa. Kebenarannya adalah setiap produsen menciptakan desain mereka sendiri dan sebagai berikut, tidak ada solusi yang bekerja untuk semua.
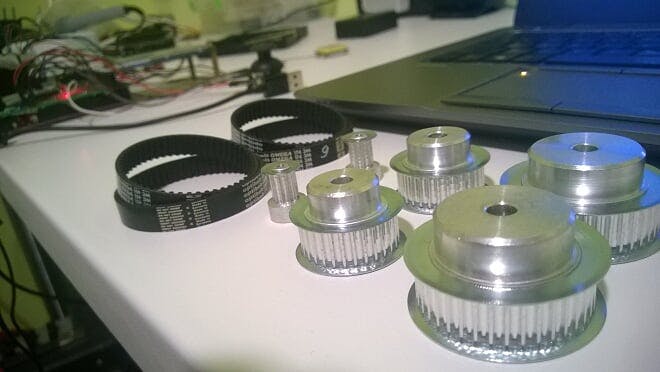
Saya menggunakan Vixen Super Polaris dari tahun 80 dan metode di bawah ini bekerja untuk itu. Saya perlu mengingatkan Anda bahwa keputusan yang Anda ambil di LANGKAH 1 di mana Anda perlu mengubah nilai dalam kode akan sekarang mempengaruhi pekerjaan kita. Di bawah ini Anda dapat melihat setup pulley dan belt saya.
Saya membeli 2 set untuk pengaturan saya. Saya tidak yakin bagaimana itu akan bekerja dan jadi membeli satu set dengan reduksi 1:4 dan satu set dengan reduksi 1:3. Ukuran belt juga harus berbeda karena reduksi mempengaruhi jarak antara kedua pulley. Saya mengakui bahwa dengan perencanaan dan desain yang baik Anda dapat memutuskan sebelumnya bagaimana melanjutkannya dan menghemat beberapa uang, tetapi saya terburu-buru. Saya perlu membuatnya bekerja!
Setelah memiliki belt, pulley dan mount di depan saya, saya memutuskan bahwa pendekatan terbaik bagi saya adalah menggunakan reduksi 1:4 karena semuanya tampak pas sempurna pada mount dan saya mulai bekerja pada perumahan motor. Setelah setengah hari, saya mampu untuk datang dengan ini:
Saya menguji seluruh pengaturan dan harus melakukan beberapa perubahan pada perangkat lunak (perbarui nilai variabel menjadi 4 pada baris 35) sehingga merepresentasikan keputusan desain akhir saya. Saya mengujinya lagi dan semuanya bekerja dengan baik.
Saya harus menunggu malam bintang yang baik untuk mengujinya dengan benar, tetapi sebelum saya menunggu, saya menyadari bahwa ada sesuatu yang tidak ganz!
Saya memiliki Sistem Kontrol Teleskop GOTO terbaik, jauh lebih baik dari yang dapat saya beli dengan anggaran hobi saya, tetapi tidak terlihat benar. Butuh sentuhan akhir, sesuatu yang kemudian membuat saya bangga dengan rDUINOScope saya!
Akhirnya, rDUINOScope Vixen SP Ferrari saya terlihat seperti yang saya rasa seharusnya!
Berkas
_READ_ME.txt: Deskripsi dari rilis akhir v.2.1 Boiana EQ bersama beberapa F.A.Q.
_READ_ME.txt
_02_Boiana_EQ.ino: File Arduino utama
_02_Boiana_EQ.ino
graphic_screens.ino: FILE GRAFIK - terhubung ke file utama
graphic_screens.ino
touch_inputs.ino: FILE INPUT SENTUHAN - terhubung ke file utama
touch_inputs.ino
BT.ino: KOMUNIKASI BLUETOOTH - terhubung ke file utama
BT.ino
regular_updates.ino: PEMBARUAN WAKTU - terhubung ke file utama
regular_updates.ino
Kode
Code snippet #1
Code snippet #3
Code snippet #1Plain text
// HERE GOES THE Mount, Gears and Drive information. // ... used to calculate the HourAngle to microSteps ratio // UPDATE THIS PART according to your SET-UP // --------------------------------------------- // NB: RA and DEC uses the same gear ratio (144 tooth in my case)! //---------------------------------------------- int WORM = 144; int REDUCTOR = 4; // 1:4 gear reduction int DRIVE_STP = 200; // Stepper drive have 200 steps per revolution int MICROSteps = 16; // I'll use 1/16 microsteps mode to drive sidereal - also determines the LOWEST speed.






 Cara merakit semua sensor dan menghubungkannya ke Arduino DUE