FlickMote: Remote IR Kendali Gestur untuk Rumah Cerdas
Komponen dan Perlengkapan
Sensor Ultrasonik
×
1
Pemancar IR (generik)
×
1
RGB Diffused Common Cathode
×
1
Arduino 101
×
1
Aplikasi dan Layanan Online
Arduino IDE
Tentang Proyek Ini
PENGENALAN
Mengontrol peralatan rumah tangga dan perangkat elektronik melalui remote kontrol inframerah sekarang umum. Namun tugas kontrol yang sama dapat dilakukan dengan lebih mudah. Motif utama usulan sistem remote kontrol gerakan tangan baru adalah untuk menghilangkan kebutuhan untuk melihat ke dalam remote genggam dan mencari tombol spesifik untuk fungsi tertentu terutama untuk orang tua. Proyek ini menyajikan sistem baru untuk mengontrol peralatan rumah tangga melalui gerakan tangan sebagai perangkat remote kontrol. Proyek ini akan disebut sebagai flickremote dalam laporan ini. Ini menggunakan pengukur jarak ultrasonik untuk menentukan gerakan pengguna dan mengeluarkan sinyal IR, Papan Pengembang Mikrokontroler Arduino 101
KOMPONEN HARDWARE
1. Arduino 101 atau uno
2. Modul ultrasonik HC-SR04
3. LED Inframerah
4. Resistor yang sesuai untuk LED Inframerah Anda (220R)
5. LED RGB
6. Papan roti dan kabel
CARA KERJA :
Proyek ini menggunakan pengukur jarak ultrasonik untuk menentukan gerakan pengguna dan mengeluarkan sinyal IR ke TV pada perintah yang diberikan..Jarak atau inci dapat diedit dalam kode yang cocok dengan kenyamanan Anda
- Geser tinggi (> 10in) = Saluran Naik
- Geser rendah = Saluran Turun
- Tahan tinggi (> 10in) = Volume Naik
- Tahan rendah = Volume Turun
- Tutup sensor (< 3in) = Nyalakan / Matikan
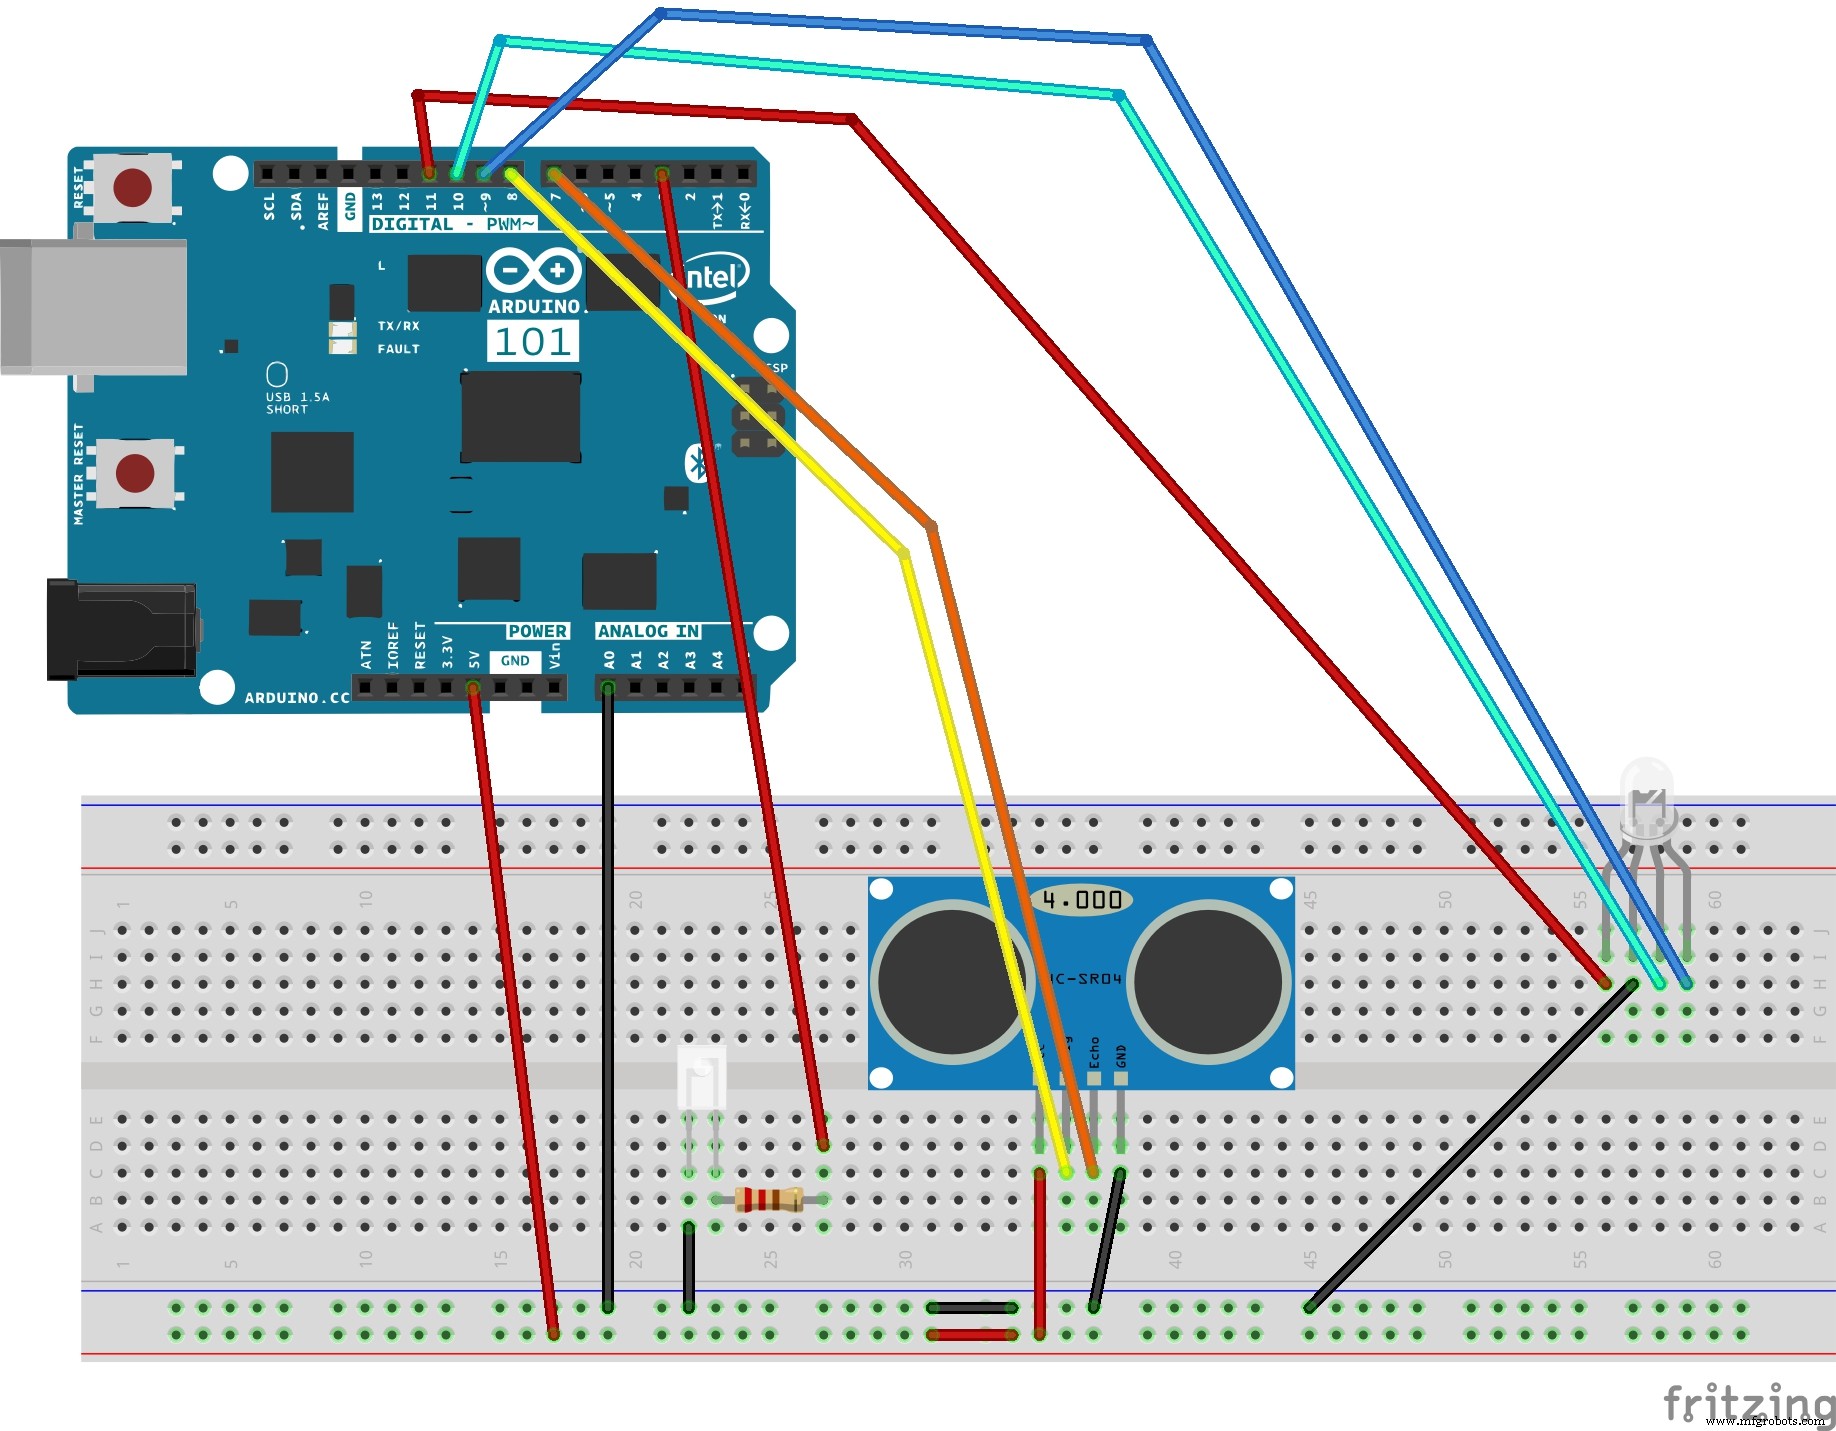
Diagram Rangkaian Menggunakan Fritzing :
PEMBANGUNAN :
1. Hubungkan LED IR ke pin 3 melalui resistor yang sesuai, dan kemudian hubungkan katoda ke GND.
2. Hubungkan sensor ultrasonik ke 5v dan GND tempat pin menentukan. Hubungkan pin trigger ke pin 8 dan pin echo ke 7. Anda dapat mengonfigurasi pin ini dalam program
3. Hubungkan LED RGB ke GND dan pin 11 (merah), 10 (hijau), 9 (biru). Pin-pin ini juga dapat dikonfigurasi.
KONTROL
Daya
Menggeser di atas sensor dalam 3 inci akan menyebabkan LED berkedip ungu. Ini adalah konfirmasi bahwa sinyal 'nyalakan / matikan' siap dikirim. Untuk mencegahnya secara tidak sengaja mematikan TV saya telah membuat sketsa menunggu geser kedua dalam 5 detik setelah yang pertama untuk konfirmasi. Pada titik ini sinyal dikirim ke TV untuk menyala atau mati.
Saluran
Menggeser dalam 10 inci dari sensor (tapi tidak dalam 3) akan menyebabkan saluran berubah turun. Menggeser antara 10 dan 20 inci akan menyebabkan saluran berubah naik.
Volume
Menahan tangan Anda dalam 10 inci dari sensor (tapi tidak dalam 3) akan menyebabkan volume berubah turun. Menahan antara 10 dan 20 inci akan menyebabkan volume berubah naik. Volume akan terus berubah (naik atau turun) sampai tangan Anda dilepas
KEUNTUNGAN DAN PENINGKATAN :
Akan menghilangkan kebutuhan untuk melihat ke dalam remote genggam dan mencari tombol spesifik untuk fungsi tertentu
Solusi untuk mengontrol perangkat (TV) untuk buta dan orang dengan keterbatasan fisik
Proyek dapat ditingkatkan dengan menambahkan lebih banyak fungsi untuk mengontrol semua peralatan rumah tangga menggunakan metode yang sama
TERIMA KASIH
Kode
Kode
KodeC/C++
/* Swipe Remote Control This sketch uses an ultrasonic rangefinder to determine the user's gesture and outputs an IR signal to a sony TV based on the command given. - High swipe (> 10in) = Channel Up - Low swipe = Channel Down - High hold (> 10in) = Volume Up - Low hold = Volume Down - Cover sensor (< 3in) = Turn On / Off Created by Vignesh Jaishankar This code uses the IRremote library (https://github.com/shirriff/Arduino-IRremote) */ #include <IRremote.h> // Defines for control functions #define CONTROL_CH 1 // Channel change #define CONTROL_VOL 2 // Volume #define CONTROL_POW 3 // Power #define CONTROL_UP 1 #define CONTROL_DOWN -1 #define DIST_MAX 20 // Maximum distance in inches, anything above is ignored. #define DIST_DOWN 10 // Threshold for up/down commands. If higher, command is "up". If lower, "down". #define DIST_POW 3 // Threshold for power command, lower than = power on/off // IR PIN const int irPin = 3; // this is defined in the library, this var is just a reminder. CHANGING THIS WILL NOT CHANGE PIN IN LIBRARY // 2 Pin Ping Sensor const int pingPin = 8; const int echoPin = 7; // Confirmation LED Pins const int led = 13; //internal LED for up/down debugging const int ledR = 11; const int ledG = 10; const int ledB = 9; // LED on timer unsigned long timer; // IR transmitter object IRsend irsend; // Power confirmation flag (needs two swipes to send signal) boolean powerConfirmed = false; void setup() { // initialize serial communication and set pins Serial.begin(9600); pinMode(led, OUTPUT); pinMode(ledR, OUTPUT); pinMode(ledG, OUTPUT); pinMode(ledB, OUTPUT); pinMode(pingPin, OUTPUT); pinMode(echoPin, INPUT); timer = millis(); } void loop() { // Serial.println(millis()); long duration, inches; int value; // Check for a reading duration = doPing(); // Timer to confirm actions (currently only power) if (timer && timer < (millis() - 5000) && (millis() > 5000)) { Serial.println("timer reset"); timer = false; } digitalWrite(led, LOW); setColor(0, 0, 0); // off // convert the time into a distance inches = microsecondsToInches(duration); // If less than max inches away, act if (inches < DIST_MAX) { // Debug output Serial.print(inches); Serial.println("in"); // If very close, it is a "power" signal if (inches < DIST_POW) { Serial.println(timer); // on or off if (timer) { doIR(CONTROL_POW, 0); timer = false; delay(2000); // don't want to be sending this more than once. 2 second delay } else { Serial.println("power flag set"); timer = millis(); setColor(255,50,50); delay(500); } } else // is volume or channel { // Distance determines control direction value = handleDist(inches); // wait half a second delay(300); // check again, has hand disappeared? if (microsecondsToInches(doPing()) > DIST_MAX) { doIR(CONTROL_CH, value); // swipe } else { // volume int d = 500; // first delay is longer for single volume change // repeat until hand is removed while (inches < DIST_MAX) { value = handleDist(inches); // is up or down? doIR(CONTROL_VOL, value); // fire off IR signal delay(d); // wait inches = microsecondsToInches(doPing()); // check for hand again d = 100; // delays are shorter for quick multiple volume adjustment } delay(500); // this stops accidental channel change after volume adjustment } } } delay(50); // Short enough to detect all swipes. } /* * If distance is within threshold, mark as 'up' and turn on corresponding LED. */ int handleDist(int inches) { if (inches > DIST_DOWN) { digitalWrite(led, HIGH); return CONTROL_UP; } else { digitalWrite(led, LOW); return CONTROL_DOWN; } } /* * Fire off correct IR code */ void doIR(int control, int val) { switch(control) { case CONTROL_POW: // power Serial.println("power on / off 0xa90"); for (int i = 0; i < 3; i++) { setColor(255, 0, 0); irsend.sendSony(0xa90, 12); // Sony TV power code delay(40); } break; case CONTROL_CH: setColor(0, 255, 0); // output 'channel up / down' depending on val if (val == CONTROL_UP) { digitalWrite(led, HIGH); for (int i = 0; i < 3; i++) { irsend.sendSony(0x90, 12); delay(40); } Serial.println("channel up 0xD00A"); } else // down { for (int i = 0; i < 3; i++) { irsend.sendSony(0x890, 12); delay(40); } Serial.println("channel down 0x3002"); } break; case CONTROL_VOL: setColor(0, 0, 255); // output 'volume up / down' depending on val if (val == CONTROL_UP) { digitalWrite(led, HIGH); for (int i = 0; i < 3; i++) { irsend.sendSony(0x490, 12); delay(40); } Serial.println("volume up 0x490"); } else //down { for (int i = 0; i < 3; i++) { irsend.sendSony(0xC90, 12); delay(40); } Serial.println("volume down 0xC90"); } break; } } void setColor(int red, int green, int blue) { analogWrite(ledR, red); analogWrite(ledG, green); analogWrite(ledB, blue); } long doPing() { digitalWrite(pingPin, LOW); delayMicroseconds(2); digitalWrite(pingPin, HIGH); delayMicroseconds(5); digitalWrite(pingPin, LOW); return pulseIn(echoPin, HIGH); } long microsecondsToInches(long microseconds) { return microseconds / 74 / 2; } long microsecondsToCentimeters(long microseconds) { return microseconds / 29 / 2; }




 flickmote_9Gx3XNFHEp.fzz