Sistem Kontrol Gerak CNC: Dijelaskan dengan Sederhana
Saya baru-baru ini diminta untuk menjelaskan sistem kontrol gerak, yang digunakan dalam mesin perkakas CNC, kepada seseorang dalam keluarga saya. Menyadari bahwa individu ini tidak memiliki latar belakang manufaktur sama sekali – dan tentu saja tidak memiliki pengalaman dengan sesuatu yang rumit dan teknis ini – saya harus mengaitkan penjelasan saya dengan sesuatu yang umum dan sederhana, yang memungkinkan mereka untuk dengan mudah memvisualisasikan analogi….seperti mengemobil mobil.
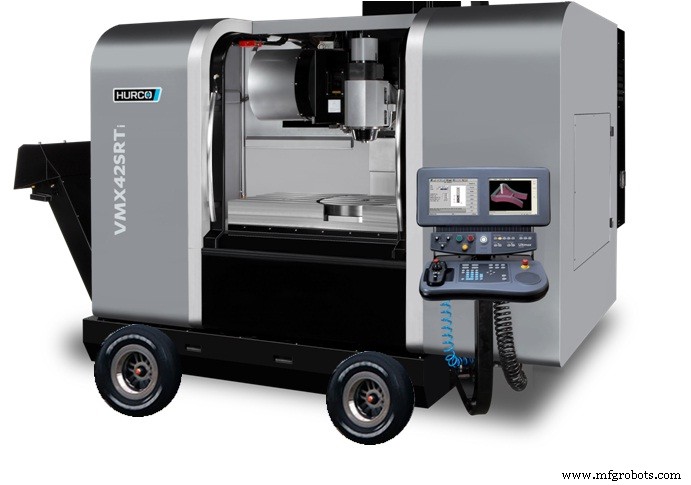
Meskipun topik ini sangat rumit dan teknis dari pada dasarnya, saya pikir analogi ini melakukan pekerjaan yang cukup baik dalam menyederhanakan subjeknya, sambil masih memberikan pemahaman dasar yang memadai bagi mereka yang tertarik tentang apa yang terjadi. Jelas, subjek teknologi yang canggih ini mungkin membutuhkan sebagian besar satu semester di perguruan tinggi, untuk mendapatkan pemahaman yang menyeluruh, tetapi untuk kita orang sederhana saya pikir analogi mengemobil akan bekerja dengan baik. Tetapi, sebelum kita memulai, kita perlu menata dasar-dasar. Anda perlu memahami dasar bagaimana sebuah perintah yang dimulai dalam otak kita berjalan melalui kontrol CNC, dan akhirnyaManifest sebagai gerakan dari salah satu sumbu linear mesin.
Mari kita pikirkan program bagian (konversasional atau G-code) sebagai tidak lebih dari daftar perintah. Perintah-perintah tersebut diorganisir oleh kontrol CNC, dan disusun ke dalam kategori yang berbeda untuk setiap sumbu individual mesin – dan kemudian diteruskan ke sumbu yang sesuai. Setelah perintah diterima oleh servo drive untuk sumbu tertentu, perintah tersebut dipecah menjadi persyaratan tegangan sederhana yang diperlukan untuk memindahkan sumbu seperti yang diperintahkan oleh perintah – dan tegangan tersebut kemudian diterapkan ke motor…membuat mesin berputar, dan dengan demikian menyebabkan sumbu bergerak. Saat sumbu bergerak, posisi saat ini terus dipantau oleh encoder yang dipasang di ujung motor, atau kaca skala yang dipasang sepanjang sumbu. Perangkat pemantauan ini memberikan umpan balik ke servo drive sehingga perubahan pada perintah tegangan dapat dilakukan jika diperlukan…lebih banyak tegangan berarti mesin berputar lebih cepat, dan sumbu menangkap kalah jika tertinggal; dan lebih sedikit tegangan berarti mesin berputar lebih lambat, dengan demikian memperlambat sumbu jika mulai berjalan terlalu jauh di depan gerakan yang diperintahkan.
Sekarang, setelah itu selesai, mari kita terapkan analogi mengemobil kita. Pertama-tama kita membutuhkan beberapa perintah untuk diikuti…katakanlah rute tempat kita akan bepergian ke tujuan akhir kita adalah toolpath pemotong kita, dan papan batas kecepatan di sepanjang jalan akan bertindak sebagai feed rate yang diperintahkan. Otak Anda adalah kontrol CNC, otot Anda akan bertindak sebagai servo drive, dan anggota tubuh Anda dapat menjadi servo motor yang mengontrol sumbu Anda. Kami akan menggunakan mata dan speedometer untuk umpan balik. Sekarang, karena tidak ada yang sempurna atau tepat dalam kehidupan, kita perlu mengizinkan beberapa toleransi yang dapat diterima untuk posisi yang diperintahkan kita…jadi katakanlah seluruh lebar jalan adalah toleransi pemosisian kita, dan selama kita tetap di aspal, kita siap!
Dalam analogi pertama ini, bayangkan diri Anda parkir di jalan raya yang terasing, di tengah nowhere, dan jalan terpajang lurus seperti panah di depan Anda. Anda telah diperintahkan untuk bepergian sejauh satu mil, mengikuti garis kuning ganda di tengah jalan, dan batas kecepatan untuk jalan ini adalah 100mph. Untuk memulai, otak Anda memberi tahu otot di kaki Anda untuk menekan gas pedal dan mobil mulai bergerak. Untuk mengikuti garis kuning otak Anda akan menggunakan umpan balik visual dari mata Anda, untuk mengontrol otot di lengan Anda, dan menjaga kendaraan bergerak dalam garis lurus - dan tergantung pada umpan balik yang diterima dari speedometer, otak Anda juga harus mengontrol otot di pergelangan kaki Anda untuk meningkatkan atau mengurangi tekanan yang diterapkan pada accelerator untuk menjaga kecepatan yang diperintahkan 100mph. Toleransi posisi sebenarnya bukan masalah di sini. Oke, saya menyadari itu sangat disederhanakan, tapi sekarang setelah Anda melihat bagaimana analogi mengemobil saya dapat diterapkan, kita dapat melangkah lebih jauh.
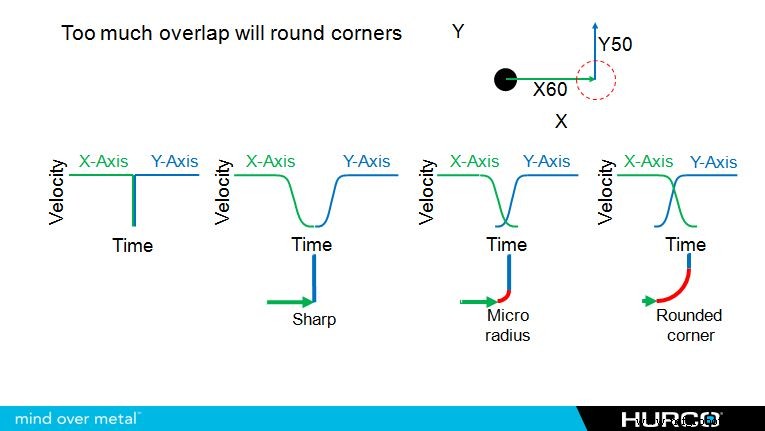
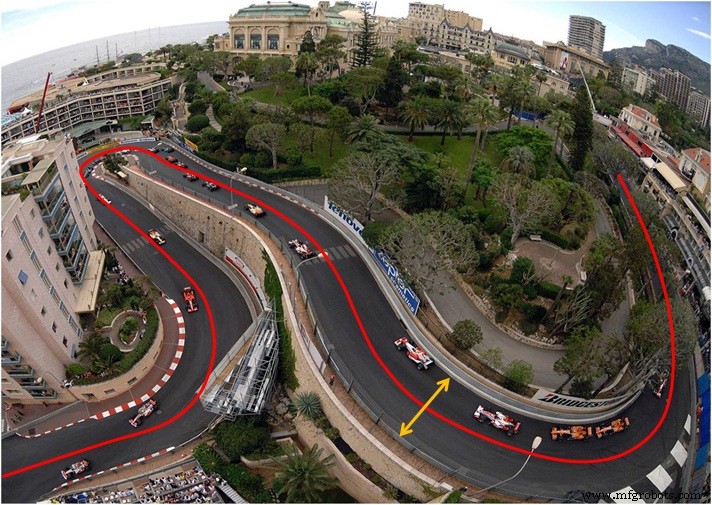
Menggunakan perintah yang sama seperti di atas (mengikuti garis kuning ganda selama satu mil, pada kecepatan 100mph, dan menggunakan seluruh lebar jalan sebagai toleransi yang dapat diterima kita) mari kita bergerak ke analogi nomor dua…kita duduk di tengah potongan lurus terakhir jalan yang akan kita tempuh untuk satu mil berikutnya. Jalan yang terpajang di depan kita berbelok dan bergelombang, dan beroperasi dalam batasan yang diperintahkan akan sedikit lebih menantang kali ini. Kami mempercepat hingga kecepatan yang diperintahkan 100mph, tetapi segera dihadapkan dengan hambatan pertama kita…belokan kanan penuh 90 derajat. Menyadari bahwa kita tidak dapat berhasil menavigasi belokan ini, dan masih mempertahankan kecepatan saat ini, kita harus mengurangi kecepatan. Kita harus menemukan lintasan yang mulus melalui belokan yang akan memungkinkan kita untuk mempertahankan kecepatan yang semakin dekat mungkin dengan kecepatan yang diperintahkan, tetapi tidak menyebabkan kita keluar dari jalan. Merespons umpan balik yang diterima dari perangkat visual kita, otak kita mengirim perintah untuk mengontrol gerakan dan penyesuaian kecepatan serta lintasan kita untuk berhasil menavigasi belokan.
Kemudian, hampir segera, kita menemukan diri kita menghadapi hambatan yang lebih menantang lagi…kurva “S”, dengan pendakian di setengah pertama, dan run turun di setengah kedua. Meskipun situasi ini akan ditangani lebih kurang seperti belokan 90 derajat sederhana di atas - mengontrol kecepatan dan lintasan untuk jalur yang paling mulus dan cepat mungkin, sambil masih menjaganya dengan aman di jalan - kita sekarang harus bereaksi terhadap perubahan elevasi juga…meningkatkan tekanan ke accelerator saat mendaki bagian pertama belokan, tetapi mengurangi tekanan tersebut, dan memakai rem jika diperlukan, di bagian terakhir agar kita tidak melebihi kecepatan yang diperintahkan 100mph ketika gravitasi mulai mengambil alih. Tindakan dan reaksi ini akan berlanjut untuk setiap hambatan yang kita temui sampai kita mencapai tujuan akhir kita…akhir dari program!
Saat berbicara tentang kontrol gerak, kita juga harus membahas sesuatu yang disebut “block look-ahead”, yang biasanya diukur oleh jumlah blok yang dapat diproses kontrol di masa depan – yang memungkinkan kontrol untuk lebih baik menyiapkan dirinya untuk hambatan mendatang. Dalam analogi mengemobil kita, block look-ahead dapat diilustrasikan sebagai layar LCD, yang dipasang di dashboard yang akan memberikan kita peta jalur, jadi kita mungkin dapat mengubah lintasan pada hambatan saat ini, jadi kita akan berada dalam posisi yang lebih baik untuk mengeksekusi hambatan masa depan dengan mulus. Jelas, semakin rumit toolpath pemotong menjadi, semakin banyak look-ahead yang mungkin diperlukan untuk menjaga jalur yang paling mulus dan cepat menuju garis finish. Meskipun setiap pembuat mesin perkakas memiliki cara untuk menangani block look-ahead dengan cara yang serupa, beberapa lebih efektif dari yang lain.
Kontrol Hurco WinMax memiliki sesuatu yang disebut UltiMotion…sistem kontrol gerak berbasis perangkat lunak yang dipatenkan yang menawarkan variable block look-ahead; yang memungkinkan kontrol untuk melihat hingga 10.000 blok ke depan saat diperlukan, dan dapat menghasilkan pengurangan waktu siklus hingga 30% - terutama pada toolpath yang lebih rumit di mana lebih banyak look-ahead diperlukan. Jelas, pada cutter path yang lebih sederhana – seperti yang ada dalam dua analogi pertama kami di atas – kontrol akan membutuhkan jauh lebih sedikit look-ahead daripada skenario terakhir…oleh karena itu lebih banyak RAM memory kontrol dibebaskan, dan dapat lebih baik digunakan untuk hal-hal lain. Kontrol yang tidak memiliki kemampuan unik ini untuk “menyesuaikan” dengan kebutuhan saat ini dari kontrol, tidak dapat menggunakan kembali RAM memory kontrol yang tersedia, dan tidak dapat mendapat manfaat dari variabilitas seperti ini.