Wawasan CNC: 2 Teknik Lanjutan untuk Memicu Sinyal Skip
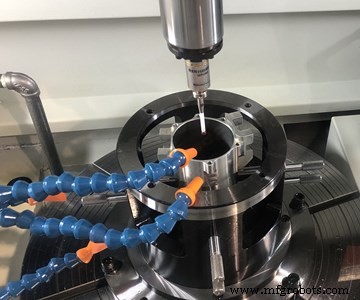
Jika Anda telah menggunakan spindle probes, Anda tahu fungsi skip, yang ditentukan dengan G31, digunakan untuk mengukur permukaan. Stylus probe pertama kali diposisikan dalam jarak kecil dari permukaan yang akan disentuh. Perintah G31 diberikan yang akan menyebabkan stylus untuk membuat kontak. Dalam mikrodetik setelah probe memicu, mengirim sinyal skip ke CNC yang menyebabkan tiga hal:
- Gerakan berhenti.
- Sisa perintah gerakan diabaikan.
- Posisi sumbu disimpan dalam variabel sistem, seperti #5061 (X), #5062 (Y), dan #5063 (Z).
Pertimbangkan perintah ini, yang diberikan segera setelah stylus probe telah diprogram untuk bergerak dalam 0,2 inci dari sisi kiri (negatif) permukaan sumbu X.
G91 G31 X0.3 F20.0
Sumbu X diberitahu untuk bergerak 0,3 inci dalam X. Karena stylus berada dalam 0,2 inci dari permukaan untuk memulai, akan menyentuh permukaan di tengah jalan. Ketika probe memicu, CNC akan menghentikan gerakan dan menyimpan posisi X dalam variabel sistem #5061.
Sementara cara paling umum untuk memicu sinyal skip adalah dengan probe, ada setidaknya dua lagi, cara yang kurang dikenal untuk memicu sinyal skip. Seperti dengan spindle probe, mereka memerlukan pembuat mesin atau penyedia aksesori untuk mengintegrasikannya, yang berarti Anda akan membutuhkan bantuan untuk memanfaatkan teknik yang diperkenalkan di sini.
Memicu sinyal skip menggunakan perubahan beban motor drive sumbu.
Torque limit skip, seperti yang disebut oleh FANUC, memungkinkan untuk mendeteksi situasi berbahaya dan menghentikan mesin sebelum bencana terjadi. Saya menawarkan dua skenario, tetapi setelah Anda memahami cara kerja fitur ini, Anda pasti akan dapat menemukan lebih banyak.
Dalam sistem otomatisasi:
Sebagian besar mesin yang memiliki main- dan subspindle secara otomatis mentransfer benda kerja yang sebagian selesai dari main spindle ke subspindle untuk pemesinan tambahan. Setelah main spindle selesai, sumbu subspindle maju hingga pegangan/rahangnya dapat menangkap benda kerja dari main spindle. Pegangan subspindle memegang benda kerja dan rahang main spindle melepaskan. Sumbu subspindle kemudian mundur ke posisi pemesinannya dan pemesinan subspindle dimulai.
Metode ini bekerja baik kecuali jika ada sesuatu yang menghalangi gerakan maju subspindle, seperti chip yang terperangkap antara benda kerja dan pegangan subspindle. Dalam hal ini, pegangan mungkin macet, yang menyebabkan kerusakan pada pegangan dan/atau mesin. Atau sama memalukan, proses mungkin selesai dengan chip yang terperangkap antara pegangan dan benda kerja.
Jika torque limit skip telah diintegrasikan dengan benar, Anda dapat mengonfirmasi bahwa pegangan telah maju sepenuhnya. Jika ada sesuatu yang menghalangi, beban untuk sumbu subspindle akan meningkat di atas norma, memicu sinyal skip. Dalam hal ini, sisa gerakan akan diabaikan sebelum kerusakan parah dapat terjadi. Setelah perintah torque limit skip (lagi, G31), ujian dapat dilakukan untuk mengonfirmasi bahwa nilai variabel sistem sumbu subspindle (seperti #5065 jika itu adalah sumbu kelima mesin) sama dengan titik akhir yang diperintah. Jika tidak, alarm macro khusus dapat diucapkan, yang akan menghentikan mesin.
Dengan alat pemotong yang rentan terhadap kerusakan:
Pertimbangkan alat potong mesin bubut. Jika alat potong patah saat pemotongan, dapat menyebabkan kerusakan pada alat dan mungkin pada mesin. Dengan bahan mudah terbakar seperti magnesium dan titanium, penumpukan panas yang terkait mungkin akan memicu kebakaran. Anda dapat menyertakan perintah torque limit skip (G31) dalam gerakan pemotongan untuk mengonfirmasi bahwa beban sumbu drive motor untuk sumbu pemotongan tidak melebihi batas yang dapat diterima. Jika demikian, sisa perintah diabaikan dan alarm dapat diucapkan, yang akan meminimalkan potensi kerusakan alat/mesin.
Memicu sinyal skip menggunakan konduktivitas.
Touch sensor memungkinkan untuk mendeteksi permukaan logam secara langsung. Dengan itu, Anda dapat menggunakan alat pemotong logam (bukan keramik) untuk menemukan permukaan benda kerja. Pertimbangkan, misalnya, spotfacing lubang diameter 1 inci 0,06 inci dalam ke dalam permukaan cor. Permukaan cor terkenal bervariasi dari bagian ke bagian. Anda dapat menangani variasi dengan spindle probe, tetapi ini akan memakan lebih banyak waktu.
Dengan touch sensor, Anda dapat menggunakan alat spotfacing untuk mendeteksi permukaan, menghilangkan kebutuhan spindle probe. Bawa (yang berputar) alat spotfacing ke posisi pendekatan aman dan kemudian gunakan G31 untuk memerintahkan alat spotfacing untuk bergerak ke permukaan. Segera spotface menyentuh, sinyal skip akan dihasilkan. CNC akan menghentikan gerakan dan mengabaikan sisa gerakan. Dari sana, tentukan gerakan inkremental 0,06 inci untuk spot face ke kedalaman yang diperlukan.
Seperti yang telah dinyatakan, Anda harus menghubungi pembuat mesin perkakas untuk mengintegrasikan fitur-fitur ini dengan mesin CNC Anda, dan akan membutuhkan investasi. Namun dengan manfaat potensial, mungkin layak biaya dan usahanya.



