Optimalkan Produksi dengan Otomasi Bin Picking: Faktor Utama yang Perlu Dipertimbangkan
Mengapa membaca ini: Bin picking telah menjadi salah satu proses paling menantang dalam otomasi selama bertahun-tahun. Meski teknologi ini dapat mengoptimalkan produksi Anda dengan berbagai cara, beberapa tugas mungkin masih terlalu kompleks untuk ditangani. Artikel ini membahas proses yang dapat diotomatisasi melalui bin picking, tantangan potensial, dan solusinya.
Apa itu bin picking?
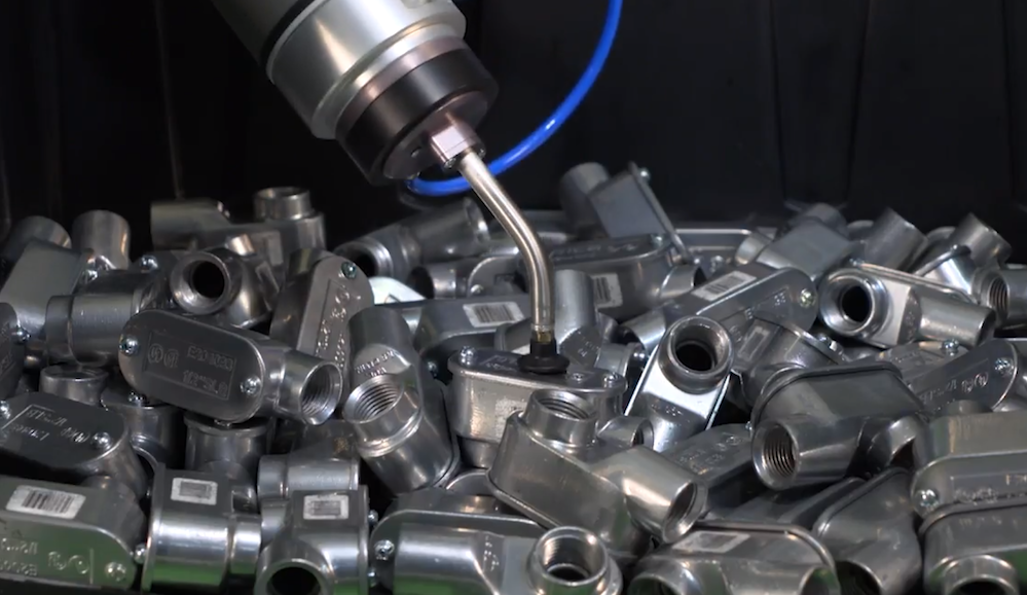
Tujuan bin picking adalah mengambil objek serupa yang ditempatkan secara acak dan berorientasi sembarangan dari wadah, menggunakan sistem penglihatan, robot, dan gripper. Sistem penglihatan biasanya melakukan pemindaian 3D objek, menghasilkan point cloud (kumpulan titik di ruang yang membentuk objek), sehingga dapat mengenalinya.
Selanjutnya, robot diarahkan ke dalam wadah, mengambil objek, keluar dari wadah, dan menuju target penempatan, biasanya berupa kotak atau penahan lainnya.
Tantangan dan solusi untuk bagian robotika dalam proses bin picking
Beberapa item akan sulit dijangkau
Salah satu masalah utama dalam bin picking adalah ketidakmampuan robot untuk mengambil semua bagian dari wadah. Pengambilan 80 hingga 85 persen bagian masih dapat dikelola karena sistem penglihatan akan memerintahkan robot untuk mengambil objek yang mudah dipegang (misalnya yang berada di atas).
Bagian yang sulit adalah mengambil item terakhir yang saling terkait atau berada di sudut wadah. Hal ini dapat diatasi dengan dua cara. Cara pertama adalah meredesain wadah dengan bentuk yang lebih praktis. Misalnya, bentuk kerucut akan mempertahankan semua bagian di tengah setiap saat.
Solusi kedua adalah mengguncangkan wadah (misalnya secara otomatis menggunakan motor) sehingga posisi dan orientasi bagian-bagian diatur ulang dan tidak lagi bercampur. Kamera kemudian akan mengenalinya dengan lebih mudah.
Gripper dapat merusak item yang dikumpulkan
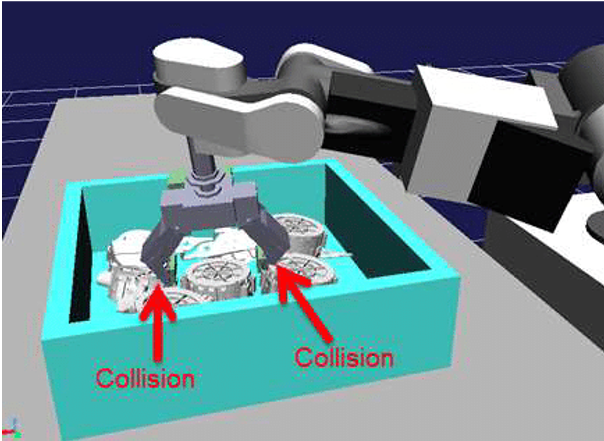
Masalah lain adalah kemungkinan tabrakan gripper dengan objek lain saat mencoba mengambil satu. Strategi pengambilan perlu presisi untuk menghindari kerusakan pada bagian yang tersisa (terutama yang rapuh).
Solusinya adalah algoritma perencanaan jalur yang akurat dengan penghindaran hambatan. Perencanaan jalur dalam robotika adalah proses menemukan jalur kontinu optimal dari titik A ke titik B. Jika penghindaran hambatan juga dimasukkan, tugas yang sama dilakukan tanpa menabrak hambatan apa pun.
Mungkin ada kasus di mana objek dalam wadah memiliki bentuk atau sifat yang berbeda (misalnya apel dan jeruk). Dalam hal ini, gripper lunak atau gripper vacuum dengan karet sedot dapat digunakan sehingga dapat menyesuaikan diri dengan ukuran dan bentuk apa pun.
Tantangan dan solusi untuk bagian penglihatan dalam proses bin picking
Sistem penglihatan dalam solusi bin picking dapat mencakup kamera 2D atau 3D. Tidak perlu diragukan lagi bahwa kamera 3D (kamera ganda yang membuat citra 3D) lebih mahal, tetapi lebih efektif. Selain itu, pemindai laser 3D yang menghasilkan point cloud yang disebutkan di atas juga dapat digunakan.
Pencahayaan, oklusi, dan deteksi tepi dapat menyulitkan proses
Masalah yang sering muncul dalam penglihatan meliputi pencahayaan, oklusi, dan deteksi tepi. Semuanya berlaku untuk sistem penglihatan 2D dan 3D.
Pencahayaan berarti bayangan dilemparkan dari setiap objek ke objek lain sehingga kamera kesulitan mendeteksi mereka. Hal ini dapat diatasi dengan memberikan pencahayaan tambahan pada scene yang dapat dipasang di samping kamera atau di pergelangan tangan robot.
Oklusi terjadi ketika objek tidak terlihat sepenuhnya oleh kamera karena objek lain diletakkan di atasnya. Lagi pula, mengguncangkan wadah dapat berguna dalam hal ini, sehingga objek dapat lebih mudah terdeteksi.
Deteksi tepi adalah tantangan untuk mengetahui perimeter tepi (edges) sebuah objek. Hal ini menjadi lebih sulit ketika sejumlah besar objek diletakkan berdampingan seperti dalam bin picking. Perbaikan untuk masalah ini tergantung pada perangkat lunak dan metode yang digunakan.
Bagaimana mengidentifikasi potensi otomasi proses Anda melalui bin picking
Jika Anda mempertimbangkan untuk mengotomatisasi proses di perusahaan Anda menggunakan bin picking, poin-poin berikut dapat menunjukkan potensi otomasi:
Jumlah besar bagian kecil: Jika sistem diatur dengan baik, robot dapat mengambil bagian-bagian tersebut (seperti baut atau pelapis) dengan cepat dan kuat.
Item tidak terurut: Proses di mana tidak mungkin menerima item secara teratur dari proses sebelumnya atau subpemasok. Dalam kebanyakan kasus, akan lebih efektif untuk meminta item dikirim secara terstruktur, sehingga sepenuhnya menghindari bin picking.
Bagian yang memiliki permukaan non-reflektif. Jika bagian sangat refleksif, seperti bagian logam hasil mesin, dapat terjadi masalah dengan pencahayaan. Sebagian besar sistem kamera akan kesulitan menemukan item untuk bin picking.
Proses di waktu siklus lebih dari sekitar 10 detik, dan idealnya dengan buffer untuk bagian yang diambil. Sistem bin picking akan membutuhkan waktu untuk menemukan dan mengambil setiap item.
Kesimpulan
Bagi pengembang, bin picking benar-benar adalah grail suci. Bagi pelanggan, mungkin tidak begitu. Biasanya, dapat menjadi ide yang baik untuk mencoba menghindari penggunaan solusi bin picking, cukup dengan memastikan bahwa format pengiriman item dalam urutan yang teratur, bukan secara acak di wadah.
Ini biasanya akan menambahkan sedikit biaya, tetapi seringkali lebih murah dan memungkinkan pemrosesan yang lebih cepat daripada menggunakan bin picking.
Namun, dalam beberapa kasus hal ini tidak mungkin, atau sangat mahal. Dalam kasus tersebut, sangat baik untuk dapat menggunakan bin picking.
Jika proses Anda mencentang keempat poin sebelumnya, mungkin sangat cocok untuk bin picking. saat menemukan solusi yang akan digunakan, waspada bahwa beberapa solusi masih sangat eksperimental, sementara yang lain telah memiliki beberapa tahun untuk matang dan membuktikan keandalan mereka.