Robotika Mengubah Inspeksi: Panduan Praktis untuk Produsen
Inspeksi robotik dapat meningkatkan efisiensi, meningkatkan kualitas produk, dan mengurangi biaya. Namun, apa sebenarnya inspeksi robotik dan mengapa Anda harus menggunakannya? Berikut informasi penting bagi produsen!
Inspeksi adalah langkah vital dalam banyak proses manufaktur. Jika Anda tidak mengukur produk akhir, bagaimana Anda akan tahu apakah produk tersebut memenuhi spesifikasi?
Masalah utama inspeksi tradisional adalah situasi tanpa kemenangan — tidak peduli metode mana yang Anda pilih, selalu ada kerugian. Jika Anda ingin memeriksa setiap produk yang keluar dari lini produksi, ini memakan waktu banyak dan Anda bisa cepat terjebak dalam “botol neck inspeksi.” Di sisi lain, jika Anda hanya melakukan inspeksi acak, Anda dapat menghadapi masalah kualitas dan/atau pemborosan.
Solusinya? Inspeksi robotik adalah bintang yang sedang naik di industri manufaktur. Ini membawa banyak manfaat dari metode inspeksi lain dengan manfaat tambahan dari robotika.
Apa Itu Inspeksi Robotik?
Untuk sedikit menambah kebingungan, ada dua jenis inspeksi robotik yang berbeda:
- Inspeksi robot mobile — Biasanya melibatkan penggunaan robot kecil seluler atau drone untuk melakukan inspeksi skala besar. Misalnya, drone semakin banyak digunakan untuk inspeksi pipa panjang, jalur listrik, dan struktur. Ini adalah jenis robot yang biasanya Anda temukan jika mencari topik seputar “inspeksi robot.”
- Robot metrologi — Metrologi adalah ilmu pengukuran dan ini adalah istilah yang digunakan oleh profesional inspeksi di manufaktur. Metrologi robotik biasanya melibatkan pemasangan sensor metrologi di ujung manipulator robot.
Untuk keperluan kami, kami paling tertarik pada metrologi robotik. Meskipun ada kesamaan antara kedua jenisnya (keduanya melibatkan robot yang memegang sensor inspeksi), metrologi robotik berurusan dengan pengukuran presisi yang diperlukan untuk memeriksa produk manufaktur.
Metrologi Robotik: Pendekatan Dasar
Menggunakan robot untuk memeriksa produk Anda cukup sederhana. Dimulai dengan memasang probe metrologi di ujung robot. Anda kemudian menginstruksikan robot untuk mengikuti jalur yang ditentukan menggunakan program seperti RoboDK. Probe mengambil pembacaan secara teratur dan secara bertahap membangun model yang dipindai dari produk. Model ini bergantung pada pengetahuan posisi sensor yang tepat saat pembacaan diambil.
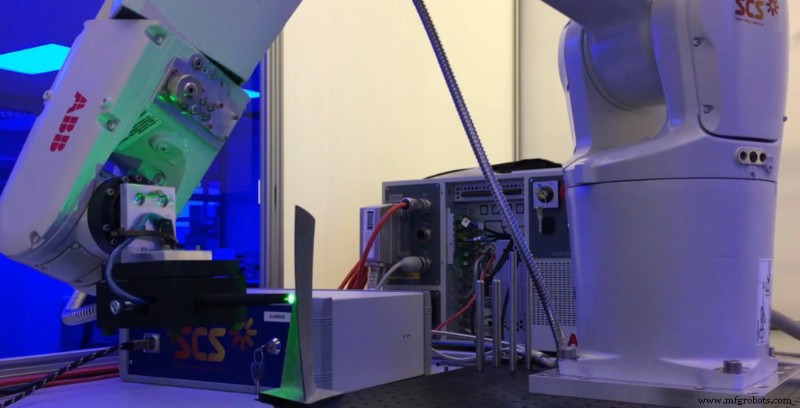
Model yang dipindai kemudian dapat dievaluasi secara otomatis menggunakan perangkat lunak, secara manual oleh insinyur inspeksi, atau menggunakan kombinasi evaluasi manual dan otomatis.
Menggunakan Inspeksi Robot?
Pada tahun 1990-an, metrologi robotik dinilai “melebihi anggaran perusahaan rata-rata.” Banyak hal telah berubah pada era ini. Biaya telah menurun secara signifikan dan manfaatnya membuat inspeksi robotik sangat layak untuk banyak skenario manufaktur.
Manfaat metrologi robotik benar-benar terlihat ketika Anda membandingkannya dengan dua opsi metrologi lainnya:
1. Mesin Pengukur Koordinat (CMM)
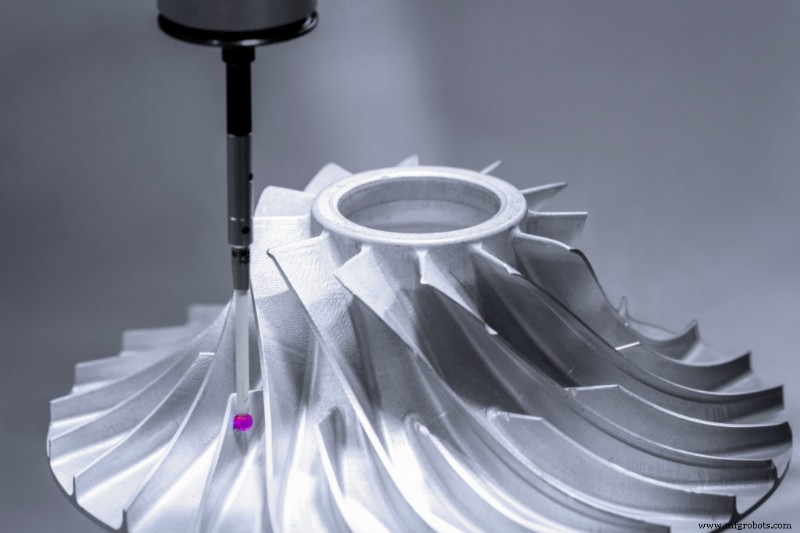
Ini adalah mesin penempatan Cartesian presisi tempat Anda memasang probe inspeksi. Karena kekakuan tinggi, Anda dapat menempatkannya dengan sangat akurat. Namun, mesin ini mahal, tidak fleksibel, dan cenderung memiliki ruang kerja kecil yang membatasi ukuran produk yang dapat Anda periksa.
Dibandingkan dengan itu, metrologi robotik lebih fleksibel, memungkinkan ruang kerja yang luas, dan potensialmente lebih murah.
2. CMM Portabel
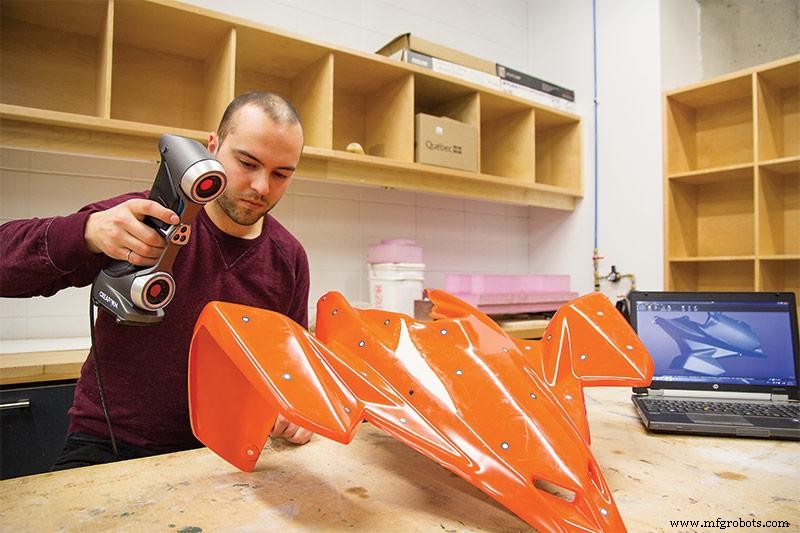
Gelombang baru perangkat metrologi dirancang untuk operasi tangan. Insinyur inspeksi memegang probe di berbagai titik di sekitar produk. Menggunakan sensor eksternal, sistem mendeteksi lokasi sensor yang tepat dalam ruang 3D. Ini lebih fleksibel dari CMM tradisional, namun memiliki kelemahan bahwa orang harus memindahkan probe secara manual, yang repetitive dan membosankan.
Dibandingkan dengan itu, metrologi robotik mengambil bagian yang membosankan dan repetitive dari tugas inspeksi. Ini membuat proses Anda secara keseluruhan lebih efisien dengan memungkinkan insinyur untuk fokus pada bagian yang lebih penting dari tugas, yaitu menilai scan untuk mencari cacat. Ini juga dapat menghasilkan kualitas produk yang lebih tinggi karena Anda dapat memeriksa lebih banyak produk.
Apakah Robot Cukup Akurat untuk Metrologi?
Metrologi robotik tentu saja sedang naik di industri. Metrologi News melaporkan bahwa robot industri adalah “solusi metrologi masa depan.” Quality Mag (terbitan untuk profesional metrologi) telah melaporkan tentang robot metrologi setidaknya selama tujuh tahun terakhir.
Secara tradisional, seperti yang dijelaskan dalam artikel Quality Mag, metrologi robotik sebelumnya tidak dapat dilakukan karena robot kurang akurat dibandingkan CMM. Hal ini membuatnya sulit untuk memastikan pengukuran yang akurat, yang jelas sangat penting untuk metrologi. Kalibrasi dasar yang tersedia di masa lalu berarti ekspansi termal pada link robot mengurangi akurasi lebih lanjut.
Seperti yang kami jelaskan dalam artikel kami tentang pemesinan robot, robot sangat dapat diulang tetapi kekakuan rendah berarti mereka kurang akurat. Namun, dengan kalibrasi modern, Anda dapat meningkatkan akurasi robot dan, dalam beberapa kasus, bahkan mengakomodasi ekspansi termal.
Berdasarkan CMM portabel baru — beberapa bahkan bekerja dengan robot kolaboratif yang kurang akurat — masalah ini sekarang lebih mudah dari pada sebelumnya untuk diatasi. Creaform Cube-R adalah contoh sistem kontrol kualitas otomatis. Cube-R adalah CMM portabel yang dioperasikan oleh robot.
Capai Inspeksi Robot Sederhana dengan RoboDK
Cukup mudah untuk memprogram robot inspeksi Anda menggunakan RoboDK. Anda memulai dengan memasang probe inspeksi di ujung robot.
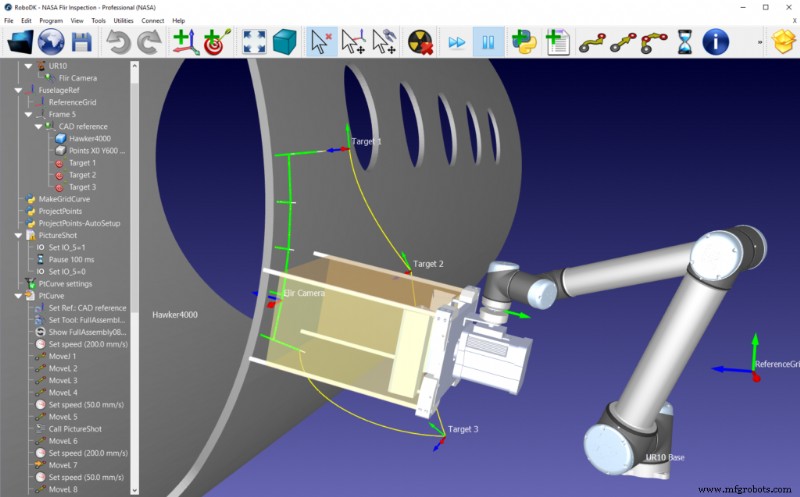
Kemudian, Anda memprogram posisi robot berdasarkan kebutuhan probe. Jika probe memerlukan robot untuk bergerak dalam pola kompleks dalam garis berkelanjutan, Anda dapat menggunakan penjahit 3D Printing atau Machining. Jika memerlukan Anda untuk bergerak ke titik-titik tertentu, Anda dapat menggunakan fitur Spot Welding. Ketika robot bergerak ke setiap posisi, program robot Anda harus mengaktifkan probe untuk mengambil pembacaan.
Kami telah melihat beberapa proyek yang sangat sukses yang menggunakan RoboDK untuk memeriksa bagian secara otonom. Anda dapat membaca tentang dua proyek tersebut dalam artikel berikut ini di blog RoboDK:
- Inspeksi Turbin Blade Otomatis — Dalam artikel ini, kami menunjukkan bagaimana spesialis inspeksi Sensor Coating Systems menggunakan RoboDK untuk memprogram robot ABB untuk memeriksa blade turbin.
- Inspeksi Otomatis di NASA — Dalam artikel ini, kami menunjukkan bagaimana NASA menggunakan RoboDK untuk memprogram robot kolaboratif UR10 untuk memeriksa fuselage pesawat.
Apakah Anda akan menggunakan inspeksi robotik? Beritahu kami di kolom komentar di bawah atau bergabunglah dalam diskusi di LinkedIn, Twitter, Facebook, Instagram atau di Forum RoboDK.



