Membangun Tooling Lengan Akhir Robot Industri: Panduan Praktis
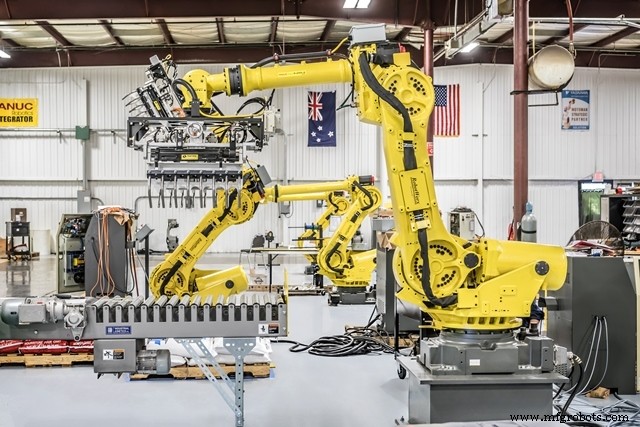
Robot industri berguna sangat sedikit tanpa tooling lengan akhir robotik (EOAT). EOAT melekat pada pergelangan tangan robot industri (sumbu J6 untuk robot Fanuc; sumbu T untuk robot Motoman) dan menyediakan koneksi antara robot dan produk. Memilih dan membangun EOAT yang benar sangat penting untuk keberhasilan otomasi aplikasi industri.
Langkah Satu: Langkah pertama adalah memutuskan jenis tooling lengan akhir robot mana yang paling cocok untuk aplikasi. Gripper sering digunakan dalam aplikasi penanganan bahan. Bor las dan pistol las digunakan dalam aplikasi las busur dan las titik. Spindel yang dilekatkan pada pergelangan tangan robot dapat membor, memotong, atau memesin bahan. Ada banyak opsi yang tersedia untuk mengotomatisasi banyak jenis aplikasi industri.
Langkah Dua: Selanjutnya, pengguna perlu memutuskan apakah EOAT akan diproduksi di dalam perusahaan atau apakah sumber eksternal akan merancang dan memproduksinya. Membangun EOAT di dalam perusahaan sering menghemat uang, namun keahlian dan kualitas mungkin dikorbankan dalam prosesnya. Mengoutsource pembuatan EOAT dengan ahli atau integrator robot industri dapat mengurangi masalah dan mungkin menghemat uang jika dikemas dengan pembelian lengan robot.
Baik EOAT diproduksi di dalam perusahaan atau oleh ahli dalam integrasi robotik, spesifikasi bagian yang ditangani, dilas, atau dimanipulasi perlu diatasi. Berat, panjang, bahan, dan faktor lain mempengaruhi jenis, ukuran, dan orientasi EOAT. Ini adalah detail yang sangat penting dalam keputusan dan pemasangan EOAT.
RobotWorx memproduksi dan menyertakan banyak tooling lengan akhir robotik untuk banyak robot industri yang kami jual. Untuk bantuan memilih EOAT dan lengan robot industri yang tepat, hubungi para ahli di RobotWorx dengan menghubungi mereka online atau memanggil 877-762-6881.



