Menguasai Tingkat Kesalahan Kode ADC: Apa yang Perlu Anda Ketahui
Seiring meningkatnya laju sampling konverter analog-ke-digital (ADC) berkecepatan tinggi, masalah kesalahan kode—juga dikenal sebagai sparkle codes—dalam data output ADC juga meningkat. Kesalahan kode didefinisikan sebagai kesalahan dalam kode output ADC yang melebihi ambang yang ditentukan. Ambang paling sering didefinisikan sebagai level di mana kesalahan melebihi amplitudo kebisingan yang diharapkan ADC sehingga kesalahan dapat dengan mudah diidentifikasi di tengah kebisingan.
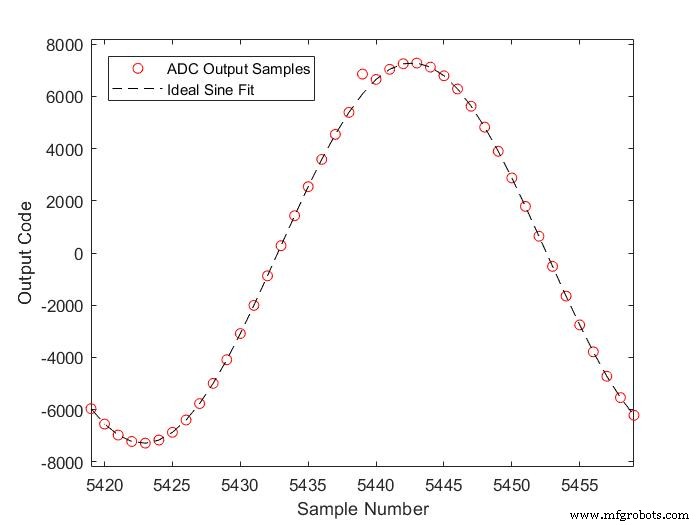
Cara lain untuk menjelaskan definisi ambang kesalahan ini adalah bahwa amplitudo kesalahan terjadi dengan probabilitas yang melebihi probabilitas yang diharapkan dari amplitudo tersebut berdasarkan asumsi kebisingan ADC yang berdistribusi Gaussian. Fig. 1 menunjukkan contoh kesalahan kode yang ditemukan dalam sampel output ADC. Sampel yang salah terlihat jelas saat dibandingkan dengan gelombang sinus ideal yang dipasang dan jauh melebihi kebisingan dari sampel lain dalam plot.
Fig. 1: Contoh output ADC dengan kesalahan kode.
Tingkat kesalahan kode (CER) ADC, juga kadang disebut tingkat kesalahan kata (WER) atau tingkat kesalahan metastabilitas, didefinisikan sebagai jumlah rata-rata kesalahan per sampel dan diukur dengan menghitung jumlah rata-rata sampel antara kesalahan berturut-turut. Ini paling sering didefinisikan sebagai orde besar, seperti 10 –12 kesalahan/sampel. Waktu rata-rata antara kesalahan, oleh karena itu, tergantung pada laju sampling konverter. CER yang diukur akurat hanya ketika ADC berjalan pada laju sampling di mana CER diukur. Secara umum, mengurangi laju sampling dapat meningkatkan CER dengan beberapa orde besar.
Mari kita lihat dari mana kesalahan kode berasal untuk melihat mengapa laju sampling adalah faktor utama.
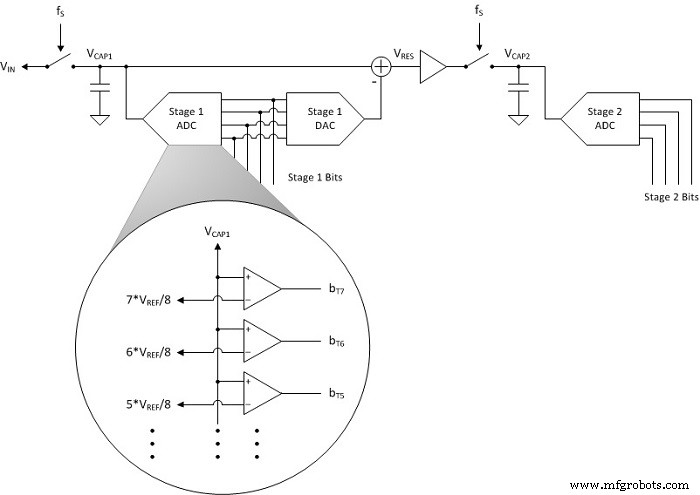
Apa yang membuat ADC berbunyi? Arsitektur ADC multitasap, seperti ADC flash berpipa atau ADC register pendekatan suksesif (SAR), mengonversi tegangan yang di-sampling menjadi bit digital dalam tahap, dan setiap tahap berturut-turut bergantung pada hasil tahap sebelumnya. Pertimbangkan ADC flash berkecepatan tinggi berpipa dasar, seperti yang ditunjukkan dalam Fig. 2 . ADC yang disederhanakan ini menunjukkan dua tahap konversi di mana setiap tahap berikutnya menghasilkan kode digital yang lebih halus memperkirakan sinyal input.
Operasi ADC yang ditunjukkan adalah sebagai berikut:
Tahap pertama mencoba tegangan input dan secara kasar mengonversi sinyal input analog menjadi kode digital menggunakan ADC tahap pertama. Flash ADC dalam tahap ini bekerja dengan membandingkan tegangan yang di-sampling terhadap referensi tegangan statis, yang dihasilkan dari tegangan referensi utama ADC (V REF ), menggunakan komparator berkecepatan tinggi. Output komparator flash adalah sampel digital yang dikodekan termometer yang mewakili tegangan input.
Kode termometer yang dikonversi kemudian dikirim langsung ke DAC tahap pertama. DAC ini mengeluarkan tegangan analog yang sesuai dengan sampel yang dikonversi kasar.
Mengurangkan output DAC tahap pertama dari tegangan input asli menghasilkan tegangan kesalahan kuantisasi atau tegangan residu (V RES ). Residu kemudian diperkuat dan di-sample ulang (berpipa) untuk tahap kedua.
ADC tahap kedua mengkuantisasi V RES untuk mendapatkan perkiraan (resolusi lebih tinggi) yang lebih akurat dari tegangan input analog asli.
Proses pembuatan V RES memperkenalkan loop keputusan berkecepatan tinggi. Dalam satu periode jam sampling, tegangan yang di-sampling harus dikonversi menjadi kode digital oleh ADC tahap pertama. Kode digital harus dikeluarkan dari DAC tahap pertama, dikurangkan dari tegangan input asli dan di-sample ulang oleh tahap kedua. Loop keputusan berkecepatan tinggi memperkenalkan kesalahan kode karena komparator dalam flash ADC memiliki waktu settling yang merupakan fungsi dari selisih antara tegangan yang di-sampling dan V REF .
Lebih sederhana, komparator membutuhkan waktu lebih lama untuk settle ketika tegangan input (V CAP1 ) berada dekat dengan tegangan referensi komparator (seperti 7 * V REF /8). Secara teoritis, jika V CAP1 tak hingga dekat dengan tegangan referensi komparator, komparator tidak akan pernah settle karena akan beroperasi dalam wilayah liniernya.
Kebisingan akan mencegah ini terjadi sebenarnya, tetapi jika komparator membutuhkan waktu terlalu lama untuk settle, maka DAC tahap pertama mungkin menggunakan kode digital yang salah untuk mengeluarkan tegangan analog yang dikuantisasi. Hasilnya adalah V RES yang tidak cocok dengan kode output digital sebenarnya dari ADC tahap pertama. ADC tahap kedua kemudian mengonversi V RES yang salah, yang menghasilkan kesalahan kode.
Apa yang mempengaruhi CER? Anda seharusnya sekarang memiliki cukup detail untuk dapat menarik beberapa kesimpulan tentang apa yang mempengaruhi CER. CER tergantung pada laju sampling. Laju sampling yang lebih cepat mengurangi waktu yang dimiliki loop keputusan untuk membuat keputusan. Kurang waktu untuk membuat keputusan menghasilkan peningkatan eksponensial dalam probabilitas bahwa komparator belum settle tepat waktu.
–Matt Guibord adalah insinyur sistem di konverter berkecepatan tinggi di Texas Instruments.