NXP HoverGames: Platform Drone Open-Source dan Kompetisi Coding
Platform pengembangan drone NXP HoverGames adalah solusi perangkat keras dan lunak modular berukuran kartu yang memberdayakan pengembang untuk membangun kendaraan otonom—dari drone konsumen hingga UAV canggih dan rover.
Setiap kit dilengkapi dengan drone referensi yang sudah dirakit lengkap dengan Unit Manajemen Penerbangan (FMU). Peserta memulai dengan mengikuti tutorial sederhana untuk memahami perangkat keras, lalu mendaftar ke tantangan perangkat lunak virtual—beberapa di antaranya memerlukan kualifikasi.
Dirancang untuk fleksibilitas, platform ini mendukung penelitian robotika, prototipasi algoritma kontrol, protokol komunikasi aman, dan dapat diperluas dengan sensor atau komponen pendukung tambahan.
“Kami membangun drone sebagai kit pengembangan karena itulah tujuan bagi siapa pun yang ingin bereksperimen,” kata Iain Galloway, NXP Systems Innovation Lead. “Dengan meluncurkan HoverGames, kami memperluas ekosistem perangkat lunak, menawarkan tema sosial—‘Fight Fires with Flyers’—yang menantang para pengembang untuk menciptakan solusi perangkat lunak bagi responden pertama, bukan hanya kinerja penerbangan.”
Kendaraan Udara Tanpa Awak (UAV)
UAV telah berkembang pesat selama dekade terakhir, beralih dari alat militer nich menjadi perangkat konsumen dan komersial yang luas. Saat ini, drone sering menjadi bagian dari kit respons darurat, mengirimkan bekalan atau mengumpulkan kesadaran situasional selama bencana. Sebagai perangkat terkoneksi, mereka juga membawa tantangan keamanan data—banyak yang dirancang sebelum ancaman siber menjadi mainstream.
Kit Pengembangan Drone NXP HoverGames
Inti kit adalah prosesor NXP yang menjalankan Linux dengan OpenCV, dikombinasikan dengan array sensor yang membentuk Unit Pengukuran Inersial (IMU) dan menyediakan antarmuka untuk CAN, automotive Ethernet, dan modul keamanan.
Dalam Challenge 1, kit—disebut KIT-HGDRONEK66—menampilkan pengontrol penerbangan FMUK66, yang menjalankan NuttX RTOS dan tumpukan penerbangan PX4. Ini juga mencakup lengkapnya sensor yang diperlukan untuk penerbangan otonom.
Challenge 2 memperkenalkan komputer pendamping, NavQ (8MMNavQ), yang dibangun pada SoC NXP i.MX 8M Mini. Prosesor visi berbasis Linux ini menawarkan akselerasi perangkat keras untuk enkoding video dan mendukung OpenCV, ROS, Python, dan MAVSDK.
Pengontrol penerbangan mempertahankan stabilitas kendaraan dan bersifat open-source, memungkinkan pengembang menambahkan sensor eksternal untuk menyesuaikan kemampuan drone.
Daya disuplai oleh baterai LiPo, dan radio telemetri spesifik negara diperlukan. Melalui telemetri, operator menerima data penerbangan langsung, dapat memuat titik waypoint otonom, dan memodifikasi misi secara langsung. Telemetri ditransmisikan ke stasiun tanah dan dicatat di pokoknya (lihat Gambar 1 & 2).
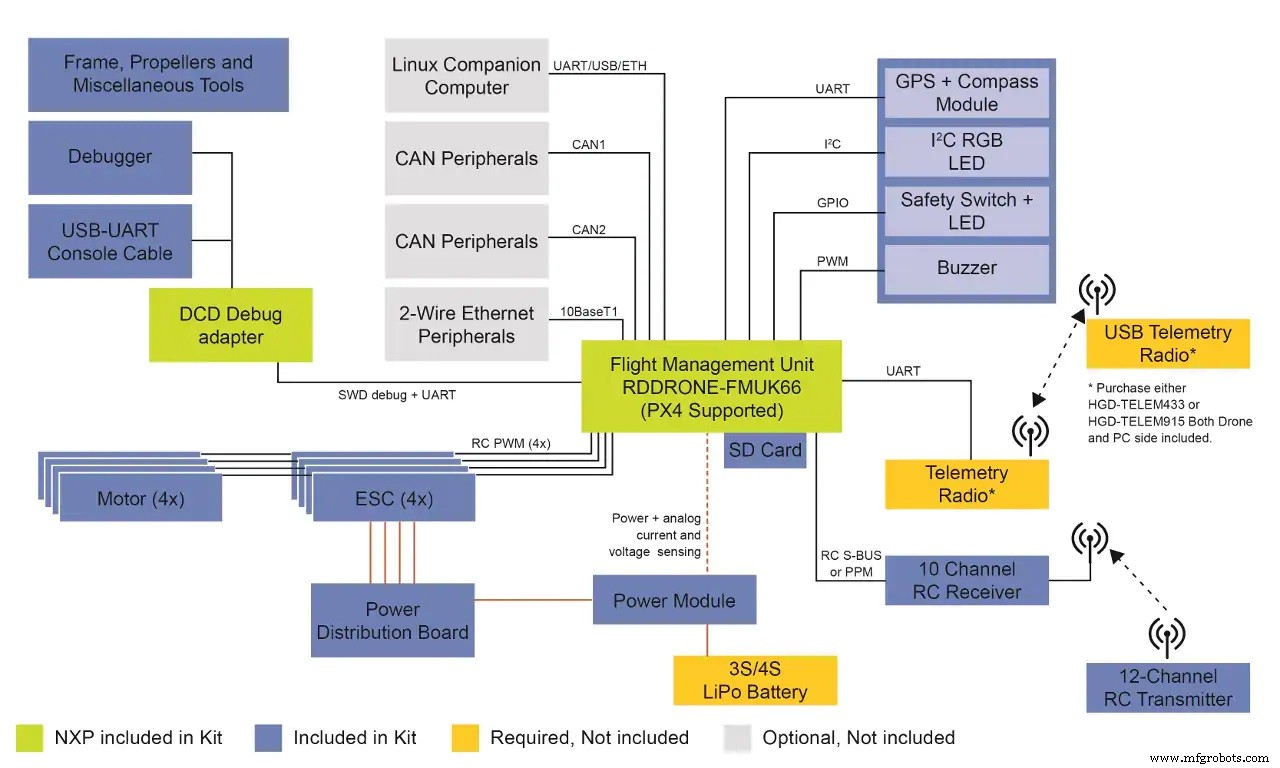
Gambar 1: Diagram blok kit KIT-HGDRONEK66
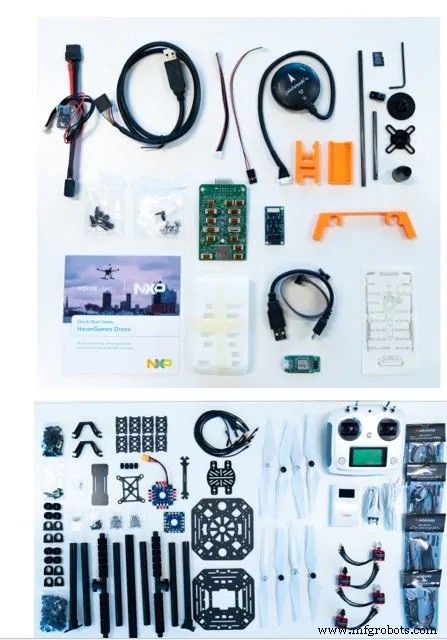
Gambar 2: Komponen kit KIT-HGDRONEK66
Unit penerbangan RDDRONE-FMUK66 menjalankan tumpukan penerbangan PX4.org—framework standar industri berlisensi BSD yang mendukung kontrol motor BLDC, GPS, dan sensor posisi lainnya untuk navigasi otonom. Ini sepenuhnya kompatibel dengan QGroundControl, tersedia di desktop dan sebagai aplikasi seluler untuk Android dan iOS.
Spesifikasi perangkat keras: NuttX RTOS pada mikrokontroler NXP Kinetis K66 (ARM Cortex-M4 @ 180 MHz, 2 MB flash), sensor NXP, transceiver bus CAN otomotif, dan transceiver Ethernet 100BASE-T1 dua kawat TJA110x.
Komponen kit lainnya mencakup modul daya DC-to-DC, GPS NEO-M8N, switch keselamatan, buzzer, LED status RGB, kabel SEGGER J-Link EDU Mini/FTDI USB-TTL-3V3, motor BLDC 2212 920 kV, dan ESC OPTO 40 A.
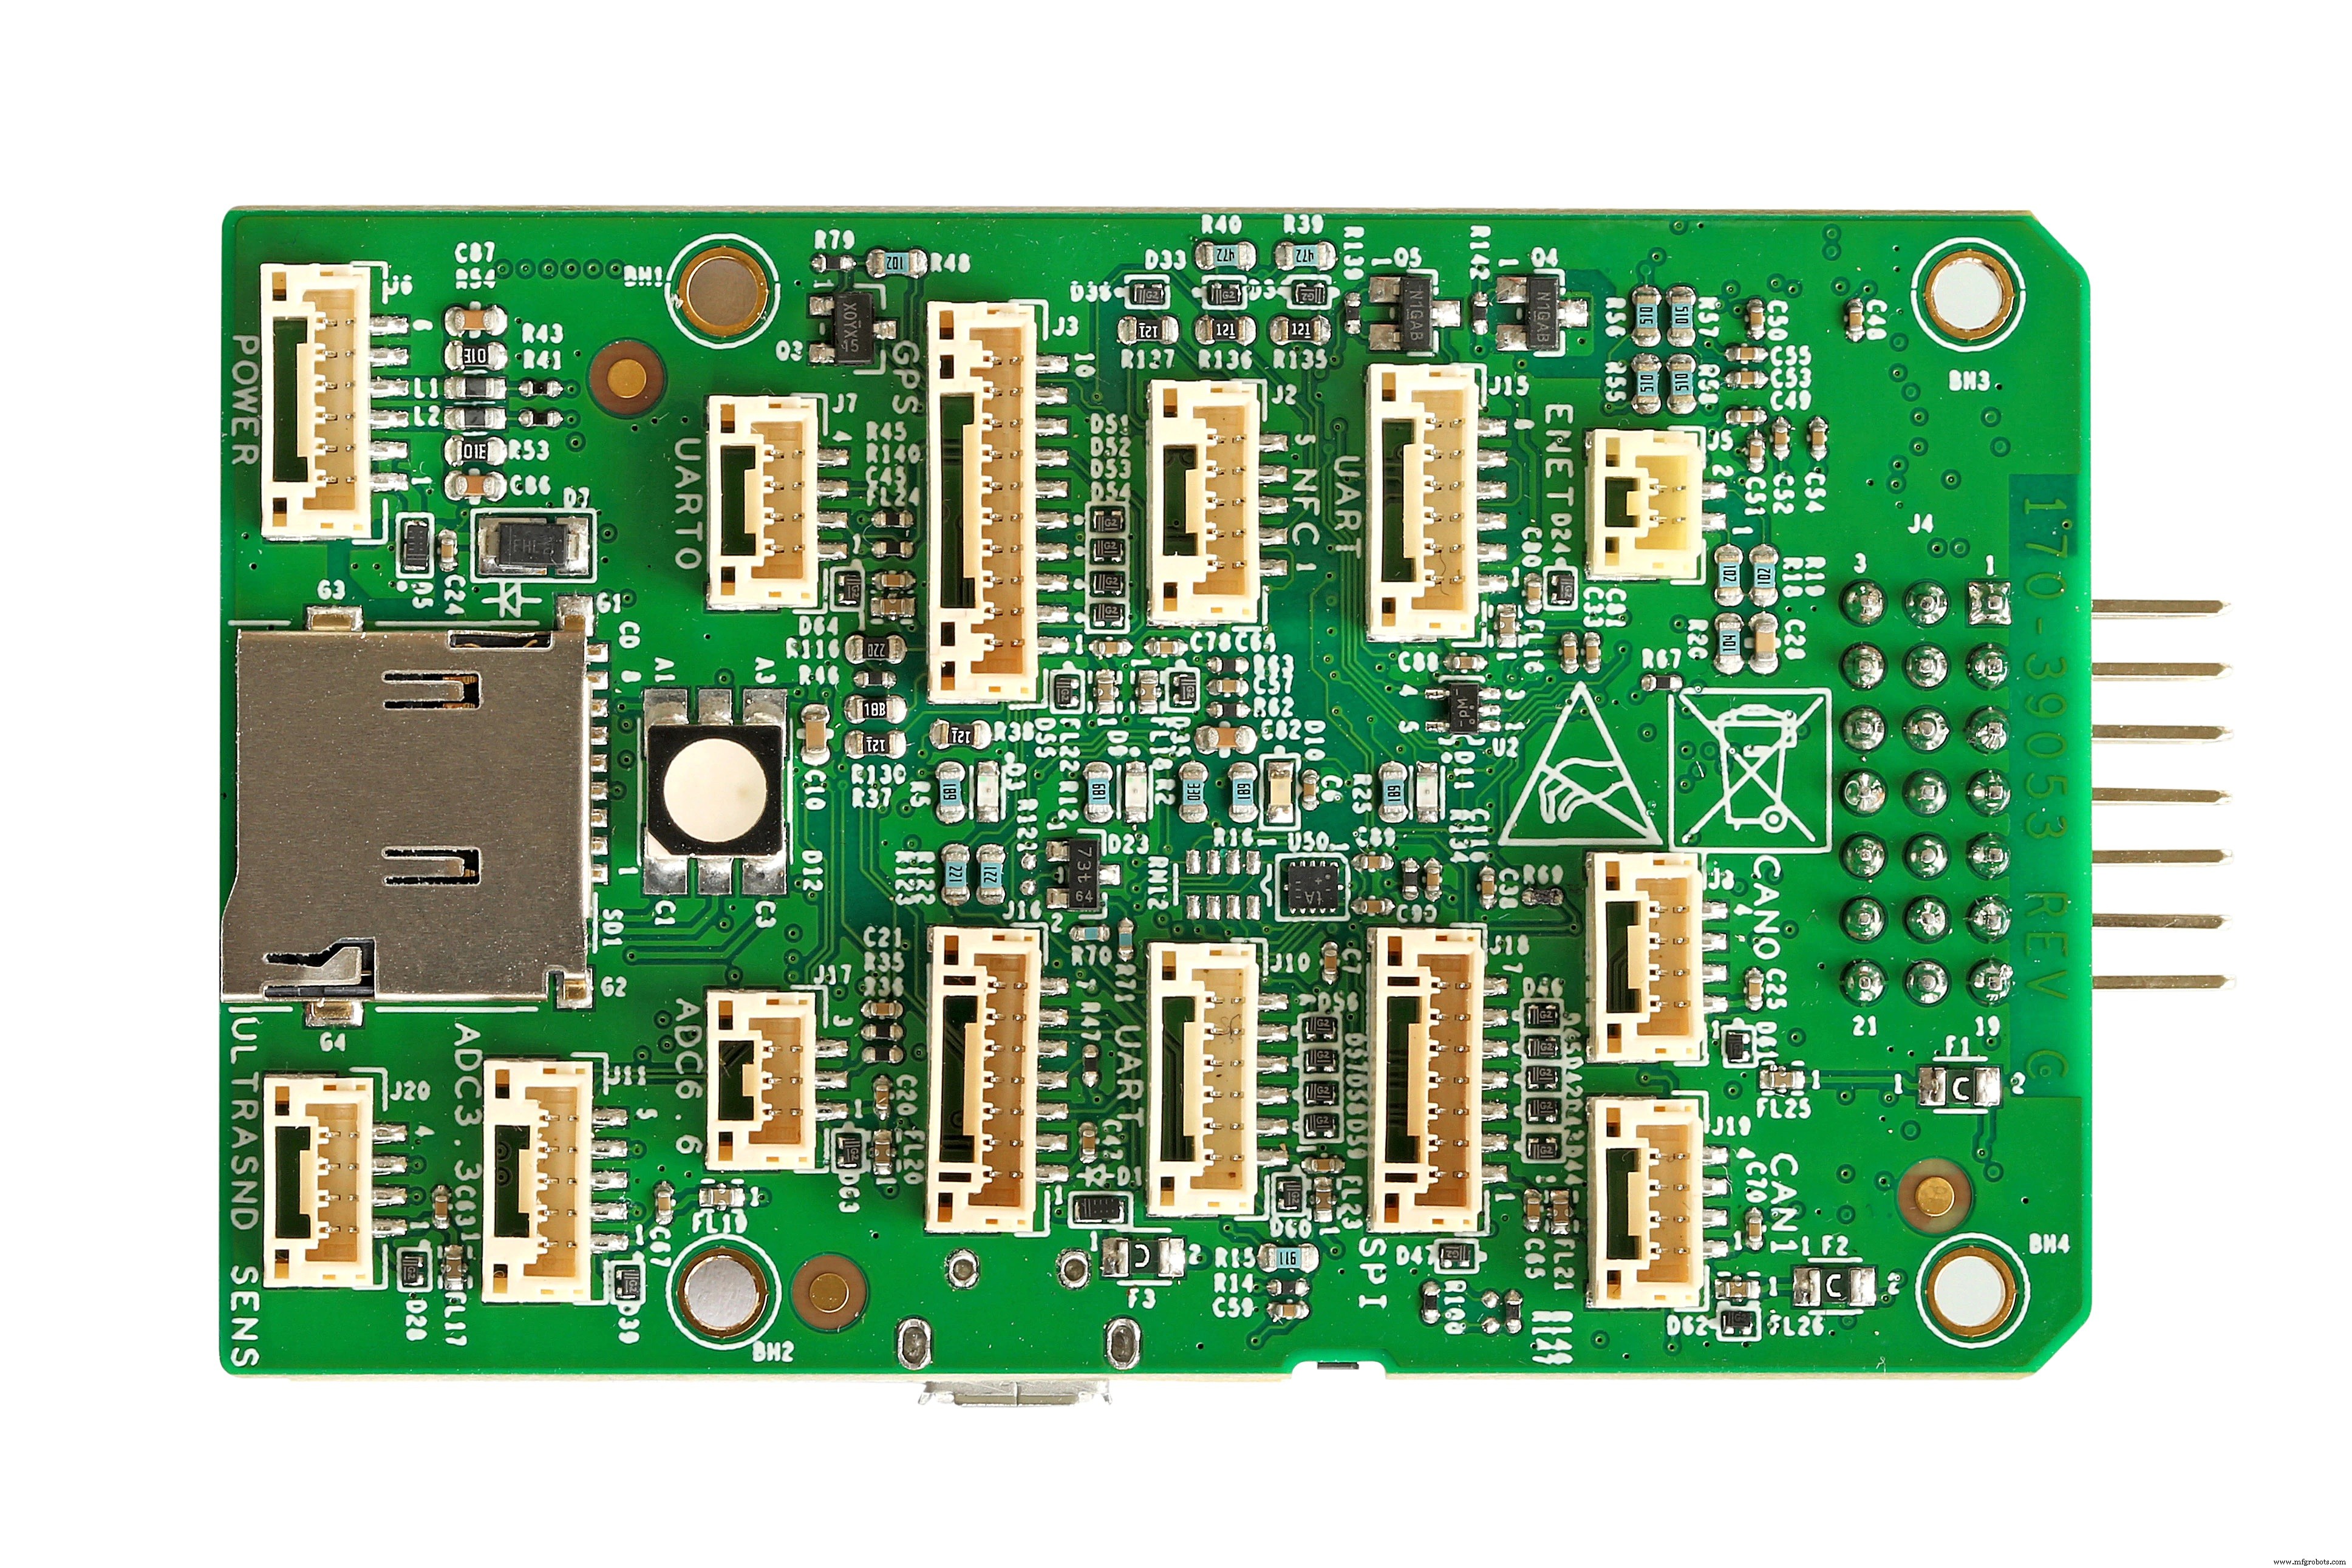
Gambar 3: Unit penerbangan RDDRONE-FMUK66 – Tampilan atas
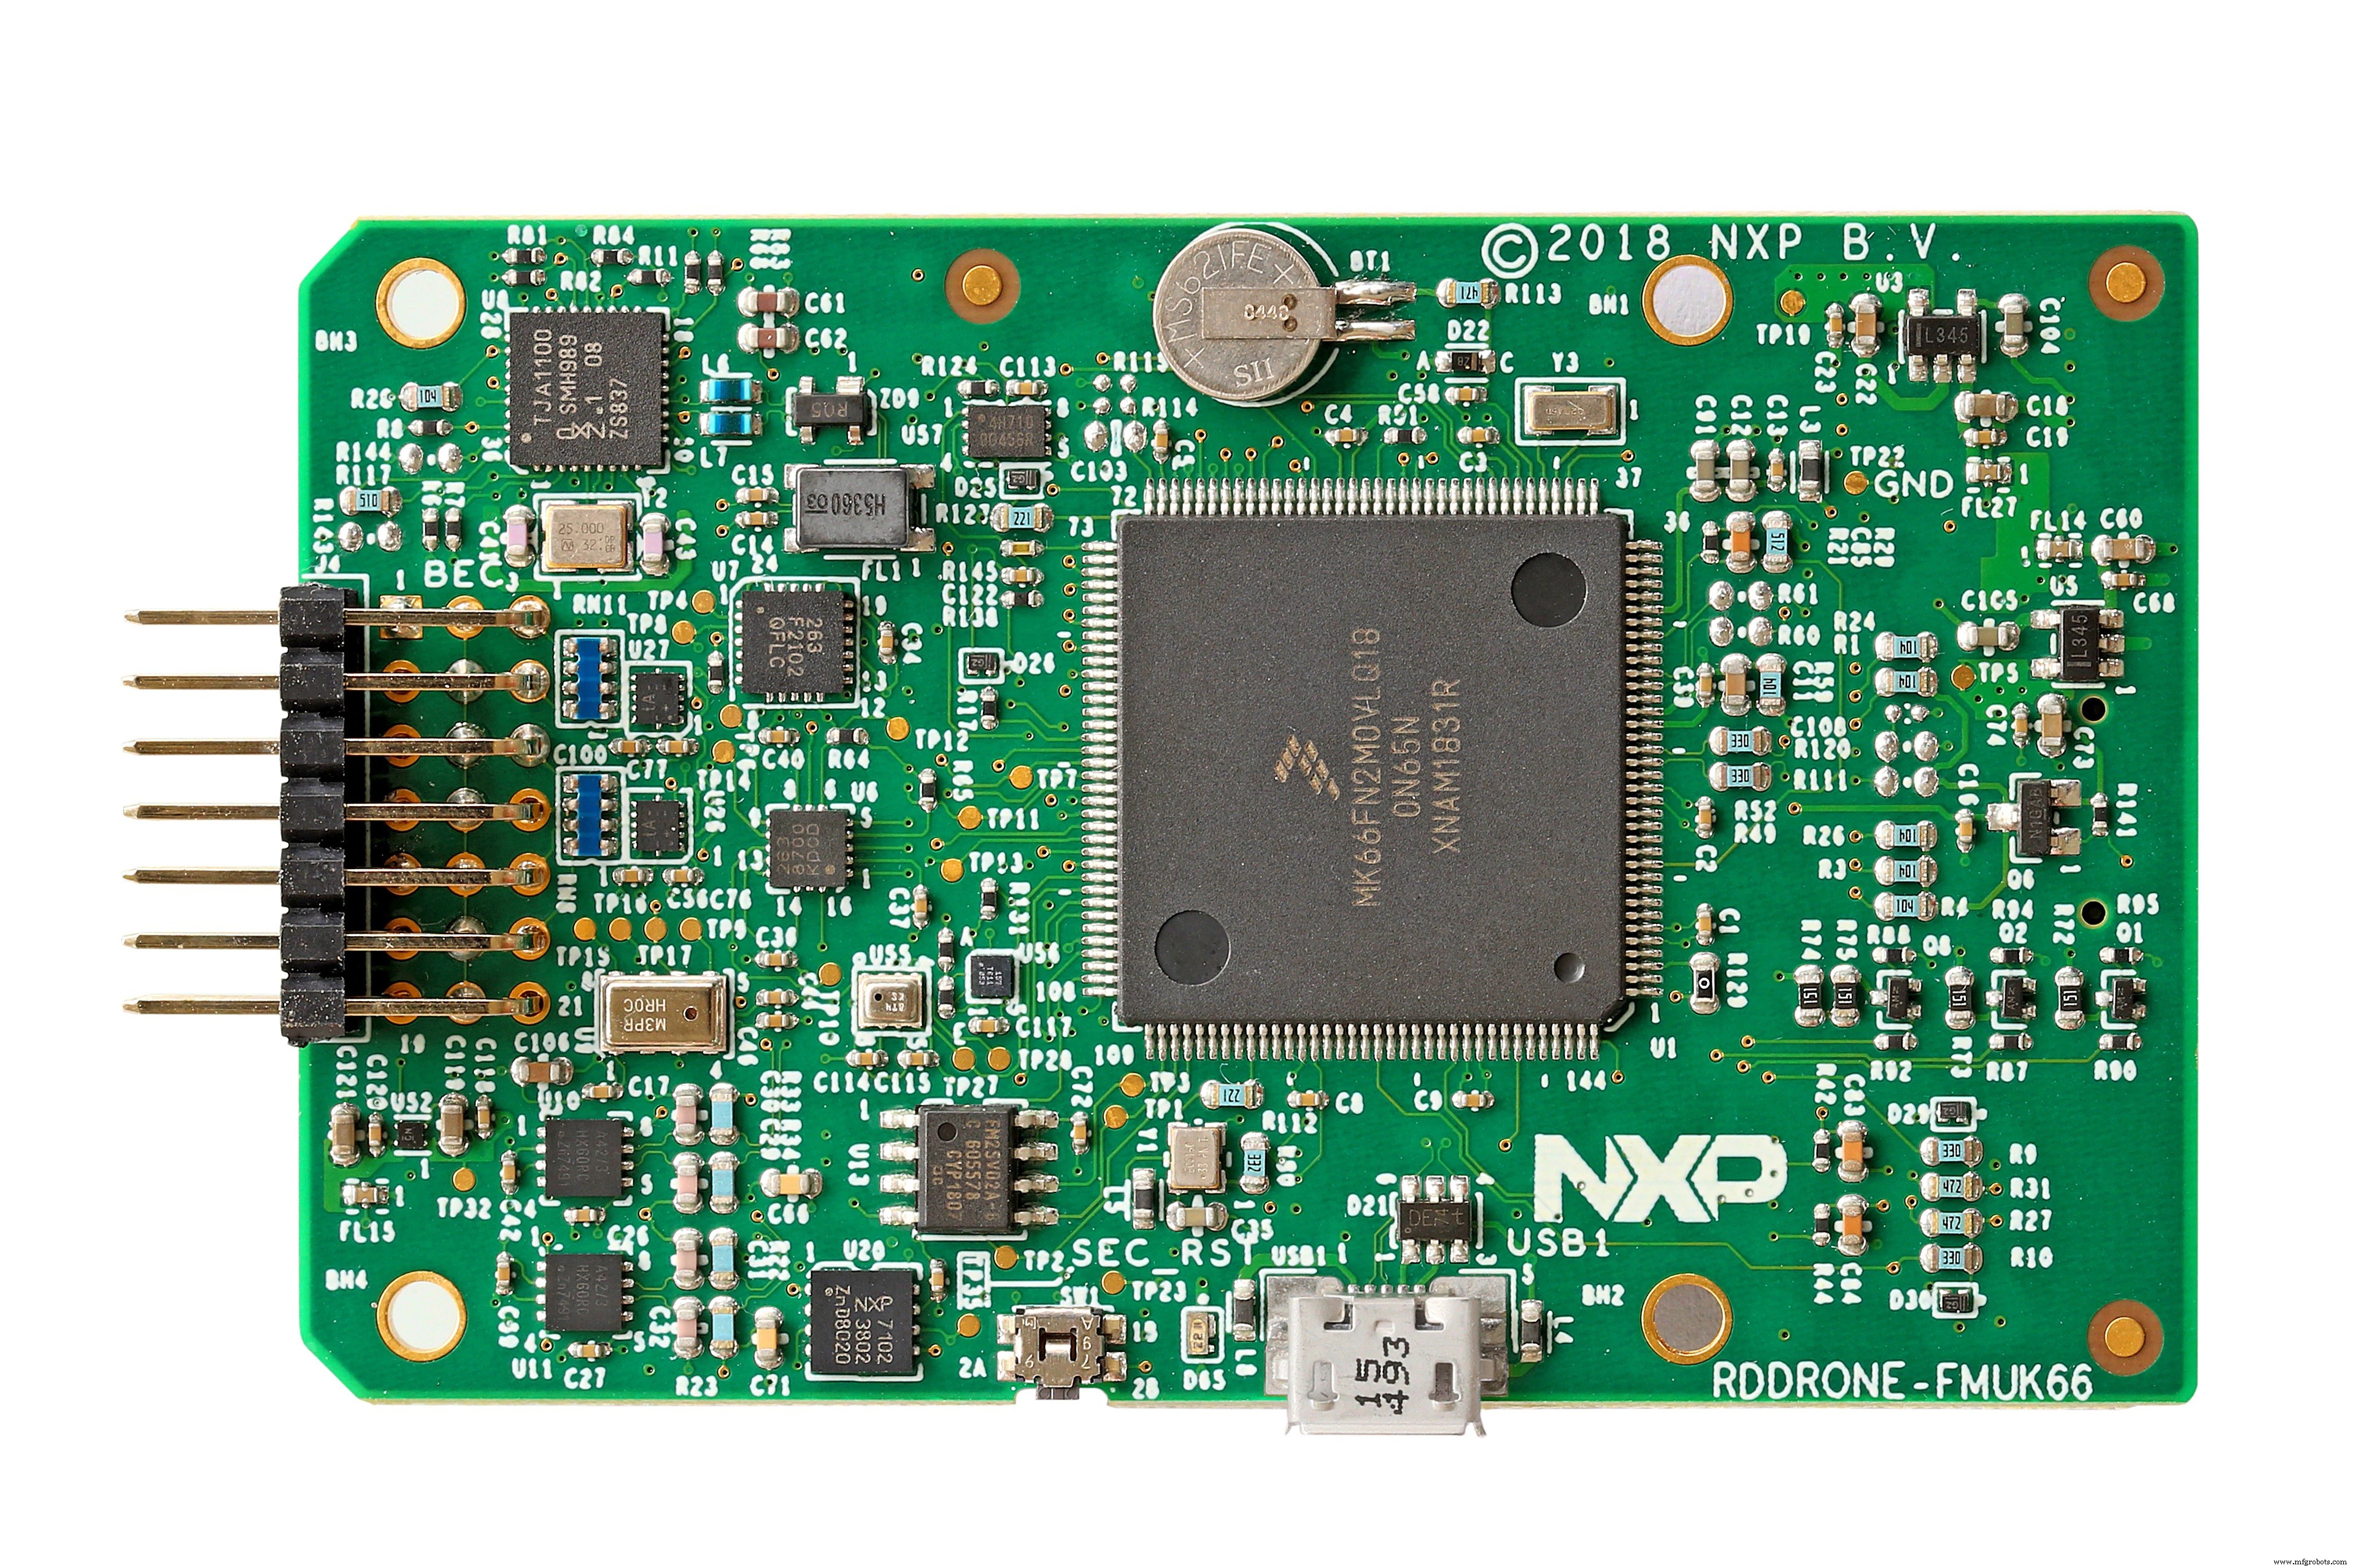
Gambar 4: Unit penerbangan RDDRONE-FMUK66 – Tampilan bawah
Setelah penginstalan, chassis menawarkan ruang untuk adaptor Rapid IoT atau NavQ i.MX 8M Mini, mengubah drone menjadi platform pemrosesan visi yang dilengkapi dengan Linux, OpenCV, dan ROS.
“Salah satu aspek paling berharga dari solusi ini adalah keterbukaannya,” kata Galloway. “Berbeda dengan banyak drone komersial yang hanya mengekspos API, pengontrol penerbangan dan komputer pendamping kami sepenuhnya merupakan perangkat keras dan perangkat lunak open-source. Transparansi ini memungkinkan pengembang untuk berinovasi, melakukan iterasi, dan pada akhirnya membangun produk komersial di sekelilingnya.”
Kit ini dihargai sebesar $450, dengan diskon tambahan tersedia untuk pengembang yang berpartisipasi dalam program HoverGames.
HoverGames mendorong peserta untuk menulis kode yang memperluas fungsionalitas drone dan bersaing dalam tantangan balapan perangkat lunak yang menyenangkan. Dukungan komunitas datang melalui saluran Slack PX4, GitHub, dan GitBook, tempat pengembang dapat bekolaborasi dan menerima bimbingan dari NXP.
Tantangan difokuskan pada isu sosial dunia nyata—seperti simulasi pembersih sampah, pemantauan satwa lihat, respons bencana, mitigasi krisis kesehatan, dan perlindungan lingkungan. Peserta ditugaskan untuk merancang solusi perangkat lunak yang dapat memberikan perbedaan nyata.
HoverGames Challenge 2, berjudul “Help Drones Help Others in Pandemics,” baru saja diluncurkan. Ini menambahkan komputer visi NavQ dan mengundang peserta untuk merancang solusi berbasis drone untuk pengiriman obat, komunikasi responden pertama, atau pemantauan pertanian selama kekurangan tenaga kerja.
Tantangan ini terbuka untuk pendaftaran di https://www.hackster.io/contests/hovergames2.
>> Artikel ini awalnya dipublikasikan di situs saudara kami, EE Times Europe.



