ROS2 Bouncy Bolson Menambahkan RTI Connext DDS Gratis: Meningkatkan Konektivitas & Diagnostik
Rilis kedua ROS2, dengan nama kode "Bouncy Bolson", kini tersedia untuk diunduh dari situs web resmi ROS2 untuk Intel Linux, Windows, dan iOS.
ROS (Robot Operating System) adalah framework open-source untuk membangun sistem robotika. ROS2 membangun pada platform asli, menyediakan performa yang lebih tinggi dengan menggunakan Data Distribution Service (DDS) untuk komunikasi.
Tentang ROS2 Bouncy Bolson
Rilis "Bouncy" ini menarik karena menyatukan RTI Connext DDS di bawah lisensi non-komersial. Ini menjadikan DDS tingkat profesional sebagai opsi gratis untuk peneliti, evaluator, dan akademisi yang menggunakan ROS2.
Berkat interoperabilitas berbasis standar DDS, setiap pengguna ROS2 mendapatkan akses ke ekosistem kaya alat dan layanan, termasuk:
- RTI Admin Console – alat utama untuk mendiagnosis masalah konektivitas.
- RTI System Monitor – solusi utama untuk menyetel dan mengoptimalkan performa sistem.
- RTI Recording Service – perekaman dan pemutaran ulang data topik dengan bandwidth tinggi dan durasi panjang.
- RTI Routing Service – bridge siap pakai yang memungkinkan komunikasi lintas jaringan.
Berikut adalah contoh dunia nyata bagaimana RTI Admin Console menyederhanakan troubleshooting. Saya menambahkan sumber data LiDAR ke penerapan ROS2 dan awalnya mencoba menampilkan data di RViz, tetapi tidak mendapatkan output.
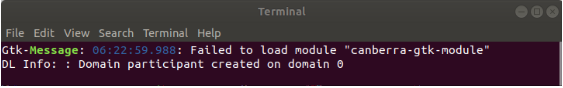
Menggunakan perintah diagnostik ROS2 membantu menyempitkan masalah. Misalnya, ros2 topic list menunjukkan topik aktif:
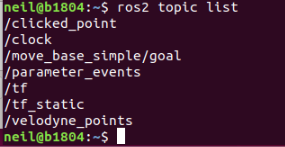
Saya fokus pada topik "/velodyne_points":
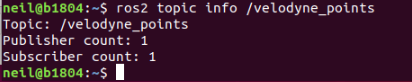
Memastikan bahwa publisher aktif:
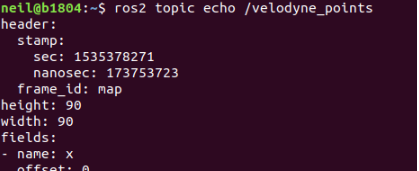
Namun RViz masih tidak menunjukkan data.
Admin Console
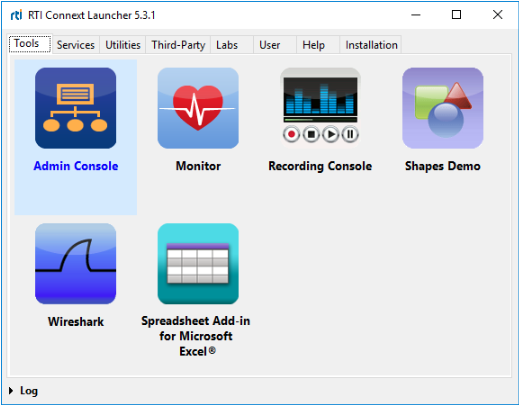
Meluncurkan RTI Admin Console melalui RTI Launcher segera menyoroti masalah jaringan. Konsol menunjukkan indikator X merah saat peserta tidak dapat terhubung.
Memperluas Domain 0 dan memilih "/velodyne_points" mengungkap ketidakcocokan QoS:
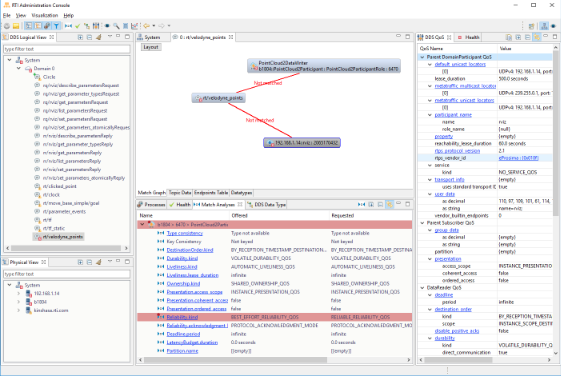
Publisher menawarkan keandalan "Best Effort", tetapi pelanggan RViz membutuhkan koneksi "Reliable". DDS memblokir koneksi, mencegah ketidakcocokan yang tidak terdeteksi.
Admin Console juga menampilkan setiap peserta, termasuk topik internal ROS2 yang tersembunyi. Observasi kunci meliputi:
- Kesalahan yang dicatat yang dapat diperiksa nanti.
- Topik hanya-writer dan hanya-reader yang menunjukkan penerbit atau pelanggan yang tidak berpasangan.
- Dukungan untuk beberapa lapisan RMW dari vendor DDS yang berbeda, menunjukkan interoperabilitas multi-vendor yang benar.
- Saat menggunakan lapisan RMW Connext, informasi type code muncul dalam lalu lintas penemuan dan dapat diperiksa di Admin Console.
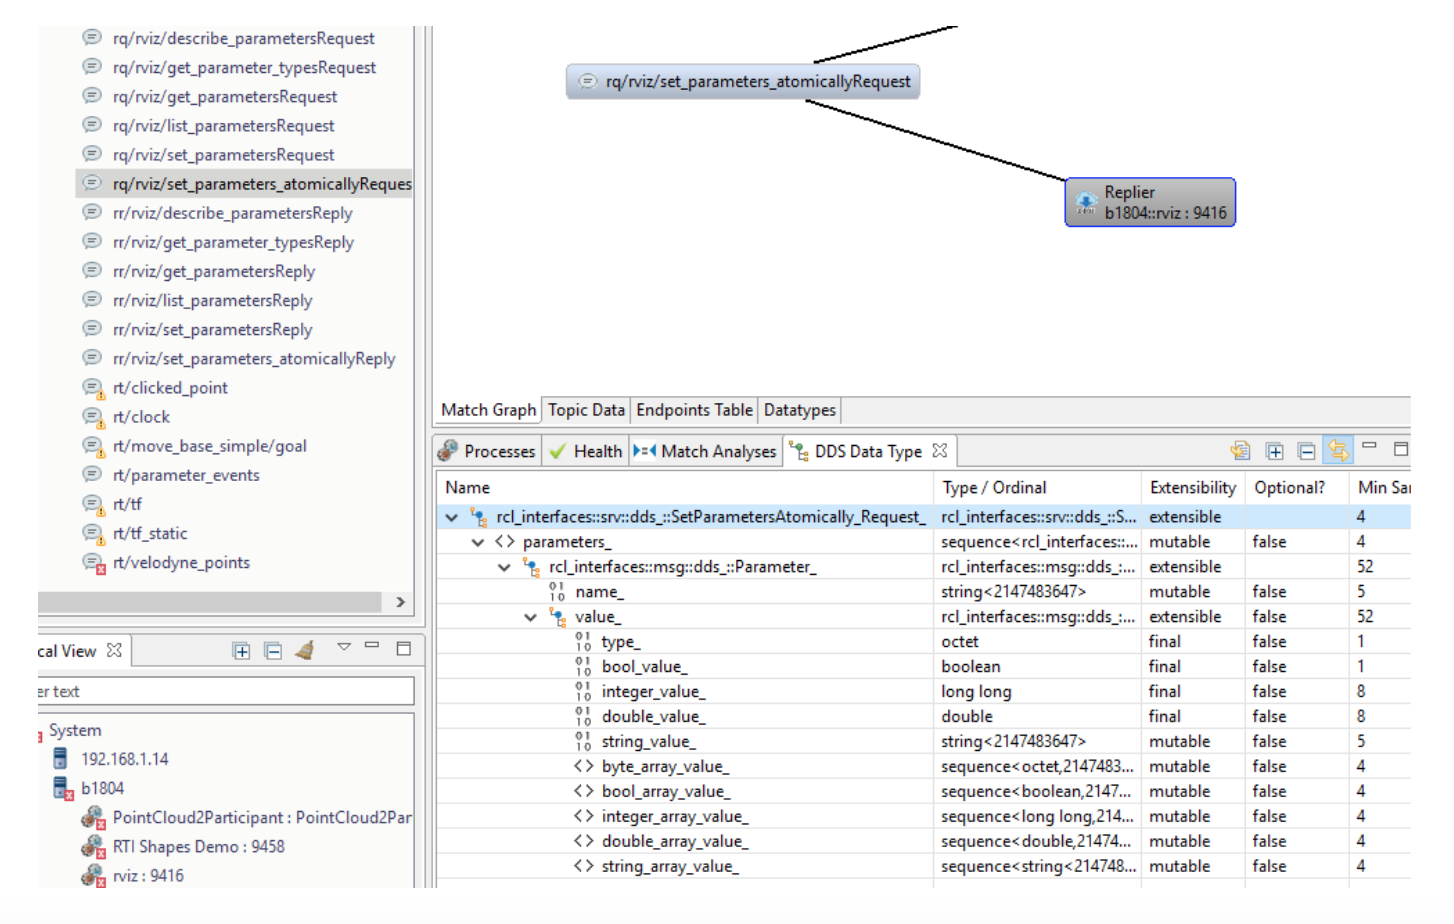
Lapisan RMW lainnya menekan informasi ini.
Admin Console juga dapat berlangganan ke topik data dan memvisualisasikan nilainya:
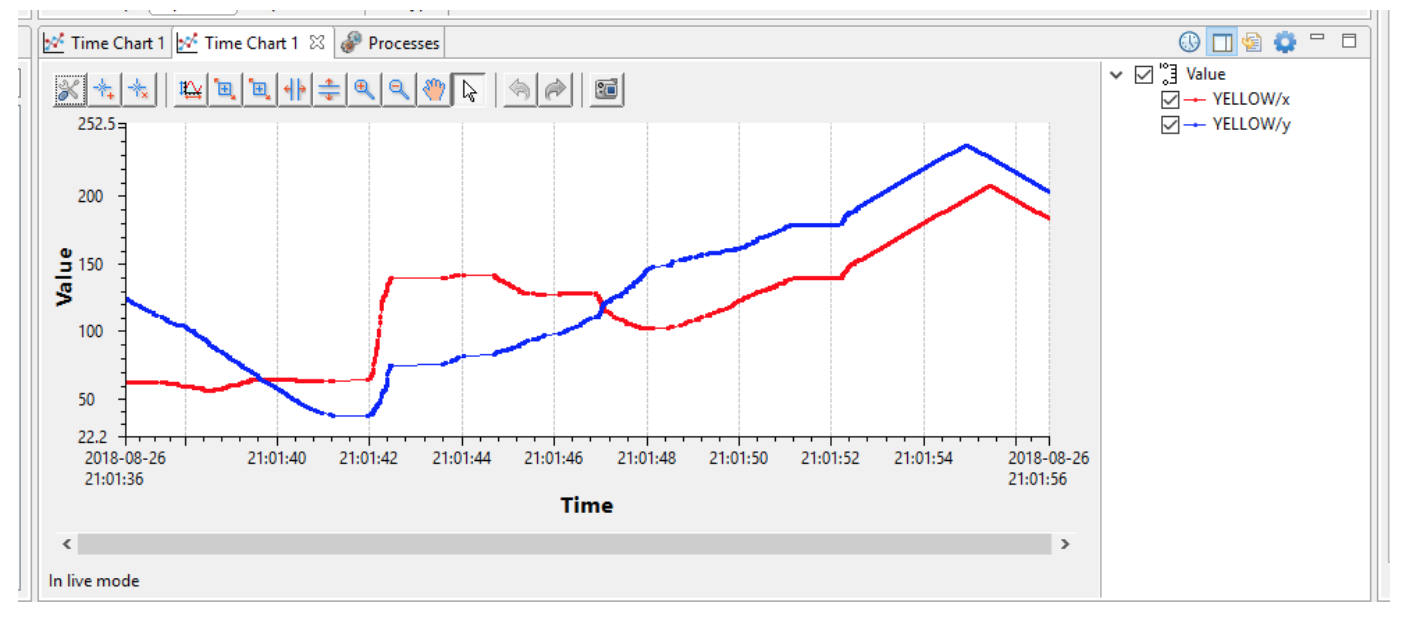
Dengan Admin Console, saya mengidentifikasi ketidakcocokan QoS dan menyelesaikan masalah dalam beberapa menit.
Jelajahi posting tambahan yang menampilkan kekuatan ekosistem ROS2/DDS untuk memperluas, mendiagnosis, dan mengoptimalkan sistem robotika, dan untuk meningkatkan visualisasi 3D di lingkungan DDS murni:



