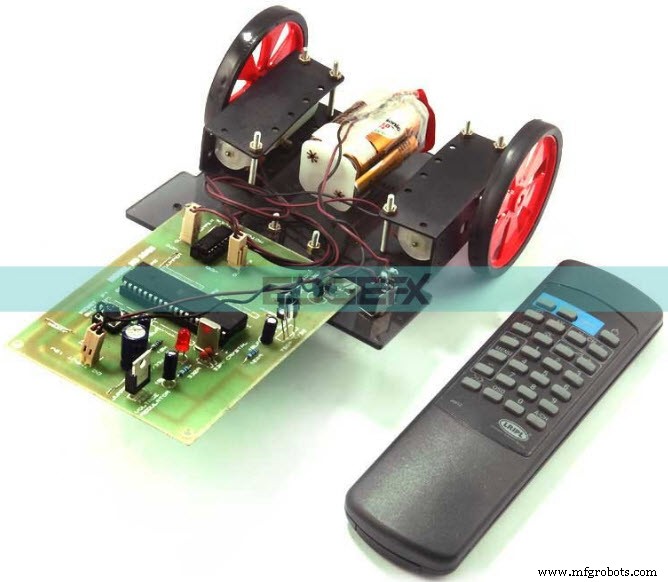
Membuat Kendaraan Robotik Nirkabel Berbasis Sensor IR
Kendaraan robotik menggabungkan desain elektromekanik dengan kontrol cerdas, memungkinkan operasi otonom atau semi-otonom. Panduan ini berfokus pada sistem nirkabel yang didayakan oleh sensor inframerah (IR) dan komunikasi radio-frekuensi (RF).
Apa Itu Kendaraan Robotik Nirkabel?
Kendaraan robotik nirkabel adalah mesin otomatis yang dapat dioperasikan secara jarak jauh, sering melalui link RF atau IR. Mereka semakin digunakan di lingkungan berbahaya, otomatisasi industri, dan proyek pendidikan. Dengan mengintegrasikan sensor dan mikrokontroler, robot ini dapat menavigasi, menghindari halangan, dan melakukan tugas tanpa intervensi manusia langsung.
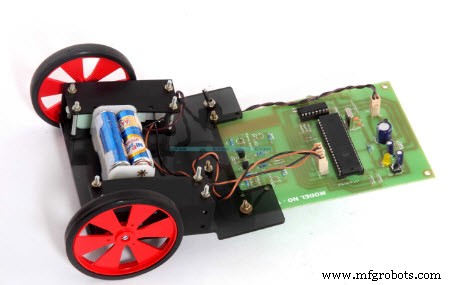
Kendaraan Robotik Nirkabel
Cara Kerja Sensor IR
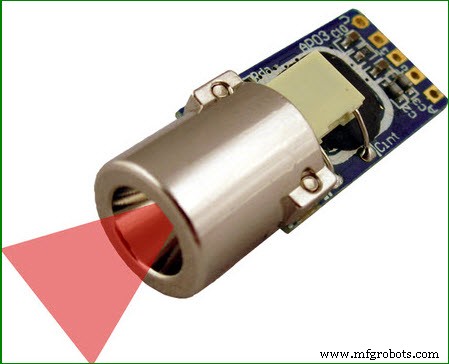
Sensor IR memancarkan cahaya inframerah dari LED dan mendeteksi radiasi yang dipantul dengan fotodioda. Output tegangan sensor bervariasi dengan jumlah cahaya IR yang diterima, memungkinkan untuk mendeteksi kedekatan, batas garis, atau halangan. Variasi umum termasuk sensor mengikuti garis, detektor kedekatan, dan penghitung halangan.
Sensor IR
Robot Nirkabel yang Dikontrol Jarak Jauh RF
Inti sistem nirkabel adalah pasang transmiter dan penerima RF 433 MHz. Keduanya kompakt, beroperasi pada 3 V–12 V dan mengonsumsi arus minimal (4,5 mA saat aktif).
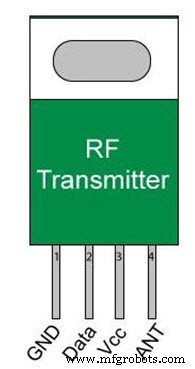
Transmiter RF
Transmiter didorong oleh tombol push yang mengirim sinyal logika-tinggi untuk mengontrol arah (maju, mundur, kiri, kanan). Ia didayakan oleh 3 V–6 V dan dapat mengeluarkan hingga 12 V. Diagram rangkaian di bawah ini mengilustrasikan koneksi tombol.
Transmiter RF
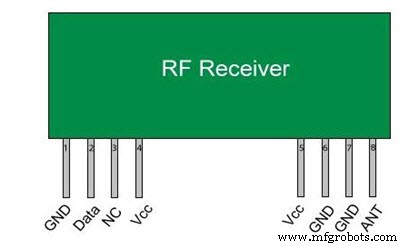
Penerima RF
Beroperasi pada 5 V, penerima mengonsumsi 3,5 mA. Ia mendekode sinyal RF dan meneruskan perintah ke mikrokontroler 8051, yang kemudian menggerakkan motor.
Penerima RF
Arsitektur Sistem
Logika kontrol robot tinggal pada mikrokontroler 8051. Penerima IR mendekode sinyal RC5 dari remote TV, sementara penerima RF menafsirkan perintah dari transmiter. Driver motor menterjemahkan sinyal ini menjadi aksi motor DC, memungkinkan gerakan empat arah.
Kit Proyek Kendaraan Robotik Nirkabel Berbasis Sensor IR
Remote RF menawarkan jangkauan praktis hingga 200 m dengan antena yang sesuai, melebihi jarak IR tipikal. Untuk kontrol jarak jauh lebih panjang, integrasi modul RF DTMF atau seluler dapat memperluas kemampuan lebih lanjut.
Dengan dasar ini, Anda dapat bereksperimen dengan fitur lanjut seperti navigasi otonom, hindaran halangan, atau bahkan kontrol berbasis smartphone.
Ada pertanyaan tentang merancang atau memecahkan masalah sistem ini? Bagikan pikiran Anda di komentar. Selain itu, apa peran utama sensor IR dalam pengaturan ini?