Optimasi Pengukuran Posisi Hall Effect: Konfigurasi Magnetik Head-On vs. Slide-By
Pelajari bagaimana sensor Hall effect mendorong pengukuran posisi yang presisi
Sensor Hall effect mengubah kekuatan medan magnetik menjadi data lokasi yang akurat, menjadikannya tak tergantikan untuk sistem pengukuran posisi modern. Dengan menempelkan magnet permanen kecil pada bagian yang bergerak, sensor dapat mendeteksi perubahan dalam medan magnetik saat magnet berjalan relatif terhadap sensor, memungkinkan penentuan posisi secara real-time.
Banyak tata letak sensor-magnet ada, masing-masing memanipulasi gerakan magnet untuk menghasilkan tanda tangan magnetik yang berbeda di sensor. Variasi ini secara langsung mempengaruhi karakteristik respons sensor dan kesesuaiannya untuk aplikasi tertentu.
Dalam artikel ini kita memeriksa dua konfigurasi paling umum—head-on dan slide-by—menyoroti prinsip desain, keuntungan, dan keterbatasan untuk membantu Anda memilih pendekatan yang tepat untuk proyek Anda.
Konfigurasi Head-On
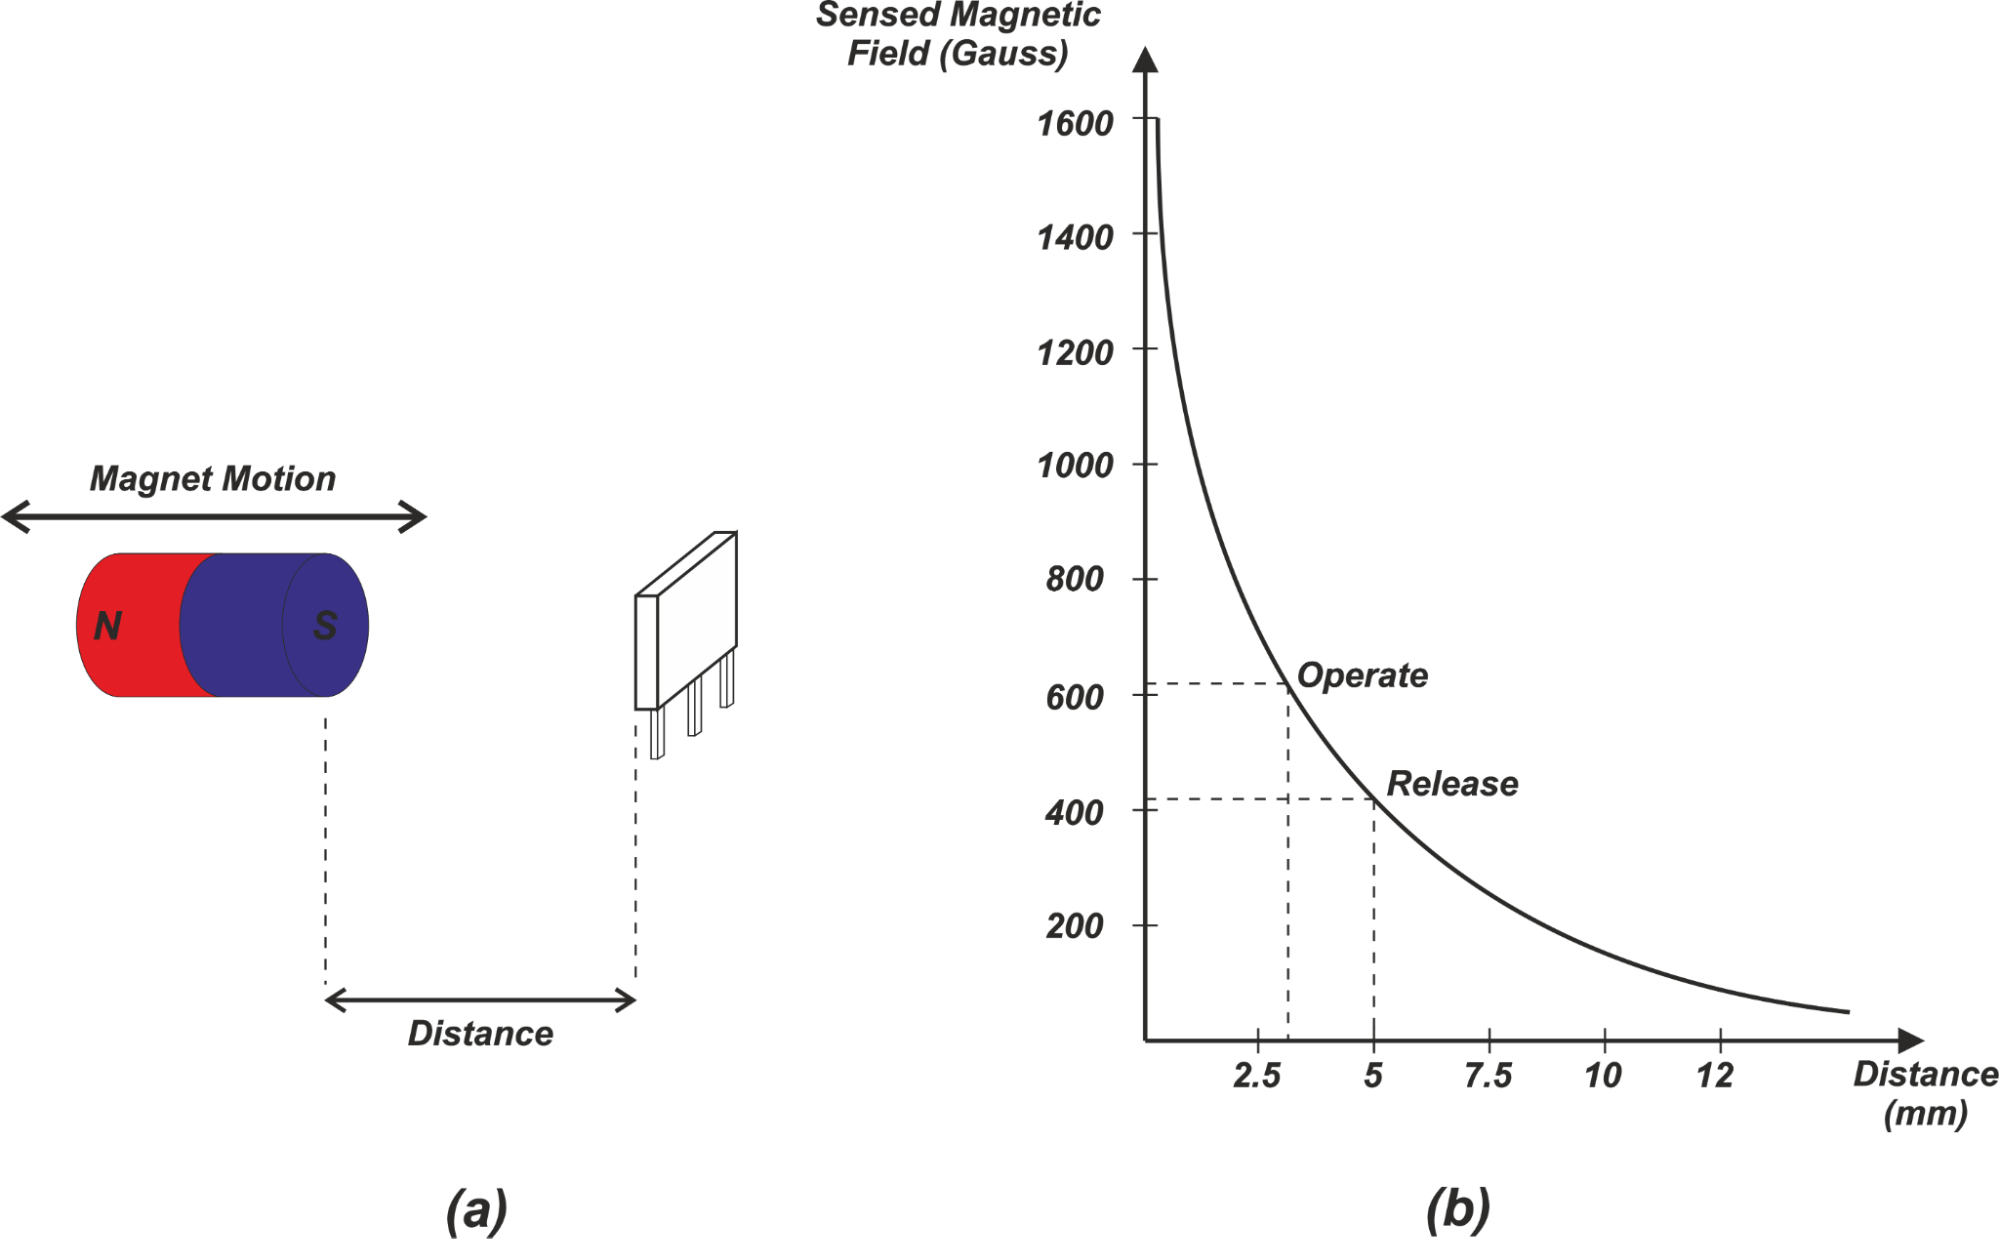
Tata letak paling sederhana adalah susunan head-on yang ditunjukkan dalam Gambar 1. Di sini kutub selatan magnet bergerak langsung menuju atau menjauh dari area aktif sensor.
Gambar 1.
Saat magnet sangat dekat, sejumlah besar garis fluks magnetik memotong sensor, menghasilkan medan yang tinggi. Saat kutub mundur, medan jatuh tajam, mengikuti hukum persegi terbalik (Gauss vs. jarak). Nilai yang diplot dalam Gambar 1(b) sesuai dengan magnet sekitar 30 mm panjang, 6 mm diameter.
Aplikasi: Mendeteksi Kehadiran Objek
Dalam pengaturan head-on, sensor Hall digital (ON/OFF) dapat berfungsi sebagai detektor proximitas. Titik "operate" sensor (kekuatan medi di mana ia menyala) dan titik "release" (kekuatan medi di mana ia mati) menentukan dua ambang batas. Untuk contoh dalam Gambar 1(b), titik operate sekitar 620 Gauss pada 3.1 mm, sementara titik release sekitar 420 Gauss. Saat magnet mendekati, medan naik di atas ambang operate dan sensor tetap ON; ia tetap ON hingga medan jatuh di bawah ambang release, secara efektif menyinyalir kehadiran objek.
Keterbatasan Sensing Head-On
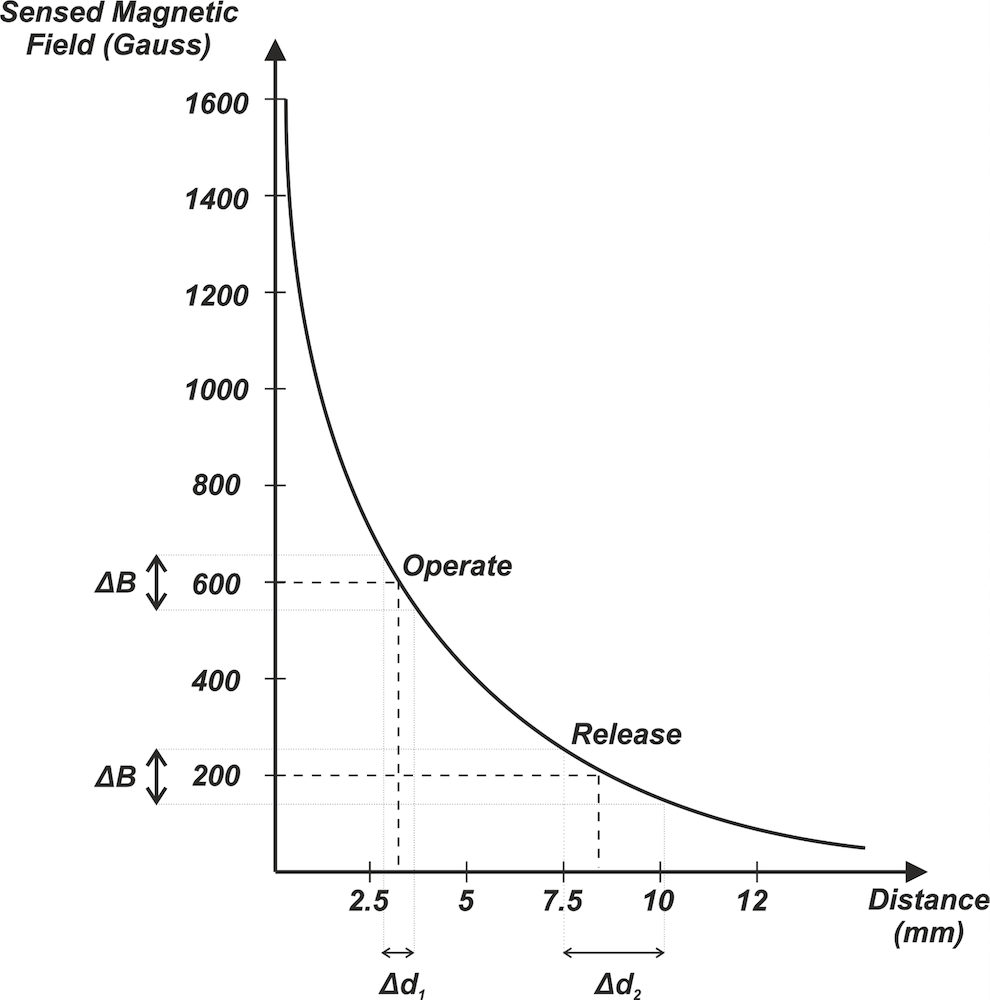
Karena kurva Gauss-jarak merata di dekat titik release, variasi kecil dalam ambang release dapat menyebabkan ketidakpastian yang besar dalam jarak OFF. Sebaliknya, variasi di dekat titik operate memiliki efek yang lebih kecil. Gambar 2 mengilustrasikan sensitivitas ini: Δd1 (operate) jauh lebih kecil dari Δd2 (release).
Gambar 2.
Kelemahan lain termasuk penurunan medan yang cepat—membuat deteksi stroke besar sulit—dan hubungan non-linier medi-jarak yang menyulitkan pengukuran posisi linier. Akibatnya, sensing head-on paling cocok untuk deteksi proximitas di mana presisi tinggi tidak kritis.
Sensing Slide-By Unipolar
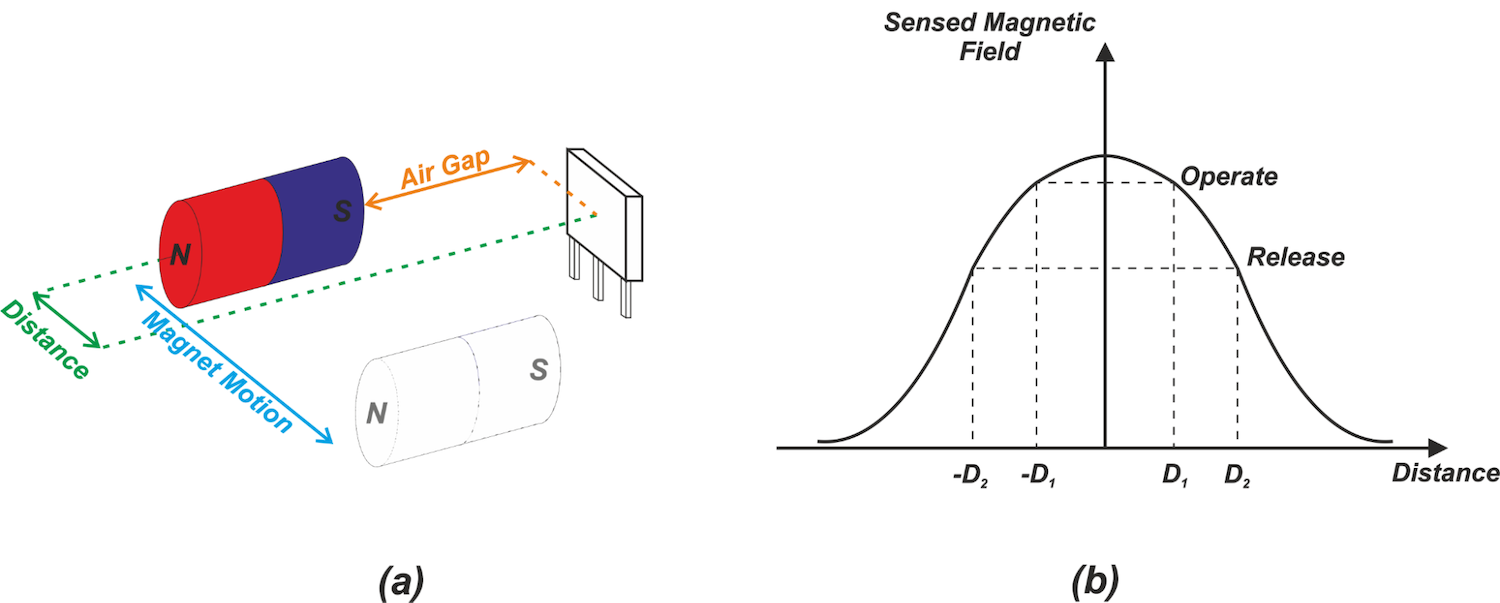
Dalam konfigurasi slide-by, satu kutub magnet bergerak secara lateral di seluruh permukaan sensor, mempertahankan jarak tegak lurus konstan (celah udara). Gambar 3(a) menggambarkan gerakan ini.
Gambar 3.
Medan mencapai puncak saat kutub berada di tengah (jarak = 0) dan simetris menurun saat kutub bergerak menjauh. Simetri ini memastikan bahwa titik operate dan release identik baik magnet mendekati atau mundur, yang menguntungkan untuk mendeteksi penyimpangan dari jalur tengah.
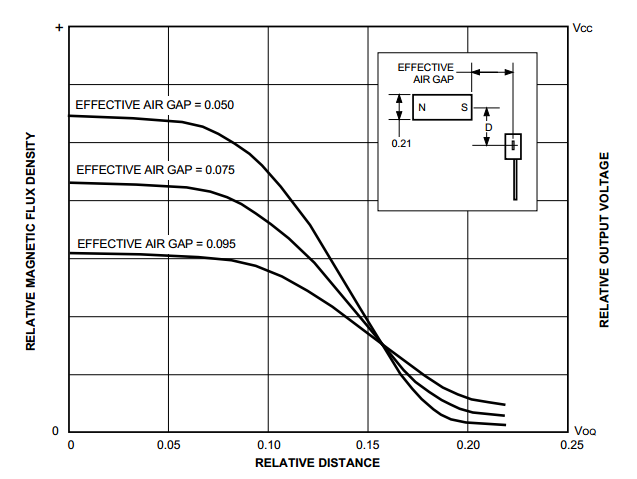
Gambar 4 menunjukkan bagaimana fluks puncak bervariasi dengan berbagai jarak celah udara.
Gambar 4. Gambar dengan izin Allegro.
Head-On atau Slide-By?
Pemilihan antara kedua konfigurasi ini tergantung pada sifat gerakan dan keterbatasan mekanis. Sensing head-on ideal ketika objek memiliki titik akhir tetap dan hanya kehadiran/kehilangannya yang penting—pikirkan tentang kotak smartphone yang terbuka atau tertutup. Sensing slide-by, dengan kemampuan gerakan lateral, cocok ketika objek dapat melewati sensor atau ketika respons simetris di sekitar garis tengah diperlukan.
Sementara variasi slide-by lainnya ada yang merusak simetri, tata letak unipolar dasar menawarkan perilaku yang dapat diprediksi dan implementasi yang sederhana.
Tunggu artikel selanjutnya, di mana kita akan menjelajahi konfigurasi magnetik canggih yang sering digunakan dalam pengukuran posisi Hall effect.
Untuk melihat daftar lengkap artikel saya, kunjungi halaman ini.



