Sistem Jari Lunak Memungkinkan Robot Memegang Objek dalam Kondisi Kering dan Basah
Tim peneliti di Kanazawa University telah mengembangkan sistem kontrol robot – atau ujung jari – untuk memegang dan melepaskan objek dalam kondisi kering dan basah.
Peneliti mengatakan bahwa studi ini dapat memverifikasi bahwa “penggangan objek oleh ujung jari permukaan lunak fluida dengan gesekan tinggi dapat dikontrol dengan menerapkan pelumas yang sesuai”.
Namun, mereka menambahkan bahwa diperlukan lebih banyak eksperimen di bawah berbagai kondisi untuk menerapkan teknologi kontrol saat ini ke lingkungan manufaktur.
Nonetheless, this study is expected to be a step forward for realizing work automation of, for example, grasping and releasing of objects in a narrow space.
Robot industri sekarang banyak digunakan dan tidak dapat dipisahkan dari pembuatan mobil dan bidang lainnya. Tangan robot konvensional cocok untuk memegang objek keras dengan bentuk tetap, sedangkan tidak mudah untuk memegang objek yang rumit atau untuk memegang objek lunak dengan lembut.
Diperlukan juga, di bawah berbagai kondisi, untuk merespons karakteristik fisik objek seperti karakteristik permukaan: kering, basah, dll.
Ujung jari robot dengan permukaan lunak dapat berubah bentuk dan dapat memegang objek dengan bentuk rumit dengan cukup mudah, karena area kontak dapat diperluas oleh deformasi permukaan sebagai respons terhadap bentuk objek.
Ujung jari dengan permukaan lunak sangat efektif dalam memegang objek lunak; bahkan tahu dapat dipegang.
Umumnya, namun, gesekan permukaan bahan lunak tinggi, yang membuat pelesitan lebih sulit. Sulit juga untuk melepaskan objek ke posisi yang diinginkan, terutama dalam kasus di mana ruang kerja sempit.
Tim penelitian dipimpin oleh Profesor Tetsuyou Watanabe di Kanazawa University telah melakukan penelitian tentang teknologi kontrol untuk memegang objek oleh ujung jari tangan robot.
Dalam studi saat ini, kelompok bertujuan untuk mengembangkan sistem kontrol gesekan.
Kelompok menggunakan ujung jari robot yang lunak untuk memegang objek; pelesitan dilakukan dengan menerapkan (menginjakkan) pelumas.
Dalam studi ini, etanol mutlak (>99,5%) digunakan sebagai pelumas, karena etanol secara kimia aman dan mudah kering dan karena tegangan permukaannya rendah.
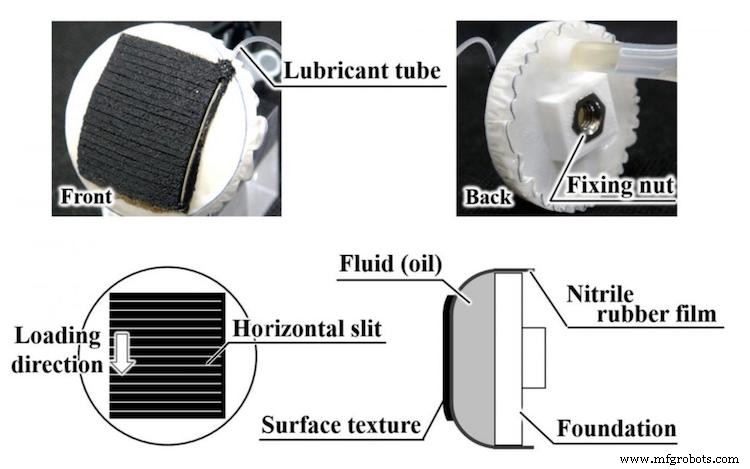
Seperti yang terlihat pada Gambar 1, film karet nitril ditempel pada sisi dasar ujung jari untuk menciptakan ruang untuk diisi dengan minyak rantai untuk membuat “ujung jari fluida”.
Kemudian “tekstur” silikon ditempel untuk melapisi film karet; bahan “tekstur” adalah sealant silikon dengan celah, yang jaraknya 1,5 mm, tegak lurus terhadap arah beban.
Celah diperkenalkan untuk gesekan besar di bawah kondisi basah air dan untuk penyebaran pelumas.
Dengan ujung jari fluida ini, objek dari berbagai bahan yang digunakan untuk peralatan dapur dipegang dan diverifikasi bahwa, saat menerapkan pelumas, gesekan memang berkurang.
Gesekan berkurang baik di bawah kondisi kering maupun basah, sedangkan efek pelumasan semacam itu tidak diamati di bawah kondisi berminyak.
Selanjutnya, simulasi tugas pengemasan kotak dilakukan. Kotak kertas dipegang dengan dua ujung jari fluida dari kedua sisi.
“Tekstur” yang disebut di atas ditempel pada setiap ujung jari fluida. Penggangan yang stabil dikonfirmasi dengan meletakkan beban pada kotak kertas.
Setelah beban diangkat, pelumas disuntik ke kedua ujung jari fluida, yang menyebabkan kotak kertas meluncur ke bawah dalam waktu yang cukup singkat (kurang dari 2,5 detik), sehingga tugas pengemasan kotak kertas selesai.
Seperti yang ditunjukkan di sini, “tekstur” dengan gesekan tinggi ditempel pada ujung jari fluida, dan menyuntikkan pelumas (di sini, etanol mutlak) mengurangi gesekan.
Oleh karena itu, pelesitan dan penempatan objek pada posisi yang diinginkan tercapai dengan mengontrol gesekan tanpa memindahkan ujung jari.