Motor DC Tanpa Haritan: Desain, Konstruksi, dan Aplikasi Lanjutan
Kemunculan semiconductor daya padatan memungkinkan transisi dari motor DC dengan haritan tradisional ke desain brushless DC (BLDC). Meskipun BLDC adalah perangkat DC, prinsip operasinya sangat mencerminkan motor sinkron AC, membuatnya relevan dalam setiap diskusi tentang teknologi motor AC.
Motor BLDC memiliki inti kesamaan dengan motor sinkron AC; perbedaan utama terletak pada bentuk gelombang back electromotive force (EMF). Sementara motor sinkron menghasilkan back-EMF sinus, motor BLDC menunjukkan profil back-EMF persegi atau trapesium.
Dalam kedua jenis motor, stator menghasilkan medan magnet berputar yang berinteraksi dengan rotor magnetik untuk menghasilkan torsi.
Motor sinkron biasanya adalah mesin besar multi-kilowatt, sering dilengkapi dengan rotor elektromagnes, dan beroperasi pada satu kecepatan yang merupakan submultiple dari frekuensi jaringan. Sebaliknya, motor BLDC umumnya kompakt, berkisar dari beberapa watt hingga beberapa puluhan watt, dan bergantung pada rotor magnit permanen.
Kecepatan motor BLDC secara inherent variabel kecuali dikendalikan oleh phase-locked loop (PLL) yang terikat pada frekuensi referensi. Gaya konstruksi umum adalah silinder atau pancake.
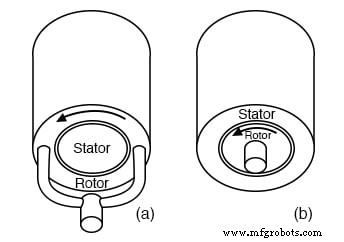
Konstruksi silinder: (a) rotor luar, (b) rotor dalam
Konstruksi silinder adalah yang paling umum dan dapat disajikan dalam dua varian (lihat gambar). Varian paling umum memiliki rotor internal, seperti terlihat di kanan, dan digunakan dalam hard-disk drives. Varian yang kurang umum menempatkan rotor di luar stator, melingkarinya.
Pengaturan rotor eksternal ini tipikal dari motor kipas BLDC, yang seringkali tidak memiliki poros dan kompakt serta kokoh. Dalam konfigurasi ini, fluks magnet adalah radial relatif terhadap sumbu rotasi.
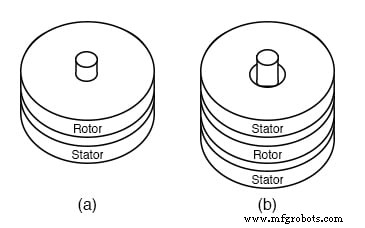
Konstruksi motor pancake: (a) stator tunggal, (b) stator ganda
Motor pancake torsi tinggi sering memiliki gulungan stator di kedua sisi rotor, seperti ditunjukkan dalam gambar (b).
Peralatan torsi rendah, seperti motor drive floppy-disk, biasanya menggunakan gulungan stator satu sisi (gambar (a)). Dalam pengaturan ini, fluks magnet berjalan secara aksial, paralel dengan sumbu rotasi.
Komutasi dapat dicapai menggunakan berbagai sensor posisi poros, termasuk enkoder optik, enkoder magnetik (misalnya, resolver, synchro), atau sensor magnetik efek Hall. Sensor Hall adalah pilihan yang disukai untuk motor kecil, hemat biaya.
Sensor efek Hall adalah perangkat semiconductor di mana aliran elektron dipengaruhi oleh medan magnet yang tegak lurus terhadap arah arus. Ia tampak sebagai jaringan resistor variabel empat terminal; dua tegangan output saling melengkapi.
Ketika medan magnet diterapkan, sensor menghasilkan perpindahan tegangan kecil pada outputnya. Output Hall ini dapat mengemudikan komparator untuk drive yang stabil ke perangkat daya, atau dapat mengemudikan tahap transistor gabungan saat di-bias dengan tepat.
Sensor Hell kontemporer sering mengintegrasikan amplifier dan logika digital, membuatnya perangkat 3-lead yang mampu langsung mengemudikan transistor daya yang mengenergikan gulungan fasa. Untuk deteksi posisi yang akurat, sensor harus dipasang di dekat rotor magnit permanen.

Sensor efek Hall komutasi motor DC brushless 3-fasa
Motor silinder 3-fasa dasar (diilustrasikan di atas) dikomutasi oleh sensor Hall yang khusus untuk setiap fasa stator. Saat rotor magnit permanen berputar, perangkat Hall merasakan perubahan polaritas kutub rotor yang melewati.
Sinyal Hall diamplifikasi untuk memastikan gulungan stator menerima arus yang benar. Dalam praktik, sinyal ini dapat diproses oleh logika kombinatorial untuk menghasilkan gelombang drive yang lebih efisien.
Dilengkapi dengan phase-locked loop (PLL) untuk mengatur kecepatan, motor silinder ini dapat mengemudikan hard drive. Kontrol berbasis PLL yang serupa juga dapat mengemudikan motor pancake floppy-disk (lihat gambar).
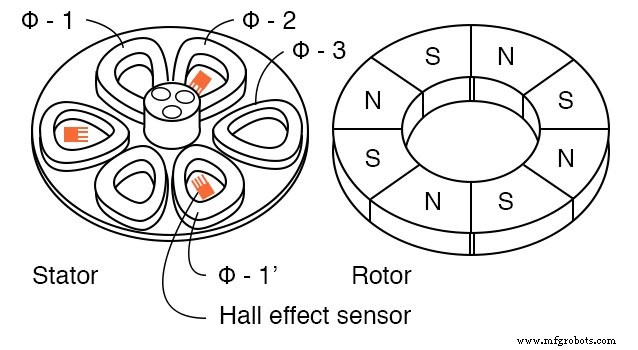
Motor pancake brushless
Motor pancake 3-fasa terdiri dari enam kutub stator dan delapan kutub rotor. Rotor adalah cincin ferit datar yang membelas delapan kutub berbolak-balik yang dimagnetkan secara aksial. Meskipun tidak digambarkan, rotor dicaputi dengan pelat baja lembut yang dipasang pada bearing di pusat stator.
Pelat baja melengkapi rangkaian magnetik, dan kutub stator dipasang pada pelat baja di bagian atas, lebih memastikan kontinuitas magnetik.
Gulungan stator datar adalah trapesium untuk cocok dekat dengan kutub rotor; enam gulungan stator terdiri dari tiga gulungan fasa.
Pengenergian berurutan dari tiga fasa stator menghasilkan medan magnet berputar.
Rotor magnit permanen rata dengan medan ini, mirip dengan motor sinkron. Rotor 2 kutub akan berputar sinkron dengan medan magnet, sedangkan rotor 8 kutub akan berputar pada submultiple dari frekuensi medan karena kutub tambahan.
Fitur utama motor kipas DC brushless meliputi:

Motor kipas brushless, 2-fasa
- Stator memiliki 2-fasa yang didistribusikan antara 4-kutub
- Ada 4-kutub salient tanpa gulungan untuk menghilangkan titik torsi nol
- Rotor memiliki empat kutub drive utama
- Rotor memiliki 8-kutub yang ditumpangkan untuk membantu menghilangkan titik torsi nol
- Sensor efek Hall jarak 45° fisik
- Kapsul kipas ditempatkan di atas rotor, yang ditempatkan di atas stator
Tujuan utama motor kipas BLDC adalah manufaktur hemat biaya, mendorong pergantian dari 3-fasa ke desain 2-fasa untuk produk kinerja rendah. Bergantung pada skema penggeraknya, itu juga dapat disebut motor 4-fasa.
Motor DC dengan haritan tradisional memerlukan jumlah kutub armatur ganjil (3, 5, 7) untuk kemampuan memulai sendiri; bilangan genap seperti 2 atau 4 dapat menghasilkan minimum torsi yang menghambat memulai dari istirahat.
Memperkenalkan empat kutub salient kecil tanpa gulungan menambahkan torsi denyut pada kurva torsi-posisi. Denyut ini mengurangi minimum torsi, meningkatkan startability.
Denyut tambahan lebih lanjut menghilangkan minimum torsi; asalkan minimum ini tidak mencapai nol, motor tetap dapat dimulai. Semakin efektif minimum ditekan, semakin mudah proses memulai.
Untuk stator 2-fasa, sensor Hall harus berjarak 90° secara listrik. Dengan rotor 2 kutub, ini akan sesuai dengan jarak fisik 90°; namun, rotor magnit permanen 4 kutub kami memerlukan sensor ditempatkan 45° secara fisik untuk mencapai pemisahan 90° yang diperlukan secara listrik (lihat jarak Hall di atas).
Sebagian besar torsi berasal dari interaksi antara gulungan stator 2-fasa dalam dan bagian 4-kutub rotor. Akibatnya, bagian 4-kutub harus ditempatkan di bawah sehingga sensor Hall mendeteksi sinyal komutasi yang benar.
Bagian 8-kutub tambahan dimaksudkan solely untuk meningkatkan performa memulai.

Drive push-pull motor DC brushless 2-fasa
Diagram di atas mengilustrasikan drive push-pull (atau 4-fasa) 2-fasa yang menggunakan dua sensor Hall untuk mengenergikan empat gulungan. Untuk rotor satu kutub, sensor berjarak 90° secara listrik, sesuai dengan jarak fisik 90°.
Karena setiap sensor Hall menghasilkan dua output melengkapi, satu sensor dapat mengomutasi dua gulungan yang berseberangan.



