Motor Stepper: Jenis, Karakteristik, dan Aplikasi Praktis
Motor Stepper vs Motor Servo
Motor stepper adalah motor digital yang memindahkan rotor dalam langkah diskrit daripada berputar terus-menerus. Ketika dienergikan namun berhenti, ia memegang beban dengan holding torque yang andal. Pengadopsi luas motor stepper selama dua dekade terakhir dimungkinkan oleh driver padatan yang berinteraksi langsung dengan mikroprosesor, menawarkan solusi biaya rendah, kompleksitas rendah untuk kontrol gerak presisi.
Motor servo, pendahulu motor stepper, menggabungkan motor, enkoder, dan error-amplifier untuk memberikan kontrol gerak berkinerja tinggi. Komponen tambahan mereka meningkatkan biaya dan kompleksitas, dan biasanya disediakan untuk aplikasi yang melebihi batas torsi atau kecepatan stepper. Untuk sebagian besar tugas—di mana kecepatan sedang, akurasi yang baik, dan keterjangkauan adalah kunci—stepper adalah pilihan default.
Secara historis, stepper memosisikan kepala baca-tulis drive floppy dan digunakan dalam hard drive awal. Hard drive modern, however, bergantung pada servo voice-coil berkecepatan tinggi yang mampu posisi sub-milidetik.
Amplifier servo adalah perangkat linier yang memerlukan pengaturan gain dan phase yang hati-hati untuk cocok dengan beban mekanis. Sebaliknya, driver stepper adalah saklar on-off sederhana yang menyediakan arus ke gulungan. Hal ini membuat elektronika kontrol stepper lebih murah dan lebih mudah dirancang.
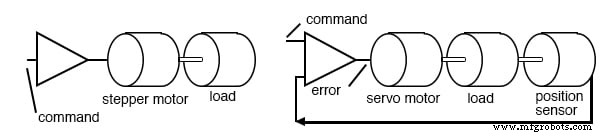
Motor stepper vs motor servo
Karakteristik
Motor stepper kokoh dan murah karena rotor adalah silinder padat—seringkali magnit permanen—tanpa cincin slip atau komutator. Stator berlapis dan dapat berisi dua hingga lima gulungan fasa. Karena tidak dirancang untuk rotasi terus-menerus, stepper biasanya diberi rating dalam torsi bukan horsepower.
- Rentang torsi dari beberapa inch-ounce pada unit kecil "ukuran koin" hingga lebih dari 1.000 inch-ounce (≈10 N·m) pada motor 4 kg yang lebih besar.
- Kurva torsi-kecepatan menunjukkan bahwa holding torque tinggi, tetapi torsi yang tersedia menurun seiring kenaikan kecepatan, akhirnya mencapai nol pada kecepatan operasi maksimum yang ditentukan oleh inersia motor dan beban.
- Sudut step tergantung pada konstruksi: 90° (4 langkah per revolusi) hingga 0.75° (500 langkah per revolusi). Driver dapat membagi sudut step dengan half-steps.
- Frekuensi start maksimum dan torsi pull-in membatasi secepat motor dapat dipercepat dari istirahat; torsi pull-out mengatur beban maksimum yang dapat ditahan motor tanpa kehilangan langkah.
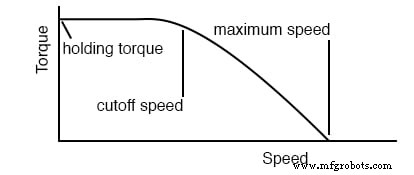
Karakteristik kecepatan stepper
Jenis Motor Stepper
Reluktansi Variabel
Stepper ini bergantung pada fluks magnet mencari jalur reluktansi terendah. Rotor adalah silinder besi lembut dengan kutub menonjol; ketika dienergikan, rotor rata dengan medan stator berputar, meminimalkan panjang celang udara. Mereka memiliki sudut step besar dan menghasilkan sedikit torsi detent saat dimatikan.
Contoh: motor reluktansi variabel 3-fasa memiliki sudut step 30°. Urutan step dapat diilustrasikan dengan pola pengalihan on-off sederhana, seperti di bawah.
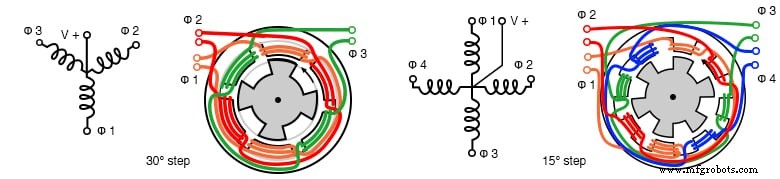
Motor stepper reluktansi variabel 3-fasa
Perhitungan sudut step:
ΘS = 360°/NS, ΘR = 360°/NR, ΘST = ΘR – ΘS NS = jumlah kutub stator, NR = jumlah kutub rotor
Karena rotor memiliki lebih sedikit kutub daripada stator, rotor bergerak sudut yang lebih kecil per step stator, memberikan resolusi step yang lebih halus.
Magnit Permanen
Stepper ini memiliki rotor silinder magnit permanen. Stator biasanya memiliki dua gulungan, yang dapat di-center-tapped untuk unipolar drive atau dikencangkan dengan polaritas berbalik untuk bipolar drive. Mereka menunjukkan torsi detent saat dimatikan dan memiliki sudut step besar (seringkali 7.5°–90°).
Opsi drive:
- Wave drive mengenergikan satu coil pada satu waktu—sederhana tetapi torsi lebih rendah.
- Full step mengenergikan kedua coil secara bersamaan—torsi lebih tinggi.
- Half step bergantian antara wave dan full step—menggandakan resolusi.
Pengkabelan unipolar (konfigurasi 4-, 6-, 5-, atau 8-kabel) memungkinkan penggunaan supply satu polaritas tetapi memerlukan lebih banyak output driver. Pengkabelan bipolar memberikan torsi lebih tinggi tetapi memerlukan driver yang lebih kompleks.
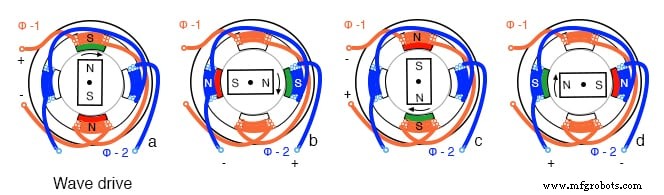
Urutan wave drive PM
Konstruksi umum: desain can-stack 24 kutub dengan 12 jari interdigitated per fasa, menghasilkan sudut step 15°.
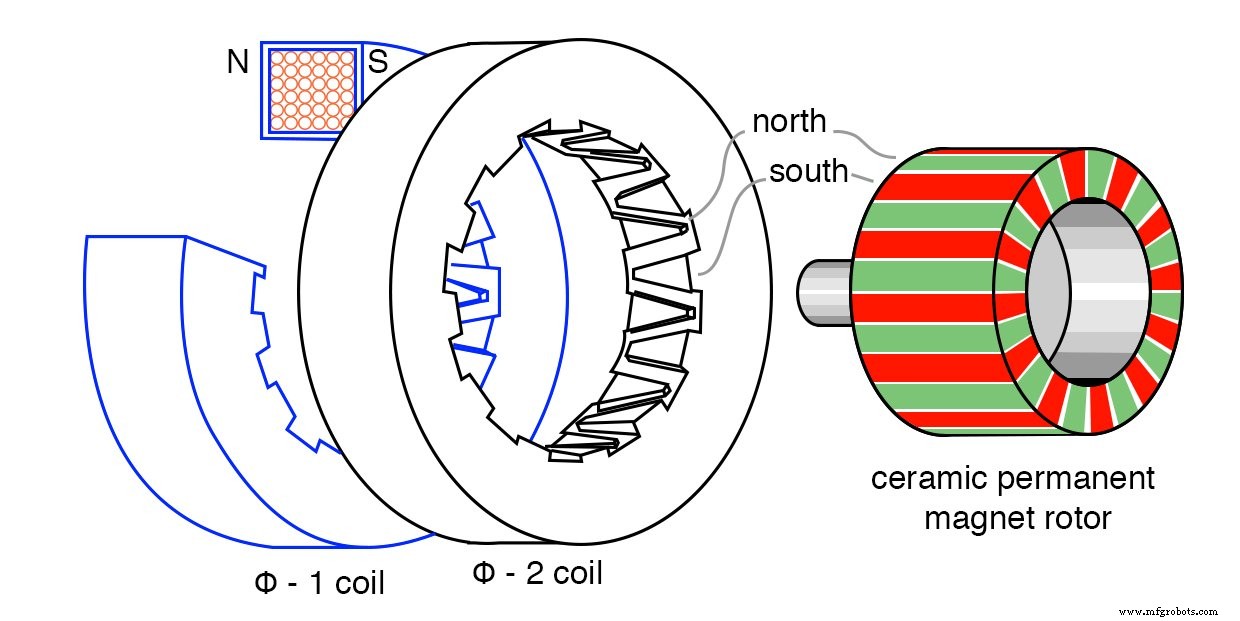
Motor stepper magnit permanen can-stack 24 kutub
Hybrid
Stepper hybrid menggabungkan gigi besi lembut dari motor reluktansi variabel dengan inti magnit permanen dari motor PM, menghasilkan sudut step yang sangat halus. Rotor memiliki gigi besi lembut radial yang di-offset setengah gigi, sementara stator memiliki gigi yang cocok. Dua fasa di-offset seperempat gigi, memungkinkan motor untuk berstep dalam 192 posisi per revolusi dalam contoh yang ditunjukkan.
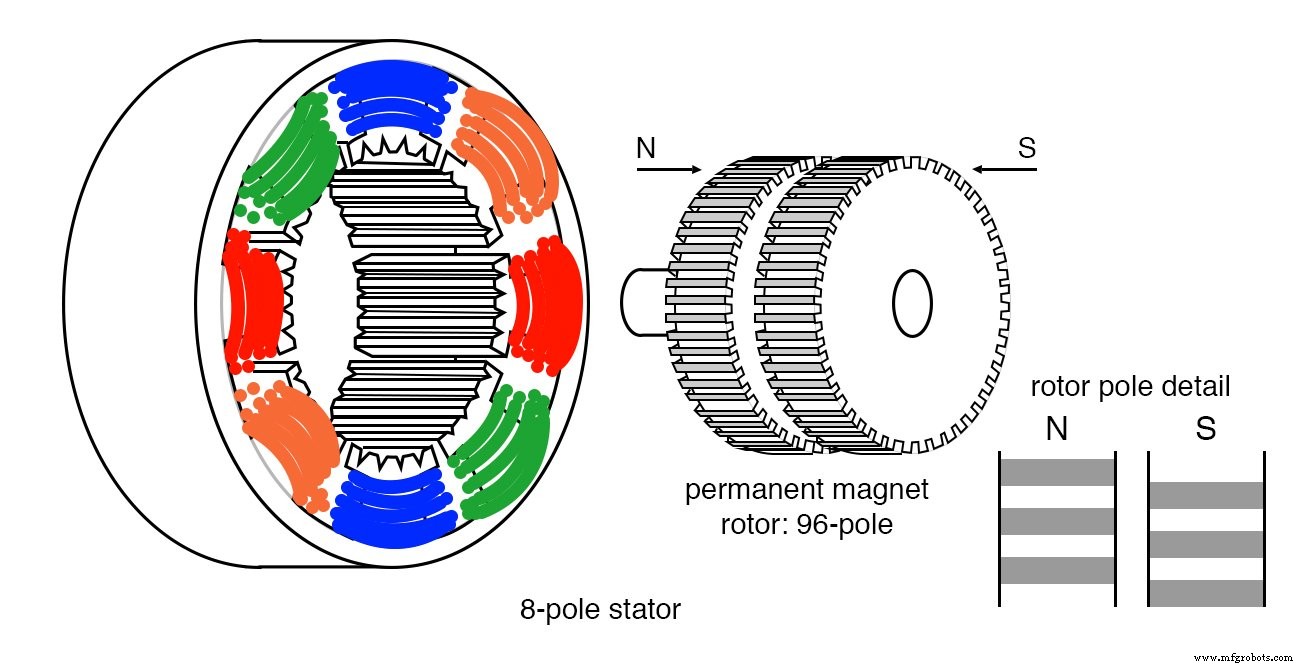
Motor stepper hybrid
Aplikasi
- Posisi kepala drive floppy dan hard drive awal.
- Printer dan mesin kopi (pengajuan kertas).
- Printer 3D, CNC router, dan lengan robotika di mana posisi presisi diperlukan.
- Elektronik konsumen (misalnya, gimbal kamera, mainan robotik).
Ringkasan
- Reluktansi variabel: rotor besi lembut, sudut step besar, tidak ada torsi detent.
- Magnit permanen: rotor ferit, konstruksi can-stack, sudut step sedang, torsi detent ada.
- Hybrid: gigi halus dan offset fasa memberikan sudut step terkecil dan resolusi tertinggi.
Memilih jenis yang tepat tergantung pada torsi, kecepatan, resolusi, dan keterbatasan biaya yang diperlukan.
Lembar Kerja Terkait



