Motor Selsyn (Synchro): Aplikasi, Jenis, dan Sistem Kontrol
Dalam sebagian besar motor induksi rotor lilin, gulungan rotor disingkat setelah mesin memulai. Dalam fase start-up, resistensi berseri membatasi arus inrush tinggi. Ketika dua motor berbagi resistensi memulai yang sama, mereka tetap tersinkron selama periode start-up. Fitur ini esensial untuk peralatan yang harus berputar bersama, seperti mesin cetak dan jembatan angkat.
Setelah motor sepenuhnya terlibat, gulungan rotor disingkat dan torsi sinkronisasi hilang. Semakin besar resistensi memulai, semakin kuat torsi sinkronisasi yang menjaga pasangan tetap sinkron.
Ketika resistansi memulai dihapus tetapi rotor tetap diparalelkan, motor tidak menunjukkan torsi memulai namun tetap mempertahankan torsi sinkronisasi yang besar. Pengaturan ini dikenal sebagai selsyn—singkat dari “self-synchronous.”
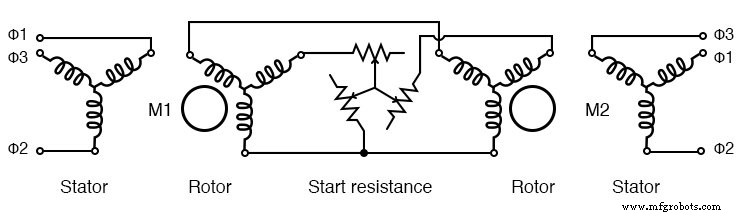
Memulai motor induksi rotor lilin dari resistansi bersama
Selama operasi, rotor selsyn dapat tetap diam sementara poros yang lain berputar dengan sudut θ. Kopling mekanis memastikan bahwa rotasi poros satu memaksa yang lain untuk mengikuti, dan setiap gesekan yang diterapkan pada satu sisi terasa di sisi lain. Meskipun ada selsyn multi-kilowatt yang besar, sebagian besar aplikasi menggunakan unit kecil hanya beberapa watt untuk indikasi posisi jarak jauh dalam instrumentasi.
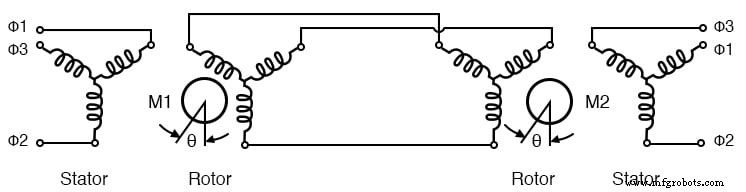
Selsyn tanpa resistansi memulai
Instrumentasi Synchros (TX & RX)
Instrumentasi synchros, juga disebut “synchros,” menggunakan rotor yang diinputkan oleh AC fasa tunggal yang berjalan paralel dengan stator tiga fasa. Stator tidak dienergikan secara eksternal; mereka menerima daya dari pasokan tiga fasa bersama yang memberi makan kedua unit.
Ketika rotor transmitter (TX) dan receiver (RX) berada pada sudut yang sama, tegangan yang diinduksi pada gulungan stator identik, dan tidak ada arus yang mengalir. Jika sudut poros menyimpang, perbedaan fase yang dihasilkan menyebabkan arus stator yang mengembangkan torsi, menyebabkan poros receiver mengikuti transmitter. Poros apa pun dapat diputar, tetapi receiver bertindak sebagai pengikut yang terkunci secara listrik.
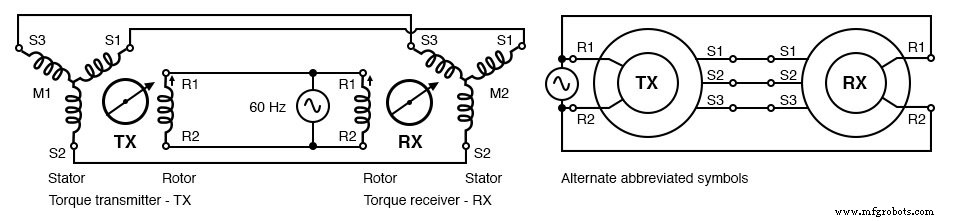
Synchros memiliki rotor yang diinputkan oleh fasa tunggal
Kedua TX dan RX secara listrik identik. Receiver biasanya mencakup demping inersia, sementara transmitter dapat digantikan oleh receiver jika diperlukan. Synchros paling sering digunakan untuk penginderaan posisi jarak jauh—misalnya, transmitter yang dipasang pada anten radar melaporkan orientasi anten ke indikator ruang kontrol. Mereka tersedia untuk pasokan daya 240 Vac 50 Hz, 115 Vac 60 Hz, 115 Vac 400 Hz, dan 26 Vac 400 Hz.
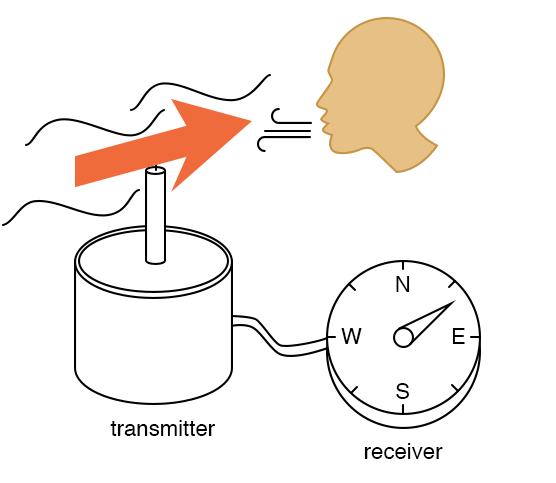
Aplikasi synchro: indikasi posisi jarak jauh
Transmitter-Receiver Diferensial (TDX & TDR)
Sebuah torque differential transmitter (TDX) memiliki rotor dan stator tiga fasa. Ia menerima input sudut poros dan input sudut listrik, menghasilkan sudut listrik gabungan pada output stator. Output ini dapat dirouten ke receiver untuk menampilkan jumlah atau selisih dari dua posisi sudut.
Misalnya, anten radar kapal TX mengenkode sudut anten relatif terhadap bahu kapal. Dengan menambahkan heading kapal dari girokompas melalui TDX, receiver dapat menampilkan bearing utara sejajar anten, terlepas dari orientasi kapal.
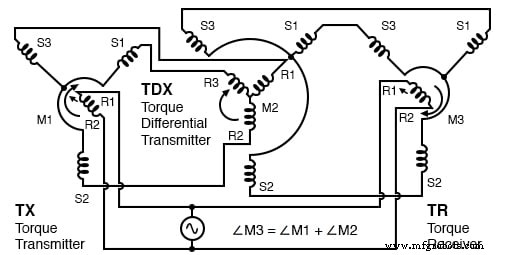
Torque differential transmitter (TDX)
Sebaliknya, sebuah torque differential receiver (TDR) menerima dua input sudut listrik dan menghasilkan jumlah atau selisih sudut pada porosnya. TDX adalah transmitter; TDR adalah receiver.
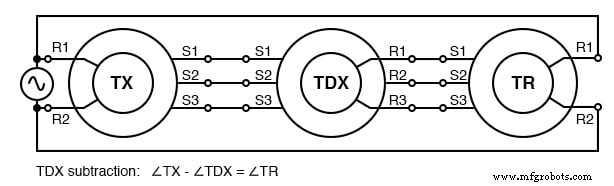
Pengurangan TDX
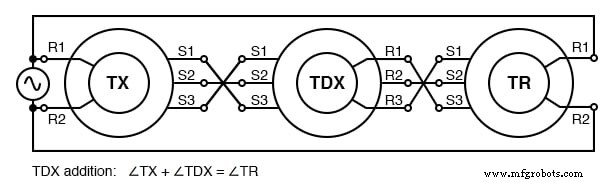
Penjumlahan TDX
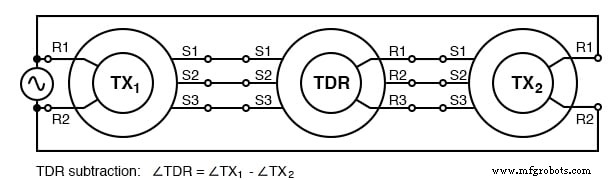
Pengurangan TDR
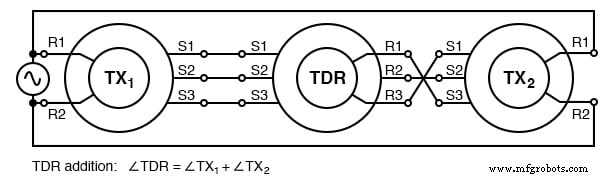
Penjumlahan TDR
Control Transformer (CT)
Control transformer adalah synchro transmitter khusus dengan rotor yang memiliki lebih banyak lilitan daripada TX atau RX standar. Ia sangat sensitif terhadap posisi null—ketika rotor pada sudut 90° terhadap medan magnet stator—menjadinya ideal untuk sistem umpan balik servo.
Berbeda dengan TX atau RX, CT tidak mentransmisikan torsi. Output rotornya adalah nol pada null; setiap penyimpangan menghasilkan tegangan error AC yang proporsional terhadap perpindahan sudut. Servo motor yang dikencangkan oleh sinyal error ini menyesuaikan poros hingga CT mencapai posisi yang diintensikan, menutup loop.
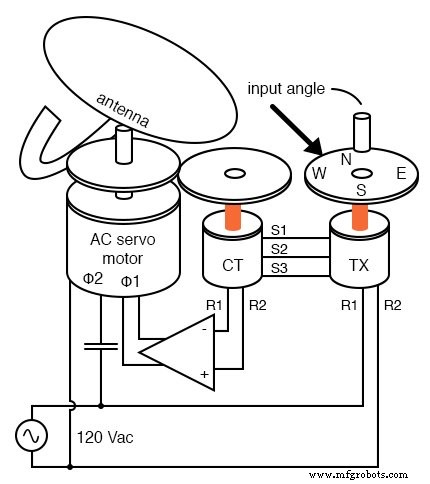
Control transformer (CT) mendeteksi null servo
Dalam aplikasi tipikal, TX menetapkan sudut anten yang diinginkan. CT, yang terhubung ke poros anten, merasakan sudut aktual dan memberi umpan balik ke amplifier servo, yang menggerakkan motor (seringkali motor servo 2-fasa AC) hingga CT null. Untuk beban berat, motor servo DC besar disukai karena efisiensi yang lebih tinggi dan kontrol kecepatan yang lebih mudah.
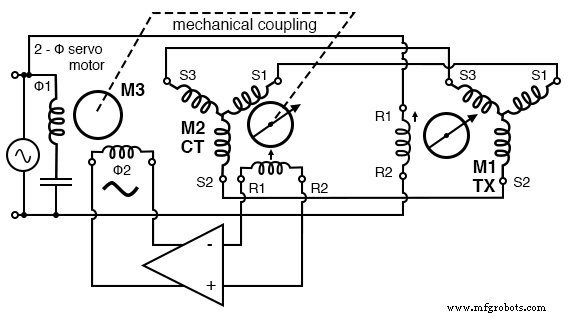
Servo menggunakan CT untuk merasakan null posisi anten
Aplikasi pesawat sering menggunakan komponen 400 Hz—TX, CT, dan servo motor—untuk mengurangi ukuran dan bobot rangkaian magnetik. Frekuensi yang lebih tinggi memungkinkan komponen menjadi lebih kecil sambil mempertahankan performa yang sama.
Resolver
Resolver mengubah sudut poros menjadi tegangan sinus dan kosinus. Ia memiliki dua gulungan stator yang berjarak 90° dan satu gulungan rotor yang diinputkan oleh AC. Ketika poros rotor berputar, stator menghasilkan tegangan yang proporsional terhadap sin(θ) dan cos(θ).
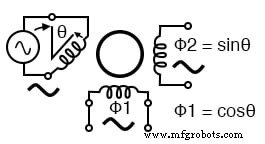
Resolver mengubah sudut poros menjadi sinus dan kosinus sudut
Resolver sangat berharga dalam sistem radar, di mana output jarak radar (tegangan gelombang sinus) dan sudut bearing (sudut poros) digabungkan untuk menghasilkan koordinat Cartesian (X, Y). Komponen X dan Y kemudian dapat ditampilkan pada peta. TX dapat diadaptasi untuk penggunaan resolver melalui transformator Scott-T, yang mengubah output tiga fasa TX menjadi pasangan kuadratur yang diperlukan.

Scott-T mengubah 3-fasa menjadi 2-fasa memungkinkan TX untuk melakukan fungsi resolver
Desain alternatif, seperti inductosyn, menawarkan resolusi yang lebih tinggi untuk aplikasi rotasi.
Poin Utama
- Sebuah synchro (atau selsyn) adalah trafo rotary yang mentransmisikan torsi poros.
- Torque transmitter (TX) mengubah sudut poros mekanis menjadi output listrik tiga fasa.
- Torque receiver (RX) mengubah sudut listrik tiga fasa menjadi torsi poros mekanis.
- Torque differential transmitter (TDX) menambahkan sudut listrik ke sudut poros, menghasilkan sudut listrik yang dijumlahkan.
- Torque differential receiver (TDR) menggabungkan dua sudut listrik menjadi torsi poros.
- Control transformer (CT) mendeteksi posisi null dan digunakan dalam loop umpan balik servo.
- Sebuah resolver mengeluarkan tegangan sin(θ) dan cos(θ) untuk pengukuran sudut yang presisi.
- Sebuah transformator Scott-T dapat mengubah output tiga fasa TX menjadi sinyal kuadratur gaya resolver.



