Memahami Sensor Time-of-Flight: Bagaimana Kamera 3D ToF Mengukur Jarak
Bagaimana sensor time of flight menentukan jarak? Pelajari lebih lanjut tentang kamera ToF menggunakan contoh kamera 3D.
Bagaimana sensor time of flight menentukan jarak? Pelajari lebih lanjut tentang kamera ToF menggunakan contoh kamera 3D.
Ada tiga teknologi citra 3D terkemuka yang bersaing untuk ruang di ponsel dan mobil Anda. Teknologi tersebut adalah citra stereoskopis, proyeksi cahaya terstruktur, dan kamera time-of-flight (atau ToF). Data yang dihasilkan oleh perangkat ini dapat memberikan deteksi pejalan kaki, otentikasi pengguna berdasarkan fitur wajah, deteksi gerakan tangan, dan memberi masukan algoritma SLAM (simultan lokalisasi dan pemetaan).
Dua pemain terbesar di ruang ini adalah ams dan Infineon. Saat tulisan ini dibuat, ams memiliki satu dari setiap jenis sensor dan Infineon hanya berfokus pada sensor time-of-flight.
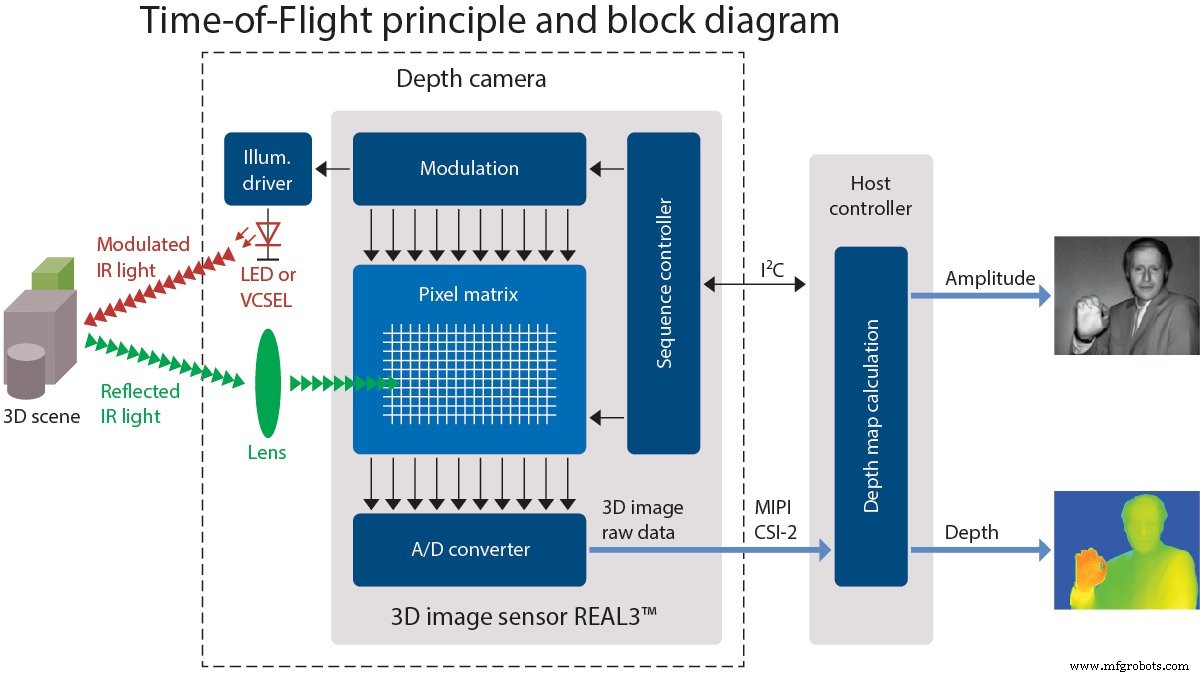
Artikel ini menjelaskan teknologi di balik sensor time-of-flight dengan fokus pada kit pengembangan kamera 3D “pico flexx” dari pmdtechnologies. (Sebelum Anda bertanya, baik "pico flexx" maupun "pmdtechnologies" ditampilkan dalam huruf kecil semua di situs web mereka.).
pico flexx dibangun di sekitar sensor citra 3D REAL3 yang dikembangkan bersama oleh Infineon dan pmd.

Citra 3D warna palsu dari tangan yang diambil dari pmdtec.com pada 29 April 2019. Warna dipetakan ke piksel individu berdasarkan jarak dari sensor ke tangan (merah adalah dekat, biru adalah jauh)
Perlu diperhatikan bahwa pmd menyediakan perangkat kepada kami untuk artikel ini.
Apa itu Sensor Time of Flight?
Sensor time of flight mengukur waktu yang dibutuhkan sesuatu untuk menembus jarak melalui medium. Biasanya, ini adalah pengukuran waktu yang berlalu antara emisi pulsa gelombang, refleksinya dari objek, dan kembali ke sensor ToF. Kamera time of flight adalah perangkat yang menggunakan pengukuran ToF untuk menentukan jarak antara kamera dan objek atau lingkungan, menciptakan citra yang dihasilkan dari titik-titik yang diukur secara individual.
Aplikasi kamera ToF termasuk sistem citra LiDAR scannerless berbasis laser, pencitraan dan pelacakan gerak, deteksi objek untuk visi mesin dan pengemudi otonom, pemetaan topografi, dan lainnya.
Namun bagaimana pengukuran ini dicapai?
Di bawah ini, saya telah merepresentasikan tiga cara untuk menggunakan waktu perjalanan untuk menentukan jarak.
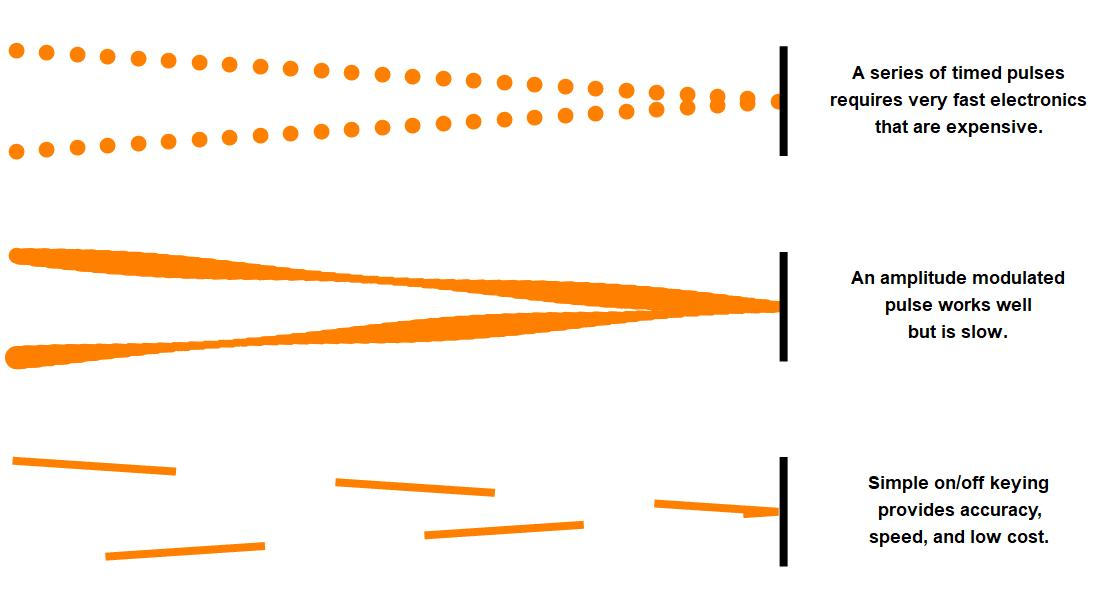
Metode menggunakan waktu perjalanan untuk menentukan jarak
Di bagian atas gambar, Anda dapat melihat metode pertama, yaitu mengirim pulsa dan mengukur interval waktu sampai mereka kembali setelah refleksi.
Di tengah gambar menunjukkan metode kedua, di mana Anda dapat memodulasi amplitudo sumber cahaya dan mencatat pergeseran fase gelombang yang dipantulkan.
Di bagian bawah gambar mewakili metode ketiga, transmisi gelombang persegi 50% siklus kerja dan mencatat jumlah cahaya yang kembali yang tiba dalam interval tertentu.
Kamera ToF Presisi Tingkat Milimeter
Cahaya dan gelombang radio berjalan hampir 300.000.000.000 mm/detik, yang berarti ~3,3 ps untuk gelombang untuk menembus 1 mm (dan 3,3 ps lagi untuk kembali). Itu berarti, jika Anda ingin perangkat yang dapat mencitrakan semua objek di ruang Anda dan Anda ingin resolusi ~1 mm, elektronika timing Anda akan memerlukan resolusi pikosekon. Itu berarti kecepatan jam ratusan GHz.
Tidak mudah atau hemat biaya untuk merancang rangkaian elektronik yang beroperasi pada frekuensi tersebut, jadi desainer harus menemukan cara untuk bekerja pada frekuensi lebih rendah jika mereka berharap dapat membawa perangkat yang terjangkau ke ruang konsumen.
Ada dua metode umum untuk mencapai presisi tingkat milimeter sambil bekerja pada frekuensi sub-GHz yang wajar:
- Mengaitkan pergeseran fase gelombang sinusoidal yang dimodulasi ke jarak
- Menggunakan pergeseran fase gelombang persegi 50% siklus kerja dan tegangan diferensial untuk menentukan jarak
Dalam bagian di bawah, kita akan melihat kedua metode ini dengan lebih detail.
Menentukan Jarak dengan Pergeseran Fase Gelombang Amplitudo-Modulasi
Katakanlah Anda ingin memetakan kantor kecil atau ruang tamu besar dengan dimensi panjang maksimum 15 m. Untuk menentukan frekuensi operasi yang sesuai untuk panjang itu, gunakan $$c=\lambda \cdot f$$ di mana c adalah kecepatan cahaya (c=3x10⁸ m/s), λ adalah satu panjang gelombang (λ=15 m), dan ƒ adalah frekuensi. Dalam contoh ini, ƒ=20 MHz, yang merupakan frekuensi yang relatif mudah untuk bekerja.
Semua dimulai ketika cahaya terang memiliki outputnya dimodulasi dengan sinyal sinusoidal 20 MHz. Gelombang cahaya akhirnya akan mencapai objek atau dinding dan akan memantul serta berbalik arah. Versi yang lebih redup dari cahaya asli yang dimodulasi akan kembali ke penerima. Kecuali objek berada tepat kelipatan bulat 15 meter, fase akan bergeser oleh sejumlah.
Pergeseran fase dapat digunakan untuk menghitung jarak yang ditempuh gelombang.

Jika Anda dapat mengukur sudut fase dengan akurat, Anda dapat menentukan dengan akurat jarak objek yang memantulkan dari sensor/penerima.
Bagaimana Mengukur Sudut Fase Sinusoid
Jadi, bagaimana Anda mengukur sudut fase sinusoid dengan cepat? Ini melibatkan pengukuran amplitudo sinyal yang diterima pada empat titik yang sama jarak (yaitu, pemisahan 90° atau 1/4 λ).
$$\varphi=ArcTan \left ( \frac{A_1-A_3}{A_2-A_4} \right )$$
Saya telah mencoba untuk mengilustrasikan hubungan antara pengukuran dan sudut fase di bawah ini. Rasio antara selisih A1 dan A3 dan selisih A2 dan A4 sama dengan tangen dari sudut fase. ArcTan sebenarnya adalah fungsi arc-tangent dua argumen yang memetakan kuadran yang sesuai dan mendefinisikan ketika A2=A4 dan A1>A3 atau A3>A1 sebagai 0° atau 180°, masing-masing.

Klik diagram untuk melihat gambar yang lebih rumit yang menggambarkan bagaimana selisih variabel A1, A2, A3, dan A4 cocok pada lingkaran satuan.
Dalam ilustrasi di atas, di sebelah kiri jauh grafik ada dua garis angka vertikal yang menunjukkan hasil pengurangan A1 dan A3 (direpresentasikan sebagai kuning gelap) dan A2 dan A4 (direpresentasikan sebagai biru). Nilai yang diukur ditunjukkan sebagai garis vertikal dalam grafik sinusoid di tengah.
Catat bahwa grafik ini tidak mengakibatkan refleksi (yang akan menggeser semuanya 180° secara efektif).
Menentukan Frekuensi Operasi untuk Jarak yang Diberikan
Kembali ke contoh kita, jarak ke target ditentukan dengan persamaan:
$$d=\frac{c \cdot \varphi}{4 \pi \cdot f}$$
Di mana c adalah kecepatan cahaya, phi (φ) adalah sudut fase (dalam radian), dan ƒ adalah frekuensi modulasi.
Mengukur waktu penerbangan sebenarnya memerlukan elektronik 333 GHz. Metode ini memerlukan maksimum 4x frekuensi modulasi, yang dalam kasus ini adalah 4x20 MHz=80 MHz. Ini adalah pengurangan sumber daya yang luar biasa. Tetapi Anda akan senang tahu bahwa beberapa insinyur cerdas menemukan cara untuk mengurangi frekuensi maksimum lebih lanjut.
Menentukan Pergeseran Fase melalui Pengukuran Tegangan Diferensial Kapasitor Terisi
Skenario pengukuran berikutnya melibatkan sumber cahaya stroboskopik dan sensor citra CMOS dengan dua kapasitor per piksel.
Sumber jam menghasilkan gelombang persegi 50% siklus kerja dan gelombang persegi ini mengontrol sumber cahaya strobing terang, serta koneksi ke kapasitor penyimpanan muatan di dalam setiap piksel.
Contoh sistem seperti itu direpresentasikan dalam gambar di bawah ini:
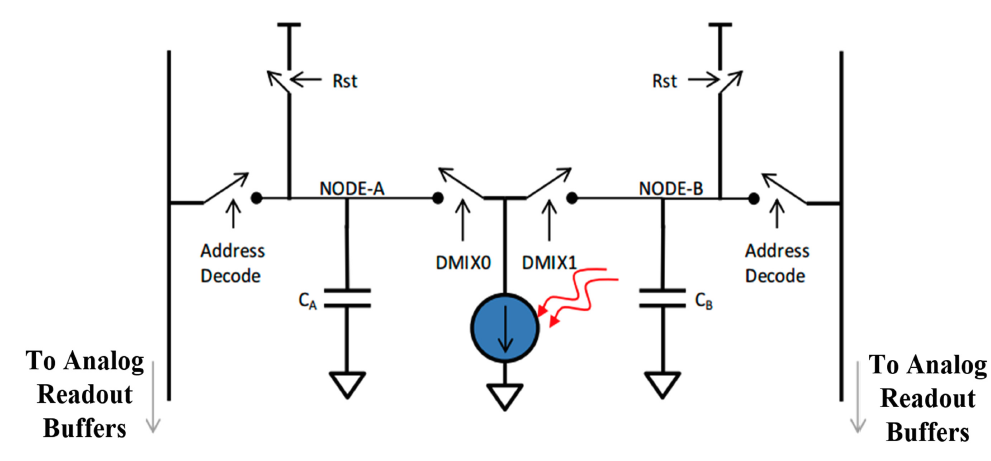
Gambar dari “A Fast Calibration Method for Photonic Mixer Device Solid-State Array LiDARS” Ini menunjukkan piksel CMOS dengan dua kapasitor penyimpanan muatan yang bergantian terhubung untuk mencatat cahaya yang masuk.
Cahaya meninggalkan sumber, memantul dari objek, dan mengenai piksel tempat akan dicatat sebagai muatan dalam kapasitor CA atau CB yang ditunjukkan di atas. Kapasitor bergantian terhubung ke piksel pada frekuensi yang sama dengan sumber penerangan, menggunakan sumber jam yang sama.
Pengaturan cerdas ini berarti bahwa muatan diferensial dalam kapasitor berhubungan langsung dengan pergeseran fase. Dan fase ditentukan oleh panjang gelombang dan jarak ke target dan kembali.
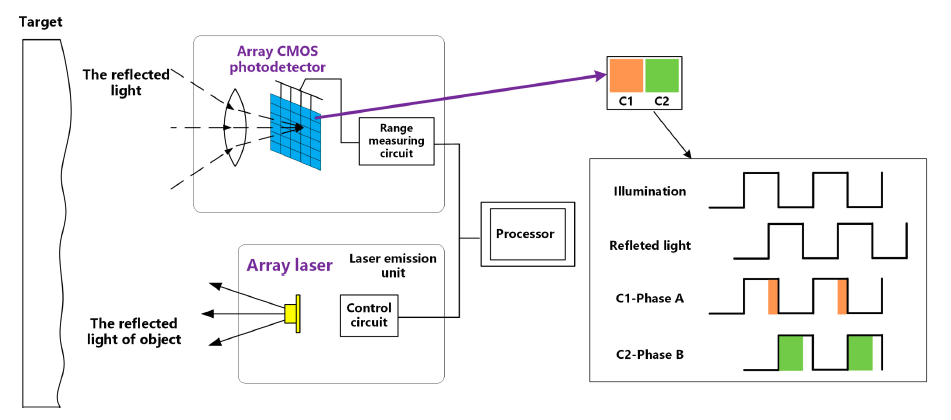
Gambar dari “A Fast Calibration Method for Photonic Mixer Device Solid-State Array LiDARS”
Subjek dapat diiluminasi untuk sebanyak siklus yang diperlukan untuk mengisi kapasitor. Selama jarak konstan, proporsi muatan akan tetap sama
Sensor Time of Flight dalam Aksi
Seberapa baik metode ini bekerja? Lebih baik dari yang Anda kira.
Sensor yang disediakan kepada AAC, dikombinasikan dengan perangkat lunak pendamping, memiliki kemampuan untuk merekam hingga 45 fps. Pada refresh rate yang lebih rendah, sistem dapat dengan mudah mencitrakan kerutan pada kemeja.
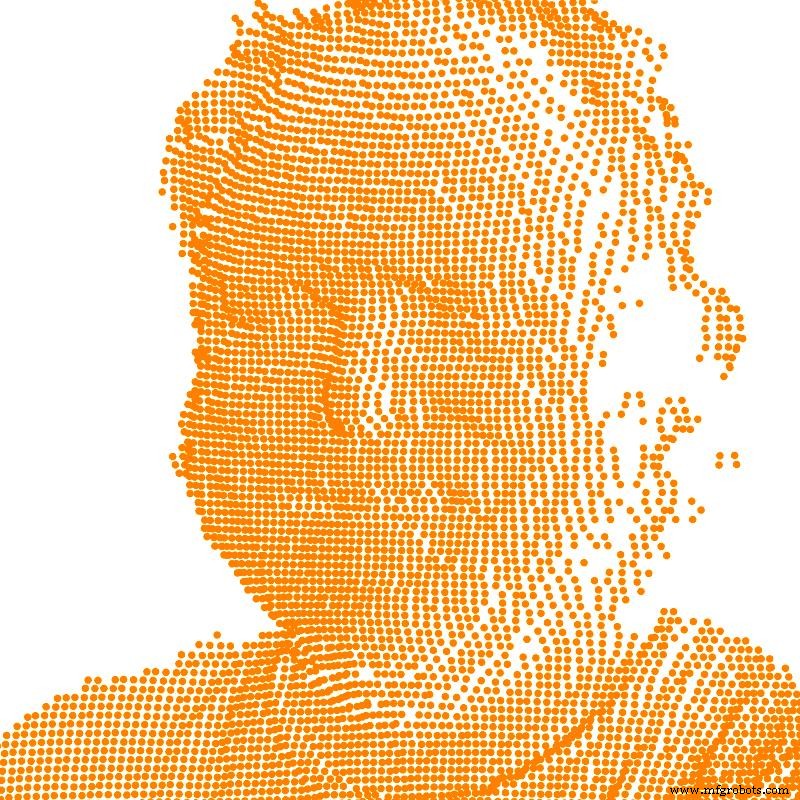
Gambar di atas memplot lokasi titik (x,y,z) setiap piksel yang tertangkap dari kamera pico flexx pmd.
Data kedalaman saja sulit divisualisasikan sendirian. Jadi citra kedalaman sering dikombinasikan dengan foto, atau ditampilkan menggunakan warna palsu untuk memungkinkan interpretasi scene yang lebih mudah.
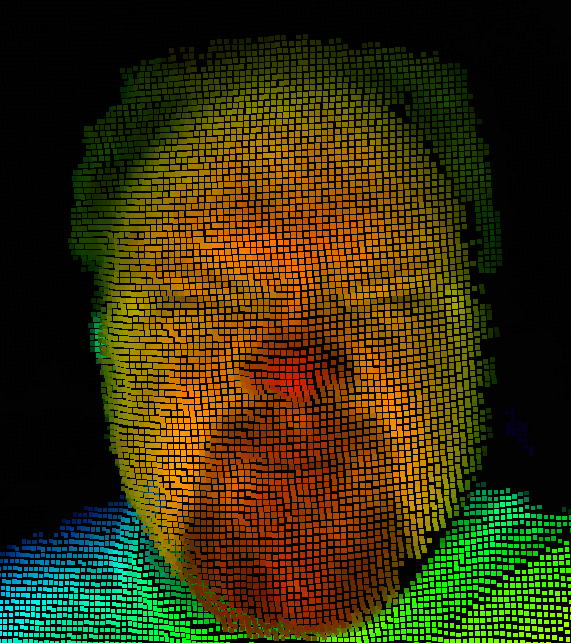
Overlay kedalaman warna palsu dari citra resolusi rendah membuatnya lebih mudah untuk menafsirkan scene. Gambar penulis goober ditangkap dengan perangkat lunak Royal Viewer pmd dan kit pengembangan 3D CamBoard pico flexx.
Sensor time of flight dapat digunakan dalam berbagai aplikasi, termasuk menciptakan peta 3D lingkungan saat menggabungkan fisika yang cerdas dengan teknik.
Apakah Anda pernah menggunakan kamera 3D dalam pekerjaan Anda? Apa yang dapat Anda katakan kami tentang keterbatasan desain penggunaan sensor time of flight? Bagikan pengalaman Anda dalam komentar di bawah.



