Panduan Lengkap Mobil Otonom: Teknologi, Tingkat Otonomi, dan Model Saat Ini
Tidak lama lagi, terasa sangat futuristik bagi kita untuk tidak harus secara fisik mengemudi agar mobil kami bisa membawa kita dari titik A ke titik B tanpa harus mengambil kendali, tetapi hari itu lebih dekat dari yang kita pikirkan.
Dalam blog hari ini kami memberitahu Anda apa itu mobil otonom, teknologi apa yang membuat mobil otonom, apa klasifikasinya berdasarkan tingkat otonomi dan model-model saat ini yang menggabungkan teknologi ini. Mari kita mulai? Atau lebih tepatnya "Start KITT".
Apa itu mobil otonom?
Mobil otonom adalah mobil yang, dengan serangkaian sensor dan logika komputer, mampu menafsirkan dunia di sekitarnya dan mengemudi di dalamnya seperti manusia akan melakukan tanpa intervensi Anda atau dengan bantuan parsial Anda.
Sensor ini memungkinkan untuk mendapatkan informasi tentang lokasi kendaraan lain, posisi mereka, jarak dan lintasan tempat mereka sedang berjalan. Ini, bersama dengan informasi GPS dan peta yang cukup akurat, menunjukkan kepada mobil posisi dan elemen di sekitarnya setiap saat. Dalam beberapa kasus, ini juga memungkinkan adaptasi terhadap kondisi cuaca.
Teknologi yang membuat mobil menjadi otonom
Berbagai teknologi sedang digunakan untuk pengembangan mobil otonom. Kami menjelaskan yang paling banyak digunakan:
Misalnya, navigasi melalui kamera yang terletak di sekitar kendaraan yang digunakan oleh Tesla. Sistem pengemudi otonom ini didasarkan pada kombinasi 8 kamera, 12 sensor pendukung ultrasonik dan radar depan. Secara keseluruhan, mobil mampu "melihat" lingkungan dan menafsirkannya seperti orang lain, tetapi dengan refleksi yang lebih baik.
Sistem lain yang digunakan oleh perusahaan seperti Google, Ford, Toyota / Lexus, Nissan atau Volkswagen adalah LIDAR. LIDAR adalah pemancar sinar laser berputar, yang biasanya terletak di atap kendaraan dan bertanggung jawab untuk merekonstruksi lingkungan 360 derajat di sekitar kendaraan. Melalui emisi sinar ini dan refleksinya, mampu membuat peta digital dari rintangan dalam jangkauan, dan bersama dengan sensor pendukung seperti kasus sebelumnya (ultrasonik, radar) menafsirkan dan bertindak secara berurutan.
Selain sistem utama yang telah disebutkan (kamera, LIDAR), teknologi pendukung juga digunakan yang digunakan untuk meningkatkan informasi yang ditangkap, jenis sinyal lain yang memberikan penilaian lengkap dari lingkungan.
Teknologi ini adalah sensor ultrasonik yang digunakan untuk jarak dekat, tetapi karena biayanya rendah, memungkinkan untuk memiliki sensor perimeter tidak hanya untuk navigasi kendaraan, tetapi untuk keamanan saat memarkirnya.
Sistem lain yang umum adalah radar, yang, berbeda dengan LIDAR, memancarkan gelombang radio yang memantul dari objek dan cenderung bekerja lebih baik dalam kondisi cuaca buruk.
Klasifikasi mobil otonom berdasarkan tingkat otonomi
Mobil otonom diklasifikasikan berdasarkan tingkat otonominya, yaitu, derajat kemandirian mobil terhadap pengemudi.
Klasifikasi pertama dalam hal ini ditetapkan oleh NHTSA pada tahun 2013, agensi keselamatan transportasi AS, melalui skala 0 hingga 4.
Seiring berkembangnya sistem, klasifikasi baru dan cara mengevaluasinya muncul, sampai metode saat ini yang digunakan dalam praktik semua kasus, dan yang paling umum, telah tercapai. Kami berbicara tentang standar SAE J3016, revisi terakhirnya dilakukan pada tahun 2016.
Klasifikasi ini mencoba untuk mengelompokkan semua yang telah muncul di berbagai negara, memberikan panduan evaluasi yang direkomendasikan, tetapi yang dapat digunakan atau tidak oleh setiap merek sesuai dengan kepentingan mereka.
Panduan ini menetapkan 6 tingkat pengemudi otonom, yang berkisar dari 0 hingga 5. Tingkat-tingkat ini hanya menetapkan kapasitas minimum yang harus dimiliki kendaraan untuk mencapai masing-masing tingkat, dan fungsi yang harus diotomatisasi.
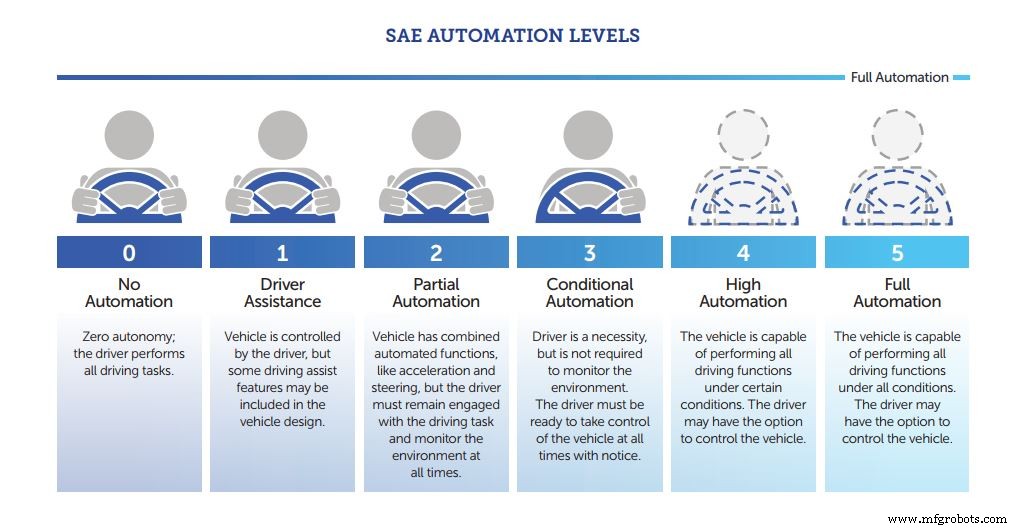
- Tingkat 0. Tanpa otomatisasi sama sekali.
- Pengemudi 100% bertanggung jawab atas semua elemen dan persyaratan pengemudi.
- Tingkat 1. Bantuan pengemudi dasar.
- Kendaraan memiliki elemen dasar yang membantu atau membebaskan pengemudi dari tugas sederhana.
- Itu dapat menjadi otomatisasi kecepatan atau pemeliharaan lintasan, tetapi hanya salah satunya.
- Semua tugas lainnya tetap menjadi tanggung jawab pengemudi.
- Tidak ada sistem deteksi otomatis untuk rintangan, objek atau peristiwa saat berkendara.
- Bantuan hanya dapat digunakan dalam kondisi ideal.
- Tingkat 2. Otomatisasi parsial.
- Bahkan kecepatan dan pemeliharaan lintasan diotomatisasi.
- Pengemudi dibebaskan dari fungsi yang terkait dengan gerakan kendaraan.
- Tidak ada sistem deteksi otomatis untuk rintangan, objek atau peristiwa saat berkendara.
- Bantuan hanya dapat digunakan dalam kondisi ideal.
- Tingkat 3. Otomatisasi bersyarat pengemudi.
- Seperti dalam kasus sebelumnya, kecepatan dikontrol baik dengan jalur pengemudi otonom.
- Sudah ada sistem untuk mendeteksi objek dan situasi berkendara, serta rintangan.
- Sistem dapat beroperasi tanpa interaksi pengemudi kecuali sistem memintanya atau ada situasi yang berpotensi berbahaya yang memerlukan intervensi mereka. Pemberitahuan ini harus diberikan jauh sebelum waktu agar pengemudi memiliki waktu untuk bereaksi.
- Hanya diizinkan untuk digunakan di bawah kondisi tertentu.
- Tingkat 4. Otomatisasi kasus penuh pengemudi.
- Seperti dalam kasus sebelumnya, kecepatan dikontrol baik dengan jalur pengemudi otonom.
- Ada cukup sensor untuk memberikan respons kompleks terhadap situasi dan rintangan, bereaksi sepenuhnya terhadapnya.
- Kendaraan memiliki sistem alternatif jika sistem utama gagal atau tidak mampu mengambil kendali. Sistem alternatif ini tidak memungkinkan semua fungsi berkendara, tetapi memungkinkan cukup untuk mengemudi kendaraan ke area aman untuk berhenti.
- Mungkin ada situasi di mana sistem tidak berfungsi dengan baik dan Anda tidak dapat berkendara.
- Tingkat 5. Otomatisasi lengkap.
- Seperti dalam kasus sebelumnya, kecepatan dikontrol baik dengan jalur pengemudi otonom.
- Respons terhadap peristiwa berkendara atau rintangan yang tidak terduga diotomatisasi sepenuhnya.
- Ada sistem cadangan yang mampu mengambil kendali hingga kendaraan berhenti.
- Tidak ada keterbatasan untuk penggunaan sistem dan dapat digunakan dalam kondisi apa pun, seperti manusia.
- Kehadiran orang di dalam kendaraan tidak diperlukan.
Model mobil otonom saat ini
Kami dapat menemukan lebih dan lebih model mobil otonom di pasar, dengan berbagai tingkat otonomi. Dalam klasifikasi yang diberikan di atas, kami dapat menemukan kasus-kasus kendaraan dari berbagai tingkat.
Pada tingkat 0, hampir semua model yang ada di pasar, baik yang ekonomis maupun lama, yang tidak memiliki bantuan sama sekali dan memerlukan tindakan 100% dari pengemudi. Juga termasuk dalam kelompok ini adalah yang memiliki bantuan seperti rem darurat atau pemeliharaan lintasan atau kecepatan.
Jika kendaraan ini menambahkan fungsi cruise control adaptif, kita akan berbicara tentang tingkat 1, karena mampu memelihara jarak terhadap kendaraan di depannya secara otomatis. Juga termasuk yang menggabungkan kapasitas parkir bantu jika hanya bertindak pada pengubahan roda. Dalam kategori ini juga ada sejumlah besar kendaraan di pasar.
Pada tingkat 2 ada lebih sedikit model yang terkandung dalam kategori ini. Mereka adalah sistem yang diarahkan untuk digunakan di jalan tol, yang jauh lebih rumit yang memungkinkan reaksi otomatis terhadap kondisi lalu lintas, yang bahkan dapat berhenti dalam macet.
Merek-merek paling representatif dengan sistem semacam ini mungkin Mercedes-Benz (Drive Pilot), Nissan (ProPilot), Volvo (Pilot Assist), Audi atau BMW. Terakhir, jika sistem bantuan parkir juga mengontrol throttle, mereka juga termasuk dalam tingkat ini.
Dalam tingkat 3 pengemudi otonom, kasus merek atau model yang menggabungkannya cukup diskrit. Yang paling terkenal adalah Tesla dengan Autopilot-nya, yang memungkinkan Anda untuk memprediksi kondisi lalu lintas di jalan dan bahkan berganti lintasan untuk mengabrak tanpa intervensi pengemudi, tanpa membatasi fungsionalitasnya pada jalan tol.
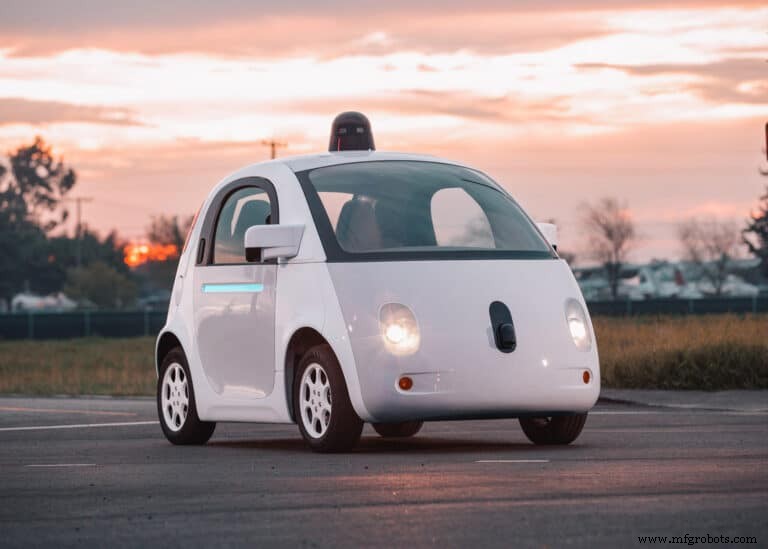
Untuk otonomi tingkat 4 sangat sulit untuk menemukan model komersial, karena, meskipun banyak di antaranya sedang dikembangkan, belum dikomersialkan. Yang paling penting adalah dari Google, yang telah mengakumulasi banyak kilometer berkendara secara otonom dan semakin deat dengan menjadi kenyataan.
Seperti dalam kasus sebelumnya, hanya ada prototipe kendaraan dengan tingkat 5, dan yang paling maju adalah sekali lagi dari Google. Ada varian dari model ini tanpa stir dan pedalan, yang telah diuji untuk tur pendek dan dalam kondisi ideal.
Perkiraan masa depan tentang mobil otonom
Sulit untuk meramalkan bagaimana evolusi sistem ini akan maju, karena setiap merek membagikan garis waktu mereka dengan cara yang sangat eteris. Yang jelas adalah bahwa implementasi pengemudi otonom harus berjalan seiring dengan kesadaran pengemudi, untuk menghindarel kecelakaan karena pengemudi tidak memperhatikan peristiwa yang mungkin terjadi.
Sekarang, diharapkan bahwa pada tahun 2025 mayoritas besar model dengan otonomi hingga tingkat 3 akan dirilis, yang akan membantu mendasarkan legislasi baru yang harus berjalan seiring dengan kemajuan ini.
Sejak musim panas ini PBB telah menandatangani peraturan untuk membatasi penggunaan kendaraan otonom tingkat 4 dan 5 dan mencegah mereka beroperasi di dekat pejalan kaki. Menurut dokumen ini, untuk saat ini sistem ini (tingkat 4 dan 5) hanya dapat diaktifkan di jalan raya tempat pejalan kaki, sepeda atau lalu lintas serupa tidak diizinkan.
Harus ada pemisahan fisik antara arah gerakan, dengan kecepatan yang terbatas pada 60 km/jam. Terakhir, akan wajib bahwa semua penumpang duduk dengan benar dan dengan sabuk pengaman dipasang.
Apakah Anda ingin mengimplementasikan AGV dalam salah satu Proyek Anda? Hubungi kami!



