Sepatu Smart Self-Lacing dengan Penambahan Energi Terpadu
Komponen dan Perlengkapan
| Sensor Piezo ControlEverything.com | 1 |
| Dioda (n4001) | 1 |
| Power Bank | 1 |
| Lembar Akrilik | 1 |
| LED (generik) | 1 |
| Saklar Geser | 1 |
| Arduino 101 | 1 |
| Arduino MKR Fox 1200 | 1 |
Aplikasi dan Layanan Online
Aplikasi Kesehatan
Tentang Proyek Ini
Saya memulai proyek ini untuk pameran ilmu pengetahuan dan membuat proyek ini saya mendapatkan pengalaman tentang servo Arduino dan banyak hal lagi. Dan saya yakin Anda akan menikmati pembuatan proyek ini.
Langkah 1: Komponen yang Dibutuhkan
Untuk Menghasilkan Listrik:
Untuk Auto-Lacing:
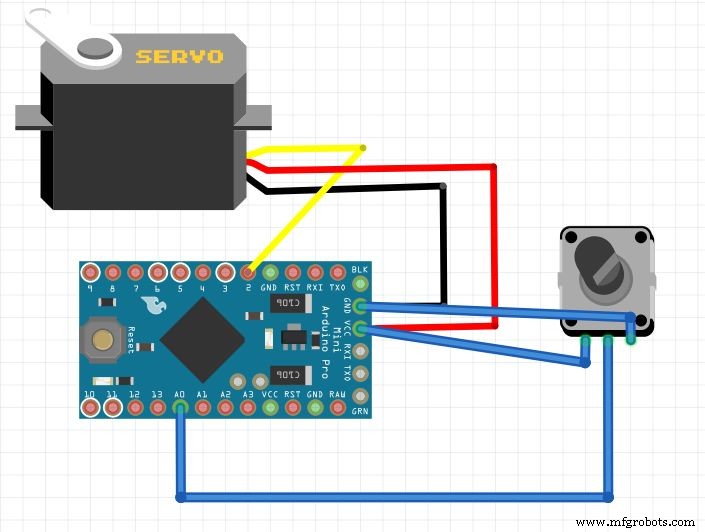
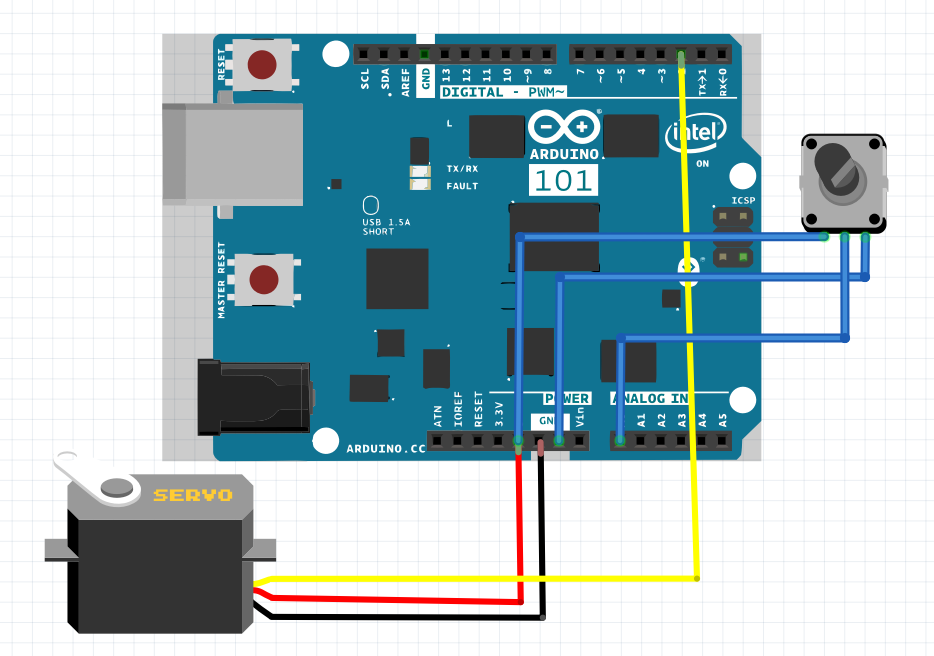
- Arduino Pro Mini 5V atau Arduino 101 atau MKRFOX1200
- Modul Konverter USB 2.0 ke TTL UART Serial CP2102 (Jika Anda menggunakan Arduino 101 atau MKRFOX1200 Anda tidak membutuhkan ini)
- Servo (lebih dari 10 kg torsi)
Untuk Penghitung Langkah:
Langkah 2: Menghasilkan Listrik
Saya membuat dasar akrilik untuk Piezo untuk menempel di atasnya dan pastikan untuk membor lubang di bawah setiap Piezo karena Piezo perlu tegangan dan kompresi untuk menghasilkan listrik. Dan tempelkan sepotong busa atau bahan serupa.
Sambungkan semua elemen Piezo secara paralel.
Penyejahtera mengubah arus AC menjadi arus DC.
Langkah 3: Auto Lacing
Gunakan mesin bor atau dremel untuk membuat lubang di sepatu. Dan zip tie untuk mengarahkan tali sepatu ke arah servo.
Anda dapat menggunakan hal berbeda untuk mengarahkan tali sepatu tetapi saya tidak dapat menemukan apa-apa selain zip tie. Saya menggunakan kode servo knob Anda juga dapat menggunakan kode berbeda untuk mengontrol servo. Anda perlu mengetahui dasar-dasar untuk memrogram Arduino Pro Mini atau Arduino 101 atau cari di Google yang Anda gunakan. (Saya tidak mampu membeli Arduino 101 jadi saya membuat proyek saya dengan pro mini tetapi akan bekerja dengan keduanya)
Kode
FYQPAKLIW6PQ6C4.txt
Langkah 4: Penghitung Langkah
Saya menggunakan penghitung tally untuk menghitung langkah. Ketika Anda membuka jenis penghitung tally ini Anda dapat menambahkan dua kabel ke dua terminal tombol hitung dan menambahkan tombol push (Tetapi ini hanya di satu sepatu). Jadi Anda akan membutuhkan aplikasi ini yang saya buat untuk memasukkan nomor pada penghitung dan berat badan Anda. Dan aplikasi akan menghitung kalori yang dibakar secara rata-rata, jarak (dalam km) dan tentu saja langkah-langkah.
Dan saya tidak mengambil foto saat saya membuat proyek ini karena saya tidak tahu tentang tutorial.
F94YI9GIW6PNCKA.apk
Langkah 5: Menambahkan Beberapa LED
Di sini saya menambahkan 3 LED secara paralel dengan saklar dan menggunakan power bank untuk menyanggunya.
Keuntungan Sepatu Pintas:
- Ini menghasilkan listrik jadi kita dapat men-charge ponsel kita. Dan itu sangat membantu saat kita pergi berjalan kaki.
- Auto lacing membantu anak-anak yang tidak tahu cara mengikat tali sepatu dan orang tua yang memiliki masalah pinggang.
- Penghitung langkah membantu pelari dan jogger. Dan orang yang sedang diet juga karena aplikasi menunjukkan kalori yang dibakar.
- Dan lampu akan berguna untuk melihat di gelap.
Anda selalu dapat bertanya di kolom komentar. Dan jika Anda suka proyek ini silakan Like. Terima kasih!
Langkah 6: Berikut Ini Video Kerja Penuh!
Jika Anda tidak dapat melihat video di aplikasi seluler klik di sini: Link
Saya ingin membuat versi yang lebih baik tetapi saya tidak mampu melanjutkan proyek lebih lanjut jadi jika ada yang ingin membantu silakan hubungi saya. Terima kasih!
Kode
Kode untuk diunggah ke pro mini atau arduino 101
#include <Servo.h> Servo myservo; // create servo object to control a servo int potpin = 0; // analog pin used to connect the potentiometer int val; // variable to read the value from the analog pin void setup() { myservo.attach(2); // attaches the servo on pin 2 to the servo object } void loop() { val = analogRead(potpin); // reads the value of the potentiometer (value between 0 and 1023) val = map(val, 0, 1023, 0, 180); // scale it to use it with the servo (value between 0 and 180) myservo.write(val); // sets the servo position according to the scaled value delay(15); // waits for the servo to get there }
Skematik