Platform pemrograman yang kompatibel dengan Arduino.
Tentang Proyek Ini
Deskripsi: Pemilah ini dapat memisahkan sampah kering dan sampah basah dengan sukses.
Catatan: Ini tidak dapat memisahkan plastik atau logam. Untuk itu Anda harus menggunakan sensor dan modul tambahan
Konstruksi:
1. Saya telah menggunakan 2 lembar akrilik sebagai tubuh pemilah saya
2.Motor servo digunakan sebagai aktuator yang akan berputar tergantung pada jenis sampah (kering atau basah)
3. Saya telah menggunakan penggaris alat tulis sangat murah sebagai poros motor servo saya. Ini menghubungkan basis atas dan motor servo. Saya menggunakan pistol air panas untuk menempelkannya.
Catatan: Anda juga dapat menggunakan feviquick sebagai lem Anda tetapi berisiko jadi gunakan dengan hati-hati.
4.Sensor kelembaban dipasang pada bagian atas pemilah sehingga ketika sampah dimasukkan langsung mendarat di sensor. Ada juga sensor sentuh di sampingnya untuk mendeteksi sampah kering. Ini menyelesaikan konstruksi proyek ini.
Mengapa Sensor Sentuh saat Sensor Kelembaban Saja Dapat Mengklasifikasi Jenis Sampah?
Ya benar bahwa kelembaban dapat mengklasifikasi sampah basah. tetapi tidak dapat mengklasifikasi sampah kering. mengapa? bayangkan Anda ingin memiliki keadaan netral ketika tidak ada sampah yang diletakkan di sensor. Tidak seberapa keras Anda mencoba Anda tidak akan dapat mencapai keadaan netral ini. Sensor kelembaban akan selalu dalam keadaan kering secara default yang akan menghasilkan pemilah selalu miring ke salah satu sisi. Untuk mengatasi masalah ini Sensor Sentuh digunakan.
Implementasi Langkah demi Langkah:
Langkah 1: Seperti yang ditunjukkan pada gambar di atas kumpulkan 2 lembar akrilik. Anda dapat mendapatkan lembar ini di toko lokal atau memesan secara online melalui amazon.
Langkah 2: Buat lubang di lembar akrilik seperti yang ditunjukkan pada gambar sehingga Anda dapat memasang pengikat baterai padanya.
Langkah 3: Kemudian pada sisi atas pengikat baterai, tempel motor servo menunjuk lurus ke depan seperti yang ditunjukkan pada gambar. Anda dapat memasang motor servo dengan lem dua sisi atau pistolet air panas.
Langkah 4: Kemudian ambil penggaris plastik stasioner (yang Anda gunakan di sekolah untuk menggambar garis) dan buat lubang di bagian bawahnya yang akan sedikit lebih kecil dari diameter poros motor.(Anda dapat membuat lubang dengan menggunakan pengkok solder panas atau batang baja tipis lainnya.)
Langkah 5: Tempel lembar akrilik lainnya di atas penggaris seperti yang ditunjukkan pada gambar menggunakan pistolet air panas. Pastikan terkencang dan tidak bergerak.
Langkah 6: Tempatkan sensor kelembaban dan sensor sentuh di atas plate akrilik.
>> Dengan mengikuti 6 langkah ini dengan benar Anda siap :)
Penjelasan Perangkat Keras:
Untuk mengimplementasikan pengaturan perangkat keras ini Anda akan perlu mempelajari konsep-konsep berikut secara mendalam:
Arduino: Arduino adalah mikrokontroler yang akan digunakan dalam proyek ini. Anda dapat mempelajari semuanya tentang ini di tautan ini. Jangan lupa untuk memeriksa dokumentasi resmi Arduino.
Pemrograman C++: Untuk memrogram Arduino Anda akan perlu mempelajari Pemrograman C++ ke tingkat menengah. Anda juga akan perlu mempelajari Fungsi Dasar Arduino.
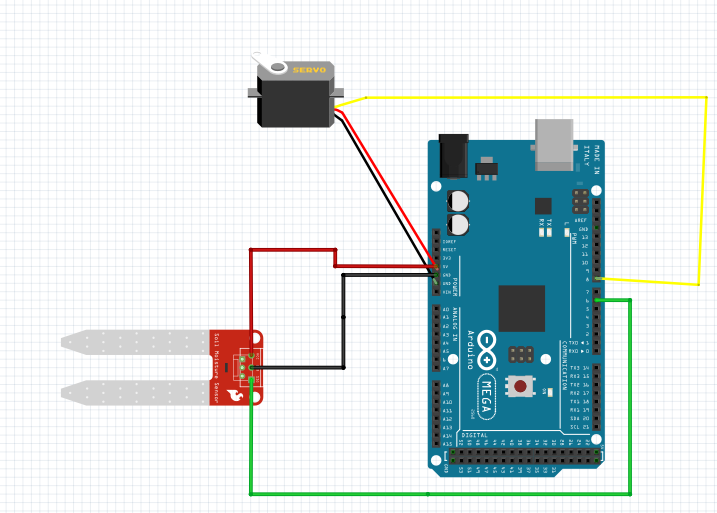
Sensor Kelembaban: Anda akan perlu mempelajari Interfacing Arduino dengan Sensor Kelembaban dengan skematik sirkuit.
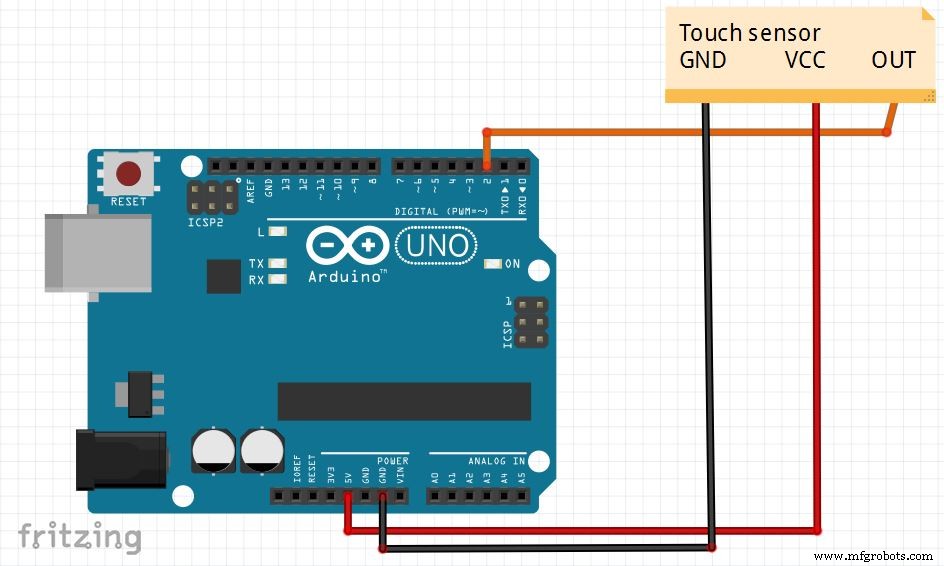
Sensor Sentuh : Anda akan perlu mempelajari Interfacing Arduino dengan Sensor Sentuh dengan skematik sirkuit.
Motor Servo : Anda akan perlu mempelajari tentang Motor Servo dan bagaimana cara operasi dengan Arduino.
Cara Kerja Pemilah Pintar Langkah demi Langkah:
Langkah 1: Sampah dimasukkan dan mendarat di sensor kelembaban.
Langkah 2: Tergantung pada Ambang yang diatur Sensor Kelembaban mengklasifikasinya sebagai kering atau basah.
Langkah 3: Segera setelah langkah 2 selesai Motor Servo berjalan ke arah yang bergantung pada jenis sampah dan sampah masuk ke kompartemen yang sesuai.
Langkah 4: Seluruh proses otonom dan berkelanjutan.
Video: Jangan lupa untuk memeriksa kerja luar biasa dari proyek ini (tautan diberikan di bawah :)
Kode
Pemilah Pintar
Pemilah PintarC/C++
#include <Servo.h> class Smart_Segregator /* _____________________________________________________________ | | Deskripsi | ----------- | - Ini adalah pemilah pintar yang memisahkan sampah kering dan | sampah basah. (Tidak dapat memisahkan logam atau plastik) | |............................................................. | | Atribut | ---------- | pin_1 : int | - Nomor pin Motor Servo. | | pin_2 : int | - Nomor pin Sensor Kelembaban. | | pin_3 : int | - Nomor pin Sensor Sentuh. | |............................................................ | | Metode | ------- | dry_waste() | - Tutup pemilah geser ke kanan. | | wet_waste() | - Tutup pemilah geser ke kiri | | neutral_state() | - Di mana tutup pemilah berada di tengah. | | execute() | - Pemilah Pintar mulai beroperasi. | |___________________________________________________________ */ { public: int servo_pin; int moisture_sensor_pin; int touch_sensor_pin; int detect_moisture; int detect_touch; Servo servo; Smart_Segregator(int pin_1, int pin_2, int pin_3) { servo_pin = pin_1; moisture_sensor_pin = pin_2; touch_sensor_pin = pin_3; detect_moisture = 0; detect_touch = false; } void init() { Serial.begin(9600); servo.attach(servo_pin); servo.write(90); pinMode(moisture_sensor_pin, INPUT); pinMode(touch_sensor_pin, INPUT); Serial.println("Your Smart Segregator is ready to Segregate!"); } void dry_waste() { servo.write(0); } void wet_waste() { servo.write(180); } void neutral_state() { servo.write(90); } void execute() { detect_moisture = digitalRead(moisture_sensor_pin); detect_touch = digitalRead(touch_sensor_pin); if (detect_moisture > 85 && detect_touch == true) { wet_waste(); } else if (detect_moisture <= 85 && detect_touch == true) { dry_waste(); } else { neutral_state(); } } } segregator = Smart_Segregator(8,6,2); void setup() { segregator.init(); } void loop() { segregator.execute(); }