Jam Flip Arduino dengan Matriks LED 8×8 – Proyek Jam Waktu Nyata DIY
Komponen dan Perlengkapan
Arduino Nano R3 – 1 unit
Maxim Integrated DS3231M – RTC I2C ±5ppm – 1 unit
Matriks LED 8×8 dengan driver MAX7219 – 1 unit
LED RGB Diffused Common Cathode – 1 unit
Resistor 220 ohm – 2 unit
Rotary Encoder dengan Push-Button – 1 unit
Alat dan Mesin yang Diperlukan
Soldering iron (generik)
Aplikasi dan Layanan Online
Arduino IDE
Tentang Proyek Ini
Saya membangun modul jam Matriks LED 8×8 ini yang dikembangkan oleh Adrian Jones. Waktu ditampilkan dengan menggulir dari kiri ke kanan, atau, di bawah kontrol perangkat lunak, dari atas ke bawah. Setiap digit waktu secara berurutan meluncur dari sisi kanan dan saat berada di tengah, berhenti sejenak dan menjadi sedikit lebih terang. Kemudian itu menggulir ke kiri sementara digit berikutnya di tampilan meluncur ke dalam pandangan. Siklus berulang dengan jeda singkat antara tampilan yang berurutan. Untuk pencolokan "dari atas ke bawah" vertikal Anda harus mengubah:
static boolean top2bottom = false;
menjadi:
static boolean top2bottom = true;
Seperti yang Anda lihat dalam komentar kode, banyak parameter dapat diubah, misalnya kecepatan gulir, jumlah baris kosong antara karakter, tampilan 12/24 jam, ms antara karakter, kecerahan, dll.
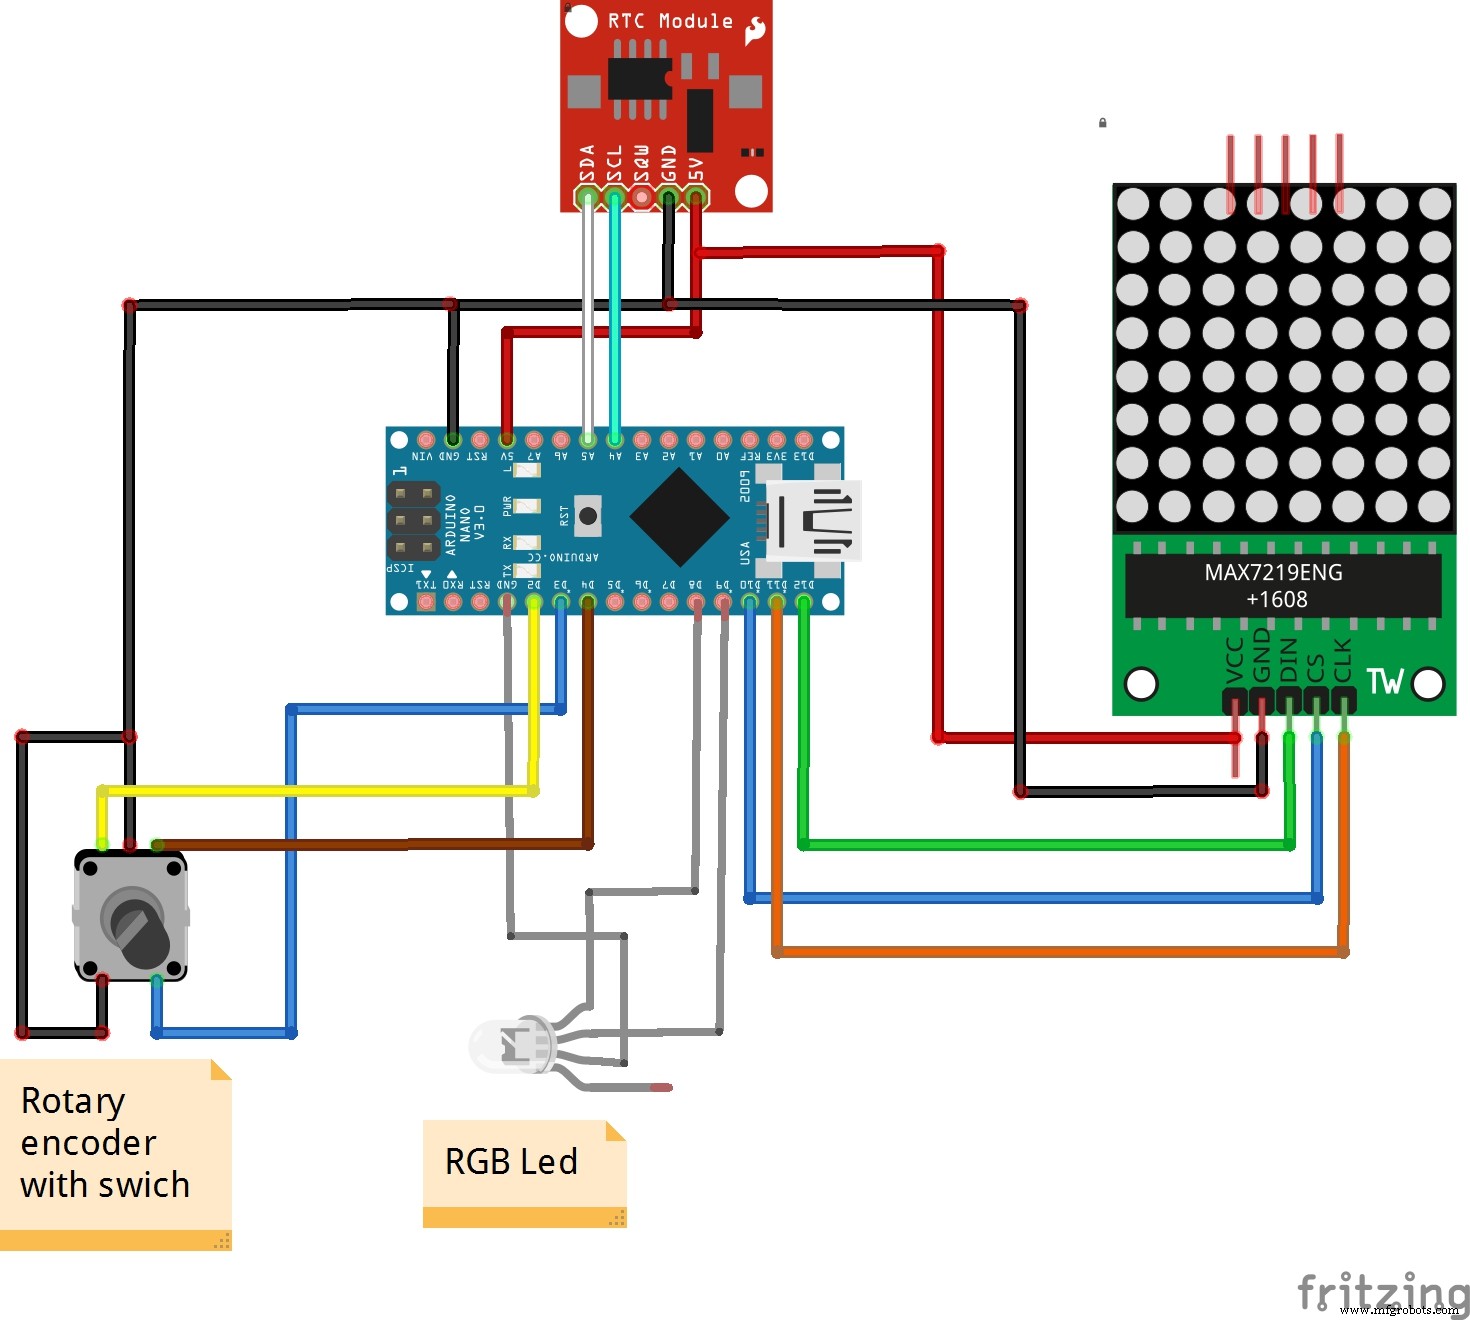
Waktu dapat dengan mudah diatur menggunakan rotary encoder. Dioda dua warna menampilkan mode pengaturan (menit, jam atau normal). Saya menempatkan jam dalam kotak yang terdiri dari dua potongan dasar sehingga akses ke dalam kotak sangat nyaman dan praktis.
Kode
codeArduino
//*****************************************************************************************// // MATRIX CLOCK // Adrian Jones, March 2014 // // - allows left-to-right and top-to-bottom scrolling // //*****************************************************************************************// #include <Wire.h> // I2C-WIRE library #include <RTClib.h> // RTC-Library // define max7219 registers and control pins #define max7219_reg_noop 0x00 #define max7219_reg_digit0 0x01 #define max7219_reg_digit1 0x02 #define max7219_reg_digit2 0x03 #define max7219_reg_digit3 0x04 #define max7219_reg_digit4 0x05 #define max7219_reg_digit5 0x06 #define max7219_reg_digit6 0x07 #define max7219_reg_digit7 0x08 #define max7219_reg_decodeMode 0x09 #define max7219_reg_intensity 0x0a #define max7219_reg_scanLimit 0x0b #define max7219_reg_shutdown 0x0c #define max7219_reg_displayTest 0x0f #define dataIn 12 // DIN #define load 10 // CS #define clock 11 // CLK char alphanum[][8] ={{0x00,0x00,0x00,0x00,0x00,0x00,0x00,0x00}, // blank Hex 20 Dec 32 {0x10,0x10,0x10,0x10,0x10,0x10,0x00,0x10}, // ! 33 {0x00,0x28,0x28,0x28,0x00,0x00,0x00,0x00}, // " 34 {0x00,0x28,0x7C,0x28,0x7C,0x28,0x00,0x00}, // # 35 {0x10,0x38,0x50,0x38,0x14,0x54,0x38,0x10}, // $ {0x41,0xA2,0x44,0x08,0x10,0x22,0x45,0x82}, // % {0x38,0x44,0x44,0x38,0x50,0x4A,0x44,0x3A}, // & {0x08,0x08,0x00,0x00,0x00,0x00,0x00,0x00}, // ' {0x30,0x40,0x80,0x80,0x80,0x80,0x40,0x30}, // ( 40 {0xC0,0x20,0x10,0x10,0x10,0x10,0x20,0xC0}, // ) {0x28,0x10,0xAA,0x54,0xAA,0x10,0x28,0x00}, // * {0x00,0x10,0x10,0x10,0xFE,0x10,0x10,0x10}, // + {0x00,0x00,0x00,0x00,0x00,0x08,0x08,0x10}, // , {0x00,0x00,0x00,0x00,0x7E,0x00,0x00,0x00}, // - {0x00,0x00,0x00,0x00,0x00,0x00,0x18,0x18}, // . {0x01,0x02,0x04,0x08,0x10,0x20,0x40,0x80}, // / {0x7E,0xC1,0xA1,0x91,0x89,0x85,0x83,0x7E}, // 0 {0x10,0x30,0x10,0x10,0x10,0x10,0x10,0x7C}, // 1 {0x38,0x44,0x82,0x04,0x18,0x20,0x40,0xFE}, // 2 {0x7C,0x82,0x02,0x3C,0x02,0x02,0x82,0x7C}, // 3 {0x08,0x18,0x28,0x48,0xFE,0x08,0x08,0x08}, // 4 {0xFE,0x80,0xF8,0x04,0x02,0x82,0x44,0x38}, // 5 {0x38,0x44,0x80,0xB8,0xC4,0x82,0x44,0x38}, // 6 {0xFE,0x02,0x04,0x08,0x10,0x20,0x20,0x20}, // 7 {0x7C,0x82,0x82,0x7C,0x82,0x82,0x82,0x7C}, // 8 {0x7C,0x82,0x82,0x7E,0x02,0x82,0x44,0x38}, // 9 {0x00,0x00,0x18,0x18,0x00,0x18,0x18,0x00}, // : {0x00,0x00,0x18,0x18,0x00,0x18,0x18,0x30}, // ; {0x00,0x10,0x20,0x40,0x80,0x40,0x20,0x10}, // < 60 {0x00,0x00,0x00,0x7E,0x00,0x7E,0x00,0x00}, // = {0x00,0x80,0x40,0x20,0x10,0x20,0x40,0x80}, // > {0x70,0x88,0x88,0x10,0x20,0x20,0x00,0x20}, // ? {0x7E,0x81,0x99,0xA1,0xA1,0x9E,0x80,0x7E}, // @ {0x3C,0x42,0x81,0x81,0xFF,0x81,0x81,0x81}, // A {0xFC,0x82,0x81,0xFE,0x81,0x81,0x82,0xFC}, // B {0x3C,0x42,0x81,0x80,0x80,0x81,0x42,0x3C}, // C {0xFC,0x82,0x81,0x81,0x81,0x81,0x82,0xFC}, // D {0xFE,0x80,0x80,0xFC,0x80,0x80,0x80,0xFE}, // E {0xFE,0x80,0x80,0xFC,0x80,0x80,0x80,0x80}, // F {0x3C,0x42,0x81,0x80,0x87,0x81,0x42,0x3C}, // G {0x81,0x81,0x81,0xFF,0x81,0x81,0x81,0x81}, // H {0xFE,0x10,0x10,0x10,0x10,0x10,0x10,0xFE}, // I {0xFF,0x08,0x08,0x08,0x08,0x88,0x88,0x70}, // J {0x88,0x90,0xA0,0xC0,0xA0,0x90,0x88,0x84}, // K {0x80,0x80,0x80,0x80,0x80,0x80,0x80,0xFE}, // L {0x81,0xC3,0xA5,0x99,0x81,0x81,0x81,0x81}, // M {0x81,0xC1,0xA1,0x91,0x89,0x85,0x83,0x81}, // N {0x3C,0x42,0x81,0x81,0x81,0x81,0x42,0x3C}, // O {0xFC,0x82,0x81,0x82,0xFC,0x80,0x80,0x80}, // P {0x3C,0x42,0x81,0x81,0x81,0x85,0x42,0x3D}, // Q {0xFC,0x82,0x81,0x82,0xFC,0x84,0x82,0x81}, // R {0x3C,0x42,0x81,0x40,0x3E,0x81,0x42,0x3C}, // S {0xFE,0x10,0x10,0x10,0x10,0x10,0x10,0x10}, // T {0x82,0x82,0x82,0x82,0x82,0x82,0x44,0x38}, // U {0x82,0x82,0x82,0x82,0x82,0x44,0x28,0x10}, // V {0x81,0x81,0x81,0x81,0x99,0xA5,0xC3,0x81}, // W {0x81,0x42,0x24,0x18,0x18,0x24,0x42,0x81}, // X {0x82,0x44,0x28,0x10,0x10,0x10,0x10,0x10}, // Y {0xFF,0x02,0x04,0x08,0x10,0x20,0x40,0xFF}, // Z {0xE0,0x80,0x80,0x80,0x80,0x80,0x80,0xE0}, // [ {0x80,0x40,0x20,0x10,0x08,0x04,0x02,0x01}, // {0x07,0x01,0x01,0x01,0x01,0x01,0x01,0x07}, // ] {0xE0,0xA0,0xE0,0xA0,0xAA,0x15,0x15,0x11}, // am (coded as '^' {0x00,0x00,0x00,0x00,0x00,0x00,0x00,0x7E}, // _ {0x10,0x08,0x00,0x00,0x00,0x00,0x00,0x00}, // ' {0x00,0x00,0x38,0x04,0x3C,0x44,0x48,0x34}, // a {0x00,0x40,0x40,0x40,0x78,0x44,0x44,0x38}, // b {0x00,0x00,0x18,0x24,0x40,0x40,0x24,0x18}, // c {0x00,0x04,0x04,0x04,0x3C,0x44,0x44,0x38}, // d {0x00,0x00,0x38,0x44,0x7C,0x40,0x44,0x38}, // e {0x00,0x18,0x20,0x20,0x78,0x20,0x20,0x20}, // f {0x00,0x38,0x44,0x44,0x38,0x04,0x44,0x38}, // g {0x00,0x40,0x40,0x40,0x78,0x44,0x44,0x44}, // h {0x00,0x00,0x40,0x00,0x40,0x40,0x40,0x40}, // i {0x00,0x08,0x00,0x08,0x08,0x08,0x48,0x30}, // j {0x00,0x40,0x40,0x48,0x50,0x60,0x50,0x48}, // k {0x00,0x40,0x40,0x40,0x40,0x40,0x40,0x20}, // l {0x00,0x00,0x00,0x28,0x54,0x44,0x44,0x44}, // m {0x00,0x00,0x00,0x38,0x44,0x44,0x44,0x44}, // n {0x00,0x00,0x00,0x38,0x44,0x44,0x44,0x38}, // o {0x00,0x00,0x70,0x48,0x48,0x70,0x40,0x40}, // p {0x00,0x00,0x30,0x48,0x48,0x38,0x08,0x08}, // q {0x00,0x00,0x00,0x30,0x48,0x40,0x40,0x40}, // r {0x00,0x30,0x48,0x40,0x30,0x08,0x48,0x30}, // s {0x00,0x20,0x70,0x20,0x20,0x20,0x28,0x10}, // t {0x00,0x00,0x44,0x44,0x44,0x44,0x44,0x38}, // u {0x00,0x00,0x44,0x44,0x44,0x44,0x28,0x10}, // v {0x00,0x00,0x82,0x82,0x82,0x92,0x54,0x28}, // w {0x00,0x00,0x84,0x48,0x30,0x30,0x48,0x84}, // x {0x00,0x48,0x48,0x48,0x38,0x08,0x48,0x30}, // y {0x00,0x00,0x00,0x7C,0x08,0x10,0x20,0x7C}, // z {0x00,0x30,0x40,0x40,0x80,0x40,0x40,0x30}, // { {0x00,0x20,0x20,0x20,0x20,0x20,0x20,0x20}, // | {0x00,0x60,0x10,0x10,0x08,0x10,0x10,0x60}, // } {0xE0,0xA0,0xE0,0x80,0x8A,0x15,0x15,0x11} // pm codes as '~' Hex 7E, Dec 126 }; // define RTC operation RTC_DS1307 RTC; // Tiny RTC (DS1307) module (SDA - A4, SCL - A5) // rotary encoder, switch and LED control #define enc_PinA 2 // encoder A to pin 2 (interrupt 0) #define enc_PinB 4 // encoder B to pin 4 #define enc_Switch 3 // encoder switch to pin 3 (interrupt 1) #define mode_Pin 8 // mode LED pin #define min_Pin 9 // minute LED pin unsigned char enc_A, enc_B, enc_A_prev=0; static boolean rotating = false; static boolean clockwise = false; static boolean updateFlag= false; static int mode = 0; // 0 - nothing, 1 - hour set, 2 - min set // define display strings #define max_array_size 100 char ac[max_array_size] = {}; byte rc[8] = {}; String display_message = ""; int arraylen; // operational parameters #define delay_line 75 // ms between line shifts #define delay_char 400 // ms between characters #define delay_mess 500 // ms between messages #define cblanks 1 // number of blank lines between characters #define eblanks 0 // number of additional blank lines (above 8) at the end of the message // display features static boolean top2bottom = false; // display direction (top to bottom, or right to left static boolean hour24 = false; // 24 hour display? static boolean charHI = true; // highlight whole character static boolean doSerial = true; // serial output? //*****************************************************************************************// // Initial Setup //*****************************************************************************************// void setup () { Wire.begin(); Serial.begin(57600); if(doSerial) Serial.print("MATRIX Clock - Adrian Jones, Mar. 2014"); // 8x8 LED matrix control pins pinMode(dataIn, OUTPUT); pinMode(clock, OUTPUT); pinMode(load, OUTPUT); initMatrix(); // initialize LED matrix // LED pins pinMode(mode_Pin, OUTPUT); // mode pin digitalWrite(mode_Pin, 1); pinMode(min_Pin, OUTPUT); // minute pin digitalWrite(min_Pin, 1); // encoder control pinMode(enc_PinA, INPUT_PULLUP); digitalWrite(enc_PinA, HIGH); // rotary encoder pin A pinMode(enc_PinB, INPUT_PULLUP); digitalWrite(enc_PinB, HIGH); // rotary encoder pin B pinMode(enc_Switch, INPUT_PULLUP);digitalWrite(enc_Switch, HIGH); // encoder switch attachInterrupt(0, rotEncoder, CHANGE); // time setting attachInterrupt(1, swEncoder, CHANGE); // mins / hours // RTC RTC.begin(); if (! RTC.isrunning()) { RTC.adjust(DateTime(__DATE__, __TIME__)); if(doSerial) Serial.println(" (RTC reset)"); } else { if(doSerial) Serial.println(" (RTC running)"); } } //*****************************************************************************************// // Main Loop //*****************************************************************************************// void loop () { DateTime now = RTC.now(); display_message = createMessage(now); arraylen = initDisplayString(display_message); if(updateFlag) { show_time_and_date(now); updateFlag = false; } while(rotating) { delay(1); // debounce adjTime(now, clockwise); show_time_and_date( RTC.now() ); display_message = createMessage(now); arraylen = initDisplayString(display_message); delay(1); rotating = false; // Reset the interrupt flag back to false } delay(5); for (int i = 0; i < (arraylen-7); i++) { // loops through message array, advancing one byte at a time for (int j = 1; j < 9; j++) { maxSingle(j,ac[i+8-j]); } // row 1 gets ac[i+8], row 2 gets ac[i+7] etc... row 8 gets ac[i+0] if(i%(8+cblanks) == 0) { // when there is a complete character on the display... if(charHI) maxSingle(max7219_reg_intensity, 0x01); // ... increase brightness and temporary halt newDelay(delay_char); } else { // normal brightness maxSingle(max7219_reg_intensity, 0x00); newDelay(delay_line); } } if(mode == 0) newDelay(delay_mess); } // ********************************************************************************** // // INTERRUPT ROUTINES // ********************************************************************************** // // function rotEncoder(): ISR called when encoder rotated void rotEncoder(){ delay(1); enc_A = digitalRead(enc_PinA); enc_B = digitalRead(enc_PinB); if(!enc_A && enc_A_prev){ // change of state clockwise = (!enc_A && enc_B)? true : false; if(mode != 0) rotating = true; } enc_A_prev = enc_A; // Store value of A for next time } // function swEncoder(): ISR called when encoder button pushed void swEncoder(){ delay(1); if(digitalRead (enc_Switch) != LOW) return; // if switch depressed delay(1); // debounce if(digitalRead (enc_Switch) != LOW) return; // if switch still depressed mode++; mode = mode % 3; // increment mode digitalWrite(mode_Pin, !(mode == 1)); // hour adjust LED digitalWrite(min_Pin, !(mode == 2)); // minute adjust LED updateFlag = true; } // ********************************************************************************** // // OPERATION ROUTINES // ********************************************************************************** // // function newDelay void newDelay (int dly) { for (int z=1; z< dly; z++) { delay(1); if(rotating || updateFlag) break; } } // function initMatrix() : initialization of the MAX7219 registers void initMatrix() { maxSingle(max7219_reg_scanLimit, 0x07); // all 8 columns being used maxSingle(max7219_reg_decodeMode, 0x00); // set to LED matrix (not 7 seg. digit) maxSingle(max7219_reg_shutdown, 0x01); // not in shutdown mode maxSingle(max7219_reg_displayTest, 0x00); // not in display test for (int e=1; e<=8; e++) {maxSingle(e,0); } // clear LED registers (turn all LEDs off) maxSingle(max7219_reg_intensity, 0x00); // set intensity. Range: 0x00 to 0x0f } // function adjTime(): increments/decrements (based encoder direction) hours/mins (depending on mode) void adjTime(DateTime now, boolean dir) { if(mode == 1) { // adjust hours int adj_hrs = now.hour(); if(dir) { // increment if(++adj_hrs >= 25) adj_hrs = 1; } else { // decrement if(adj_hrs == 0) adj_hrs = 24; if(--adj_hrs <= 0) adj_hrs = 24; } RTC.adjust(DateTime(now.year(), now.month(), now.day(), adj_hrs, now.minute(), now.second() )); } if(mode == 2) { // adjust minutes int adj_mins = now.minute(); if(dir) { if(++adj_mins >= 60) adj_mins = 0; } else { if(--adj_mins < 0) adj_mins = 59; } RTC.adjust(DateTime(now.year(), now.month(), now.day(), now.hour(), adj_mins, now.second() )); } } // function rotChar(char): for character char, transposes bits 90 deg. (top - bottom ==> left - right) // and stores results in rc[0] - rc[7]. byte rotChar(char inLetter) { int ind = int(inLetter) - 0x20; for (int col = 0; col < 8; col++) { byte mask = 0x01 << (7-col); for (int row = 0; row < 8 ; row++) { bitWrite(rc[col], 7-row,(alphanum[ind][row] & mask)); } } } // function show_time_and_date: print out time string & bytes void show_time_and_date(DateTime datetime){ if(doSerial) { int minutes = datetime.minute(); int hours = datetime.hour(); if(hours==0) hours=24; int seconds = datetime.second(); char delim = '/'; char dend = ' '; String te = "Current date/time: "; te = te + datetime.year() + delim + datetime.month() + delim + datetime.day() + dend; Serial.print(te); if(hours<10) Serial.print(0); Serial.print(hours,DEC); Serial.print(":"); if(minutes<10) Serial.print(0); Serial.print(minutes,DEC); Serial.print(":"); if(seconds < 10) Serial.print(0); Serial.print(seconds,DEC); Serial.println(""); } } String createMessage(DateTime datetime) { String new_mess = " "; int hr = datetime.hour()%24; if(hr == 0) hr = 24; int mn = datetime.minute(); if(mode == 0) { // Normal mode if(hour24) { new_mess += hr; } else { new_mess += (hr > 12)? hr - 12 : hr; } new_mess += ':'; if(mn < 10) new_mess += '0'; new_mess += mn; if(!hour24) new_mess += (hr > 12)? "~" : "^"; } if(mode == 1) { // Adjusting hours new_mess += hr; } if(mode == 2) { // Adjusting minutes if(mn < 10) new_mess += '0'; new_mess += mn; } return new_mess; } // function initDisplayString() : creates array of message string with blanks between characters and at end int initDisplayString(String message) { int x = 0; for (int y = 0; y < message.length(); y++ ){ char thisCh = message.charAt(y); int ind = int(thisCh) - 0x20; if(!top2bottom) rotChar(thisCh); for (int row = 0; row < 8 + cblanks; row++) { if (row <= 7) { ac[x] = (top2bottom)? alphanum[ind][7-row] : rc[row]; } else { ac[x] = 0; } x++; } } for(int y = 0; y < 7+eblanks; y++) {ac[x] = 0; x++; } // end blanks return x; } // function maxSingle() : loads data into register void maxSingle(byte reg, byte col) { digitalWrite(load, LOW); // begin putByte(reg); // specify register putByte(col); // ((data & 0x01) * 256) + data >> 1); // put data digitalWrite(load,HIGH); } // function putByte() : loads data to matrix, MSB to LSB void putByte(byte data) { byte i = 8; byte mask; while(i > 0) { // MSB to LSB mask = 0x01 << (i - 1); // create bitmask digitalWrite(clock, LOW); // tick if (data & mask){ // choose bit digitalWrite(dataIn, HIGH);// send 1 } else { digitalWrite(dataIn, LOW); // send 0 } digitalWrite(clock, HIGH); // tock --i; // move to lesser bit } }