Bagaimana Pemesinan CNC Mendorong Inovasi di Industri Robotika
Berawal dari film, bandara, dan produksi pangan, robot sepertinya bekerja di mana saja, bahkan di pabrik yang memproduksi robot lainnya. Robot memiliki banyak fungsi dan penggunaan yang berbeda, dan seiring semakin mudah dan murahnya proses manufaktur mereka, mereka semakin umum di industri. Seiring bertambahnya permintaan robotika, produsen robot perlu mengikuti perkembangannya. Metode dasar manufaktur bagian robot adalah pemesinan CNC.
Dengan begitu banyak fungsi yang mungkin, banyak tipe robot yang berbeda telah berevolusi. Ada beberapa tipe robot yang sering digunakan. Lengan tunggal robot articulasi memiliki banyak sendi yang banyak orang dapat melihat. Ada juga robot SCARA, yang dapat memindahkan benda di antara dua bidang sejajar. SCARA memiliki kekakuan vertikal tinggi karena geraknya horizontal. Sendi robot Delta terletak di bawah, yang menjaga lengan tetap ringan dan dapat bergerak dengan cepat. Akhirnya, robot gantry atau Cartesian memiliki linear actuator yang memiliki gerakan 90 derajat satu sama lain. Setiap robot ini memiliki struktur dan aplikasi yang berbeda, tetapi biasanya ada lima komponen utama yang membentuk robot.
Lengan Robot
Lengan robot sangat berbeda dalam bentuk dan fungsi, sehingga banyak komponen yang dapat digunakan. Namun, mereka memiliki satu hal yang sama, yaitu dapat menggerakkan atau memanipulasi objek—berbeda dengan lengan manusia! Bagian-bagian lengan robot bahkan dinamai seperti kita sendiri: sendi bahu, sendi siku, dan sendi pergelangan tangan berputar dan mengontrol gerakan berbagai bagian di antaranya.
Bagian struktural lengan robot perlu keras dan kuat sehingga mereka dapat mengangkat benda atau memberikan gaya. Karena material yang digunakan memenuhi persyaratan ini (besi baja, aluminium, dan beberapa plastik), pemesinan CNC adalah pilihan yang tepat. Bagian yang lebih kecil, seperti gear atau bearing di sendi, atau bagian casing di sekitar lengan, juga dapat diproses dengan CNC machining.
End Effector
End effector adalah aksesori yang dipasang di ujung lengan robot. End effector memungkinkan Anda menyesuaikan fungsi robot untuk operasi yang berbeda tanpa harus membangun robot yang sama sekali baru. Mereka dapat berupa gripper, grabber, vacuum cleaner atau suction cup. End effector ini biasanya memiliki bagian yang terbuat dari logam (biasanya aluminium) melalui pemesinan CNC. Salah satu komponen terhubung secara permanen ke ujung lengan robot. Gripper aktual, suction cup, atau end effector lain (atau array end effector) dicocokkan dengan komponen ini, sehingga dapat dikontrol oleh lengan robot. Pengaturan dengan dua komponen yang berbeda ini membuat lebih mudah untuk mengganti berbagai end effector, sehingga robot dapat disesuaikan dengan berbagai aplikasi. Disc bawah akan di-bolt ke bagian pasangan lengan robot, sehingga Anda dapat menghubungkan hose yang mengoperasikan suction cup ke supply udara robot. Atas dan bawah adalah contoh bagian pemesinan CNC.
End effector melibatkan banyak bagian pemrosesan data CNC.
Motor
Setiap robot memerlukan motor untuk menggerakkan lengan dan sendi. Motor itu sendiri memiliki banyak bagian yang bergerak, banyak di antaranya dapat diproses oleh CNC. Secara umum, motor memiliki beberapa jenis casing yang diproses untuk supply dan bracket yang diproses untuk menghubungkannya ke lengan robot. Bearings dan shafts biasanya diproses dengan CNC. Shaft dapat diproses di lathe untuk mengurangi diameter, atau dapat diproses di milling machine untuk menambahkan fitur, seperti key atau groove. Akhirnya, gear yang mentransmisikan gerakan motor ke sendi robot atau bagian lain dapat diproses CNC melalui milling, electric spark atau gear hobbing machines.
Servo motor dapat digunakan untuk menyediakan daya untuk gerakan robot.
Controller
Controller pada dasarnya adalah otak robot. Itu dapat melakukan apa yang Anda pikirkan—ia biasanya mengontrol gerakan presisi robot. Sebagai komputer robot, itu menerima input dari sensor dan memodifikasi program yang mengontrol output. Ini memerlukan PCB untuk menampung komponen elektronik. Sebelum menambahkan peralatan elektronik, PCB dapat diproses ke ukuran dan bentuk yang diperlukan melalui pemesinan CNC.
Sensor
Seperti yang disebutkan di atas, sensor menerima informasi tentang lingkungan sekitar robot dan mengirimkannya kembali ke controller robot. Sensor juga memerlukan PCB yang dapat diproses CNC. Terkadang, sensor ini juga dipasang di casing pemesinan CNC.
Fixture Khusus dan Perangkat Tetap
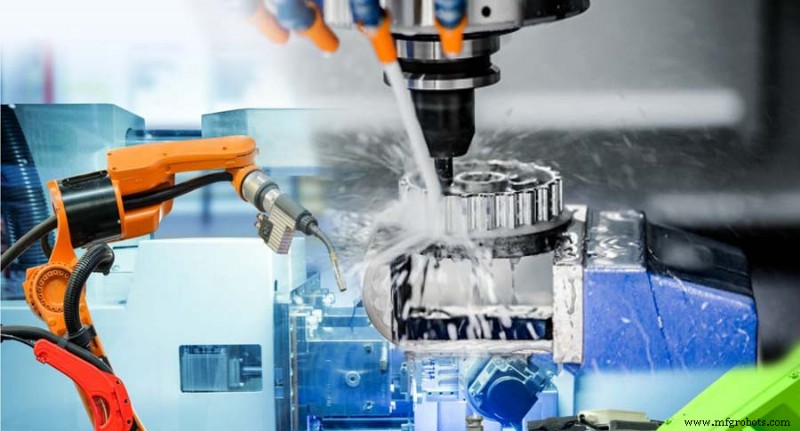
Meskipun bukan bagian dari robot itu sendiri, sebagian besar operasi robot memerlukan fixture khusus dan fixture. Ketika robot bekerja pada bagian, Anda mungkin memerlukan fixture untuk mengamankan bagian. Anda juga dapat menggunakan fixture untuk memosisi bagian dengan akurat setiap kali, yang biasanya diperlukan untuk robot mengambil atau melepaskan bagian. Karena mereka biasanya bagian custom sekali pakai, pemesinan CNC sangat cocok untuk fixture. Waktu pembuatan pendek, dan pemesinan CNC biasanya mudah diselesaikan pada satu bongkahan material, biasanya aluminium.



