Bangun Robot Raspberry Pi Sendiri: Panduan Ramah Pemula
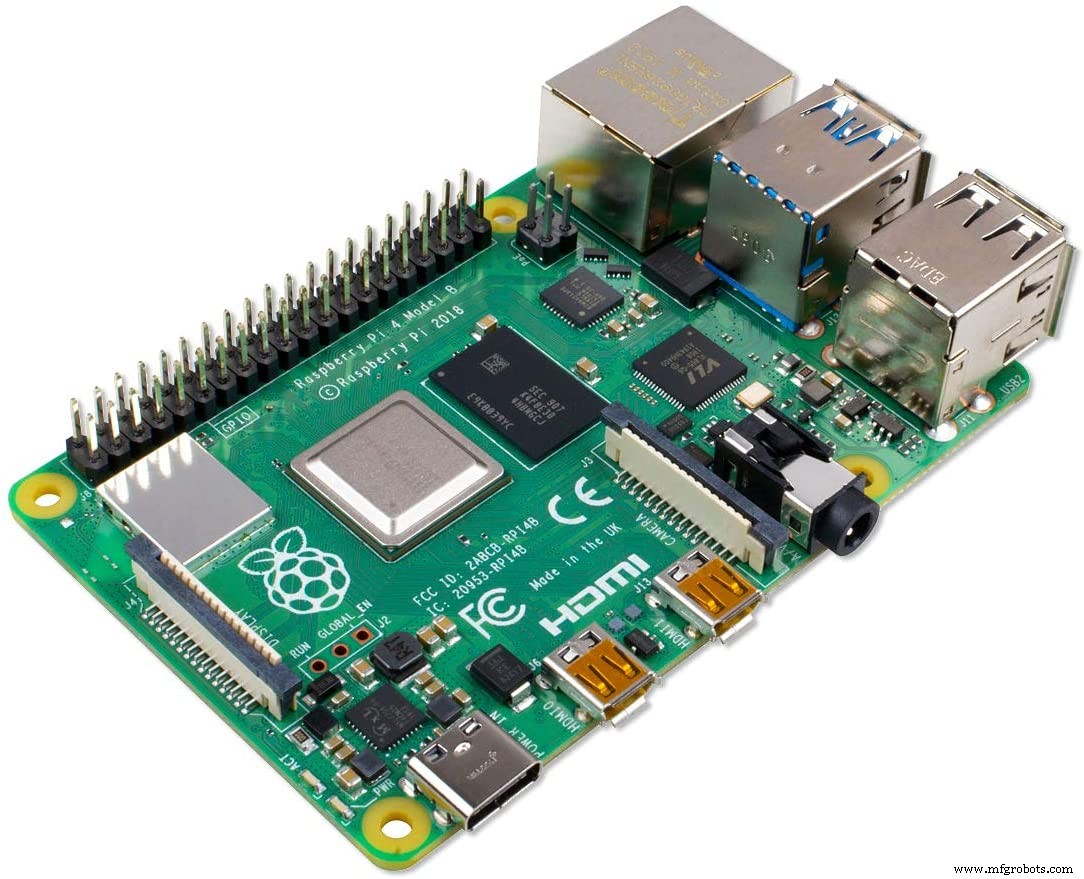
Raspberry Pi
Apakah Anda merasa sulit dan rumit untuk membangun robot Raspberry Pi? Maka Anda berada di tempat yang tepat.
Memang, menggunakan papan Pi untuk robot Anda akan memberi Anda komputer lengkap dengan harga terjangkau. Oleh karena itu, saat Anda menggabungkannya dengan bentuk kecil dan dukungan komunitas yang luas, ini akan menjadi papan yang hebat, bahkan untuk pemula.
Namun, menyelami dunia robotika berarti menyelami desain sirkuit yang lebih canggih. Namun jangan khawatir, kami akan membuatnya sesederhana mungkin. https://www.wellpcb.com/
Jadi, dalam artikel ini, kami akan membahas cara membangun robot Raspberry Pi dan berbagai proyek robot Pi yang dapat Anda buat.
Cara Membangun Robot Raspberry Pi
Di sini, kami akan menunjukkan cara membangun robot Pi yang ramah pemula yang dapat menghindari rintang dan menavigasi secara bebas. Berikut bagian yang Anda butuhkan untuk proyek ini:
- Raspberry Pi (model B, B+, atau 2)
- Motor DC dengan gigi (1)
- Roda castor (1)
- Kartu Sd (1)
- Mouse (1)
- Tombol dorong (1)
- Mouse (1)
- Resistor 200R (1)
- Breadboard (1)
- Tape dua sisi (1)
- Keyboard
- Driver L293D (1)
- Jumper macho ke macho atau betina ke betina (1)
- Badan dan roda robot (1)
- Modul sensor IR (1)
Membangun Proyek
Pertama, kita harus menghubungkan sensor IR ke Raspberry Pi. Jadi, untuk melakukannya, nyalakan Raspberry Pi Anda setelah menghubungkannya ke keyboard, mouse, dan monitor. Kemudian, klik sensor Anda dan pastikan bekerja dengan benar.
Setelah itu, hubungkan pin 5V dan pin GND Pi ke sensor untuk pasokan daya. Selanjutnya, klik pin B sensor ke pin GPIO 16 dan 3. Terakhir, periksa konfigurasi pin GPIO.BOARD.
Selanjutnya, masukkan kode berikut dan simpan sebagai file Python, irtest.py.
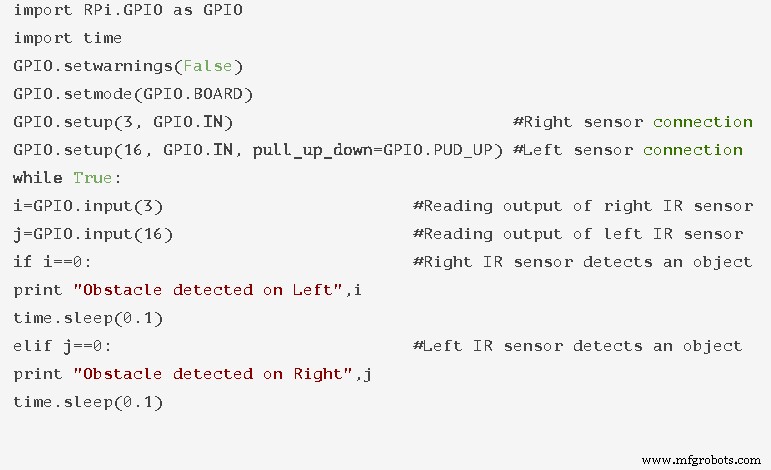
Kode untuk File Python
Setelah Anda menyimpan dan menjalankan file python, Anda akan melihat output berikut mencetak saat Anda memblokir sensor:
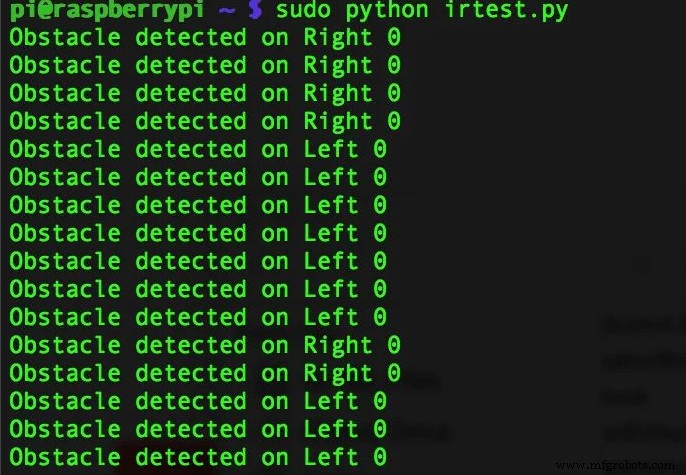
Output Cetak untuk File Python
Jadi, coba periksa koneksi atau ganti komponen jika tidak bekerja.
Hubungkan Motor dengan L293D
Sekarang, kita akan menggunakan modul L293D untuk menghubungkan motor. Namun, pertama, berikan daya ke L293D melalui pin + dan -. Kemudian, juga, hubungkan pin pasokan daya ini ke papan baterai 9v.
Koneksi Sirkuit Lengkap
Selain itu, hubungkan pin - dari L293D ke pin GND Pi. Periksa diagram di bawah ini untuk mendapatkan gambaran jelas tentang koneksi.
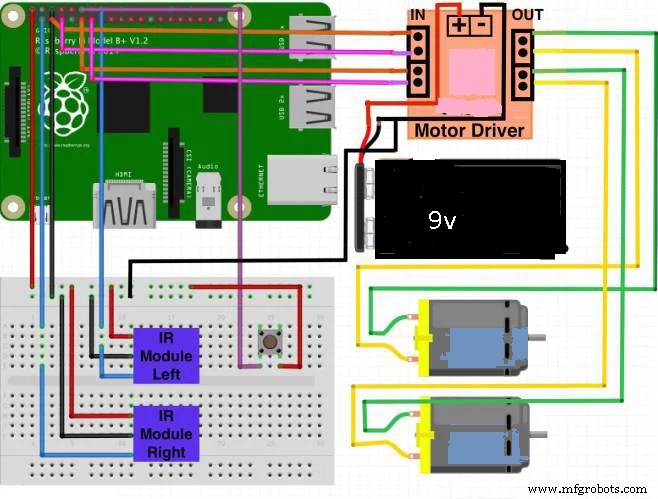
Selanjutnya, gunakan empat pin output GPIO untuk membuat input untuk papan. Plus, Anda dapat menggunakan pin output ini untuk mengontrol arah mana dua motor akan berputar.
Juga, Anda dapat menghubungkan dua terminal motor ke empat terminal output papan. Terakhir, pasang tombol dorong untuk mengaktifkan atau menonaktifkan robot Anda untuk koneksi terakhir.
Konstruksi Akhir
Sekarang Anda dapat menambahkan roda ke motor dan merakit koneksi Anda pada badan robot. Pastikan Anda mengamankan bagian dengan tape dua sisi Anda untuk menghindari jatuh.
Jangan lupa untuk menguji motor dengan kode di bawah ini. Juga, pastikan Anda menyimpan kode sebagai file python: moto.py. Kemudian gunakan perintah sudo motor.py untuk menjalankan kode. Motor Anda harus mulai berputar jika bekerja.
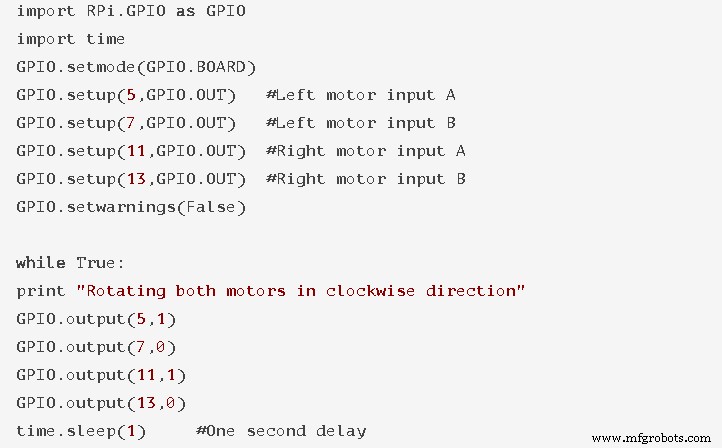
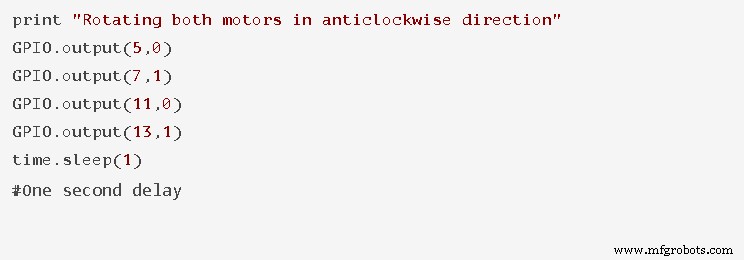
Kode untuk Menguji Motor
Cara Kerja
Saat Anda menekan tombol dorong, robot akan diaktifkan dan mulai bergerak. Sambil bergerak maju, robot akan mencari objek yang menghalangi jalurnya dengan sensor IR. Setelah mendeteksi rintangan, Pi akan memungkinkan robot untuk maneuver di sekitar rintangan. Lagi, Anda dapat menonaktifkan robot dengan menekan tombol.
Proyek Robot Raspberry Pi
Jadi, jika Anda telah menyelesaikan proyek mudah di atas dan mencari tantangan lebih, berikut beberapa ide proyek bagus untuk dicoba.
1. Robot Quadruped CHOP
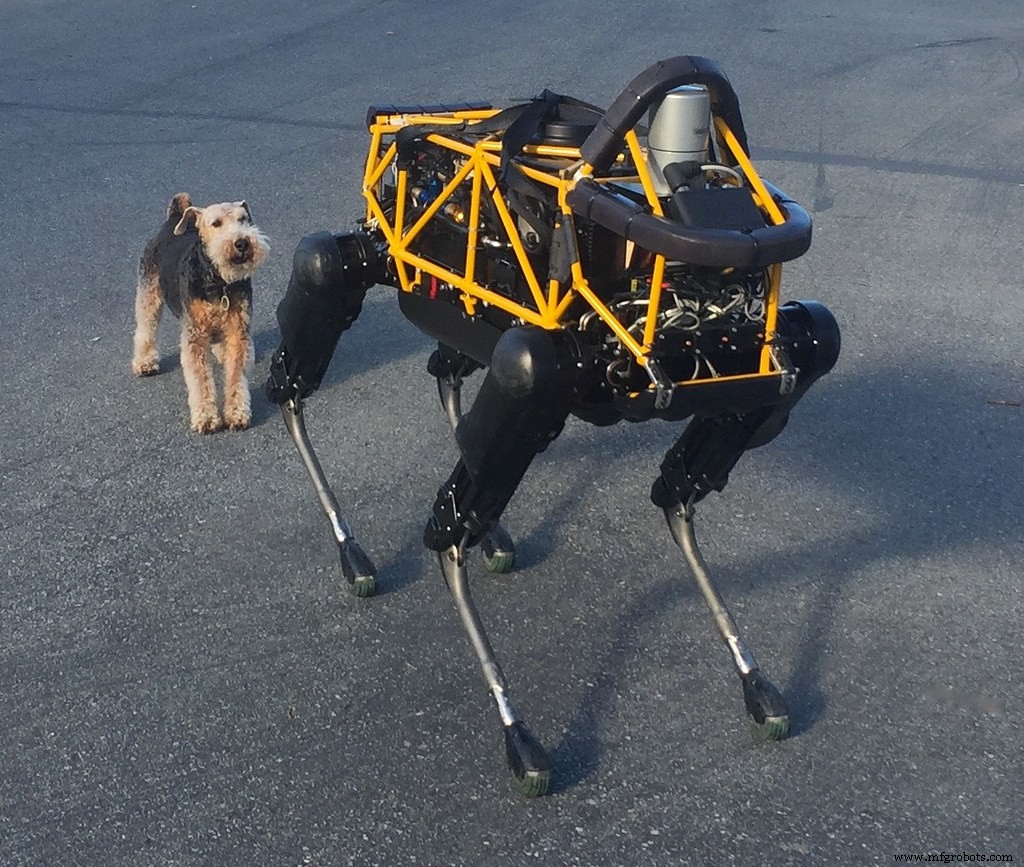
Robot Quadruped Chop
Memang, robot quadruped chop adalah proyek DIY yang mirip dengan Spot Boston Dynamics. Selain itu, proyek CHOP bersumber terbuka. Oleh karena itu, Anda dapat menyesuaikan dan mengubahnya dengan beberapa bagian 3D print dan bahan lainnya.
Tidak diragukan lagi, Raspberry Pi 4B dan Arduino Mega adalah komponen utama robot ini. Juga, Arduino memfilter data dari sensor dan terhubung ke kontroler servo. Di sisi lain, Pi mengumpulkan semua data dan menjalankan berbagai skrip Python untuk mengontrol gerakan robot.
Selanjutnya, Pi menggunakan model kinematika invers untuk mengontrol cara servo bergerak. Terakhir, Anda dapat menggunakan pengontrol Bluetooth untuk mengontrol arah robot.
2. Robot Ping Pong
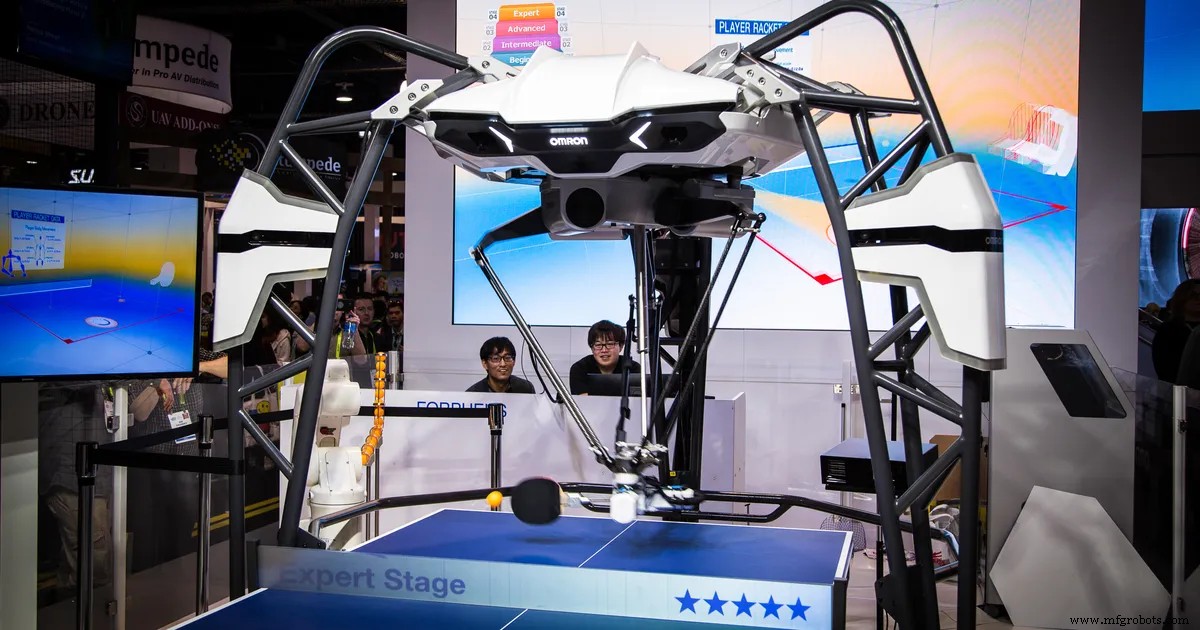
Robot Ping Pong
Robot ping pong mampu bermain tenis meja dengan manusia. Dan pada berbagai tingkat, dari lanjutan hingga sederhana.
Anda menggunakan bot ping pong untuk gaming santai atau latihan serius. Namun, Anda dapat membeli versi komersial dengan sekitar dua ribu dolar. Atau, dengan mudah buat versi DIY dengan bagian yang sudah Anda miliki, bagian 3D print dan laser cut.
Plus, Anda dapat terhubung ke bot melalui WiFi dan memiliki kontrol lengkap.
3. Robot Humanoid Raspberry Pi
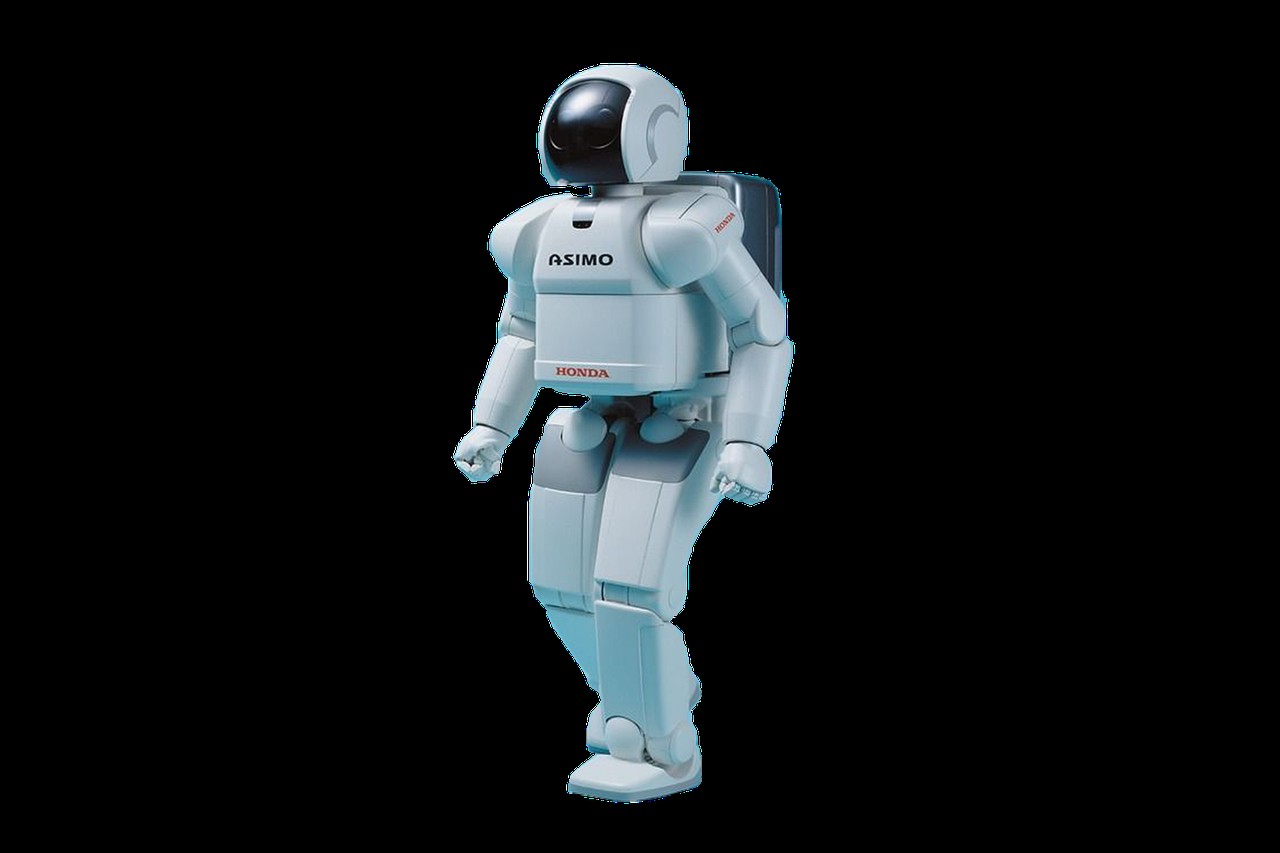
Robot Humanoid
Anda dapat membangun robot humanoid menggunakan Raspberry Pi. Beberapa robot humanoid memiliki fitur menghindari rintang, pengukuran jarak ultrasonik, atau kontrol nirkabel.
Terlepas dari fitur, Anda akan memerlukan kit Robotics Bioloid, giroskop, dan sensor jarak untuk proyek ini.
Plus, kami merekomendasikan menggunakan Raspberry Pi Zero yang lebih kecil dan baterai sel tunggal 2500 Mah untuk pasokan daya.
Plus, Anda akan memerlukan chip konverter analog-ke-digital sehingga Anda dapat membaca data dari sensor.
4. Pi Roomba
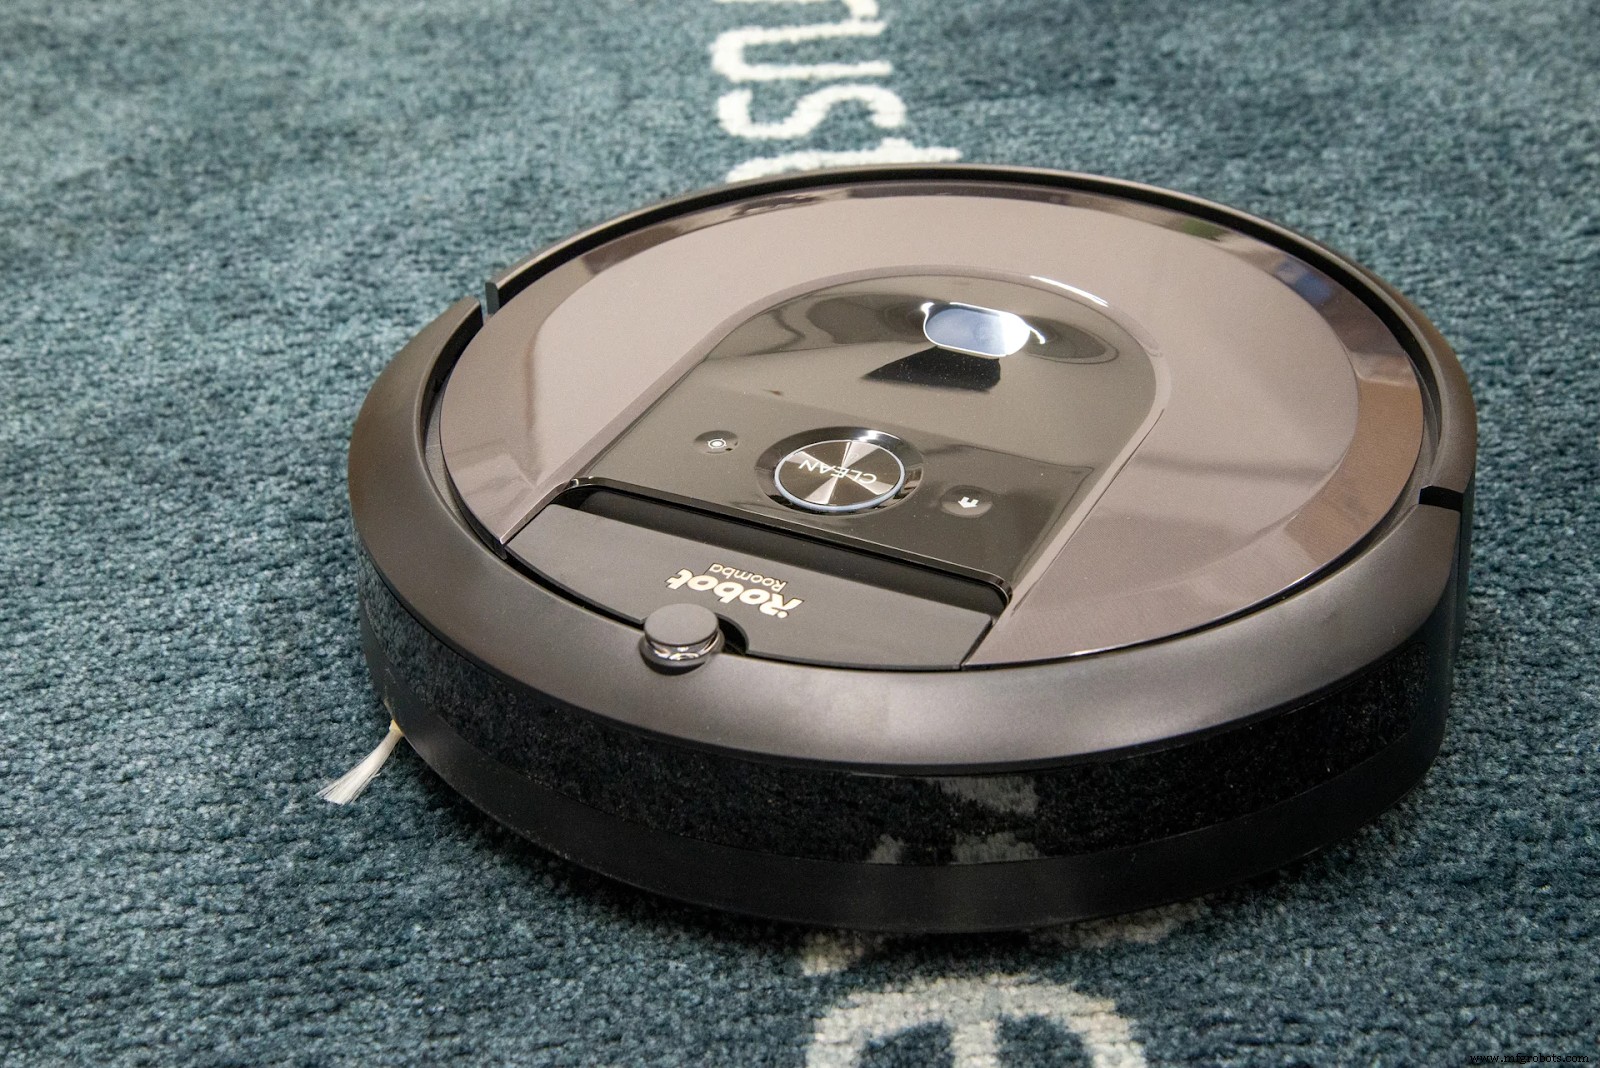
Roomba
Jika Anda berpengalaman dalam robotika, maka Anda mungkin telah mendengar tentang robot vacuum cleaner Roomba.
Namun, Anda dapat membangun sendiri dengan Raspberry Pi dan gerakan yang lebih cerdas.
Anda akan memerlukan antarmuka serial Roomba 530 sehingga Anda dapat terhubung ke Raspberry Pi Anda.
Selain itu, Anda akan menggunakan paket Javascript untuk coding. Kotak juga menggunakan RxTX untuk berkomunikasi dengan robot.
Juga, Anda dapat mengontrol Roomba dengan joystick dan bahkan mengatur level output Anda.
5. Robot Butter
Robot butter cerdas dapat merekam dan streaming video dengan kualitas baik. Plus, dapat merekam dan mengeluarkan audio.
Bagian terbaik adalah Anda hanya membutuhkan modul kamera Raspberry Pi dan perangkat USB untuk menangkap suara dan video ini.
Namun, komponen robot meliputi:
- Raspberry Pi Zero W
- Modul kamera RPi
- Motor DC
- Papan audio USB
- Driver motor L9110
- Led
- Paket baterai
- Servo 9g
- Saklar geser
- Speaker
Juga, Anda dapat menggunakan robot ini melalui aplikasi Blynk, yang mendukung streaming video.
6. Kucing Robot Petoi
Anda dapat membangun kucing robot yang menggemaskan dengan proyek kucing mekanik open-source Nybble. Plus, Anda dapat menggunakan bagian kayu potong laser alih-alih bagian 3D print.
Komponen lain untuk proyek ini meliputi Raspberry Pi 3B+, kit Nybble, dan Sparkfun Arduino Pro Mini.
Plus, Anda dapat mengontrol gerakan robot ini dengan mikrokontroler kompatibel Arduino. Kucing robot juga dapat menyimpan otot memori, yang memungkinkan untuk mengingat cara bergerak.
Selanjutnya, Raspberry Pi dalam proyek ini memungkinkan Anda menyesuaikan kode Nybble dan memberikan perintah sederhana.
7. Spot Micro
Spot micro adalah versi yang lebih kecil dari robot quadruped Spot yang populer. Plus, Anda dapat mendapatkan gerak trot dan gerak walk dengan tiga sumbu “mode kontrol perintah sudut.”
Robot berjalan pada Raspberry Pi 3B dengan Ubuntu. Juga, menggunakan kerangka C++ dan Python.
Selain itu, Anda akan membutuhkan komponen berikut jika ingin mencoba proyek ini:
- Raspberry Pi 3 B
- Panel LCD 15×2
- Papan servo PCA9685
- Baterai 4000 mah
- Regulator tegangan 5v
- Bagian 3D print
- Lider (opsional untuk pemetaan ruangan)
8. Robot Pertarungan Miniatur
Apakah Anda ingin membangun robot pertarungan yang kuat? Maka Anda dapat mencoba proyek ini. Menggunakan Raspberry Pi Zero, Anda dapat menterjemahkan input dari pengontrol Bluetooth menjadi perintah untuk kontroler motor robot Anda.
Alih-alih menggunakan pengirim RC, proyek ini menggunakan konfigurasi pin GPIO yang lebih sederhana.
Anda akan memerlukan papan L298N untuk lokomosi, ESC Tarot TL300G untuk memutar motor brushless, dan paket baterai 500Mah. Dan Anda sudah memiliki robot pertarungan mini pada badan 3D print.
9. Robot Devastator Raspberry Pi
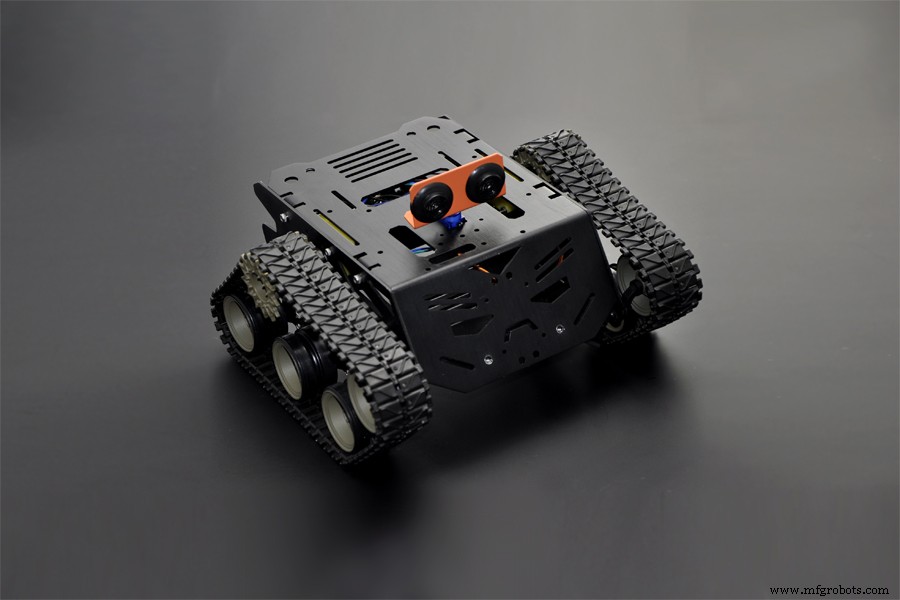
Robot Devastator
Seperti yang namanya implikasikan, Anda dapat membangun tangki robot dengan Raspberry Pi Zero W. Bangunan lengkap mencakup braket custom 3D print, beberapa kode python, dan sirkuit kontroler motor. Anda juga dapat menambahkan kamera montir.
Secara alternatif, Anda dapat menemukan segala sesuatu yang Anda butuhkan untuk proyek ini di platform mobile Devastator Tank.
Kata Akhir
Raspberry Pi adalah mini-komputer serbaguna yang bekerja untuk berbagai aplikasi. Sebagian besar proyek robot Raspberry Pi yang kami sebutkan dalam artikel ini hanya menggunakan Python yang ramah pemula.
Juga, jika Anda tidak dapat menemukan semua komponen yang diperlukan untuk proyek, Anda dapat mencoba kit robotika. Pembelian peralatan otomatis akan memberi Anda detail jadi untuk proyek robot Anda.
Namun, Anda akan membutuhkan keterampilan dasar atau menengah untuk mencoba salah satu dari proyek ini.
Ada pertanyaan? Jangan ragu untuk menghubungi kami, dan kami akan senang membantu.



