Menguasai Interpolasi Lingkaran pada Mesin CNC: Pemrograman dengan R – Bagian 2
Bagian ke-2 dari seri Konsep & Pemrograman Interpolasi Lingkaran, artikel ini menjelaskan informasi yang diperlukan untuk memprogram/mesin interpolasi lingkaran pada mesin CNC, dan bagaimana pemesin CNC dapat memprogram interpolasi lingkaran dengan R (radius).
Baca Bagian Lain dari Artikel Ini
- Konsep & Pemrograman Interpolasi Lingkaran Bagian 1 (Konsep)
- Konsep & Pemrograman Interpolasi Lingkaran Bagian 2 (Penggunaan R)
- Konsep & Pemrograman Interpolasi Lingkaran Bagian 3 (Penggunaan I J K)
- Konsep & Pemrograman Interpolasi Lingkaran Bagian 4 (R Tidak Diketahui)
- Konsep & Pemrograman Interpolasi Lingkaran Bagian 5 (Contoh)
- Konsep & Pemrograman Interpolasi Lingkaran Bagian 6 (Penggunaan & Latihan)
LIMA INFORMASI
Lima informasi diperlukan untuk mengeksekusi perintah interpolasi lingkaran.
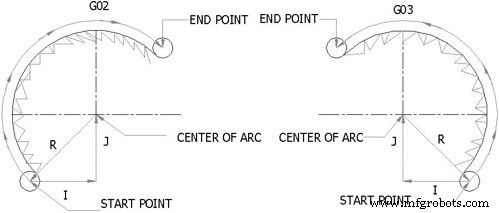
Gerakan Lingkaran
| Item | Perintah |
| - G17 = busur sejajar dengan bidang XY
- G18 = busur sejajar dengan bidang ZX
- G19 = busur sejajar dengan bidang YZ
|
- Koordinat posisi awal busur
| |
| - G02 = Pindah ke titik tujuan melalui busur searah jarum jam.
- G03 = Pindah ke titik tujuan melalui busur berlawanan arah jarum jam.
|
- Posisi akhir busur (G90) Absolut
- Atau
- Posisi akhir busur (G91) Inkremental
| |
- Metode R (radius busur)
- Atau
- Metode I J K (koordinat pusat busur)
| - R
- Atau
- I = adalah jarak, dengan arah yang ditentukan, diukur dari titik awal busur ke pusat busur, sejajar dengan sumbu X.
- J= adalah jarak, dengan arah yang ditentukan, diukur dari titik awal busur ke pusat busur, sejajar dengan sumbu Y.
- K= adalah jarak, dengan arah yang ditentukan, diukur dari titik awal busur ke pusat busur, sejajar dengan sumbu Z.
|
Dengan bantuan informasi di atas kita dapat dengan mudah mengatakan bahwa ada dua cara untuk menentukan pusat busur lingkaran yang Anda putar di sekitarnya.
- Penggunaan R untuk menentukan radius busur.
- Penggunaan I, J, atau K untuk menentukan jarak dari titik awal ke pusat busur.
PENGGUNAAN R
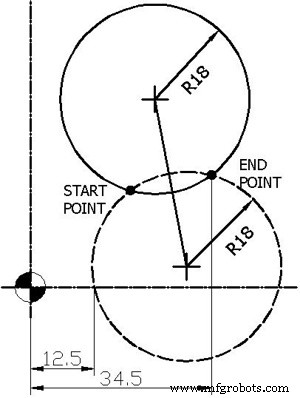
Metode pertama sangat sederhana dan tidak diperlukan upaya luar biasa untuk memprogram Busur atau Lingkaran. Cukup sebutkan nilai X, Y koordinat berikutnya dan gunakan R+"nilai". Untuk banyak proyek pemrograman busur, radius langsung dapat digunakan dengan alamat R, tersedia untuk sebagian besar sistem kontrol. Dalam hal ini, selisih sudut antara titik awal dan akhir sangat penting, karena komputer akan melakukan perhitungannya sendiri untuk menemukan pusat busur. Busur dengan selisih sudut 180⁰ atau kurang yang diukur antara titik awal dan akhir menggunakan nilai R positif. Busur, di mana selisih sudutnya lebih dari 180⁰, menggunakan nilai R negatif.
Contoh: lihat gambar berikut
Radius Positif Negatif
Pada gambar di atas, ada dua lingkaran. Satu adalah lingkaran garis putih-putih dan yang lainnya adalah padat. Kedua lingkaran ini saling bersinggungan pada dua titik yang ditunjukkan dengan titik hitam.
Jika gerakan alat lingkaran garis putih-putih adalah searah jarum jam dari titik awal ke titik akhir maka busur kurang dari 180⁰. Kode untuk gerakan alat ini dalam mode absolut G90 akan terlihat seperti ini.
G02 X34.5 Y20 R18 F100.
Dan jika gerakan alat lingkaran padat adalah searah jarum jam dari titik awal ke titik akhir maka busur lebih dari 180⁰. Kode untuk gerakan alat ini dalam mode absolut G90 akan terlihat seperti ini.
G02 X34.5 Y20 R-18 F100.
Ketika perintah interpolasi lingkaran diaktifkan oleh program CNC, perintah gerakan alat yang saat ini aktif secara otomatis dibatalkan. Pembatalan gerakan ini biasanya G00, G01 atau perintah siklus.
Interpolasi Lingkaran menggunakan G90 dan G91
G90 X ____ Y____ menentukan titik akhir busur dalam sistem koordinat kerja.
G91 X____ Y____ menentukan jarak bertanda dari titik akhir busur dari titik awal busur
R_____ menentukan panjang radius busur
Baca Bagian Lain dari Artikel Ini
- Konsep & Pemrograman Interpolasi Lingkaran Bagian 1 (Konsep)
- Konsep & Pemrograman Interpolasi Lingkaran Bagian 2 (Penggunaan R)
- Konsep & Pemrograman Interpolasi Lingkaran Bagian 3 (Penggunaan I J K)
- Konsep & Pemrograman Interpolasi Lingkaran Bagian 4 (R Tidak Diketahui)
- Konsep & Pemrograman Interpolasi Lingkaran Bagian 5 (Contoh)
- Konsep & Pemrograman Interpolasi Lingkaran Bagian 6 (Penggunaan & Latihan)



