Memilih Post-Prosesor Robot yang Tepat: Panduan Praktis
Tidak tahu post-prosesor mana yang harus dipilih? Berikut 5 langkah untuk memilih post-prosesor robot yang sempurna.
Post-prosesor adalah jembatan antara perangkat lunak pemrograman offline dan robot Anda.
Jika Anda memilih post-prosesor yang tepat, program Anda akan bekerja out-of-the-box — robot nyata akan bergerak tepat seperti dalam simulasi. Namun, jika Anda memilih post-prosesor yang salah, Anda akan mengalami waktu yang sulit — robot mungkin bergerak tidak teratur, mungkin bergerak ke arah yang salah, atau mungkin tidak bergerak sama sekali.
RoboDK menyediakan banyak post-prosesor yang berbeda untuk dipilih. Layak untuk terbiasa dengan cara kerja post-prosesor, cara memilih yang tepat, dan cara menyesuaikan atau membuat post-prosesor Anda sendiri jika yang disediakan tidak tepat untuk Anda.
Artikel ini akan memberi tahu semua yang perlu Anda ketahui tentang post-prosesor robot di RoboDK.
Apa Itu Post-Prosesor?
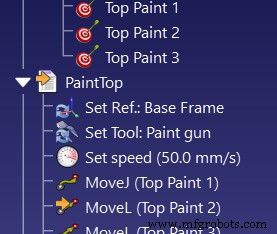
Hampir semua program robot berisi perintah dasar yang sama, yang digunakan berulang kali. Tiga yang paling umum adalah:
- Move Joint — Ini memindahkan robot ke titik di ruang dengan mengirim perlemakan robot ke posisi yang diinginkan dengan cara tercepat, yang berg saat bergerak melalui ruang bebas.
- Move Linear — Ini memindahkan robot dari posisi saat ini ke titik di ruang dengan mengikuti garis yang tepat, yang berg saat bergerak untuk mengambil objek, melukis, dll.
- Set Speed — Ini menentukan kecepatan end effector dan/atau perlemakan robot.
Perangkat lunak pemrograman offline membuat program menggunakan versi umum dari perintah ini (dan yang lainnya) yang dapat berlaku untuk robot apa pun.
Robot Bicara Berbagai Bahasa
Masalahnya adalah setiap produsen yang berbeda memiliki cara yang berbeda untuk memprogram perintah ke dalam robot mereka. Banyak produsen memiliki bahasa pemrograman kustom mereka sendiri dan beberapa bahkan menggunakan perintah yang sedikit berbeda untuk versi yang berbeda dari kontroler mereka.
Misalnya, berikut ini cara tiga perintah yang saya sebutkan di atas diungkapkan untuk kontroler robot yang berbeda. Di dalam kurung, saya juga telah menunjukkan jumlah minimum parameter dan nilai yang diperlukan untuk mengontrol robot 6DoF:
| Robot |
Joint Move |
Linear Move |
Set Speed |
Path Rounding |
| ABB IRC5 |
MoveJ (4) |
MoveL (4) |
speeddata(4) |
zonedata(4) |
| Fanuc RJ3 |
J (2) |
L (2) |
speed (1) |
CNT (1) |
| Kawasaki |
JMOVE (1) |
LMOVE (1) |
SPEED (1) |
ACCURACY (1) |
| KUKA KRC |
PTP (1) |
LIN/SPL (1) |
$VEL.CP (1) |
$APO.CDIS (1) |
| Motoman JBI |
MOVJ (2) |
MOVL (2) |
VJ/V (1) |
PL (1) |
| Universal Robots |
movej (1) |
movel/movep (1) |
v(1) |
r (1) |
Seperti yang Anda lihat, setiap perintah serupa antara setiap jenis robot. Namun, ada perbedaan dalam pengucapan dan jumlah informasi yang diperlukan untuk mendefinisikan setiap instruksi.
Tanpa pemrograman offline dan post-prosesor, Anda harus mempelajari bahasa pemrograman yang sepenuhnya baru setiap kali memprogram jenis robot yang baru. Ini sangat memperlambat pemrograman robot.
Post-Prosesor Memudahkan
Post-prosesor bekerja dengan menerjemahkan perintah menjadi program spesifik untuk model robot Anda.
Dengan RoboDK, Anda tidak perlu mempelajari bahasa pemrograman untuk membuat robot bergerak. Post-prosesor yang disediakan biasanya cukup untuk menghasilkan kode yang dapat digunakan dan bebas bug untuk lebih dari 30 merek robot.
Post-prosesor juga menghasilkan semua kode inisialisasi dan definisi variabel yang diperlukan, yang seringkali merepotkan untuk didefinisikan dalam pemrograman teks reguler.
5 Langkah untuk Memilih Post-Prosesor yang Sempurna
RoboDK dilengkapi dengan lebih dari 40 post-prosesor. Anda harus memilih post-prosesor yang tepat untuk kontroler robot Anda.
Bagaimana Anda memilih di antara mereka?
Jika Anda telah menggunakan salah satu robot dari Robot Library kami, Anda akan menemukan bahwa satu post-prosesor sudah dipilih sebagai default. Seringkali, ini mengasumsikan Anda menggunakan kontroler terbaru (atau default) untuk robot tersebut. Namun, Anda mungkin menemukan bahwa Anda perlu memilih yang lain jika post default tidak cocok dengan kebutuhan aplikasi atau setup Anda.
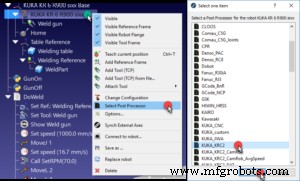
1. Pilih Post-Prosesor untuk Merek Robot Anda
Biasanya, terbaik untuk mencoba post-prosesor default atau paling dasar terlebih dahulu.
Beberapa merek robot hanya memiliki satu opsi yang disediakan secara default di RoboDK, misalnya Mecademic, Kawasaki, CLOOS, dll. Dalam hal ini, pilihan Anda sangat sederhana.
2. Pilih Post-Prosesor untuk Kontroler Anda
Beberapa merek robot memiliki post-prosesor yang berbeda untuk kontroler yang berbeda atau versi bahasa pemrograman mereka. Misalnya, Denso memiliki satu post-prosesor untuk kontroler RC7 lama dan satu untuk kontroler RC8 yang lebih baru, karena di antara model ini mereka beralih dari pemrograman dalam bahasa pemrograman PAC ke pemrograman dalam PacScript.
Gunakan post-prosesor untuk kontroler spesifik Anda jika tersedia. Jika tidak ada opsi untuk kontroler spesifik Anda, coba yang paling dekat dengan nomor versi kontroler Anda.
3. Pilih Post-Prosesor untuk Aplikasi Anda
Beberapa merek robot memiliki cukup banyak post-prosesor yang berbeda. KUKA memiliki 10!
Beberapa post-prosesor tambahan adalah untuk aplikasi atau setup tertentu. Misalnya, ada 5 post-prosesor untuk kontroler KUKA KRC2. Dua di antaranya untuk aplikasi menggunakan add-on pemfraisan CamRob mereka atau kontrol CNC KUKA, yang memungkinkan memiliki ribuan baris kode dalam satu file program (cocok untuk pemesinan robot). Satu khusus untuk aplikasi pengelasan busur. Sebaliknya, ada post-prosesor UR yang mengintegrasikan gripper Robotiq.
Jika ada post-prosesor untuk kontroler Anda yang tepat untuk aplikasi atau setup spesifik Anda, gunakanlah. Namun, jika tidak ada untuk aplikasi Anda, gunakan post-prosesor dasar untuk merek dan kontroler Anda.
4. Pilih Post-Prosesor yang Dapat Anda Perbarui dengan Mudah
Kadang-kadang, program yang dihasilkan oleh RoboDK tidak akan tepat untuk aplikasi Anda. Anda mungkin ingin menambahkan baris kode tambahan untuk memperluas fungsionalitas. Ini sangat mudah dilakukan jika Anda sedikit terbiasa dengan bahasa pemrograman robot Anda.
Beberapa post-prosesor disediakan untuk memudahkan perubahan dan pembaruan kode yang dihasilkan.
Misalnya, KUKA KRC2 memiliki opsi yang menghasilkan file DAT. Ini adalah fitur menarik dari kontroler KUKA. Dalam konfigurasi ini, posisi disimpan sebagai variabel ke dalam file DAT terpisah, yang kadang-kadang membuatnya lebih mudah untuk memperbarui kode karena Anda hanya perlu mengubah variabel untuk mengubah posisi.
Sebaliknya, ada dua post-prosesor Siemens Sinumerik: satu di mana posisi disediakan dalam milimeter dan yang lain di mana disediakan dalam inci.
Pilih post-prosesor yang memudahkan Anda untuk memperbarui kode robot, jika perlu.
5. Buat atau Sesuaikan Post-Prosesor
Dalam beberapa hal, Anda mungkin perlu menulis post-prosesor Anda sendiri, seperti ketika Anda menggunakan robot dalam konfigurasi unik.
Anda juga mungkin ingin menyesuaikan post-prosesor yang ada untuk setup atau aplikasi spesifik Anda.
Sangat mudah untuk menulis post-prosesor kustom di RoboDK karena semuanya adalah program Python dan ditulis dalam format yang serupa.
Anda dapat melihat tutorial sederhana yang menunjukkan cara membuat atau memperbarui post-prosesor dalam video ini.
Lihat halaman post-prosesor dalam dokumentasi kami untuk detail selengkapnya.
Apa pertanyaan yang Anda miliki tentang post-prosesor? Beritahu kami di kolom komentar di bawah atau bergabunglah dalam diskusi di LinkedIn, Twitter, Facebook atau Instagram.



