10 Tugas Pemrograman Offline Penting yang Harus Diketahui Setiap Operator Robot
Apakah tugas Anda cocok untuk pemrograman offline? Kami melihat 10 tugas robotic teratas yang mungkin dengan perangkat lunak pemrograman offline.
Kekhawatiran umum tentang teknologi baru terkandung dalam pertanyaan “Tetapi apakah akan bekerja untuk situasi unik saya?”
Pemrograman offline tidak berbeda. Meskipun orang melihat manfaatnya dengan cukup cepat, terkadang mereka khawatir tidak akan berlaku untuk tugas spesifik mereka. Kami memahami kekhawatiran mereka. Bisnis setiap orang unik dan dapat sulit untuk mengetahui apakah teknologi seperti pemrograman offline akan menjadi yang paling cocok bagi Anda.
Namun, meskipun situasi Anda unik, ada kesamaan antara aplikasi robot Anda dan yang lainnya yang kami lihat sepanjang waktu. Pemrograman offline dapat digunakan untuk banyak tugas robotic.
Dalam artikel ini, kami menjelaskan faktor-faktor yang menentukan apakah Anda dapat menggunakan pemrograman offline, dan kami mencantumkan 10 tugas terbaik kami di RoboDK.
Apa yang Menentukan Apakah Tugas Dapat Menggunakan Pemrograman Offline
Jika Anda dapat melakukan tugas dengan robot, Anda hampir dapat memastikan dapat memprogramnya menggunakan pemrograman offline. Namun, ada beberapa faktor yang menentukan seberapa mudah (atau sulit) akan dilakukan pemrograman.
Lima faktor penting adalah:
- Fungsi Perangkat Lunak — Tidak semua perangkat lunak pemrograman offline sama. Beberapa paket disediakan oleh produsen robot tertentu, sehingga terkunci pada merek tersebut dan memiliki dukungan yang bervariasi untuk beberapa tugas.
- Kompatibilitas Robot — Beberapa produsen tidak menyediakan perangkat lunak pemrograman offline, yang merupakan masalah jika Anda bergantung pada perangkat lunak produsen. Untuk tips tentang cara menilai robot Anda, lihat artikel kami: Will Offline Programming Work With My Robot?
- Ketersediaan Model Robot — Anda perlu yakin bahwa model robot Anda tersedia untuk perangkat lunak pemrograman offline yang Anda gunakan. Lihat Robot Library kami untuk lebih dari 300 model dari lebih dari 30 produsen robot.
- Tingkat Keahlian — Beberapa jenis pemrograman offline tradisional (misalnya di industri otomotif) melibatkan alat perangkat lunak yang kompleks yang tidak mudah digunakan. Perangkat lunak seperti RoboDK, di sisi lain, membuatnya sangat mudah untuk memprogram robot Anda secara offline. Akibatnya, Anda membutuhkan jauh lebih sedikit keahlian daripada yang Anda miliki di masa lalu.
Sebagian besar faktor ini dapat diatasi dengan memilih perangkat lunak pemrograman offline yang tepat.
10 Tugas Teratas untuk Pemrograman Offline
Kami sering melihat orang mengimplementasikan tugas yang sama, atau serupa, menggunakan pemrograman offline. Untuk memudahkan hidup Anda, kami telah mengumpulkan daftar tugas yang paling umum, beserta instruksi cara mengimplementasikannya menggunakan pemrograman offline.
Anda dapat menemukan simulasi interaktif dan tutorial cara memprogram tugas-tugas ini di RoboDK di halaman Examples kami.
1. Pemesinan Robot
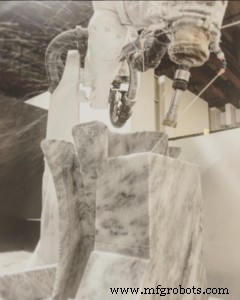
Di masa lalu, pemfraisan dan pemesinan otomatis cenderung dilakukan dengan mesin CNC. Jika robot terlibat, mereka biasanya hanya digunakan untuk machine tending.
Namun pada era ini, robot mulai digunakan untuk pemesinan itu sendiri. Akurasi robot industri yang meningkat dan pemrograman offline yang lebih intuitif berarti Anda dapat dengan mudah mengubah kode CNC menjadi instruksi robot.
RoboDK menyertakan alat pemesinan robot khusus di menu Utilities. Lihat demonstrasi di tautan ini: RoboDK Machining.
2. Pick and Place
Mungkin tugas robotic yang paling populer adalah pick and place, yang melibatkan pemindahan objek dari satu bagian sel kerja ke bagian lain. Tugas-tugas ini sangat mudah diprogram menggunakan pemrograman offline. Memungkinkan untuk memprogram tugas pick and place sederhana dalam waktu kurang dari 15 menit, seperti yang saya demonstrasikan dalam artikel sebelumnya.
Lihat demonstrasi di tautan ini: RoboDK Pick and Place.
3. Pengecatan Robot
Jika Anda meminta anggota masyarakat untuk menyebut beberapa tugas robotik industri, saya bertaruh pengecatan robotik akan berada di daftar mereka. Pengecatan adalah salah satu aplikasi robotic yang paling umum dan mudah dilakukan menggunakan pemrograman offline. Perangkat lunak dapat menghasilkan jalur alat dalam hitungan menit.
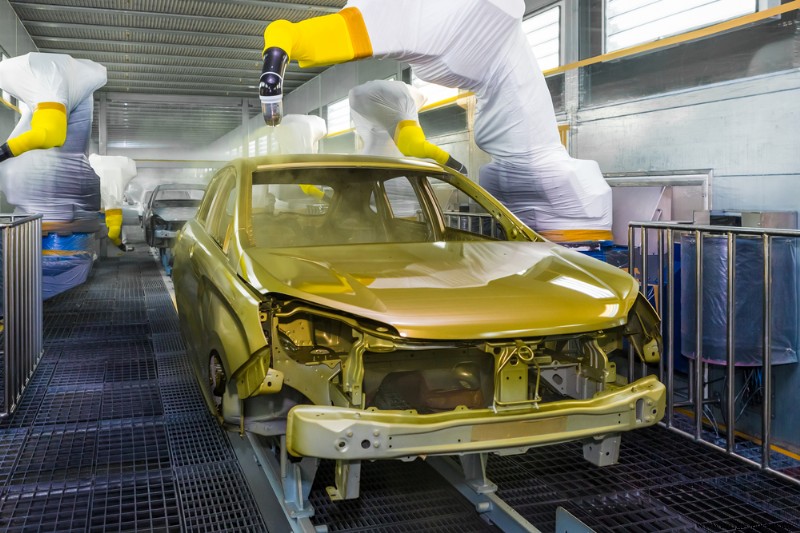
Lihat demonstrasi di tautan ini: RoboDK Painting.
4. Pengelasan Titik Robot
Pemrograman offline telah lama digunakan untuk menghasilkan program untuk pengelasan titik. Namun, di masa lalu, ini memakan waktu banyak simulasi yang sulit dan memerlukan programmer spesialis. Dengan perangkat lunak yang lebih baru, program pengelasan titik dapat dihasilkan dengan mudah, tanpa kesalahan.
Lihat demonstrasi di tautan ini: RoboDK Spot Welding.
5. Pencetakan 3D
Saya katakan bahwa pencetakan 3D adalah salah satu teknologi tanda abad ke-21. Meskipun telah ada untuk beberapa waktu, aplikasi pencetakan 3D telah meledak dalam dekade terakhir. Salah satu perkembangan menarik terbaru adalah menggunakan robot itu sendiri sebagai pencetak 3D. Pemrograman offline membuatnya sangat mudah untuk dicapai.
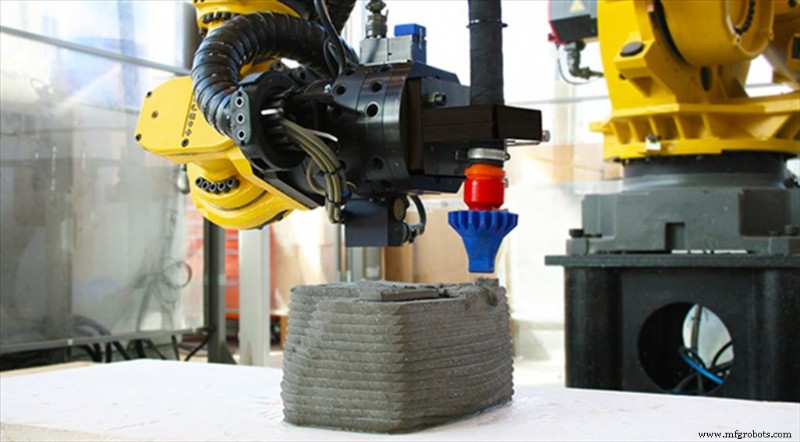
RoboDK menyertakan alat pencetakan 3D khusus di menu Utilities. Lihat demonstrasi di tautan ini: RoboDK 3D Printing.
6. Conveyor Picking
Conveyor digunakan di banyak industri untuk mengangkut objek antara proses bernilai tambah yang berbeda. Namun, mereka sering sulit untuk diintegrasikan dengan robot. Jika perangkat lunak pemrograman offline Anda mendukungnya (seperti yang dilakukan RoboDK) ini dapat menghemat banyak waktu integrasi online.
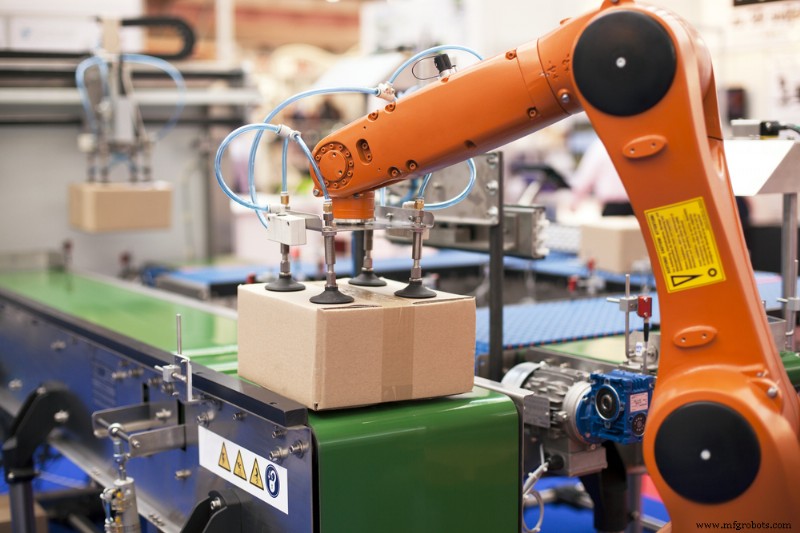
Lihat demonstrasi di tautan ini: RoboDK Conveyor Picking.
7. Inspeksi Otomatis
Inspeksi menggunakan machine vision telah menjadi aplikasi populer untuk robot. Alasannya jelas — inspeksi manual adalah tugas yang sulit yang meningkat seiring dengan produktivitas. Pemrograman offline machine vision tidak akan sepenuhnya menggantikan pemrograman online (karena Anda perlu melatih kamera menggunakan gambar nyata) tetapi dapat membantu mempercepat proses integrasi.
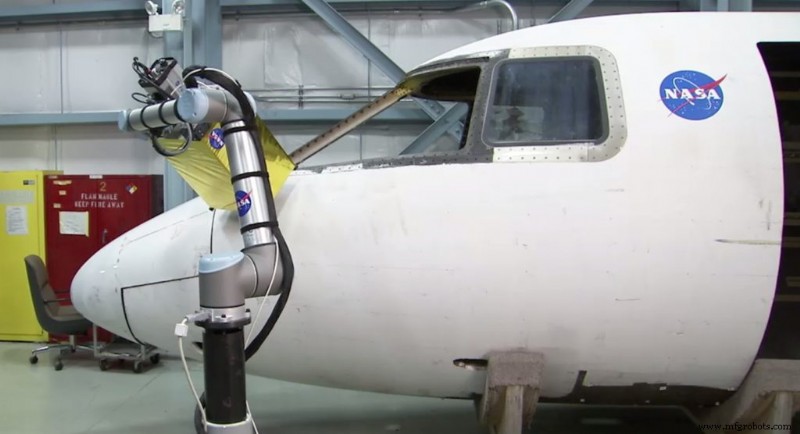
Lihat demonstrasi di tautan ini: RoboDK Automated Inspection.
8. Menggambar
Menggambar mungkin terdengar seperti aktivitas yang sepele untuk robot. Namun, memiliki banyak aplikasi berguna. Robot dapat digunakan untuk menggambar pola glase pada kue, memotong garis artistik menggunakan alat pemfraisan dan melukis dengan gaya tulisan tangan pada produk. Pemrograman offline membuatnya mudah untuk mengubah gambar SVG (standar untuk imaging vektor) menjadi jalur robot.
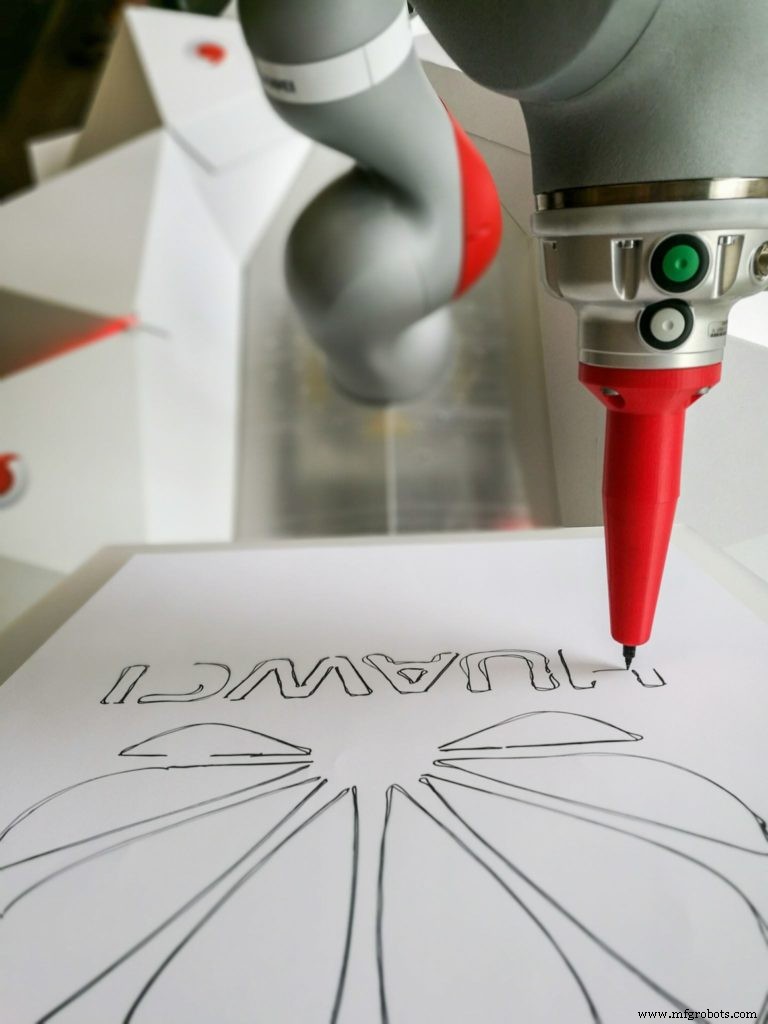
Lihat demonstrasi di tautan ini: RoboDK Drawing.
9. Integrasi Sumbu Eksternal
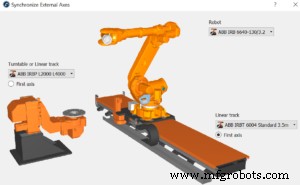
Ini sebenarnya bukan “tugas” dalam arti itu. Ini lebih seperti teknik untuk meningkatkan rentang tugas yang dapat Anda capai dengan robot. Sumbu eksternal memungkinkan Anda memperluas ruang kerja robot untuk tugas seperti pengecatan, pengelasan titik, inspeksi, dll. Mereka secara dasar adalah satu atau dua derajat kebebasan tambahan yang ditambahkan ke robot. Masalahnya adalah mereka perlu disinkronkan dengan robot. Dengan pemrograman offline, sinkronisasi ini mudah.
RoboDK menyertakan alat sinkronisasi khusus untuk sumbu eksternal di menu Utilities. Lihat demonstrasi di tautan ini: RoboDK Machining With External Axis.
10. Apa pun yang Dapat Dilakukan Robot… OLP Juga Dapat Melakukannya
Meskipun tugas Anda tidak tercantum di sini, kemungkinan besar Anda dapat melakukannya dengan pemrograman offline. Jika Anda tidak yakin, silakan hubungi kami dan tanyakan tentang tugas spesifik Anda, atau posting komentar di bawah.
Cara terbaik untuk memulai menggunakan pemrograman offline adalah dengan mudahnya mengunduh perangkat lunak dan mencobanya sendiri. Unduh salinan uji coba gratis di tautan ini: Download RoboDK.



