Menggunakan Robot untuk Mengotomatisasi Produksi Plastik Tangan Kecil-Kecilan
Apakah mungkin untuk mengotomatisasi produk tangan?
Saat kita berpikir tentang produk tangan, kita sering membayangkan barang yang dibuat khusus, sangat rumit, di mana setiap potong pasti unik. Namun, banyak produk dibuat tangan hanya karena jumlah produksi tidak cukup tinggi untuk mempertimbangkan otomatisasi penuh.
Dalam studi kasus ini, kami menunjukkan bagaimana sekelompok peneliti dalam plastik industri menggunakan robot dan RoboDK untuk mengotomatisasi proses manufaktur partai kecil.
Masalah dengan banyak bentuk otomatisasi adalah mereka memerlukan Anda untuk memiliki proses yang konsisten berjalan dengan throughput tinggi. Tanpa ini, sering tidak masuk akal untuk berinvestasi dalam otomatisasi karena Anda tidak dapat yakin bahwa Anda akan mencapai return on investment.
Saat Anda memiliki proyek partai kecil, Anda mungkin bertanya-tanya apakah otomatisasi bahkan mungkin.
Ini adalah masalah yang diatasi oleh sekelompok peneliti di plastik industri dengan proyek robotika terbaru mereka. Mereka mencari cara kecil dan hemat biaya untuk mengotomatisasi perakitan mainan hula-hoop plastik.
Memperkenalkan… ATS2i
Peneliti dari perusahaan Prancis “Applications Thermoplastiques et Solutions Industrielles Innovantes” (ATS2i) melakukan proyek ini. Ini dipimpin oleh insinyur Alexandre Temporel, yang telah bekerja di plastik industri selama lebih dari 15 tahun.
Perusahaan spesialis dalam desain dan rekayasa proyek industri inovatif, dengan keahlian khusus di industri plastik. Mereka menggabungkan berbagai teknologi manufaktur, termasuk cetak 3D, pemesinan, dan CNC.
ATS2i melihat proyek di seluruh siklus hidup proyek industri, dari penelitian dan pengembangan dan studi kelayakan hingga desain dan prototipe.
Sebagian dari cakupan perusahaan adalah membantu orang lain memodernisasi mesin industri yang ada melalui otomatisasi canggih.
Inilah di mana proyek robotika hula-hoop mereka masuk.
Proyek: Produksi Hula-Hoop
Proyek yang dimaksud melibatkan produksi mainan hula-hoop plastik. Ini adalah contoh yang baik dari tugas yang biasanya dilakukan secara tangan dalam banyak situasi ketika ukuran partai kecil diperlukan.
Tim di ATS2i membuat setup mereka sebagai uji untuk melihat apakah robotika dapat digunakan untuk dengan mudah mengotomatisasi tahap perakitan produksi hula-hoop.
Apa itu Hula-Hoop?
Jika Anda tidak familiar dengan mainan hula-hoop, inilah pengantar…
Hula-hoop telah digunakan sebagai mainan selama lebih dari 2.500 tahun. Untuk menggunakan obeng, Anda memutarnya di sekitar pinggang, anggota tubuh, atau leher Anda. Anak-anak menggunakannya untuk permainan dan dewasa sebagai bentuk olahraga atau hiburan. Meski hula-hoop memiliki sejarah panjang, mereka secara signifikan naik ke popularitas pada tahun 1950-an.
Sebagian besar hula-hoop modern terbuat dari pipa plastik, meskipun tradisionalnya terbuat dari willow, bambu, atau rumput kaku.
Kompleksitas Pembuatan Hula-Hoop
Sebagai sebuah rekayasa, hula-hoop sangat mudah dibuat. Pipa plastik dibentuk menjadi lingkaran dan ujung-ujungnya dipasang bersama, biasanya dengan memasukkan sok dobel ujung ganda.
Sementara mereka mudah diproduksi, hula-hoop tidak selalu diproduksi dalam volume besar. Berbeda dengan versi massal, pembuat kecil menghasilkannya dalam partai kecil.
Tugas menghubungkan ujung-ujung obeng adalah kandidat yang baik untuk otomatisasi.
Ini adalah contoh yang baik dari tugas yang sering diperlukan di area lain manufaktur plastik.
Aplikasi Robotik: Perakitan Hula-Hoop
Proyek tim melibatkan penggunaan sederhana robot kolaboratif. Akibatnya, tim melakukan tugas di bengkel tanpa kebutuhan untuk langkah keselamatan tambahan seperti pagar atau sensor keselamatan.
Setup dan proses manufaktur cukup sederhana.
Setup Robotik
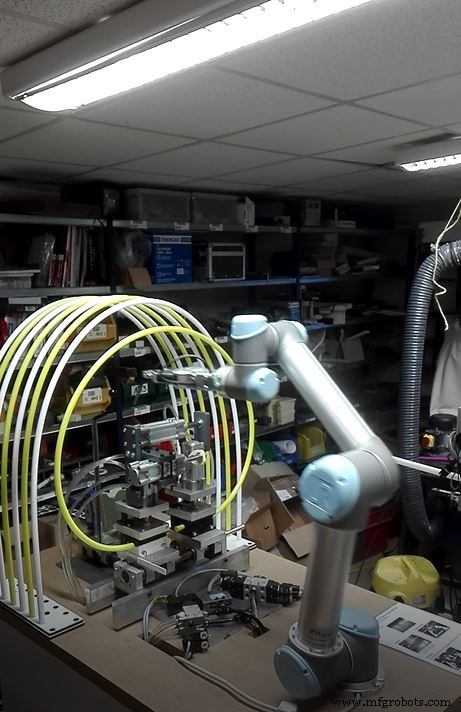
Setup terdiri dari hal-hal berikut:
- Robot kolaboratif Universal Robots UR5.
- Pegang OnRobot.
- RoboDK untuk pemrograman robot.
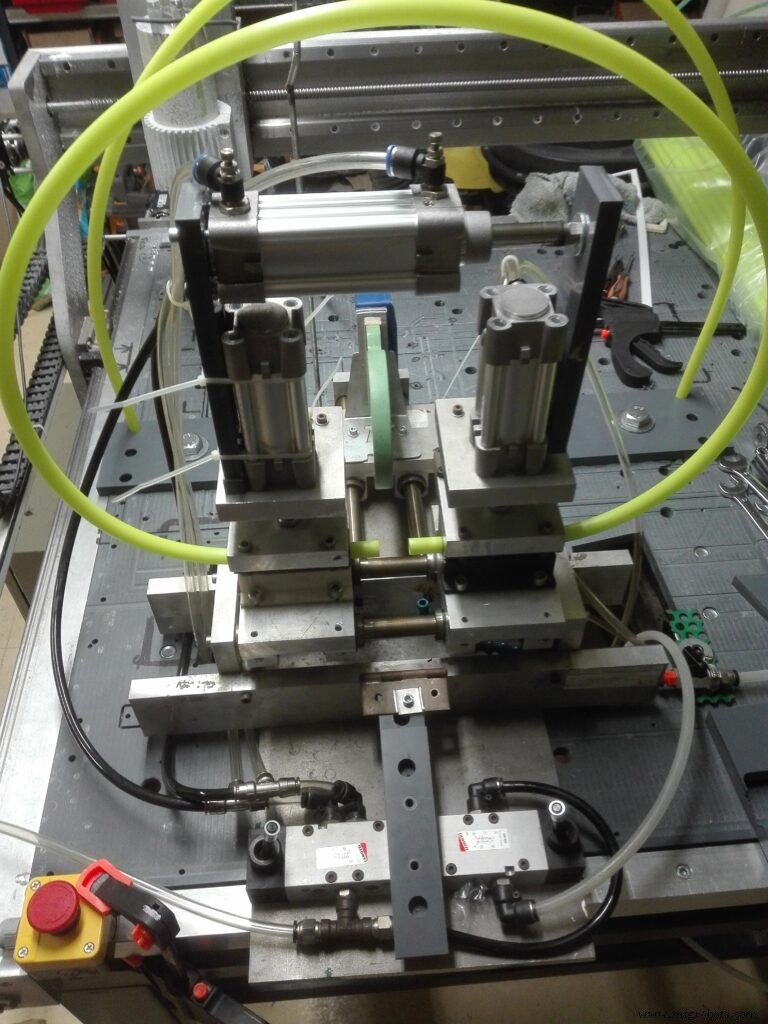
- Jig roll bender untuk membungkukkan pipa plastik.
Tim mengintegrasikan komponen ini ke dalam satu sel robotik yang hanya mengambil sebesar ruang meja.
Proses Manufaktur
Proses untuk membuat hula-hoop melibatkan aspek machine tending (untuk merawat roll bender) dan assembly.
Langkah-langkahnya adalah sebagai berikut:
- Ambil dan bungkukkan pipa ke dalam roll bender, memastikan protrusi 1,5 mm.
- Ratakan ujung.
- Masukkan kaca yang dipanaskan, berguna untuk melelehkan ujung pipa plastik.
- Tekan ujung pipa bersama, memfixnya.
- Tunggu plastik dingin sebelum mengeluarkannya dari mesin.
Memprogram Robot dengan RoboDK
Alexandre Temporel dan timnya memutuskan untuk menggunakan RoboDK untuk memprogram robot. Perangkat lunak kompatibel out-of-the-box dengan robot UR dan berguna untuk tugas seperti ini.
Mereka pertama membuat setup dalam perangkat lunak. Dengan kemampuan RoboDK untuk dengan mudah menambahkan model 3D, mereka juga dapat menambahkan model roll bender. Ini membuatnya lebih mudah untuk menyelaraskan robot dengan benar dengan mesin.
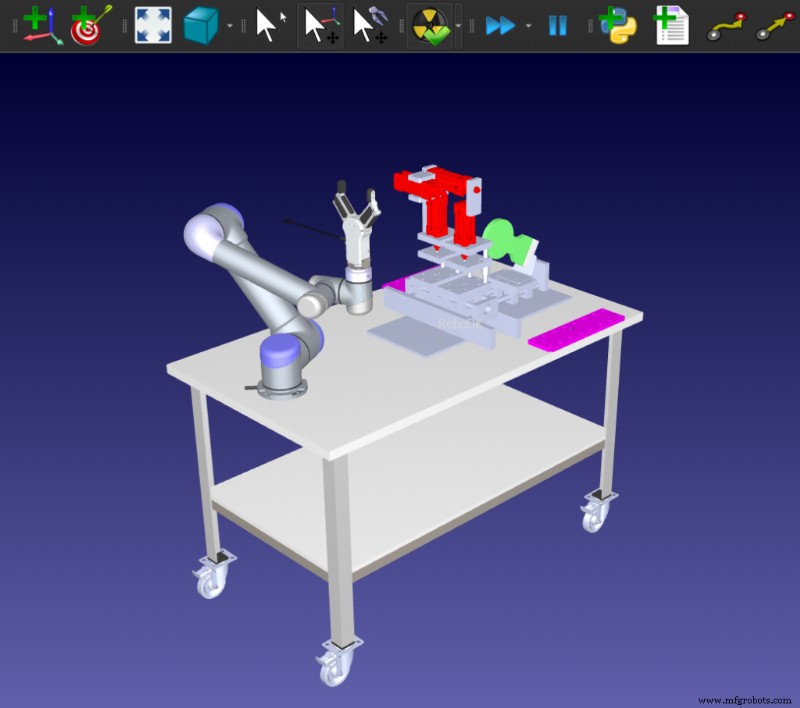
Karena sifat fleksibel pipa plastik, mereka memutuskan bahwa masuk akal untuk tidak mensimulasikan hula-hoop dalam perangkat lunak. Ini hanya akan menambahkan kompleksitas ke simulasi dan tidak perlu untuk membuat program yang baik.
Anda dapat melihat hasil pekerjaan mereka dalam video ini:
Cara Mengambil Pelajaran dari Ini untuk Aplikasi Anda Sendiri
Ada banyak cara untuk memanfaatkan robotika dalam proses Anda yang tidak memerlukan Anda untuk pergi sepenuhnya dan mengotomatisasi segalanya.
Studi kasus ini dari ATS2i adalah contoh yang baik dari aplikasi yang mudah diterapkan dan meredam tugas berulang untuk manufaktur partai kecil.
Anda bahkan dapat berpendapat bahwa produk tetap pada dasarnya tangan sebagai robot melakukan pekerjaan yang sama seperti manusia akan melakukan dalam situasi yang sama — y. merawat roll bender.
Tugas partai kecil apa yang ingin Anda otomatisasi? Beritahu kami di komentar di bawah atau bergabunglah dalam diskusi di LinkedIn, Twitter, Facebook, Instagram, atau di Forum RoboDK.



