Memilih Jumlah Sumbu yang Tepat untuk Posisi Robot Anda
Anda telah memutuskan bahwa Anda membutuhkan posisi robot… tetapi berapa banyak sumbu yang Anda butuhkan?
Ada begitu banyak model posisi dengan berbagai gaya yang berbeda. Beberapa memiliki 1 sumbu sederhana tetapi yang lain memiliki banyak!
Yang lebih membingungkan adalah rentang konfigurasi yang dapat dimiliki posisi. Sumbu dapat dipasang secara vertikal, horizontal, dan di sudut apapun di antaranya.
Memilih posisi dengan terlalu banyak atau terlalu sedikit sumbu bisa berarti anggaran yang sia-sia; Tapi berapa banyak yang terlalu banyak!?
Jika Anda mempertimbangkan posisi robot, saat ini Anda mungkin sudah melihat beberapa model yang berbeda. Anda mungkin telah melihat turntable sumbu tunggal, posisi sumbu ganda, dan roda raksasa multi-sumbu. Anda mungkin telah menjelajahi merek, gaya, dan rentang harga yang berbeda.
Saat ini, jika jujur, Anda mungkin mulai sedikit bosan dengan posisi.
Masalah dengan posisi adalah bahwa ini bukan sekadar kasus sederhana untuk mengatakan “Saya akan membeli ini” dan biarkan begitu saja. Posisi yang Anda pilih akan mempengaruhi seberapa mudah mengintegrasikan dan memprogram sel robot Anda. Anda tidak ingin memilih yang salah dan memberikan waktu yang lebih sulit dari yang diperlukan untuk menerapkan dan memprogram robot.
Misalnya, jika Anda mendapatkan posisi 5-sumbu dengan robot 6-sumbu, itu adalah 11 sumbu yang harus Anda kontrol! Jika diperlukan untuk memiliki sebanyak itu sumbu, baiklah. Namun, jika tidak diperlukan, Anda mungkin menyesali pembelian Anda.
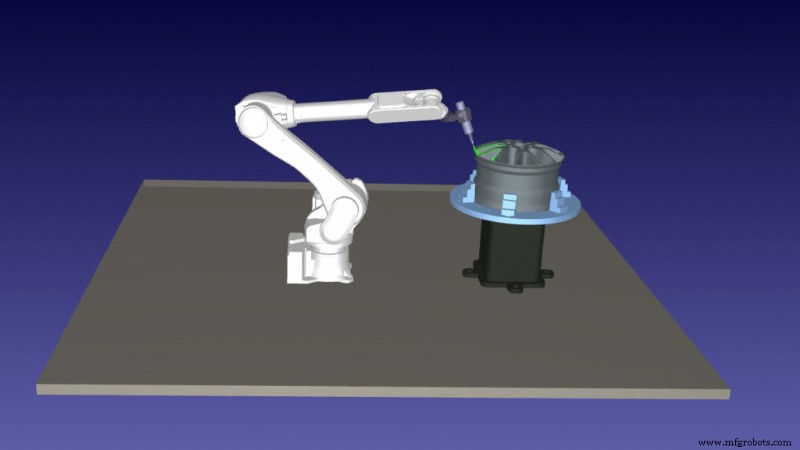
Mengapa “Berapa Banyak Sumbu?” adalah Pertanyaan yang Membingungkan
Menanyakan berapa banyak sumbu yang dibutuhkan mekanisme Anda adalah pertanyaan yang sangat alami. Namun, ini adalah pertanyaan yang sulit untuk dijawab secara memuaskan.
Ketika kita berbicara tentang robot industri sendirian, jawaban umum adalah mengatakan bahwa robot 6-sumbu diperlukan. Ini tidak selalu benar tetapi benar sebagian besar waktu. Alasannya adalah bahwa 6 sumbu diperlukan untuk mencapai titik di ruang kerja robot dari setiap posisi dan orientasi.
Seperti yang kami jelaskan dalam Euler Angle Primer kami, posisi end effector robot dikontrol dengan 6 parameter: 3 parameter translasi (X, Y, dan Z) dan 3 parameter rotasi (Rot[X], Rot[Y], dan Rot[Z]).
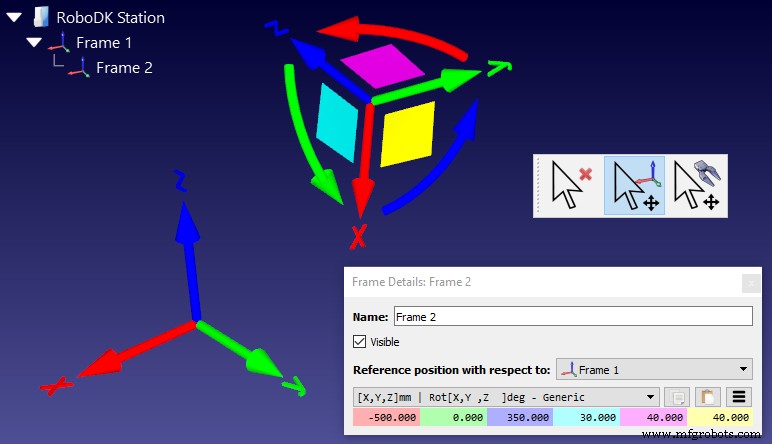
Jika robot Anda memiliki kurang dari 6-sumbu, Anda akan membatasi fleksibilitas robot. Ini masuk akal untuk beberapa robot — mis. robot palletizing yang hanya perlu mendekati objek dari atas. Namun, secara umum, robot industri 6-sumbu adalah yang paling berguna untuk berbagai macam tugas.
Di luar 6-sumbu, mekanisme Anda menjadi “redundan.”
Misalnya, robot 7-sumbu dapat mencapai titik yang sama di ruang kerjanya seperti robot 6-DoF. Namun, kontrol mekanisme yang redundan menjadi lebih rumit. Akibatnya, Anda tidak ingin menambahkan DoF tambahan jika tidak diperlukan.
Menambahkan posisi berarti menambahkan lebih banyak DoF ke robot. Ini mungkin atau mungkin tidak mengarah pada sistem yang redundan.
Apakah Anda membutuhkan DoF tambahan tergantung pada kebutuhan spesifik tugas Anda.
7 Langkah untuk Mengidentifikasi Jumlah Sumbu yang Diperlukan untuk Aplikasi Anda
Cara untuk mengarahkan pada berapa banyak sumbu yang Anda butuhkan adalah dengan melihat lebih dekat ke persyaratan aplikasi Anda.
Berikut adalah proses yang dapat Anda gunakan untuk mengidentifikasi beberapa posisi yang mungkin cocok untuk Anda. Ini memungkinkan Anda untuk memperhalus pada beberapa model potensial dan menilainya dengan baik. Jika tidak ada opsi yang cocok, Anda kemudian dapat memperluas lagi dan menggunakan informasi yang telah Anda pelajari untuk memilih posisi yang lebih baik.
- Lihat persyaratan tugas Anda, fokus khusus pada ruang kerja yang diperlukan. Cara yang baik untuk melakukan ini adalah dengan membangun aplikasi Anda di dalam simulator robot.
- Catat aspek-aspek tugas yang tidak mungkin dilakukan dengan menggunakan robot sendirian. Bagian mana dari ruang kerja yang tidak tercapai? Gerakan mana yang tidak mungkin?
- Dengan informasi ini, buat tekaan yang beralasan tentang satu atau dua jenis posisi yang mungkin cocok dengan kebutuhan Anda. Ingat untuk mempertimbangkan payload yang diperlukan untuk memegang workpiece Anda.
- Temukan beberapa posisi di pasar yang dapat memenuhi kriteria Anda dan coba di simulasi Anda. Untuk setiap posisi yang Anda coba, pastikan untuk menyimpan pengaturan Anda sebagai proyek baru karena Anda akan kembali ke salah satu proyek tersebut nanti.
- Jika salah satu model bekerja dengan sempurna, bagus! Meski demikian, coba beberapa opsi untuk melihat properti apa yang benar-benar diperlukan. Ingat bahwa Anda tidak ingin akhirnya memiliki lebih banyak DoF dari yang Anda butuhkan.
- Jika tidak ada model yang bekerja untuk aplikasi Anda, gunakan informasi yang telah Anda kumpulkan untuk menyempurnakan persyaratan Anda.
- Kembali ke pasar dan cari satu atau dua model yang memenuhi persyaratan baru ini. Coba lagi di simulasi Anda sebelum membuat pilihan Anda.
Dengan menggunakan proses seperti ini, ini menghilangkan beberapa tebakan dari mengidentifikasi jumlah sumbu yang tepat. Dengan setiap tes di simulasi Anda, Anda mempelajari sedikit lebih banyak tentang apa yang benar-benar Anda butuhkan dari posisi untuk menyelesaikan tugas Anda.
Buat Pilihan dan Kerja dengan Itu
Setelah Anda menargetkan model yang bekerja untuk tugas Anda, Anda dapat melanjutkan dan mengembangkan aplikasi lebih menyeluruh di simulator.
Buka proyek yang disimpan dengan posisi pilihan Anda dan sederhanakan menjadi aplikasi penuh. Ini akan memungkinkan Anda untuk menguji semua aspek tugas dan menyiapkan aplikasi untuk integrasi yang mudah.
Setelah Anda membeli posisi Anda, Anda tidak perlu khawatir apakah lebih banyak sumbu dapat memberikan manfaat pada tugas. Robot sangat fleksibel dan biasanya ada beberapa cara untuk mencapai tindakan yang sama dengan satu robot.
Jika Anda mengalami masalah saat menerapkan robot, Anda hampir pasti akan dapat menemukan solusi menggunakan peralatan yang Anda miliki. Ini adalah nilai membuat pilihan pembelian menggunakan simulator sebagai testbench.
Jenis posisi apa yang Anda pertimbangkan? Beritahu kami di komentar di bawah atau gabung dalam diskusi di LinkedIn, Twitter, Facebook, Instagram, atau di Forum RoboDK.



