Mempercepat Otomasi Industri: Mengoptimalkan Fieldbus RS-485 untuk Kecepatan, Jangkauan, dan EMC
Pemimpin industri seperti PROCENTEC melaporkan kenaikan stabil dalam penerapan fieldbus berbasis RS-485, terutama PROFIBUS® dan PROFINET Industrial Ethernet yang berkembang pesat. Pada 2018, 61 juta node PROFIBUS terpasang di seluruh dunia, dengan node otomatisasi proses (PA) tumbuh 7 % tahun demi tahun. Basis instalasi PROFINET mencapai 26 juta node, dan 5,1 juta perangkat ditambahkan pada 2018 saja.1
Seiring dengan Industry 4.0 yang mendorong adopsi pabrik pintar dan terhubung, mengoptimalkan teknologi fieldbus menjadi esensial untuk sistem yang andal dan berkinerja tinggi. Mencapai ini membutuhkan keseimbangan yang hati-hati antara keandalan kompatibilitas elektromagnetik (EMC) dan transmisi data yang andal.
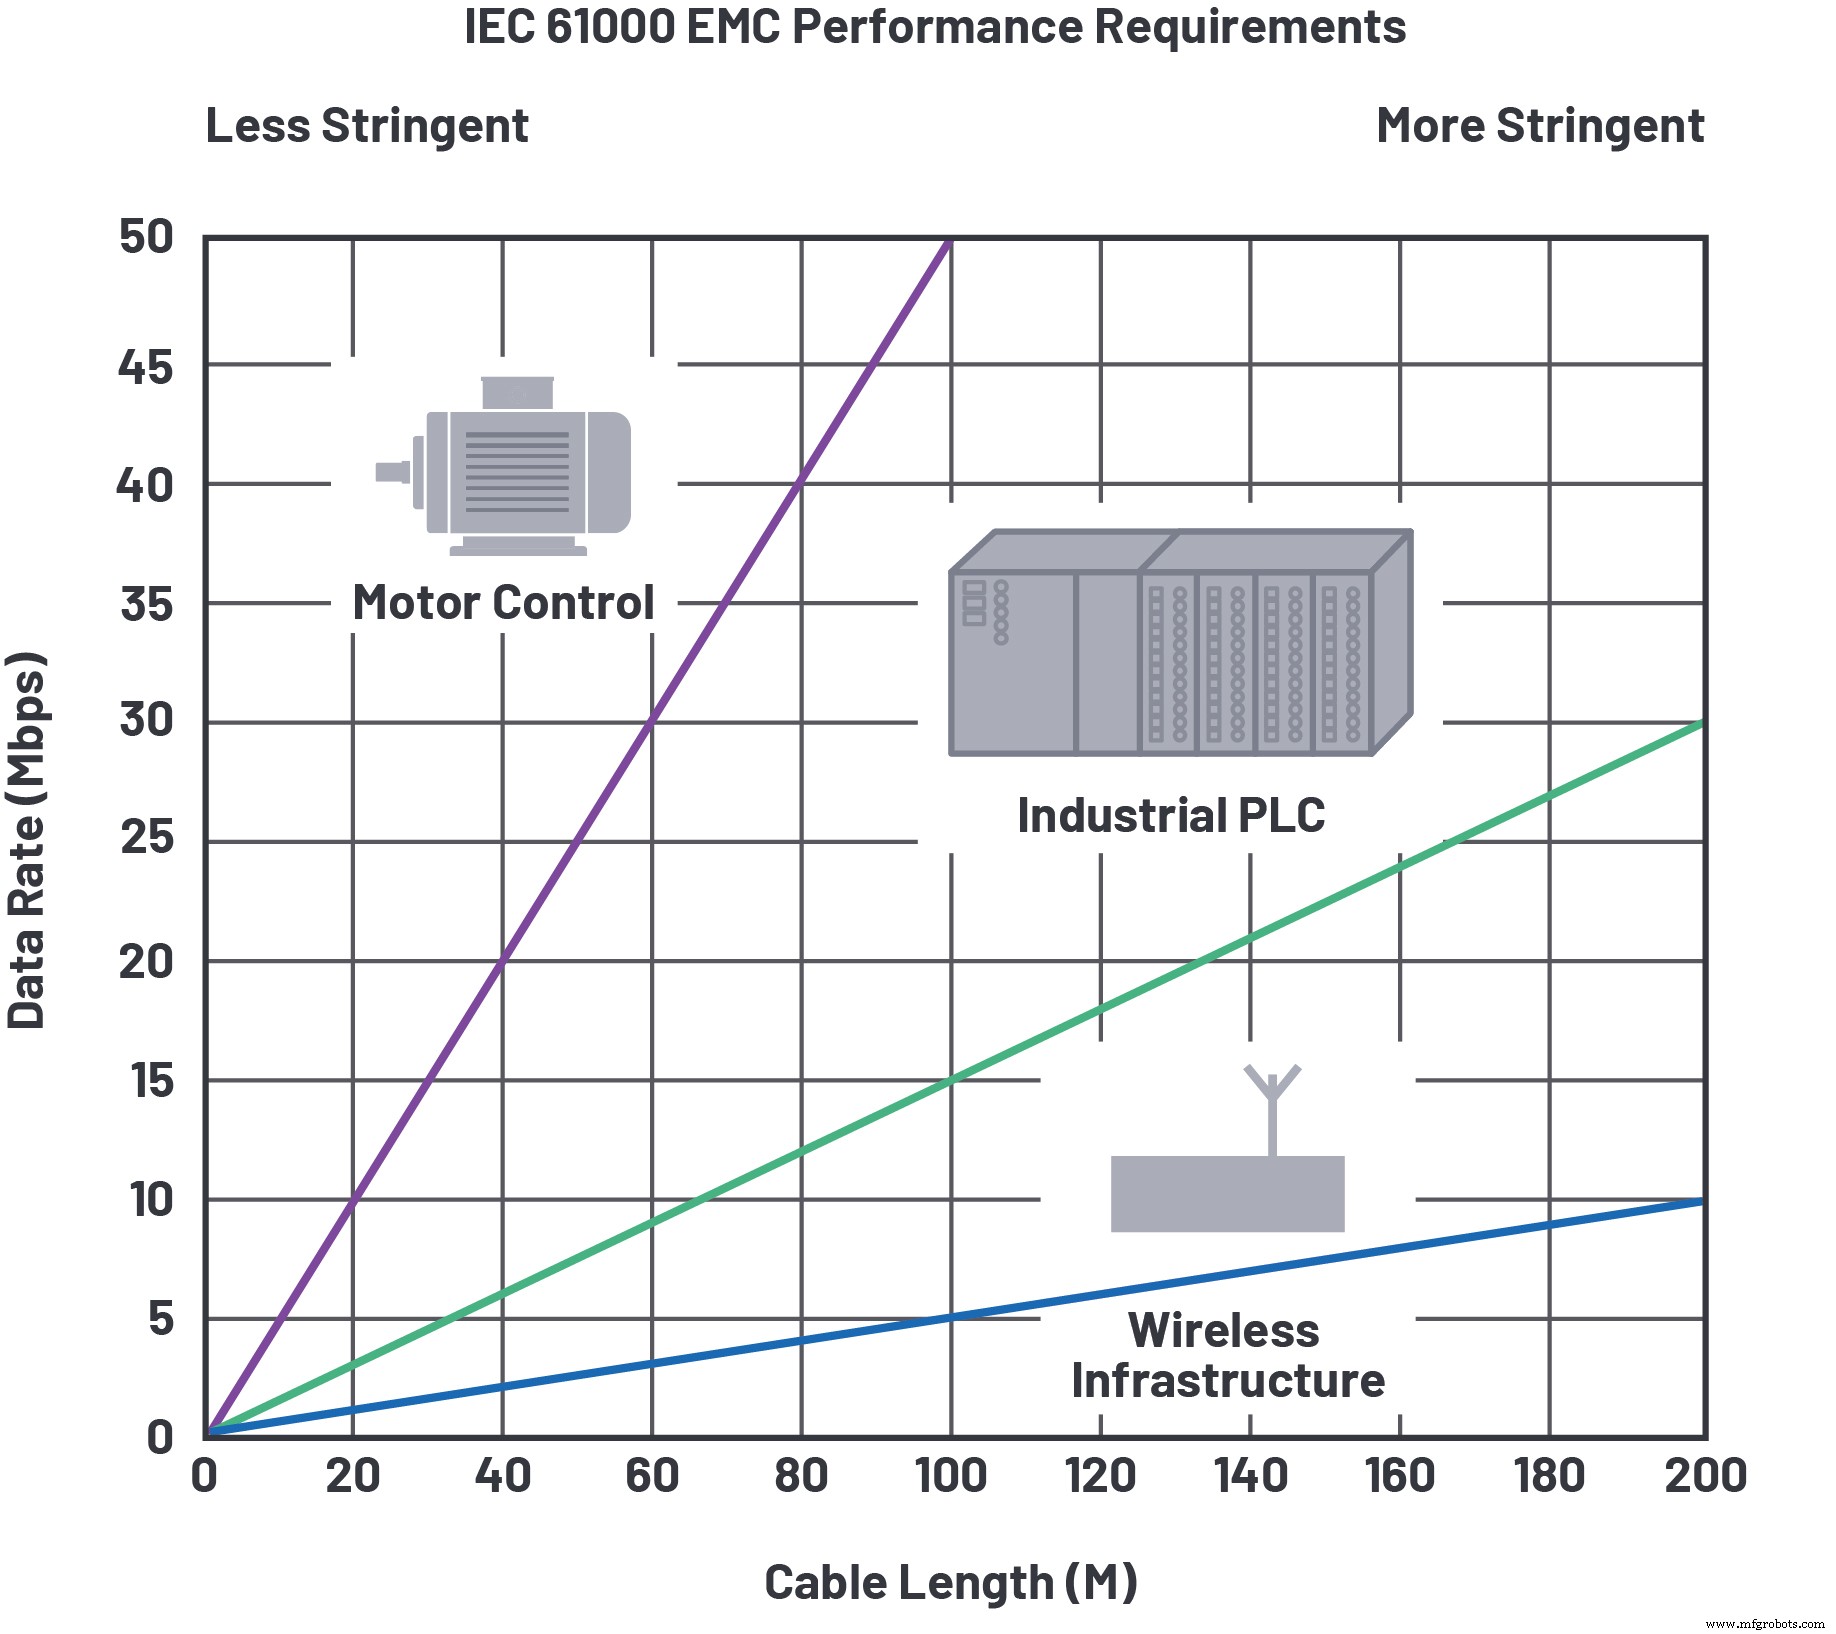
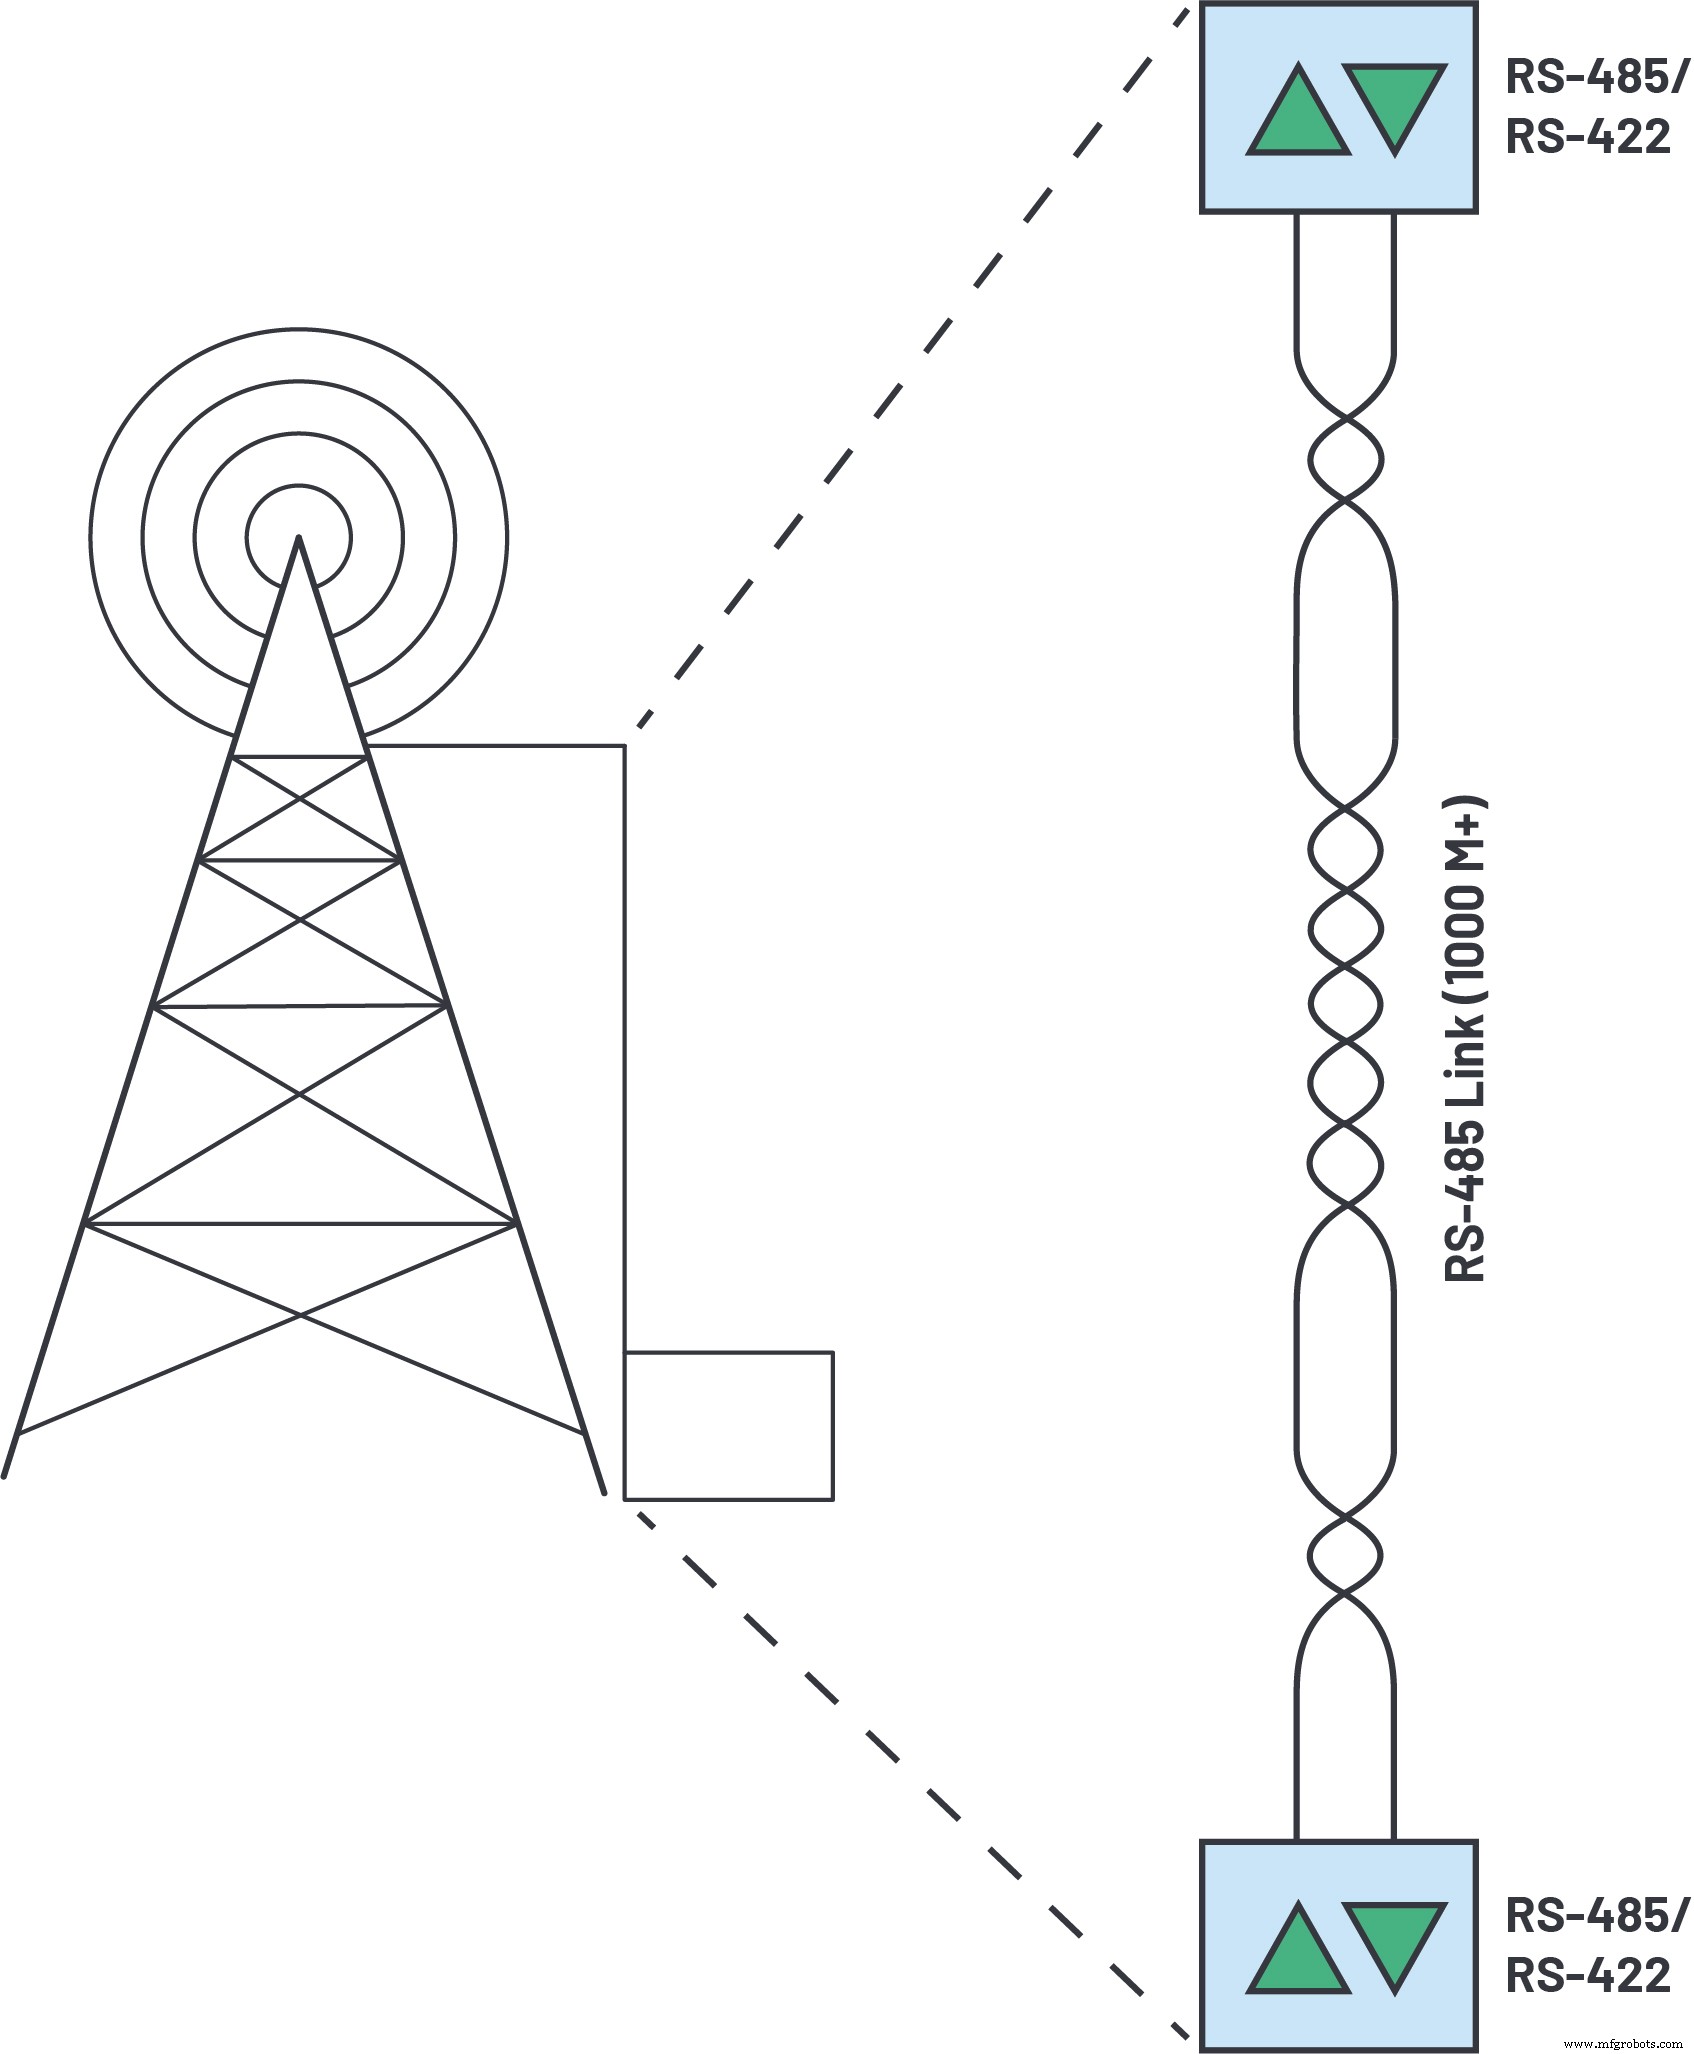
Data yang tidak andal dapat merusak kinerja sistem secara keseluruhan. Dalam aplikasi kontrol gerakan, fieldbus biasanya digunakan untuk kontrol posisi closed-loop dari motor satu atau multi-sumbu. Tingkat data yang tinggi dan panjang kabel panjang—digambarkan dalam Gambar 1—umum. Jika kontrol posisi tidak andal, throughput mesin menurun dan produktivitas pabrik menderita. Dalam infrastruktur nirkabel, fieldbus sering menangani kemiringan/kontrol posisi antena, di mana transmisi data yang akurat kritis. Keduanya menuntut tingkat perlindungan EMC yang berbeda, seperti yang ditunjukkan dalam Gambar 1. Lingkungan kontrol gerakan secara listrik bising, yang mengakibatkan kesalahan data, sementara setup nirkabel harus melindungi dari colupan petir tidak langsung di tempat yang terbuka.
Memenuhi aplikasi yang menuntut ini membutuhkan evaluasi menyeluruh dari timing transceiver RS-485 melalui kabel dan karakteristik EMC. Artikel ini menyajikan konsep timing utama, indikator kinerja seperti distribusi jam dan data serta kemampuan drive kabel, dan menunjukkan manfaat transceiver RS-485 generasi berikutnya dalam pengaturan industri.
Kinerja Timing
Saat mentransmisikan data berkecepatan tinggi melalui kabel panjang, metrik timing seperti jitter dan skew—istilah yang sering dikaitkan dengan signaling diferensial tegangan rendah (LVDS)—menjadi kritis untuk RS-485. Baik transceiver maupun kabel berkontribusi pada jitter dan skew, dan masing-masing harus dievaluasi.
klik untuk gambar lebih besar Gambar 1. EMC, tingkat data, dan panjang kabel untuk RS-485. (Sumber: Analog Devices)
Jitter dan Skew
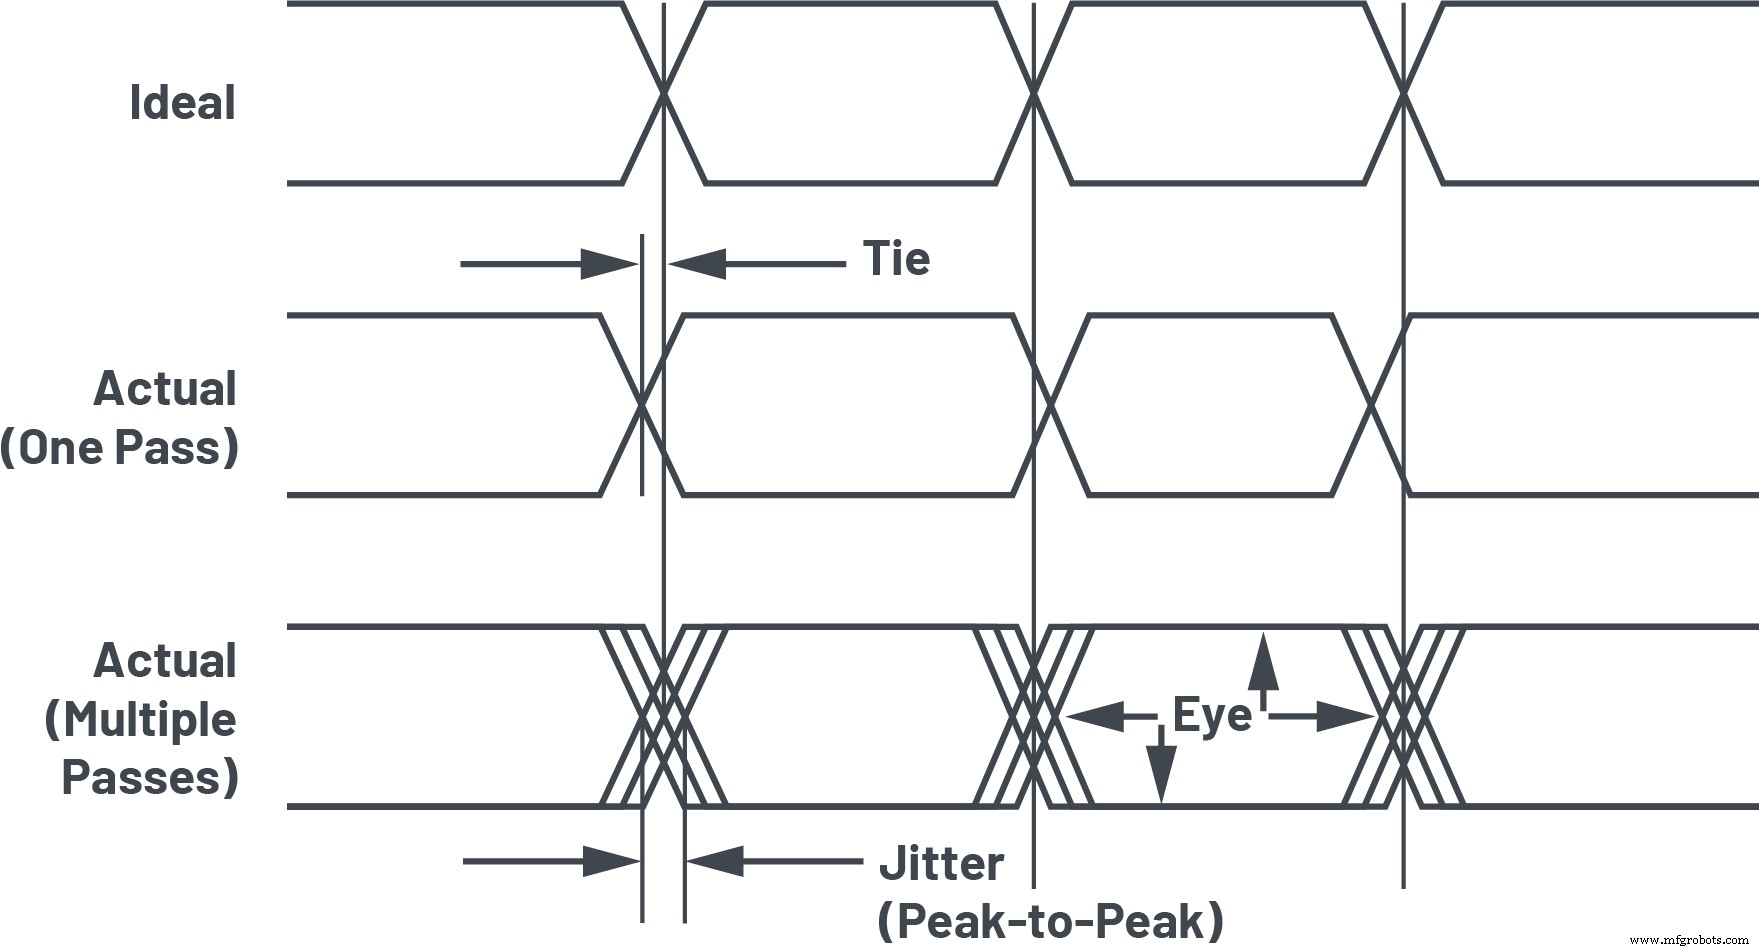
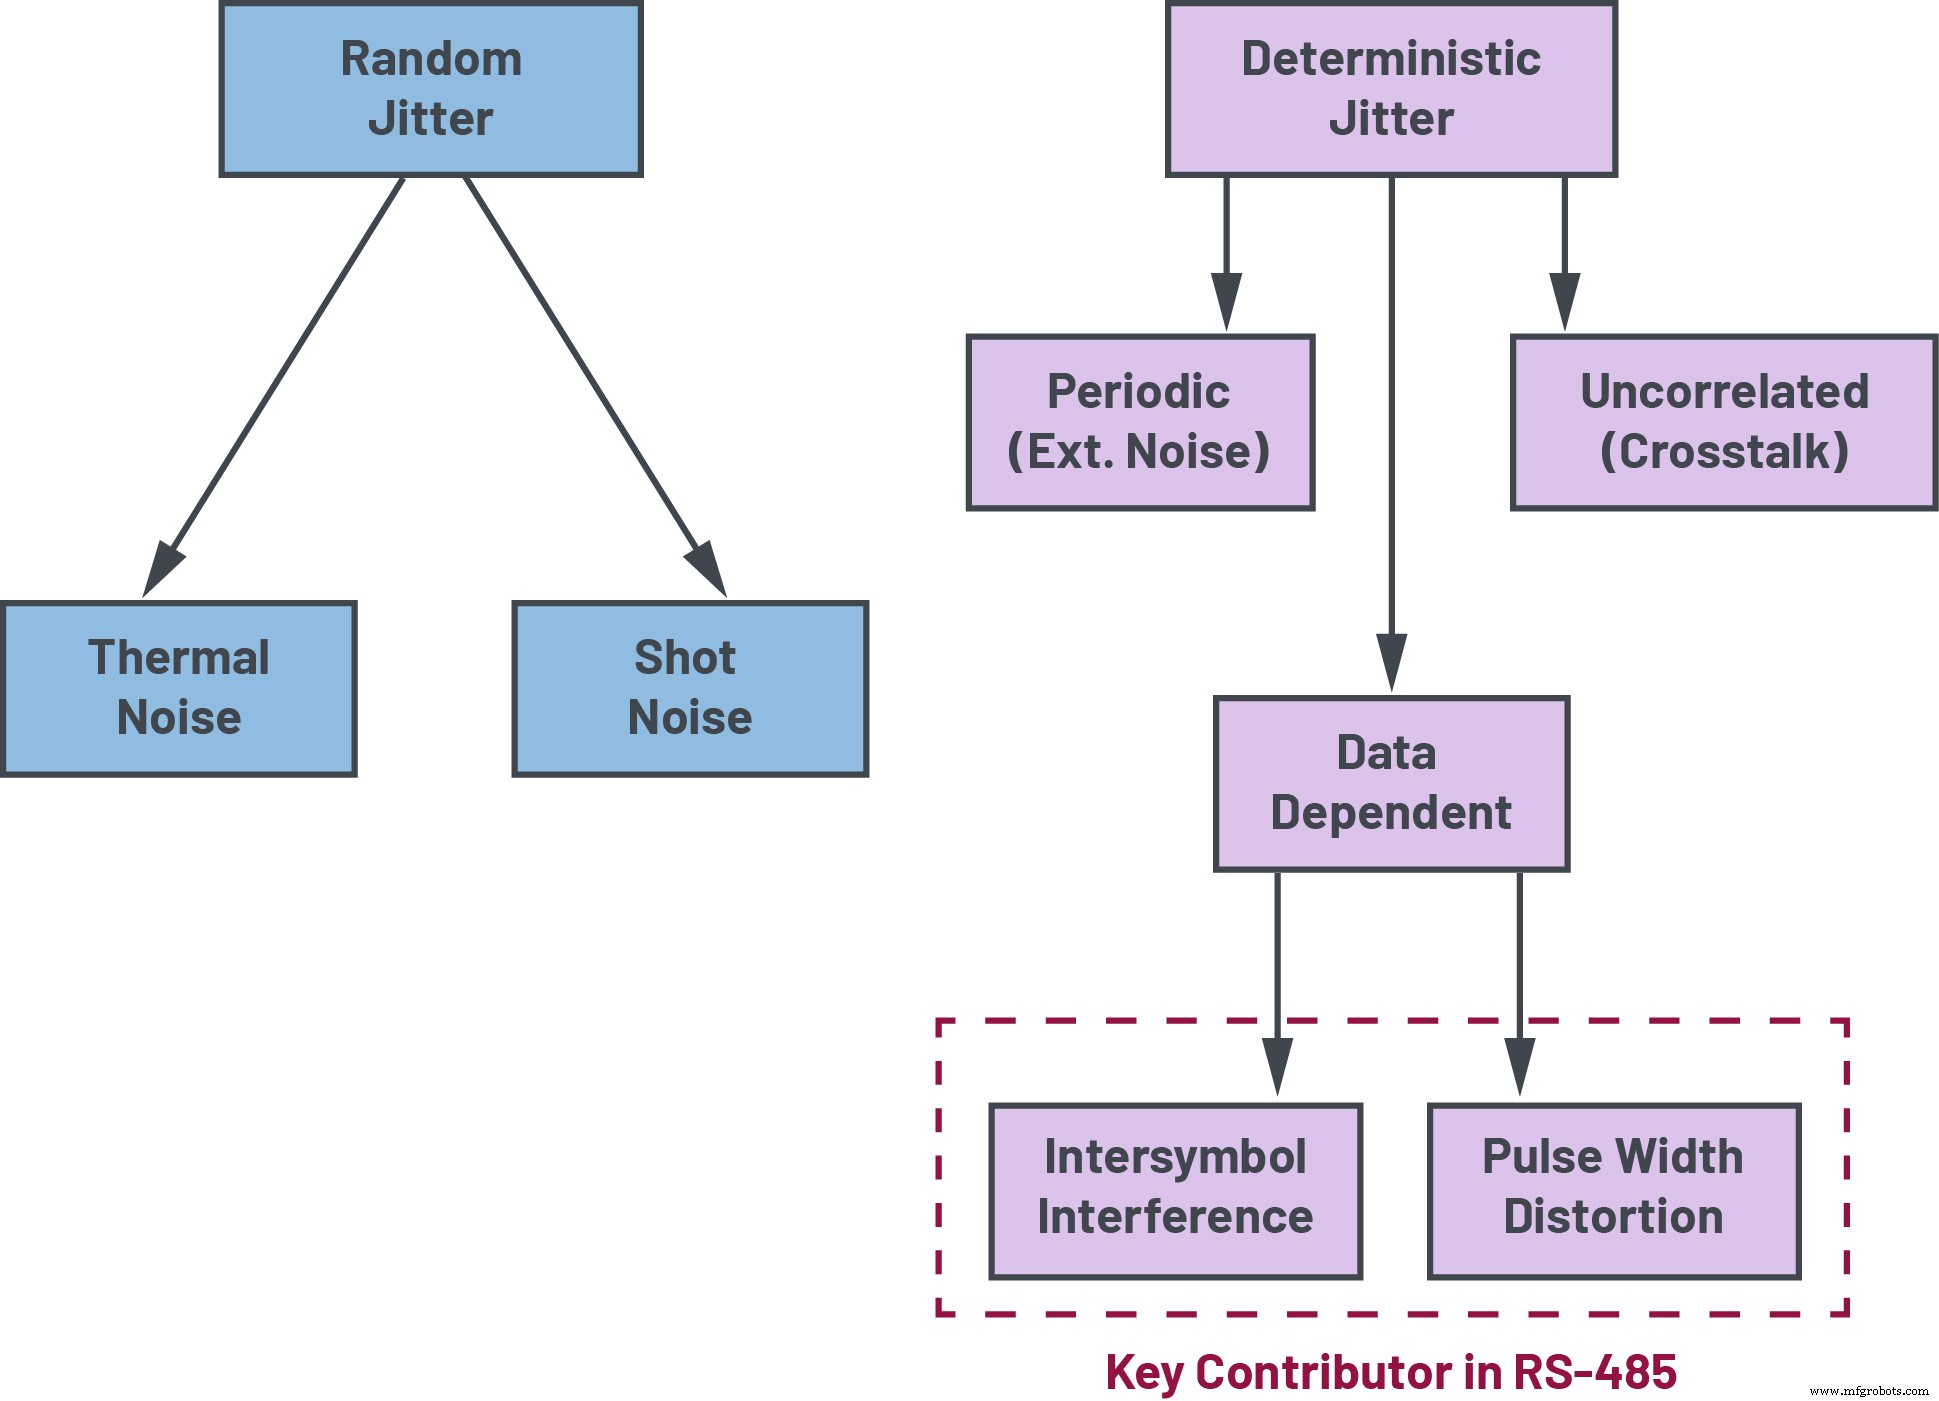
Jitter adalah kesalahan interval waktu antara kedatangan transisi sinyal yang diharapkan dan aktual. Dalam tautan komunikasi, jitter berasal dari sumber acak—seperti kebisingan termal dan kebisingan shot broadband—yang mengikuti distribusi Gaussian, dan sumber deterministik—seperti distorsi siklus kerja, crosstalk, kebisingan eksternal periodik, atau interferensi antar-simbol (ISI). Dalam sistem RS-485, di mana tingkat data tetap di bawah 100 MHz, jitter deterministik mendominasi.
Nilai puncak-ke-puncak jitter adalah metrik praktis untuk jitter deterministik total. Ini dapat divisualisasikan dalam domain waktu dengan menumpuk banyak transisi sinyal pada tampilan yang sama, membentuk eye diagram. Mode infinite-persistence osiloskop atau perangkat lunak dekomposisi jitter bawaan mencapai ini, seperti yang ditunjukkan dalam Gambar 2.2
klik untuk gambar lebih besar Gambar 2. Kesalahan interval waktu, jitter, dan eye. (Sumber: Analog Devices)
Lebar transisi yang ditumpuk mewakili jitter puncak-ke-puncak; area terbuka adalah eye. Eye yang lebih lebar memberikan jendela sampling yang lebih besar pada node penerima, mengurangi risiko kesalahan bit. Jitter deterministik dari driver, penerima, dan kabel terutama menentukan lebar eye.
klik untuk gambar lebih besar Gambar 3. Kontributor utama jitter dalam jaringan komunikasi RS-485. (Sumber: Analog Devices)
Dua kontributor kritis dalam sistem RS-485 adalah pulse skew transceiver dan interferensi antar-simbol (ISI). Pulse skew—juga disebut pulse-width distortion atau distorsi siklus kerja—adalah perbedaan penundaan propagasi antara tepi naik dan tepi turun. Dalam link diferensial, ini menciptakan titik crossover yang asimetris dan durasi yang tidak cocok untuk 0 dan 1 yang ditransmisikan, mengganggu gelombang jam atau data. ISI terjadi saat kedatangan tepi sinyal dipengaruhi oleh data sebelumnya, terutama melalui kabel panjang di mana konstanta waktu RC kabel meninggalkan beban kapasitif sebagian terisi pada akhir periode bit. ISI juga diperburuk oleh ketidakcocokan impedansi, corong kabel, atau terminasi yang tidak tepat. Transceiver dengan kekuatan output drive tinggi mengurangi ISI dengan mengisi kapasitansi kabel lebih cepat.
Jitter puncak-ke-puncak yang dapat diterima adalah spesifik aplikasi, tetapi 10 % adalah benchmark umum untuk menggabungkan kinerja transceiver dan kabel RS-485. Jitter atau skew berlebihan menghambat kemampuan sampling penerima, meningkatkan tingkat kesalahan komunikasi. Dalam jaringan yang di-terminasi dengan baik, memilih transceiver yang meminimalkan pulse skew dan ISI menghasilkan link yang lebih andal dan bebas kesalahan.
Desain Transceiver RS-485 dan Efek Kabel
Standar TIA-485-A/EIA-485-A3 mendefinisikan karakteristik listrik seperti tegangan output diferensial (VOD), perilaku short-circuit, beban common-mode, dan ambang input. Namun, ia tidak menentukan metrik timing seperti jitter atau skew; ini ditinggalkan pada datasheet dan spesifikasi produk vendor.
Standar komplementer, seperti TIA-568-B.2/EIA-568-B.2 untuk kabel pasang balik4, menanggapi efek yang diinduksi kabel pada sinyal RS-485, termasuk jitter, skew, dan batas timing lainnya. Misalnya, kabel Category 5e mungkin mentoleransi hingga 45 ns skew per 100 m. Lihat “Enhanced RS-485 Performance” untuk wawasan lebih dalam tentang dampak kabel yang tidak ideal pada kinerja sistem.
Sementara standar dan datasheet memberikan panduan yang berguna, karakterisasi timing yang bermakna memerlukan pengukuran transceiver pada kabel panjang.
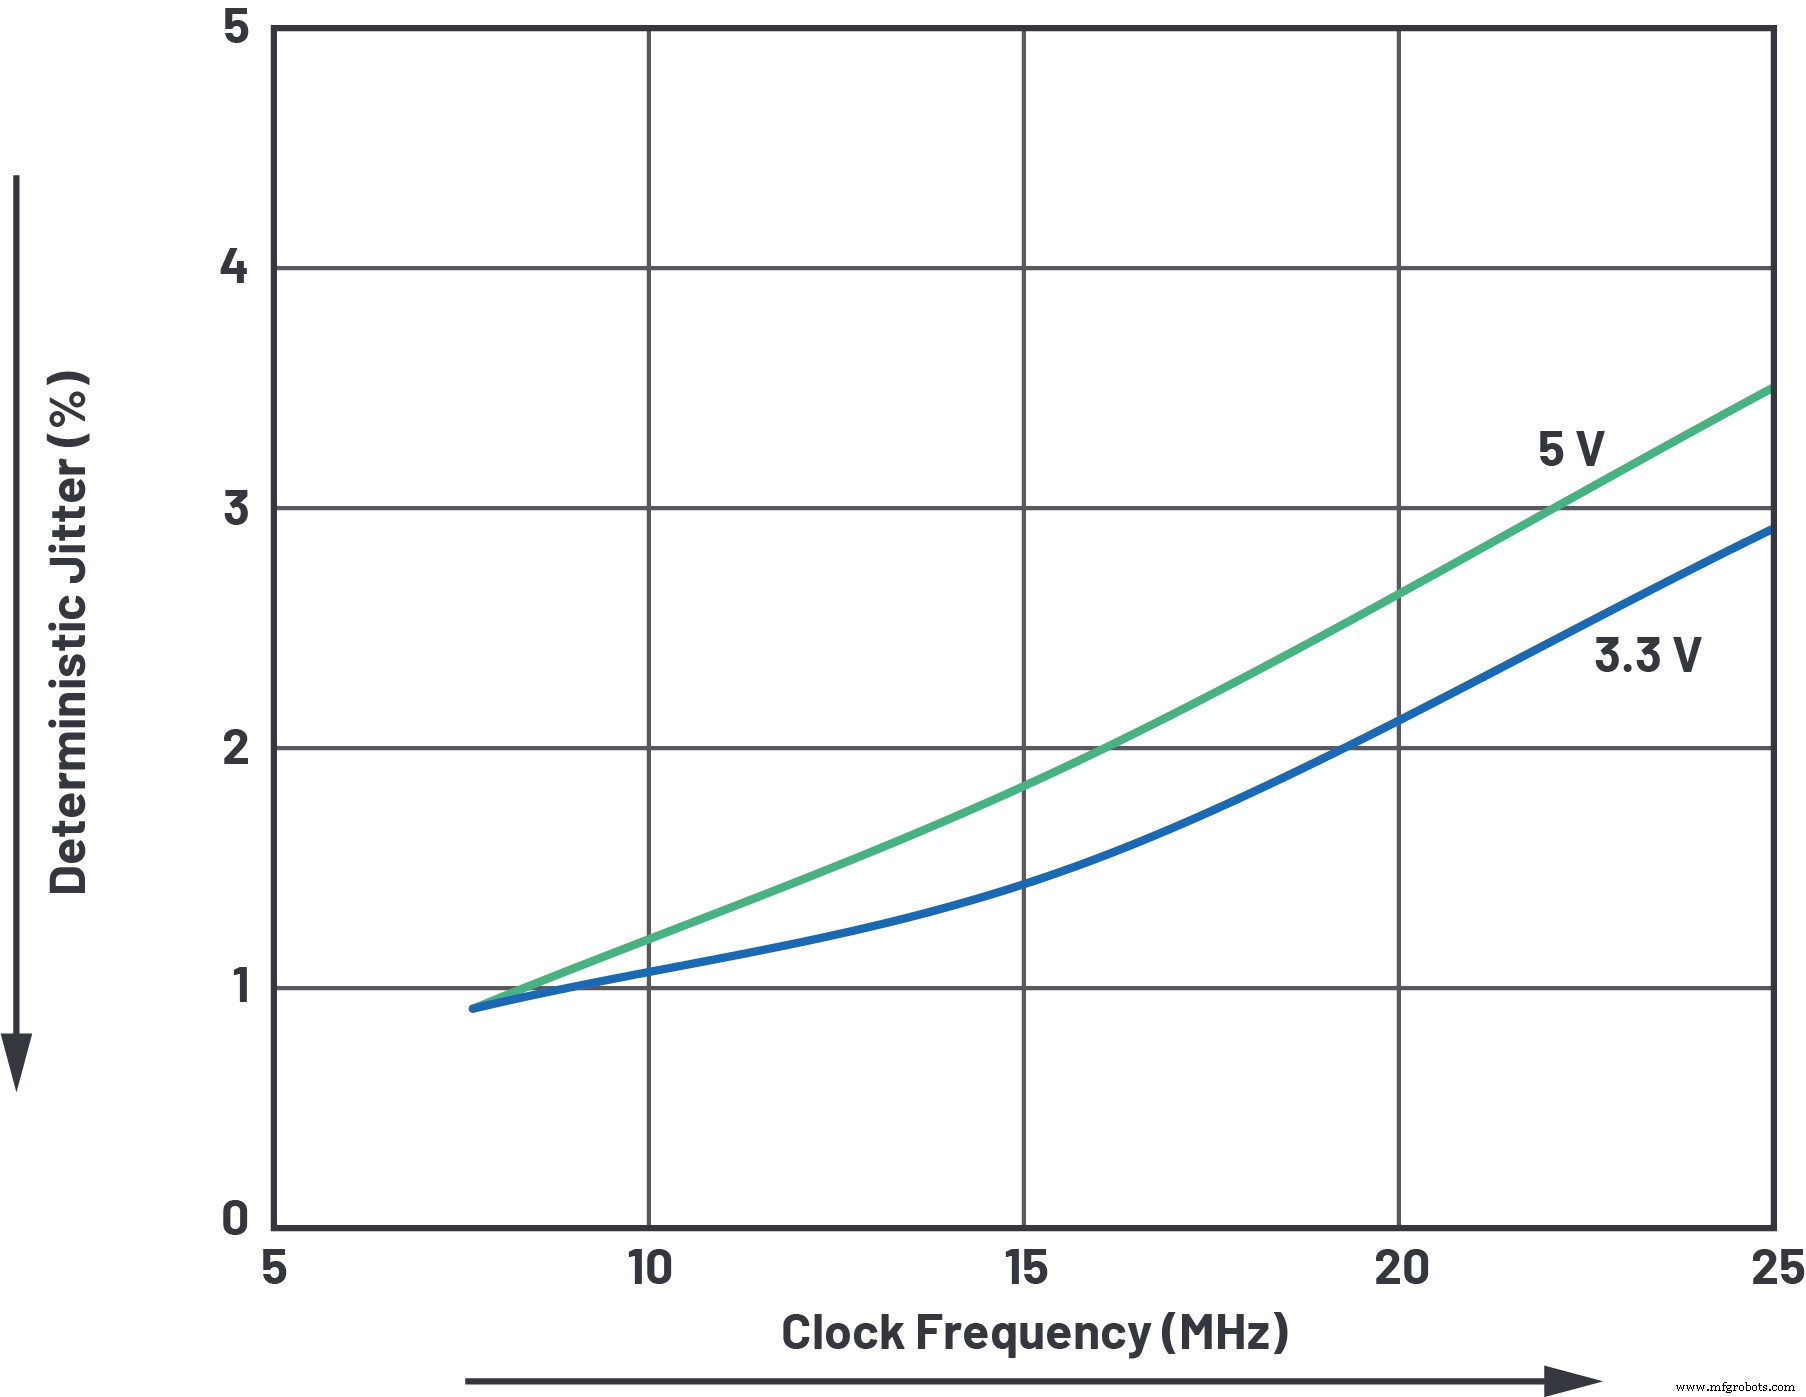
klik untuk gambar lebih besar Gambar 4. Kinerja jitter jam tipikal ADM3065E. (Sumber: Analog Devices)
Berkomunikasi Lebih Cepat dan Lebih Jauh dengan RS-485
Transceiver RS-485 generasi berikutnya memberikan kinerja yang ditingkatkan di luar spesifikasi TIA-485-A/EIA-485-A. Misalnya, ADM3065E dari Analog Devices menawarkan skew transmiter dan penerima yang sangat rendah, memungkinkan distribusi jam presisi yang andal—fitur yang vital untuk standar encoding motor seperti EnDat 2.25. Gambar 4 dan 5 menunjukkan kurang dari 5 % jitter deterministik di sepanjang panjang kabel kontrol motor typis. Rentang suplai transceiver yang luas (3,3 V hingga 5 V) memastikan kinerja ini untuk sistem tegangan rendah dan tinggi.
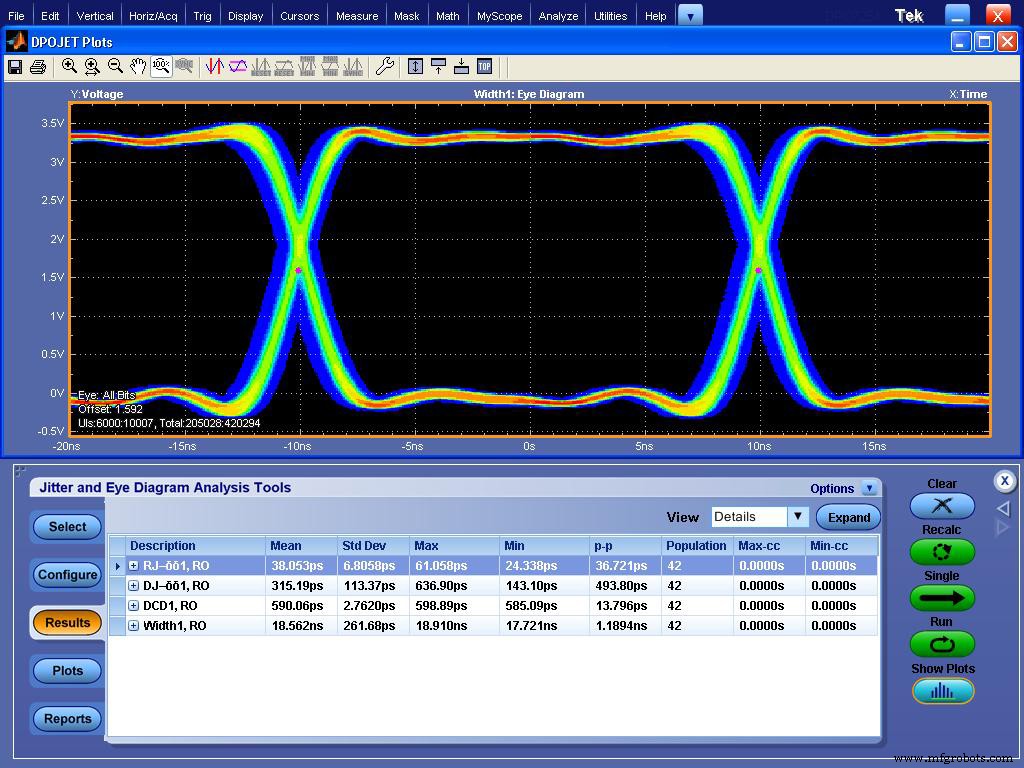
klik untuk gambar lebih besar Gambar 5. Eye diagram penerima ADM3065E: jam 25 MHz didistribusikan melalui kabel 100 m. (Sumber: Analog Devices)
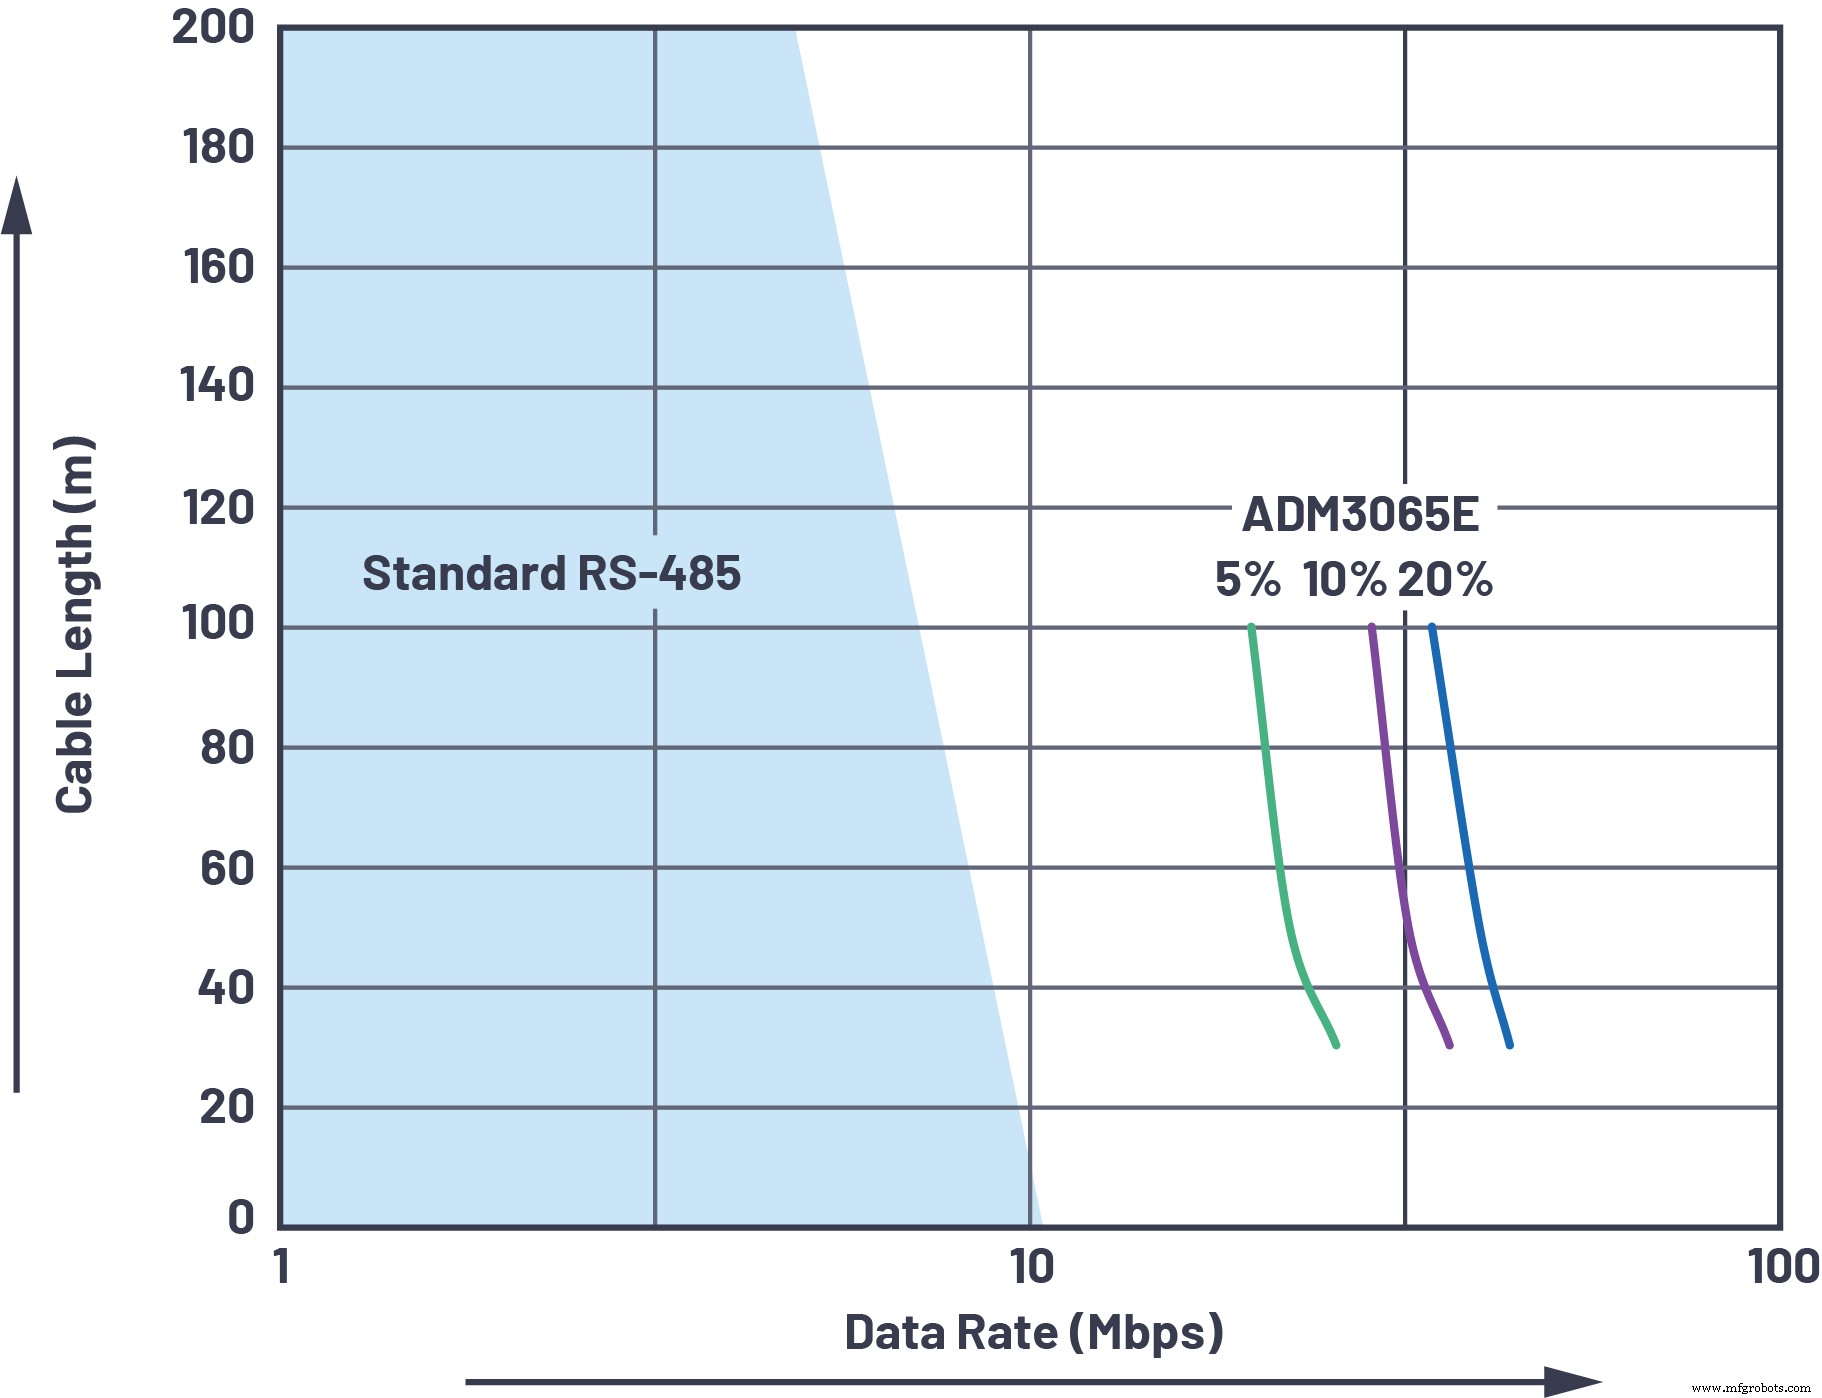
Timing yang ditingkatkan juga meningkatkan keandalan distribusi data. Gambar 6 menunjukkan bahwa dengan transceiver canggih, batas jitter RS-485 typis 10 % dapat diantisipasi. ADM3065E mempertahankan >20 Mbps melalui 100 m sambil mempertahankan <10 % jitter pada penerima. Jitter rendah ini mengurangi kesalahan sampling dan memberikan keandalan yang sebelumnya tidak tercapai dengan perangkat RS-485 standar. Jika node penerima mentoleransi hingga 20 % jitter, tingkat data hingga 35 Mbps melalui 100 m dapat dicapai.
klik untuk gambar lebih besar Gambar 6. Kinerja jitter superior node penerima data ADM3065E. (Sumber: Analog Devices)
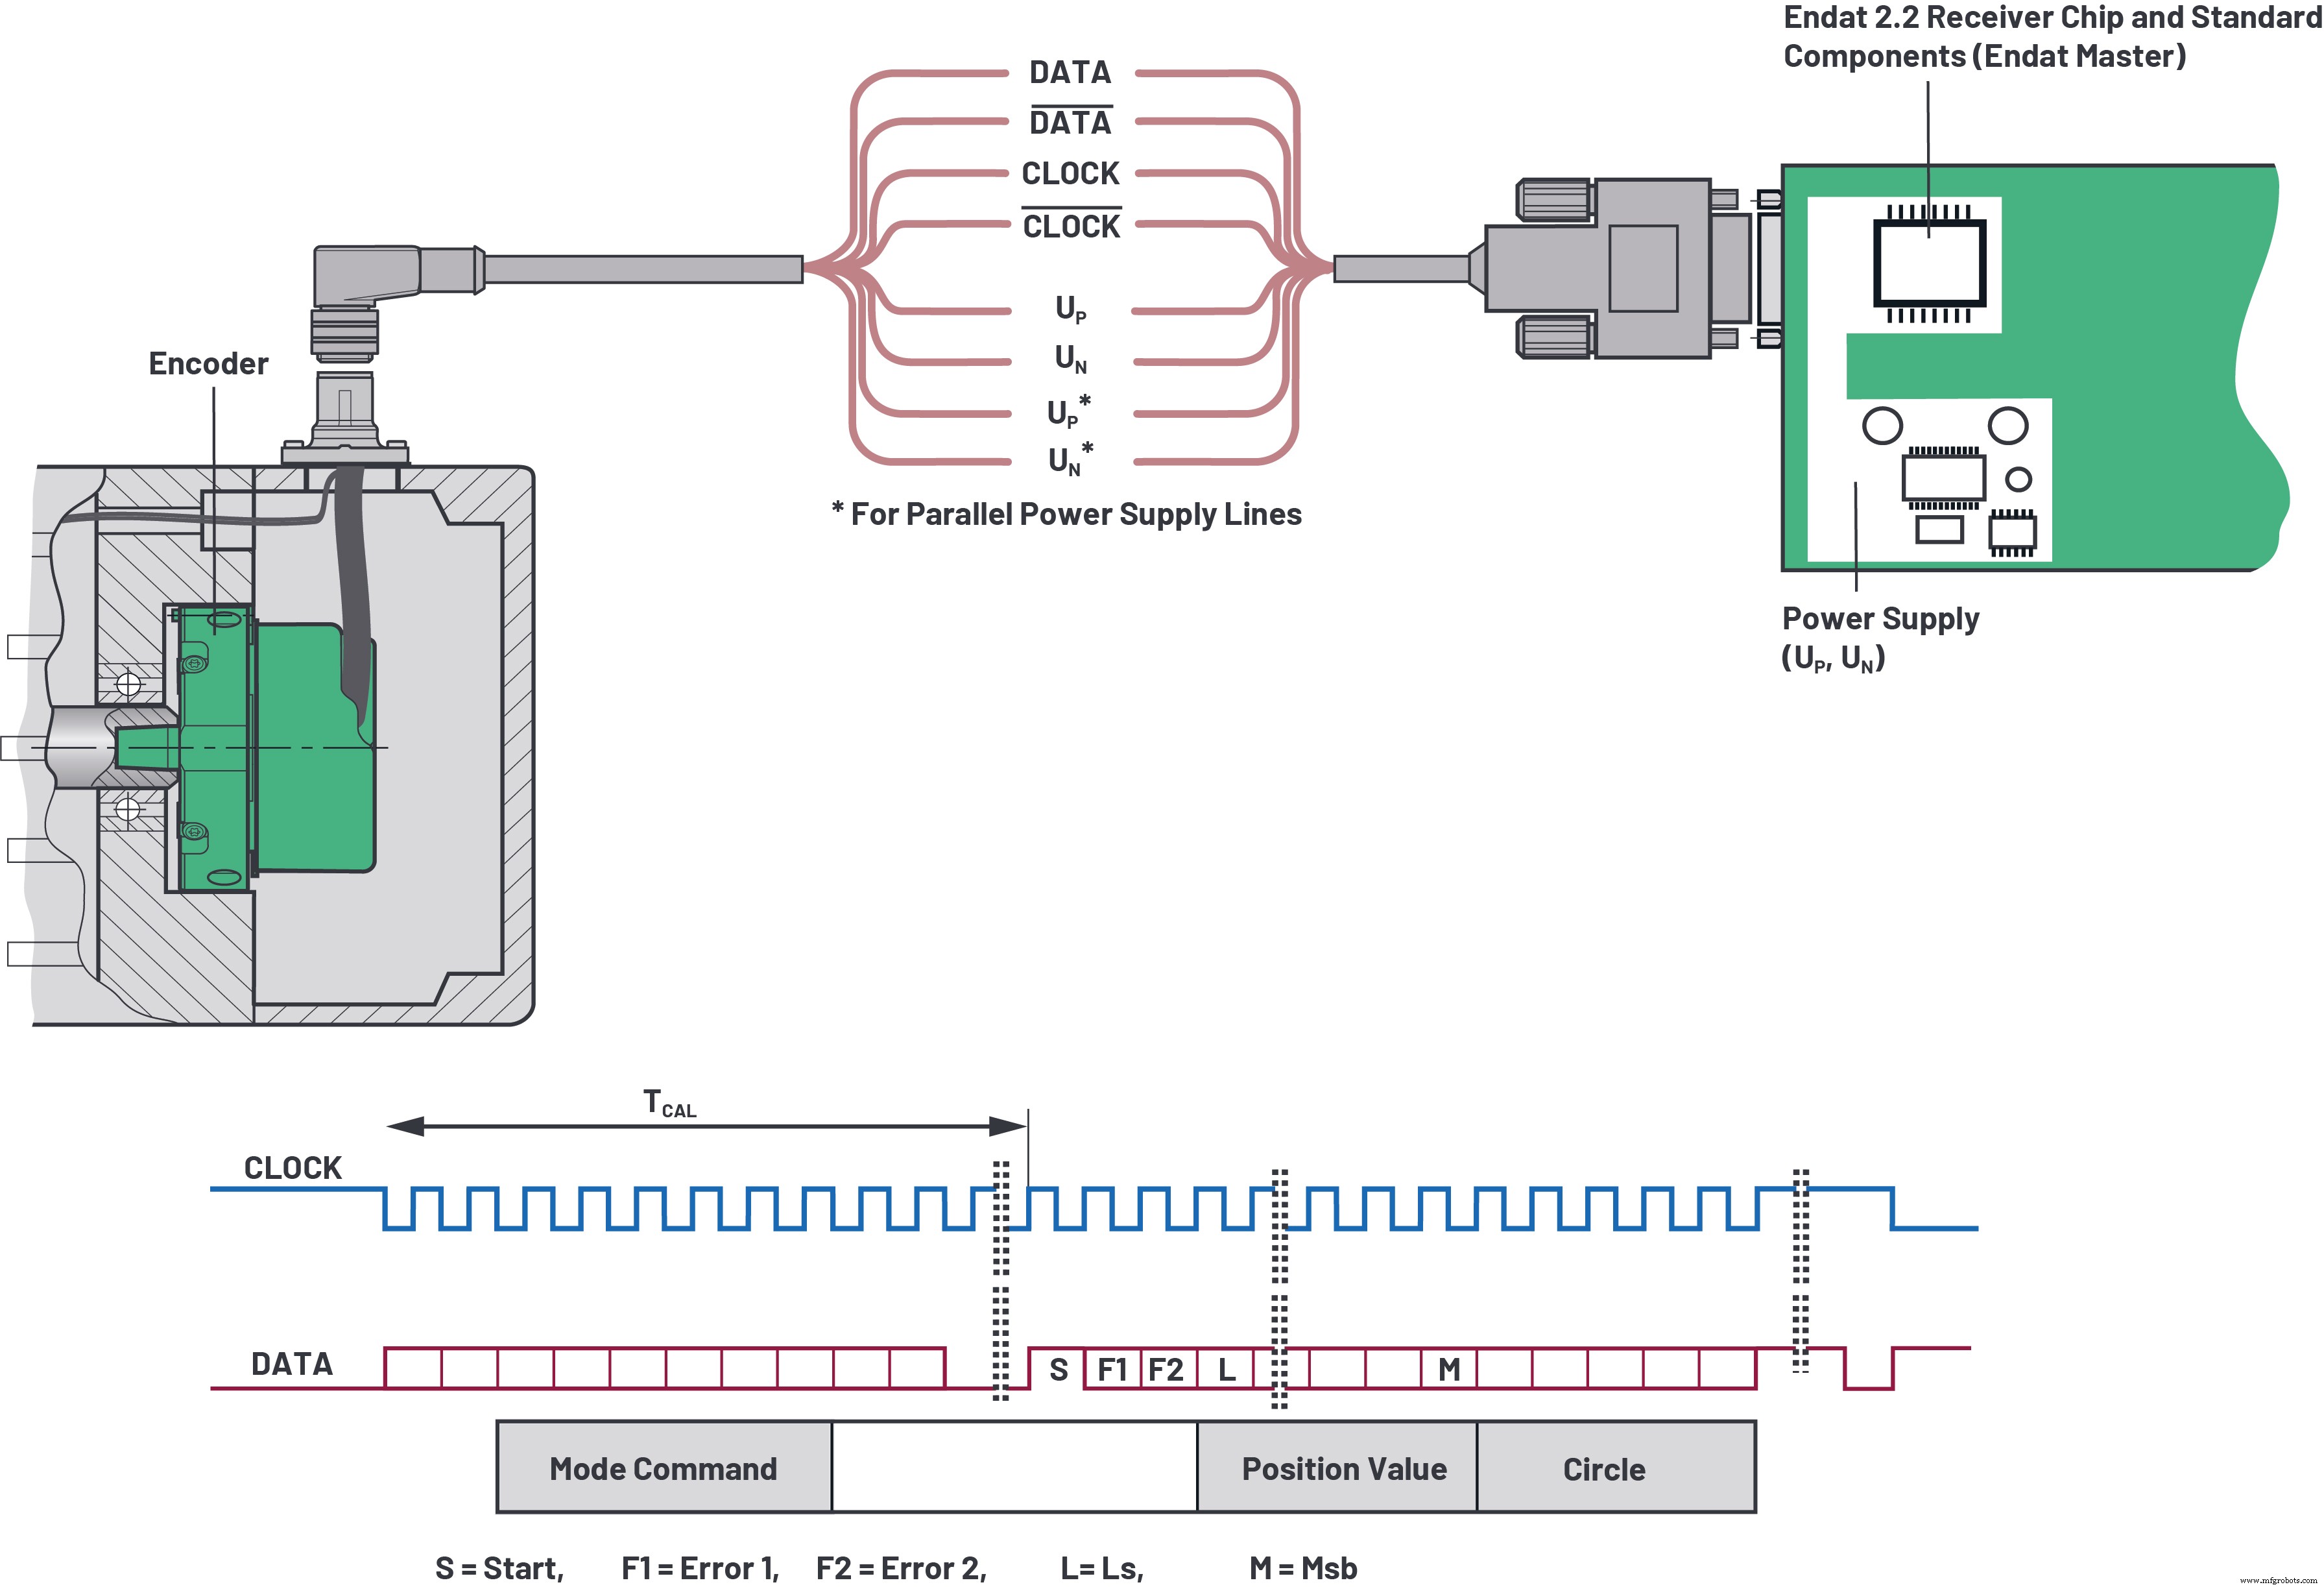
Untuk komunikasi enkoder EnDat 2.2, data ditransmisikan sinkron dengan tepi turun jam. Gambar 7 menunjukkan start bit, bit error (F1, F2), dan data posisi mutlak. EnDat 2.2 memerlukan jitter maksimal 10 % dan jam 16 MHz melalui 20 m. ADM3065E memenuhi batasan ini dengan hanya 5 % jitter jam, sambil juga memenuhi persyaratan jitter data—sesuatu yang transceiver RS-485 standar tidak dapat jamin.
klik untuk gambar lebih besar Gambar 7. Lapisan fisik dan protokol EnDat 2.2 dengan sinkronisasi jam/data (diagram yang diadaptasi dari EnDat 2.2). (Sumber: Analog Devices)
Keandalan yang Lebih Baik pada Kabel yang Lebih Panjang
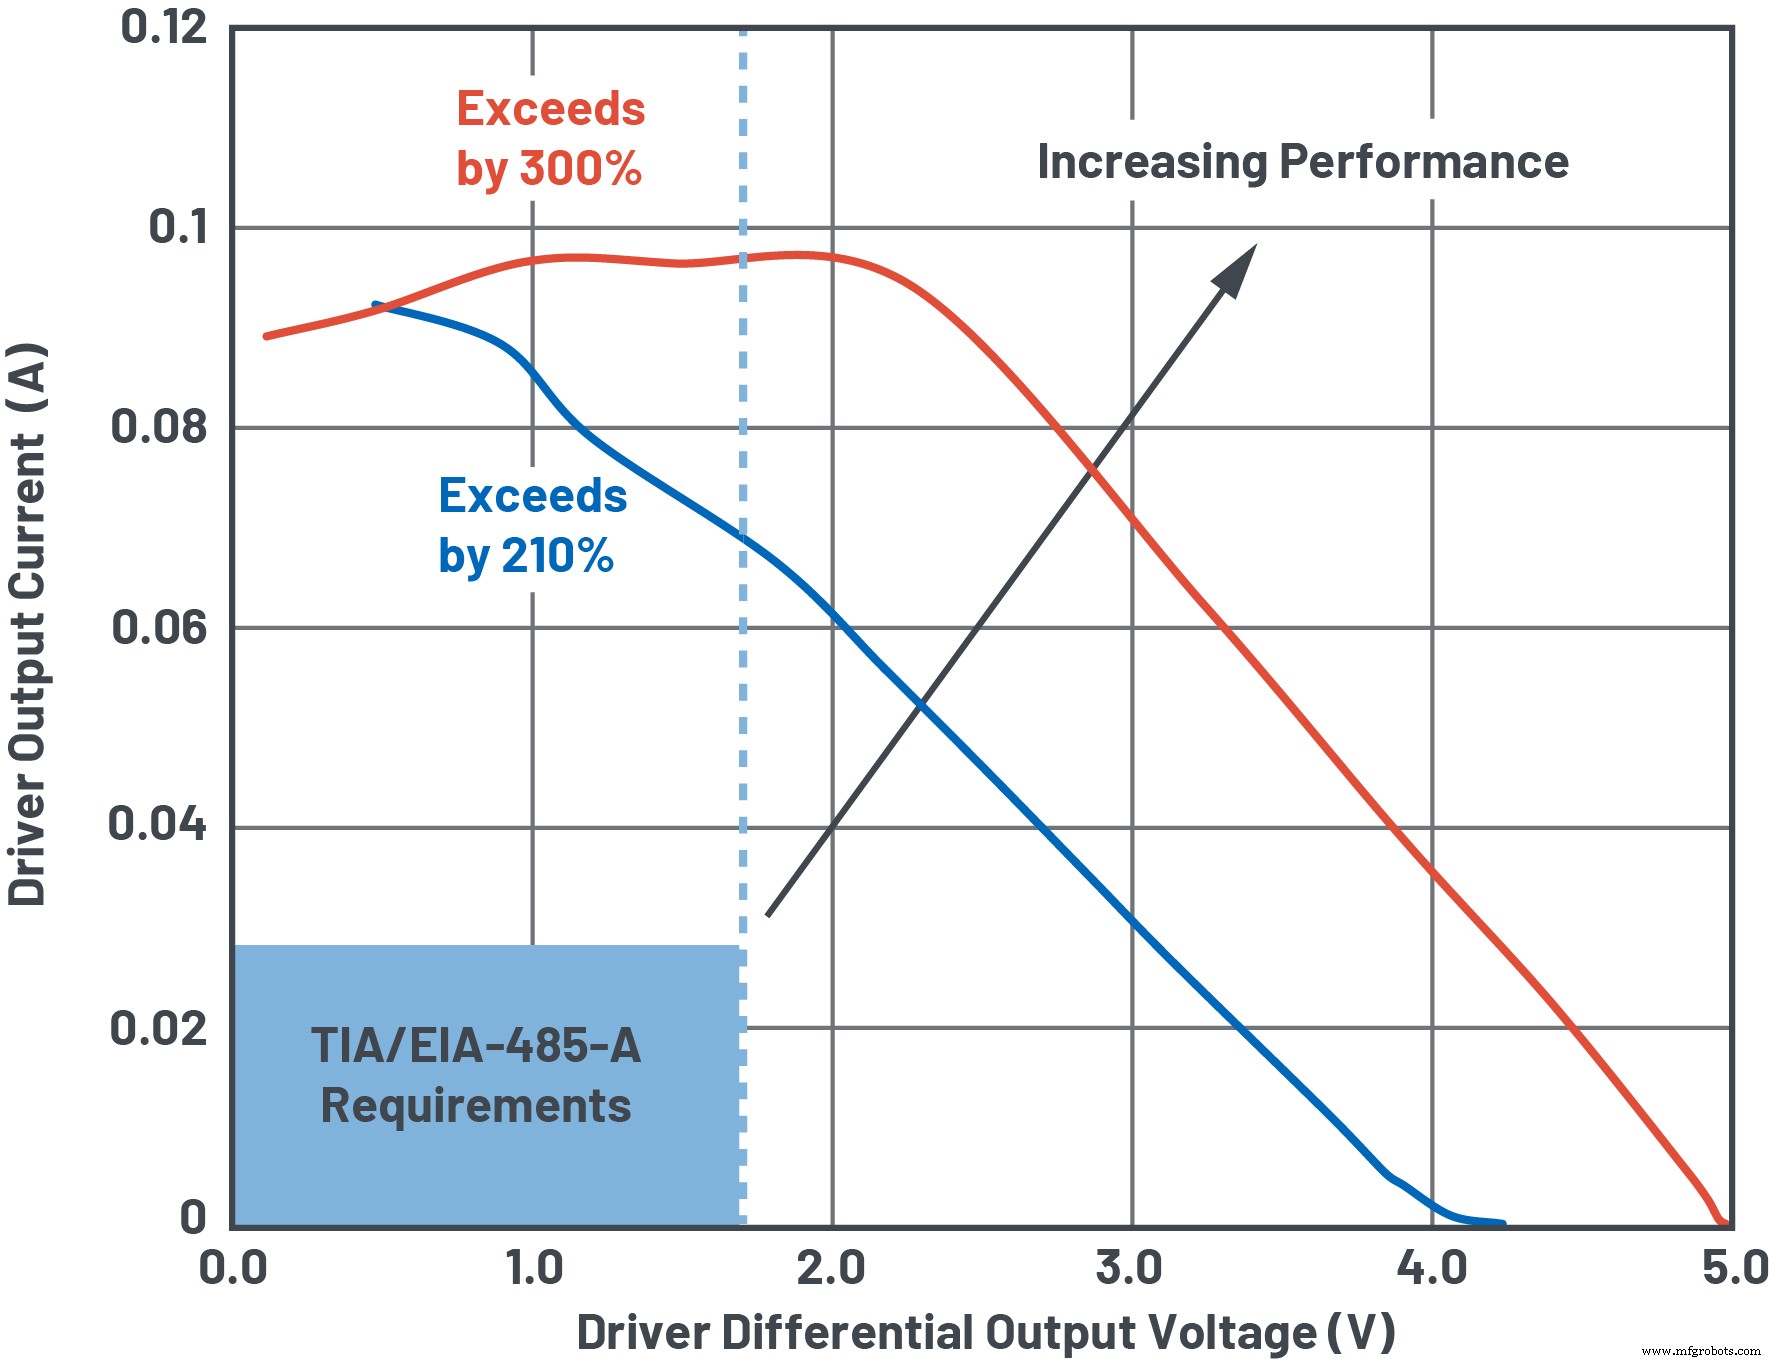
Standar TIA-485-A/EIA-485-A3 mewajibkan tegangan output diferensial (VOD) setidaknya 1,5 V ke jaringan yang termuat sepenuhnya. Ini memungkinkan attenuasi DC 1,3 V melalui kabel panjang, sementara penerima memerlukan setidaknya 200 mV input diferensial. Transceiver yang dirancang untuk output ≥2,1 V pada suplai 5 V melebihi persyaratan VOD standar, meningkatkan margin kebisingan.
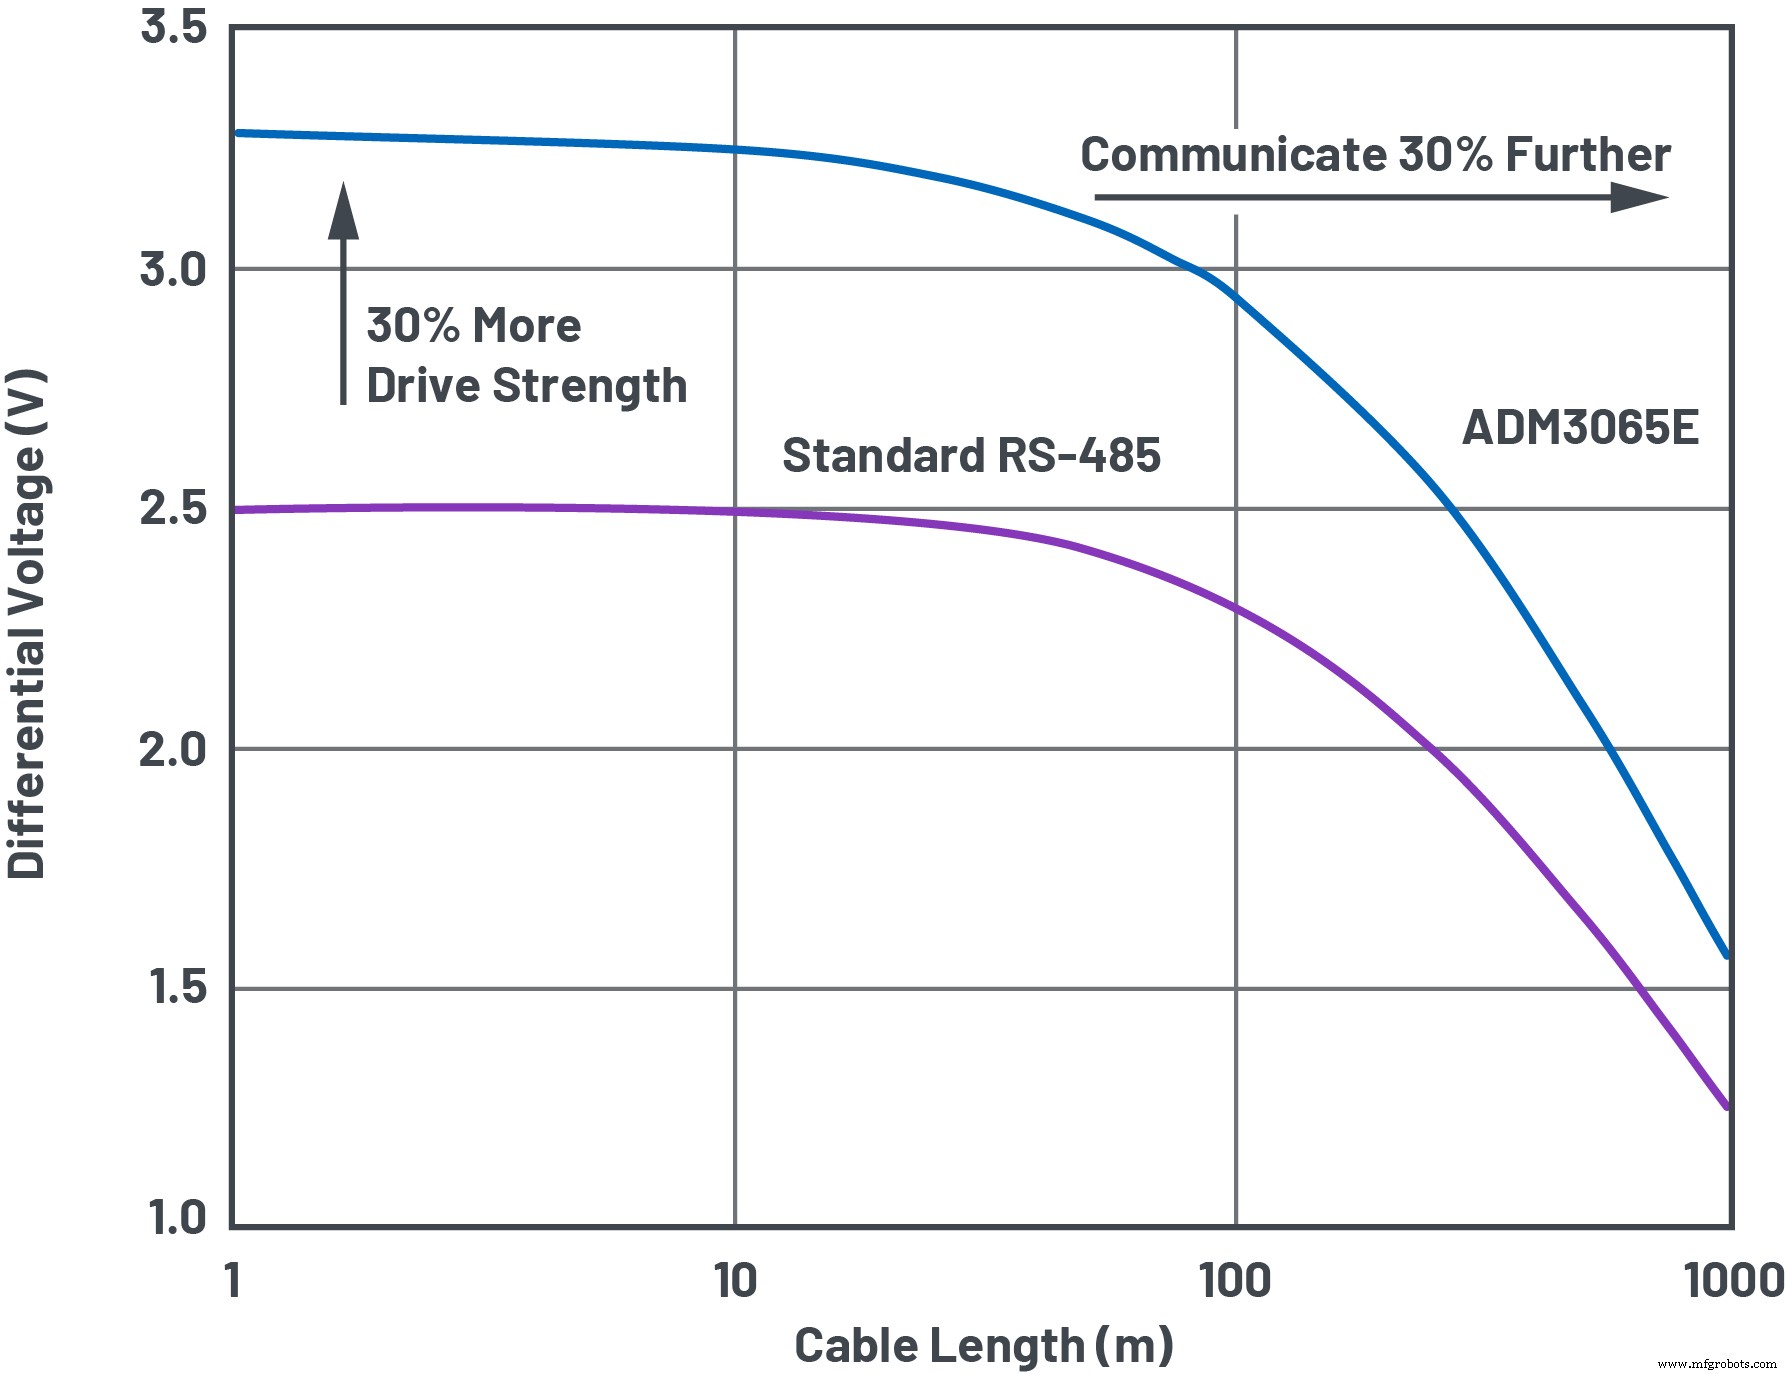
Bus RS-485 yang termuat sepenuhnya berperilaku seperti beban diferensial 54 Ω (dua terminator 120 Ω plus 750 Ω yang mewakili 32 perangkat dengan 1 unit load, atau 12 kΩ). Arsitektur output proprietary ADM3065E memaksimalkan VOD sambil tetap dalam batas common-mode, melebihi standar >210 % pada 3,3 V atau >300 % pada 5 V. Ini memungkinkan komunikasi pada jarak yang lebih jauh, node yang lebih jauh, dan margin kebisingan yang lebih tinggi.
klik untuk gambar lebih besar Gambar 8. ADM3065E melebihi persyaratan drive RS-485 di seluruh rentang suplai yang luas. (Sumber: Analog Devices)
Gambar 9 menggambarkan kinerja melalui kabel AWG 24 panjang 1 km. Transceiver yang ditingkatkan menghasilkan margin kebisingan 30 % lebih besar dari perangkat RS-485 standar, atau peningkatan 30 % dalam panjang kabel maksimum pada tingkat data rendah—ideal untuk infrastruktur nirkabel di mana kabel dapat melebihi beberapa ratus meter.
klik untuk gambar lebih besar Gambar 9. ADM3065E menyampaikan sinyal diferensial superior untuk jarak ultra panjang. (Sumber: Analog Devices)
Perlindungan EMC dan Imunitas Kebisingan
Signaling diferensial yang seimbang RS-485 secara inheren menahan kebisingan. Kabel pasang balik memastikan arus terinduksi mengalir ke arah yang berlawanan, membatalkan medan elektromagnetik. Driver yang lebih kuat juga meningkatkan rasio sinyal-ke-kebisingan (SNR). Pada jarak panjang—ratusan meter dari tanah ke antena—SNR dan integritas sinyal yang ditingkatkan mengamankan kontrol kemiringan/posisi yang akurat.
klik untuk gambar lebih besar Gambar 10. Panjang kabel infrastruktur nirkabel dapat mencapai ratusan meter. (Sumber: Analog Devices)
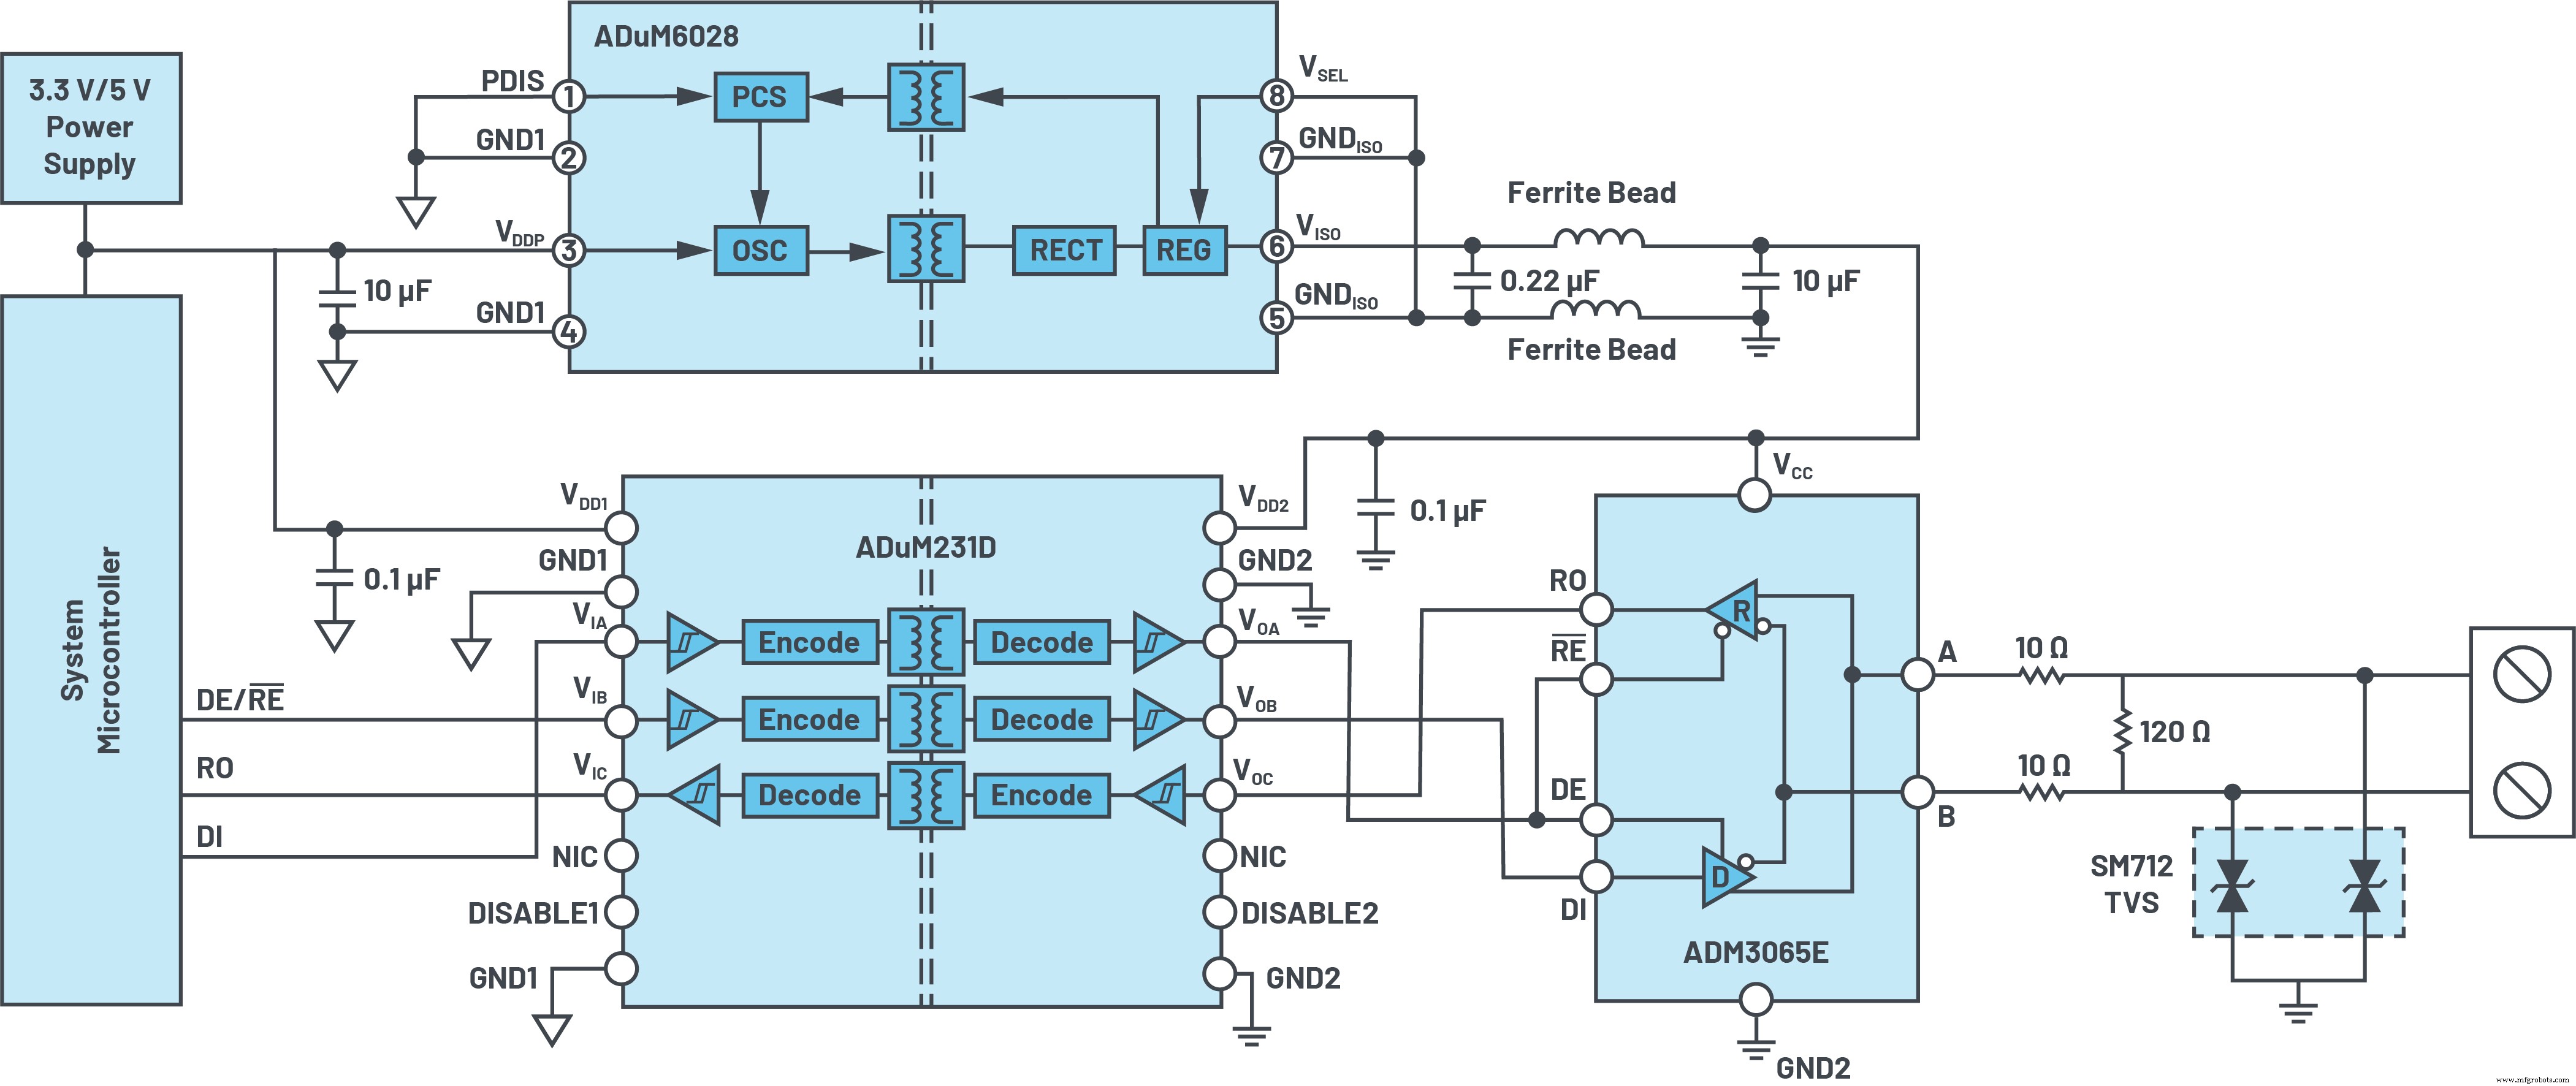
Perlindungan EMC esensial saat transceiver berinteraksi dengan konektor dan kabel yang terbuka, seperti yang diilustrasikan dalam Gambar 1. ESD pada konektor RS-485 adalah bahaya umum. IEC 61800-3 mewajibkan perlindungan ESD minimum ±4 kV kontak/±8 kV udara IEC 61000-4-2 untuk drive kecepatan dapat disesuaikan. Transceiver yang ditingkatkan seperti ADM3065E melebihi batas ini dengan ±12 kV kontak/±12 kV udara perlindungan.
klik untuk gambar lebih besar Gambar 11. Solusi RS-485 isolasi sinyal dan daya lengkap 25 Mbps dengan perlindungan ESD, EFT, dan surge. (Sumber: Analog Devices)
Untuk infrastruktur nirkabel, perlindungan EMC yang ditingkatkan melindungi dari lonjakan petir. Menambahkan SM712 TVS dan dua resistor koordinasi 10 Ω ke input transceiver menghasilkan perlindungan ESD hingga ±30 kV IEC 61000-4-2 dan perlindungan surge ±1 kV IEC 61000-4-5.
Dalam lingkungan kontrol motor, otomatisasi proses, atau nirkabel yang keras, isolasi galvanis meningkatkan imunitas kebisingan lebih lanjut. ADM3065E dapat dipasangkan dengan teknologi iCoupler® dan isoPower® Analog Devices. ADuM231D menyediakan tiga saluran isolasi sinyal 5 kV rms dengan timing presisi hingga 25 Mbps, sementara ADuM6028 menawarkan konversi DC-ke-DC terisolasi dengan daya tahan 5 kV rms. Dua ferrite bead memenuhi standar EMC seperti EN 55022 Class B/CISPR 22, menghasilkan solusi terisolasi yang kompak dalam paket 6 mm × 7,5 mm.
Transceiver RS-485 generasi berikutnya melampaui standar industri, memungkinkan komunikasi yang lebih cepat, lebih panjang, dan lebih andal. Pada tingkat jitter 10 % yang diwajibkan oleh EnDat 2.2, sistem dapat menjalankan jam 16 MHz melalui 20 m—sesuatu yang RS-485 standar tidak dapat mendukung. Dengan melebihi persyaratan drive bus RS-485 hingga 300 %, desainer mencapai keandalan dan margin kebisingan yang superior melalui kabel yang panjang. Menambahkan isolasi iCoupler, termasuk ADuM231D, dan solusi daya terisolasi kompak ADuM6028, meningkatkan imunitas lebih lanjut.
Referensi
1 “PROFINET and PROFIBUS Node Count Tops 87 Million in 2018.” Profibus Group, May 2019.
2 Conal Watterson. “LVDS and M‑LVDS Circuit Implementation Guide.” Analog Devices, Inc., March 2013.
3 “TIA/EIA‑485‑A, Electrical Characteristics of Generators and Receivers for Use in Balanced Digital Multipoint Systems.” IHS Markit Inc., March 1998.
4 “TIA/EIA‑568‑B.2, Commercial Building Telecommunications Cabling Standard—Part 2: Balanced Twisted Pair Cabling Components.” Telecommunications Industry Association, May 2001.
5 “EnDat 2.2—Bidirectional Interface for Position Encoders.” Heidenhain, September 2017.