Mempersingkat Akuisisi Data AC/DC: Mengatasi Tantangan ADC dengan Teknologi Sigma-Delta Waktu-Kontinu
Fenomena sampling dalam konverter analog-ke-digital (ADC) menginduksi masalah aliasing dan kickback kapasitif, dan untuk mengatasi masalah ini, para desainer menggunakan filter dan amplifier pengemudi yang memperkenalkan kumpulan tantangan sendiri. Hal ini membuat mencapai kinerja dc dan ac yang presisi di area aplikasi bandwidth menengah menjadi tantangan dan para desainer akhirnya melakukan trade-off tujuan sistem untuk melakukannya.
Artikel ini menggambarkan ADC sigma-delta (∑-Δ) waktu-kontinu yang secara inheren dan dramatis mengatasi masalah sampling dengan menyederhanai rantai sinyal. Mereka menghilangkan kebutuhan akan filter antialiasing dan buffer, dan mengatasi kesalahan offset rantai sinyal serta masalah drift yang terkait dengan komponen tambahan. Manfaat ini mengecilkan ukuran solusi, memudahkan desain solusi, dan meningkatkan pencocokan fase serta latensi keseluruhan sistem. Artikel ini juga menggambar perbandingan dengan konverter waktu-diskrit dan menyoroti manfaat sistem, serta keterbatasan penggunaan ADC sigma-delta waktu-kontinu.
Dasar-dasar Sampling
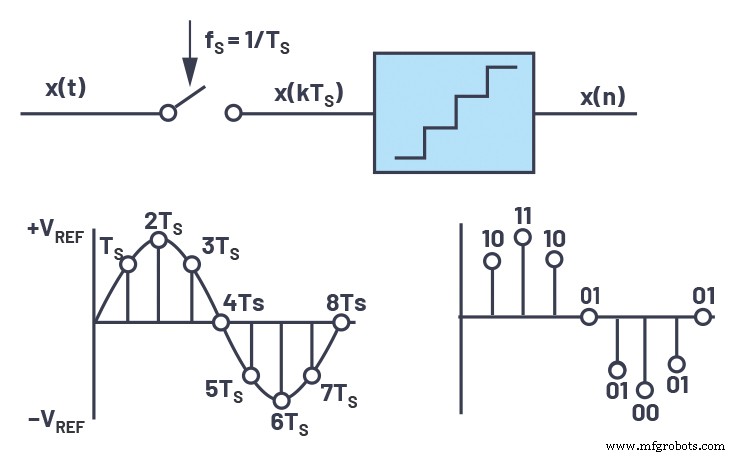
Digitalisasi data melibatkan dua proses dasar yaitu sampling dan kuantisasi, seperti yang ditunjukkan dalam Gambar 1. Sampling adalah langkah pertama di mana sinyal analog kontinu-bervariasi x(t) dikonversi menjadi sinyal waktu-diskrit x(n) menggunakan frekuensi sampling fS. Hasilnya terpisah secara merata dengan periode 1/TS (fS = 1/TS).
klik untuk gambar lebih besar Gambar 1. Sampling data. (Sumber: Analog Devices)
Langkah kedua adalah kuantisasi, yang mendekati nilai dari sampel waktu-diskrit ini ke salah satu dari sejumlah nilai terbatas dan direpresentasikan dalam kode digital, seperti yang ditunjukkan dalam Gambar 1. Kuantisasi ini ke dalam himpunan nilai terbatas mengakibatkan kesalahan dalam digitalisasi yang disebut kebisingan kuantisasi.
Proses sampling juga menghasilkan aliasing, di mana kita melihat foldback dari sinyal input dan harmoniknya sekitar frekuensi jam sample and hold. Kriteria Nyquist mengharuskan frekuensi sampling setidaknya dua kali frekuensi tertinggi yang terkandung dalam sinyal. Jika frekuensi sampling kurang dari dua kali frekuensi sinyal analog maksimum, fenomena yang dikenal sebagai aliasing akan terjadi.
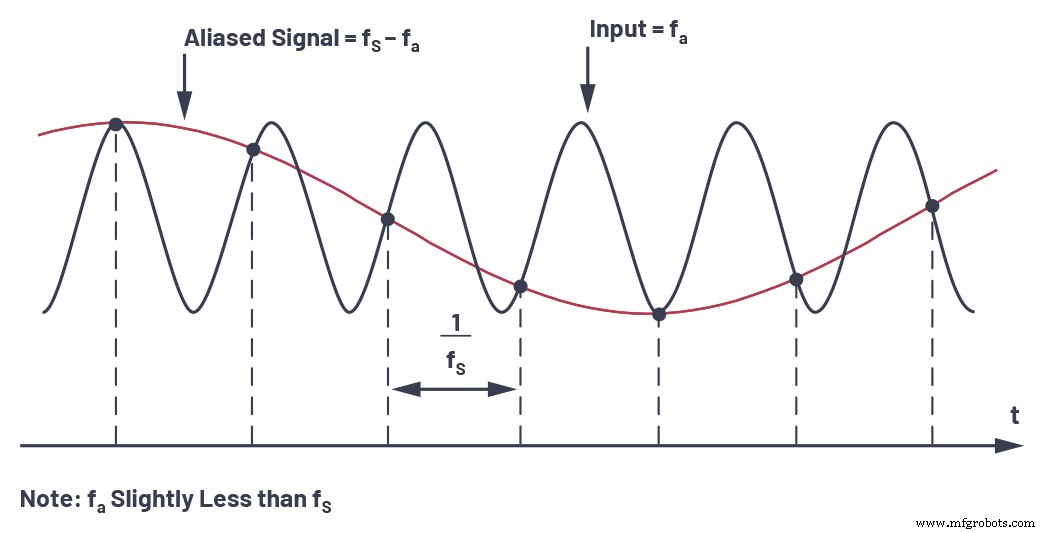
Untuk memahami implikasi aliasing baik dalam domain waktu maupun frekuensi, pertimbangkan terlebih dahulu kasus representasi domain waktu dari gelombang sinus tunggal yang di-sample seperti yang ditunjukkan dalam Gambar 2. Dalam contoh ini, frekuensi sampling, fS, tidak setidaknya 2fa, tetapi hanya sedikit lebih dari frekuensi input analog, fa, sehingga gagal memenuhi kriteria Nyquist. Perhatikan bahwa pola sampel sebenarnya menghasilkan gelombang sinus alias pada frekuensi yang lebih rendah sama dengan fS – fa.
klik untuk gambar lebih besar Gambar 2. Aliasing: representasi dalam domain waktu. (Sumber: Analog Devices)
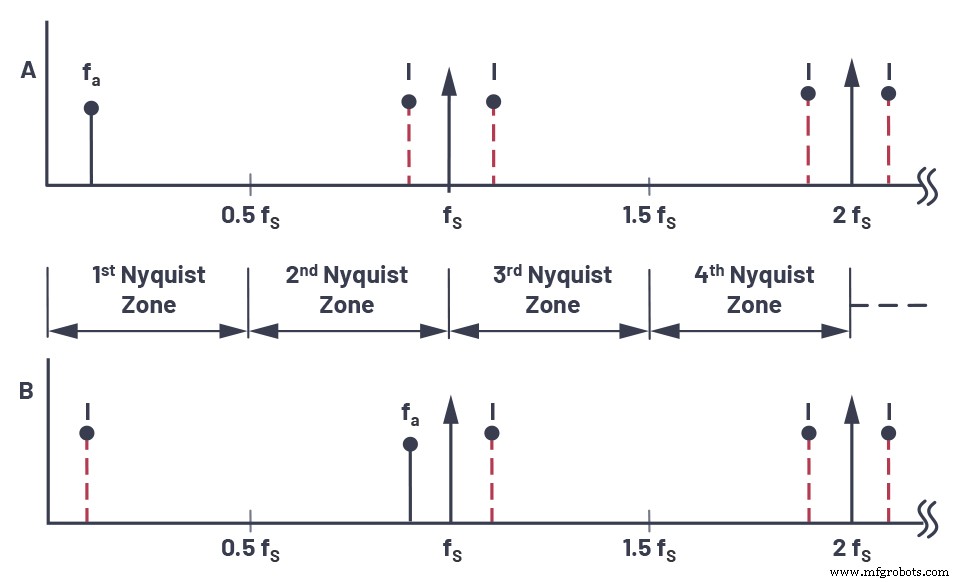
klik untuk gambar lebih besar Gambar 3. Aliasing: representasi dalam domain frekuensi. (Sumber: Analog Devices)
Representasi domain frekuensi yang sesuai dari skenario ini ditunjukkan dalam Gambar 3.
Bandwidth Nyquist didefinisikan sebagai spektrum frekuensi dari dc hingga fS/2. Spektrum frekuensi dibagi menjadi sejumlah zona Nyquist tak hingga, masing-masing memiliki lebar sama dengan 0,5fS. Praktisnya, sampler ideal digantikan oleh ADC diikuti oleh prosesor FFT. Prosesor FFT hanya memberikan output dari dc hingga fS/2; yaitu, sinyal atau alias yang muncul dalam zona Nyquist pertama.
Pertimbangkan kasus gelombang sinus tunggal dengan frekuensi fa yang di-sample pada frekuensi fS oleh sampler impuls ideal (lihat Gambar 1). Asumsikan juga bahwa fS > 2fa. Output domain frekuensi dari sampler menunjukkan alias, atau citra, dari sinyal asli di sekitar setiap kelipatan fS; yaitu, pada frekuensi sama dengan | ± KfS ± fa|, K = 1, 2, 3, 4, dan seterusnya.
Sekarang pertimbangkan kasus sinyal yang berada di luar zona Nyquist pertama dalam Gambar 3. Frekuensi sinyal hanya sedikit lebih rendah dari frekuensi sampling, sesuai dengan kondisi yang ditunjukkan dalam representasi domain waktu dalam Gambar 2. Perhatikan bahwa meskipun sinyal berada di luar zona Nyquist pertama, citra (atau alias) nya, fS – fa, jatuh di dalamnya. Kembali ke Gambar 3, jelas bahwa jika sinyal tidak diinginkan muncul pada salah satu frekuensi citra fa, itu juga akan terjadi pada fa, sehingga menghasilkan komponen frekuensi palsu dalam zona Nyquist pertama.
Mengatasi Tantangan untuk Kinerja Presisi
Untuk aplikasi berkinerja tinggi, para desainer sistem harus mengatasi kebisingan kuantisasi, aliasing, dan masalah input sampling kapasitor-swicth yang timbul dari proses sampling. Kedua jenis ADC presisi—yaitu register pendekatan suksesif (SAR) dan ADC sigma-delta, yang tersedia di industri—didesain menggunakan teknik sampling berbasis kapasitor-swicth.
Kebisingan Kuantisasi
Dalam ADC Nyquist ideal, ukuran LSB dari ADC akan menentukan kebisingan kuantisasi yang ditambahkan ke input, saat melakukan konversi analog-ke-digital. Kebisingan kuantisasi ini menyebar pada bandwidth fS/2. Untuk mengatasi kebisingan kuantisasi, teknik pertama adalah oversampling, yaitu sampling sinyal input pada laju yang jauh lebih tinggi dari frekuensi Nyquist untuk meningkatkan rasio sinyal-ke-kebisingan (SNR) dan resolusi (ENOB). Dalam oversampling, frekuensi sampling dipilih menjadi N kali frekuensi Nyquist (2 × fIN), dan sebagai hasilnya kebisingan kuantisasi yang sama harus sekarang menyebar pada N kali frekuensi Nyquist. Ini juga melemahkan persyaratan pada filter antialiasing. Rasio oversampling (OSR) didefinisikan sebagai fS/2fIN, di mana fIN adalah BW sinyal yang diminati. Sebagai pedoman umum, oversampling ADC dengan faktor empat memberikan satu bit resolusi tambahan, atau peningkatan rentang dinamis 6 dB. Meningkatkan rasio oversampling menghasilkan kebisingan secara keseluruhan yang lebih rendah dan peningkatan rentang dinamis (DR) karena oversampling adalah ΔDR = 10log10 OSR dalam dB.
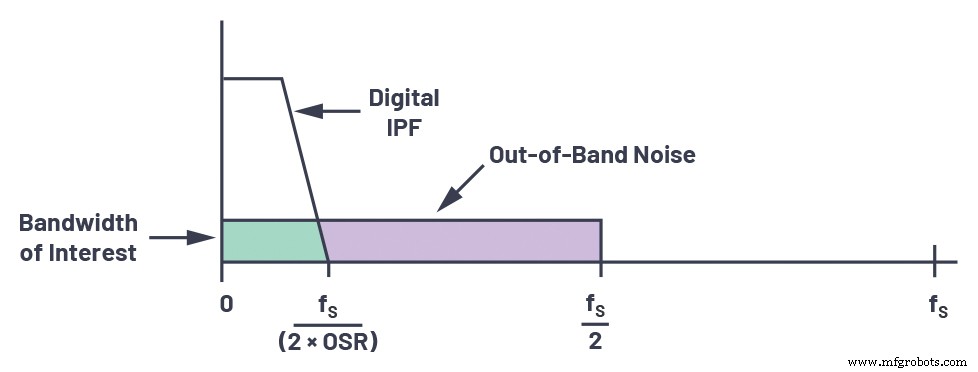
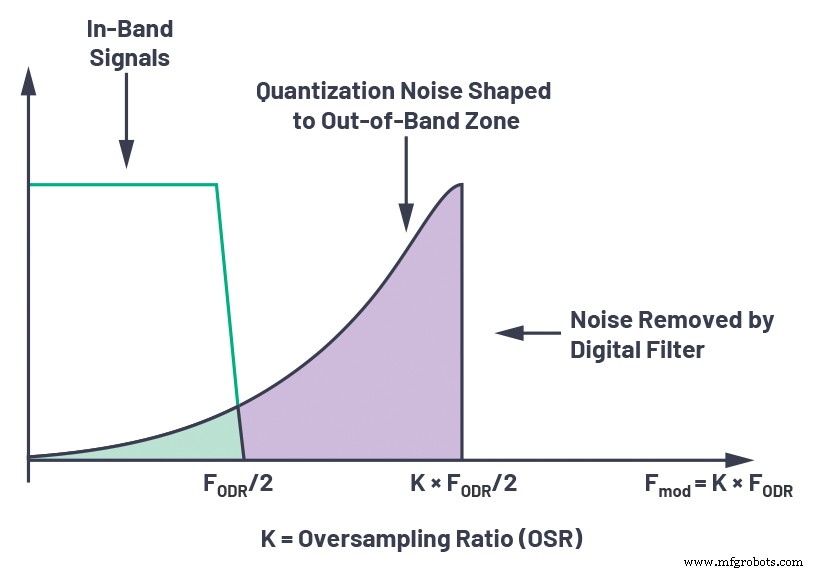
Oversampling secara inheren digunakan dan diimplementasikan bersama dengan filter digital terintegrasi dan fungsionalitas decimasi. Modulator oversampling dasar dalam ADC sigma-delta membentuk kebisingan kuantisasi sehingga sebagian besarnya terjadi di luar bandwidth yang diminati, menghasilkan rentang dinamis keseluruhan yang meningkat pada frekuensi rendah, seperti yang ditunjukkan dalam Gambar 4. Filter low-pass (LPF) digital kemudian menghapus kebisingan kuantisasi di luar bandwidth yang diminati, dan decimator mengurangi laju output data kembali ke laju Nyquist.
klik untuk gambar lebih besar Gambar 4. Contoh oversampling. (Sumber: Analog Devices)
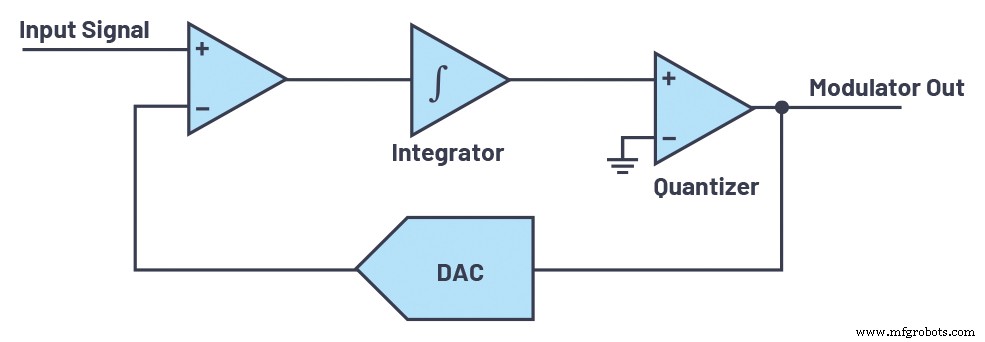
Pengaturan kebisingan adalah teknik lain untuk mengurangi kebisingan kuantisasi. Dalam ADC sigma-delta, kuantizer resolusi rendah (satu bit hingga lima bit) digunakan di dalam loop setelah filter loop. Sebuah DAC digunakan sebagai umpan balik untuk mengurangkan sinyal terkuantisasi dari input, seperti yang ditunjukkan dalam Gambar 5.
klik untuk gambar lebih besar Gambar 5. Pengaturan kebisingan. (Sumber: Analog Devices)
Integrator akan terus menjumlahkan kesalahan kuantisasi sehingga membentuk kebisingan kuantisasi ke frekuensi yang lebih tinggi, yang kemudian dapat difilter menggunakan filter digital. Gambar 6 mengilustrasikan densitas spektral daya (PSD) dari output x[n] dari ADC sigma-delta yang umum. Lereng pengaturan kebisingan bergantung pada urutan filter loop H(z) (lihat Gambar 11) dan adalah (20 × n) dB/dekade, di mana n adalah urutan filter loop. ADC sigma-delta mencapai resolusi tinggi dalam-band dengan kombinasi pengaturan kebisingan dan oversampling. Bandwidth dalam-band sama dengan fODR/2 (ODR berarti output data rate). Resolusi yang lebih tinggi dapat diperoleh dengan meningkatkan urutan filter loop atau dengan meningkatkan rasio oversampling.
klik untuk gambar lebih besar Gambar 6. Plot oversampling dan pengaturan kebisingan. (Sumber: Analog Devices)
Aliasing
Untuk mengatasi aliasing dalam aplikasi berkinerja tinggi, filter antialiasing urutan lebih tinggi digunakan untuk menghindari sejumlah foldback. Filter antialiasing adalah filter low-pass yang membatasi bandwidth sinyal input dan memastikan tidak ada komponen frekuensi dalam sinyal di luar bandwidth yang diminati yang dapat foldback. Kinerja filter akan tergantung pada seberapa dekat sinyal out-of-band dengan fS/2, dan jumlah attenuasi yang diperlukan.
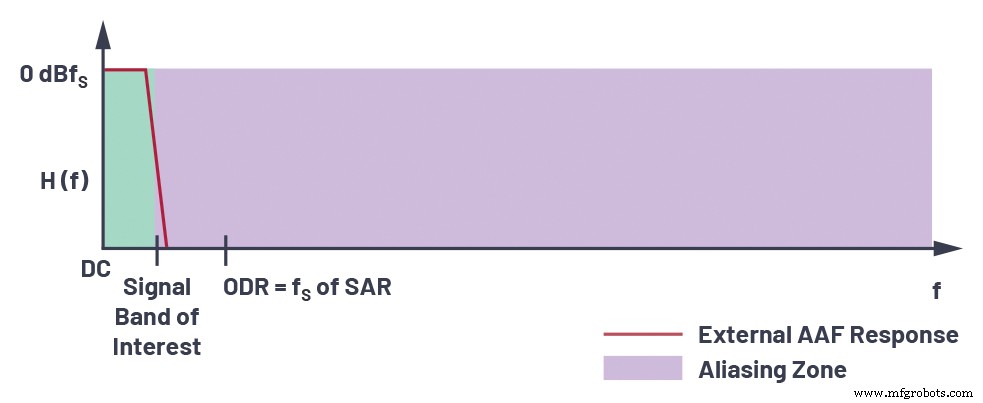
Untuk ADC SAR, jarak antara BW sinyal input dan frekuensi sampling tidak terlalu besar, sehingga kita memerlukan filter urutan yang lebih tinggi yang memerlukan desain filter kompleks, urutan lebih tinggi dengan lebih banyak daya dan lebih banyak distorsi. Misalnya, jika SAR dengan kecepatan sampling 200 kSPS memiliki BW input 100 kHz, filter antialiasing perlu menolak sinyal input >100 kHz untuk memastikan tidak ada aliasing. Ini memerlukan filter urutan sangat tinggi. Gambar 7 menunjukkan permintaan kurva yang curam.
klik untuk gambar lebih besar Gambar 7. Persyaratan alias. (Sumber: Analog Devices)
Jika kecepatan sampling 400 kSPS dipilih untuk melemahkan urutan filter, penolakan diperlukan untuk frekuensi input >300 kHz. Meningkatkan kecepatan sampling akan meningkatkan daya, dan untuk kecepatan ganda, daya juga akan digandakan. Oversampling lebih lanjut dengan biaya daya akan melemahkan persyaratan filter antialiasing lebih lanjut, karena frekuensi sampling jauh lebih tinggi dari BW input.
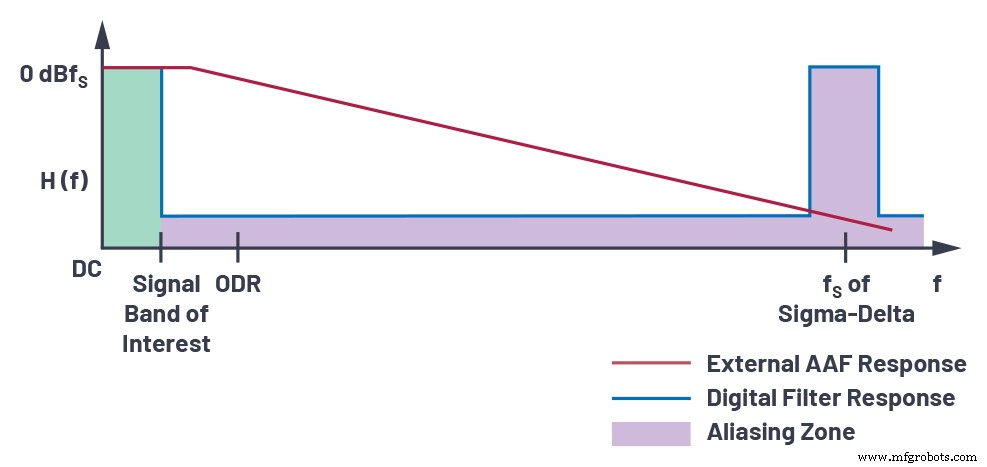
Dalam ADC sigma-delta, input di-oversample pada OSR yang jauh lebih tinggi, sehingga persyaratan filter antialiasing melemah karena frekuensi sampling jauh lebih tinggi dari BW input, seperti yang ditunjukkan dalam Gambar 8.
klik untuk gambar lebih besar Gambar 8. Persyaratan filter antialiasing dalam sigma-delta. (Sumber: Analog Devices)
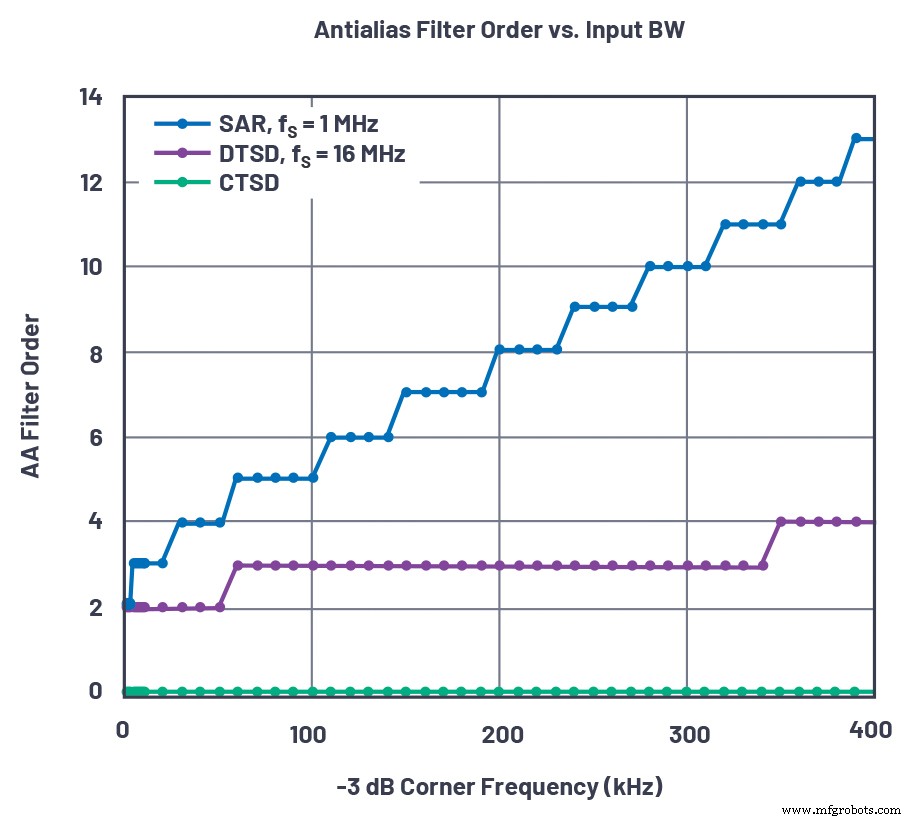
Gambar 9 memberikan ide tentang kompleksitas AAF untuk arsitektur SAR dan sigma-delta waktu-diskrit (DTSD). Jika kita mengambil bandwidth input –3 dB sebesar 100 kHz untuk mencapai attenuasi 102 dB pada frekuensi sampling fS, filter antialiasing urutan kedua akan diperlukan untuk ADC DTSD sementara mendapatkan attenuasi yang sama pada fS akan memerlukan filter urutan kelima menggunakan ADC SAR.
Untuk ADC sigma-delta waktu-kontinu (CTSD), attenuasi adalah inheren, jadi kita tidak memerlukan filter antialiasing sama sekali.
klik untuk gambar lebih besar Gambar 9. Persyaratan filter AAF untuk berbagai arsitektur. (Sumber: Analog Devices)
Filter ini bisa menjadi titik nyeri bagi para desainer sistem, dan mereka harus mengoptimalkannya untuk droop yang mereka berikan dalam bandwidth yang diminati dan memberikan penolakan sebanyak mungkin. Mereka juga menambahkan banyak kesalahan lain seperti offset, gain, kesalahan fase, dan kebisingan ke sistem, sehingga mengurangi kinerjanya.
Selain itu, ADC berkinerja tinggi bersifat diferensial, jadi kita memerlukan dua kali jumlah komponen pasif. Untuk mendapatkan pencocokan fase yang lebih baik dalam aplikasi multichannel, semua komponen dalam rantai sinyal harus cocok dengan baik. Akibatnya, komponen dengan toleransi yang lebih ketat diperlukan.
Input Kapasitor-Swicth
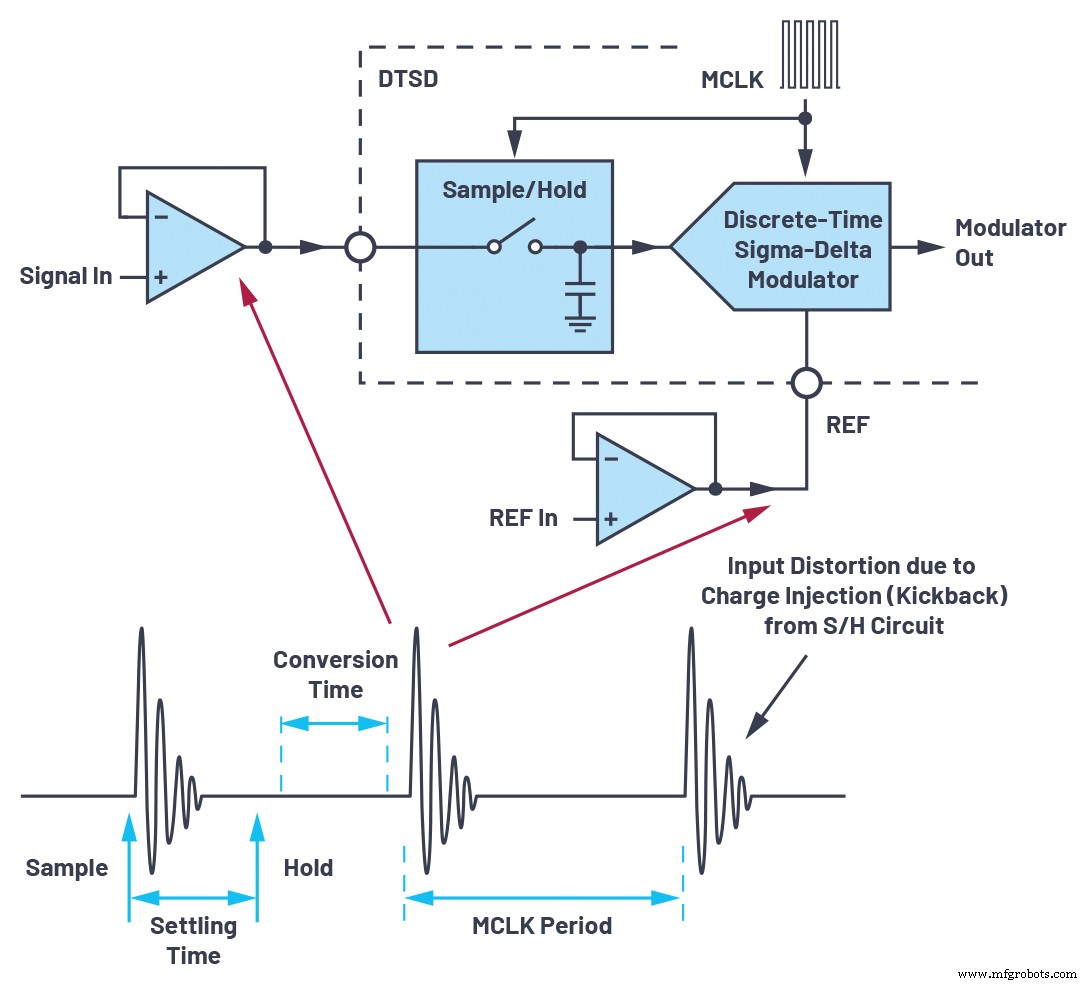
Sampling input kapasitor-swicth bergantung pada waktu settling dari input yang di-sample ke dalam kapasitor, menciptakan permintaan arus transient charge/discharge saat switch sampling dihidupkan/matikan. Ini disebut kickback pada input dan memerlukan amplifier pengemudi input yang dapat mendukung arus transient ini. Juga, input diperlukan untuk settle di akhir waktu sampling dan akurasi input yang di-sample menentukan kinerja ADC, yang berarti amplifier pengemudi perlu settle dengan cepat setelah peristiwa kickback. Ini mengarah pada kebutuhan akan driver bandwidth tinggi yang dapat mendukung settling cepat dan menyerap kickback dari operasi kapasitor-swicth. Dalam input kapasitor-swicth, setiap kali sampling ON, driver segera harus menyediakan charge untuk kapasitor hold. Lonjakan arus tiba-tiba ini hanya dapat diberikan tepat waktu jika driver memiliki kemampuan bandwidth yang cukup. Karena parasitika switch, akan terjadi kickback pada driver saat sampling. Jika kickback tidak settle sebelum sampling berikutnya, itu akan menghasilkan kesalahan yang di-sample, sehingga merusak input ADC.
klik untuk gambar lebih besar Gambar 10. Kickback sampling. (Sumber: Analog Devices)
Gambar 10 menunjukkan kickback pada ADC DTSD. Jika, misalnya, frekuensi sampling adalah 24 MHz, sinyal data perlu settle dalam 41 ns. Karena referensi juga adalah input kapasitor-swicth, buffer bandwidth tinggi juga diperlukan pada pin input referensi. Buffer input sinyal dan referensi ini menambahkan kebisingan dan menurunkan kinerja keseluruhan rantai sinyal. Selain itu, komponen distorsi dari driver sinyal input (sekitar frekuensi S&H) menambah persyaratan antialiasing. Juga, dengan input kapasitor-swicth, perubahan kecepatan sampling akan menghasilkan arus input yang bervariasi. Ini dapat menghasilkan retuning sistem untuk mengurangi kesalahan gain yang dihasilkan di driver atau tahap sebelumnya saat mengemudikan ADC.
ADC Sigma-Delta Waktu-Kontinu
ADC CTSD adalah arsitektur ADC sigma-delta alternatif yang memanfaatkan prinsip seperti oversampling dan pengaturan kebisingan, tetapi memiliki cara alternatif untuk mengimplementasikan operasi sampling yang memberikan manfaat sistem yang signifikan.
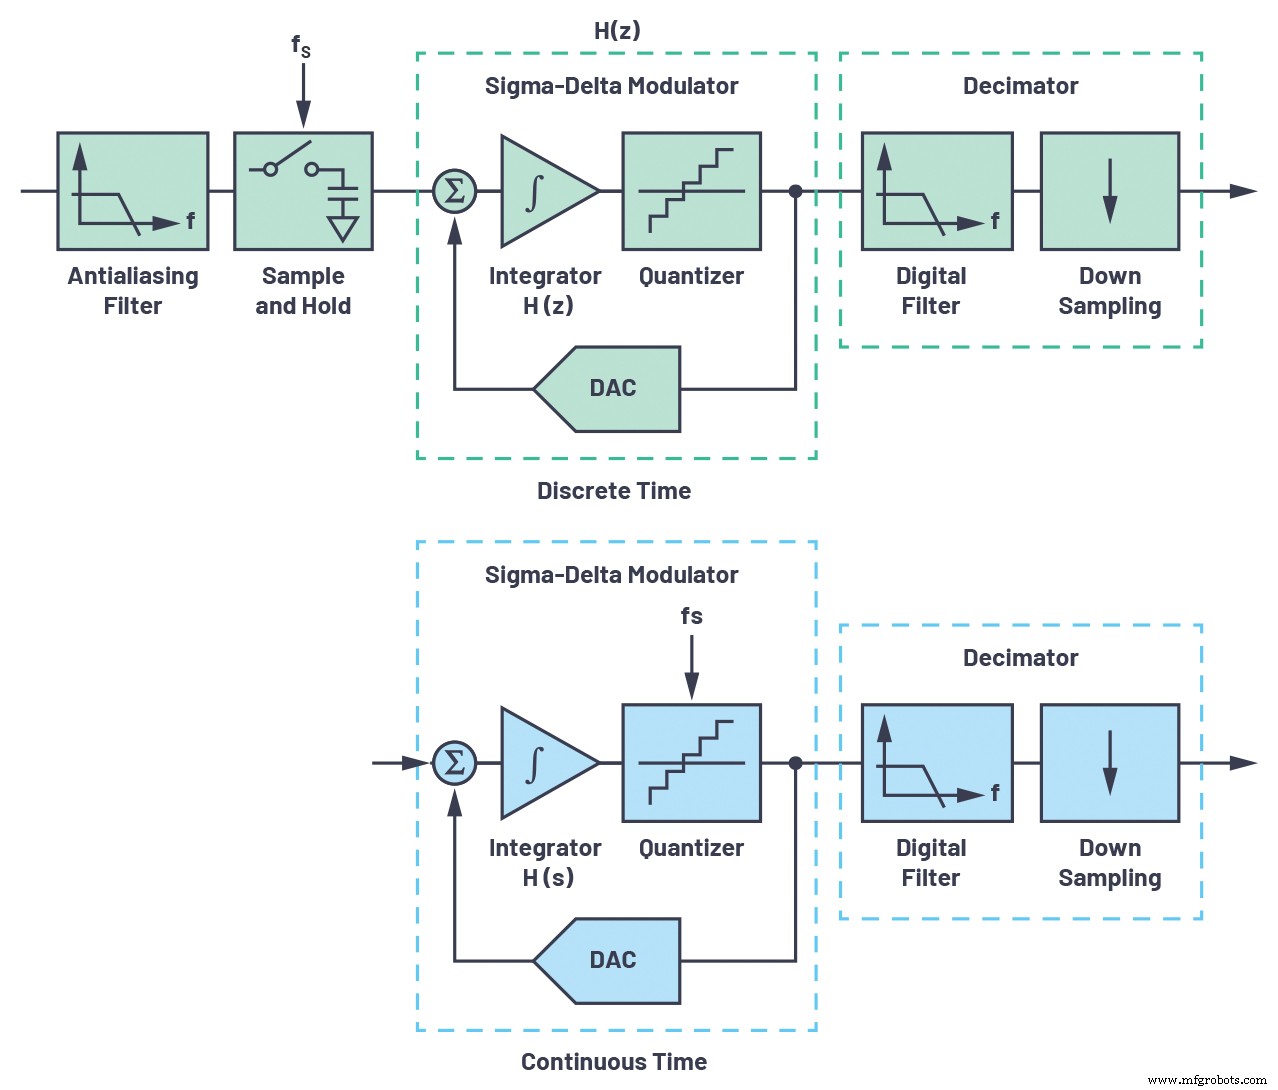
Gambar 11 menunjukkan perbandingan arsitektur DTSD dan CTSD. Seperti yang kita lihat dalam arsitektur DTSD, input di-sample sebelum loop. Filter loop H(z) bersifat waktu-diskrit dan diimplementasikan menggunakan integrator kapasitor-swicth. DAC umpan balik juga berbasis kapasitor-swicth. Karena ada sampling pada input, yang akan menghasilkan masalah aliasing dari fS, filter antialiasing tambahan diperlukan pada input sebelum di-sample.
klik untuk gambar lebih besar Gambar 11. Skema blok modular waktu-diskrit dan waktu-kontinu. (Sumber: Analog Devices)
CTSD tidak memiliki sampler pada input. Sebaliknya, ia di-sample pada kuantizer di dalam loop. Filter loop sekarang bersifat waktu-kontinu menggunakan integrator waktu-kontinu, dan begitu pula DAC umpan balik. Mirip dengan kuantisasi yang dibentuk, aliasing akibat sampling juga dibentuk. Ini menghasilkan ADC yang hampir tidak melakukan sampling, membuat kelas yang tersendiri.
Frekuensi sampling CTSD tetap, tidak seperti dalam DTSD di mana frekuensi sampling modulator dapat diskalakan dengan mudah. Juga, ADC CTSD dikenal kurang toleran terhadap jitter dibandingkan dengan setara kapasitor-swicth. Oscilator kristal atau CMOS off-the-shelf menyediakan jam rendah jitter ke ADC secara lokal, yang membantu menghindari transmisi jam rendah jitter melalui isolasi dan mengurangi EMC.
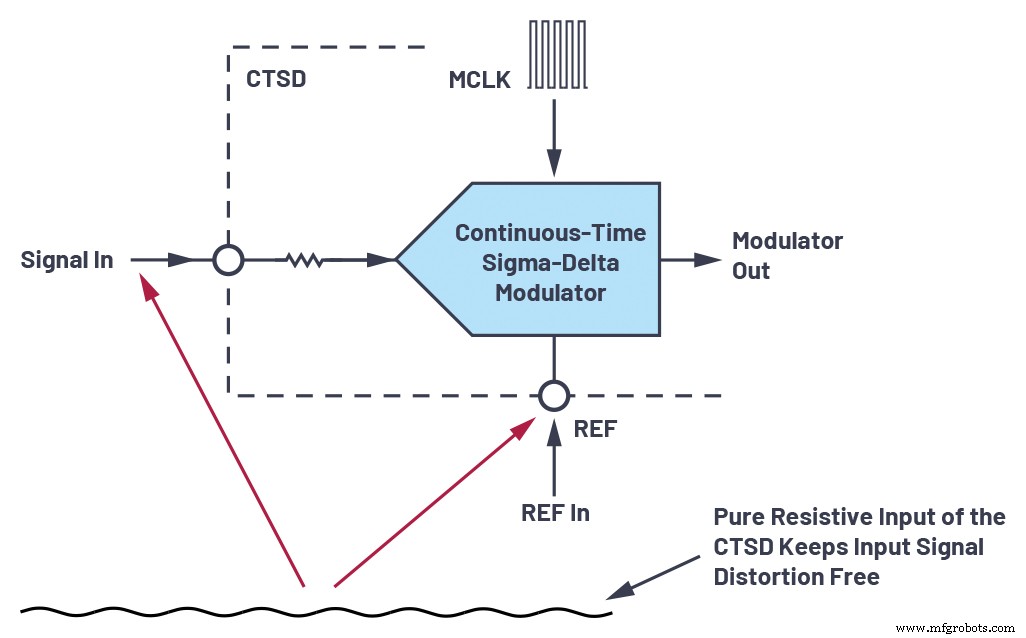
Manfaat utama CTSD adalah penolakan alias yang inheren dan input resistif untuk sinyal dan referensi.
Penolakan Alias yang Inheren
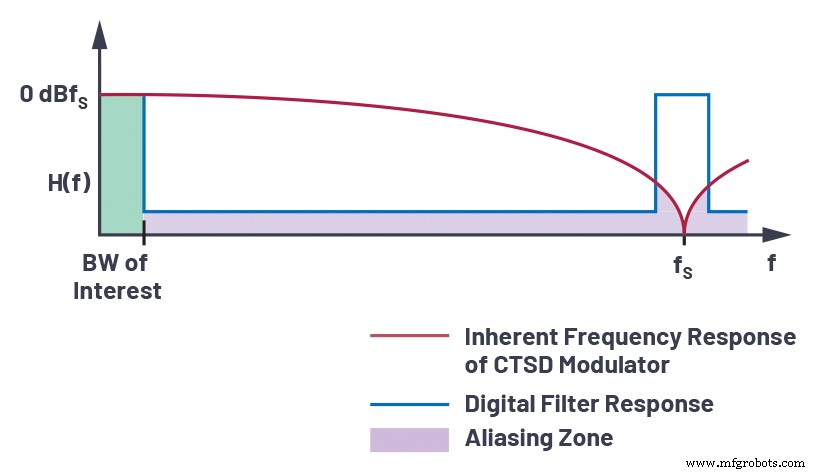
Memindahkan kuantizer ke dalam loop menghasilkan penolakan alias yang inheren. Seperti yang ditunjukkan dalam Gambar 12, sinyal input melewati filter loop sebelum di-sample dan kesalahan foldback (alias) yang diperkenalkan pada kuantizer juga melihat filter ini. Sinyal dan kesalahan alias akan melihat fungsi transfer kebisingan yang sama dengan loop sigma-delta, dan keduanya akan memiliki pengaturan kebisingan yang mirip dengan kebisingan kuantisasi dalam arsitektur sigma-delta. Akibatnya, respon frekuensi loop CTSD secara alami menolak sinyal input di sekitar kelipatan integer dari frekuensi sampling, bertindak sebagai filter antialiasing.
klik untuk gambar lebih besar Gambar 12. Respon frekuensi modulator CTSD. (Sumber: Analog Devices)
Input Resistif
Mempunyai input resistif pada input sinyal dan referensi membuatnya lebih mudah untuk diemudi daripada konfigurasi sample-and-hold. Dengan input resistif konstan, tidak ada kickback dan driver dapat sepenuhnya dihilangkan. Input bebas distorsi, seperti yang ditunjukkan dalam Gambar 13. Dan karena resistensi input konstan, retuning sistem untuk kesalahan gain juga dihilangkan.
klik untuk gambar lebih besar Gambar 13. Settling input untuk CTSD. (Sumber: Analog Devices)
Input analog dapat bipolar meskipun ADC memiliki supply unipolar. Ini dapat menghilangkan kebutuhan akan level shifting dari front-end bipolar ke ADC. Kinerja dc ADC mungkin tidak sama karena resistor input sekarang memiliki arus input bergantung pada common-mode input serta arus input.
Beban referensi juga bersifat resistif, yang mengurangi kickback switching, sehingga buffer referensi terpisah tidak diperlukan. Resistor untuk filter low-pass dapat dibuat on-chip sehingga dapat melacak beban resistif on-chip (karena mereka bisa terbuat dari bahan yang sama), untuk mengurangi drift suhu kesalahan gain.
Arsitektur CTSD tidak baru, tetapi megatrend di pasar industri dan instrumentasi menuntut kinerja presisi dc dan ac pada bandwidth yang lebih tinggi. Selain itu, pelanggan memilih desain platform tunggal yang akan melayani sebagian besar solusi mereka untuk mengurangi waktu ke pasar.
Arsitektur CTSD adalah pilihan dalam berbagai aplikasi yang berkisar dari audio berkinerja tinggi hingga front-end RF handset seluler sejumlah keuntungan dibandingkan jenis ADC lainnya. Manfaatnya mencakup kemampuan integrasi yang lebih besar dan konsumsi daya rendah, tetapi juga, dan mungkin lebih penting, karena penggunaan CTSD memecahkan sejumlah masalah sistem yang signifikan. Karena sejumlah kekurangan teknologi, penggunaan CTSD sebelumnya terbatas pada frekuensi/bandwidth audio relatif dan rentang dinamis yang lebih rendah. Oleh karena itu, konverter laju Nyquist berkinerja tinggi seperti ADC successive approximation dan konverter DTSD oversampled adalah solusi utama untuk aplikasi presisi, berkinerja tinggi/bandwidth menengah.
Namun, kemajuan teknologi terbaru telah memungkinkan pengatasan banyak keterbatasan. Misalnya, AD7134 dari Analog Devices mendukung ADC presisi dc hingga 400 kHz bandwidth berbasis CTSD yang mencapai spesifikasi kinerja yang jauh lebih tinggi, sambil menyediakan akurasi dc, dan dalam gagasnya, mengaktifkan solusi untuk sejumlah masalah sistem yang penting dalam aplikasi instrumentasi berkinerja tinggi. AD7134 juga mengintegrasikan konverter laju sample asinkron (ASRC) yang menyediakan data pada laju data variatif yang dihasilkan dari kecepatan sampling tetap CTSD. Laju data output dapat bebas dari frekuensi sampling modulator dan dapat mengaktifkan penggunaan sukses ADC CTSD untuk throughput yang berbeda. Fleksibilitas untuk mengubah laju data output pada level granular juga memungkinkan pengguna untuk menggunakan sampling koheren.
Penolakan alias yang inheren menghilangkan kebutuhan akan filter antialiasing, yang menghasilkan lebih sedikit komponen dan ukuran solusi yang lebih kecil. Yang lebih penting, masalah kinerja yang datang bersama dengan filter antialiasing seperti droop, kesalahan seperti offset, gain, dan kesalahan fase, dan kebisingan dalam sistem tidak lagi ada. Filter antialiasing juga menambahkan secara signifikan ke latensi keseluruhan dalam rantai sinyal tergantung pada penolakan yang dibutuhkan. Penghapusan filter menghilangkan penundaan ini sepenuhnya, mengaktifkan konversi presisi dalam aplikasi loop kontrol digital yang berisik.
Tanpa filter antialiasing pada level sistem, pencocokan fase dalam sistem multichannel dapat ditingkatkan secara besar-besaran. Ini sangat berguna dalam aplikasi yang menuntut ketidakcocokan channel-to-channel yang rendah seperti pemantauan getaran, pengukuran daya, modul akuisisi data, dan sonar. Karena tindakan filter yang inheren, ADC CTSD juga imun terhadap setiap jenis interferensi pada level sistem, serta dari dalam IC itu sendiri. Dalam ADC DTSD dan ADC SAR, harus dihindari agar ada interferensi yang lebih sedikit saat ADC sedang sampling. Juga, akan ada imunitas dari interferensi pada garis supply daya karena tindakan filter yang inheren. Dengan input analog dan referensi resistif konstan, kebutuhan driver dapat sepenuhnya dihilangkan juga. Lagi, ini mengatasi kekhawatiran kinerja seperti kesalahan offset, gain, kesalahan fase, dan kebisingan ke sistem tidak lagi ada.
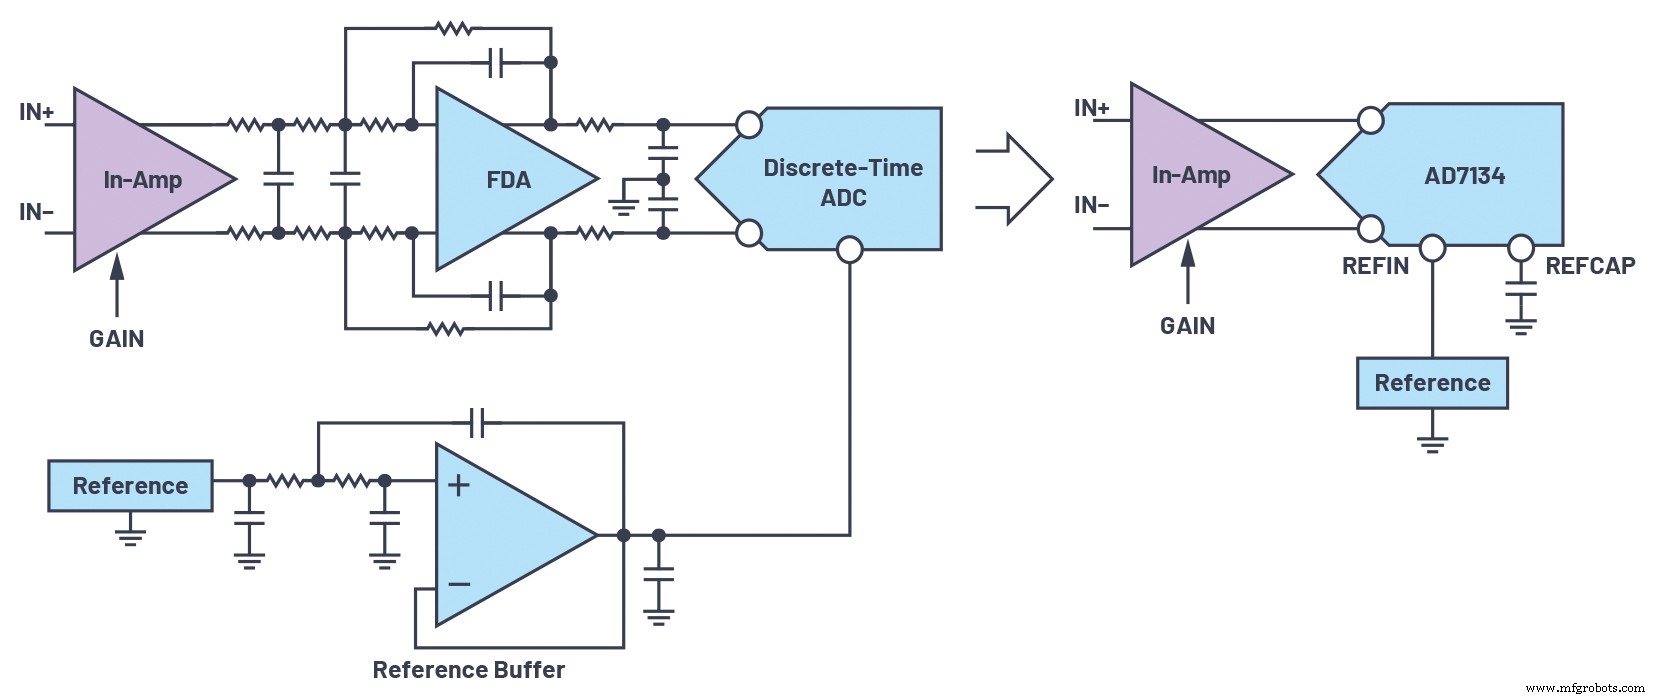
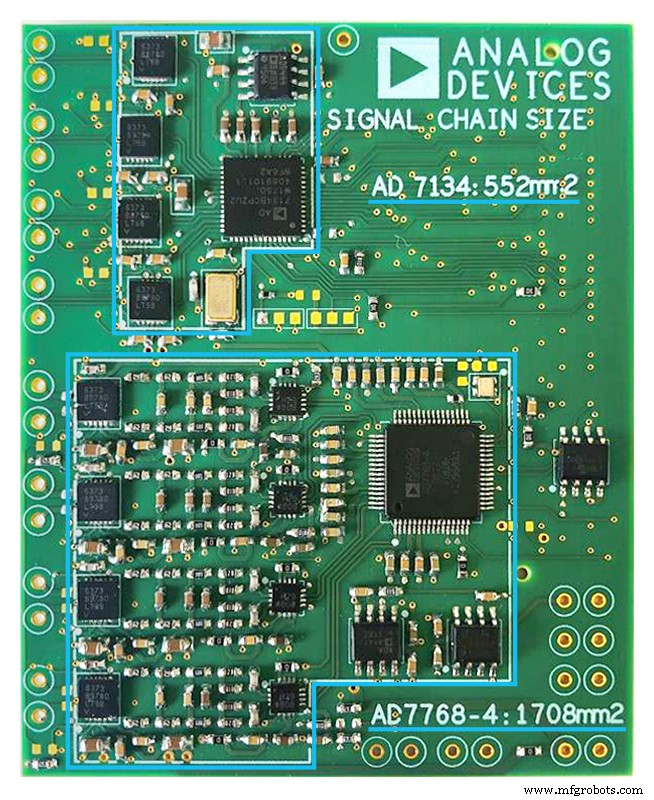
Perjuangan untuk mencapai kinerja presisi sangat minimal karena jumlah elemen yang dirancang signifikan berkurang. Ini menghasilkan waktu desain yang lebih cepat, waktu ke pasar yang lebih cepat bagi pelanggan, manajemen BOM yang lebih mudah, dan keandalan. Penghapusan filter antialiasing, driver, dan buffer referensi akan secara signifikan mengurangi area papan sistem. Amplifier instrumentasi dapat digunakan untuk mengemudikan ADC secara langsung. Misalnya, dengan AD7134, karena itu adalah ADC hanya input diferensial, in-amp diferensial seperti LTC6373 dapat digunakan sebagai driver. Perbandingan dalam Gambar 14 menunjukkan rantai sinyal untuk rantai sinyal berbasis waktu-diskrit dan rantai sinyal berbasis waktu-kontinu. Eksperimen kami menunjukkan 70% penghematan area dibandingkan dengan rantai sinyal berbasis waktu-diskrit yang setara, menjadikannya pilihan yang excelente untuk aplikasi multichannel dengan kepadatan tinggi.
Dalam kesimpulan, pendekatan ini menawarkan pengurangan ukuran sistem yang signifikan, menyederhanakan desain rantai sinyal, membuat sistem lebih andal, dan mengurangi waktu ke pasar secara keseluruhan dengan desain-in yang mudah tanpa mengorbankan parameter kinerja yang dituntut oleh aplikasi instrumentasi presisi.
klik untuk gambar lebih besar Gambar 14. Perbandingan rantai sinyal berbasis waktu-diskrit (kiri) dan berbasis waktu-kontinu (kanan). (Sumber: Analog Devices)
klik untuk gambar lebih besar Gambar 15. Perbandingan ukuran rantai sinyal waktu-diskrit dan waktu-kontinu. (Sumber: Analog Devices)
Referensi
Kester, Walt. “MT-002: What the Nyquist Criterion Means to Your Sampled Data System Design.” Analog Devices, Inc., 2009.
Pavan, Shanti. “Alias Rejection of Continuous-Time Δ∑ Modulators with Switched Capacitor Feedback DACs.” IEEE Transactions on Circuits and Systems I: Regular Papers, Vol. 58, No. 2, February 2011.
Schreier, Richard and Gabor C. Temes. Understanding Delta-Sigma Data Converters. John Wiley and Sons, 2005.
Acknowledgements
Penulis ingin mengucapkan terima kasih kepada Abhilasha Kawle, Avinash Gutta, dan Roberto Maurino atas dukungan mereka pada artikel ini.