Scanner 3D Canggih untuk Reverse Engineering yang Presisi
Salah satu perkembangan besar di bidang teknik industri telah been pengembangan proses reverse engineering. Ini terdiri dari mengekstrak informasi langsung dari sistem fisik dan menterjemahkannya ke dalam model digital.
Reverse engineering memberikan banyak keuntungan saat memodelkan dan mensimulasikan sistem atau produk. Satu tangan, ia memungkinkan informasi langsung untuk diekstrak dari model, yang lebih andal dan berkualitas lebih tinggi, dan di tangan lain, mempercepat dan memendek waktu kerja. Ini memungkinkan sistem kompleks untuk dimodelkan lebih andal dan dalam waktu lebih singkat.
Salah satu bidang di mana reverse engineering telah diterapkan dengan paling sukses adalah metrologi, dengan digitalisasi geometri kompleks.
Scanner 3D
Pindai 3D adalah proses mengubah permukaan fisik menjadi model digital. Ini terdiri dari mengekstrak posisi relatif dari banyak titik pada permukaan itu (point cloud) dan secara digital menginterpolasi permukaan yang mengandungnya, sehingga merekonstruksi geometri bagian.
Parameter utama yang mendefinisikan point cloud ini adalah resolusi dan akurasi. Resolusi diberikan oleh jarak minimum yang dapat dipecahkan antara dua titik dan akurasi oleh kesalahan dalam menentukan posisi nyata setiap titik. Resolusi yang lebih tinggi akan memungkinkan detail lebih kecil untuk ditangkap sementara akurasi tinggi akan memberikan model dengan dimensi yang lebih dekat dengan kenyataan dan oleh karena itu toleransi yang lebih kecil.
Perangkat yang dirancang untuk tujuan ini dikenal sebagai scanner 3D. Ada banyak jenis tergantung pada teknologinya, dan mereka dapat diklasifikasikan ke dalam dua kelompok utama: kontak dan non-kontak.
Scanner 3D kontak mungkin yang paling jarang, meskipun mereka adalah beberapa dari yang paling akurat. Mereka terdiri dari lengan artikulasi, biasanya dengan 6 derajat kebebasan, dengan stylus di ujungnya. Operator melintasi permukaan dengan stylus sementara sensor mencatat posisi pada frekuensi tertentu. Kerugian utama dari teknologi ini adalah ia memerlukan operator untuk memindai seluruh permukaan dengan stylus, yang dapat menjadi proses yang sangat lambat. Di tangan lain, gesekan stylus pada permukaan dapat merusak permukaan, yang dapat menjadi masalah dengan artefak arkeologis atau karya seni.
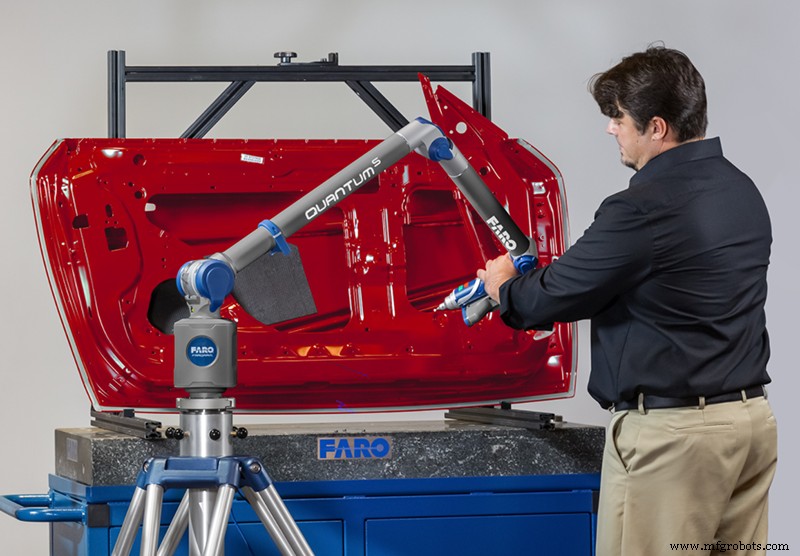
Gambar 1: Scanner 3D kontak Faro. Sumber: Faro.com
Scanner non-kontak didasarkan pada teknologi optik dan terbagi menjadi dua kategori: sistem pasif dan sistem aktif.
Sistem pasif terutama didasarkan pada ekstraksi informasi geometris permukaan dari foto yang diambil dari dua titik pandang yang ditentukan, teknik yang dikenal sebagai stereoskopi dan didasarkan pada efek paralaks dari penglihatan manusia. Keuntungan utamanya adalah ia dapat memetakan permukaan besar dengan cepat dan murah, namun resolusi dan akurasinya sangat rendah. Selain itu, ia tidak memungkinkan pengukuran nyata untuk ditangkap, jadi memerlukan sistem komplementer yang memungkinkan model untuk diskalakan ke dimensi nyata.
Teknologi pindai 3D pasif yang paling dikenal adalah fotogrametri, terutama digunakan dalam pemetaan topografi dan teknik sipil. Biasa dikomplemen dengan data pengosisan satelit untuk menambahkan data dimensi akurat.
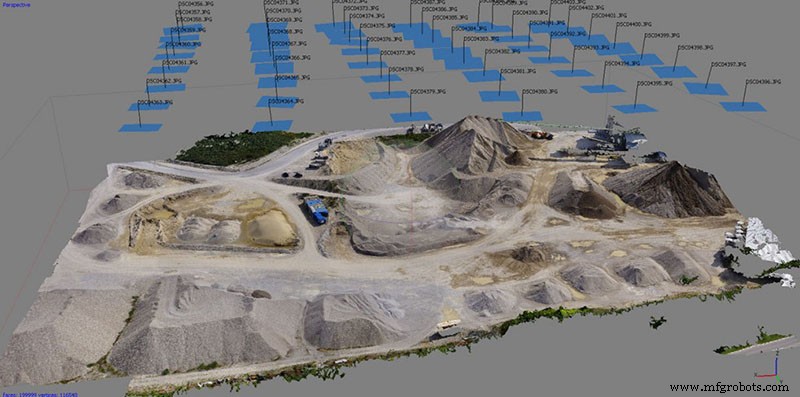
Gambar 2: Model topografi yang dibuat dengan fotogrametri. Sumber: aamspi.com
Akhirnya, ada sistem pindai 3D non-kontak aktif. Ini adalah kelompok terbesar dan yang paling banyak digunakan di industri, seni, medis dan hiburan.
Jenis sistem ini didistribusikan dengan mengukur sinyal yang dipancarkan pada permukaan. Meski tipe sinyal apa pun yang mampu berinteraksi dengan permukaan dapat digunakan, seperti ultrason, sistem yang paling umum adalah optik.
Ada beberapa teknologi dalam kategori ini, namun, yang paling umum adalah empat: scanner 3D time-of-flight, scanner 3D trianggulasi, scanner 3D selisih fase dan scanner 3D cahaya terstruktur.
Scanner 3D Time-of-flight (Tof): Berdasarkan menghitung jarak ke permukaan dengan mengukur waktu yang dibutuhkan oleh pulsa cahaya laser untuk menempuh jarak ke dan dari permukaan. Ia menggabungkan jangkauan panjang dengan frekuensi tinggi untuk akuisisi titik. Ia utama digunakan untuk pemetaan struktur besar atau sebagai alat metrologi untuk menentukan deformasi pada elemen struktural. Saat ini penggunaan non-profesionalnya telah menjadi umum berkat implementasinya di beberapa ponsel seperti iPhone berkat sensor lidarnya.
Video 1: Pindai 3D menggunakan teknologi Tof dengan iphone. Sumber: labs.laan.com
Triangulasi atau scanner 3D laser: Mereka terdiri dari pemancar laser dan sensor array fotodioda, yang diposisikan pada sudut tertentu. Khi sinar laser dipantulkan pada permukaan yang akan dipetakan, sinar jatuh pada titik tertentu pada sensor, tergantung pada jarak ke permukaan. Ini memungkinkan untuk triangulasi posisi titik di mana sinar laser jatuh. Ini adalah salah satu sistem paling akurat, namun, ia tergantung pada sudut di mana laser jatuh pada permukaan, jadi ia memerlukan jarak kerja yang sangat pendek. Ia cocok untuk memetakan objek kecil hingga menengah dengan resolusi dan akurasi tinggi.
Video 2: Operasi scanner 3D trianggulasi. Sumber: www.micro-epsilon.com
Scanner selisih fase: Ini adalah solusi menengah dari dua yang sebelumnya. Mereka terdiri dari pemancar laser yang dimodulasi dan detektor, dan menentukan jarak ke objek dengan membandingkan fase cahaya yang dipancarkan dan diterima. Mereka memiliki jarak kerja yang baik dan akurasi sedang, membuatnya cocok untuk memetakan objek besar dengan akurasi baik.
Scanner cahaya terstruktur: Mungkin yang paling umum saat ini. TMereka adalah scanner 3D paling serbaguna karena mereka menggabungkan resolusi ekscelen, akurasi tinggi, kecepatan akuisisi tinggi dan biaya rendah. Mereka terdiri dari kamera dengan lensa yang dikalibrasi dan proyektor yang memproyeksikan pola cahaya ke permukaan. Kamera menangkap gambar deformasi pola ini pada permukaan dan dengan algoritma pemrosesan kompleks menghasilkan point cloud. Sistem ini memungkinkan ratusan titik untuk diperoleh dalam setiap tangkapan, jadi ia memiliki kecepatan akuisisi tinggi. Selain itu, tergantung pada lensa yang digunakan, memungkinkan untuk menyesuaikan jarak kerja, presisi dan resolusi. Mereka juga memiliki keuntungan bahwa banyak model, seperti yang berasal dari Thor3D, dapat digunakan secara handheld, tanpa perlu tripod. Kerugian utamanya adalah mereka sensitif terhadap kondisi cahaya lingkungan dan finishing bagian, jadi pindai 3D harus dilakukan di bawah pencahayaan yang sesuai dan dalam kasus permukaan yang mengkilat atau transparan mungkin perlu untuk melapisi cat matt khusus.
Video 3: Calibry Structured Light 3D Scanner. Sumber Thor3Dscanner.com
Pemrosesan Point Cloud
Secara umum, sistem pindai 3D tidak menangkap data kontinu, melainkan posisi diskrit dari permukaan yang akan ditangkap. Ini dikenal sebagai point cloud. Point cloud yang diperoleh oleh scanner 3D tidak dapat digunakan secara langsung, jadi beberapa tugas pemrosesan pasca diperlukan untuk mencapai replika digital.
Kualitas akhir model akan tergantung, selain dari mulai dari point cloud berkualitas, pada pemrosesan yang benar. Ini memerlukan perangkat lunak dengan algoritma rekonstruksi yang baik dan beberapa pengetahuan tentang pemrosesan point cloud.
Pertama-tama, dalam kasus pindai 3D telah dilakukan dalam beberapa tangkapan, berbagai point cloud harus diselaraskan dan digabungkan untuk mencapai satu cloud yang mencakup seluruh model. Akurasi penyelarasan point cloud akan sangat tergantung pada kemampuan pelacakan scanner 3D. Mpelacakan markir akan selalu paling mudah untuk diselaraskan, namun, ada kasus di mana markir tidak dapat digunakan, seperti dalam kasus karya seni. Untuk kasus ini, beberapa scanner, seperti Calibry atau Calibry Mini, mengintegrasikan beberapa opsi pelacakan, seperti pelacakan tekstur.
Video 4: Pindai 3D dengan markir. Sumber: Thor3Dscanner.com.
Selanjutnya, point cloud harus dibersihkan dengan menghapus titik-titik yang tidak sesuai dengan permukaan, baik karena mereka termasuk objek di lingkungan atau karena mereka muncul karena kesalahan pada scanner 3D. Scanner 3D berkualitas bersama dengan proses pindai yang baik akan memberikan point cloud yang bersih dengan sedikit atau tidak ada titik berlebih.
Setelah point cloud dibersihkan, akan perlu untuk merekonstruksi mesh. Pemilihan parameter yang sesuai akan memberikan mesh yang akurat dan disesuaikan dengan benar.
Setelah mengonversi point cloud menjadi mesh poligon, ia perlu diperiksa dan diperbaiki. Salah satu cacat paling umum biasanya munculnya celah dalam mesh karena data yang hilang selama pemindaian. Satu-satunya cara untuk memperbaiki cacat ini adalah dengan menerapkan patch melalui interpolasi. Kualitas algoritma interpolasi yang diimplementasikan dalam perangkat lunak akan mempengaruhi kualitas rekonstruksi.
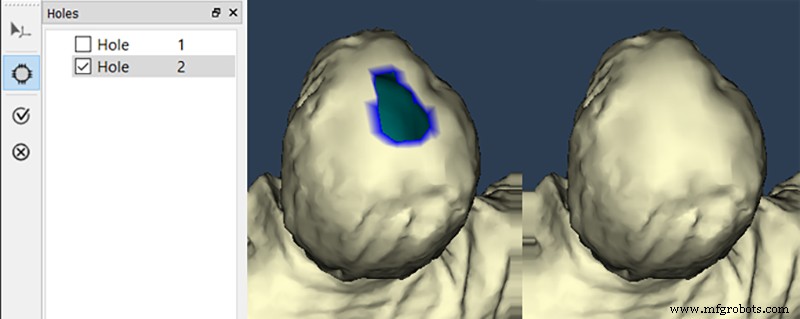
Gambar 3: Memperbaiki lubang dalam mesh dengan Calibry Nest. Sumber: Thor3Dscanner.com.
Akhirnya, akan perlu untuk mengoptimalkan mesh. Jenis optimisasi akan sangat tergantung pada aplikasi akhir. Mesh dapat disederhanakan, dengan mengorbankan resolusi dengan biaya mengurangi ukuran file. Pengurangan mesh sering dapat membantu untuk memperbaiki cacat kecil, mencapai geometri yang lebih sederhana dan homogen. Di tangan lain, resolusi mesh dapat ditingkatkan dengan menginterpolasi elemen baru. Meningkatkan resolusi mesh tidak meningkatkan resolusi tangkapan, namun, ia dapat membantu untuk mendapatkan kontinuitas dan kelancaran yang lebih besar pada permukaan dengan kurvatur.
Beberapa scanner 3D, seperti yang berbasis cahaya terstruktur, memungkinkan tekstur dan warna permukaan untuk ditangkap secara bersamaan melalui foto. Ini memungkinkan langkah tambahan dalam pemrosesan dengan memungkinkan tekstur untuk dipetakan ke mesh. Ini sangat menarik untuk aplikasi yang terkait dengan seni dan hiburan.
Video 5: Model 3D tekstur yang dipindai dengan Calibry. Sumber: Thor3Dscanner.com.
Ada banyak aplikasi yang mungkin untuk scanner 3D di berbagai sektor industri. Dalam medis dan ortopedi, misalnya, mereka dapat mereplikasi secara digital bagian dari tubuh pasien untuk mengembangkan ortosis kustom. Dalam bidang hiburan, mereka telah digunakan secara luas dalam film dan video game untuk menciptakan digital twin aktor. Mereka semakin banyak digunakan di seni dan arkeologi untuk menghasilkan replika digital karya seni dan artefak historis untuk ilmuwan di seluruh dunia untuk dipelajari. Dalam teknik, mereka telah memudahkan untuk merancang rencana bagian kompleks, mengurangi waktu kerja dan mencapai model yang lebih akurat. Dalam inspeksi, mereka memudahkan untuk membandingkan geometri komponen seiring waktu untuk mendeteksi deformasi yang membantu mencegah kegagalan.
Scanner 3D saat ini adalah alat yang tidak dapat dipungkiri di banyak sektor. Pengembangan teknik baru, seperti cahaya terstruktur, telah mengarah pada scanner 3D baru yang menawarkan resolusi dan akurasi tinggi, dikombinasikan dengan kecepatan akuisisi data tinggi dan harga ekonomis. Contoh adalah scanner Calibry dan Calibry Mini baru atau seri EinScan dari Shining.



