Motor Sinkron: Desain, Operasi, dan Aplikasi
Motor Sinkron Fasa Tunggal
Motor sinkron fasa tunggal yang kecil ideal untuk perangkat pengukuran waktu presisi seperti jam quartz dan pemutar pita. Meskipun jam quartz yang dikencangkan baterai umum, versi jalur listrik AC menawarkan akurasi jangka panjang yang lebih baik karena operator pembangkit listrik secara aktif memelihara frekuensi jaringan. Jika frekuensi menurun, operator mengkompensasi agar jam tetap berjalan dengan tepat.
Motor Sinkron Besar vs Kecil
Saat daya terpanci melebihi 10 HP (10 kW), efisiensi lebih tinggi dan faktor daya leading dari motor sinkron besar menjadi sangat berharga dalam pengaturan industri. Motor ini biasanya beberapa persen lebih efisien dibandingkan motor induksi konvensional, meskipun secara mekanis lebih kompleks.
Karena motor dan generator memiliki konstruksi dasar yang sama, generator dapat berfungsi sebagai motor dan sebaliknya.
Motor asinkron mirip dengan alternator dengan medan berputar. Gambar di bawah menunjukkan alternator kecil dengan medan berputar magnit permanen. Pengaturan bisa berupa dua alternator yang disinkronkan diberdayakan oleh penggerak mekanis, alternator yang dipasangkan dengan motor sinkron, atau dua motor yang dienergikan dari sumber eksternal.
Persyaratan kunci adalah semua rotor beroperasi pada frekuensi nominal yang sama dan tetap dalam fasa—yaitu, mereka disinkronkan. Prosedur sinkronisasi adalah:
- Buka saklar.
- Gerakkan kedua alternator pada kecepatan mekanis yang sama.
- Maju atau mundurkan fasa dari satu unit hingga keluaran AC dalam fasa.
- Tutup saklar sebelum terjadi drift.
Setelah disinkronkan, alternator terkunci bersama, memerlukan torsi besar untuk mendesinkronkan satu dari yang lain.
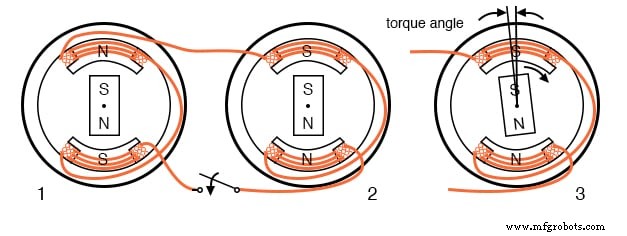
Motor sinkron berjalan dalam langkah dengan alternator
Menghitung Torsi dengan Motor Sinkron
Menerapkan torsi tambahan dalam arah rotasi pada salah satu alternator berputar memajukan rotornya relatif terhadap medan magnet stator sambil tetap tersinkron. Rotor kemudian menyampaikan energi ke jalur AC seperti alternator. Sebaliknya, menambahkan beban seperti rem membuat rotor terlambat, menyerap energi dari jalur AC seperti motor.
Torsi atau gesekan berlebihan dapat mendorong rotor melebihi sudut torsi maksimum, menyebabkan kehilangan sinkronisasi. Pembentukan torsi hanya mungkin saat sinkronisasi terjaga.
Membawa Motor Sinkron ke Kecepatan
Berbeda dengan alternator, motor sinkron kecil tidak bisa memulai sendiri. Harus dibawa ke kecepatan listrik mendekati sebelum dapat terkunci pada kecepatan rotasi generator. Setelah pada kecepatan sinkron, motor mempertahankan sinkronisasi dan mengembangkan torsi.
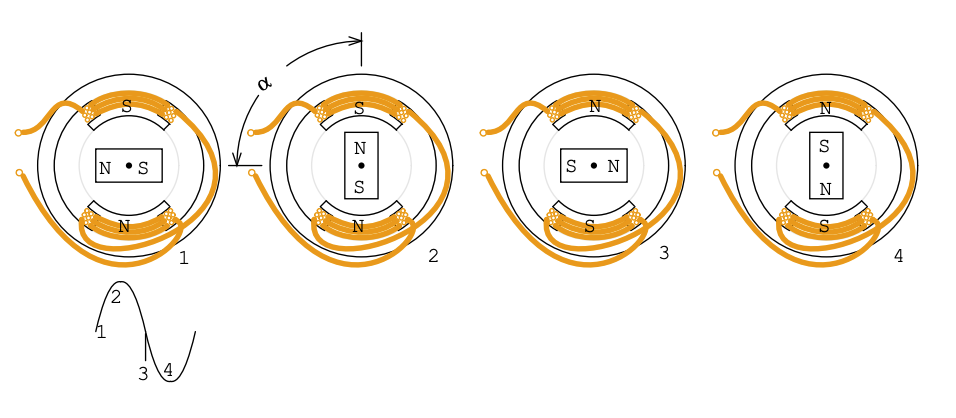
Sinewave menggerakkan motor sinkron
Rotor motor mengalami torsi yang bervariasi saat medan magnet stator menyapu siklusnya. Pada puncak positif, kutub utara rotor direpulsif secara maksimal; pada nol volt torsi minimal; pada puncak negatif situasi terbalik. Seluruh siklus, torsi berosilasi antara maksimum dan minimum.
Di bawah beban, rotor tertinggal dari posisi ideal dengan sudut α. Torsi maksimum terjadi pada α = 90°, di luarnya sinkronisasi hilang. Dalam praktik, arus motor sinkron fasa tunggal berdenyut sambil berbalik polaritas.
Karena rotor adalah magnit permanen, harus dipercepat ke mendekati frekuensi medan bolak-balik menggunakan motor induksi bantuan sebelum disinkronkan.
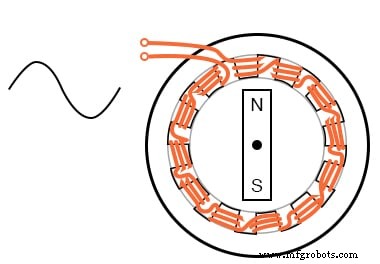
Penambahan kutub medan menurunkan kecepatan
Alternator 2 kutub menghasilkan gelombang sinus 60 Hz pada 3.600 rpm (60 rev/detik). Menambahkan pasangan kutub mengurangi kecepatan: 4 kutub → 1.800 rpm; 12 kutub → 600 rpm. Motor sinkron multi-kutub lebih efisien dan memiliki torsi lebih tinggi.
Motor sinkron 12 kutub satu gulungan
Berkat menggulung 12 coil untuk motor 12 kutub, satu coil diinterdigitasi dengan dua belas palang baja kutub. Selama satu rotasi mekanis, rotor magnit permanen mengalami enam pasangan kutub, menghasilkan kecepatan satu enam dari motor 2 kutub.
Dicetak ulang dengan izin Westclox History di www.clockHistory.com
Stator motor jam sinkron 12 kutub Westclox dibangun dengan satu gulungan, membuatnya ekonomis untuk aplikasi torsi rendah. Motor 600 rpm menggerakkan roda pengurang yang memindahkan jarum jam.
Q: Jika motor Westclox berjalan pada 600 rpm dari sumber 50 Hz, berapa kutub yang diperlukan?
A: Motor 10 kutub (5 pasangan kutub) akan berputar pada 50 Hz ÷ 5 = 10 rev/detik, atau 600 rpm.
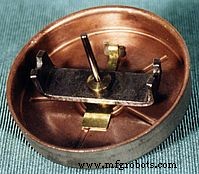
Dicetak ulang dengan izin Westclox History di www.clockHistory.com
Rotor menggabungkan batang magnit permanen dengan cangkir induksi baja. Cangkir induksi memungkinkan memulai sendiri; desain sebelumnya menghilangkan komponen ini.
Motor Sinkron 3 Fasa
Motor sinkron 3 fasa menghasilkan medan listrik berputar di stator. Motor ini tidak dapat memulai sendiri dari pasokan 50 atau 60 Hz tetap dan biasanya menggunakan rotor elektromagnes bukan magnit permanen untuk unit multi-horsepower.
Motor sinkron industri besar unggul dibandingkan motor induksi dalam efisiensi dan dapat mengoreksi faktor daya tertunda karena faktor daya leading mereka. Kecepatan rotor dalam rpm diberikan oleh S = f × 120 / n, di mana f adalah frekuensi jalur (Hz) dan n adalah jumlah pasangan kutub.
Motor 4 kutub per fasa berputar pada 1.800 rpm pada 60 Hz dan 1.500 rpm pada 50 Hz. Ketika fasa stator dienergikan secara berurutan (ϕ‑1, ϕ‑2, ϕ‑3), medan magnet yang dihasilkan berputar halus bukan dalam langkah diskrit.
Motor sinkron besar menggunakan elektromagnes yang dienergikan dengan cincin slip dan dimulai sendiri dengan konduktor sangkar ekorli yang disematkan. Rotor dienergikan hanya setelah kecepatan mendekati sinkron tercapai.
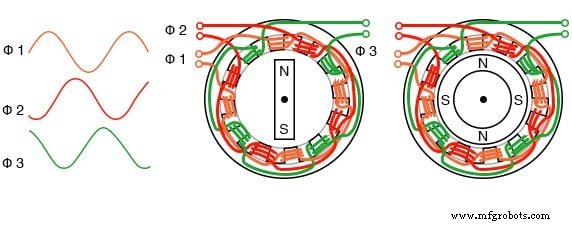
Motor sinkron 3 fasa, 4 kutub
Motor Sinkron Multi-Fasa Kecil
Motor sinkron multi-fasa kecil dimulai dengan meningkatkan perlahan frekuensi penggerak dari nol ke frekuensi operasi. Sinyal penggerak biasanya dihasilkan secara elektronik; dalam kasus mayoritas mereka gelombang sinus, tetapi gelombang persegi dapat digunakan dalam aplikasi yang kurang menuntut.
Motor ini biasanya dikenal sebagai motor DC tanpa haritan. Motor sinkron sebenarnya dikencangkan oleh gelombang sinus, sementara penggerak dua atau tiga fasa memerlukan gulungan stator sesuai.
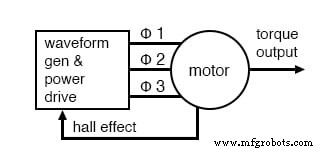
Motor sinkron elektronik
Diagram blok menunjukkan elektronika penggerak untuk motor sinkron tegangan rendah (12 V DC). Motor mengandung sensor posisi terintegrasi yang mengeluarkan sinyal rendah proporsional terhadap kecepatan rotasi.
Opsi deteksi posisi mencakup perangkat efek Hall untuk waktu komutasi, resolver resolusi tinggi, enkoder magnetik inductosyn, atau enkoder optik. Untuk kecepatan konstan dan akurat (misalnya, drive disk), takometer dan phase-locked loop (PLL) dapat digunakan. PLL membandingkan sinyal takometer dengan referensi kristal untuk mempertahankan sinkronisasi.
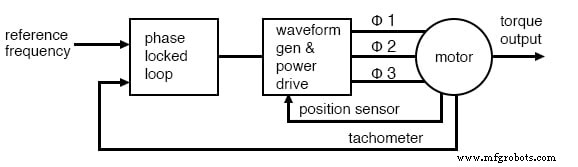
Phase-locked loop mengontrol kecepatan motor sinkron
Motor DC Tanpa Haritan
Motor yang dikencangkan oleh arus gelombang persegi, sering menggunakan sensor efek Hall, disebut motor DC tanpa haritan. Mereka menunjukkan torsi denyut lebih tinggi daripada motor sinkron yang dikencangkan gelombang sinus, yang dapat diterima untuk banyak aplikasi. Namun, dalam perangkat presisi seperti pemutar pita, torsi denyut harus diminimalkan.
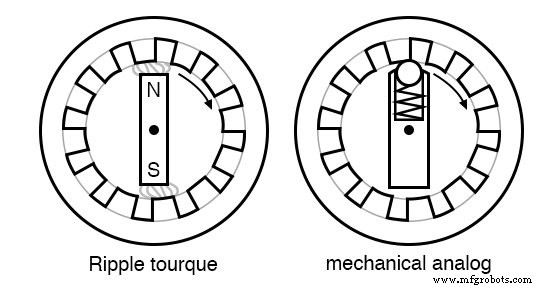
Torsi denyut motor dan analog mekanis
Torsi denyut, atau cogging, timbul dari tarikan magnet antara kutub rotor dan palang kutub stator. Sinyal back-EMF sinus hanya dihasilkan ketika medan stator didistribusikan sinus. Gulungan terdistribusi di banyak slot mengurangi harmoni ganjil, menghasilkan medan yang lebih sinus.
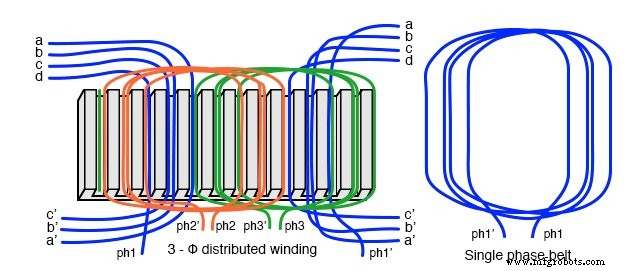
Gulungan terdistribusi dalam sabit menghasilkan medan yang lebih sinus
Untuk motor 2 fasa yang dikencangkan oleh gelombang sinus, torsi tetap konstan selama revolusi karena identitas sin²θ + cos²θ = 1. Sinkronisasi memerlukan indikator posisi rotor yang presisi—resolver atau enkoder menyediakan resolusi ini.
Modulasi lebar pulsa (PWM) dapat mendekati gelombang sinus secara efisien. Setiap fasa memerlukan rangkaian penggerak yang menyediakan gelombang fase yang geser dengan tepat.
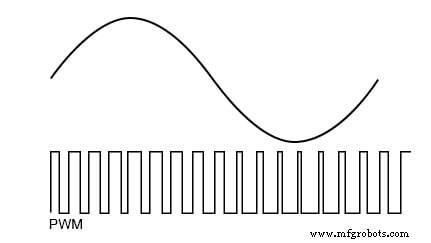
PWM mendekati gelombang sinus
Manfaat Motor Sinkron
Motor sinkron mencapai efisiensi lebih tinggi daripada motor induksi dan dapat lebih kecil ketika magnit permanen energi tinggi digunakan. Elektronika padatan modern memungkinkan operasi kecepatan variabel.
Sementara motor induksi mendominasi traksi kereta api, motor sinkron kecil di dalam roda penggerak menawarkan keuntungan dalam bobot dan efisiensi. Motor sinkron superkonduktor suhu tinggi dapat memiliki bobot satu lima sampai satu tiga dari motor gulungan tembaga konvensional.
Motor sinkron superkonduktor eksperimental telah mencapai level daya yang diperlukan untuk menggerakkan kapal kapal laut kelas destroyer. Drive kecepatan variabel esensial dalam semua aplikasi ini; mereka juga harus mengurangi tegangan pasokan pada kecepatan rendah karena reaktansi induktif yang menurun.
Torsi maksimum terjadi ketika rotor tertinggal dari medan stator dengan 90°. Melebihi sudut ini menghancurkan sinkronisasi, sementara keterlambatan lebih kecil mengurangi torsi. Akibatnya, pengukuran posisi rotor yang akurat dan kontrol fase vektor—yang diimplementasikan melalui mikroprosesor cepat dan PWM—adalah kritis.
Karena stator motor sinkron identik dengan stator motor induksi, kontrol kecepatan elektronik grade industri yang digunakan untuk motor induksi dapat diterapkan pada motor sinkron besar. Menggulung rotor dan stator menghasilkan motor sinkron linear, ideal untuk posisi linear presisi tinggi.
LEMBAR KERJA TERKAIT:
- Lembar Kerja Teori Motor AC



