Motor Reluktansi Variabel: Jenis, Operasi, dan Aplikasi
Motor reluktansi variabel beroperasi berdasarkan prinsip bahwa besi bebas secara alami bergerak untuk menyelesaikan jalur fluks magnet dengan reluktansi minimum, ekuivalen magnetik dari resistansi listrik.
Reluktansi Sinkron
Ketika medan berputar dari motor sinkron besar dengan kutub menonjol dimatikan, ia masih dapat menghasilkan 10–15 % torsi sinkron terpanci. Torsi sisa ini timbul dari reluktansi yang bervariasi di sekitar rotor selama satu revolusi. Meskipun tidak komersial untuk motor besar, desain reluktansi sinkron praktis dan hemat biaya pada skala lebih kecil.
Dengan menambahkan slot yang cocok pada rotor tanpa konduktor motor induksi, diperoleh motor reluktansi sinkron. Ia memulai seperti motor induksi tetapi dengan cepat terkunci pada torsi sinkron rendah yang diubah oleh reluktansi berubah saat slot stator dan rotor rata.
Motor semacam ini menghasilkan torsi sinkron sedang, namun menderita faktor daya rendah, torsi pull-out terbatas, dan efisiensi yang berkurang—batasan yang berlanjut hingga datangnya kontrol daya semiconductor.
Switched Reluctance
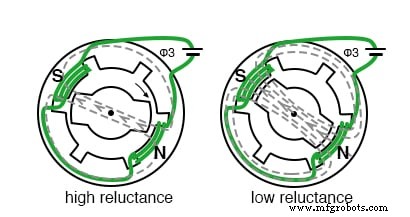
Motor switched reluctance (SRM) terdiri dari rotor besi dengan kutub tanpa gulungan, dipasangkan dengan stator multi-fasa. Ketika pasangan kutub stator dienergikan, rotor berputar menuju jalur reluktansi magnet minimum, seperti diilustrasikan di bawah.
Pengalihan fasa berurutan mendorong rotor langkah demi langkah, mengikuti fluks magnet yang selalu mencari jalur reluktansi terendah. Diagram sederhana di bawah menunjukkan gerakan rotor dan gelombang terkait.
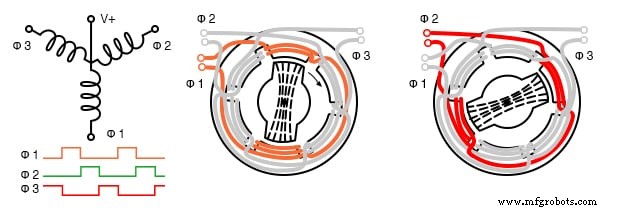
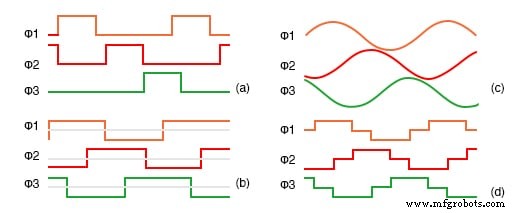
Jika satu ujung setiap gulungan 3-fasa bersama, SRM dapat dikencangkan seperti motor stepper: urutan wave drive menarik setiap coil ke ground bergantian, menyebabkan rotor maju dalam kenaikan 60°. Beberapa gelombang mungkin: wave drive unipolar (a), full step bipolar (b), 6-step sine approximation (c), dan gelombang sinus sebenarnya (d) yang dihasilkan oleh PWM.
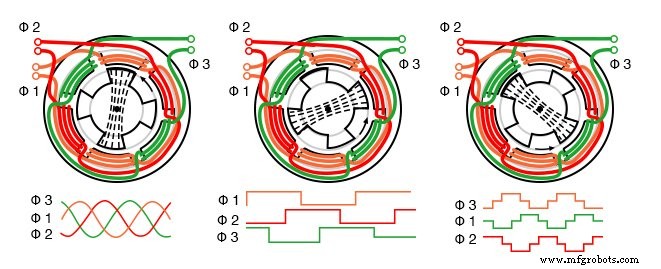
Menggandakan jumlah kutub stator mengurangi kecepatan sambil meningkatkan torsi, seringkali menghilangkan kebutuhan pengurang gigi. Ketika dimaksudkan untuk langkah diskrit, berhenti, dan memulai, disebut motor stepper reluktansi variabel.
Motor Reluktansi Variabel Dikenalkan Elektronik
Meskipun SRM berburuk ketika langsung diberdayakan dari jaringan listrik, mikroprosesor dan driver padatan modern memungkinkan mereka menjadi solusi hemat biaya, berkinerja tinggi untuk aplikasi volume tinggi.
Pengalihan berurutan gulungan medan menghasilkan medan magnet berputar yang menarik rotor berwarna tidak teratur sepanjang jalur reluktansi terendah. Namun, hubungan torsi-arus sangat non-linear, membuat kontrol presisi esensial.
Desain dikenal elektronik mencerminkan motor DC tanpa haritan tetapi tidak memiliki rotor magnit permanen, menyederhanakan konstruksi. Meskipun kontroler lebih kompleks dibandingkan BLDC, ia menghilangkan haritan, komutator, dan gulungan rotor, menurunkan biaya manufaktur untuk produksi besar.
Kontrol efektif membutuhkan deteksi posisi rotor yang akurat—biasanya melalui enkoder optik atau magnetik—atau pemantauan back-EMF. Mikroprosesor kemudian mengeksekusi algoritma pengalihan canggih, seringkali dalam servo loop, untuk mengatur torsi dan kecepatan dan meminimalkan torsi denyut dan kebisingan yang dapat didengar.
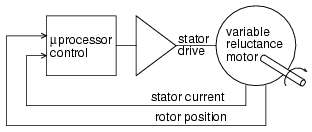
Karena torsi denyut diminimalkan, motor ini unggul dalam operasi berkecepatan tinggi berkelanjutan. Mereka sudah digunakan dalam kipas pengisap vacum hemat energi, pompa industri, dan motor kipas berkecepatan tinggi, seperti kipas 100.000 rpm yang digunakan dalam pengisap vacum modern.
Keuntungan
- Konstruksi sederhana, tanpa haritan—tidak ada komutator, gulungan rotor, atau magnit permanen.
- Efisiensi dan keandalan yang tinggi dibandingkan motor AC atau DC konvensional.
- Torsi awal yang kokoh.
- Hemat biaya pada volume produksi tinggi.
- Performa yang baik pada suhu lingkungan tinggi.
- Kontrol kecepatan yang akurat dapat dicapai dengan manufaktur volume tinggi.
Kerugian
- Karakteristik torsi-arus non-linear menyulitkan kontrol.
- Pengalihan fasa yang presisi diperlukan untuk menekan torsi denyut.
- Regulasi arus fasa esensial untuk operasi halus.
- Potensi kebisingan akustik dan listrik.
- Tidak cocok untuk produksi volume rendah karena kebutuhan kontrol yang kompleks.



