Kotak Cerdas Benar: Solusi Penyimpanan Pintar Berbasis IoT
Komponen dan Perlengkapan
Lembar akrilik (mis. perspex 3mm)
×
1
Arduino MKR FOX 1200
×
1
SparkFun HX711 Load Cell Amplifier
×
1
Load cell 5kg
×
2
Adafruit BME280
×
1
Alat dan Mesin yang Diperlukan
Penglas laser (umum)
Printer 3D (umum)
Aplikasi dan Layanan Online
Tinamous
Sigfox
Tentang Proyek Ini
Platform Really Smart Box mengubah Kotak Berguna Benar (tm) menjadi kotak penyimpanan pintar terhubung internet untuk pemantauan stok. Berbasis Sigfox Arduino MKR FOX 1200 ini merasakan berat barang yang disimpan di dalam kotak, bersama dengan suhu dan kelembaban dan menggunakan radio Sigfox hemat daya untuk mentransmisikan informasi ini.
Use Case - Penyimpanan Filamen Printer 3D:
Jika Anda memiliki printer 3D Anda sangat peduli tentang bagaimana filamen disimpan, ini benar tidak hanya untuk filamen printer tetapi banyak hal lain perlu disimpan dalam kisaran suhu dan kelembaban yang dapat diterima (misalnya cat kaca mungkin menjadi tidak dapat digunakan jika terpapar di bawah temperatur beku).
Salah satu orang yang bertanggung jawab untuk memelihara printer 3D di ruang pembuat lokal saya, saya perlu memastikan kita memiliki stok filamen yang cukup dan bahwa filamen tetap kering.
Dengan Really Smart Box saya dapat memantau berat filamen dan jadi tahu apakah stok menurun, bersama dengan memantau tingkat kelembaban di dalam kotak untuk tahu apakah silika gel perlu diganti.
Use Case - Kontrol Stok Barang Konsumsi:
Kontraktor kebersihan mungkin ingin menyimpan stok os udara, sabun tangan atau barang konsumsi lainnya di lokasi klien, klien kemungkinan tidak akan mengizinkan kontraktor akses WiFi atau untuk memindayakan perangkat seperti ini ketika tidak hadir, namun perusahaan kontraktor perlu tahu kapan mengirim stok baru, menambah beban waktu pembersih dan kertas kerja tambahan yang tidak disukai.
Platform Really Smart Box hanya jatuh ke dalam kotak penyimpanan, karena menggunakan Sigfox tidak perlu terhubung ke jaringan klien dan hemat daya jadi berjalan dari sekelompok baterai. Karena isi kotak akan berubah sangat jarang Arduino dapat dipertahankan dalam status hemat daya sebagian besar waktu membantu untuk memperpanjang umur baterai.
Platform dapat diberi tahu berat jenis barang yang disimpan di dalam kotak (mis. os udara) dan consequently menghitung berapa banyak di dalam kotak. Ini kemudian dapat dikirim ke perusahaan kontraktor pembersih untuk memberi tahu mereka saat mereka membutuhkan stok lebih untuk dikirim ke lokasi klien.
Membuat Platform:
Platform adalah konstruksi sederhana, badan utama terbuat dari dua potong lembar akrilik yang dipotong laser (Saya menggunakan 3mm, lebih tebal akan lebih baik untuk barang berat seperti filamen printer) dengan pasang load cell di antaranya.
Saya secara manual membuat lubang busur untuk lubang sekrup load cell untuk memberikan hasil yang lebih bagus, saya belum menemukan penglas laser yang melakukan busur!
Lem akrilik dapat dipotong ke ukuran apa pun untuk cocok dengan kotak yang Anda sukai, namun waspada terhadap posisi load cell dan panjang kabel pada load cell ini karena cukup pendek. Lembar akrilik atas sedikit lebih kecil dari bawah untuk memastikan tidak tertangkap di sisi kotak.
Lembar bawah memiliki potongan untuk memungkinkan elektronik dipasang ke akrilik tanpa spasi dan kaki perangkat yang telah disolder menembus. Saya menggunakan tap M3 di bagian sudut potongan untuk langsung membolbeng PCB padanya. Kaki yang dicetak 3D juga dipasang di sudut untuk memastikan bahwa sekrup dari load cell yang tidak rata dengan akrilik tidak mempengaruhi keseimbangan.
Berat dirasakan menggunakan dua load cell 5Kg. Sekelompok 4 biasanya digunakan dalam timbangan kamar mandi dan ini mungkin akan lebih baik, namun saya tidak dapat menemukan cara yang bagus untuk memasangnya ke akrilik serta memberikan spasi yang diperlukan untuk elektronik.
Load cell memerlukan beberapa penutup atas dan bawah untuk mengizinkan sedikit fleksi dan sensor strain gauge sebenarnya (benda putih dalam gambar) dari load cell lebih lebat dari blok pemasang. Ini dicapai di bawah load cell dengan dua plat akhir "Really Smart Box" yang dicetak 3D yang memiliki blok kecil untuk mengangkat load cell ke atas, di atas load cell ada beberapa blok penutup akrilik yang dipotong laser.
Load cell terhubung ke amplifier load cell HX711. Ini memiliki dua channel (A dan B) yang dapat dipilih yang sempurna untuk penggunaan ini.
Setiap load cell terdiri dari strain gauge dalam konfigurasi jembatan Wheatstone, ini menciptakan pasangan pembagi potensial yang tidak seimbang, ketika load cell ditempatkan di bawah beban, resistensi strain gauge berubah dan menghasilkan perbedaan antara dua pembagi potensial, ini diperkuat dan diukur oleh HX711 yang melakukan konversi analog ke digital untuk kita.
Saya telah menggunakan dua load cell 5kg untuk proyek ini, Anda dapat mendapatkan rating berbeda (mis. 1kg dan 10kg) yang bekerja sama persis tetapi dengan sensitivitas yang berbeda.
Saat menempatkan load cell pastikan panah di ujung cell menunjuk ke bawah (di arah beban). Seluruh cell memiliki lubang tap M5 di satu umumnya (biasanya ujung tetap) dan M4 di yang lain (sisi Anda menempatkan beban).
Kabel merah/hitam adalah daya, ini menyuplai atas dan bawah pembagi potensial dan dibagi antara dua load cell. Hijau dan putih adalah kabel sensasi dari tengah pembagi potensial, ini terhubung ke Channel A dan B pada HX711.
HX711 mendukung 3 faktor gain, namun ini juga digunakan untuk pemilihan channel. Gain 128 dan 64 tersedia pada channel A, sedangkan memilih gain 32 memilih channel B. ini berarti channel kedua kita tidak akan sepeku channel utama, ini baik untuk aplikasi ini.
HX711 dapat terhubung ke pin digital apa pun pada Arduino, saya telah menggunakan D0 (Data) dan D1 (Clock), lalu amplifier hanya perlu terhubung ke supply 3v3 Arduino.
Anda dapat membaca lebih lanjut tentang load cell dan HX711 di tutorial load cell SparkFuns yang luar biasa.
Terakhir BME280 terhubung ke bus I2C dan digunakan untuk merasakan suhu dan kelembaban di dalam kotak, ini juga dapat digunakan untuk merasakan tekanan namun ini mungkin kurang menarik dan kita hanya memiliki 12 byte data sigfox untuk dimainkan jadi tidak dilaporkan.
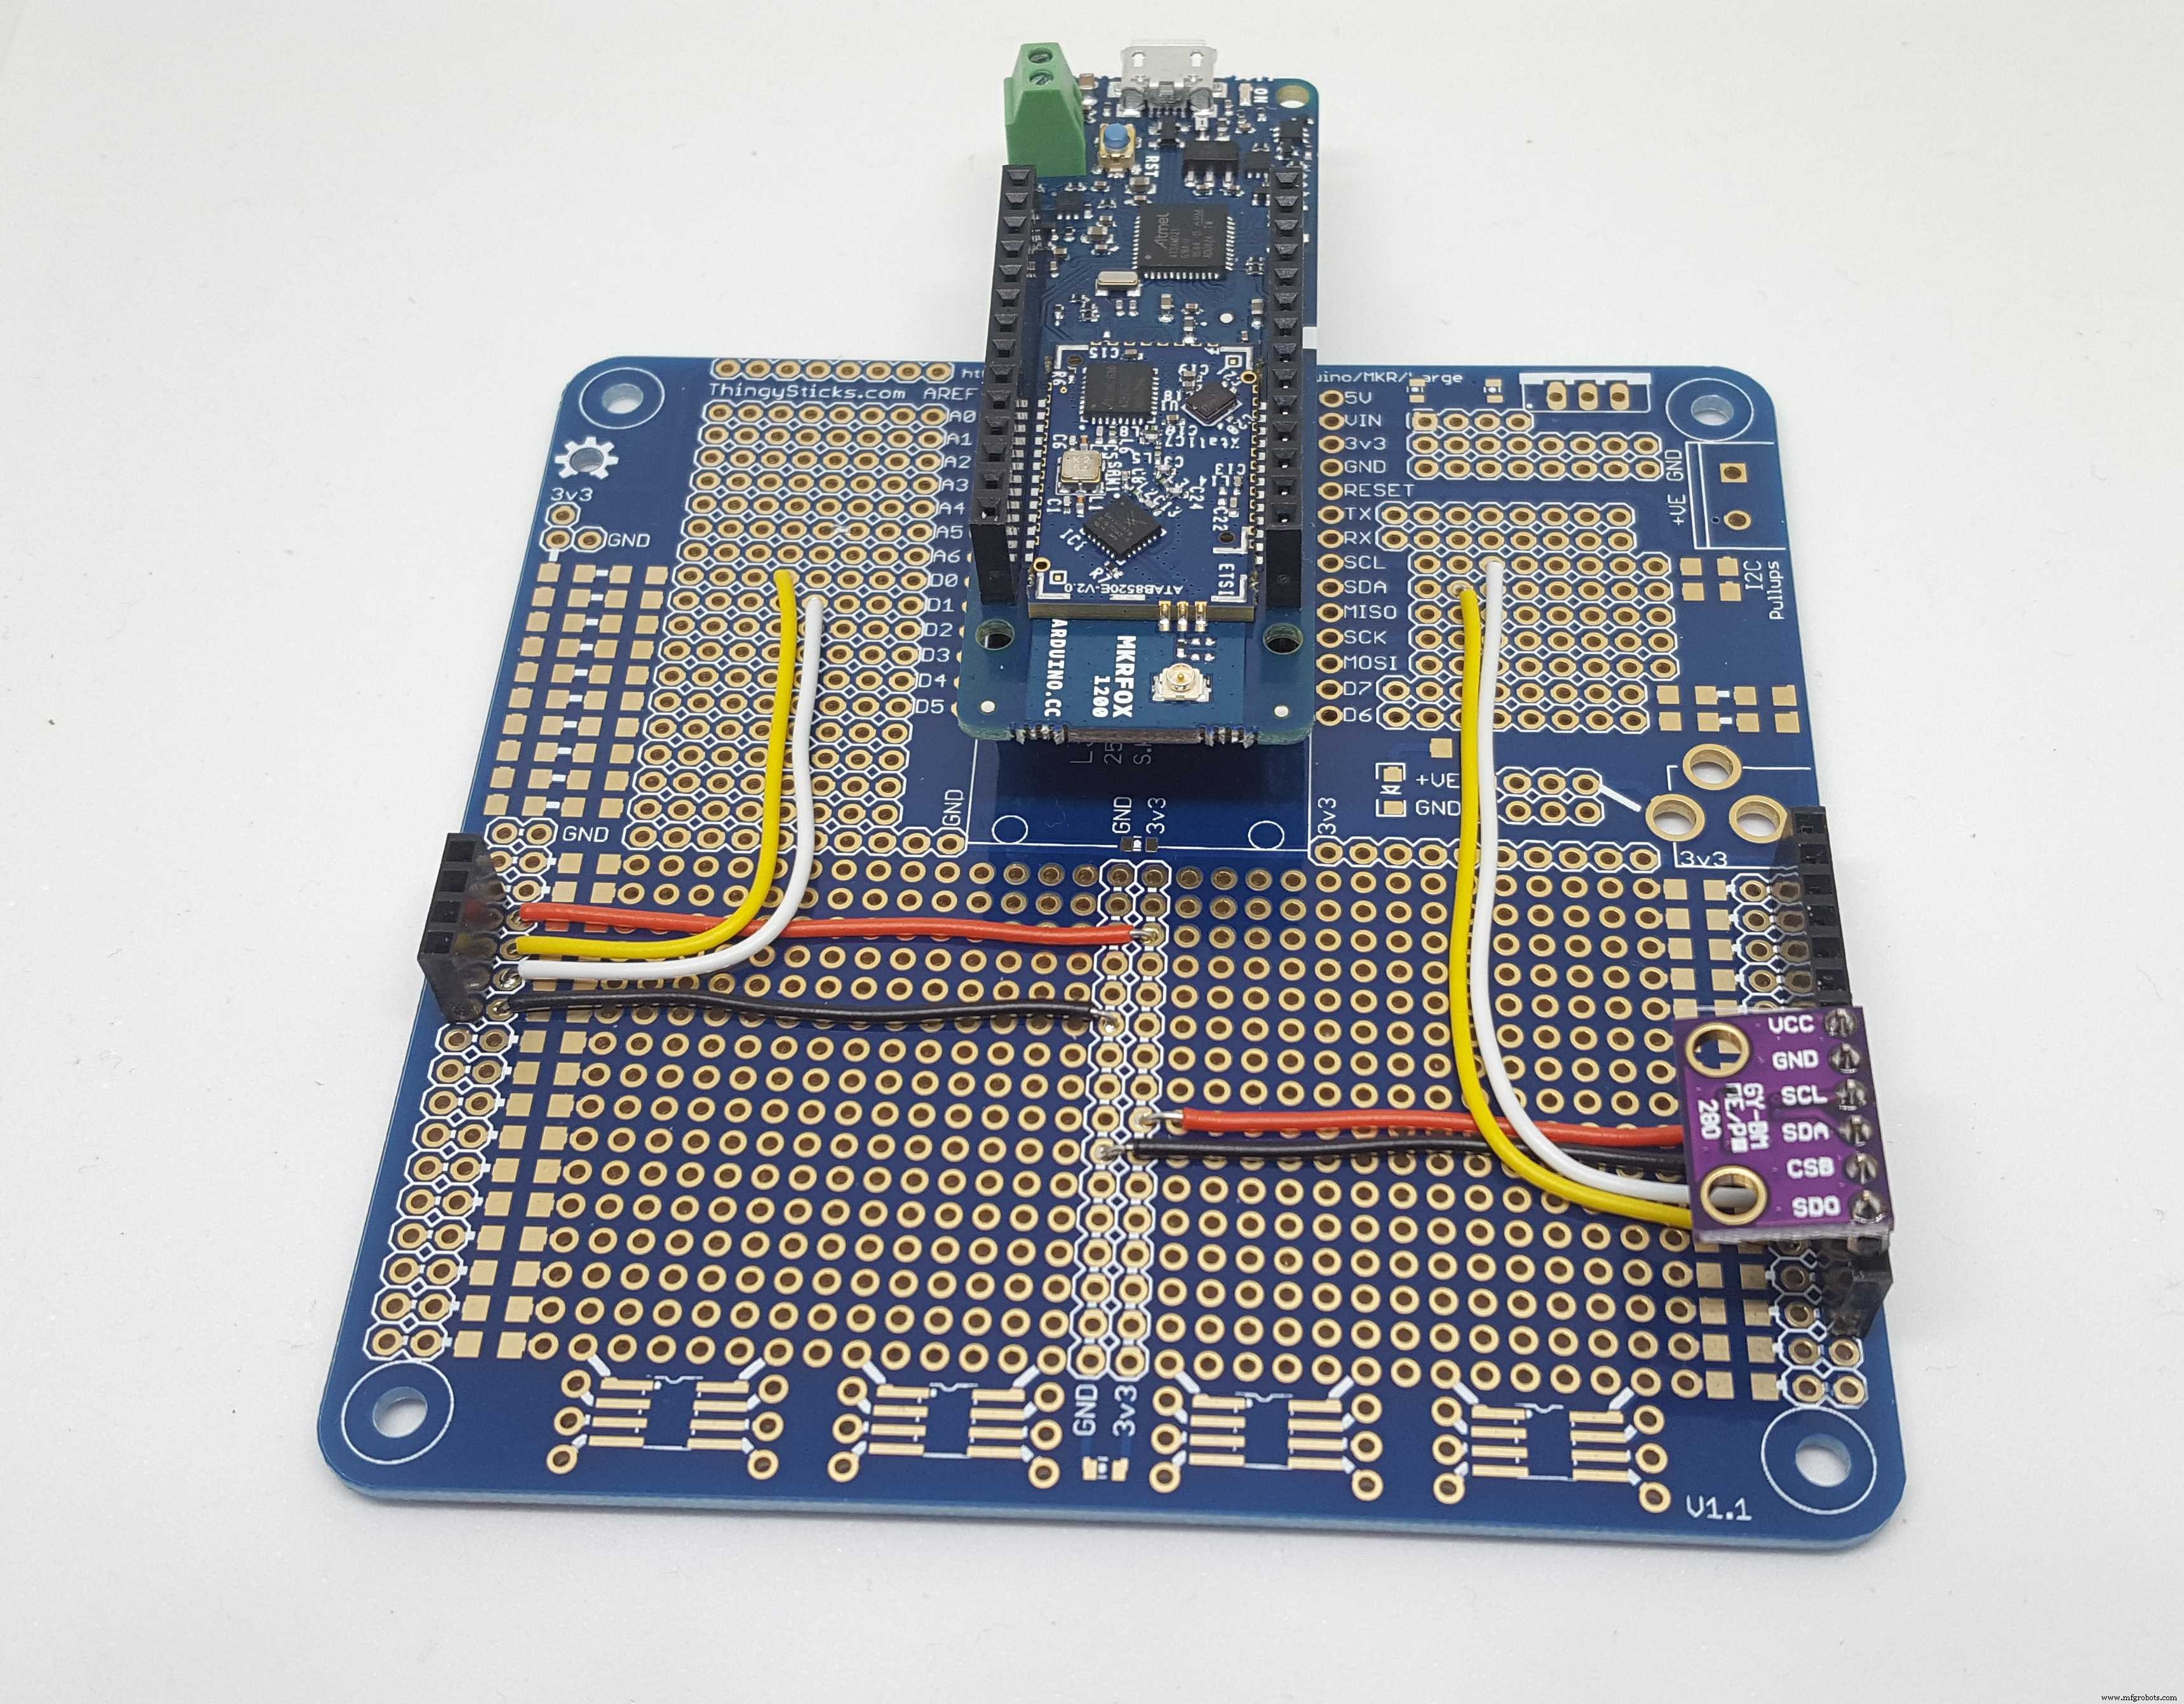
Elektronik dipasang pada ThingySticks Arduino Prototype board, saya menambahkan penampung baterai (di-lepas panas di lembar akrilik bawah) dan menghubungkan antena yang merupakan desain datar jadi bekerja sempurna untuk platform.
Kalibrasi Load Cell:
Sebelum kita dapat menggunakan platform load cell perlu dikalibrasi. Setiap load cell unik, dibuat dengan melekatkan strain gauge pada blok logam dan lubang bor untuk memberikan fleksi yang cukup yang dapat dirasakan tanpa pecah, karena ini kita perlu mengkalibrasi setiap load cell untuk responsnya terhadap beban.
Setelah dikalibrasi kita menerapkan persamaan y=mx+c ke nilai ADC yang diukur (x) untuk mendapatkan berat aktual (y). Jadi kita perlu menemukan c (offset) dan m (lope) untuk load cell kita.
Saya melepas plat atas platform utama dan menempelkan persegi akrilik kecil ke setiap load cell bergantian, dan memantau nilai yang diukur (ada rutin dalam firmware untuk melakukan ini yang dapat dimulai dengan mengirim "c" ke port serial.
Awalnya pembacaan untuk platform kosong diukur, ini memberikan nilai offset (c), lalu menempatkan beban dengan berat yang dikenal pada cell, perbedaan pembacaan memberi kita lope.
Slope = (measured - offset) / weight (g).
Saya menggunakan baik kaleng os udara kecil (kira-kira 230g) dan gulungan filamen printer (kira-kira 1.5kg) untuk memeriksa nilai, keduanya memberikan lope yang sama yang menyegarkan.
Secara alami offset yang diukur dengan pad akrilik kecil berbeda dari yang dialami dengan lembar atas penuh, sama halnya dengan perbedaan lope kecil saat menggunakan kedua load cell jadi kalibrasi sekunder diperlukan. Untuk saat ini offset satu titik nol (tare) digunakan, ini diatur dalam firmware tapi juga dapat diatur menggunakan koneksi USB serial atau melalui pesan downlink Sigfox setelah diterapkan.
Koneksi Sigfox:
Dengan Really Smart Box yang telah dipasang saya awalnya menggunakan port serial USB untuk memantau output untuk membantu debug dan menyesuaikan sistem. Dengan cara ini Anda dapat melihat load cell individu, perubahan dan kebisingan. Namun ini tidak akan bekerja untuk kotak yang diterapkan karena itu perlu total nirkabel.
Dengan Sigfox kita dapat mengirim 12 byte data hingga 140 kali sehari ke layanan online kita, ini lebih dari cukup untuk Really Smart Box. Struktur data di bawah ini digunakan dalam Arduino menggambarkan bagaimana kita menggunakan 12 byte.
typedef struct __attribute__ ((packed)) sigfox_message { uint8_t status; // status flags int8_t humidity; // humidity::int:8 - some sensors (HTU21D) read -ve humidity) int8_t temperature; // temperature::int:8 (no decimal places). int16_t zeroWeight; // zeroWeight::int:16:little-endian int16_t weight; // weight::int:16:little-endian int16_t itemCount; // itemCount::int:16:little-endian (100x actual item count to allow for 2.01 (as weight won't match exactly) int8_t driftCorrection; // Drift Correction for changes in zero weight applied to the scales. int8_t filler; // Nothing to see here, move along.... int8_t lastStatus; // Last sigfox status } SigfoxMessage;
Byte pertama (status) dibagi menjadi bit flag untuk menunjukkan masalah:
Struktur ini mengecil hingga 12 byte, namun kita perlu membongkarnya di ujung Sigfox untuk mendorong ke Tinamous. Kami menggunakan Konfigurasi Payload Kustom untuk itu dan terbaik untuk menyelesaikannya saat struktur data didefinisikan. Kami yang adalah:
Payload kustom membagi 12 byte kami sepertinya saat diuraikan.
Ingat bahwa kita perlu menentukan sifat little-endian dari apa pun yang lebih besar dari 1 byte karena Sigfox default ke big-endian dan Arduino menggunakan little-endian (yaitu byte yang paling tidak signifikan pertama dalam kata multi-byte).
Ingat juga bahwa membagi flag boolean di byte pertama tidak memajukan penanda byte seperti yang dilakukan dengan semua baca lainnya jadi byte status yang menahan semua flag juga dibaca untuk melewati byte pertama.
Termasuk dalam flag adalah flag alarm rentang suhu, kelembaban dan berat, kita dapat menggunakan layanan online (mis. Tinamous) untuk memantau suhu, kelembaban dan berat di luar rentang, namun ini mungkin berlangsung singkat (beberapa jam) dan kotak kami mungkin mengirim jarang (sekali atau dua kali sehari) kondisi lingkungan yang berpotensi merusak yang dihasilkan dapat dengan mudah terlewat, jadi mereka di-flag pada perangkat dan dikirim (dan direset setelah pengiriman berhasil).
Jumlah item sebenarnya diatur ke 100 kali jumlah item aktual. Saya ingin mengizinkan nilai seperti 2.2 item (karena kesalahan berat atau barang lain di dalam kotak) tanpa memaksa pembulatan, sama seperti 2.95 mungkin dibulatkan menjadi 2 jika kita tidak hati-hati dan itu akan lebih menunjukkan 3 item di dalam kotak dan kesalahan kecil. Saya juga tidak ingin menggunakan float yang akan membutuhkan lebih banyak ruang jadi saya telah menggunakan kata 16 bit dan menerapkan faktor untuk memungkinkan konversi mudah (ini juga bertanda untuk mengizinkan kesalahan nol, yang mungkin menghasilkan tingkat stok -1 atau -2 dll.).
Sangat sedikit yang perlu dilakukan untuk mengaktifkan komunikasi Sigfox. Dalam Arduino library Sigfox ditambahkan dan fungsi yang sesuai dipanggil untuk mendorong data keluar sesuai contoh Arduino untuk library Sigfox, namun kita perlu mendaftarkan perangkat kami dengan Sigfox.
Mengirim "s" ke port serial Really Smart Box mencetak ID Sigfox dan kode PAC, ini digunakan untuk mengaktifkan perangkat di backend Sigfox. Kami kemudian pergi ke layanan aktivasi backend Sigfox dan mengikuti wizard, pertama memilih perangkat kami, kemudian negara/penyedia dan kemudian beberapa detail.
Dan akhirnya perangkat kami diaktifkan dan terdaftar:
Sigfox menetapkan perangkat ke Device Type grouping yang masuk akal karena Anda biasanya mungkin memiliki banyak (ratusan, ribuan, dll.) dari jenis perangkat yang sama yang ingin Anda perlakukan sebagai grup. Dengan Device Type yang didefinisikan kita dapat mengonfigurasi callback kustom untuk mendorong data yang kita terima ke layanan online kami. Saya menggunakan Tinamous untuk ini (petunjuk: lihat nama profil saya - saya mungkin bias dalam pemilihan saya).
Menggunakan Really Smart Box:
Setelah dipasang, dicolok bersama, firmware di-flash dan baterai dipasang platform hanya diletakkan ke dalam Kotak Berguna Benar (tm) dan siap digunakan.
Daya harus diterapkan sesudah mungkin karena setelah perangkat diaktifkan itu akan mengirim pesan Sigfox pertama setelah 2 menit dan meminta data downlink dengannya. Data ini dapat termasuk perintah "Zero" untuk menolengkan berat platform. Gagal ini atau koneksi serial USB diperlukan atau menunggu permintaan downlink berikutnya - ini dibuat setiap 12 jam.
Setelah berjalan platform akan menerbitkan pesan Sigfox setiap 15 menit untuk mengirim berat, jumlah item, suhu, kelembaban dan status alarm. Suhu, kelembaban dan berat diukur setiap menit untuk memastikan ini tidak di luar rentang dengan alarm di-flag untuk transmisi berikutnya jika telah diangkat.
Pemantauan dengan Tinamous:
Tinamous mendukung Sigfox custom callbacks dengan menambahkan "Sigfox Bot" ke akun kami, untuk petunjuk bagaimana melakukannya silakan lihat tutorial Hackster.io saya "Get Your Sigfox On".
Saat menambahkan Sigfox Bot ke akun Tinamous Anda, jika Anda menyertakan pengaturan API, Sigfox Bot akan mencari perangkat Anda dan menambahkannya ke akun Tinamous Anda, namun Anda tidak perlu melakukan ini karena perangkat akan ditambahkan secara otomatis saat data diterbitkan.
Setelah Anda menambahkan Bot kita akan ditampilkan layar konfigurasi Callback untuk membantu menyiapkan Sigfox Callbacks.
Anda kemudian dapat membuat callback kustom di Sigfox, catat bahwa Really Smart Box menggunakan DATA -> BIDIR callback yang menangani callback UPLINK biasa dan callback BIDIR (up dan downlink).
Ini adalah tempat custom payload sebelumnya berguna, tempel ini dari kode sumber ke custom payload dan perbarui bagian field untuk mencerminkannya.
Lat dan Lng ditentukan dalam callback ini yang memberikan lokasi perkiraan, namun Sigfox pada Arduino mendukung pengaturan lokasi yang ditingkatkan, namun ini membutuhkan callback kedua. Jika Anda menggunakan fasilitas Geo location jangan tentukan Lat/Lng dalam pesan ini karena Really Smart Box akan tampak bergerak di antara lokasi.
Setelah ini dikonfigurasi itu juga perlu diaktifkan untuk Downlink, ini dinonaktifkan secara default meskipun BIDIR sudah diatur.
Catat di tangkapan layar di bawah opsi Downlink dicentang, ini harus dilakukan secara manual, dan mungkin tidak tersedia jika Device Type belum diatur ke CALLBACK untuk data downlink (Device Type -> Edit -> Downlink Data).
Dengan Downlink callback kita juga ingin menentukan SERVICE -> ACKNOWLEDGE callback untuk tahu perangkat kami telah menerima data downlink. Dengan klik Sigfox Bot di Tinamous konfigurasi callback lainnya ditampilkan, ikuti petunjuk untuk ACKNOWLEDGE dan GEOLOC callbacks.
Catat bahwa Anda perlu menyalin authorization header dari callback uplink/bidir pertama karena ini adalah kata sandi yang dienkripsi satu arah di Tinamous dan tidak lagi tersedia untuk ditampilkan.
Dengan callback kami sekarang data yang diterbitkan oleh perangkat kami seharusnya sedang dikirim ke Tinamous. Kami juga dapat menambahkan email callbacks di Sigfox yang mungkin membantu mengonfirmasi data sedang datang (tetapi juga bisa sangat ribet sangat cepat!).
Mengonfigurasi Perangkat Tinamous:
Setelah perangkat Sigfox terlihat di Tinamous (baik melalui api lookup atau callback), itu akan ditampilkan di halaman Devices, dari sini kita dapat mengedit properti. Field ditambahkan secara otomatis saat datang dari Sigfox callback jadi terbaik untuk menunggu sampai perangkat menerbitkan data.
Saya mengatur waktu "Not Reporting After" ke 1 jam (Saat ini menerbitkan setiap 15 menit) jadi saya dapat tahu jika perangkat rusak dan secara opsional mendapatkan pemberitahuan tentang ini.
Saya tidak ingin melihat semua field yang dikirim oleh perangkat di halaman chart/details (ada banyak jika Anda menyertakan semua flag), jadi Tinamous dikonfigurasi hanya untuk menunjukkan berat dan jumlah item. Label yang ramah manusia dan satuan juga diterapkan di sini.
Field Item Count adalah 100x jumlah item aktual, jadi kalibrasi diterapkan ke field tersebut untuk mengurangi 100 kali lipat.
Beberapa data downlink diatur yang akan menyebabkan Really Smart Box untuk menolengkan dan menerapkan batas rentang suhu dan kelembaban saat itu meminta pesan downlink berikutnya (2 menit setelah diaktifkan, lalu sekali setiap 12 jam).
Melihat Informasi Really Smart Box:
Sekarang field perangkat dikonfigurasi kita dapat memantau mereka melalui halaman detail perangkat (Catat saya belum menolengkan platform pada waktu ini, sehingga itu pikir 1/2 unit hadir - saya juga mengganti lembar atas akrilik dengan versi 5mm yang lebih berat tetapi akan menangani filamen printer dengan lebih baik).
Kita juga dapat melihat interaksi callback Sigfox dari bagian Sigfox. Perhatikan di sini bahwa data downlink sedang dikirim dan di-ack namun Arduino melaporkan kesalahan. Lebih lanjut di akhir.
Di tab Location kita juga dapat melihat di mana Really Smart Box kita berada, yang mungkin berguna jika Anda lupa pelanggan mana itu berada, atau jika itu ada di dalam van.
Dan secara alami kita ingin tampilan dashboard yang bagus dari Really Smart Box kita, yang di bawah ini menunjukkan berat isi kotak, jumlah unit yang diperkirakan di dalamnya, dan hitungan perangkat yang tidak melaporkan sehingga kita dapat tahu jika satu rusak.
Menerima Pemberitahuan dengan Tinamous:
Selanjutnya saya menyiapkan Tinamous untuk mengirim email dan sms ketika jumlah item rendah. Saya melakukannya dengan menentukan kisaran kerja 3 - 300 untuk field jumlah item. Jika nilai di luar kisaran ini pengukuran di luar rentang akan diangkat.
Menambahkan Notification ke Tinamous kita dapat diberi pemberitahuan ketika itu terjadi.
Kita dapat menentukan hanya field yang kami minati, tetapi membiarkan ini kosong memberi kita pemberitahuan untuk setiap field yang di luar rentang.
Sama halnya untuk perangkat, biarkan kosong untuk semua perangkat (yaitu satu-satunya yang kita miliki saat ini!)
Setel Repeat Notifications untuk memicu sekali saja, sampai direset (setiap hari), jika tidak pemberitahuan setiap 15 menit menjadi mengganggu sangat cepat!
Lalu pilih cara untuk diberi pemberitahuan, saya mengatur untuk email dan sms lalu membuat pemberitahuan:
Kesimpulan:
Saya sekarang dapat menerapkan Really Smart Box dan (semoga) melupakannya. Ketika tingkat stok rendah saya akan diberi pemberitahuan dan saya dapat memeriksa dashboard untuk melihat bagaimana kondisinya. Menggunakan Sigfox saya tidak perlu khawatir tentang memindayakan perangkat selain penggantian baterai sesekali dan tidak perlu pengaturan WiFi di lokasi membuat penerapan sangat sederhana.
Saya berencana untuk menerapkan unit ini ke dalam salah satu kotak penyimpanan filamen kami di Cambridge Makespace untuk memantau tingkat stok filamen.
Masalah yang Perlu Diselesaikan:
Tidak perlu dikatakan ini bukan proyek yang siap produksi, beberapa masalah masih perlu diselesaikan:
Sigfox Downlink:
Sigfox mengizinkan 4 pesan sehari untuk dikirim sebagai respons terhadap pesan uplink. Really Smart Box menggunakan ini untuk memungkinkan penolengan ulang timbangan, pengaturan rentang suhu dan kelembaban atas dan bawah serta berat item. Namun saat mencoba membuatnya bekerja, meskipun pesan downlink tampak dikirim dan di-ack (seperti yang ditunjukkan di backend Sigfox) Arduino melaporkan status error 62, yang tidak cocok dengan kondisi flag error yang tercantum untuk chip ATA8520, menyelidiki driver perintah menggunakan permintaan downlink yang juga tidak tercantum dalam data sheet, jadi beberapa penyelidikan lebih lanjut perlu dilakukan.
Hanya untuk Debug:
Menjalankan komunikasi Sigfox dengan debug dinonaktifkan menyebabkan pengaturan hemat daya Arduino diaktifkan yang membunuh port serial USB.
Mode Hemat Daya:
Seperti yang dijelaskan untuk pengaturan debug Sigfox, menggunakan library Low Power Arduino menyebabkan serial USB terputus jadi ini tidak diaktifkan saat ini.
Drift:
Tidak ada kompensasi untuk drift yang ditambahkan, tanpa dubanya load cell akan drift saat dipegang di bawah beban konstan.
Kebisingan / Pengukuran Tidak Vertikal:
Mungkin Really Smart Box akan berada di bagian belakang van (mis. pembersih seluler, tukang kayu, tukang pipe dll). Baik untuk menambahkan accelerometer ke platform dan melewati siklus pengukuran ketika kotak tidak stabil, sama seperti jika kotak tidak vertikal berat tidak akan melewati load cell seperti yang diharapkan.
Kode
Really Smart Box Arduino Code
Really Smart Box Arduino CodeArduino
Tambahkan Library untuk Arduino MKR FOX 1200, HX711, AdaFruit BME280, Arduino Low Power. Gunakan Arduino IDE untuk memrogram seperti biasa.
// Really Smart Box // Measures the weight of the contents of a really smart box // Made by two sheets of acrylic with 2 load cells between them // placed in a really smart box. // Also includes a BME280 to measure temperature and pressure inside the box. // Author: Stephen Harrison // License: MIT #include <Adafruit_BME280.h> #include <HX711.h> #include <SigFox.h> #include <SigFox.h> #include <ArduinoLowPower.h> // -------------------------------------- // BME280 on the I2C port. Adafruit_BME280 bme; // -------------------------------------- // HX711 load cell amplifier. // 0: D0 - DOUT // 1: D1 - CLK // initial gain of 128. HX711 scales(0, 1, 128); // Arrays for load cells. Index 0 == Channel A, Index 1 == Channel B. float gain[] = {128,32}; // Calibration factors. // we use y = mx + c (c = offset, m = scaleFactor). // to convert the measured value into a weight. // Set this to the offset reported by the load cells. // with no weight on them. float offset[] = {0,54940}; // Set this to the factor computed when a weight is placed on the scale. // Set the offset first, re-flash the arduiono for this to take effect // place a weight on the scale and divide the raw measured value by the weight. // using scaleFactor = measured value / weight. float scaleFactor[] = {378.f,260.9f}; // -------------------------------------- // Sigfox // This is the data structure we publish to Sigfox. // Split out the bits as bool flags from the first status byte but the byte still needs to be // included otherwise humidity becomes the status // firstRun::bool:7 hx711Fault::bool:6 bmeFault::bool:5 temperatureAlarm::bool:4 humidityAlarm::bool:3 weightAlarm::bool:2 lowStock::bool:1 b0::bool:0 // status::int:8 humidity::int:8 temperature::int:8 zeroWeight::int:16:little-endian weight::int:16:little-endian itemCount::int:16:little-endian typedef struct __attribute__ ((packed)) sigfox_message { uint8_t status; // status::uint:8 -> Split to 8 bits // B7 - First run, B6 - HX711 fault, B5 BME280 fault, B4 Temperature alarm, B3 - Humidity alarm, B2 - weight alarm, B1 - Low stock, B0 - spare int8_t humidity; // humidity::int:8 (yes some sensors (HTU21D read -ve humidity) int8_t temperature; // temperature::int:8 (no decimal places). int16_t zeroWeight; // zeroWeight::int:16:little-endian int16_t weight; // weight::int:16:little-endian int16_t itemCount; // itemCount::int:16:little-endian (100x actual item count to allow for 2.01 (as weight won't match exactly) int8_t driftCorrection; // Drift Correction for changes in zero weight applied to the scales. int8_t filler; int8_t lastStatus; // Last sigfox status } SigfoxMessage; // Time the last Sigfox message was published at long lastPublish = 0; // Time the last Sigfox downlink was requested. // Allowed max 4 per day of these. long lastDownlink = 0; uint8_t lastSigfoxStatus = 0; // -------------------------------------- // Application/state // If the fist cycle (after a reset) for the measure/publish // cycle (this is used to request a downlink message from Sigfox). // Note that only 4 of them are allowed per day so becareful // when deploying code. bool isFirstCycle = true; // Application mode // 0: Normal // 1: Calibration int mode = 0; // Which channel should be read during calibration. int calibrate_channel = 0; // The last average value measured for each channel. float lastAverage[] = {0,0}; // The current weight of the contents of the box float currentWeight = 0; // The weight of the units the box will hold. // Updatable via Sigfox downlink message. float unitWeight = 238; // Different to tare as it would be a manual // zero'd at a set reading from scales // This will most likely change with drift (time/temperature/etc) // and should be set once the scale is in place but not loaded. // Updatable via Sigfox downlink message. float zeroWeight = 0; bool bmeOk = true; bool hx711Ok = true; // Alarms and alarm ranges float minTemperature = 5.f; float maxTemperature = 60.f; float minHumidity = 0.f; float maxHumidity = 60.f; float maxWeight = 10000; // 10kg bool temperatureAlarm = false; bool humidityAlarm = false; bool weightAlarm = false; float currentTemperature = 0; float currentHumidity = 0; float stockLevel = 0; bool lowStock = false; float minStock = 5; // Setup the Arduino. void setup() { pinMode(LED_BUILTIN, OUTPUT); //Initialize serial: Serial.begin(9600); // NB: The sensor I'm using (from random eBay seller) // does not use the default address. bmeOk = bme.begin(0x76); if (!bmeOk) { Serial.println("Could not find a valid BME280 sensor!"); } // Delay for USB Serial connect and for the BME's first reading. delay(5000); Serial.println("Really Smart Box..."); printHeader(); } int delayCounter = 0; void loop() { switch (mode) { case 0: measureAndPublish(); //Sleep for 1 minutes // Causing problems with USB connected. //LowPower.sleep(1 * 60 * 1000); delay(60 * 1000); break; case 1: calibrate(); delay(1000); break; } // Check for user input via the serial port. checkSerial(); // measure is done on RTC timer tick (once per minute) delay(100); } void measureAndPublish() { // turn the LED on to indicate measuring. digitalWrite(LED_BUILTIN, HIGH); printBmeValues(); measureTemperatureAndHumidity(); measureWeight(true); // Weight, temperature and humidity are read every minute // however we only publish occasionally. if (shouldPublish()) { publishMeasurements(); } digitalWrite(LED_BUILTIN, LOW); } // Main measurement loop. Reads the weight from the load cells // and stores if no noise from the previous read. void measureWeight(bool printDetails) { scales.power_up(); delay(500); float delta = readDelta(printDetails); if (printDetails) { Serial.print("\t"); Serial.print(delta, 2); } // If the delta is between -1 and 1 (i.e. no noise) // update the change in overall weight and units contained // otherwise ignore and try again later on. // This ensures we use only stable readings when both channels have not changed for // two sets of measurements. if (delta < 1.f && delta > -1.f) { // Remember the previous measured weight so we can get a delta. float lastWeight = currentWeight; // Compute the weight. Take the weight of both load cells // added together then subtract the zero'd weight. currentWeight = lastAverage[0] + lastAverage[1] - zeroWeight; // Compute the difference in weight of the items in the box // compated to the last time we had a stable reading. float itemsWeightDelta = currentWeight - lastWeight; updateStockLevels(); if (printDetails) { Serial.print("\t"); Serial.print("\t"); Serial.print(currentWeight, 2); Serial.print("\t"); // divide by unit weight to estimate the stock level in the box Serial.print(currentWeight / unitWeight, 2); Serial.print("\t"); // the change in weight, (i.e. the weight if the items added) Serial.print(itemsWeightDelta, 2); Serial.print("\t"); // divide by unit weight to estimate the units removed/added Serial.print(itemsWeightDelta / unitWeight, 2); } } checkWeightLimits(); if (printDetails) { Serial.println(); } // put the ADC in sleep mode and switch // off the LED now we're done measuring. scales.power_down(); } void updateStockLevels() { stockLevel = currentWeight / unitWeight; // Unlike other alarms the low stock level // is reset if the stock is re-stocked. lowStock = stockLevel < minStock; } // Check if the current total weight // or a single load cell weight is out of range. void checkWeightLimits() { if (currentWeight > maxWeight ) { weightAlarm = true; } if (lastAverage[0] > (maxWeight /2)) { weightAlarm = true; } if (lastAverage[1]> (maxWeight /2)) { weightAlarm = true; } } // Read the difference in weight from the last // average to this time across both load cells. // average value is stored in the lastAverage array. float readDelta(bool printDetails) { float aDelta = readChannel(0, true); if (printDetails) { Serial.print("\t"); } float bDelta = readChannel(1, true); return aDelta + bDelta; } // Read the weight from a channel. Stores the measured value in // the lastAverage array and retuns the delta of the measured value // from the previous lastAverage. This allows us to know if the weight // has changed. // channel 0 = A // channel 1 = B float readChannel(int channel, bool printDetails) { // Gain: // Channel A supports 128 or 64. Default 128 // Channel B supports 32 // Select Channel B by using gain of 32. scales.set_gain(gain[channel]); // HX711 library only has one set of offset/scale factors // which won't work for use as we use both channels and they // have different gains, so each needs to have it's offset/scale set // before reading the value. scales.set_offset(offset[channel]); scales.set_scale(scaleFactor[channel]); // force read to switch to gain. scales.read(); scales.read(); float singleRead = scales.get_units(); float average = scales.get_units(10); float delta = average - lastAverage[channel]; if (printDetails) { Serial.print(singleRead, 1); Serial.print("\t"); Serial.print(average, 1); Serial.print("\t"); Serial.print(delta, 1); Serial.print("\t"); } lastAverage[channel] = average; return delta; } // print the header for the debug data pushed out when measuring. void printHeader() { Serial.print("BME280\t\t\t\t\t"); Serial.print("Channel A\t\t\t"); Serial.print("Channel B\t\t\t"); Serial.print("\t\t"); Serial.print("Totals \t\t\t"); Serial.println(""); Serial.print("Temp\t"); Serial.print("Pressure\t"); Serial.print("Humidity\t"); Serial.print("read\t"); Serial.print("average\t"); Serial.print("delta\t"); Serial.print("\t"); Serial.print("read\t"); Serial.print("average\t"); Serial.print("delta\t"); Serial.print("\t"); Serial.print("sum\t"); Serial.print("\t"); Serial.print("weight\t"); Serial.print("items\t"); Serial.print("change\t"); Serial.print("items added"); Serial.println(""); } // Calibration - reads/prints selected channel values. void calibrate() { digitalWrite(LED_BUILTIN, HIGH); // turn the LED on (HIGH is the voltage level) scales.set_gain(gain[calibrate_channel]); scales.set_offset(offset[calibrate_channel]); scales.set_scale(scaleFactor[calibrate_channel]); // force read to switch to gain Serial.print("\t|CH:\t"); Serial.print(calibrate_channel,1); Serial.print("\traw:\t"); Serial.print(scales.read(),1); Serial.print("\t| raw:\t"); Serial.print(scales.read(),1); Serial.print("\t| units:\t"); Serial.print(scales.get_units(), 1); Serial.print("\t| gain:\t"); Serial.print(gain[calibrate_channel], 1); Serial.print("\t| factor:\t"); Serial.println(scaleFactor[calibrate_channel], 1); digitalWrite(LED_BUILTIN, LOW); } // check the serial port for input from a console to allow us to alter // the device mode etc. void checkSerial() { if(Serial.available()) { char instruction = Serial.read(); switch (instruction) { case '0': calibrate_channel = 0; Serial.println("Channel 0 (A) Selected"); break; case '1': calibrate_channel = 1; Serial.println("Channel 1 (B) Selected"); break; case 'm': // Measurement mode mode = 0; Serial.println("Measurement Mode"); printHeader(); break; case 'c': // Calibration mode mode = 1; Serial.println("Calibration Mode"); break; case 't': // Tare. Teset the scale to 0 Serial.println("Taring"); scales.power_up(); delay(500); scales.tare(5); // Need to do this for each channel // and update our stored offset. Serial.println("Not properly Tared!"); break; case 'h': printHeader(); break; case 'z': zeroScales(); break; case 's': printSigfoxModelDetails(); break; default: Serial.println("Unknown instruction. Select: 0, 1, m, c, t, h, z, or s"); Serial.println("m - measurement mode"); Serial.println("c - Calibration mode"); Serial.println("0 - Channel 0 (A) Calibration"); Serial.println("1 - Channel 1 (B) Calibration"); Serial.println("t - Tare (scale)"); Serial.println("z - Zero (Weight)"); Serial.println("h - print Header"); Serial.println("s - print Sigfox model details"); break; } } } // Measure (and record) the temperature and humidity levels // Sets alarms if out of rage (we can't use limits on Internet service side // as the messages may only be sent a few times a day and a brief (maybe hours) // out of range temperature/humidity could easily be missed between // message publishing. void measureTemperatureAndHumidity() { if (!bmeOk) { return; } currentTemperature = bme.readTemperature(); if (currentTemperature < minTemperature) { temperatureAlarm = true; } if (currentTemperature > maxTemperature) { temperatureAlarm = true; } currentHumidity = bme.readHumidity(); if (currentHumidity < minHumidity) { humidityAlarm = true; } if (currentHumidity > maxHumidity) { humidityAlarm = true; } } // Print the values read from the BME280 sensor void printBmeValues() { //Serial.print("Temperature = "); Serial.print(bme.readTemperature(), 1); Serial.print("\t"); Serial.print(bme.readPressure() / 100.0F, 0); Serial.print("\t\t"); Serial.print(bme.readHumidity(),1); Serial.print("\t\t"); } // ============================================================= // Sigfox handing // ============================================================= // Determine if we should publish the Sigfox message. // We may also wish to publish if the stock level has // changed (or a significant weight level has changed) // but we would need to be careful of exceeding the // 140 messages per day for a noisy system. bool shouldPublish() { // Publish every 15 minutes // this doesn't really need to be this often // but whilst developing it helps keep an eye on the system. int messageIntervalMinutes = 15; // On first run after reset // allow a 2 minute delay for the platform to be placed into // the box and stabalise before doing first publish // which is also expected to include a check for zeroing the platform. if (isFirstCycle) { messageIntervalMinutes = 2; Serial.println("First cycle"); } // How long ago we last publish a Sigfox message long millisAgo = millis() - lastPublish; return millisAgo > (messageIntervalMinutes * 60 * 1000); } // Publish our measurements (weight, temperature, humidity etc) // to Sigfox. void publishMeasurements() { Serial.println("Sending via Sigfox..."); bool useDownlink = shouldUseDownlink(); if (useDownlink) { Serial.println("Using Sigfox downlink..."); } // stub for message which will be sent SigfoxMessage msg = buildMessage(); SigFox.begin(); SigFox.debug(); // Wait at least 30mS after first configuration (100mS before) delay(100); // Clears all pending interrupts SigFox.status(); delay(1); SigFox.beginPacket(); SigFox.write((uint8_t*)&msg, 12); // endPacket actually sends the data. uint8_t statusCode = SigFox.endPacket(useDownlink); printSigfoxStatus(statusCode); // Status = 0 for a successful send, otherwise indicates // a failure. // Store when we last published a Sigfox message // to allow for timed message sending. if (statusCode == 0) { resetAlarms(); } // Update the last publish/downlink times // even if an error resonse was received to prevent // repeated publishing lastPublish = millis(); isFirstCycle = false; if (useDownlink) { parseDownlinkData(statusCode); lastDownlink = lastPublish; } // Store the status value lastSigfoxStatus = statusCode; SigFox.end(); } void printSigfoxStatus(uint8_t statusCode) { Serial.print("Response status code : 0x"); Serial.println(statusCode, HEX); if (statusCode != 0) { Serial.print("Sigfox Status:"); Serial1.println(SigFox.status(SIGFOX)); Serial1.println(); Serial.print("Atmel Status:"); Serial1.println(SigFox.status(ATMEL)); Serial1.println(); } } // Create the message to be publish to Sigfox. SigfoxMessage buildMessage() { SigfoxMessage message; message.status = getStatusFlags(); message.humidity = (int8_t )currentHumidity; message.temperature = (int8_t)currentTemperature; message.zeroWeight = (int16_t)zeroWeight; message.weight = (int16_t)currentWeight; message.itemCount = (int16_t)(stockLevel * 100); message.driftCorrection = 0; // TODO message.filler = 0; message.lastStatus = lastSigfoxStatus; return message; } // Get the status flags for the Sigfox message. byte getStatusFlags() { byte status = 0; // B7 - First run, // B6 - HX711 fault // B5 - BME280 fault // B4 - Temperature alarm // B3 - Humidity alarm // B2 - weight alarm // B1 - Low stock // B0 - spare // Upper Nibble (Charging/Battery) // Battery flat if (isFirstCycle) { status |= 0x80; // 1000 0000 } // HX711 fault. // we don't have a way to check this yet. if (!hx711Ok) { status |= 0x40; // 0100 0000 } // BME280 fault if (!bmeOk) { status |= 0x20; // 0010 0000 } // Over/Under temperature alarm if (temperatureAlarm > 0) { status |= 0x10; // 0001 0000 } // Over/Under humidity alarm if (humidityAlarm) { status |= 0x08; // 0000 1000 } // Over/under? weight alarm if (weightAlarm) { status |= 0x04; // 0000 0100 } // if computed stock level low. if (lowStock) { status |= 0x02; // 0000 0010 } return status; } // Determine if we are requesting a downlink message. bool shouldUseDownlink() { // When debugging uncomment this so as to not keep requesting // downlink //return false; // On first run we want to request a downlink // message to help with zero'ing and setup. if (isFirstCycle) { return true; } // How long ago we last did a downlink message. long millisAgo = millis() - lastDownlink; // try every 12 hours, this keeps us under the // maximum 4 per day. return millisAgo > (12 * 60 * 60 * 1000); } // Parse downlinked data. void parseDownlinkData(uint8_t statusMessage) { if (statusMessage > 0) { Serial.println("No transmission. Status: " + String(statusMessage)); return; } // Max response size is 8 bytes // set-up a empty buffer to store this. (0x00 == no action for us.) uint8_t response[] = {0x00, 0x00, 0x00, 0x00, 0x00, 0x00, 0x00, 0x00 }; // Expect... // Byte 0: Flags // B7: Zero scales // B6: Set Temperature range (ignore min/max temp if 0) // B5: Set Humidity range (ignore min/max humidity if 0) // B4: Set tolerance? // B3: Set ??? // B2: Update unit weight (ignore update if 0) // B1: // B0: // Byte 1: Min T // Byte 2: Max T // Byte 3: Min Humidity // byte 4: Max Humidity // byte 5: Read tolerence??? (+/- x) // byte 6 & 7: Unit weight // Parse the response packet from Sigfox if (SigFox.parsePacket()) { Serial.println("Response from server:"); // Move the response into local buffer. int i = 0; while (SigFox.available()) { Serial.print("0x"); int readValue = SigFox.read(); Serial.println(readValue, HEX); response[i] = (uint8_t)readValue; i++; } // byte 0 - flags. // 0b 1000 0000 if (response[0] & 0x80 == 0x80) { zeroScales(); } // 0b 0100 0000 if (response[0] & 0x40 == 0x40) { updateTemperatureAlarm(response[1], response[2]); } // 0b 0010 0000 if (response[0] & 0x20 == 0x20) { updateHumidityAlarm(response[3], response[4]); } // 0b 0000 0100 if (response[0] & 0x04 == 0x04) { // Little Endian format. (ff dd -> 0xddff uint16_t weight = response[7] << 8 & response[6]; updateUnitWeight(weight); } } else { Serial.println("No response from server"); } Serial.println(); } void printSigfoxModelDetails() { if (!SigFox.begin()) { Serial.println("Shield error or not present!"); return; } // Output the ID and PAC needed to register the // device at the Sigfox backend. String version = SigFox.SigVersion(); String ID = SigFox.ID(); String PAC = SigFox.PAC(); // Display module informations Serial.println("MKRFox1200 Sigfox configuration"); Serial.println("SigFox FW version " + version); Serial.println("ID = " + ID); Serial.println("PAC = " + PAC); Serial.println(""); Serial.print("Module temperature: "); Serial.println(SigFox.internalTemperature()); Serial.println("Register your board on https://backend.sigfox.com/activate with provided ID and PAC"); delay(100); // Send the module to the deepest sleep SigFox.end(); } // ============================================================= // General helper methods // ============================================================= // Reset the alarms after they have been published. void resetAlarms() { temperatureAlarm = false; humidityAlarm = false; weightAlarm = false; } void zeroScales() { zeroWeight = lastAverage[0] + lastAverage[1]; Serial.print("Zero'd: "); Serial.print(zeroWeight, 1); Serial.println(); } void updateTemperatureAlarm(int8_t lower, int8_t upper) { Serial.print("Setting temperature alarm. Min: "); Serial.print(lower); Serial.print(", Max: "); Serial.println(upper); minTemperature = lower; maxTemperature = upper; } void updateHumidityAlarm(int8_t lower, int8_t upper) { Serial.print("Setting humidity alarm. Min: "); Serial.print(lower); Serial.print(", Max: "); Serial.println(upper); minHumidity = lower; maxHumidity = upper; } void updateUnitWeight(uint16_t weight) { Serial.print("Setting unit weight: "); Serial.println(weight); unitWeight = weight; }
Really Smart Box Github Repository
https://github.com/Tinamous/ReallySmartBox
Bagian dan Enclosure Kustom
Use this to cut the top and bottom acrylic sheets.cuttingguide_e7GNHf980M.svgThis sits between the lower acrylic sheet and load cell to raise it up a little and provide a edge to the platformsPrint 4 of these for each corner of the lower sheet if needed