Sistem Peringatan Tabrakan Arduino Canggih – Peringatan Visual & Audio untuk Keselamatan Kendaraan
Komponen dan Perlengkapan
Arduino UNO — 1 unit
Sensor ultrasonik HR SC-04 — 1 unit
LED (generik) — 2 unit
Buzzer — 1 unit
Resistor 10k ohm — 2 unit
Tentang Proyek Ini
Ini adalah sistem peringatan deteksi tabrakan berbasis Arduino. Sistem ini adalah fitur keselamatan yang tumbuh paling cepat di industri otomotif. Sistem seperti ini memungkinkan kendaraan untuk mengidentifikasi kemungkinan tabrakan dan memberikan peringatan visual dan audio kepada pengemudi, sehingga pengemudi dapat mengambil tindakan yang diperlukan untuk menghindari tabrakan. Ide proyek ini didasarkan pada kontroler Arduino dan seluruh proyek akan memberi Anda pemahaman yang sangat baik tentang cara kerja sistem ini. Metode langkah demi langkah dijelaskan sehingga Anda dapat membuat sistem ini. Koneksi perangkat keras, informasi pin, dan program Arduino dijelaskan dengan jelas.
Langkah 1: Kumpulkan item-item berikut
Komputer: Ini diperlukan untuk menulis program dan memflash program ke kontroler. Selain itu, Anda perlu menginstal Arduino IDE yang tersedia gratis di bagian unduhan situs web Arduino.
Kontroler: Saya menggunakan mikrokontroler Arduino. Ini bisa Anda dapatkan dari penjual online seperti Amazon, dll.
Sensor: Saya menggunakan sensor ultrasonik HR SC-04.
Piezo Buzzer: Saya menggunakan Piezo buzzer untuk membuat peringatan audio.
LED: Ada dua warna LED yang saya gunakan - merah dan biru.
Kabel: Kabel jumper diperlukan untuk membuat koneksi perangkat keras. Anda perlu menggunakan semua jenis kabel jumper seperti male-male, female-female dan female-male.
Langkah 2: Hubungkan semua perangkat keras
Perangkat keras yang Anda kumpulkan di langkah pertama, sekarang hubungkan semuanya ke kontroler melalui kabel.
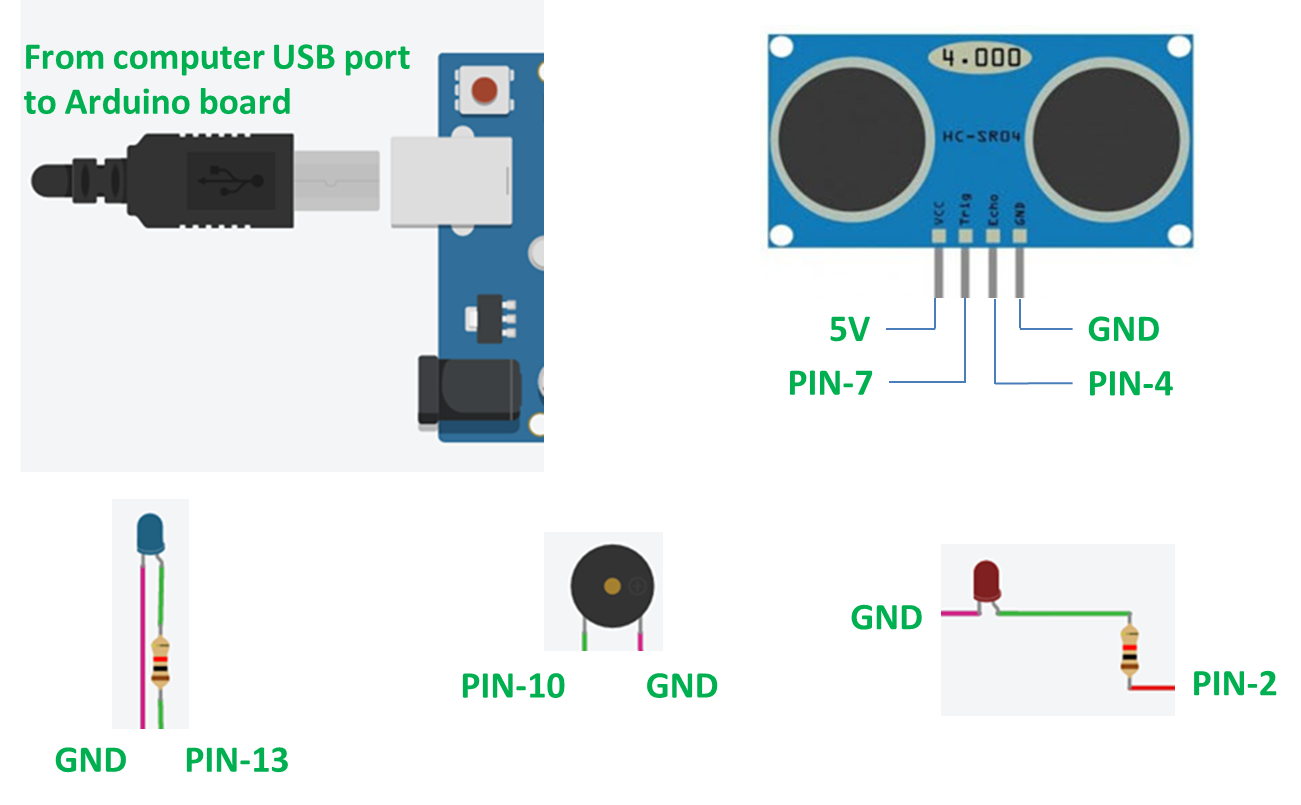
Informasi pin sensor ke kontroler
Sensor memiliki empat pin: VCC, Trig, Echo, dan GND. Hubungkan:
Pin VCC ke 5V pada kontroler
Pin GND ke GND pada kontroler
Pin Trig ke pin-7 pada kontroler
Pin Echo ke pin-4 pada kontroler
Informasi pin Piezo Buzzer ke kontroler
Piezo buzzer memiliki dua pin:
Hubungkan satu pin ke pin-10 pada kontroler
Hubungkan pin lain ke GND pada kontroler
Informasi pin Red LED ke kontroler
LED merah memiliki dua pin:
Hubungkan satu pin ke pin-2 pada kontroler
Hubungkan pin lain ke GND pada kontroler
Informasi pin Blue LED ke kontroler
LED biru memiliki dua pin:
Hubungkan satu pin ke pin-13 pada kontroler
Hubungkan pin lain ke GND pada kontroler
Informasi koneksi kontroler ke komputer
Anda memiliki kabel data USB yang Anda dapatkan saat membeli Arduino. Dengan kabel data ini, Anda menghubungkan komputer ke papan Arduino. Sekarang buka Arduino IDE. Setelah menghubungkan komputer, Anda harus memilih papan dan port dari menu. Lihat tangkapan layar yang dilampirkan untuk bantuan.
Langkah 3: Tulis program
Di langkah sebelumnya, kita telah menentukan informasi pin untuk perangkat keras. Sekarang, info itu kita gunakan untuk menulis instruksi program. Buka Arduino IDE dan cobalah menulis program sendiri. Jika tidak, Anda dapat langsung menggunakan program saya atau mengunduh file .ino format yang dilampirkan.
Saat menyalin kode ini, Anda harus berhati-hati karena beberapa karakter yang digunakan dalam program tidak dapat ditempel saat menulis ini pada media tertentu. Lebih baik untuk mengunduh file format .ino.
////Collision Warning System//// //// Year 2017 //// //// Vijendra Kumar//// const int trigPin = 7; const int echoPin = 4; int buzz = 10; long duration; int distance; // the setup function runs once when you press reset or power the board void setup() { // initialize digital pin 13 as an output. pinMode(trigPin, OUTPUT); pinMode(echoPin, INPUT); pinMode(13, OUTPUT); pinMode(2, OUTPUT); Serial.begin(9600); } // the loop function runs over and over again forever void loop() { // Clears the trigPin digitalWrite(trigPin, LOW); delayMicroseconds(2); // Sets the trigPin on HIGH state for 10 micro seconds digitalWrite(trigPin, HIGH); delayMicroseconds(10); digitalWrite(trigPin, LOW); // Reads the echoPin, returns the sound wave travel time in microseconds duration = pulseIn(echoPin, HIGH); // Calculating the distance distance= duration*0.034/2; // Prints the distance on the Serial Monitor if(distance <= 50 && distance >= 20) { digitalWrite(13, HIGH); // digitalWrite(13, LOW); // turn the LED on (HIGH is the voltage level) } else { digitalWrite(13, LOW); // turn the LED off by making the voltage LOW // wait for a second } if(distance <= 20) { digitalWrite(2, HIGH); tone(buzz, 2000); delay(100); noTone(buzz); delay(100); tone(buzz, 2000); delay(100); noTone(buzz); delay(100); tone(buzz, 2000); delay(100); noTone(buzz); tone(buzz, 2000); delay(100); noTone(buzz); delay(100); } else { digitalWrite(2, LOW); // turn the LED off by making the voltage LOW // wait for a second } }
Langkah 4: Flash papan Arduino
Setelah membuat semua koneksi, kami siap untuk mengunggah program ke papan Arduino. Lihat gambar yang dilampirkan untuk referensi.
Langkah 5: Cara kerja sistem ini
Biarkan saya menjelaskan kepada Anda cara kerja sistem ini. Saya menentukan tiga zona yang berbeda:
Zona 1: Tanpa peringatan
Zona 2: Hanya peringatan visual (dalam zona ini, pengemudi harus memperhatikan)
Zona 3: Kedua peringatan visual dan audio (pengemudi harus mengambil tindakan yang diperlukan untuk menghindari tabrakan)
Langkah 6: Uji pengaturan Anda
Sekarang seluruh sistem siap untuk diuji. Lihat video di atas untuk melihat cara memeriksa apakah sistem berfungsi.
Kode
Sistem peringatan deteksi tabrakan berbasis Arduino
Sistem peringatan deteksi tabrakan berbasis Arduino Arduino
Anda dapat menggunakan kode ini untuk sistem ini
////Collision Warning System//// //// Year 2017 //// //// Vijendra Kumar//// const int trigPin = 7; const int echoPin = 4; int buzz = 10; long duration; int distance; // the setup function runs once when you press reset or power the board void setup() { // initialize digital pin 13 as an output. pinMode(trigPin, OUTPUT); pinMode(echoPin, INPUT); pinMode(13, OUTPUT); pinMode(2, OUTPUT); Serial.begin(9600); } // the loop function runs over and over again forever void loop() { // Clears the trigPin digitalWrite(trigPin, LOW); delayMicroseconds(2); // Sets the trigPin on HIGH state for 10 micro seconds digitalWrite(trigPin, HIGH); delayMicroseconds(10); digitalWrite(trigPin, LOW); // Reads the echoPin, returns the sound wave travel time in microseconds duration = pulseIn(echoPin, HIGH); // Calculating the distance distance= duration*0.034/2; // Prints the distance on the Serial Monitor if(distance <= 50 && distance >= 20) { digitalWrite(13, HIGH); // digitalWrite(13, LOW); // turn the LED on (HIGH is the voltage level) } else { digitalWrite(13, LOW); // turn the LED off by making the voltage LOW // wait for a second } if(distance <= 20) { digitalWrite(2, HIGH); tone(buzz, 2000); delay(100); noTone(buzz); delay(100); tone(buzz, 2000); delay(100); noTone(buzz); delay(100); tone(buzz, 2000); delay(100); noTone(buzz); tone(buzz, 2000); delay(100); noTone(buzz); delay(100); } else { digitalWrite(2, LOW); // turn the LED off by making the voltage LOW // wait for a second } }
Bagian dan Enclosure Khusus
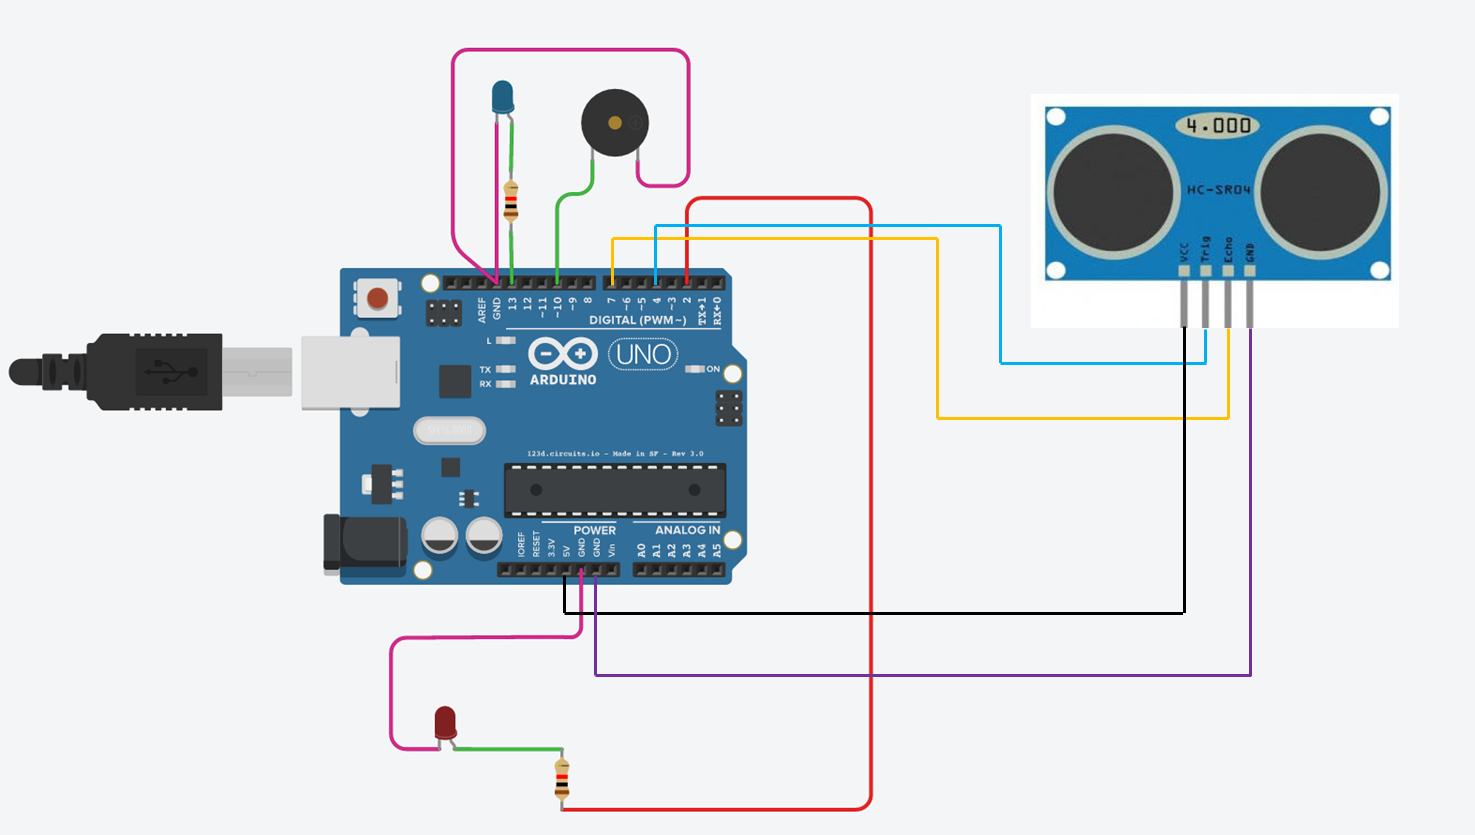
Gunakan informasi pin ini. Anda dapat mengubah nomor pin sesuai dengan Anda tetapi dalam hal itu Anda juga harus mengubah kode.
Skematik
Ikuti skematik ini untuk menghubungkan perangkat keras ke papan dan nomor pin.