Lengan Robot 5-DOF Mengaktifkan IoT Arduino Yun dengan Kontrol Blynk
Komponen dan Perlengkapan
Arduino Yun – 1 unit
Servo (Tower Pro MG996R) – 5 unit
Aplikasi dan Layanan Online
Blynk
MATLAB
Tentang Proyek Ini
Ini adalah lengan robot pertama saya dengan fitur-fitur berikut:
Robot 5DOF, sebenarnya 4 jika kita tidak menghitung gripper
Otaknya adalah Arduino Yun dengan kemampuan IoT
Antarmuka kontrol dibangun di aplikasi Blynk
Kinematika maju diimplementasikan di Matlab menggunakan Robotics Toolbox
Sebuah library baru yang saya tulis yang menghasilkan gerakan halus
Saya sangat puas dengan hasilnya. Oleh karena itu, saya ingin berbagi pengalaman saya dan cara membangunnya dengan Anda.
Komponen & Bahan
Untuk membangun robot Anda membutuhkan:
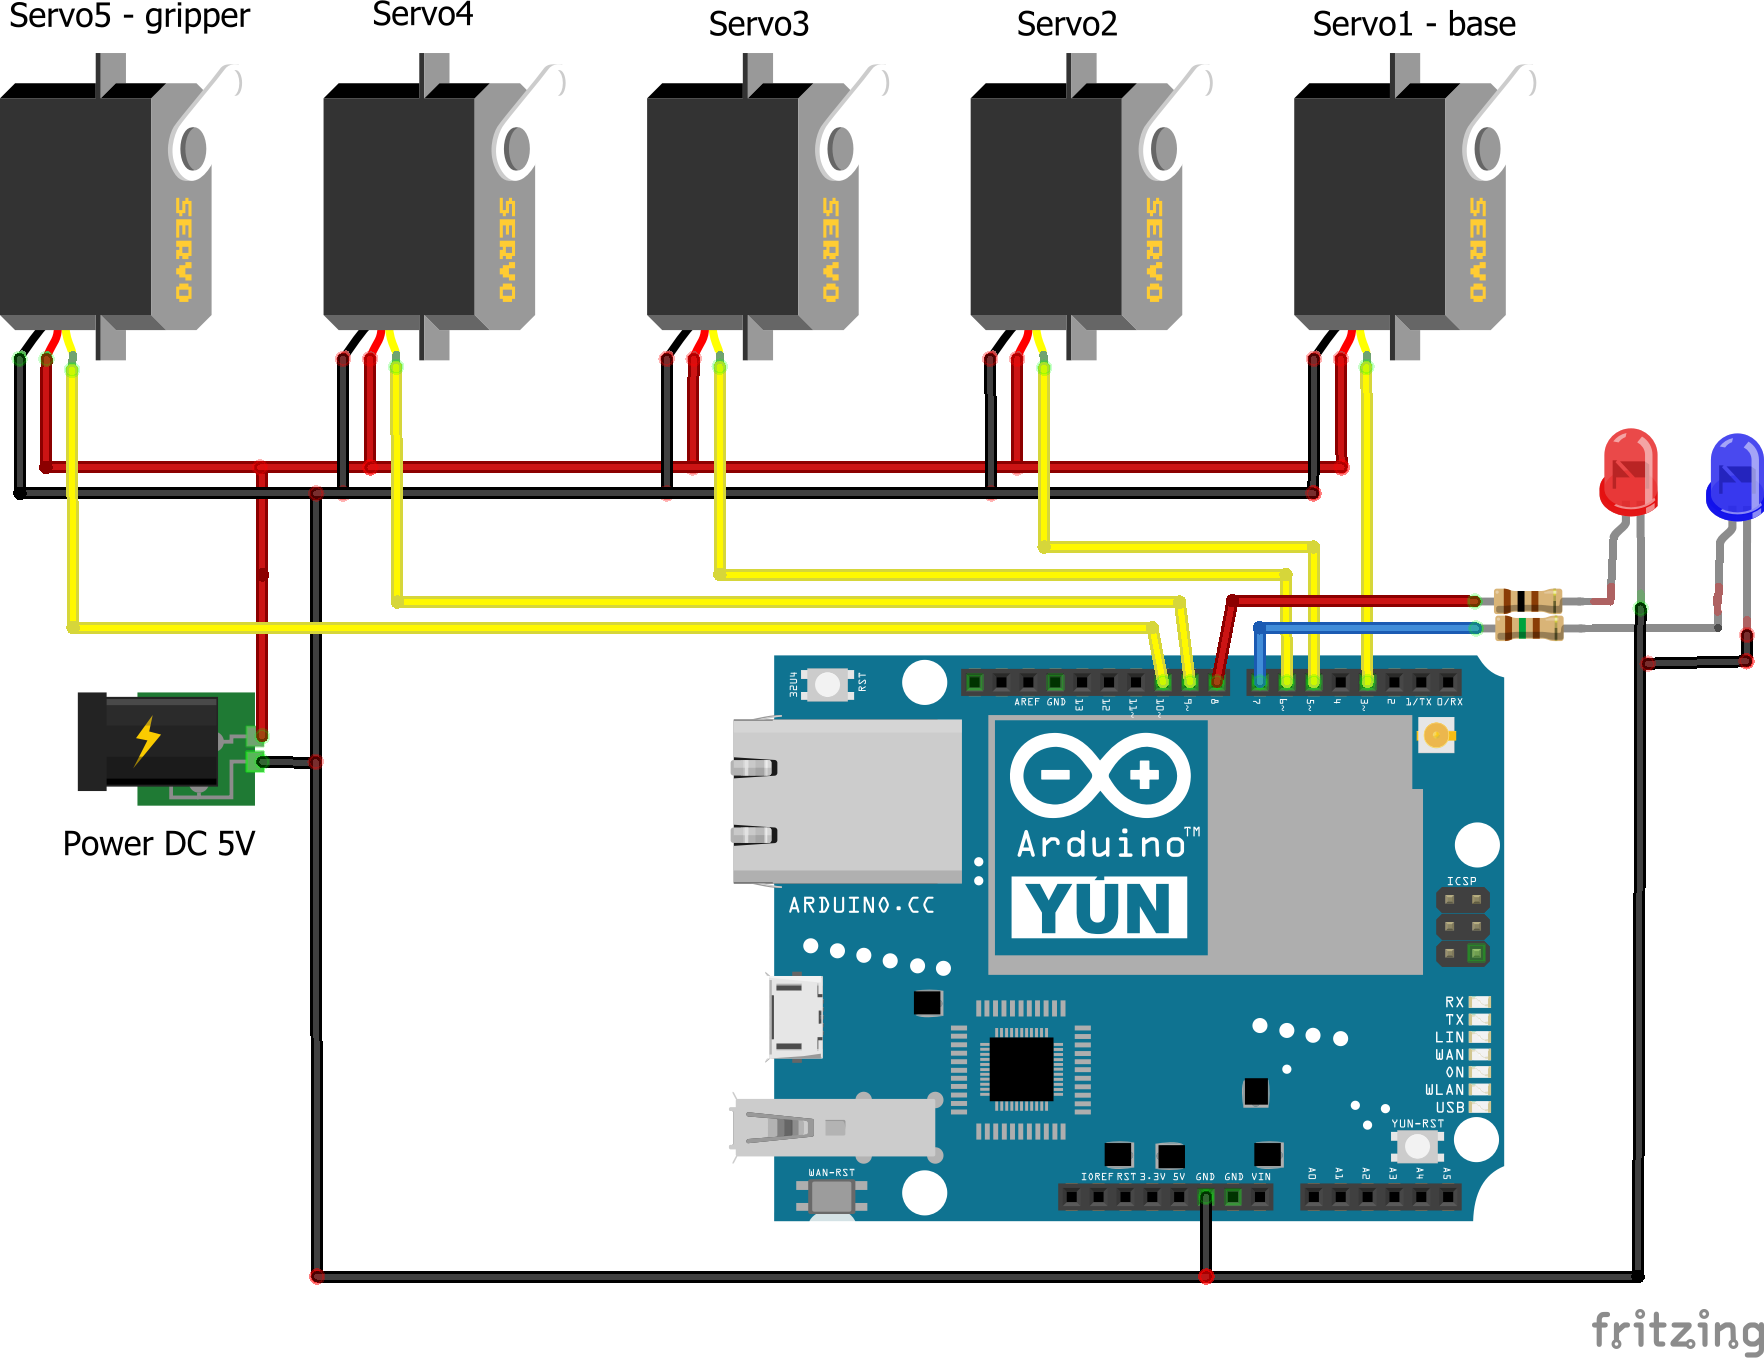
1 x Arduino Yun (atau papan Arduino apa pun)
5 x motor servo
1 x charger 5V, minimal 2,5 A
2 x LED
2 x resistor, 100 ohm (untuk LED merah) dan 150 ohm (untuk LED biru), masing-masing
2 x kayu campuran
1 x kawat logam (atau sejenisnya)
1 x lembar plastik (saya mengambilnya dari botol sabun mandi)
1 x karet pengait
2 x spons kecil (lihat sudut kiri atas)
9 x baut plastik M3
6 x baut plastik M2.5
1 x papan kayu 3mm (30cm x 50cm seharusnya sudah cukup)
1 x lem kayu
waktu untuk coding
Membangun Robot
Untuk membangun robot, mulai dengan mengukur ukuran servo dan memeriksa torsi servo. Ini akan memberikan indikasi tentang ukuran lengan dan akhirnya ukuran robot. Dalam kasus saya, saya memesan 2 mikro servo torsi tinggi yang berbeda: pasang pertama dan pasang kedua. Ini dapat bergerak hingga 140 derajat meskipun ditentukan untuk bergerak 120 derajat. Namun, saya menyarankan untuk membeli servo 180 derajat agar memiliki sudut gerakan yang lebih besar.
Untuk gripper, tidak diperlukan servo torsi tinggi. Mikro servo termurah di ebay dapat melakukan pekerjaan.
Mulai dengan memotong lengan seperti yang Anda lihat di Foto 1. Di sini, Anda dapat kreatif, tidak ada desain tetap, Anda dapat membuat desain Anda sendiri. Kemudian, bangun gripper menggunakan satu kayu campuran yang dipotong menjadi dua dan lembar plastik sebagai pengembalian spring. Dengan kawat yang terhubung di sisi dalam Anda dapat menutup dan membuka gripper. Untuk robot saya, saya menggunakan satu baut M3 untuk membuat pivot gripper. Pivot gripper dilakukan oleh servo yang terletak di sisi lain lengan untuk mendapatkan keseimbangan berat. Daya ditransmisikan melalui kayu campuran lain (lihat Foto 2, atas robot).
Selanjutnya, bangun basis dan piringan yang memegang servo basis dan papan Arduino Yun (atau papan lain). Gabungkan semuanya dan Anda seharusnya memiliki sesuatu seperti di Foto 2.
Jika Anda ingin desain yang lebih menarik, gosok komponen kayu dan cat mereka (seperti di Foto 3) dengan warna yang Anda sukai. Untuk robot saya, saya memilih warna perak (untuk meniru logam) dengan garis merah. Hasil akhir ditampilkan di Foto 4.
Perangkat Lunak
Untuk perangkat lunak, saya mulai dengan membuat antarmuka di Blynk. Jika Anda belum pernah menggunakan Blynk, silakan periksa situs web mereka tentang cara melakukannya. Seharusnya sangat mudah dan sederhana.
Catatan: Jika Anda tidak memiliki papan yang dapat terhubung ke internet, jangan khawatir Anda masih dapat menggunakan Blynk dengan papan biasa misalnya Arduino Uno, melalui port USB. Untuk melakukannya baca di sini.
Selanjutnya, pergi ke Arduino IDE dan tulis beberapa kode. Untuk kenyamanan Anda, saya melampirkan kode, jadi Anda hanya dapat menggunakannya :) Untuk menjalankannya Anda perlu melakukan hal-hal berikut:
Konfigurasikan papan Arduino Yun.
Instal library Blynk di Arduino IDE Anda dengan pergi ke Sketch>Sertakan Library>Kelola Library , cari Blynk dan instal.
Tambahkan library SimpleTimer di folder dengan nama SimpleTimer ke folder library Arduino Anda, biasanya Arduino\libraries\
Tambahkan library MotionGenerator yang saya tulis, di folder dengan nama MotionGenerator ke folder library Arduino
Kompilasi dan unggah RobotArm_instructables.ino (Catatan: jangan lupa untuk memperbarui token Blynk Anda)
Catatan: Library MotionGenerator adalah solusi berbasis analitik yang akan memberikan transisi yang halus dan indah dari satu titik ke titik lainnya. Ini memungkinkan pembatasan pada kecepatan dan percepatan maksimum.
Opsional (kinematika maju, lihat Foto 3 di atas): Untuk ini Anda memerlukan Matlab dan Robotics Toolbox. Jika Anda memiliki semuanya ini, pastikan robot Anda terhubung ke Blynk dan terhubung ke port USB komputer Anda. Matlab akan mengumpulkan informasi dari Arduino melalui komunikasi serial. Jadi, pastikan untuk mengisi port COM yang benar di MainScrip.m. Akhirnya, cukup jalankan MainScrip.m.
Catatan: Kinematika robot ini untuk robot saya sendiri. Untuk robot Anda dimensi mungkin berbeda (silakan sesuaikan di robotKinematicsFcn.m).