Bagaimana Lengan Robot Dibuat: Desain dan Fungsi
Lengan robot adalah bagian terpenting dari sebuah robot karena bagian itu yang menangani pekerjaan aktual. Ini melukis, memaletkan, mengambil, dan menempatkan, ini adalah bagian yang sebenarnya melakukan pekerjaan, sama seperti lengan manusia. Sebagian besar lengan robot memiliki sumbu yang menghubungkan sendi untuk fleksibilitas gerakan, mereka perlu membungkuk dan meregang sesuai keinginan tergantung pada pekerjaan yang terlibat.
Bagian dari Lengan Robot
Lengan robot terdiri dari berbagai bagian yang bekerja sama untuk mempermudah pekerjaan. Bagian-bagian ini diproduksi secara terpisah kemudian dirangka bersama untuk menyelesaikan lengan robot industri. Berikut adalah bagian utama dari lengan robot.
Kontroler
Sumber: Pinterest
Ini adalah otak dari seluruh struktur. Biasanya dalam bentuk papan induk, tetapi yang lebih kecil, di mana program yang bertanggung jawab untuk membuat lengan robot berfungsi ditulis di dalamnya. Ini adalah bagian paling canggih dari robot dan biasanya dilindungi untuk melindunginya dari kerusakan eksternal karena bagian ini rapuh dan mahal.
Grippers
Sumber: Pinterest
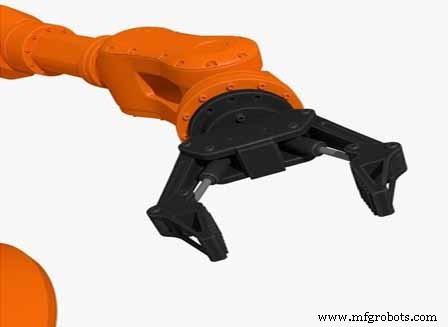
Grippers adalah jari. Ini adalah proyeksi yang dapat diperpanjang di ujung lengan robot yang biasanya melakukan penggrabian barang selama manufaktur, pengambilan dan pemuatan beban, dan penanganan kemasan. Sebagian besar diatur secara listrik dan biasanya dalam sekelompok '3 jari' untuk pegangan yang lebih baik. Grippers harus kuat karena mereka menanggung sebagian besar beban yang datang dengan penanganan beban berat.
Sendi
Sumber: Pinterest
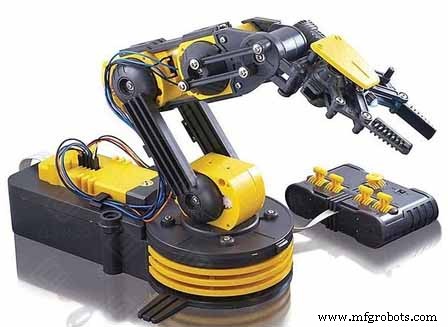
Tanpa sendi, tidak akan ada gerakan lengan robot selain berputar tentang envelop mereka. Sendi memberi lengan kemampuan untuk membungkuk dan meregang serta berputar tentang sumbu. Tanpa gerakan ini, lengan robot tidak akan mampu menangani tugas sederhana pun yang dapat Anda pikirkan.
Motor
Sumber: Pinterest
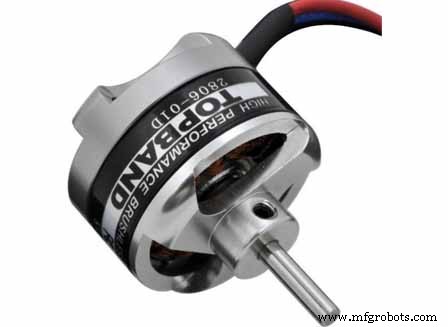
Sementara kontroler bertindak sebagai otak, motor adalah mesin yang membawa semua gerakan yang dilakukan lengan robot. Motor adalah perangkat listrik yang mengontrol gerakan, kecepatan, dan arah yang dilakukan lengan robot berdasarkan serangkaian instruksi dari kontroler. Ada empat jenis motor lengan robot: motor AC/DC, motor Servo, motor Stepper, dan motor Linear.
Sensor
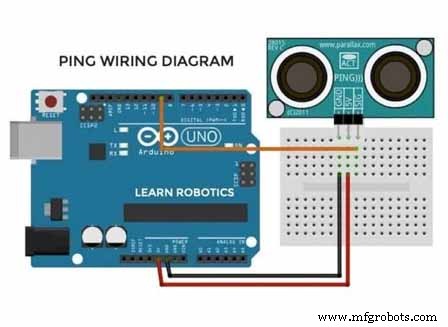
Sumber: Pinterest
Sensor robot adalah mata dan telinga lengan robot, ini adalah apa yang digunakan lengan untuk menilai jarak dan mendeteksi barang yang seharusnya diambil. Sensor sangat canggih dan dapat mengetahui ketika ada hambatan di depan mereka dengan kemampuan untuk memilih apa yang seharusnya diambil dengan presisi.
Bagaimana Lengan Robot Dibuat
Mengingat betapa canggihnya lengan robot, ada tingkat desain yang tinggi yang terlibat dalam pembuatannya. Berikut adalah beberapa langkah yang diperlukan untuk membuat lengan robot dari nol menjadi mesin yang berfungsi sepenuhnya.
Langkah 1: Membuat Program
Sebagai otak, program yang akan menjalankan lengan robot adalah hal pertama yang dibuat. Ukuran akhir dari lengan robot akan ditentukan oleh seberapa canggih program tersebut dan seberapa banyak yang dapat ditangani.
Langkah 2: Memasang Motor
Setelah program siap digunakan, mesin adalah item berikutnya yang dibuat. Motor dihubungkan ke program dan tes dijalankan untuk melihat apakah merespons perintah yang diberikan oleh kontroler. Setelah itu selesai, Anda sudah memiliki jantung dan otak lengan robot.
Langkah 3: Merangka Dasar
Dasar yang membentuk fondasi lengan robot ditangani di tahap ketiga. Ini adalah bagian yang akan bersandar di lantai atau meja rangkaian. Dasar harus berat untuk menimbang beban lengan yang diperluas sehingga tidak terbalik.
Langkah 4: Menggabungkan Sendi dan Bahu
Bagian yang dapat bergerak dari lengan dirangka di tahap keempat. Ini adalah langkah penting karena ini adalah tempat jangkauan penuh dan putaran maksimum lengan ditentukan. Tergantung pada ukuran dasar, sendi dapat bervariasi dari 2 hingga 10, dengan lengan robot 6-sumbu sebagai yang paling umum. Semakin banyak sendi, semakin besar lengan robot.
Langkah 5: Menambahkan Grippers
Bagian yang akan menangani bagian pekerjaan yang rapuh seperti las, pemotongan, pengangkat dll disebut grippers. Ini dipasang di ujung lengan robot untuk membentuk apa yang mirip dengan jari manusia.
Langkah 6: Pemasangan Kabel
Sebagai perangkat listrik, semua bagian ini terhubung satu sama lain oleh jaringan kabel listrik yang mentransfer daya ke setiap komponen. Pemasangan kabel harus dilakukan dengan cara yang tidak menghambat gerakan bebas sendi.
Kesimpulan
Membuat lengan robot bukanlah hal yang mudah, ini adalah pekerjaan yang rumit yang memerlukan produsen router untuk mempekerjakan layanan beberapa orang agar produk akhir dapat bekerja seperti yang diharapkan. Biaya pembuatan satu unit cukup tinggi dan inilah sebabnya lengan robot dapat memiliki harga yang sangat mahal. Tetapi ketika Anda mempertimbangkan manfaat jangka panjang, ini sepenuhnya layak.



