Menguasai Sistem Transfer Robotik dengan Sensor Jarak Laser
Sensor jarak laser memiliki banyak penggunaan dalam industri robotika dan otomatisasi. Mereka dapat mencakup banyak aspek industri, tetapi artikel ini difokuskan pada retrofit sel untuk teknologi yang ketinggalan zaman menggunakan sensor jarak laser sebagai sensor posisi.
Sensor ini dapat sangat akurat dalam menentukan jarak, yang membuka mereka untuk banyak jenis kontrol. Namun, perlu dicatat bahwa beberapa fitur keamanan harus diprogram ke dalam sistem untuk memastikan kegagalan laser ditangani dengan aman.
Metode Kontrol T-cart Tradisional
Untuk memahami kontrol T-cart, penting untuk memahami apa yang sebenarnya terdiri dari operasi T-cart. T-cart adalah kart yang dikontrol secara elektronik, sering kali pada rel logam, yang mengurutkan dan memindahkan palet dalam operasi paletisasi otomatis. Kart-kart ini memindahkan palet di lingkungan gudang. Biasanya mereka mengambil palet dari sekumpulan penggerak pemuatan ke langkah berikutnya dalam proses paletisasi—sering kali stasiun pengemasan krimp.
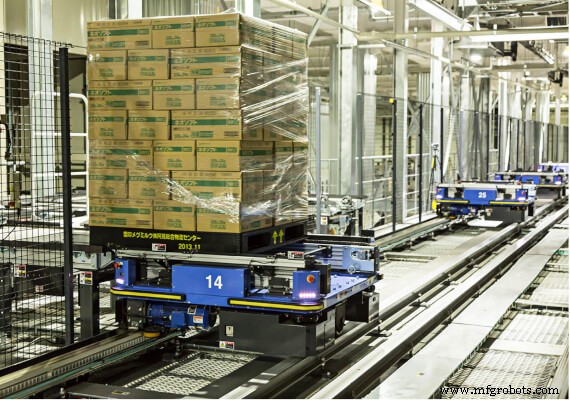
Gambar 1. Kart yang dipandu rel. Gambar digunakan dengan izin Muratec
T-cart menggunakan pengontrol logika terprogram (PLC) atau robot untuk mengontrol gerakan dan bertindak sebagai “otak” di balik operasi kart. PLC dapat menggunakan input yang berbeda untuk menginterpretasikan kapan dan di mana membawa palet yang dimuat atau tidak dimuat. PLC membutuhkan umpan balik dari T-cart itu sendiri untuk memahami lokasinya dalam banyak kombinasi jalur yang berbeda.
Limit Switches
Ada banyak cara berbeda untuk menyediakan data lokasi dari T-cart ke PLC atau sistem robotik yang mengontrolnya. Praktik yang ketinggalan zaman tetapi umum adalah menggunakan limit switch untuk menyampaikan lokasi kart. Meskipun limit switch bekerja cukup baik dalam menyampaikan informasi yang tepat ke unit kontrol, mereka memiliki beberapa kelemahan yang lebih mudah dikelola dengan teknologi sensing modern. Limit switch juga membutuhkan pemrograman yang lebih luas dari jenis sensor lain karena mereka menyampaikan lebih sedikit informasi pada setiap waktu.
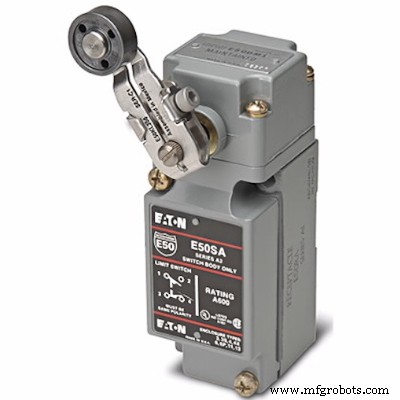
Gambar 2. Limit switch industri NEMA Eaton. Gambar digunakan dengan izin Eaton
Meskipun limit switch akan bekerja untuk sistem T-cart, mereka memiliki kelemahan yang tidak dimiliki sensor modern lainnya. Untuk memulai, mereka adalah unit listrik/mekanikal. Beberapa faktor dapat mempengaruhi performa mereka karena mereka bergantung pada input listrik dan mekanikal untuk berfungsi dengan baik. Untuk semua tujuan praktis, masalah listrik yang berkembang pada limit switch juga dapat berkembang pada unit sensing listrik lainnya, jadi mereka tidak akan dipertimbangkan dalam kasus ini.
Karena limit switch melibatkan interaksi fisik dengan lingkungan mereka untuk berfungsi dengan baik, mereka dapat terpengaruh lebih mudah daripada sensor yang bergantung sepenuhnya pada sensing berbasis listrik. Aus fisik dapat menjadi faktor penentu dalam performa mereka. Seiring waktu, switch dapat aus dan perlahan mulai mengubah cara operasi, menyebabkan masalah dalam sel. Karena perubahan tersebut halus, mereka mungkin tidak terlihat sampai kegagalan meluas terjadi. Terakhir, mereka juga dapat terpengaruh negatif saat gaya eksternal memindahkan atau mendorong mereka keluar dari posisi yang tepat.
Menggunakan Sensor Jarak Laser
Meskipun banyak jenis sensor dapat bekerja untuk sistem T-cart, artikel ini akan difokuskan pada sensor jarak laser. Sensor jarak laser menggunakan laser untuk menentukan jarak antara sensor dan objek mana pun yang berinteraksi dengan laser yang dipancarkan.
Laser dipancarkan dari sensor ke objek, kemudian dipantul dari objek, dan sensor menerima cahaya yang dipantul. Ini menggunakan waktu yang diambil dari saat sinar dikirim sampai diterima kembali untuk menentukan seberapa jauh objek yang bersangkutan, dikenal sebagai sensor time-of-flight.
Sensor jarak laser dapat memberikan sinyal analog atau digital kembali ke unit kontrol. Sinyal ini kemudian dapat digunakan sebagai input kontinu untuk logika kontrol saat membuat keputusan untuk gerakan T-cart. Laser kemudian dapat merentang nilai berdasarkan posisi T-cart selama waktu perjalanannya. Logika PLC kemudian dapat mengambil data mentah dan membuat keputusan berdasarkan lokasi saat ini kart dan di mana perlu berjalan selanjutnya.
Gambar 3. Time-of-flight. Video digunakan dengan izin Pepperl+Fuchs
Secara teknis, T-cart dapat dikontrol dengan satu sensor jarak laser yang memancar paralel dengan rel. Sensor dapat terletak pada sandaran statis yang melihat kart itu sendiri atau dipasang pada kart dan bergerak sepanjang jalur dengan kart melihat objek statis.
Pilihan pemasangan harus mencerminkan jalur kabeling termudah yang mungkin. Satu sensor dapat menyampaikan informasi yang cukup untuk mengontrol kart, memberikan rentang angka; misalnya, 0–10000 mm pada rel 10 m. Meskipun pengaturan ini secara teknis bekerja, ini membiarkan kemungkinan kegagalan yang tidak terdeteksi dalam sistem. Jika sesuatu jatuh ke jalur laser, itu akan tiba-tiba membaca angka yang jauh lebih kecil, dan PLC mungkin berpikir bahwa itu berada di posisi yang berbeda dari yang sebenarnya.
Menggunakan Sensor Jarak Laser dengan Benar untuk Operasi T-cart
Penggunaan yang tepat sensor laser dalam skenario yang dijelaskan sebelumnya adalah menggunakan dua sensor, baik diarahkan ke arah yang berlawanan pada T-cart atau dari ujung berlawanan rel jika akan dipasang di luar tubuh T-cart. Pengaturan ini menyediakan redundansi pada sistem, dan PLC menerima cukup informasi untuk mendeteksi banyak macam kesalahan dalam sistem.
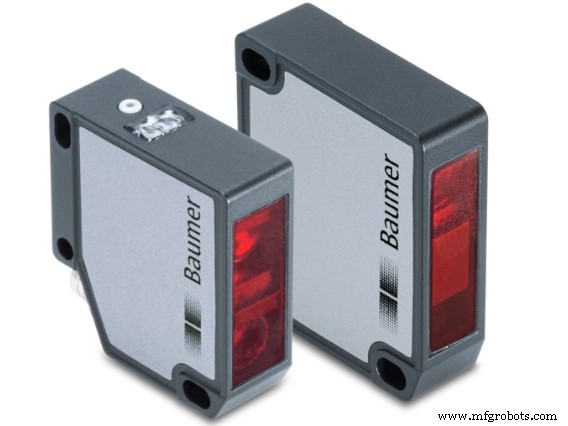
Gambar 4. Sensor jarak laser. Gambar digunakan dengan izin Baumer
Dengan dua laser, PLC atau unit kontrol akan menerima dua saluran data terpisah. Saluran data ini secara teoretis harus berada dalam rentang tertentu satu sama lain. Jika data yang diterima keluar dari rentang yang diberikan, PLC mengenali bahwa sesuatu telah terjadi dalam sel. Entah sesuatu telah jatuh ke jalur T-cart, atau laser memberikan informasi yang salah.
Sistem yang melibatkan dua laser juga memiliki manfaat tambahan untuk memeriksa data spasmodis dari sensor. Jika satu sensor “loncat” dalam lokasinya, tetapi yang lain tidak, PLC dapat diprogram untuk mengirimkan alarm ke sistem.
Laser dapat membantu mengontrol banyak T-cart pada rel yang sama juga. Jika setiap kart memiliki dua laser, jaraknya diketahui dan digunakan untuk kontrol banyak kart. Proses kesalahan yang sama berlaku untuk sistem ini, mirip dengan sistem T-cart tunggal.
Sensor jarak laser adalah cara mudah untuk memodifikasi ulang sistem T-cart lama yang tradisional berjalan dengan limit switch. Mereka dapat dengan mudah dipasang pada kart atau di dekat rel untuk menyediakan informasi vital ke PLC. Sel robot dan otomatisasi baru juga dapat mendapat manfaat dari mereka sebagai cara yang lebih sederhana untuk sensing bagi unit kontrol. Gunakan dua sensor untuk menciptakan redundansi dan menghentikan kesalahan dalam kasus kesalahan atau produk yang jatuh di jalur.



