Mendesain Pengontrol Logika Kabur yang Efektif: Panduan Langkah demi Langkah
Pengontrol logika kabur adalah, secara harfiah, ada di mana-mana. Dari sistem rem mencegah kunci hingga mesin cuci yang membersihkan pakaian kita. Namun, apakah mereka benar-benar bekerja? Dan apa manfaat menggunakan mereka?
Figure 1. Pengolahan mesin modern sering bergantung pada logika kabur untuk mengontrol aspek kritis proses. Image used courtesy of Michael Schwarzenberger
Logika Tangga dan Logika Kabur
Titik awal yang baik untuk mempelajari kontrol logika kabur adalah menentukan apakah logika tangga kompatibel dengan logika kabur. Logika tangga adalah pendekatan berbasis aturan yang umum digunakan untuk memprogram PLC (kontroler logika terprogram) ketika diperlukan logika sekuensial. Setiap tangga dalam program logika tangga mewakili persamaan logika yang biner atau diskrit.
Ingatlah bahwa logika tangga dibaca dari kiri ke kanan, dari atas ke bawah, maka sisi kanan terujur dari sebuah tangga mewakili kondisi output. Kondisi output dari tangga itu bergantung pada hasil dari simbol logika tangga di sebelah kiri output.
Contoh, sebagai contoh dasar, tangga tunggal yang ditunjukkan dalam figure 2. Perhatikan bahwa AC (pendingin udara) hanya aktif ketika Switch aktif, dan HighTemp atau Humid aktif.
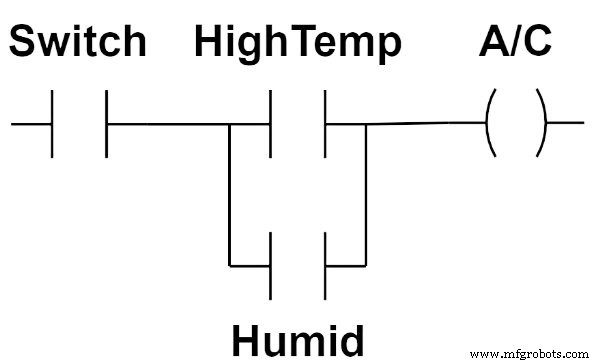
Figure 2. Tangga logika tangga untuk mengontrol sistem AC. Information used courtesy of Wikipedia
Diekspresikan sebagai aturan, tangga ini akan mengambil bentuk berikut:
A/C = Switch AND (HighTemp OR Humid)
Karena logika tangga dapat diekspresikan sebagai aturan, ia dengan mudah dapat diadopsi ke dalam kontrol logika kabur. Cara lain untuk memikirkan ini adalah bahwa hasilnya bergantung pada kondisi IF yang diwakili oleh simbol logika tangga di sebelah kiri sementara output mewakili hasil THEN.
IF (Switch AND [HighTemp OR Humid]) THEN A/C
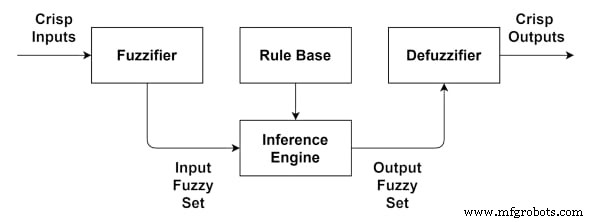
Figure 3. Diagram blok yang mewakili sistem logika kabur.
Pendekatan ini tentu dapat diimplementasikan menggunakan aturan logika kabur. Dalam hal ini, input crisp akan menjadi suhu dan kelembapan relatif. Pembacaan sensor dari nilai-nilai ini akan diubah menjadi input kabur oleh fuzzifier. Mesin inferensi akan berisi, di antara aturan lainnya, yang ditunjukkan di atas. Berdasarkan aturan mesin inferensi, himpunan output kabur akan disajikan ke defuzzifier. Dari sana, output crisp akan diberikan ke sistem kontrol.
Singkatnya, logika tangga dapat diimplementasikan menggunakan logika kabur.
Langkah Dasar Mendesain Pengontrol Logika Kabur
Sistem kontrol logika kabur (singkatnya FLC) adalah pendekatan alternatif untuk mengembangkan dan mengimplementasikan sistem kontrol.
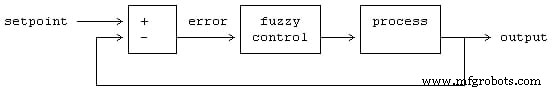
Figure 4. Sistem kontrol umpan balik sederhana yang mengimplementasikan kontrol kabur. Image used courtesy of Boffy b
Kenali Asumsi yang Terlibat
Sebelum memulai proses mendesain FLC, ada beberapa asumsi kunci.
- Ada solusi untuk masalah kontrol.
- Solusi yang "cukup baik" dapat diterima sebagai gantian "solusi optimal."
- Variabel input, output, dan state dapat diamati dan digunakan untuk kontrol.
- Ada sekumpulan pengetahuan dalam bentuk:
- Aturan linguistik, dan/atau
- Himpunan data input-output yang dapat diekstrak aturannya.
- FLC harus dirancang untuk mencapai rentang presisi yang dapat diterima.
- Stabilitas dan optimalitas tidak diatasi secara eksplisit tetapi terbuka.
Identifikasi dan Konfigurasikan Variabel untuk Fuzzifikasi
Langkah pertama dalam mendesain FLC adalah mengidentifikasi variabel input, output, dan state yang terlibat. Selanjutnya, tentukan subset kabur untuk variabel. Misalnya, input suhu dapat dibagi menjadi lima subset dengan label linguistik deskriptif untuk masing-masing: {'dingin,' 'sejuk,' 'nominal,' 'hangat,' 'panas'}.
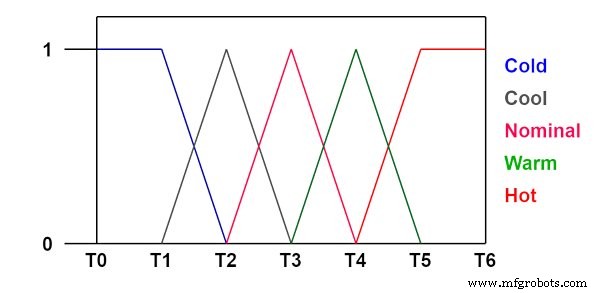
Figure 5. Contoh penggunaan fungsi keanggotaan untuk mewakili suhu.
Setelah subset dipilih untuk variabel, fungsi keanggotaan harus dikonfigurasi untuk mewakili subset ini. Opsi untuk fungsi keanggotaan termasuk segitiga, trapesium, sigmoid, dan Gaussian. Ini adalah fuzzifier yang mengubah input crisp menjadi nilai kabur. Perhatikan bahwa subset kabur dan fungsi keanggotaan yang terkait juga perlu dikonfigurasi untuk output dari mesin inferensi.
Hasilkan Aturan Logika Kabur
Mengonversi pengontrol logika tangga tradisional menjadi pengontrol logika kabur dimulai dengan menghasilkan aturan logika kabur.
Seperti yang diindikasikan dalam asumsi, ini dapat berupa aturan linguistik yang sudah ada atau dapat dikembangkan dengan bantuan ahli subjek. Aturan juga dapat dihasilkan berdasarkan himpunan data input-output. Dan, dalam kasus logika tangga, aturan logika kabur dapat dibaca secara langsung dari diagram tangga.
Hasilnya adalah basis aturan untuk sistem kabur.
Mengimplementasikan Mesin Inferensi dan Defuzzifier
Ada beberapa pendekatan berbeda untuk mengimplementasikan mesin inferensi. Dalam kontrol, dua pendekatan yang paling populer adalah Mamdani dan Sugeno. Keduanya mesin inferensi menggabungkan output kabur dari basis aturan menggunakan operator OR dan kemudian defuzzify output tersebut untuk mendapatkan nilai crisp.
Aplikasi Pengontrol Logika Kabur
Pengontrol logika kabur telah menemukan penggunaan yang sangat luas. Misalnya, lift sering memiliki pengontrol logika kabur yang mengurangi waktu tunggu, meminimalkan perjalanan antara lantai, dan mengurangi penggunaan energi. Manfaat tambahan dari meminimalkan perjalanan antara lantai adalah pengurangan aus pada komponen kritis dan umur paket yang lebih lama.
Contoh menarik lainnya dari sistem kontrol kabur melibatkan kamera video digital dan kamera video. Operator mungkin memindahkan atau menguncangkan kamera saat merekam shot yang konsisten, tetapi kontrol logika kabur dapat secara otomatis menyesuaikannya.
Dalam pengaturan industri, logika kabur sering digunakan untuk mengontrol proses dan sistem industri. Misalnya, logika kabur bekerja baik dengan pengontrol suhu dan proses, seperti yang digunakan dalam perawatan panas logam. Perawatan panas biasanya melibatkan siklus ramp dan soak yang sangat presisi untuk mencapai properti metalurgi yang benar.
Aplikasi serupa yang mendapat manfaat dari FLC termasuk penyemburan karet atau pengeringan pelarut pada permukaan yang dicat. Selain itu, semua ini adalah contoh proses kontrol yang biasanya menggunakan pengontrol PID (proportional integral derivative). Pengolahan CNC (computer numeric control) sering bergantung pada pengontrol logika kabur, seperti halnya banyak robotika otonom, visi mesin, dan pengawasan jarak jauh.
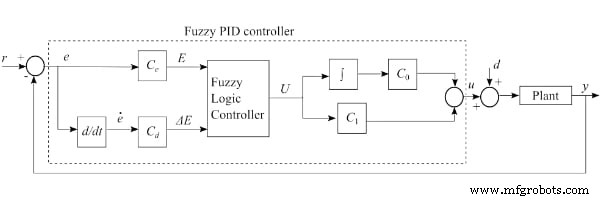
Figure 6. Diagram blok untuk pengontrol Fuzzy PID. Image used courtesy of Mathworks
Keuntungan dan Kerugian Kontrol Logika Kabur
Kontrol logika kabur masih dapat berfungsi ketika menghadapi data yang tidak tepat serta non-linearitas dalam sistem. Ini juga memungkinkan pengalaman dan pengetahuan manusia untuk diintegrasikan ke dalam sistem kontrol dan sangat dapat disesuaikan. Sistem kontrol logika kabur umumnya lebih murah untuk dikembangkan dibandingkan pendekatan tradisional, dan cenderung lebih efisien, robust, dan andal.
Secara spesifik, dalam kontrol, FLC tidak memerlukan model dan/atau tujuan untuk diformulasikan dalam istilah yang presisi seperti yang diwajibkan dalam pendekatan tradisional terhadap sistem kontrol. Selain itu, kontrol kabur dapat dengan mudah digabungkan dengan sistem kontrol lainnya.
Tentu saja, ada kerugian menggunakan sistem kontrol kabur. Meskipun logika kabur adalah subset dari kecerdasan buatan (AI), ini bukan jenis pembelajaran mesin dan tidak dapat, oleh karena itu, beradaptasi dan belajar. Ada pengontrol logika kabur adaptif, tetapi desain dan kompleksitasnya jauh melampaui jenis pengontrol kabur yang dibahas.
Selain itu, pembaruan pada akhirnya akan perlu dilakukan pada aturan yang menjadi dasar pengontrol, dan pengontrol logika kabur memerlukan pengujian dan validasi yang luas sebelum dianggap siap untuk diimplementasikan.
Kapan seharusnya pengontrol logika kabur digunakan? Mereka adalah opsi yang sangat baik untuk masalah kontrol yang sangat kompleks dan sulit untuk direpresentasikan menggunakan model dan tujuan yang presisi. Mereka bekerja baik ketika data yang tidak tepat dan perilaku non-linear terlibat. Mereka juga adalah pilihan yang baik ketika pengalaman dan keahlian manusia dapat berkontribusi pada sistem. Bagaimana Anda menggunakan logika kabur dalam sistem kontrol Anda? Atau, apakah Anda hanya menggunakan pengontrol PID?



