Dalam Real-Time Clock (RTC) Mikrokontroler: Desain, Akurasi, dan Keamanan
Bagian 3 dari Seri Timer Mikrokontroler: Dalam Real-Time Clock (RTC)
Dalam installmen ini kita menyelam ke dalam inti real-time clock (RTC) berbasis mikrokontroler. Postingan sebelumnya membahas dasar-dasar timer dan modulasi lebar pulsa. Artikel ini menjelaskan bagaimana RTC mempertahankan interval satu detik yang akurat, mengelola waktu dan tanggal, mengkompensasi drift, dan melindungi dari manipulasi.
Apa yang Dilakukan RTC
RTC adalah perangkat keras khusus yang menghasilkan tik satu detik yang stabil dan mempertahankan hitungan berkelanjutan. Diagram timing sederhana menunjukkan generator tik, rutina perangkat lunak yang membaca hitungan detik, dan alarm yang menyala tiga detik kemudian. Persyaratan utama adalah akurasi dan operasi berkelanjutan.
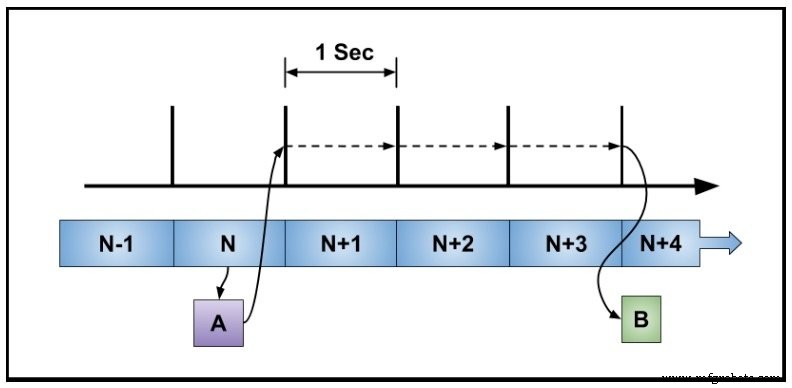
Gambar 1. Diagram timing RTC dasar
Fitur Perangkat Keras Umum
RTC mikrokontroler modern biasanya mencakup:
- oscilator internal 32 768 Hz (sering dengan opsi kristal atau TCXO)
- masukan jam eksternal yang dapat memberikan referensi yang sangat akurat
- multiplexer untuk memilih sumber, diikuti oleh prescaler yang membagi dengan 32 768 (2¹⁵) untuk menghasilkan tik 1 Hz
- hitungan detik 32-bit (atau lebih), dan hitungan opsi untuk menit, jam, hari, bulan, dan tahun
- pin output persegi 1 Hz
- pin interupsi untuk alarm, tik detik, atau peristiwa lain
- pin cadangan daya khusus, biasanya baterai koin, sehingga jam tetap berjalan saat sisa chip mati
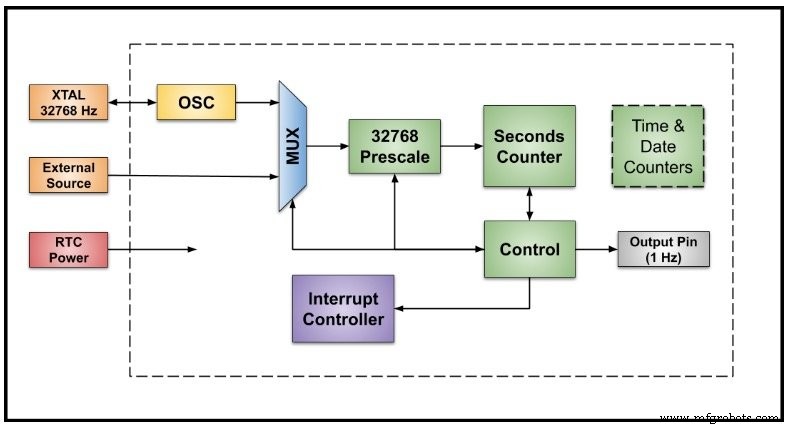
Gambar 2. Fitur perangkat keras RTC umum
Akurasi dan Kompensasi Frekuensi
Jantung RTC adalah kristal 32 768 Hz. Dalam osilator yang dirancang dengan baik, kristal itu sendiri adalah sumber utama kesalahan. TCXO eksternal dapat memberikan stabilitas sub-ppm, sementara osilator internal dapat dikompensasi untuk mencapai performa yang sebanding.
Sumber kesalahan umumnya mencakup:
- toleransi awal kristal dan rangkuman di sekitarnya
- drift suhu, yang mengikuti kurva kuadrat yang dapat diramalkan
- penuaan, biasanya hanya beberapa ppm per tahun
Grafik di bawah, dengan hormat Texas Instruments, menggambarkan bagaimana suhu dan kesalahan awal digabungkan, dan bagaimana kalibrasi yang hati-hati dapat membawa total kesalahan ke zona kuning—target yang dapat dicapai setelah pengukuran tingkat papan.
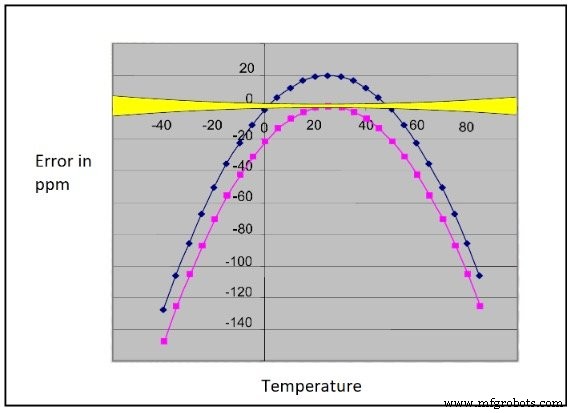
Gambar 3. Kesalahan vs. suhu (Texas Instruments)
Dengan akurasi 1 ppm selama satu tahun, jam menyimpang sekitar 30 detik—lebih baik dari kebanyakan proyek hobi namun masih perlu diperhitungkan dalam sistem misi-kritis.
Mengkompensasi Kesalahan Timing
Ada dua strategi umum untuk memperbaiki drift kecil tanpa mengorbankan kesederhanaan perangkat keras:
Prescaler dapat disesuaikan. Jika RTC mengekspos prescaler yang dapat diprogram, perangkat lunak dapat menyesuaikan modulus setiap beberapa detik. Misalnya, jam yang berjalan 0.00010 s cepat dapat mengubah prescaler dari 32 768 menjadi 32 781 sekali setiap detik keempat, menambahkan 0.00010 s yang hilang setiap kali.
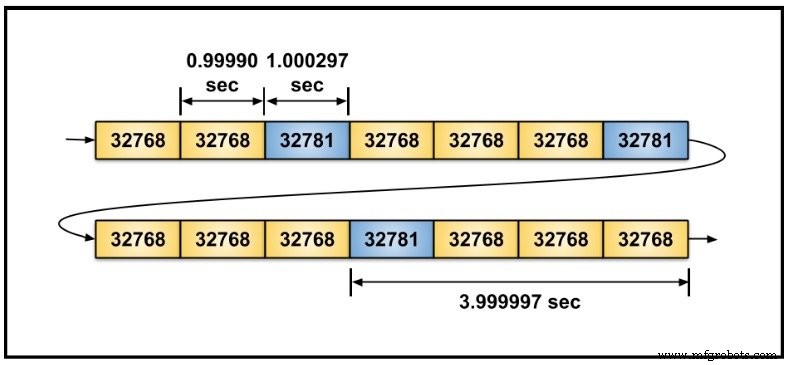
Gambar 4. Penyesuaian prescaler untuk melawan drift
Keuntungan: koreksi yang halus dan kode minimal. Kerugian: memerlukan prescaler yang dapat disesuaikan dan register tambahan.
Koreksi perangkat lunak. Ketika perangkat keras tidak memiliki prescaler yang dapat diprogram, firmware dapat menyimpan hitungan detik yang berjalan. Ketika kesalahan yang terkumpul mencapai satu detik, ia menambahkan atau mengurangi tik. Penyesuaian terlihat hanya sekali per siklus, yang dapat terasa tiba-tiba.
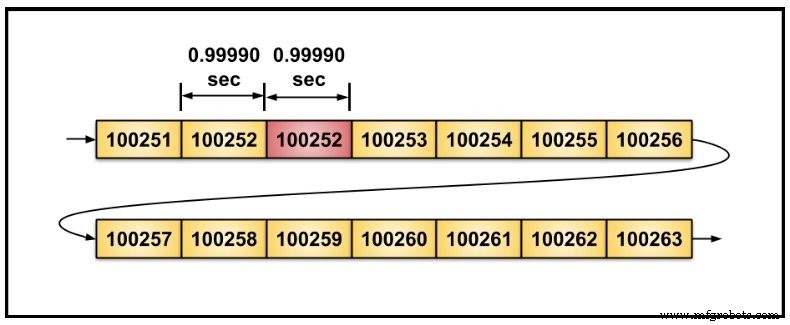
Gambar 5. Koreksi timing hanya perangkat lunak
Keuntungan: bekerja dengan setiap RTC. Kerugian: lompatan yang terlihat dalam laju tik.
Pertimbangan Keamanan
Dalam aplikasi di waktu terkait dengan penagihan, batas penggunaan, atau urutan kritis, melindungi RTC dari manipulasi esensial. Banyak mikrokontroler menyediakan:
- register yang dilindungi tulis yang dapat terkunci secara permanen oleh perangkat lunak
- persyaratan reset perangkat keras untuk mengubah waktu (reset penuh menghapus kunci)
- deteksi intrusi tingkat pelingkungan untuk memperingatkan tentang manipulasi fisik
Misalnya, MCU yang digunakan dalam artikel ini memiliki bit kunci yang, setelah disetel, tidak dapat dihapus hingga chip di-reset, mencegah kode jahat mengubah jam.
Mengelola Waktu dan Tanggal
Beberapa RTC mengintegrasikan hitungan waktu penuh dan kalender. Jika perangkat keras tidak memiliki ini, firmware dapat menurunkan tanggal dari hitungan detik 32-bit menggunakan algoritma standar. Pustaka standar C time.h mengharapkan fungsi yang mengembalikan detik sejak epoch (biasanya 1 Januari 1970). Pembungkus get_time() sederhana yang membaca hitungan RTC memberi makan pustaka, yang kemudian menangani tahun kabat, daylight saving, dan pemformatan.
Batasan Hitungan Detik 32-Bit
Hitungan 32-bit akan meluap setelah 2³² detik—hanya lebih dari 136 tahun. Namun, saat epoch dimulai pada 1970, hitungan akan melintasi pada 2038 (masalah Y2038). Sistem yang bergantung pada pustaka C dapat mengalami perilaku tidak terdefinisi saat hitungan mencapai 2³¹ – 1.
Misi Deep Impact NASA kehilangan komunikasi pada 2013 setelah timer 32-bit yang melacak waktu dalam peningkatan 0.1 detik melintasi, yang berpotensi merusak perintah kontrol.
“Meskin penyebab kehilangan tidak diketahui, analisis telah mengungkapkan masalah potensi dengan pengtagian waktu komputer yang bisa menyebabkan kehilangan kontrol untuk orientasi Deep Impact.”
— Rilis Berita NASA, 2013
Desainer harus menggunakan hitungan yang nyaman melebihi umur yang diharapkan sistem, atau menerapkan penanganan pelintasan dalam firmware.
Langkah Selanjutnya
Artikel akhir dalam seri ini akan membahas timer watchdog, jaringan keselamatan yang menjaga mikrokontroler tetap hidup bahkan saat perangkat lunak macet.



