Membangun Sauron: Robot Semi-Humanoid – Panduan Lengkap Arduino Mega 2560
Komponen dan Perlengkapan
Arduino Mega 2560
×
1
1Sheeld
×
1
Perangkat Android
×
1
Alat dan Mesin yang Diperlukan
Laser cutter (umum)
Aplikasi dan Layanan Online
Arduino IDE
Tentang Proyek Ini
Apakah Anda penggemar serial film Lord Of The Rings? Jika iya tentu Anda mengenal "Sauron"!
Dalam proyek ini kita akan membangun robot semi-humanoid berukuran manusia yang terlihat seperti Sauron :)
Robot ini memiliki dua lengan 3 DOF dan sebuah kepala 3 DOF serta basis tetap.Sauron robot dapat beroperasi dalam tiga mode dan Anda dapat beralih di antara mode ini menggunakan dua tombol tekan yang terhubung ke dua pin input digital:
1. Mode StandbyMode ini untuk menampilkan robot dalam setiap acara, Robot melakukan serangkaian gerakan untuk menarik perhatian para peserta.
2. Mode Game padDalam mode ini peserta acara dapat mengontrol robot menggunakan Gamepad shield dari aplikasi 1Sheeld.
3. Mode Imitasi Dalam mode ini robot dapat meniru gerakan peserta acara seperti anak di film Real Steal. Jadi Anda akan mengenakan sarung tangan dengan ponsel Anda diletakkannya dan Arduino akan membaca nilai sensor ponsel Anda seperti orientasi dan giroskop kemudian menggunakan nilai-nilai ini untuk mengontrol lengan robot.
Saya telah membuat proyek ini untuk berpartisipasi di New York Maker Faire untuk membuat anak-anak senang dan menginspirasi mereka untuk menggunakan teknologi modern terutama platform pengembangan seperti Arduino dan 1Sheeld untuk membangun karakter film mereka seperti ATOM dalam film Real Steal atau Sauron dari serial film Lord Of The Rings. Saya telah menyertakan semua berkas yang diperlukan (gambar CAD, skema rangkaian dan tata letak, kode Arduino dan berkas dxf untuk laser cutter) untuk membantu siapa pun membangun Sauron miliknya :)
Mari kita mulai membangun Tuan Robot.
Langkah 1: Membangun kepala robot
Untuk menghemat waktu dan usaha saya memutuskan untuk tidak menemukan roda baru, jadi alih-alih merancang kepala robot baru saya menggunakan kepala robot open source yang luar biasa bernama "Fritz" dari xyzbot. Saya mengunduh berkas laser cutter mereka lalu saya menggunakan laser cutter di makerspace terdekat untuk memotong bagian kepala. Dalam kasus saya saya mencoba mengurangi waktu dan biaya jadi saya melewatkan pencetakan 3D bagian mata lalu saya melewatkan bibir dan alis.
Saya menggunakan lembar plywood 3mm untuk mengimplementasikan bagian kepala, setelah memotong bagian-bagian ini menggunakan laser cutter silakan ikuti video yang dilampirkan untuk merakit kit tetapi perhatikan hal-hal ini:
1. Anda akan melewatkan pemasangan basis.
2. Anda akan melewatkan semua langkah terkait bagian cetak 3D mata.
3. Anda akan melewatkan semua langkah terkait alis dan bibir.
Open_Source_Files.zipFFRDB2LIKJ8MS1G.dxf
Langkah 2: Membangun tubuh robot
Seperti biasa saya membangun proyek saya agar dapat dibawa dengan mudah dapat dirakit dalam waktu singkat jika saya akan bepergian untuk menghadiri acara seperti Maker Faire jadi saya membangun tubuh robot menggunakan batang Artelon dan lembar plywood 3mm.
Saya menggunakan Tongue and Groove Joints untuk memperbaiki dada dengan bahu, leher dan punggung. Kemudian saya menggunakan baut 4mm x 20mm untuk memperbaiki rangka kayu dengan kerangka Artelon dan baut 12mm x 30mm untuk memperbaiki kerangka Artelon dengan basis robot.Saya menggunakan baut 4mm x 10mm untuk memperbaiki motor servo dengan rangka kayu.Kerangka Artelon terdiri dari 5 bagian:
1. Batang dasar terbuat dari batang Artelon 50mm.
2. Kerangka terbuat dari batang Artelon 25mm.
3.Batang lebar -> robot memiliki 3 bagian untuk memperbaiki dada dengan punggung dengan bantuan kerangka Artelon, bagian-bagian ini terbuat dari batang Artelon 15mm.
Anda dapat memeriksa gambar yang dilampirkan untuk informasi lebih lanjut tentang pembuatan semua bagian ini.
Saya menggunakan Solidworks untuk merancang basis ini untuk memperbaiki robot di meja saya, Anda dapat menggunakan tiga baut untuk memperbaikinya ke meja atau Anda dapat menggunakan dua klamp C 4 inci.
Saya menggunakan lembar logam tebal 6mm untuk memproduksi basis ini, dan saya membuat pembukaan ini untuk mengurangi bobotnya.
Saya menggunakan baut 12mm x 30mm untuk memperbaiki basis dengan kerangka Artelon.
Anda dapat menggunakan berkas .dxf yang dilampirkan untuk mengimplementasikan basis Anda sendiri.
FMZODFWIKMXHHIV.dxf
Langkah 4: Membangun lengan robot
Lengan robot adalah titik tantangan terbesar dalam proyek ini. Saya ingin lengan tersebut modular dan dapat dirakit serta dibongkar dengan mudah sebanyak mungkin untuk memungkinkan saya bepergian dengan robot ke Amerika Serikat.
Saya ingin lengan ini dapat digunakan untuk tujuan umum dan saya dapat memodifikasinya dengan mudah. Jika saya ingin robot ini menjadi bajak laut saya dapat menggunakan pedang dan kait dan jika saya ingin robot menjadi petinju seperti Atom dalam film Real Steal saya dapat menambahkan dua tinju dan saya dapat menambahkan dua pemegang untuk menjadikannya robot tujuan umum, jadi saya merancang siku lengan bawah untuk tujuan ini.
Saya menggunakan lembar plywood 3mm untuk mengimplementasikan rangka lengan dan pan tilt aluminium untuk siku bahu lalu saya menggunakan lembar balsa untuk memotong senjata pedang dan kait.
Saya menggunakan Solidworks untuk menghitung torsi yang diperlukan dan hasilnya adalah saya perlu menggunakan motor servo 3kg/cm tetapi saya menggunakan motor yang lebih besar untuk membuat robot dapat mengangkat sesuatu.Alih-alih melakukan banyak pengolahan di bor untuk mengimplementasikan siku lengan bawah saya menggunakan Autodesk 123D Make untuk memecahnya menjadi rak irisan, lalu saya menggunakan laser cutter untuk memotongnya.
Saya melampirkan desain lengan robot di Solidworks sehingga Anda dapat melakukan modifikasi Anda sendiri dan menghitung torsi.
Langkah 5: Helm dan baju cosplay Sauron
Sampai sekarang robot terlihat seperti ATOM dari film Real Steal, mari kita bantu ATOM menjadi Sauron :D
Teman saya Kareem membantu saya mengimplementasikan cosplay kami mengikuti instrubles yang luar biasa ini untuk membangun helm dan baju robot, tetapi saya memodifikasinya sedikit agar sesuai dengan dimensi robot.
Jika Anda memiliki pertanyaan tentang bagian cosplay Anda dapat menanyakan kepadanya melalui halaman FB-nya
Terima kasih kepada Nate Space.
Langkah 6: Elektronika robot
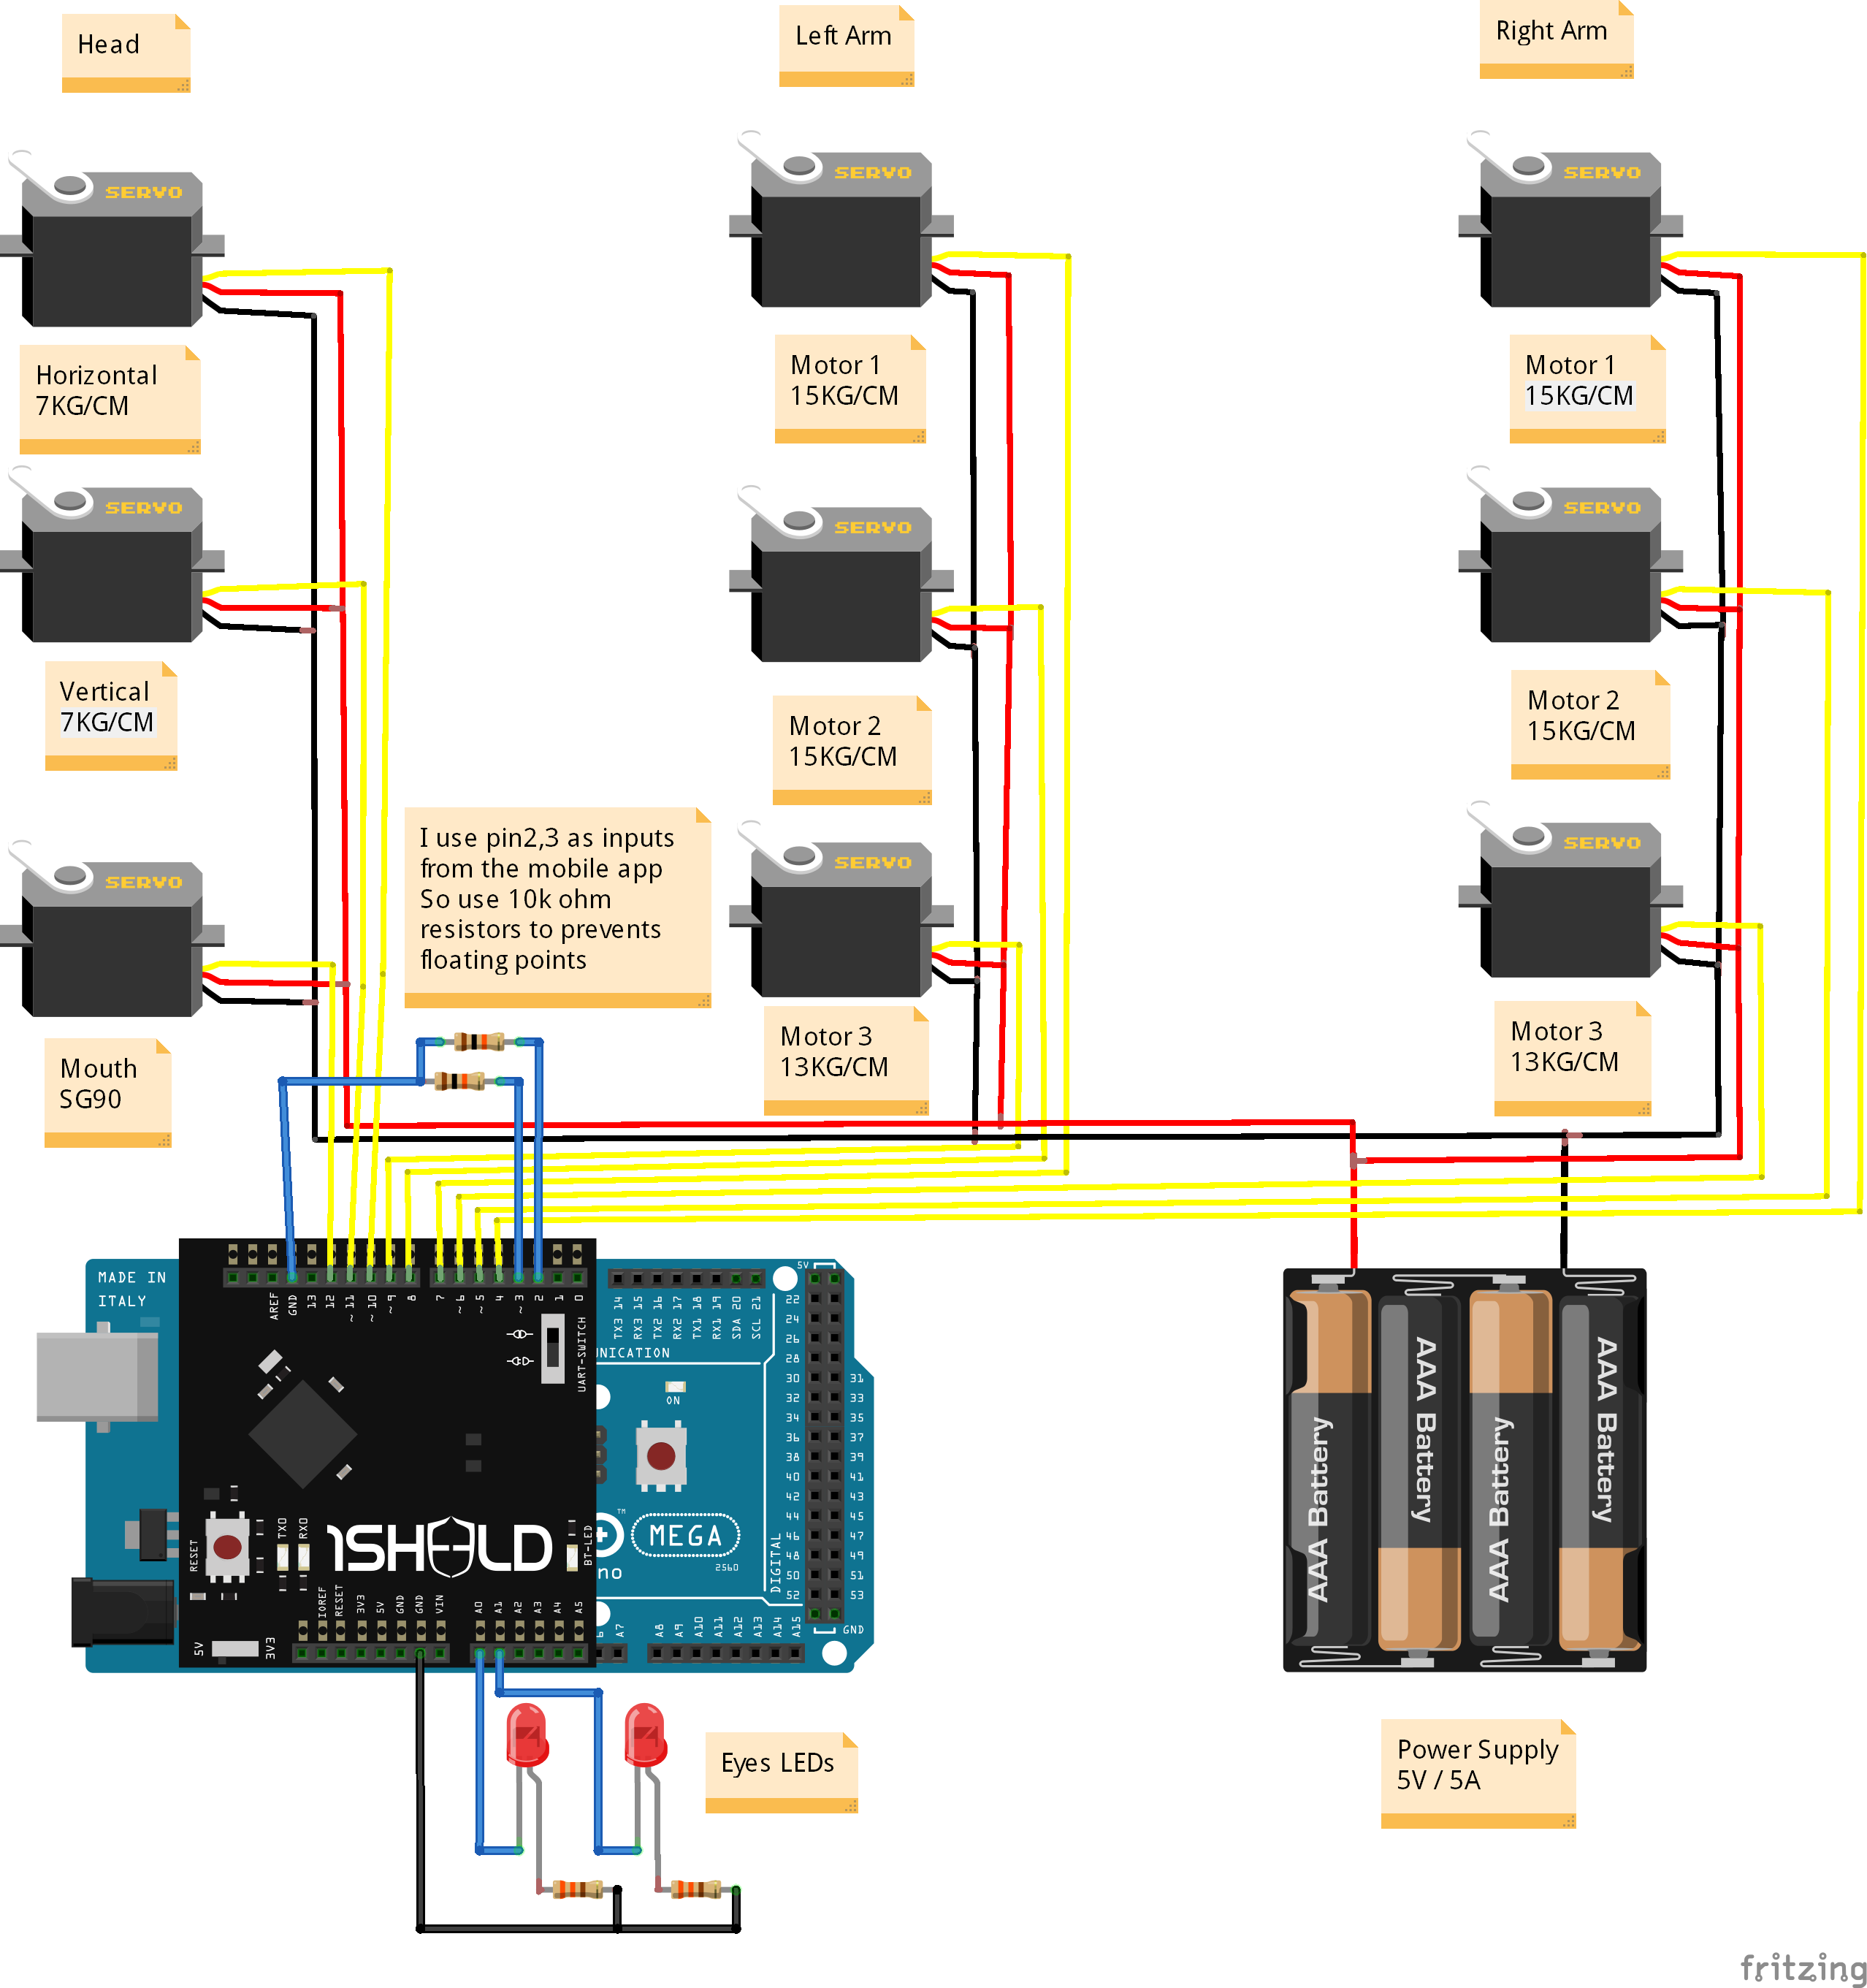
1. Saya menggunakan Arduino Mega dengan 1Sheeld untuk mengontrol motor servo lengan dan kepala robot.
2. Saya menggunakan pasokan daya 5V/5A untuk memberi daya pada motor dan Arduino.
3. Saya menggunakan breadboard kecil untuk menghubungkan semua Vcc dan GND motor bersama dengan pasokan daya
4. Saya menggunakan 1Sheeld untuk mengontrol robot menggunakan ponsel saya.1Sheeld adalah platform prototipe cepat untuk Arduino yang memungkinkan Anda untuk mengakses sensor dan kemampuan ponsel Anda dan memungkinkan Anda menggunakannya dalam proyek Arduino Anda. Dasarnya, ini adalah shield perangkat keras yang duduk di atas papan Arduino Anda dan berkomunikasi melalui Bluetooth ke aplikasi Android ini, untuk mentransfer data di antara dan ponsel Anda.
Aplikasi Seluler 1Sheeld memiliki daftar panjang shield, Anda harus memilih Gamepad shield, Orientation shield, Music Player shield, Terminal Shield dan tombol switch dari daftar ini.
1. Gamepad Shield yang merupakan GUI di ponsel saya yang memiliki beberapa tombol seperti joystick PlayStation dan terhubung ke Arduino melalui Bluetooth dan saya menggunakannya untuk mengontrol motor servo secara manual. Ketika Anda menekan tombol apa pun dari Gamepad shield aplikasi akan mengirim data ke 1Sheeld lalu Arduino akan mengontrol motor servo lengan dan kepala robot.
2. Orientation Shield: Saya mengenakan sarung tangan dengan ponsel saya diletakkannya lalu saya memetakan nilai dari sensor ponsel untuk dikirim sebagai sudut ke motor servo.
3. Music Player Shield: Saya menggunakan music player shield untuk memutar soundtrack yang memiliki suara Sauron saat dia menggerakkan mulutnya ke atas dan ke bawah.
4. Toggle button Shield: Saya menggunakan shield ini untuk memilih mode yang diinginkan alih-alih menambahkan tombol tekan fisik
5. Terminal Shield: Saya menggunakan shield ini alih-alih menggunakan serial monitor Arduino IDE karena 1Sheeld tidak dapat berkomunikasi dengan PC dan modul Bluetooth pada saat yang sama.
Langkah 7: Kode Arduino
Langkah 1: Tempatkan 1Sheeld Anda di papan Arduino lalu colokkan Arduino ke laptop atau PC Anda.
Langkah 2: Unduh aplikasi 1Sheeld ke ponsel Anda. Aplikasi tersedia di Google play store di https://1sheeld.com/app
Langkah 3: Unduh library 1Sheeld Unduh library OneSheeld ke komputer Anda melalui tautan ini.
Langkah 4: Ekstrak folder, salin, dan tempelkan di direktori library Arduino Anda.
Langkah 5: Buka Sketsa Arduino saya (Anda akan menemukannya dalam berkas yang dilampirkan)
Langkah 6: Unggah sketsa Anda
Di sinilah bagian terpenting dari seluruh tutorial, beralihkan 1Sheeld ke mode Uploading-mode (ini adalah switch yang disebut UART Switch pada papan) sebelum Anda mengunggah sketsa Anda ke papan Arduino untuk menghindari konflik serial antara 1Sheeld dan Arduino, lalu tekan tombol Upload di IDE.
Mode upload diaktifkan ketika switch UART diarahkan jauh dari logo 1Sheeld. Setelah Anda menyelesaikan pengunggahan Anda perlu mengalihkan 1Sheeld kembali ke mode operasi.
Jangan lupa! Jika Anda tidak mengalihkan switch UART kembali ke mode operasi proyek Anda tidak akan bekerja dengan baik karena Anda tidak akan memiliki komunikasi antara 1Sheeld dan papan Arduino. Mode operasi diaktifkan ketika switch UART diarahkan terdekat dengan logo 1Sheeld.
Langkah 7: Gunakan aplikasi 1Sheeld Buka aplikasi 1Sheeld di ponsel Android Anda. Aplikasi pertama kali akan memindai melalui Bluetooth untuk menemukan 1Sheeld Anda, itu akan memakan beberapa detik dan ponsel akan menemukannya. Setelah itu muncul di layar Anda sebagai 1Sheeld #xxxx, Anda akan diminta untuk memasukkan kode pairing (kode pairing default adalah 1234) dan terhubung ke 1Sheeld melalui Bluetooth.
CATATAN: Jika Anda mengalami masalah pastikan Bluetooth diaktifkan untuk ponsel Android Anda dan ponsel Android dekat dengan 1Sheeld Anda.
Langkah 8 : Pilih Gamepad Shield, Orientation Shield, Music Player Shield dan Toggle button Shield dan Terminal shield dari daftar shield dan tekan ikon multiple shield di pojok kanan atas aplikasi.
Langkah 9: Setelah Anda memberi daya pada robot, itu akan beroperasi dalam mode standby secara default jika Anda ingin mengontrolnya secara manual menggunakan Gamepad akses tombol switch shield dan pilih pin 2 lalu tekan On. Jika Anda ingin kembali ke mode standby tekan OFF.
Langkah 10: Jika Anda ingin mengontrolnya secara manual menggunakan Orientation Sensor akses tombol switch shield dan pilih pin 3 lalu tekan On. dan pastikan status pin 2 adalah LOW.
F5KJZGXIKMXG3DG.ino
Langkah 8: Sauron di Maker Faire New York
Sekarang mari kita lihat Sauron di antara penggemarnya di Maker Faire New York :)
Langkah 9: Pekerjaan Masa Depan
Terkait instrubles ini: Saya akan merekam video saya saat merakit robot lalu mencoba tiga mode.
Terkait kepala robot: Dalam iterasi ini saya memutuskan untuk mengurangi biaya jadi saya hanya menggunakan 3 motor di kepala, Dalam iterasi selanjutnya saya akan menambahkan sisa motor dan saya akan mencetak 3D bagian mata seperti (kelopak mata, bracket mata, cincin mata, pin celup, cakram mata)
Terkait basis robot: Saya akan mengganti basis tetap dengan basis robot roda mecanum 4 untuk memberikan robot kemampuan bergerak bebas.Saya selesai merancang basis di Solidworks tetapi saya tidak punya waktu untuk menggabungkannya dengan robot.
Kode
Kode Arduino Sauron
Kode Arduino SauronArduino
#define CUSTOM_SETTINGS #define INCLUDE_GAMEPAD_SHIELD #define INCLUDE_MUSIC_PLAYER_SHIELD #define INCLUDE_TERMINAL_SHIELD #define INCLUDE_ORIENTATION_SENSOR_SHIELD /* Include 1Sheeld library. */ #include <OneSheeld.h> #include <Servo.h> Servo rightArm_Motor1; Servo rightArm_Motor2; Servo rightArm_Motor3; Servo leftArm_Motor1; Servo leftArm_Motor2; Servo leftArm_Motor3; Servo neckHorizontal; Servo neckVertical; Servo mouth; const int modePin1 = 2; const int modePin2 = 3; volatile int modeState1 = LOW; volatile int modeState2 = LOW; volatile boolean gamepadMode_Enabled = false; volatile boolean imitationMode_Enabled = false; const int ledPin1 = A0; const int ledPin2 = A1; //------------------------------------------ void setup --------------------------------------------------- void setup() { // Start communication OneSheeld.begin(); // Set some pins as output pinMode(modePin1, INPUT); pinMode(modePin2, INPUT); // Set Led as output and HIGH "Saurons Eye" pinMode(ledPin1,OUTPUT); pinMode(ledPin2,OUTPUT); digitalWrite(ledPin1,HIGH); digitalWrite(ledPin2,HIGH); // Digital Pins Usable For Interrupts when using Mega, Mega2560, MegaADK (2, 3, 18, 19, 20, 21) attachInterrupt(digitalPinToInterrupt(modePin1), gampadMode_ChangeISR, CHANGE); attachInterrupt(digitalPinToInterrupt(modePin2), imitationMode_ChangeISR, CHANGE); /* Connect signal pins(Orange) from the motors to the Arduino mega PWM pins directly then power the motors from the power supply NOT from the Arduino then connect both grounds of Arduino and power supply to each others */ rightArm_Motor1.attach(4); rightArm_Motor2.attach(5); rightArm_Motor3.attach(6); leftArm_Motor1.attach(7); leftArm_Motor2.attach(8); leftArm_Motor3.attach(9); neckHorizontal.attach(10); neckVertical.attach(11); mouth.attach(12); // home position rightArm_Motor1.write(95); rightArm_Motor2.write(150); rightArm_Motor3.write(20); leftArm_Motor1.write(90); leftArm_Motor2.write(45); leftArm_Motor3.write(180); neckHorizontal.write(105); neckVertical.write(30); mouth.write(100); } //---------------------------------- void loop --------------------------------------------------- void loop() { modeState1 = digitalRead(modePin1); modeState2 = digitalRead(modePin2); // Always check the desired mode if (modeState1 == HIGH) { Terminal.println("GamePad Mode was selected"); gamePadMode(); } //Pin 12 = High --> Gamepad mode else if (modeState2 == HIGH) { Terminal.println("Imitation Mode was selected"); imitationMode(); } //Pin 13 = High -- > Imitation Mode else { Terminal.println("Standby Mode was selected"); standbyMode(); } }//void loop //----------------------------------------- void Standby Mode --------------------------------------------- void standbyMode() { // Standby Mode Terminal.println("Standby mode activated"); // home position Terminal.println("1st position"); rightArm_Motor1.write(95); rightArm_Motor2.write(150); rightArm_Motor3.write(20); leftArm_Motor1.write(90); leftArm_Motor2.write(45); leftArm_Motor3.write(180); neckHorizontal.write(105); neckVertical.write(30); // Set the volume // MusicPlayer.setVolume(10); MusicPlayer.play(); for (int i = 0; i <= 19; i++) { mouth.write(100); OneSheeld.delay(150); mouth.write(75); OneSheeld.delay(150); }//for MusicPlayer.pause(); mouth.write(100); OneSheeld.delay(3000); //---------------------------------------------------- // Always check the desired mode if (gamepadMode_Enabled == true) { Terminal.println("System Was Interrupted And It Will Activate GamePad Mode Now"); gamePadMode(); } //Pin 12 = High --> Gamepad mode else if (imitationMode_Enabled == true) { Terminal.println("System Was Interrupted And It Will Activate Imitation Mode Now"); imitationMode(); } //Pin 13 = High -- > Imitation Mode else { // Complete the rest of the sequence // Move head 90 --> 0 --> 180 --> 90 Terminal.println("2nd position"); rightArm_Motor1.write(95); rightArm_Motor2.write(150); rightArm_Motor3.write(20); leftArm_Motor1.write(90); leftArm_Motor2.write(45); leftArm_Motor3.write(180); neckHorizontal.write(105); OneSheeld.delay(1500); neckHorizontal.write(65); OneSheeld.delay(1500); neckHorizontal.write(140); OneSheeld.delay(1500); neckHorizontal.write(105); neckVertical.write(30); // Set the volume // MusicPlayer.setVolume(10); MusicPlayer.play(); for (int i = 0; i <= 19; i++) { mouth.write(100); OneSheeld.delay(150); mouth.write(75); OneSheeld.delay(150); }//for MusicPlayer.pause(); mouth.write(100); OneSheeld.delay(3000); }//else --> complete the rest of the sequence //---------------------------------------------------- // Always check the desired mode if (gamepadMode_Enabled == true) { Terminal.println("System Was Interrupted And It Will Activate GamePad Mode Now"); gamePadMode(); } //Pin 12 = High --> Gamepad mode else if (imitationMode_Enabled == true) { Terminal.println("System Was Interrupted And It Will Activate Imitation Mode Now"); imitationMode(); } //Pin 13 = High -- > Imitation Mode else { // Complete the rest of the sequence // Move hands and head to 45 degree Terminal.println("3rd position"); rightArm_Motor1.write(15); rightArm_Motor2.write(180); rightArm_Motor3.write(0); leftArm_Motor1.write(180); leftArm_Motor2.write(30); leftArm_Motor3.write(145); neckHorizontal.write(65); neckVertical.write(30); // Set the volume // MusicPlayer.setVolume(10); MusicPlayer.play(); for (int i = 0; i <= 19; i++) { mouth.write(100); OneSheeld.delay(150); mouth.write(75); OneSheeld.delay(150); }//for MusicPlayer.pause(); mouth.write(100); OneSheeld.delay(3000); }//else --> complete the rest of the sequence //------------------------------------------------- // Always check the desired mode if (gamepadMode_Enabled == true) { Terminal.println("System Was Interrupted And It Will Activate GamePad Mode Now"); gamePadMode(); } //Pin 12 = High --> Gamepad mode else if (imitationMode_Enabled == true) { Terminal.println("System Was Interrupted And It Will Activate Imitation Mode Now"); imitationMode(); } //Pin 13 = High -- > Imitation Mode else { // Complete the rest of the sequence // Move right hand and head to 135 degree Terminal.println("4th position"); rightArm_Motor1.write(15); rightArm_Motor2.write(150); rightArm_Motor3.write(30); leftArm_Motor1.write(180); leftArm_Motor2.write(30); leftArm_Motor3.write(145); neckHorizontal.write(140); neckVertical.write(30); // Set the volume // MusicPlayer.setVolume(10); MusicPlayer.play(); for (int i = 0; i <= 19; i++) { mouth.write(100); OneSheeld.delay(150); mouth.write(75); OneSheeld.delay(150); }//for MusicPlayer.pause(); mouth.write(100); OneSheeld.delay(3000); }//else --> complete the rest of the sequence //--------------------------------------------------- // Always check the desired mode if (gamepadMode_Enabled == true) { Terminal.println("System Was Interrupted And It Will Activate GamePad Mode Now"); gamePadMode(); } //Pin 12 = High --> Gamepad mode else if (imitationMode_Enabled == true) { Terminal.println("System Was Interrupted And It Will Activate Imitation Mode Now"); imitationMode(); } //Pin 13 = High -- > Imitation Mode else { // Complete the rest of the sequence // Move head to the center Terminal.println("5th position"); rightArm_Motor1.write(15); rightArm_Motor2.write(150); rightArm_Motor3.write(30); leftArm_Motor1.write(180); leftArm_Motor2.write(30); leftArm_Motor3.write(145); neckHorizontal.write(105); neckVertical.write(30); // Set the volume // MusicPlayer.setVolume(10); MusicPlayer.play(); for (int i = 0; i <= 19; i++) { mouth.write(100); OneSheeld.delay(150); mouth.write(75); OneSheeld.delay(150); }//for MusicPlayer.pause(); mouth.write(100); OneSheeld.delay(3000); }//else --> complete the rest of the sequence //---------------------------------------------------- // Always check the desired mode if (gamepadMode_Enabled == true) { Terminal.println("System Was Interrupted And It Will Activate GamePad Mode Now"); gamePadMode(); } //Pin 12 = High --> Gamepad mode else if (imitationMode_Enabled == true) { Terminal.println("System Was Interrupted And It Will Activate Imitation Mode Now"); imitationMode(); } //Pin 13 = High -- > Imitation Mode else { // Complete the rest of the sequence // Move hands up Terminal.println("6th position"); rightArm_Motor1.write(110); rightArm_Motor2.write(0); rightArm_Motor3.write(45); leftArm_Motor1.write(90); leftArm_Motor2.write(180); leftArm_Motor3.write(145); neckHorizontal.write(105); neckVertical.write(30); // Set the volume // MusicPlayer.setVolume(10); MusicPlayer.play(); for (int i = 0; i <= 19; i++) { mouth.write(100); OneSheeld.delay(150); mouth.write(75); OneSheeld.delay(150); }//for MusicPlayer.pause(); mouth.write(100); OneSheeld.delay(3000); }//else --> complete the rest of the sequence //------------------------------------------------- // Always check the desired mode if (gamepadMode_Enabled == true) { Terminal.println("System Was Interrupted And It Will Activate GamePad Mode Now"); gamePadMode(); } //Pin 12 = High --> Gamepad mode else if (imitationMode_Enabled == true) { Terminal.println("System Was Interrupted And It Will Activate Imitation Mode Now"); imitationMode(); } //Pin 13 = High -- > Imitation Mode else { // Complete the rest of the sequence /* Move hands to sides o -- | -- ^ */ Terminal.println("7th position"); rightArm_Motor1.write(110); rightArm_Motor2.write(80); rightArm_Motor3.write(60); leftArm_Motor1.write(90); leftArm_Motor2.write(115); leftArm_Motor3.write(140); neckHorizontal.write(105); neckVertical.write(30); // Set the volume // MusicPlayer.setVolume(10); MusicPlayer.play(); for (int i = 0; i <= 19; i++) { mouth.write(100); OneSheeld.delay(150); mouth.write(75); OneSheeld.delay(150); }//for MusicPlayer.pause(); mouth.write(100); OneSheeld.delay(3000); }//else --> complete the rest of the sequence //--------------------------------------------------- // Always check the desired mode if (gamepadMode_Enabled == true) { Terminal.println("System Was Interrupted And It Will Activate GamePad Mode Now"); gamePadMode(); } //Pin 12 = High --> Gamepad mode else if (imitationMode_Enabled == true) { Terminal.println("System Was Interrupted And It Will Activate Imitation Mode Now"); imitationMode(); } //Pin 13 = High -- > Imitation Mode else { // Complete the rest of the sequence // Strike right hand Terminal.println("8th position"); rightArm_Motor1.write(0); rightArm_Motor2.write(0); rightArm_Motor3.write(45); leftArm_Motor1.write(90); leftArm_Motor2.write(45); leftArm_Motor3.write(180); OneSheeld.delay(500); rightArm_Motor1.write(180); rightArm_Motor2.write(0); rightArm_Motor3.write(45); OneSheeld.delay(1000); rightArm_Motor1.write(95); rightArm_Motor2.write(150); rightArm_Motor3.write(20); neckHorizontal.write(105); neckVertical.write(30); // Set the volume // MusicPlayer.setVolume(10); MusicPlayer.play(); for (int i = 0; i <= 19; i++) { mouth.write(100); OneSheeld.delay(150); mouth.write(75); OneSheeld.delay(150); }//for MusicPlayer.pause(); mouth.write(100); OneSheeld.delay(3000); }//else --> complete the rest of the sequence //-------------------------------------------------- // Always check the desired mode if (gamepadMode_Enabled == true) { Terminal.println("System Was Interrupted And It Will Activate GamePad Mode Now"); gamePadMode(); } //Pin 12 = High --> Gamepad mode else if (imitationMode_Enabled == true) { Terminal.println("System Was Interrupted And It Will Activate Imitation Mode Now"); imitationMode(); } //Pin 13 = High -- > Imitation Mode else { // Complete the rest of the sequence // Strike left hand Terminal.println("9th position"); rightArm_Motor1.write(95); rightArm_Motor2.write(150); rightArm_Motor3.write(20); leftArm_Motor1.write(90); leftArm_Motor2.write(180); leftArm_Motor3.write(110); OneSheeld.delay(500); leftArm_Motor1.write(0); leftArm_Motor2.write(180); leftArm_Motor3.write(110); OneSheeld.delay(1000); leftArm_Motor1.write(90); leftArm_Motor2.write(45); leftArm_Motor3.write(180); neckHorizontal.write(105); neckVertical.write(30); // Set the volume // MusicPlayer.setVolume(10); MusicPlayer.play(); for (int i = 0; i <= 19; i++) { mouth.write(100); OneSheeld.delay(150); mouth.write(75); OneSheeld.delay(150); }//for MusicPlayer.pause(); mouth.write(100); OneSheeld.delay(3000); }//else --> complete the rest of the sequence //----------------------------------------------------- // Always check the desired mode if (gamepadMode_Enabled == true) { Terminal.println("System Was Interrupted And It Will Activate GamePad Mode Now"); gamePadMode(); } //Pin 12 = High --> Gamepad mode else if (imitationMode_Enabled == true) { Terminal.println("System Was Interrupted And It Will Activate Imitation Mode Now"); imitationMode(); } //Pin 13 = High -- > Imitation Mode else { // Complete the rest of the sequence // Play Music Player and move the robot's mouth Terminal.println("Return to the home position"); rightArm_Motor1.write(95); rightArm_Motor2.write(150); rightArm_Motor3.write(20); leftArm_Motor1.write(90); leftArm_Motor2.write(45); leftArm_Motor3.write(180); neckHorizontal.write(105); neckVertical.write(30); // Set the volume // MusicPlayer.setVolume(10); MusicPlayer.play(); for (int i = 0; i <= 49; i++) { mouth.write(100); OneSheeld.delay(150); mouth.write(75); OneSheeld.delay(150); }//for MusicPlayer.pause(); mouth.write(100); Terminal.println("Done"); }//else --> complete the rest of the sequence }// void standby mode //----------------------------------------- void Gamepad Mode --------------------------------------------- void gamePadMode() { Terminal.println("Gamepad mode activated"); // Always check the status of gamepad buttons if (GamePad.isUpPressed()) { // Move both hands up Terminal.println("Up is pressed"); rightArm_Motor1.write(110); rightArm_Motor2.write(0); rightArm_Motor3.write(45); leftArm_Motor1.write(90); leftArm_Motor2.write(180); leftArm_Motor3.write(145); neckHorizontal.write(105); neckVertical.write(30); mouth.write(100); }//Up is pressed if (GamePad.isDownPressed()) { // Move both hands up Terminal.println("Down is pressed"); rightArm_Motor1.write(110); rightArm_Motor2.write(170); rightArm_Motor3.write(45); leftArm_Motor1.write(90); leftArm_Motor2.write(20); leftArm_Motor3.write(145); neckHorizontal.write(105); neckVertical.write(30); mouth.write(100); }//Down is pressed if (GamePad.isRightPressed()) { // Move right hand side Terminal.println("Right is pressed"); rightArm_Motor1.write(110); rightArm_Motor2.write(80); rightArm_Motor3.write(60); leftArm_Motor1.write(90); leftArm_Motor2.write(20); leftArm_Motor3.write(145); neckHorizontal.write(105); neckVertical.write(30); mouth.write(100); }//Right is pressed if (GamePad.isLeftPressed()) { // Move left hand side Terminal.println("Left is pressed"); rightArm_Motor1.write(110); rightArm_Motor2.write(170); rightArm_Motor3.write(45); leftArm_Motor1.write(90); leftArm_Motor2.write(115); leftArm_Motor3.write(140); neckHorizontal.write(105); neckVertical.write(30); mouth.write(100); }//Left is pressed if (GamePad.isRedPressed()) { // Combo 1 Terminal.println("Red is pressed"); rightArm_Motor1.write(180); rightArm_Motor2.write(45); rightArm_Motor3.write(100); leftArm_Motor1.write(90); leftArm_Motor2.write(180); leftArm_Motor3.write(110); neckHorizontal.write(105); neckVertical.write(30); mouth.write(100); }//Red is pressed if (GamePad.isOrangePressed()) { // Combo 2 Terminal.println("Orange is pressed"); rightArm_Motor1.write(15); rightArm_Motor2.write(100); rightArm_Motor3.write(0); leftArm_Motor1.write(180); leftArm_Motor2.write(100); leftArm_Motor3.write(180); neckHorizontal.write(105); neckVertical.write(30); mouth.write(100); }//Orange is pressed if (GamePad.isGreenPressed()) { // Combo 3 Terminal.println("Green is pressed"); rightArm_Motor1.write(95); rightArm_Motor2.write(45); rightArm_Motor3.write(120); leftArm_Motor1.write(90); leftArm_Motor2.write(135); leftArm_Motor3.write(60); neckHorizontal.write(105); neckVertical.write(10); mouth.write(100); }//Green is pressed if (GamePad.isBluePressed()) { // Combo 4 Terminal.println("Blue is pressed"); rightArm_Motor1.write(90); rightArm_Motor2.write(0); rightArm_Motor3.write(90); leftArm_Motor1.write(180); leftArm_Motor2.write(45); leftArm_Motor3.write(180); neckHorizontal.write(105); neckVertical.write(30); mouth.write(100); }//Blue is pressed }// Gamepad mode //----------------------------------------- void Imitation Mode ------------------------------------------- void imitationMode() { // Imitation mode Terminal.println("Imitation mode activated"); if (OrientationSensor.getY() > -90 && OrientationSensor.getY() <= 90) { leftArm_Motor1.write(map(OrientationSensor.getY(), -90, 90, 0, 180)); } if (OrientationSensor.getZ() > -70 && abs(OrientationSensor.getZ()) <= 70) { leftArm_Motor2.write(map(OrientationSensor.getZ(), 0, 60, 100, 160)); leftArm_Motor3.write(map(OrientationSensor.getZ(), 0, 60, 160, 100)); } }// void imitation mode //----------------------------------------------------------------------------------------------------------- //-------------------------------------------- Modes ISR ---------------------------------------------------- //----------------------------------------------------------------------------------------------------------- void gampadMode_ChangeISR() { if (gamepadMode_Enabled && !imitationMode_Enabled) { gamepadMode_Enabled = false; imitationMode_Enabled = false; } else { gamepadMode_Enabled = true; imitationMode_Enabled = false; } }//gampadMode_ChangeISR //------------------------------------------------------------------------------------------------------------ void imitationMode_ChangeISR() { if (imitationMode_Enabled && !gamepadMode_Enabled) { gamepadMode_Enabled = false; imitationMode_Enabled = false; } else { gamepadMode_Enabled = false; imitationMode_Enabled = true; } }//imitationMode_ChangeISR